Arduino Nano 사용 튜토리얼
이 페이지는 SCS0009 버스 서보 버전의 Arduino Nano 데모입니다. TTL 배선과 ID 설정은 SCS0009 서보 디버깅과 캘리브레이션, 더 많은 예제는 Arduino / Python 예제를 참고하세요.
배선 방식(서보 드라이버 보드 + Nano 보드)
Nano 보드(즉 328P 개발 보드)의 핀 위치를 정확히 확인하세요!
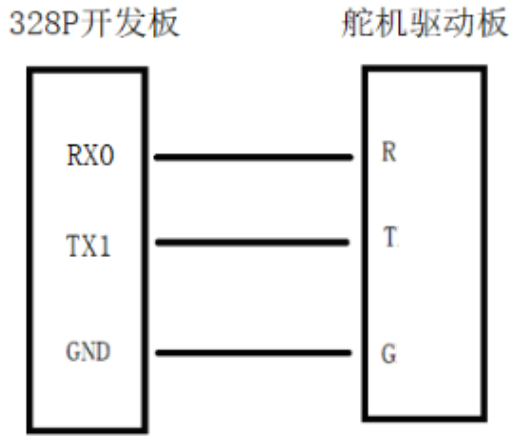
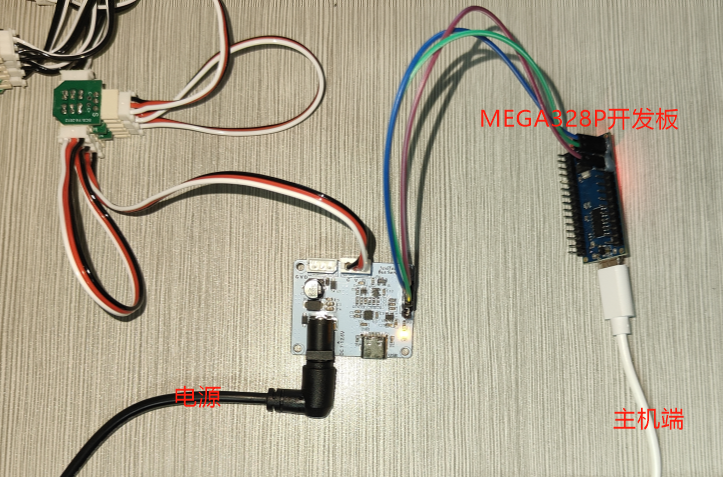
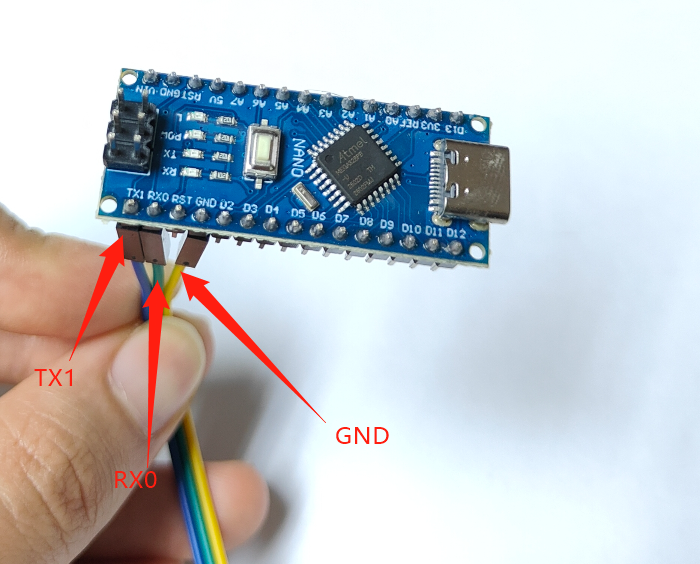
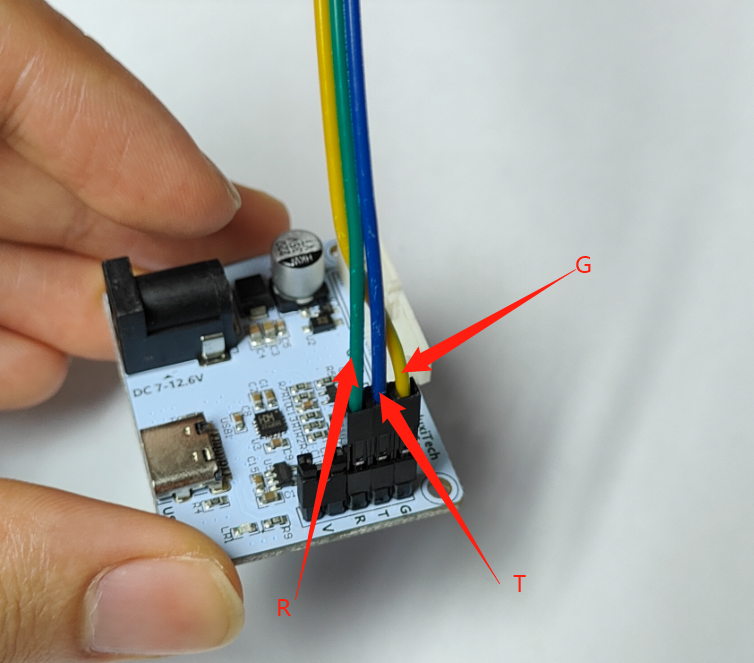
아래는 MCU를 사용한 디버깅 과정을 설명합니다. MCU 자체가 데모 프로그램을 계속 반복 실행하므로 데이터 케이블만 분리하면 멈춥니다.
"02 데모 프로그램" 실행
Arduino IDE를 직접 설치합니다.
왼손/오른손에 따라 해당
.ino파일을 엽니다.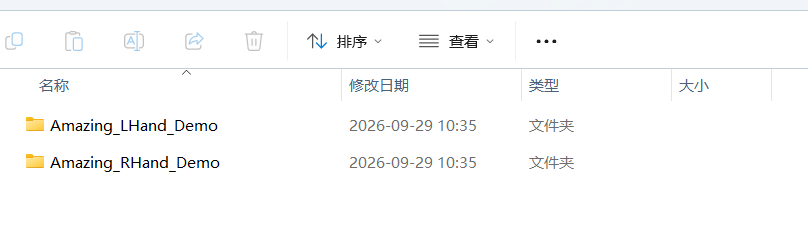
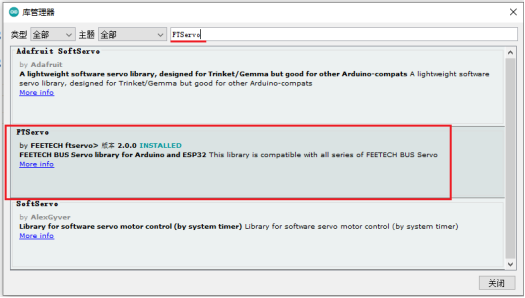
Arduino 프로그램을 컴파일해 Nano 보드에 업로드하기 전에 "라이브러리 관리자"에서 FTServo 라이브러리와 SCServo 라이브러리를 설치합니다.
Nano 보드 종류에서 "Arduino Nano" 선택.
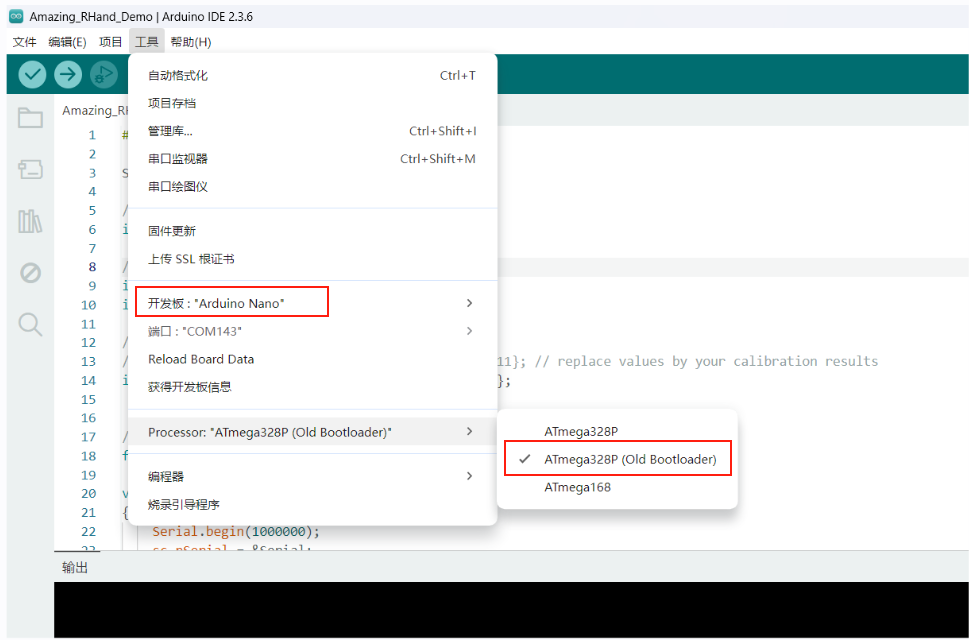
컴파일 및 업로드.
주의: 이때 PC는 Nano 보드에만 단독 연결하고, Nano 보드는 서보 드라이버 보드에 연결하지 않습니다(즉 로봇 손과 연결하지 않음).
업로드 성공 후 Nano 보드를 점퍼 와이어 3개로 서보 드라이버 보드에 연결하고, 서보를 서보 드라이버 보드에 연결합니다. MEGA328P Nano 보드 디버깅 시 배선 방식 참고.
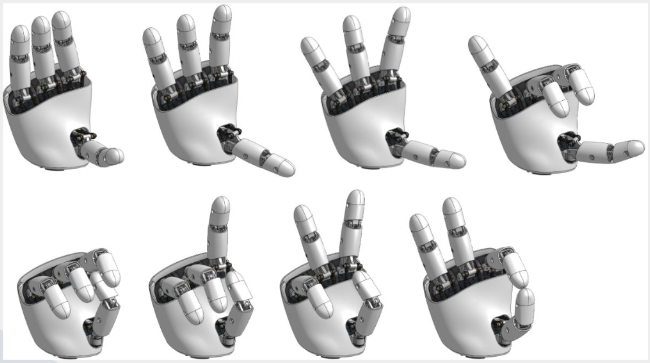
로봇 손은 "02 데모 프로그램"을 계속 반복 실행하며, 실행 결과는 다음과 같습니다: