

STM32 F103C8T6
본 예제는 STM32F103C8T6, Windows PC 1대, 점퍼 와이어 여러 개, IMU 자세 센서를 사용합니다.
keil5 소프트웨어로 I2C.uvprojx를 열어 STM32F103C8T6 코어 보드에 프로그램을 굽습니다
1. 장치 연결
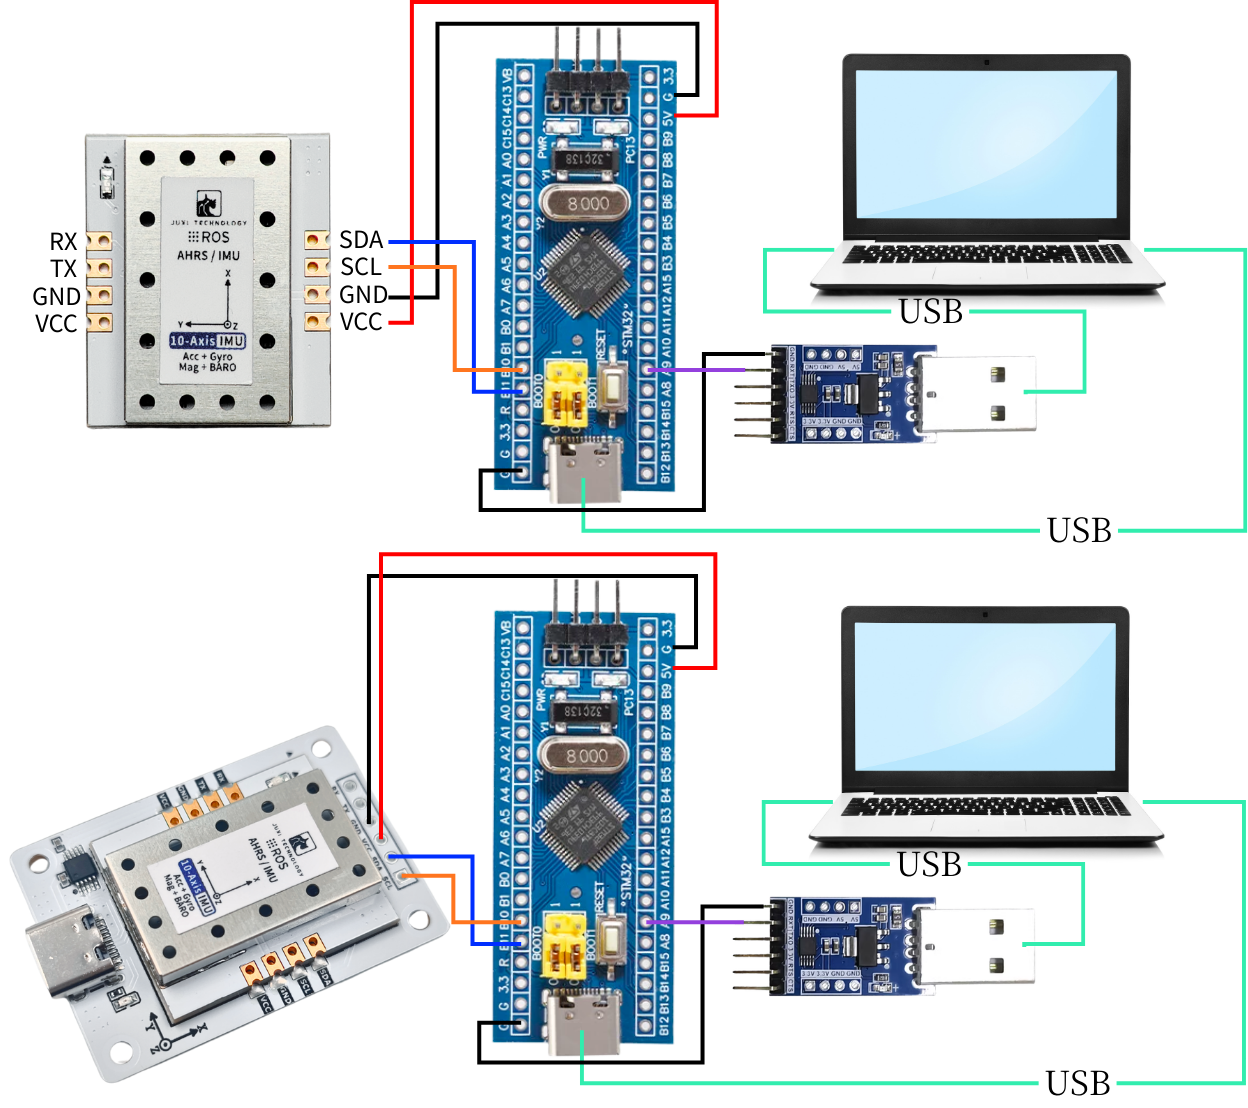
2. 핵심 코드 해설
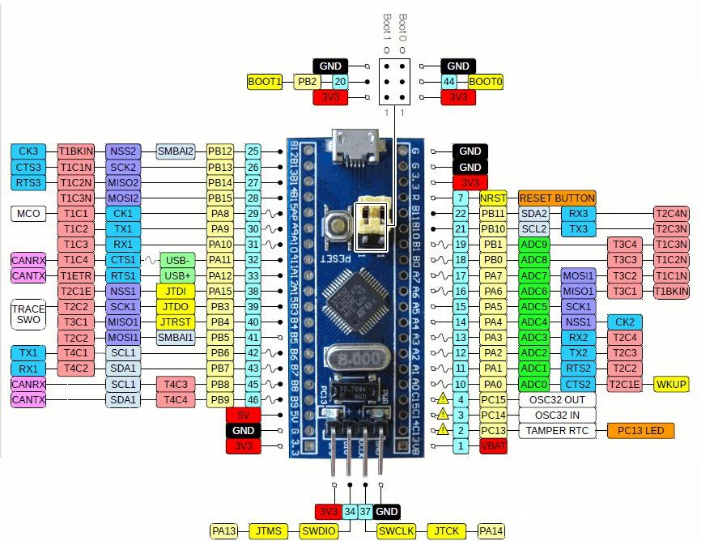 구체적인 코드는 자료의 소스 코드를 참조하세요.
C++
/**
* @brief 通用读取传感器数据的辅助函数
* Generic helper function to read sensor data
*/
static int read_sensor_data(uint8_t reg, uint8_t *buffer, uint16_t length, float out[], uint8_t out_size, float scale_factor, bool is_float)
{
if (read_register(reg, buffer, length) != 0) {
return -1;
}
if (out != NULL) {
if (is_float) {
// 부동소수점 데이터 처리
for (uint8_t i = 0; i < out_size; i++) {
out[i] = to_float(&buffer[i * 4]);
}
} else {
// 정수 데이터 처리 및 스케일 계수 적용
for (uint8_t i = 0; i < out_size; i++) {
out[i] = to_int16(&buffer[i * 2]) * scale_factor;
}
}
}
return 0;
}
/**
* @brief 读取加速度数据(单位 g)
* Read acceleration in g.
*/
int IMU_I2C_ReadAccelerometer(float out[3])
{
uint8_t register_data[6];
return read_sensor_data(IMU_FUNC_RAW_ACCEL, register_data, 6, out, 3, ACCEL_SCALE_FACTOR, false);
}
/**
* @brief 读取角速度(单位 rad/s)
* Read angular velocity in rad/s.
*/
int IMU_I2C_ReadGyroscope(float out[3])
{
uint8_t register_data[6];
return read_sensor_data(IMU_FUNC_RAW_GYRO, register_data, 6, out, 3, GYRO_SCALE_FACTOR, false);
}
/**
* @brief 读取磁场强度(单位 uT)
* Read magnetic field strength in micro tesla.
*/
int IMU_I2C_ReadMagnetometer(float out[3])
{
uint8_t register_data[6];
return read_sensor_data(IMU_FUNC_RAW_MAG, register_data, 6, out, 3, MAG_SCALE_FACTOR, false);
}
/**
* @brief 读取四元数
* Read quaternion (w, x, y, z).
*/
int IMU_I2C_ReadQuaternion(float out[4])
{
uint8_t register_data[16];
return read_sensor_data(IMU_FUNC_QUAT, register_data, 16, out, 4, 1.0f, true);
}
/**
* @brief 读取欧拉角(弧度)
* Read Euler angles (rad).
*/
int IMU_I2C_ReadEuler(float out[3])
{
uint8_t register_data[12];
int result = read_sensor_data(IMU_FUNC_EULER, register_data, 12, out, 3, 1.0f, true);
// 도 단위로 변환
if (result == 0 && out != NULL) {
out[0] *= RAD2DEG;
out[1] *= RAD2DEG;
out[2] *= RAD2DEG;
}
return result;
}
/**
* @brief 读取气压相关数据:高度、温度、气压、气压差
* Read barometric data: height, temperature, pressure, delta.
*/
int IMU_I2C_ReadBarometer(float out[4])
{
uint8_t register_data[16];
if (read_register(IMU_FUNC_BARO, register_data, 16) != 0) {
return -1;
}
if (out != NULL) {
out[0] = to_float(®ister_data[0]);
out[1] = to_float(®ister_data[4]);
out[2] = to_float(®ister_data[8]);
out[3] = to_float(®ister_data[12]);
}
return 0;
}read_sensor_data(): 범용 센서 데이터 읽기 보조 함수
IMU_I2C_ReadAccelerometer(): 가속도 데이터 읽기(단위 g)
IMU_I2C_ReadGyroscope(): 각속도 읽기(단위 rad/s)
IMU_I2C_ReadQuaternion(): 쿼터니언 읽기
IMU_I2C_ReadEuler(): 오일러 각 읽기(라디안)
IMU_I2C_ReadBarometer(): 기압 관련 데이터 읽기: 고도, 온도, 기압, 기압차
3. imu 데이터 읽기
프로그램이 Arduino에 다운로드된 후 시리얼 어시스턴트를 열면(설정 파라미터는 아래 그림 참조) IMU 모듈의 데이터가 계속 출력되는 것을 볼 수 있습니다. IMU 모듈의 자세를 바꾸면 데이터가 변화합니다.
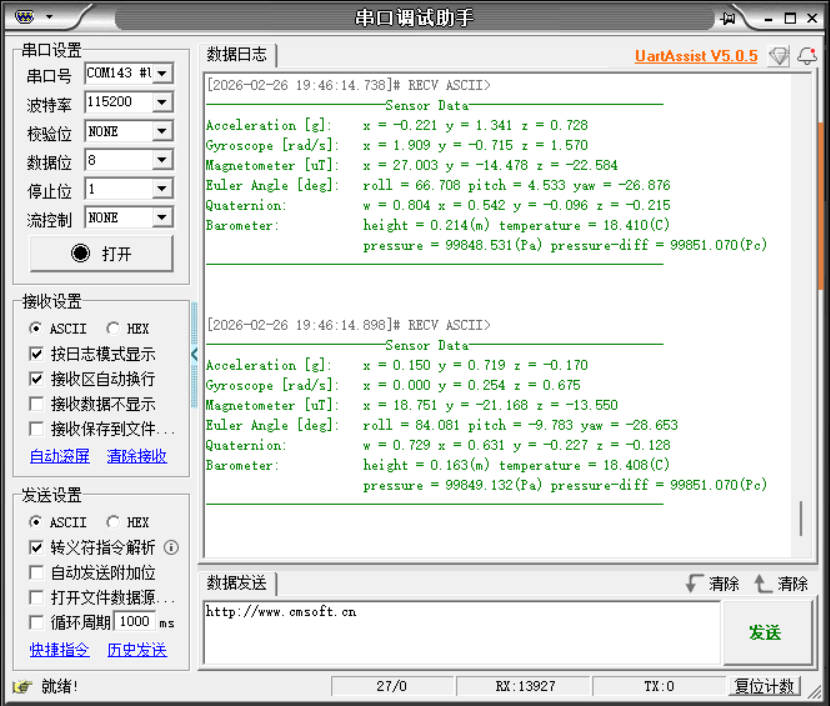
주의: 위는 10축 IMU 데이터 읽기입니다. 6축은 자기력계(Magnetometer)와 기압계(Barometer) 데이터가 없고, 9축은 기압계(Barometer) 데이터가 없습니다.