

Jetson: GPS 파싱
1. 학습 목표
이번 과정에서는 주로 Jetson Orin과 GPS 모듈을 사용하여 위치 정보를 읽고 분석하는 것을 구현하는 방법을 학습합니다.
2. 사전 준비
GPS 모듈은 UART 통신 또는 USB 통신을 사용하며, 여기서는 USB 통신을 예로 듭니다.
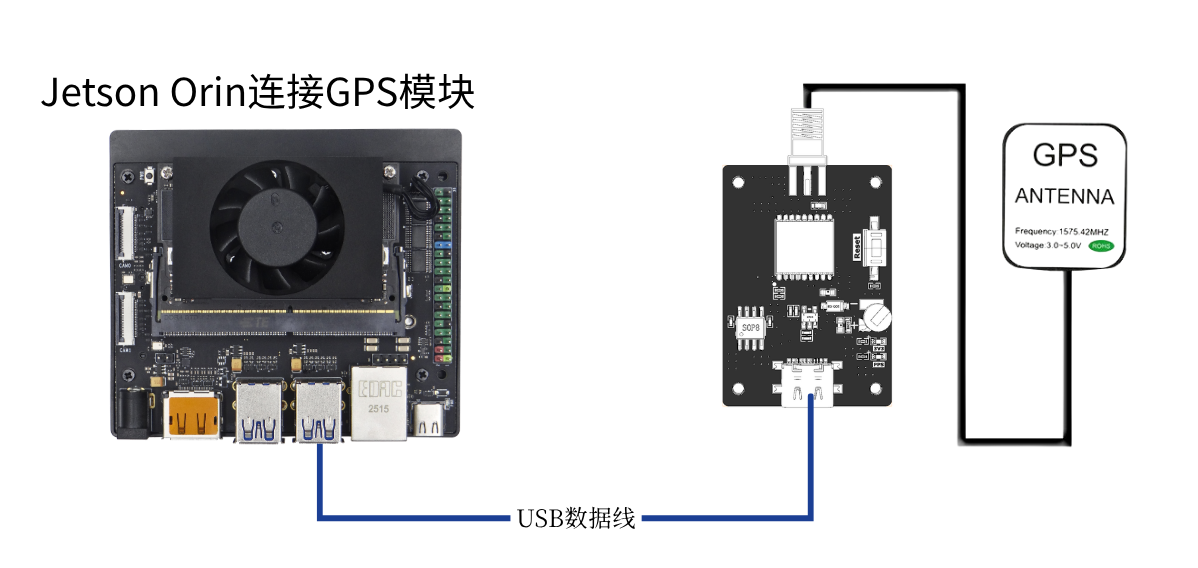
type-c 케이블로 Jetson Orin과 GPS 모듈을 연결하고, 명령 ls /dev | grep 'ttyUSB' 을 실행하면 GPS 모듈이 USB0로 인식되는 것을 확인할 수 있습니다
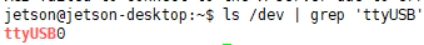
3**. 프로그램**
이번 과정의 프로그램은 다음을 참조하십시오: GPS.py
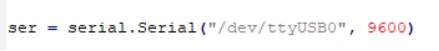
USB를 초기화합니다:
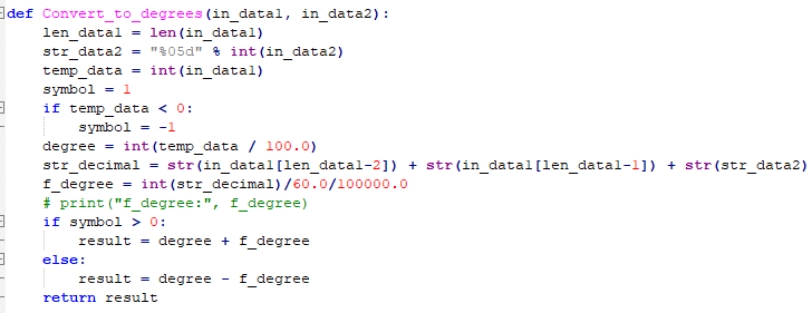
위치 정보 획득 및 분석 함수입니다. 아래 그림에서는 위치 정보 중 GNGGA로 시작하는 위치 정보를 추출한 후, 데이터를 분석하여 각 전역 변수에 저장합니다.
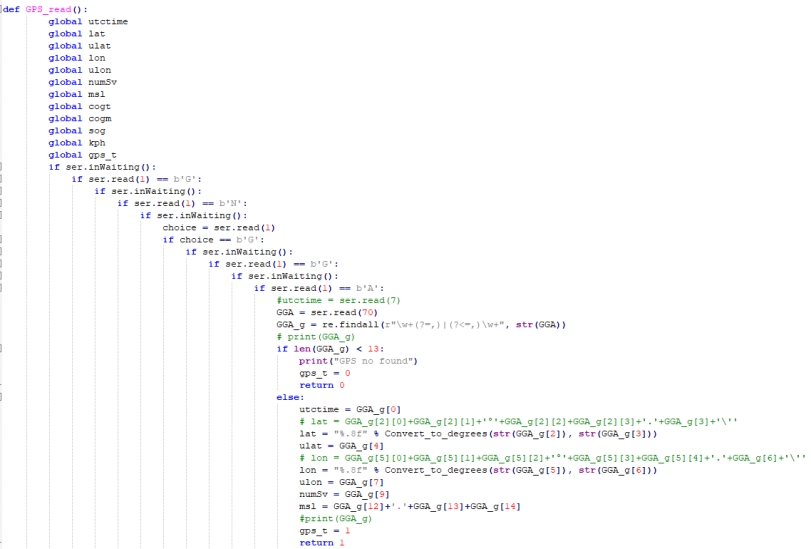
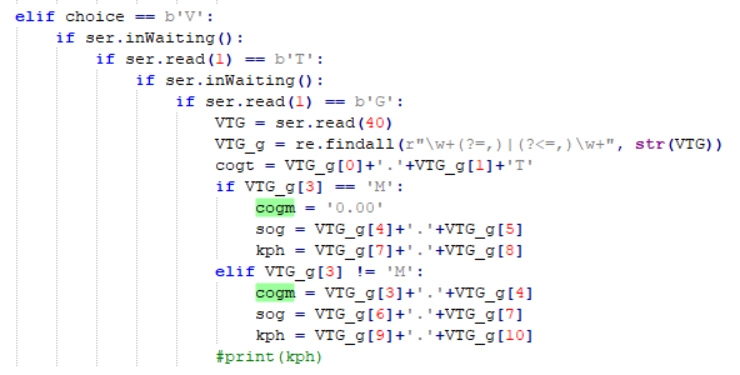
같은 방법으로 GNVTG의 방위 정보를 획득하여 분석합니다.
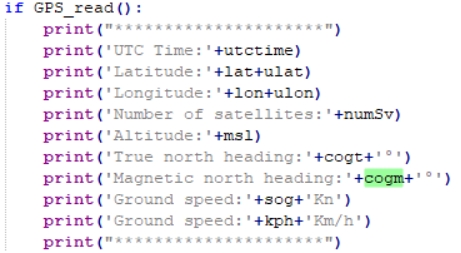
분석된 데이터를 반복 출력합니다
4. 프로그램 실행
터미널에 sudo python3 GPS.py를 입력하여 프로그램을 실행합니다.
5.실험 현상
모듈에 전원을 인가하면 시동에 약 32s의 시간이 걸리며, 이후 모듈의 시리얼 출력 상태 램프가 계속 깜빡이고, 이때 정상적으로 데이터를 수신할 수 있습니다.
프로그램을 실행하면 USB 초기화가 시작되고, 초기화에 성공하면 "GPS Serial Opened! Baudrate=9600"이 표시되며, 그렇지 않으면 "GPS Serial Open Failed!"가 표시됩니다. 오류가 있으면 배선 또는 USB 포트를 확인해야 합니다. 이후 위치와 방위 정보가 반복 출력됩니다.
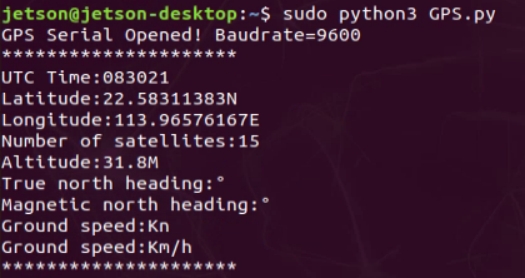
Ctrl+C를 눌러 정보 읽기를 종료합니다.
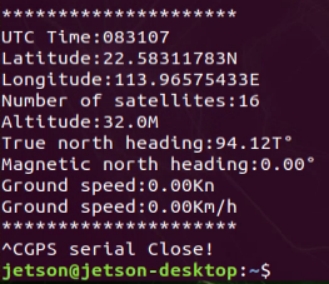
주의, 모듈 안테나는 실외에 있어야 합니다. 그렇지 않으면 GPS 신호를 검색하지 못할 수 있습니다. 신호가 검색되지 않을 때는 "GPS no found"가 출력됩니다.