

Jetson:位置信息解析
1. 学习目标
本次课程我们主要学习使用Jetson Orin和GPS模块实读取并解析位置信息。
2. 课前准备
GPS模块采用的是UART通讯或USB通讯,这里以USB通讯为例。
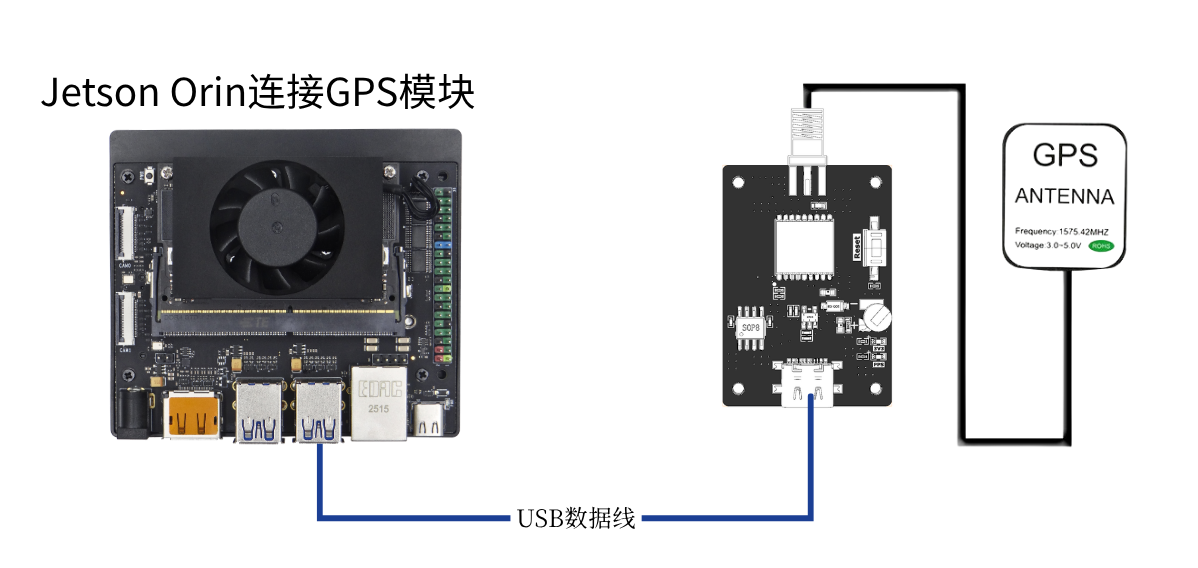
使用type-c线连接Jetson Orin和GPS模块,运行命令 ls /dev | grep 'ttyUSB' ,可以看到识别到GPS模块为USB0
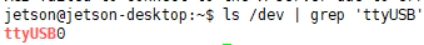
3**. 程序**
本次课程的程序请参考:GPS.py
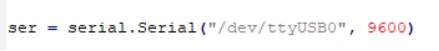
初始化USB:
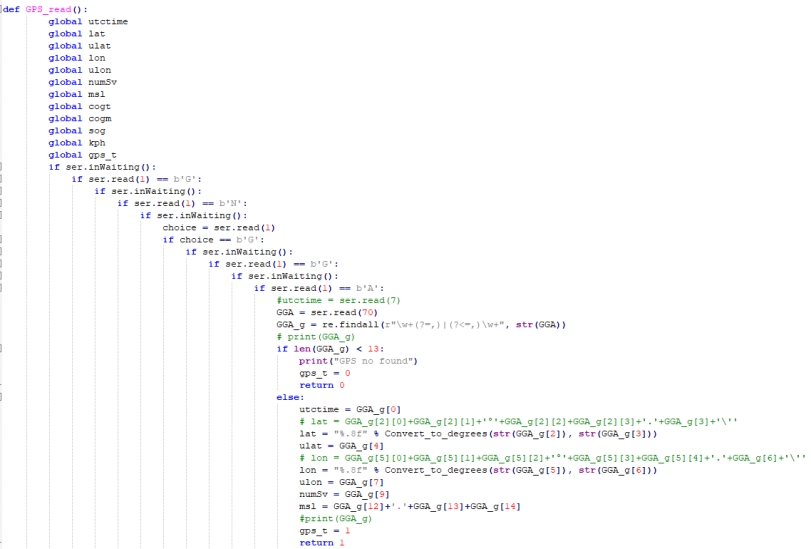
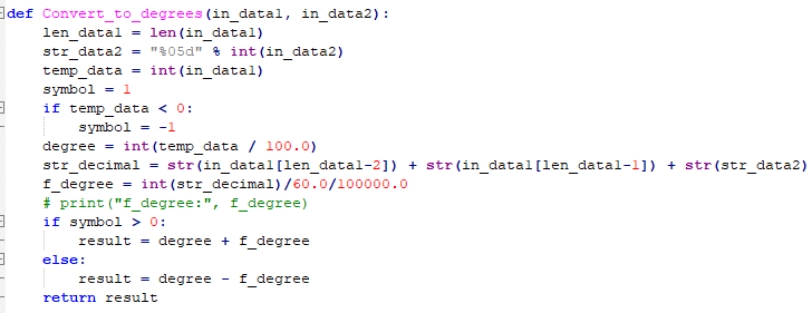
位置信息获取和解析函数,下图中在位置信息中筛选出GNGGA开头的位置信息,然后解析出数据存到各个全局变量中。
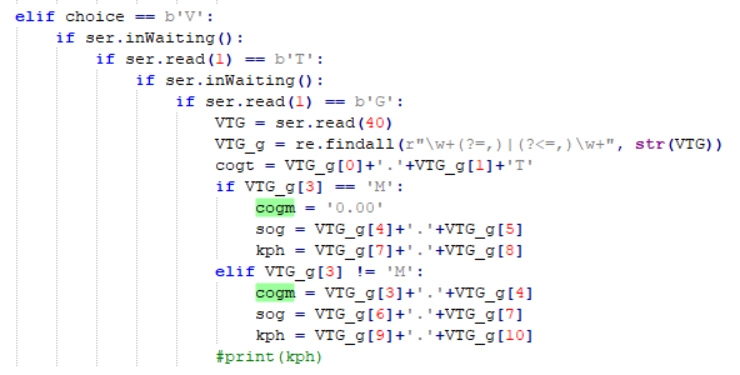
同样的方法获取了GNVTG的航向信息并解析。
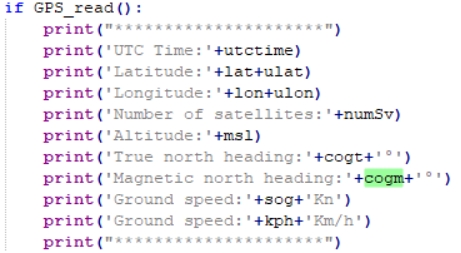
解析后的数据循环打印
4. 运行程序
终端输入sudo python3 GPS.py运行程序。
5.实验现象
模块通电后,需要32s左右的时间启动,之后模块上的串口打印状态灯会持续闪烁,此时可以正常接收数据。
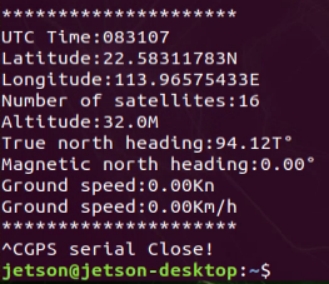
程序运行以后,开始初始化USB,初始化成功显示“GPS Serial Opened! Baudrate=9600”,否则显示“GPS Serial Open Failed!”,如果错误需要检查接线或USB端口,之后循环打印位置和航向信息。
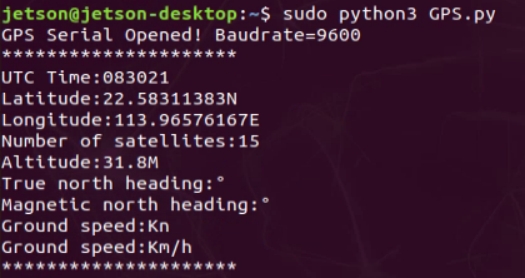
按Ctrl+C退出信息读取。
注意,模块天线需要在室外,否则可能搜索不到GPS信号,搜索不到信号的时候打印"GPS no found"。