

训练命令行-pi0.5
参考文档
https://github.com/huggingface/lerobot/blob/46e19ae579f80ce66211afafd1c3c649c569131f/docs/source/pi0.mdx
https://www.pi.website/blog/pi05
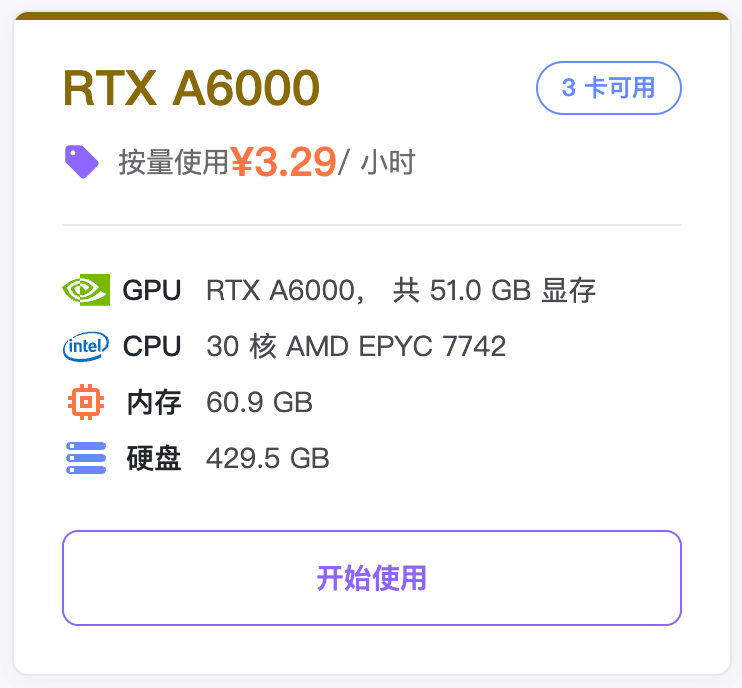
推荐云GPU实例
安装环境
Shell
cd lerobot
pip install -e ".[pi0]"
命令行
- 删除之前训练中断的output下的文件
Shell
sudo rm -rf output_lerobot_train/shake/pi05_A- 训练
Shell
lerobot-train \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_shake_hands \
    --dataset.root=~/lerobot_my_dataset_shake_hands \
    --dataset.revision=v0.1.0 \
    --policy.type=pi05 \
    --output_dir=~/output_lerobot_train/shake/pi05_A \
    --job_name=shake_pi05_A \
    --policy.pretrained_path=lerobot/pi05_base \
    --policy.compile_model=true \
    --policy.gradient_checkpointing=true \
    --policy.dtype=bfloat16 \
    --policy.freeze_vision_encoder=false \
    --policy.train_expert_only=false \
    --steps=50000 \
    --policy.device=cuda \
    --policy.push_to_hub=false \
    --wandb.enable=true \
    --wandb.project=Lerobot_my_Project \
    --batch_size=8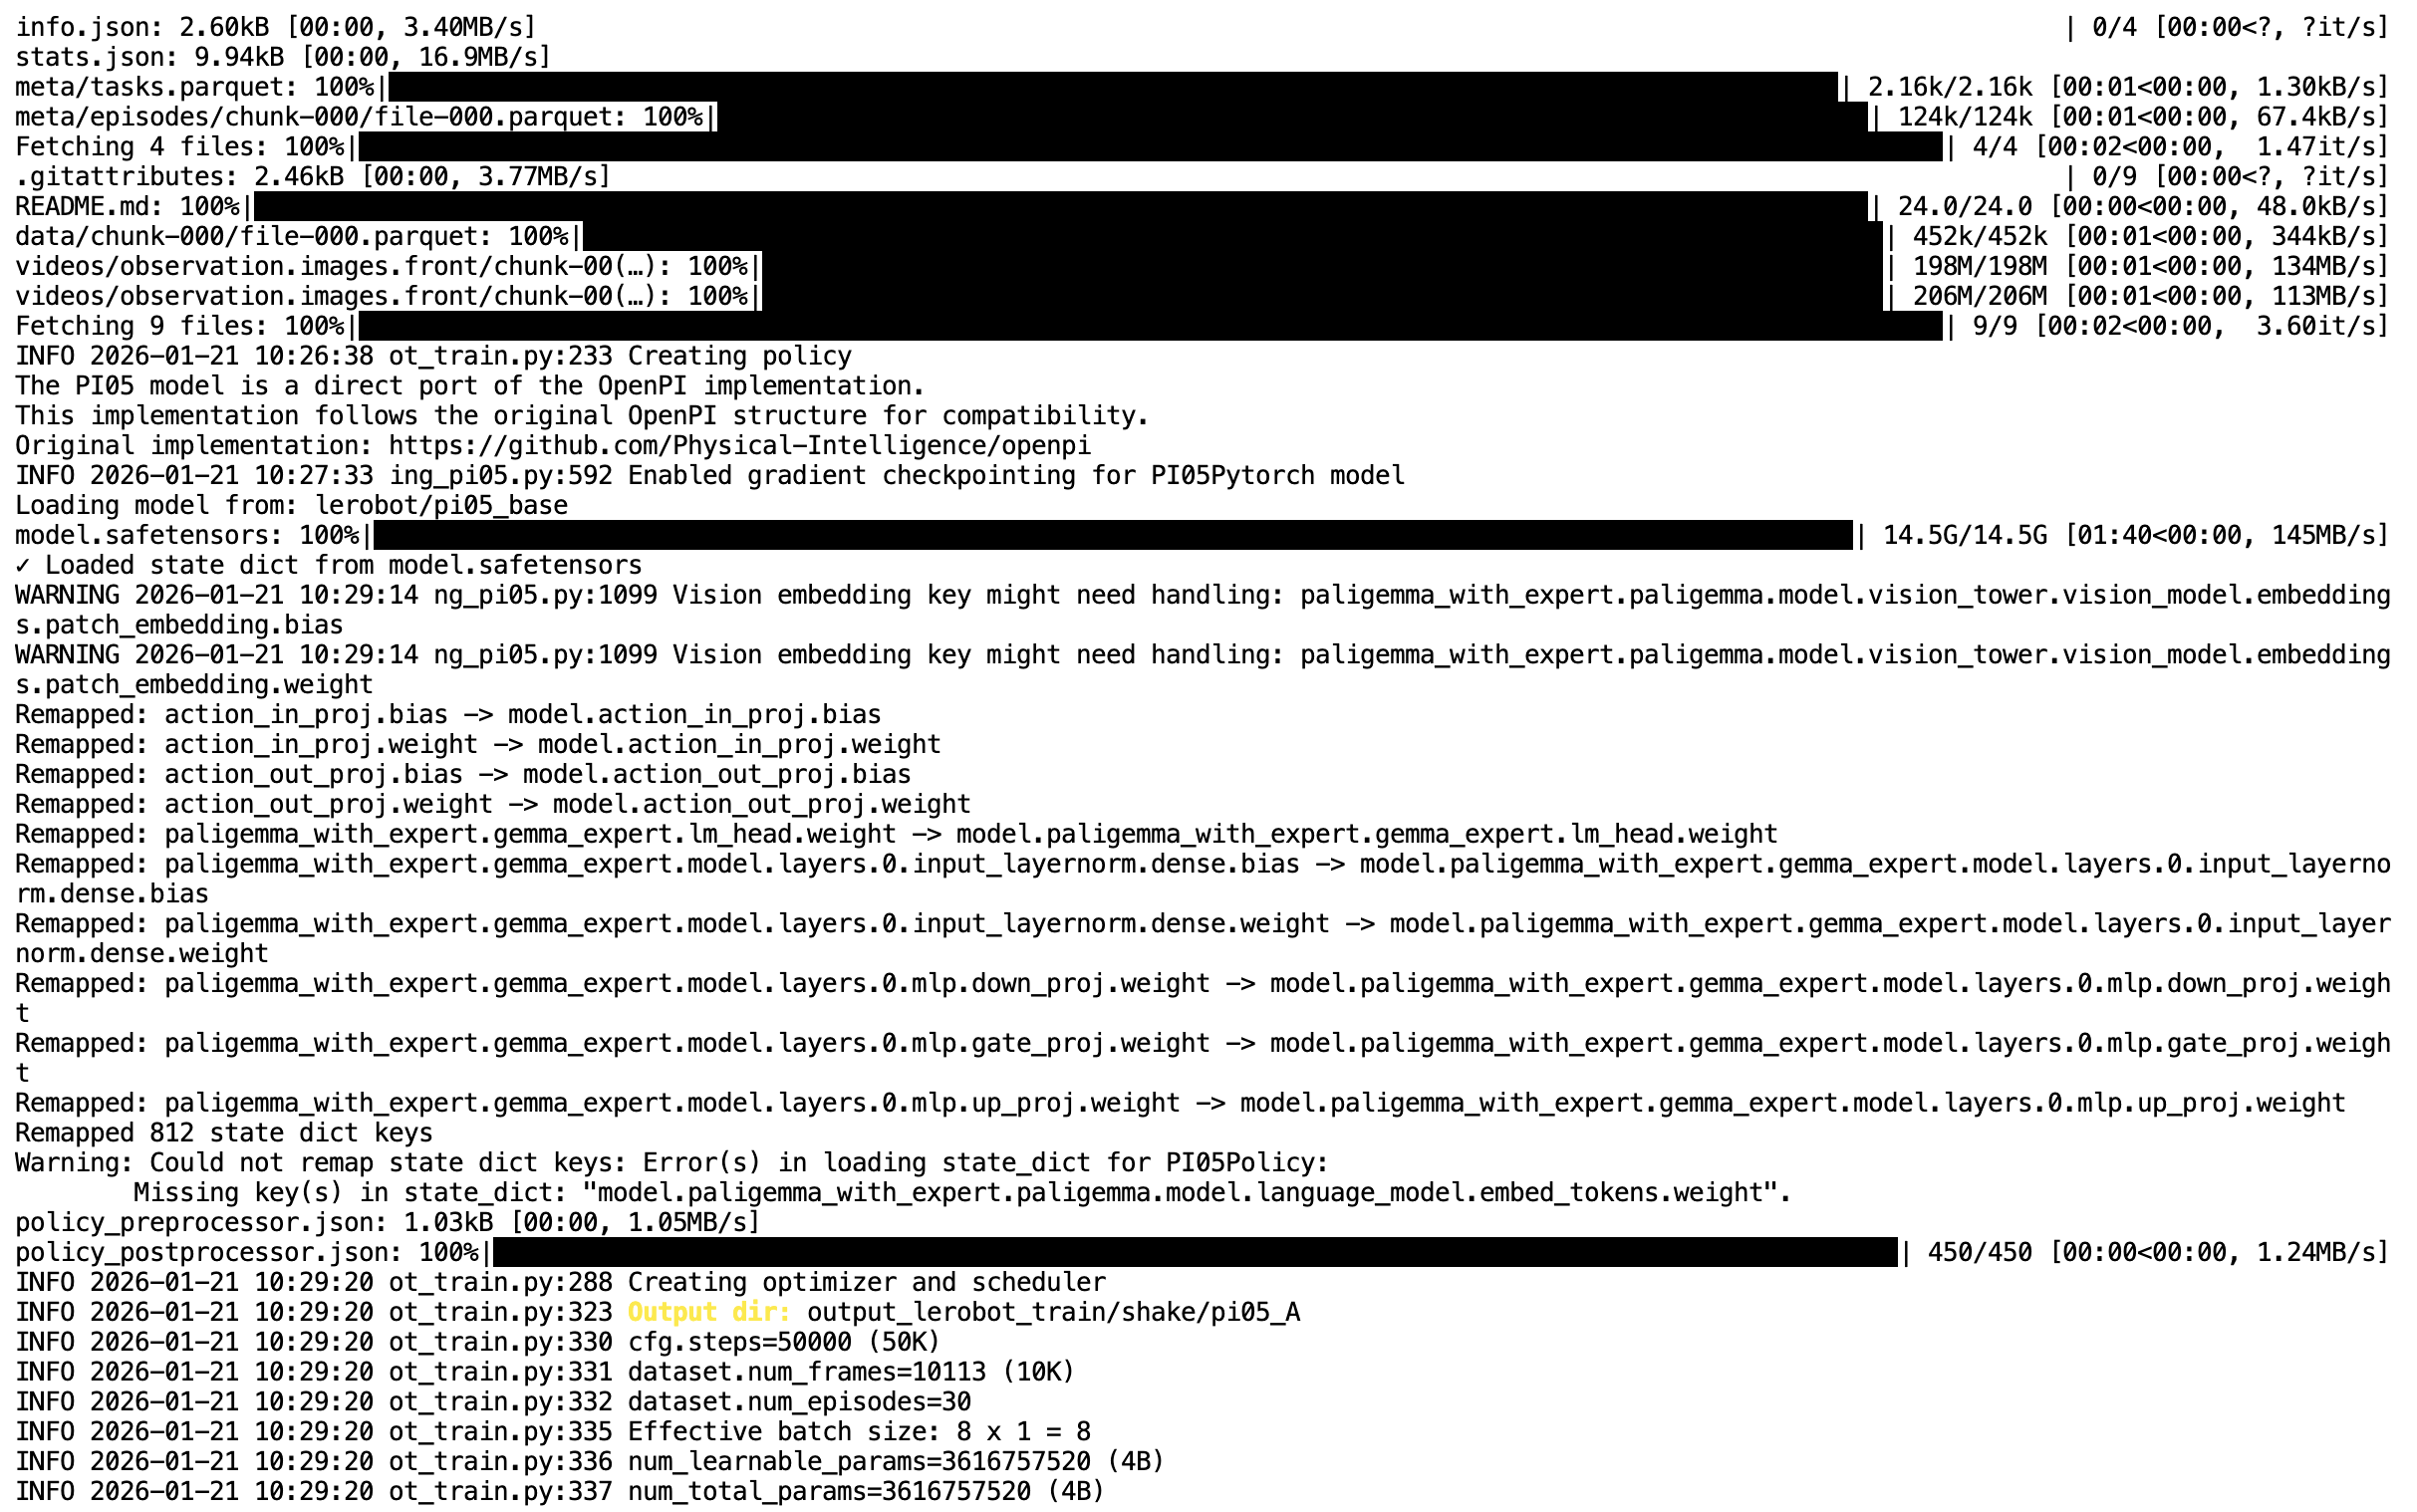
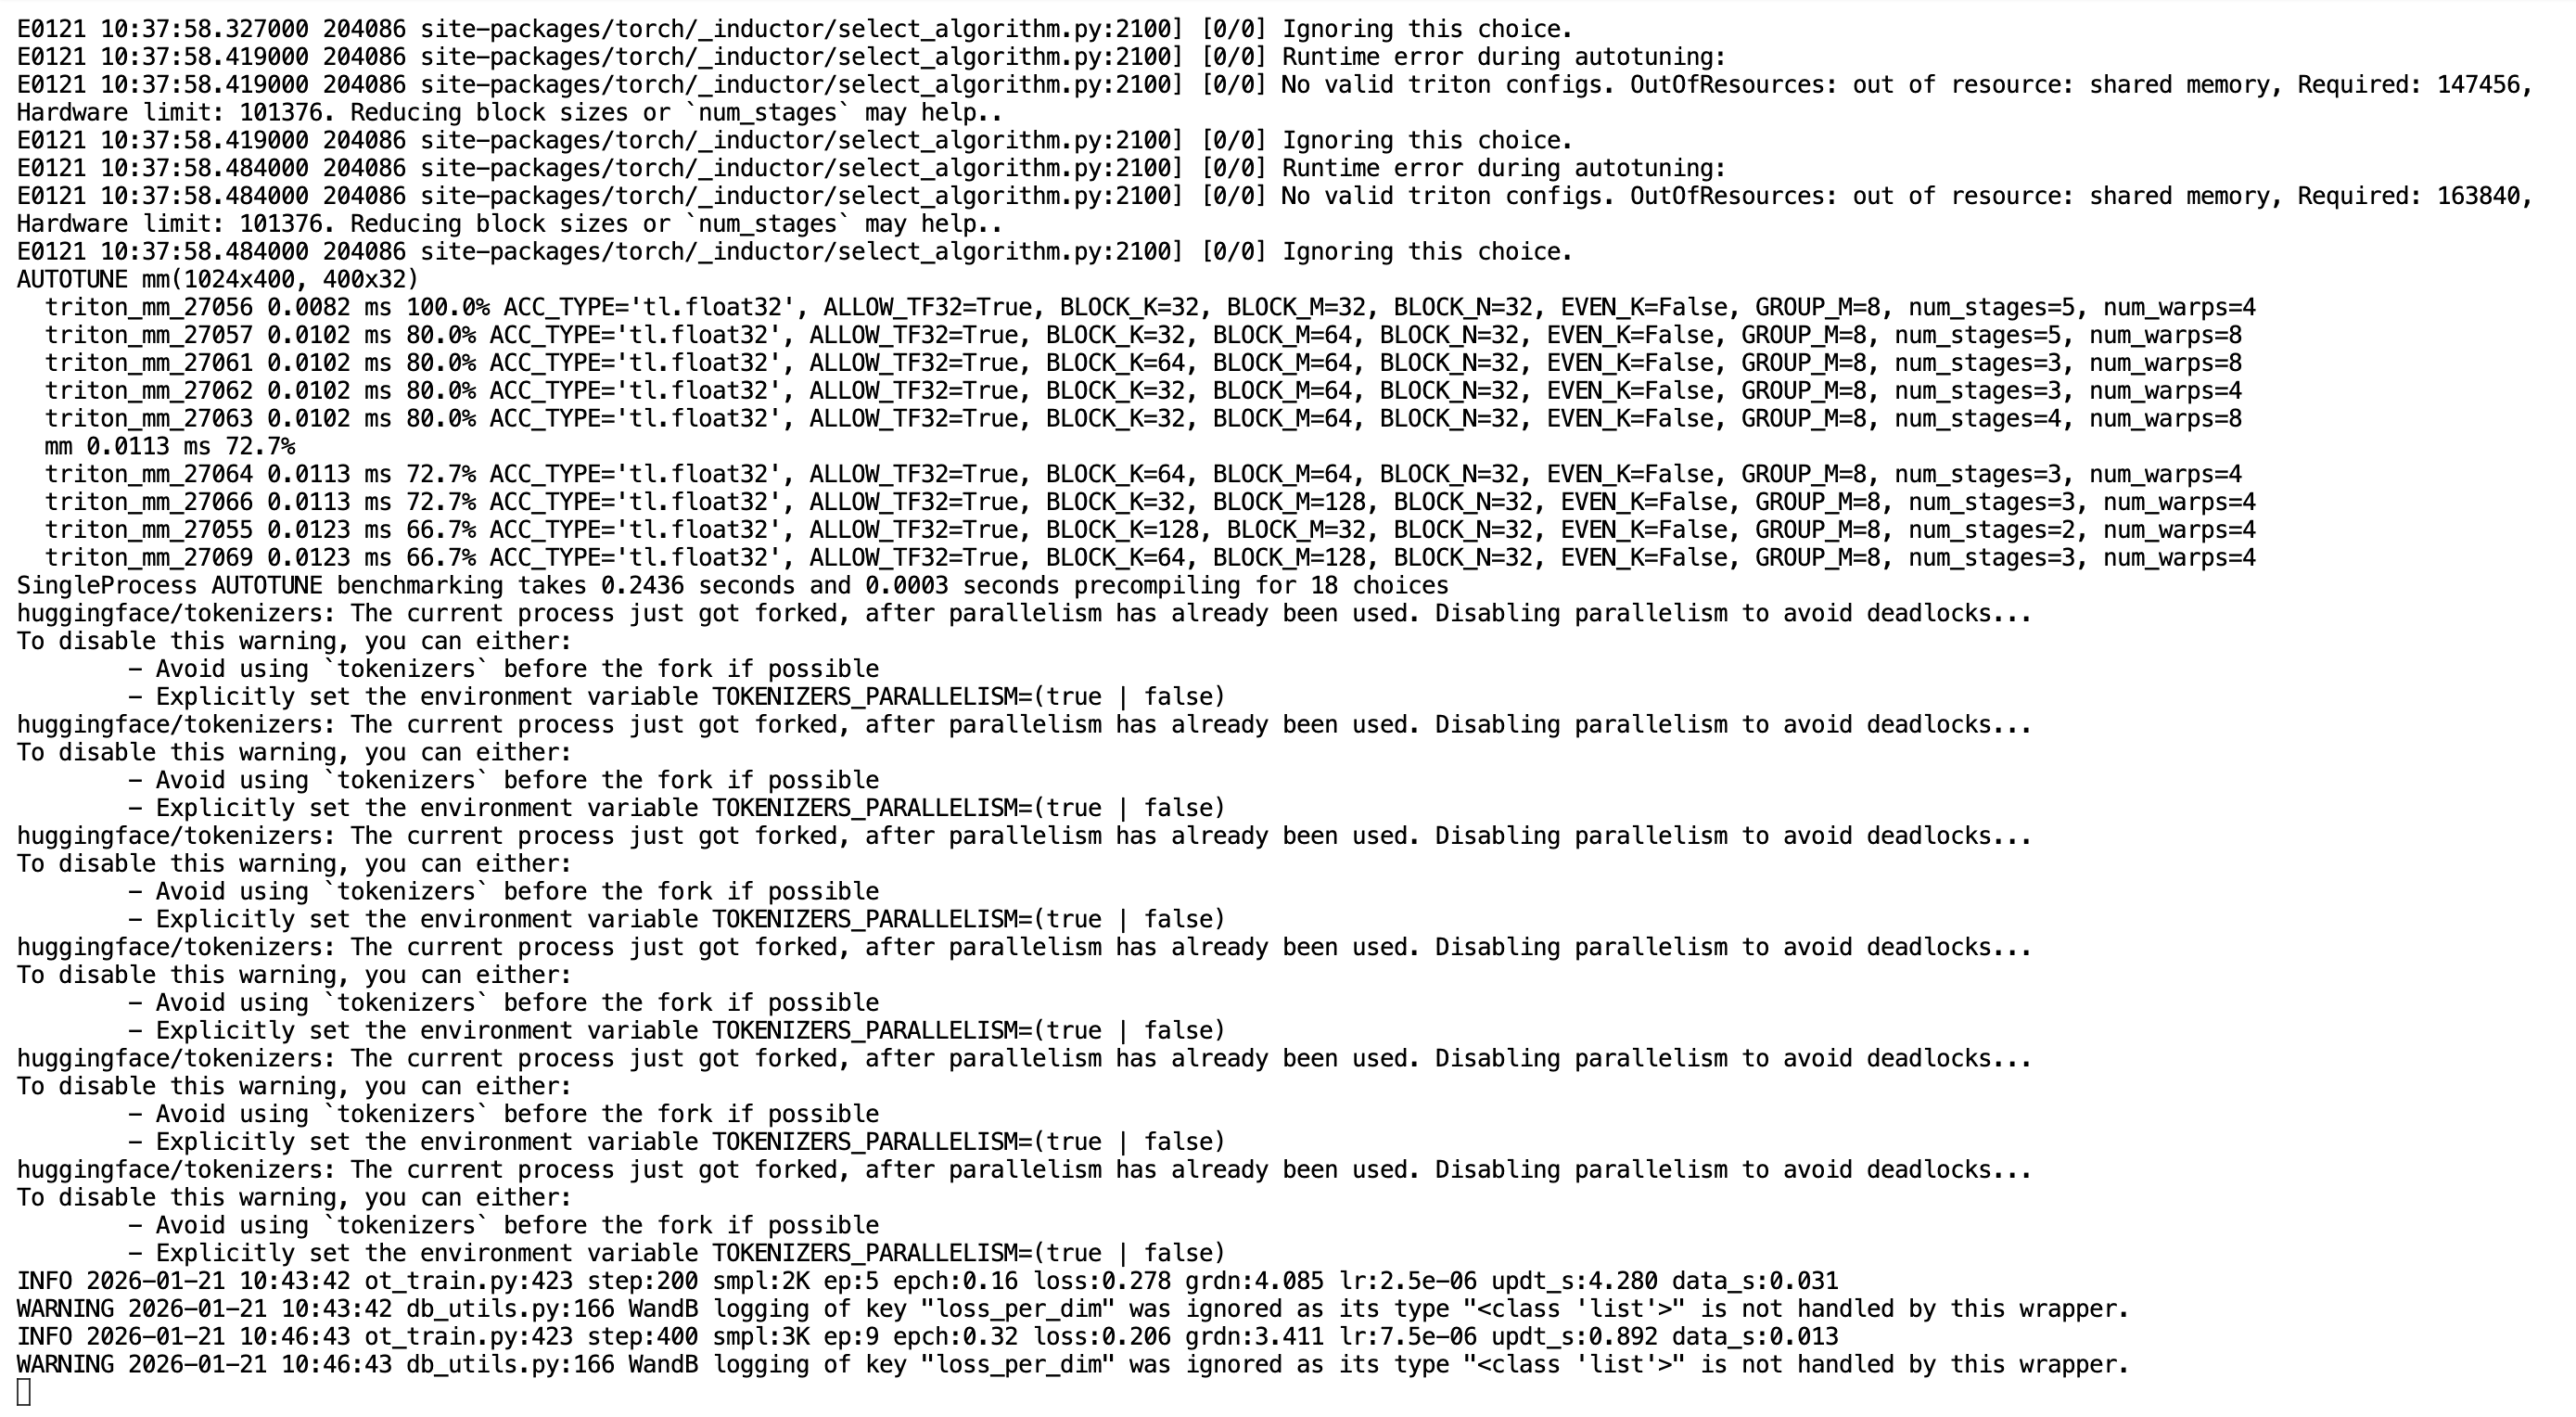
命令行运行20分钟后,训练才会正式开始
模型压缩包5个G左右,解压后7个G