命令行说明
版本说明(重要,请先读)
从 LeRobot 0.6.0 开始,训练好的模型要用 lerobot-rollout 来部署。原来的 lerobot-record --policy.path=... 写法,在 0.5.2 版本就已经被移除了。
本教程第一步是用 git clone 安装 LeRobot 的,拿到的是当前最新版本,所以请使用下面 lerobot-rollout 的命令行。如果坚持用 lerobot-record,程序会直接报错,并提示你改用 lerobot-rollout。
两个命令的分工是这样的:
lerobot-record:只负责采集示教数据(第七步用的就是它),它现在会拒绝eval_开头的数据集名lerobot-rollout:负责部署训练好的模型,用--strategy.type选择工作方式
rollout 命令行参数
| 参数 | 说明 |
|---|---|
--strategy.type | 工作方式。base 只跑模型、不录数据,用于现场看效果;episodic 按 episode 录制并带 reset 阶段,行为接近旧版的 lerobot-record |
--policy.path | 模型路径,指向训练输出里的 checkpoints/last/pretrained_model |
--task | 任务描述,配合 --strategy.type=base 使用 |
--duration | 运行秒数,0 表示不限时 |
--interactive | 需要中途接管时加上它,可在终端用 /stop、/reset 等命令控制 |
--display_data | 是否启动 rerun.io 可视化界面 |
--policy.device | 计算设备,比如 cuda、cpu |
命令行说明
带实时可视化:--display_data=true
不带实时可视化:--display_data=false
--display_data=true时,会启动rerun.io酷炫的可视化界面,但在/Users/tommy/.cache/huggingface/lerobot/rollout_lerobot_my_dataset_a/images/observation.images.front/episode-000000目录下,会保存每一帧的图片,但很占空间。后续可以设置成--display_data=false
推理HuggingFace模型Repo的模型:--policy.path=Tommymy/lerobot_my_model_a
以抓橘子任务为例
- 推理本地模型(带实时可视化)
Shell
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- 推理本地模型(不带实时可视化)
Shell
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=false \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- 推理HuggingFace模型Repo的模型
Shell
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --policy.path=Tommymy/lerobot_my_model_a
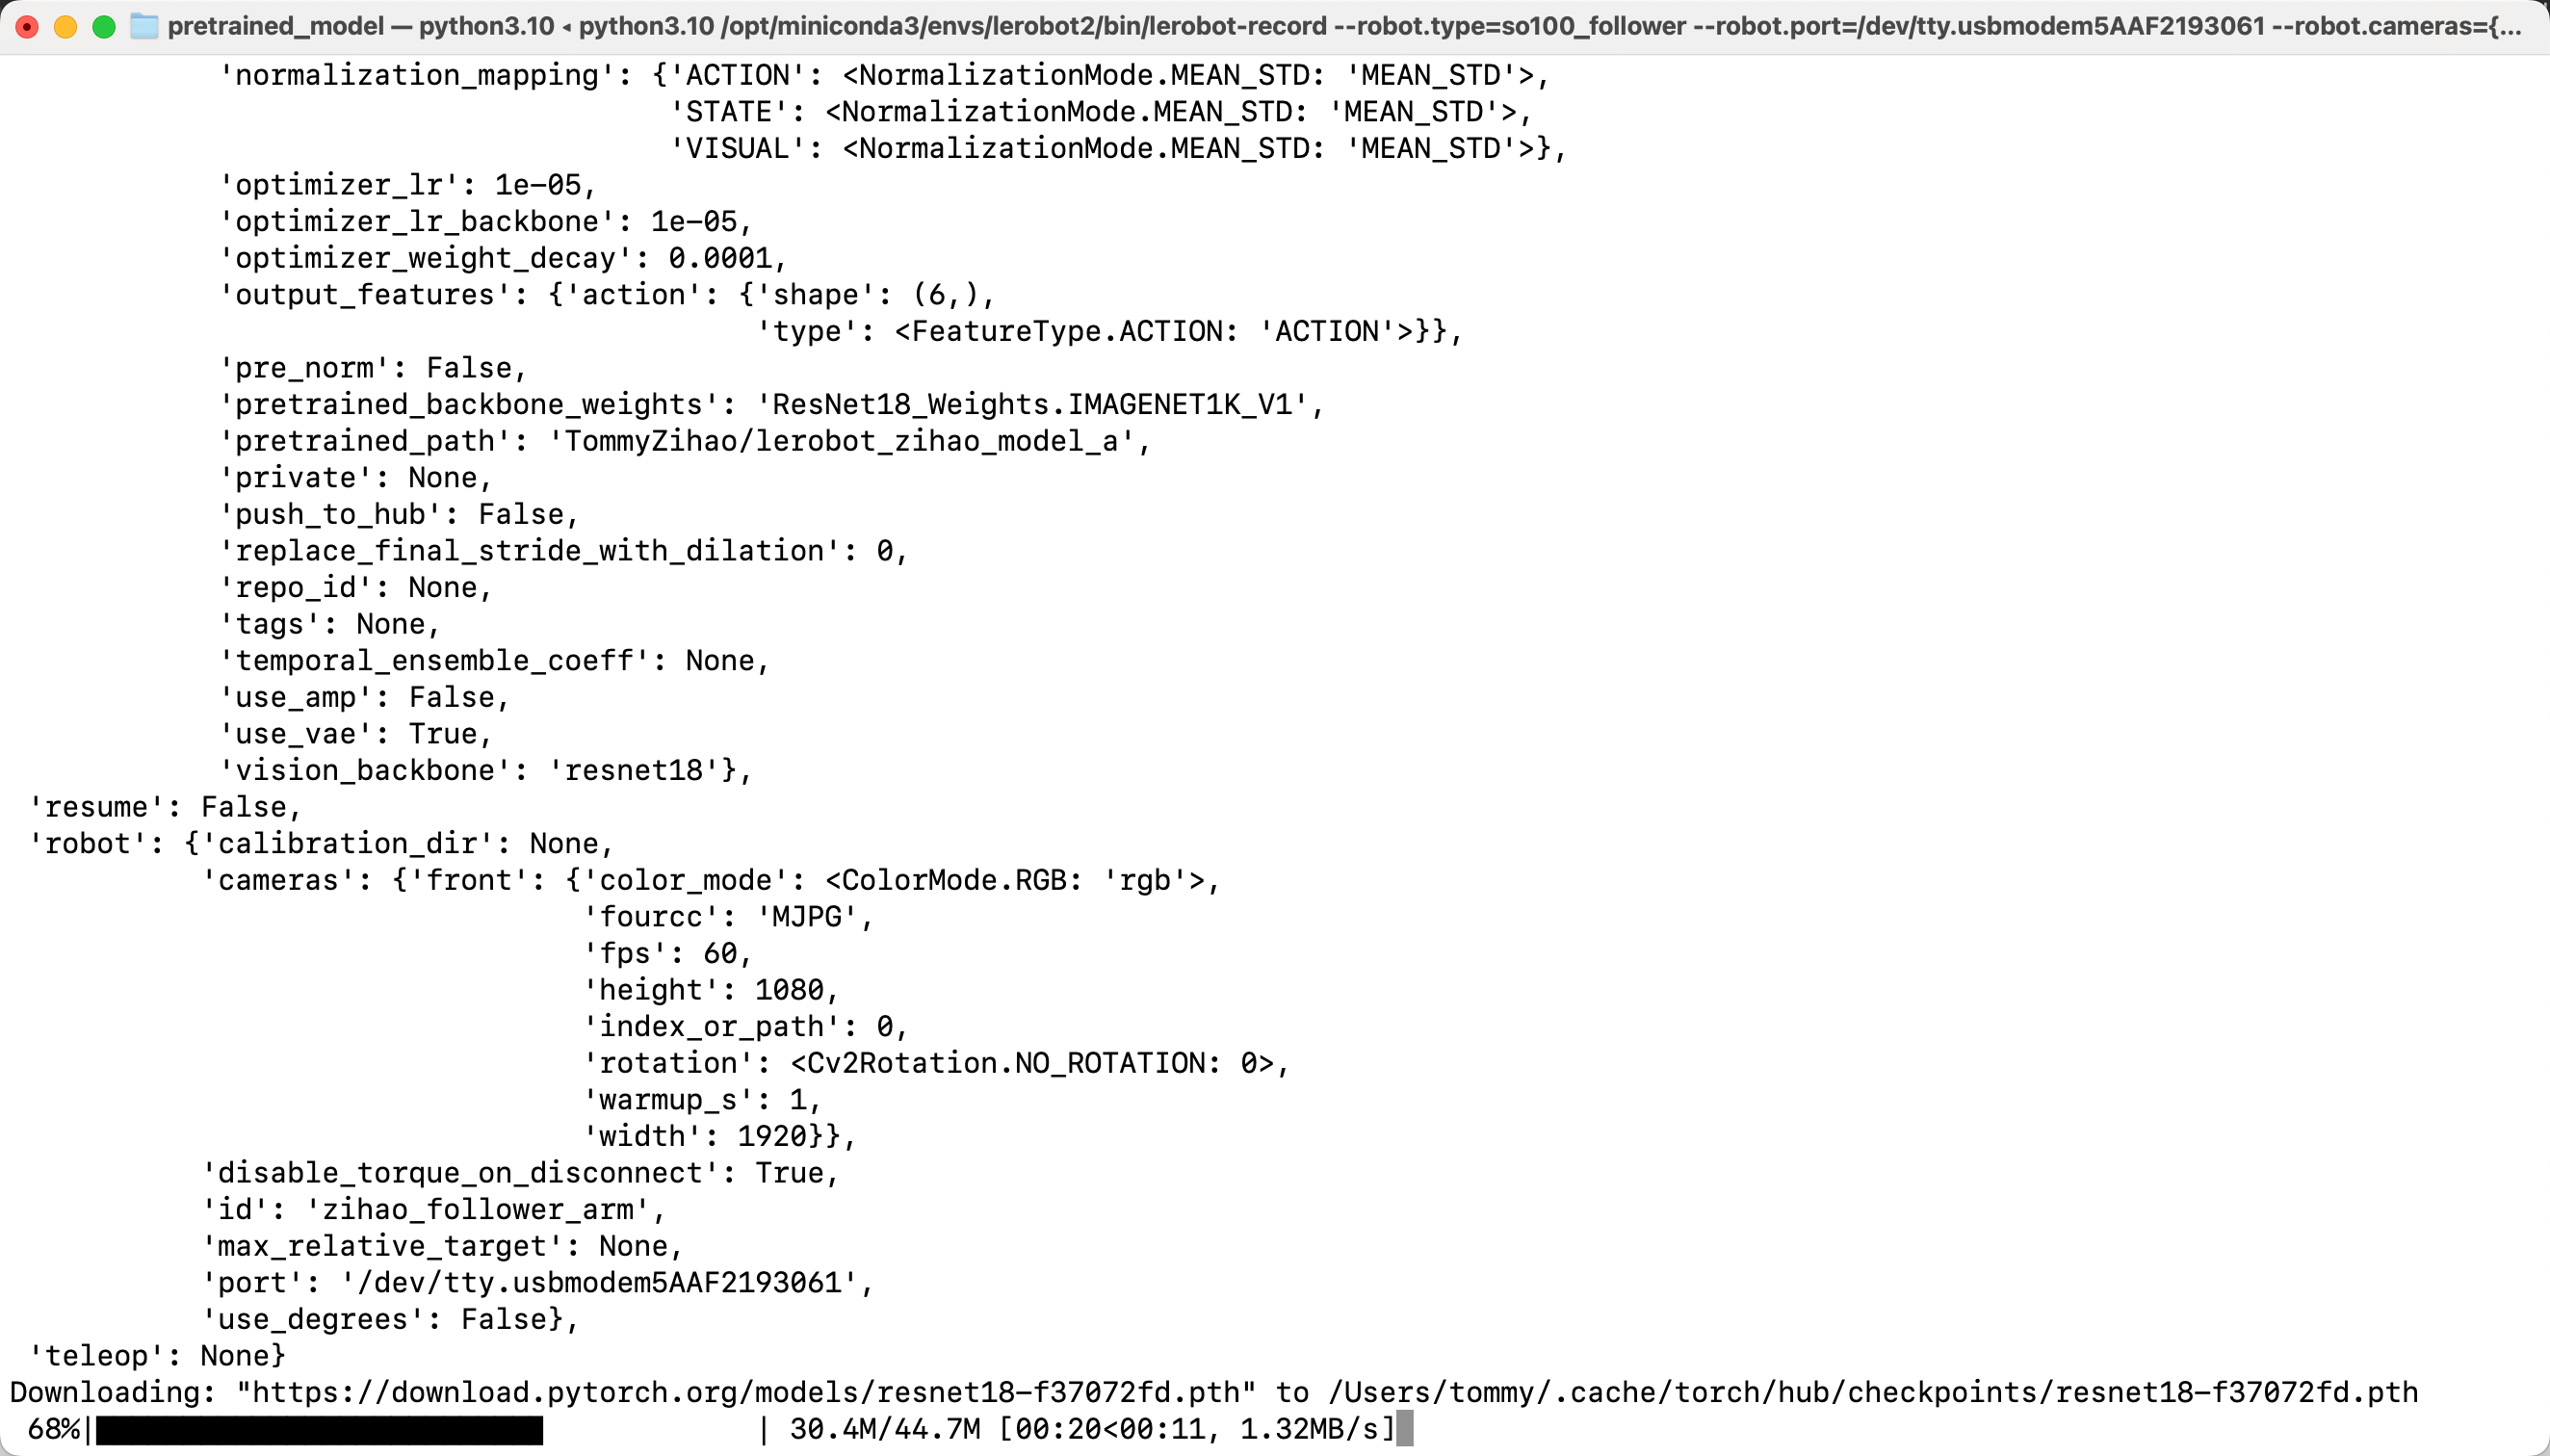
运行后会下载模型