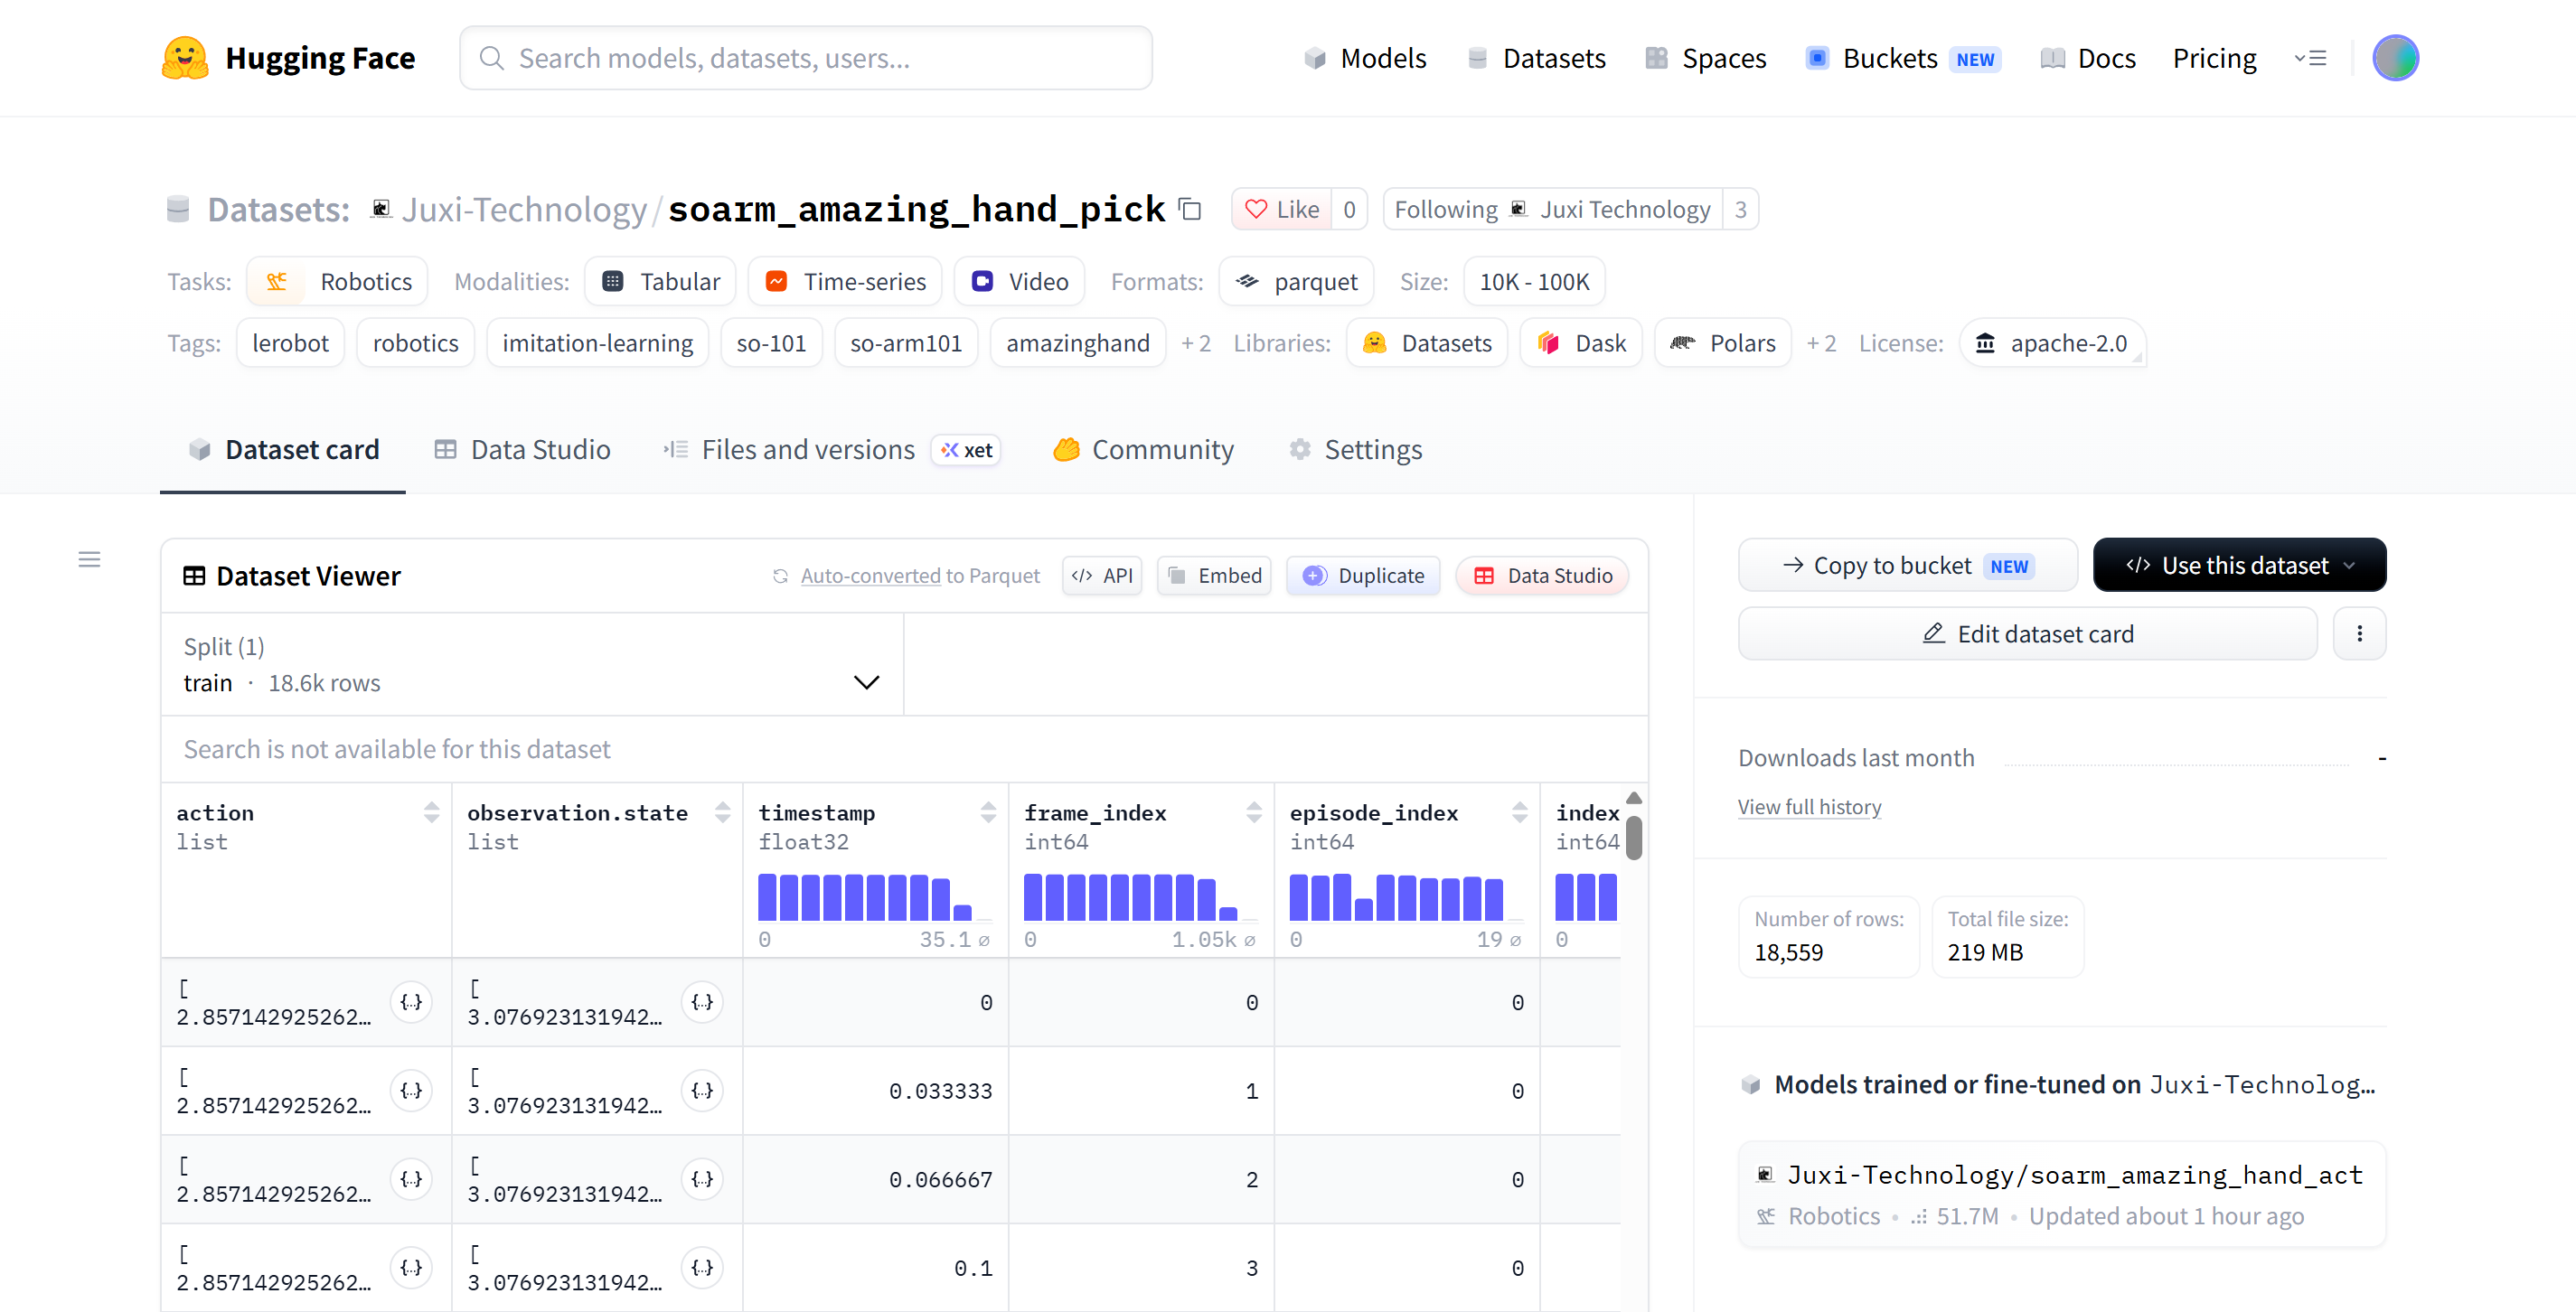
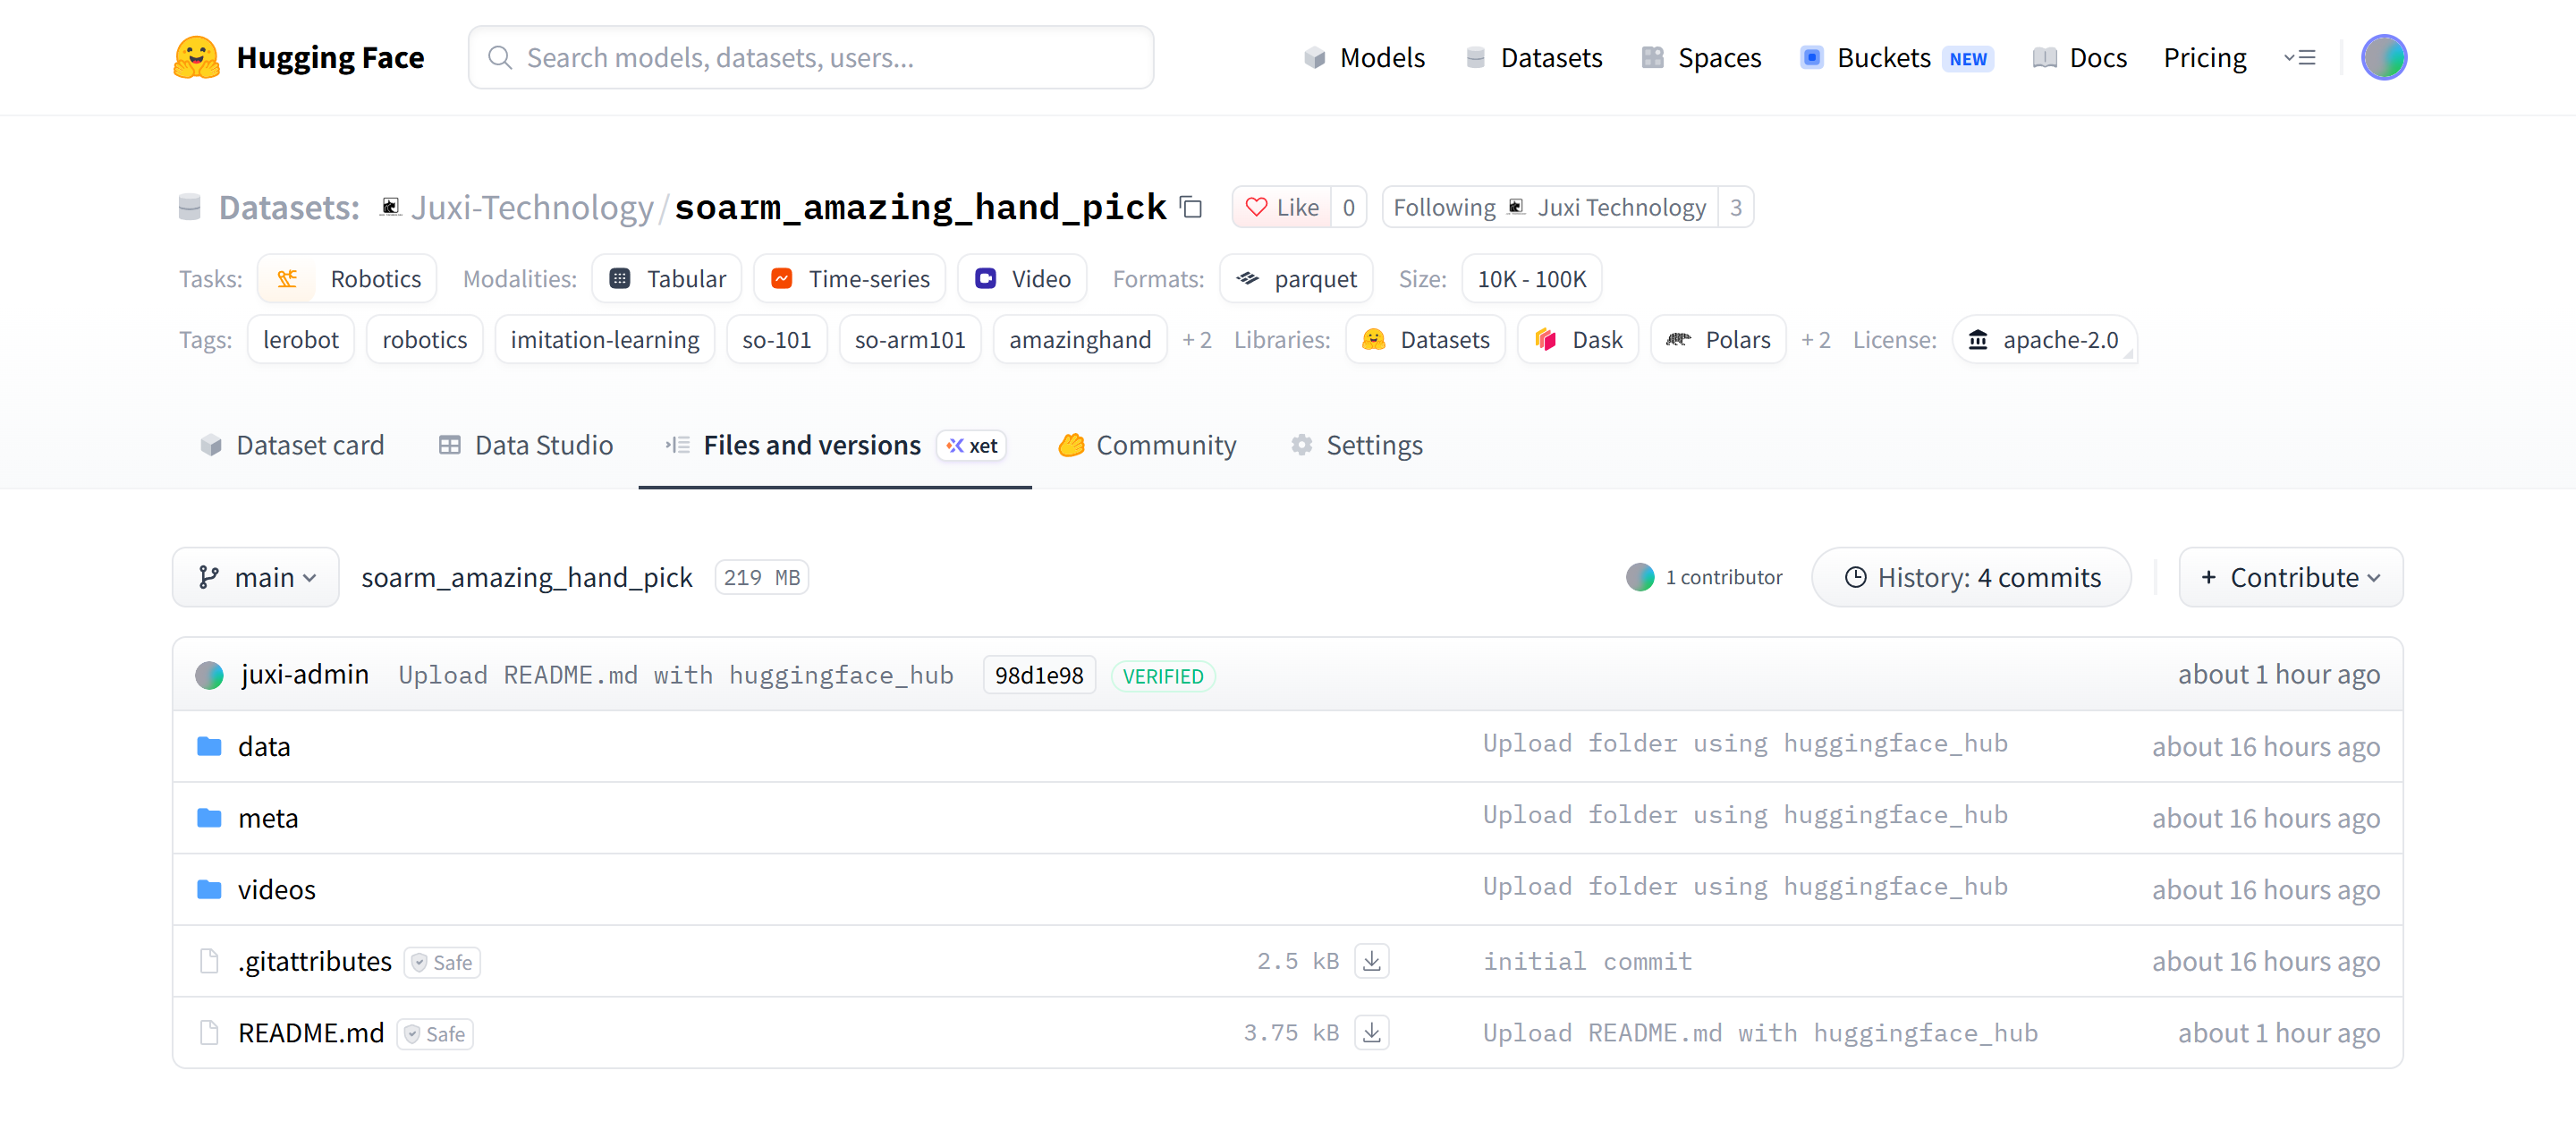
第六步:采集数据集(真机)——上传数据集到 Hugging Face(可选)
方法一:本地上传(不推荐,上传网速慢)
- 自动上传
在采集数据集时设置push_to_hub=true,采集完毕后自动上传
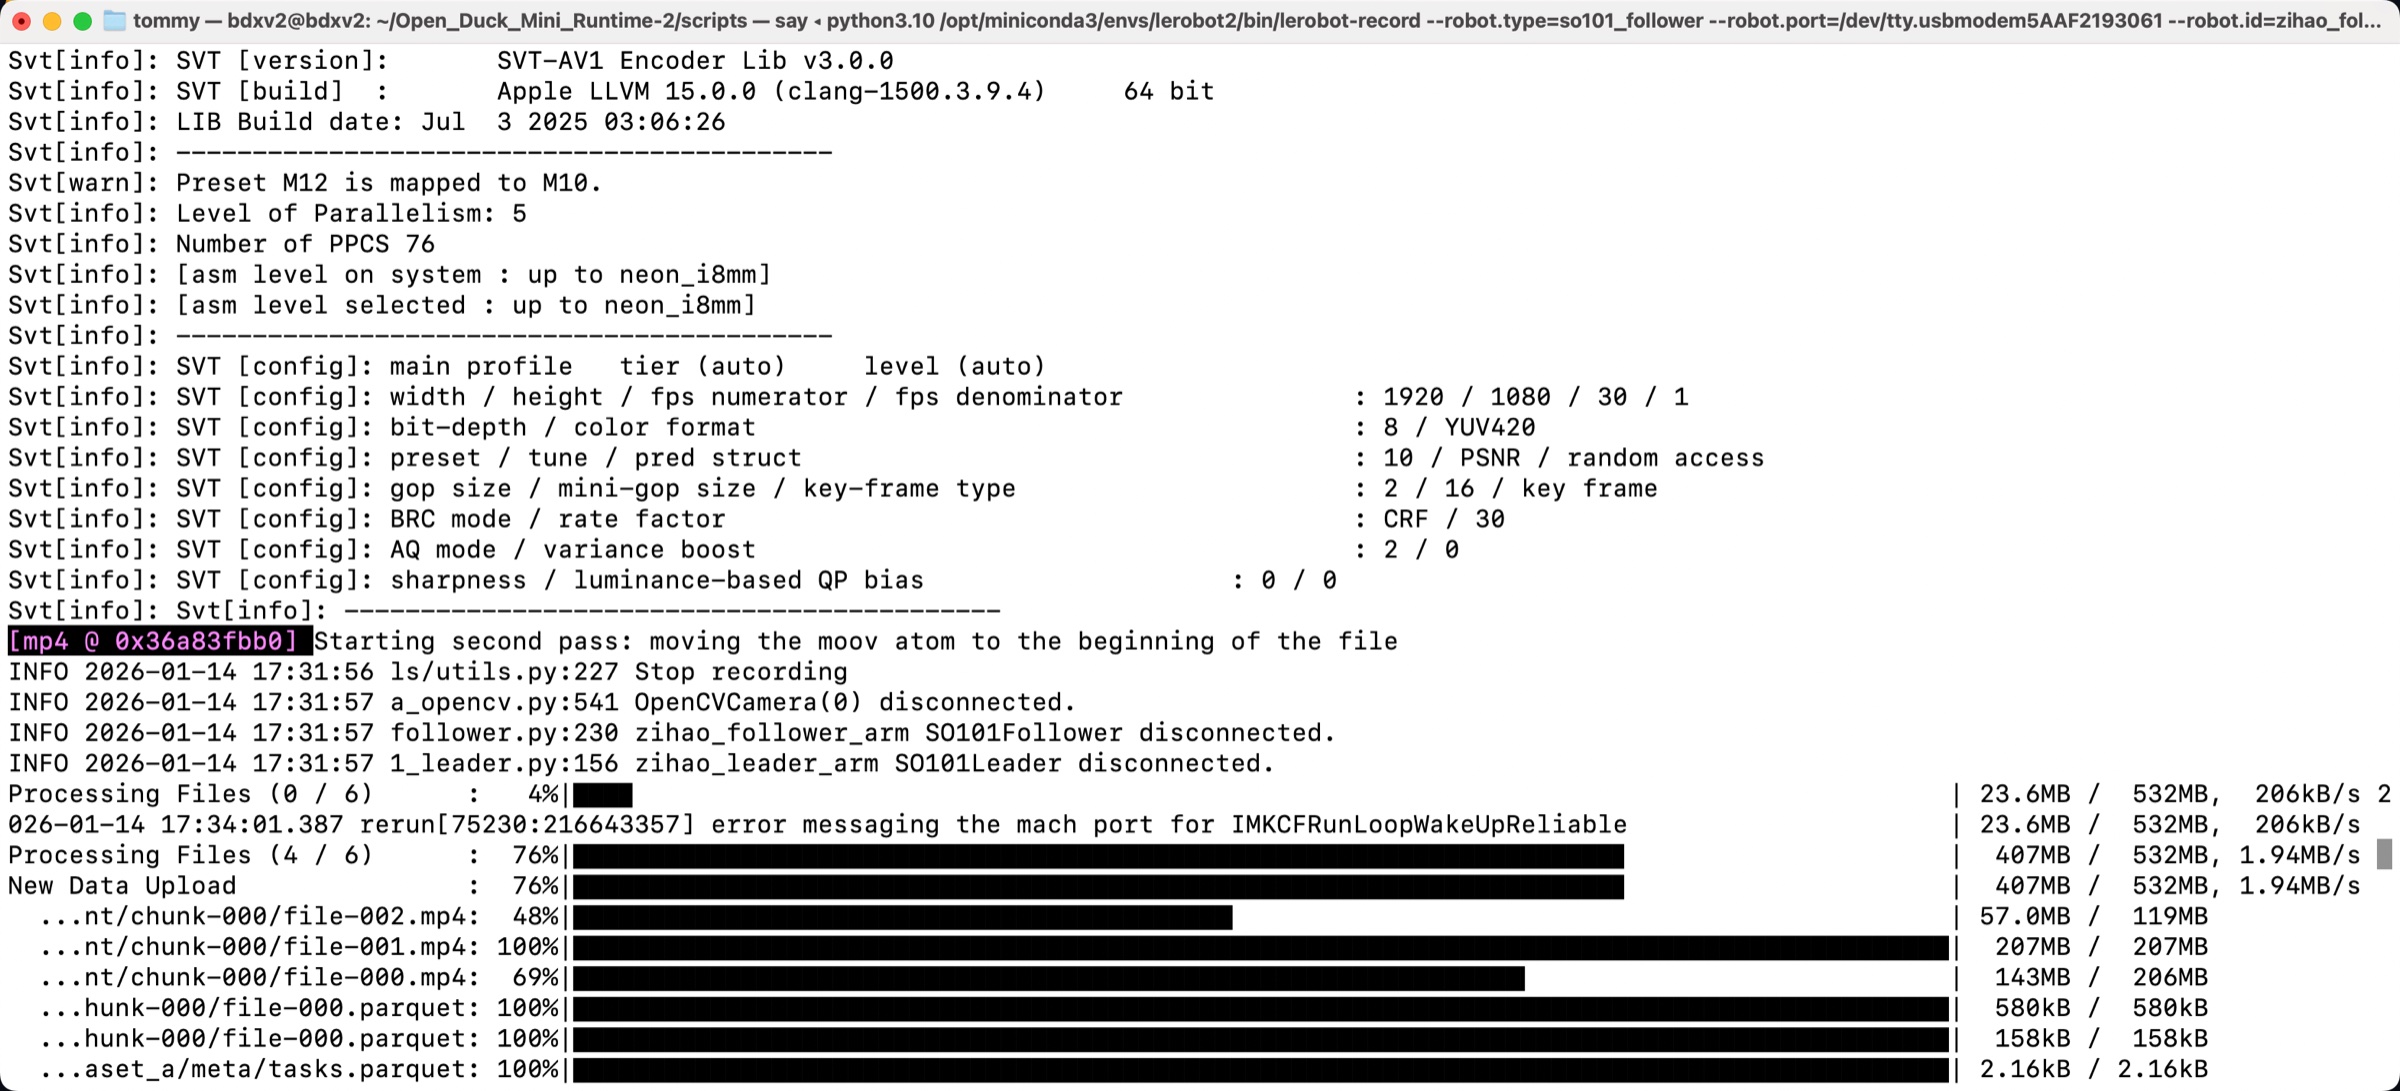
- 手动上传
在采集数据集时设置push_to_hub=false,采集完毕后手动上传
Shell
hf upload <你的用户名>/lerobot_my_dataset_a /Users/<你的用户名>/.cache/huggingface/lerobot/<你的用户名>/lerobot_my_dataset_a / --repo-type=dataset无论自动上传还是手动上传,上传速度都很慢(每秒钟一百KB)
因为HuggingFace服务器在国外
方法二:云GPU平台上传(推荐)
登录云GPU平台Featurize
https://featurize.cn?s=d7ce99f842414bfcaea5662a97581bd1
开启一个云GPU实例
上传数据集压缩包到数据集
复制实例下载命令
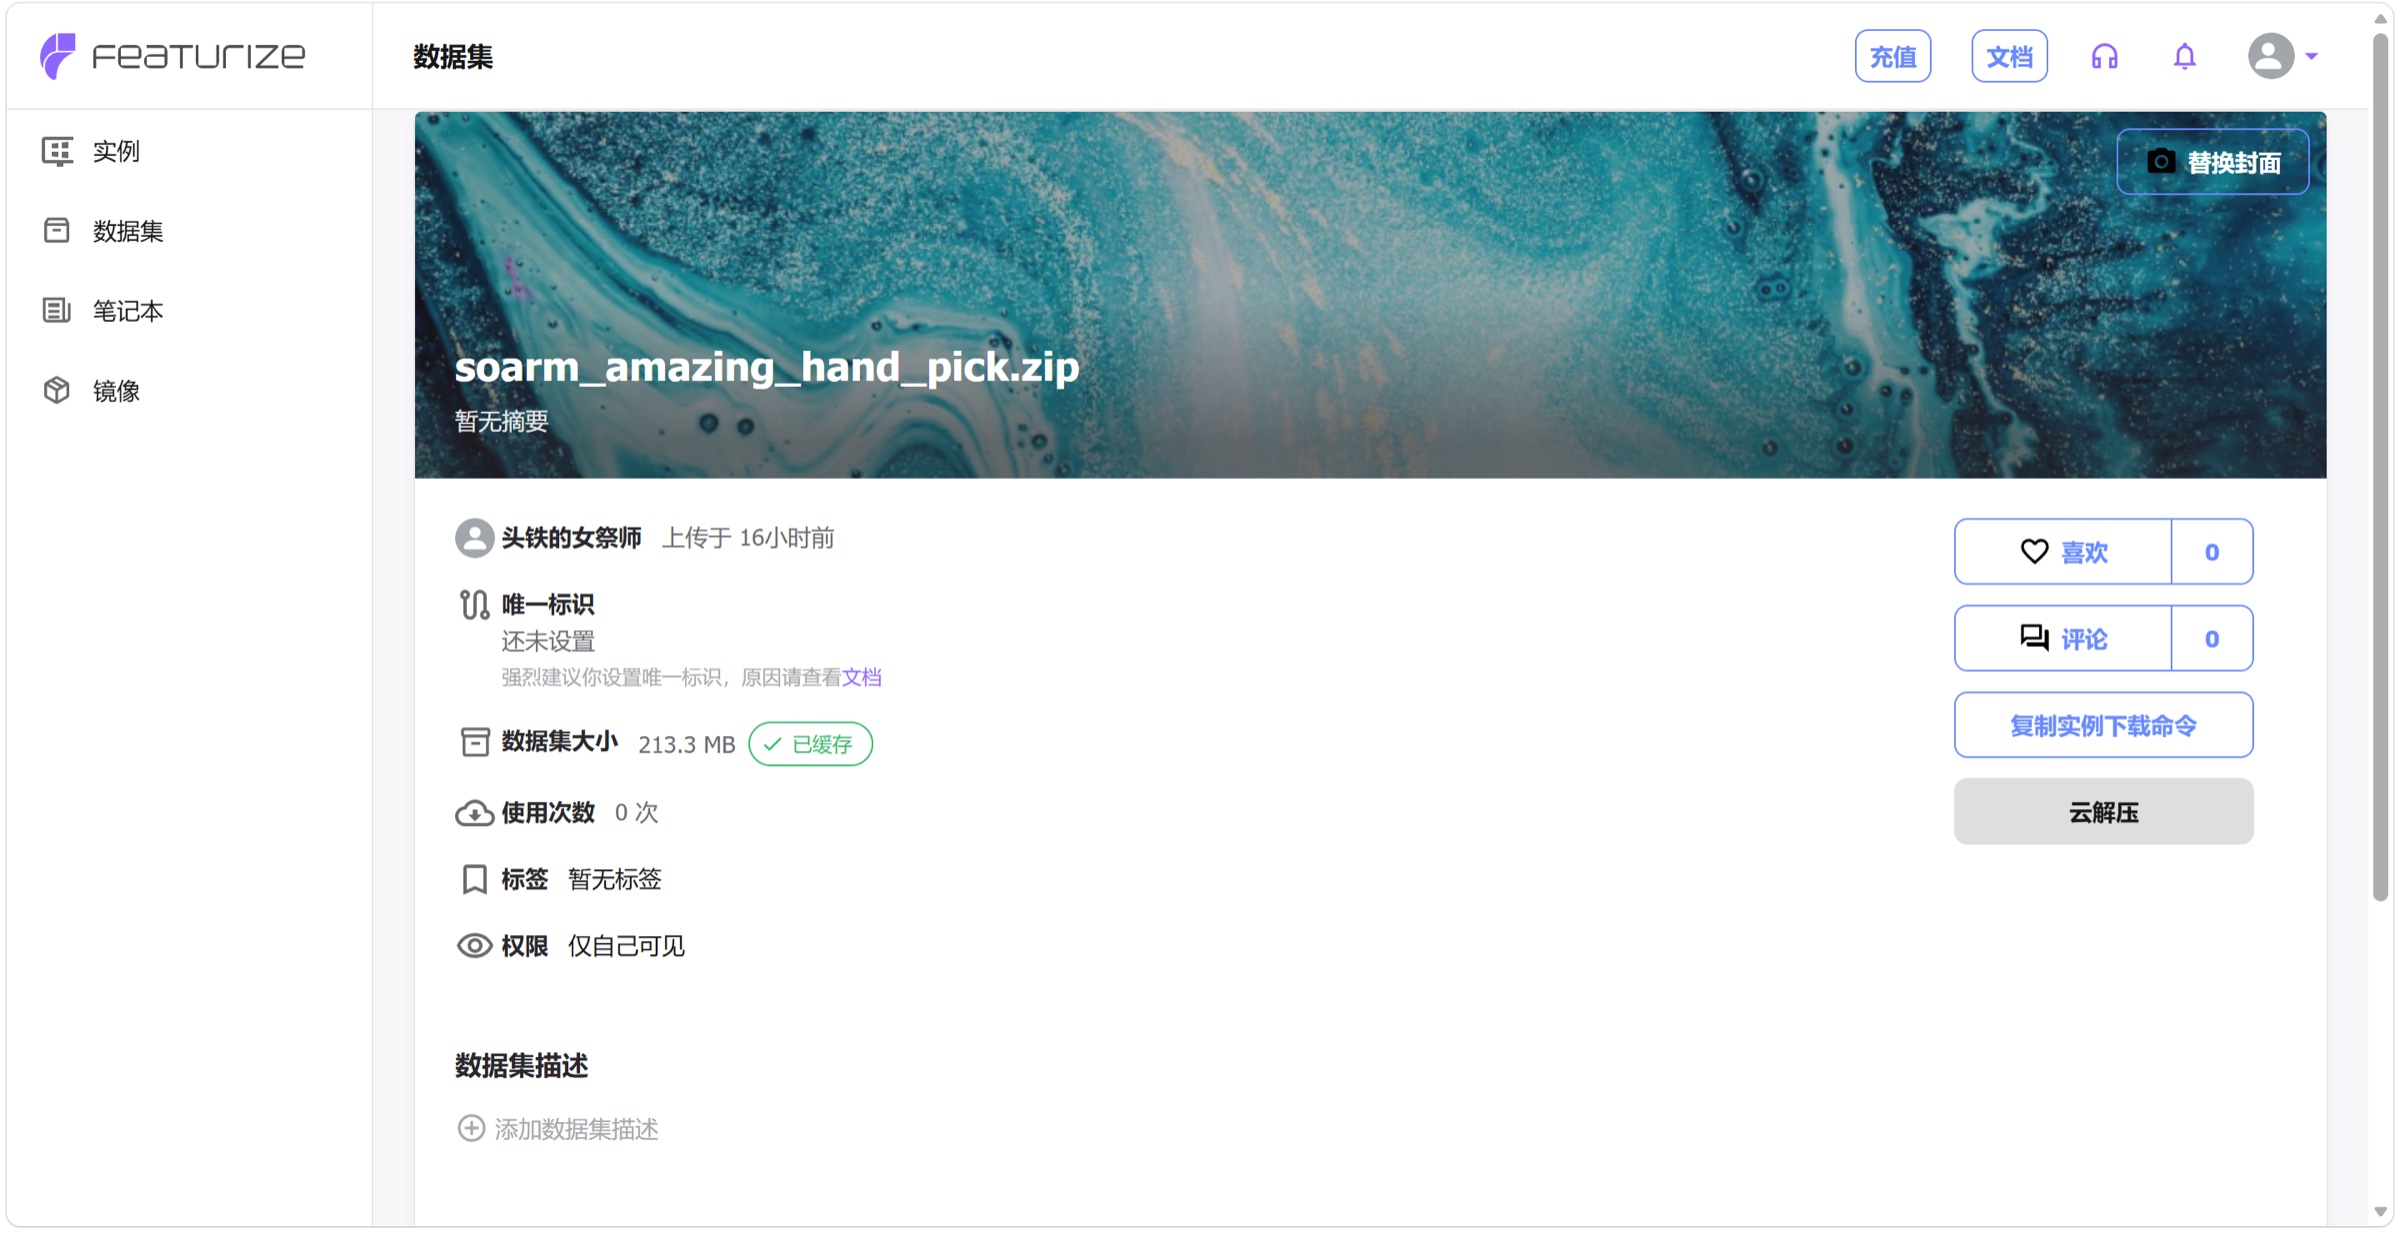
在云GPU实例的命令行中运行
Shell
pip install httpx

unzip your_datasets.zip

hf auth login
上传数据集到HuggingFace
创建upload_dataset.py文件,内容如下
Python
from huggingface_hub import HfApi

api = HfApi()

api.upload_folder(
    folder_path="~/lerobot_my_dataset_a",
    repo_id="<你的用户名>/lerobot_my_dataset_a",
    repo_type="dataset"
)

api.create_tag("<你的用户名>/lerobot_my_dataset_a", tag="v0.4.0", repo_type="dataset")
运行文件
Shell
python upload_dataset.py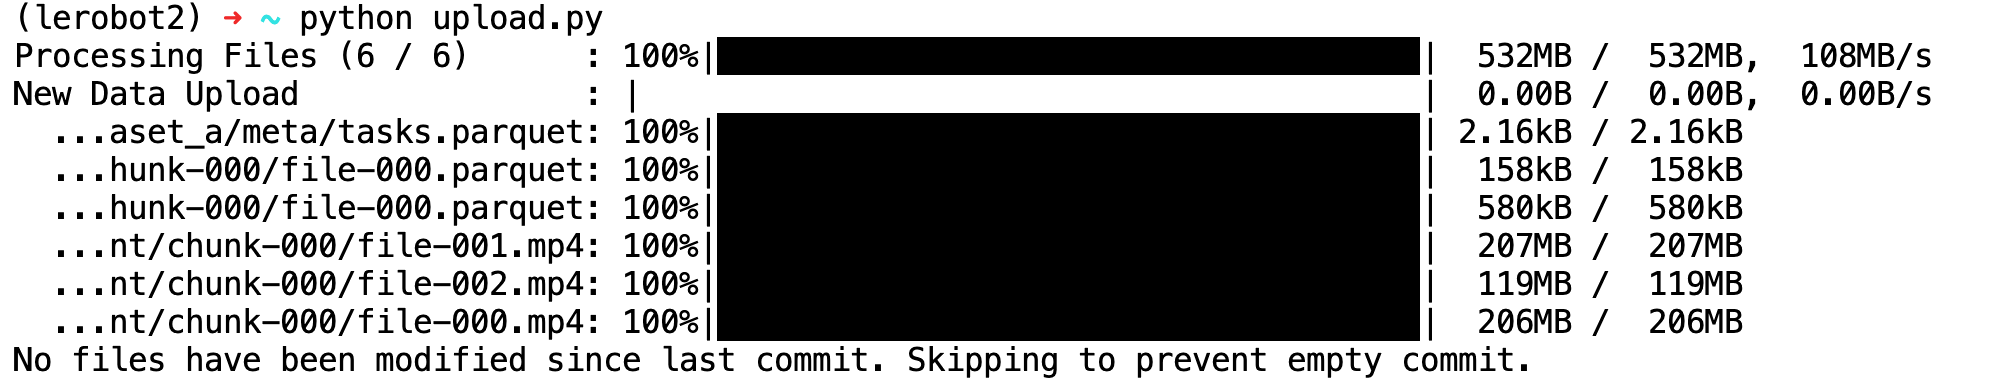
- 另一种上传方法(不推荐)
Shell
hf upload <你的用户名>/lerobot_my_dataset_a lerobot_my_dataset_a / --repo-type=dataset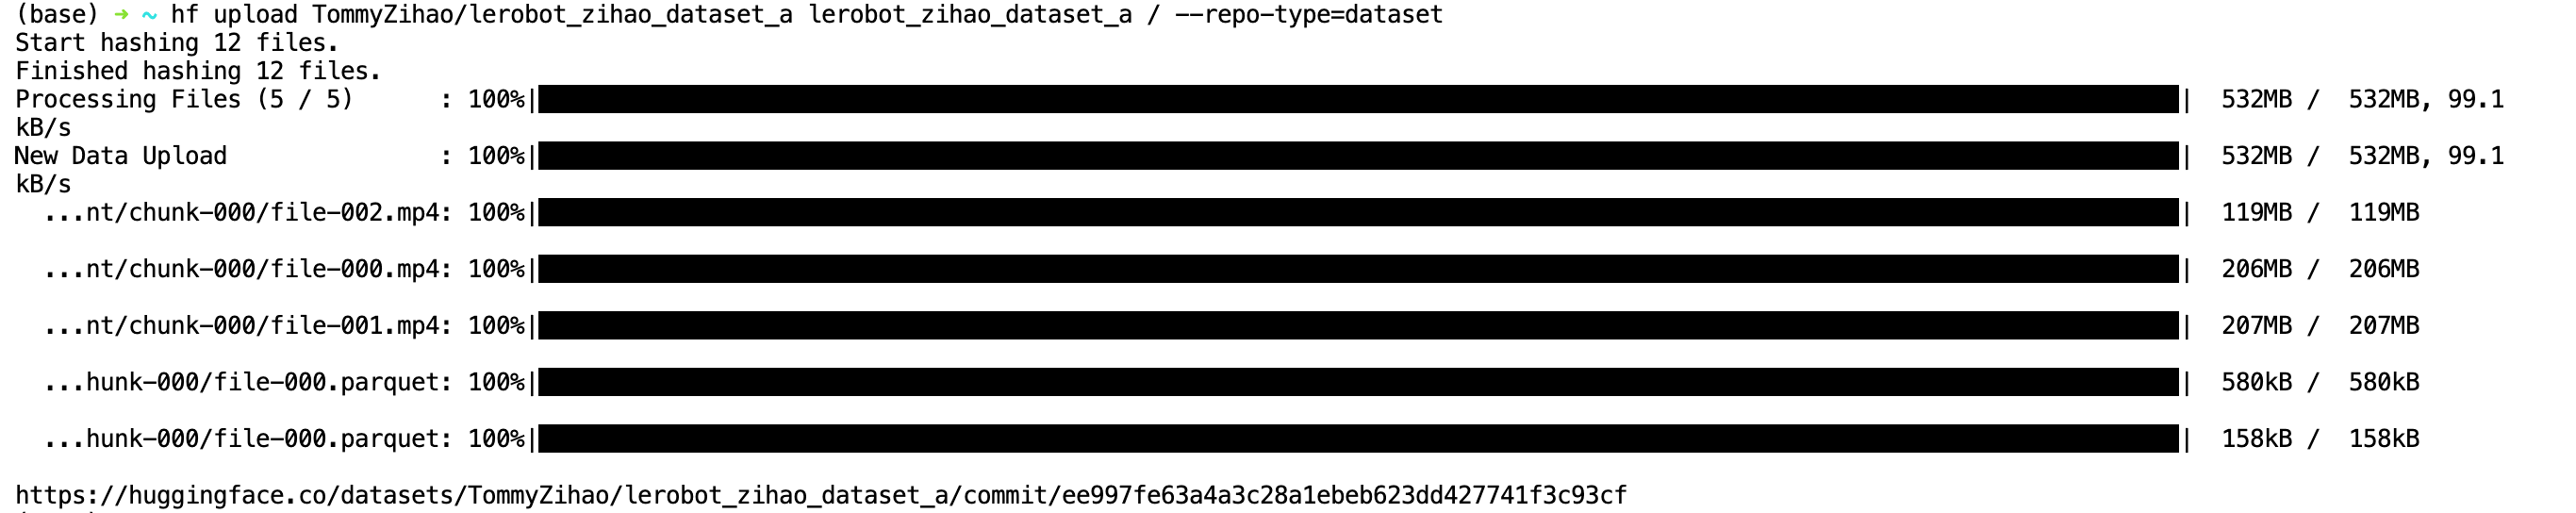
查看HuggingFace上的数据集
https://huggingface.co/datasets/Juxi-Technology/soarm_amazing_hand_pick