

AmazingHand 网页控制
用浏览器控制 AmazingHand 灵巧手,左手 / 右手两种模式,两种操作方式:
- 手动控制 —— 8 个舵机滑块 + 19 个预设姿态 + 一键回中位
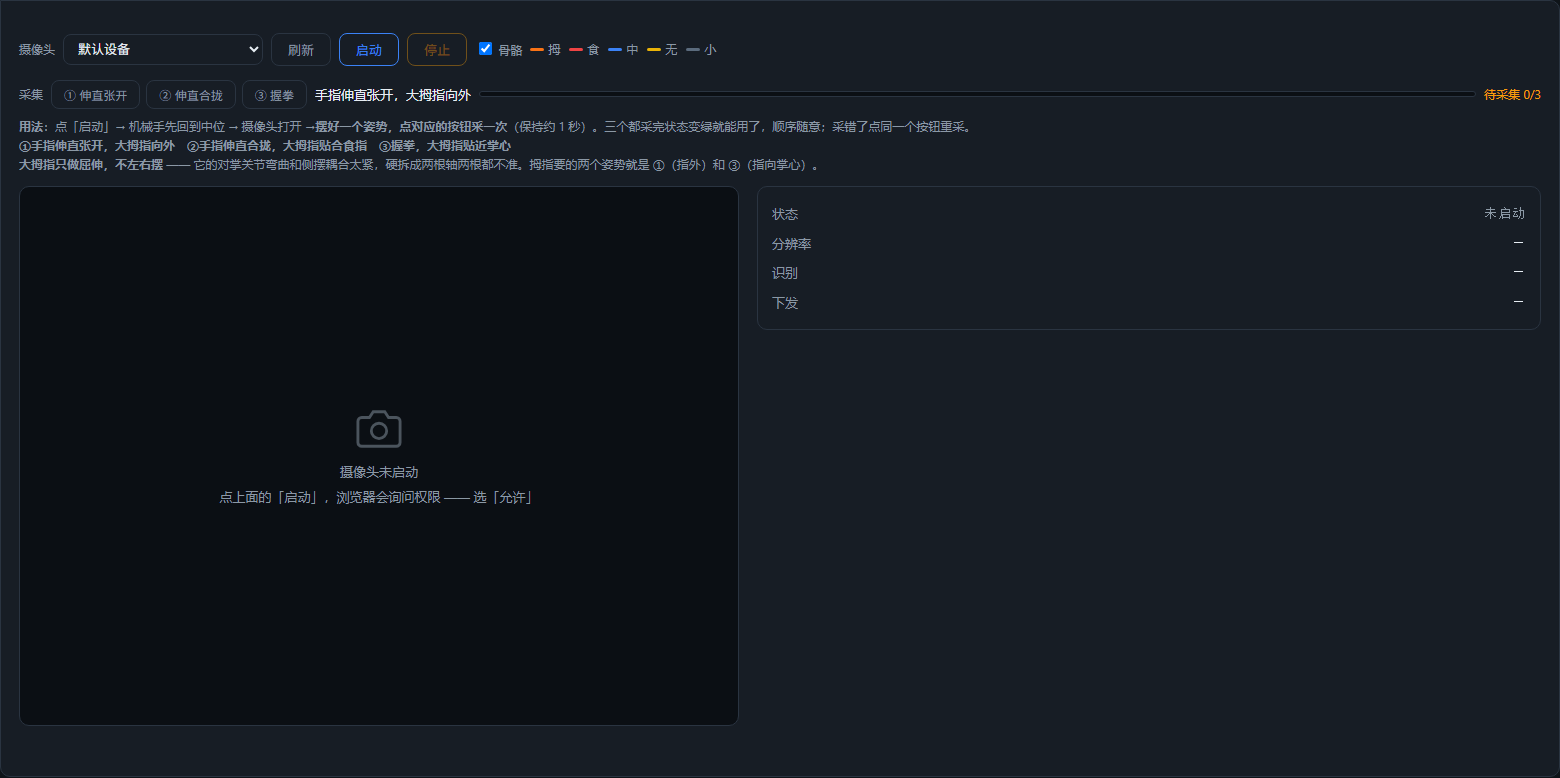
- 摄像头互动遥控 —— 浏览器本地 MediaPipe 识别手部动作,实时映射到手指(画面不出本机)
- 中英文切换 —— 右上角切换,选择记在浏览器里,下次打开还是上次那门语言
本页是通用网页控制说明。SCS0009 专用映射/换算见 SCS0009 网页控制;PWM 专用接线/烧录/标定见 PWM 网页控制。
快速开始
打开终端,进入到Amazinghand-web目录下:
pip install -r requirements.txt

python server.py --no-connect   # 推荐:先起服务,串口在网页里选(不碰舵机)

# python server.py                # 自动探测串口并连接
# python server.py --port COM9    # 指定串口
# python server.py --hand left    # 只启用左手
# python server.py --driver pwm   # 使用 ESP32-S3 PWM 舵机版本
# python server.py --dry-run      # 完全不开串口,只验证界面
浏览器打开 http://localhost:8000 。
也可以直接用静态前端(Web Serial,不需要 Python 服务端):
- 在线:https://juxi-technology.github.io/AmazingHand/Amazinghand-web-io/(Chrome / Edge)
- 本地:在仓库根目录运行
python -m http.server 8099,打开 http://localhost:8099/Amazinghand-web-io/
在网页里选串口
页面顶部有一排工具条,先选驱动,再选串口:
驱动 [SCS0009 总线 ▾] 串口 [COM3 ★ USB-Enhanced-SERIAL CH343 ▾] [刷新] [连接] [断开] 已连接 COM3- 驱动下拉:SCS0009 总线(官方总线舵机,默认)或 PWM(ESP32-S3)(见 PWM 网页控制)
- 下拉框列出本机所有串口,常见 USB 转串口芯片(CH34x / CP210x / FTDI 等)标 ★ 并排在最前
- 点 刷新 重新扫描(插拔板子后用)
- 点 连接 连接选中的串口;连上后会自动回中位
- 点 断开 先松开力矩再断开,舵机不会僵在原位(PWM 版没有力矩命令,见下文说明)
- 换串口直接选新的点「连接」即可,旧口会自动关掉
静态部署(GitHub Pages)没有 Python 服务端:浏览器出于隐私不能静默枚举串口,只能看到你授权过的设备。此时点 添加串口…,在浏览器弹窗里选择控制板;上面“列出本机所有串口”的行为仅适用于
server.py服务端模式。

--no-connect是配合这个流程用的:启动时只起服务、完全不碰串口, 所以不会因为自动连错口而让手乱动。想让它启动就自动连,去掉这个参数。
串口日志写在 server.log(双击 .bat 启动时窗口一闪而过,看这个文件)。
接线检查
列出扫到的舵机 ID,并和 config.json 逐只手核对。
python tools/scan_servos.py --port COM9COM9改为自己实际的端口号
这个工具只适用于 SCS0009 总线舵机。PWM 版本的接线检查见 PWM 网页控制,或用
AmazingHand-PWM/tools/serial_test.py。
预设姿态(19 个)
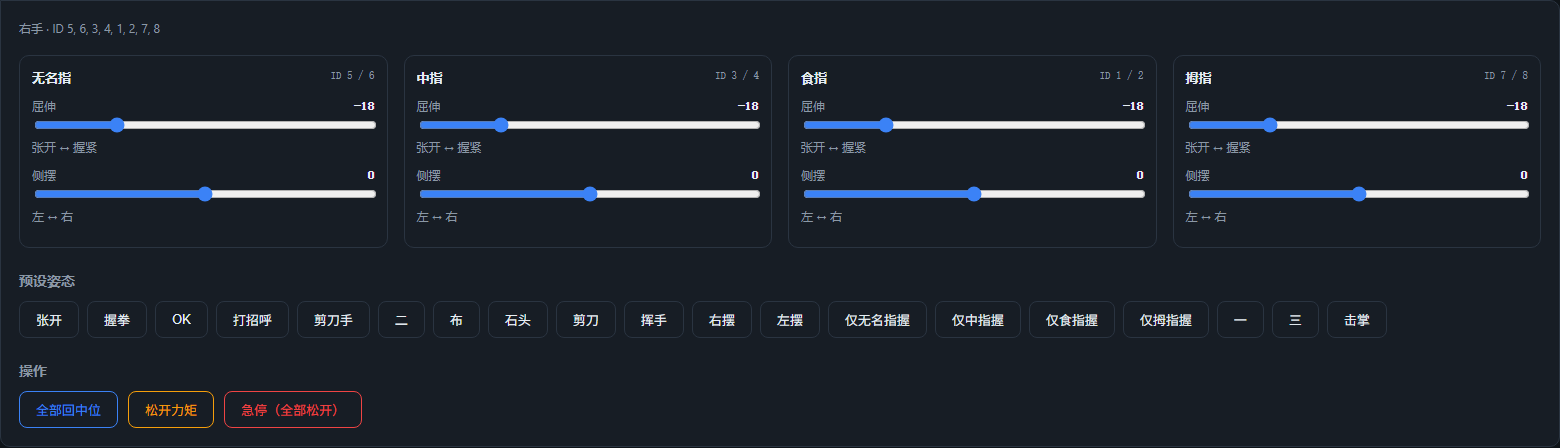
| 姿态 | 说明 | 姿态 | 说明 |
|---|---|---|---|
open | 张开 | wave1 | 挥手 |
close / stone | 握拳 | wave_r / wave_l | 左右摆 |
ok | OK | ring_close | 仅无名指握 |
greeting | 打招呼 | middle_close | 仅中指握 |
victory / two / scissors | 剪刀手 / 二 | pointer_close | 仅食指握 |
paper | 布 | thumb_close | 仅拇指握 |
one / three | 一 / 三 | hifive | 击掌 |
要自行修改姿态的话,编辑 config.json 的 poses 段;键名对应官方 YAML 里的名字。
左右手可以是不同的姿态值
每条姿态里的 positions 是左右手共用的。如果哪只手因为机械装配差异需要另一套值, 在同一条里加一个 right 或 left 键即可,它会覆盖 positions:
"close": {
  "label": "握拳",
  "positions": [75, 75, 75, 75, 75, 75, 18, 18],   // 两只手共用
  "right":     [ ... 8 个值 ... ]                   // 可选:只给右手用
}
两种模式
| 模式 | 行为 |
|---|---|
| 右手 | 只下发右手 8 个舵机 |
| 左手 | 只下发左手 8 个舵机(SCS0009 自动应用镜像和 −35.16° 偏移;PWM 使用左手通道映射) |
一次只控制一只手,用顶部「控制对象」切换;切换不影响另一只手,它保持当前姿态停在原地。SCS0009 双手可以接在同一根总线上;PWM 每只手各由一块 ESP32-S3 控制。
摄像头互动遥控
浏览器本地跑 MediaPipe 手部关键点(资源在 Amazinghand-web/web/mediapipe/,离线可用;页面也会优先探测 Amazinghand-web-io/mediapipe/), 把 21 个关键点换算成 4 根手指的姿态值,实时下发给当前选中的手。
一、先采三个姿势
启动摄像头后,摆好一个姿势、点对应的按钮采一次(约 1 秒取平均)。 顺序随意,采错了点同一个按钮重采。三个都采完状态才会变绿; 采完之前不下发,机械手保持在中位姿态不动。
| 按钮 | 姿势 | 给出什么 |
|---|---|---|
| ① 伸直张开 | 手指伸直张开,大拇指向外 | 屈伸的「伸直」端 + 侧摆的「张开」端 |
| ② 伸直合拢 | 手指伸直合拢,大拇指贴合食指 | 侧摆的「合拢」端 |
| ③ 握拳 | 握拳,大拇指贴近掌心 | 屈伸的「握拳」端 |
二、两根轴各自两点实测
屈伸和侧摆都用两个实测端点定一条直线:
t    = (测量值 − 端点A) / (端点B − 端点A)        // 钳在 0~1
目标 = A的目标值 + (B的目标值 − A的目标值) × t好处是各手指测量值的正负方向被自动吸收 —— 所以不需要「某根手指要勾反向」 这类开关(食指和无名指分处中轴两侧、拇指关节链又不同,方向本来就是反的, 但两个实测端点一夹就自动对上了)。
端点目标值在 config.json 的 camera 段:
| 轴 | 端点 | 无名指 | 中指 | 食指 |
|---|---|---|---|---|
| 屈伸 | 伸直 → 握拳 | −50 → 90 | −50 → 90 | −50 → 90 |
| 侧摆 | 合拢 → 张开 | −45 → +45 | 0 → 0 | +45 → −45 |
中指侧摆两端都是 0(它不左右摆)。
三、大拇指只做屈伸 ⚠️
大拇指的 CMC 是对掌关节,弯曲和左右摆耦合得很紧 —— 拇指贴着食指时它已经在 侧摆位上了,那一刻量到的"屈伸零点"是被污染的。硬拆成两根轴,结果是两根都不准。
所以大拇指只做屈伸、侧摆恒为 0(两个舵机的侧摆差动量为 0)。它要的两个参考姿势就是 ①(指外)和 ③(指向掌心),不用额外采。
四、侧摆会随弯曲衰减
最终侧摆按下式收放:
side = side_measured × (1 − curl)splayDeg 取的是 MCP→PIP 方向在掌面横轴上的投影,而手指弯曲正是绕这根轴转的 —— 弯到一定程度这个投影会翻向,"张开度"突然甩到另一头。
不衰减的话,这个突跳会顺着 servo2 = 屈伸 − 侧摆 把偶数 ID 舵机带着反向掉头 (奇数 ID 拿到的是 屈伸 + 侧摆,变化方向相反,所以不那么明显)。 现象就是「握拳握到一半,12 和 16 号舵机猛地反转」—— 12 是左手无名指的第二个舵机、 16 是左手食指的第二个舵机,正好是侧摆分量非零时被差动带走的那两根。
加上衰减后,握紧时侧摆恒为 0,跟测量值多离谱无关。而且握拳本来就该是并拢的。
五、骨骼配色
| 手指 | 颜色 |
|---|---|
| 大拇指 | 橙 |
| 食指 | 红 |
| 中指 | 蓝 |
| 无名指 | 黄 |
| 小拇指 | 暗灰 |
| 掌骨 | 中性灰 |
小拇指不参与手势映射,但它的根部 MCP(17 号点)用来定右手的手掌坐标系,所以不能删。
调参速查
| 想改什么 | 改哪儿 |
|---|---|
| 各轴目标值 | config.json 的 camera 段 |
| 左右手侧摆方向相反 | camera.side_sign 里那只手改成 -1(1 = 原样) |
| 平滑程度 | tracking.js 的 SMOOTH(默认 0.35;越小越稳但越迟钝) |
| 手指弯曲的判定快慢 | 重新采一次三个姿势 |
side_sign 是按**「控制对象」选的那只手**生效的,改完刷新页面即可,不用重启服务:
"side_sign": { "right": 1, "left": -1 } // 左手把整根侧摆轴取反屈伸(flexion)不受 side_sign 影响。
项目结构
Amazinghand-web-io/          前端(静态,可单独部署)
├── index.html
├── app.js                   界面、驱动切换、姿态与摄像头 UI
├── io.js                    SCS0009 Web Serial 后端
├── pwm.js                   PWM Web Serial 后端
├── common.js                共享配置、姿态换算与限位
├── ws.js                    WebSocket 后端(Python 服务端模式)
├── tracking.js              MediaPipe 摄像头追踪
├── i18n.js                  中英文文案
├── config.json              驱动、舵机映射、姿态库、相机参数
└── tools/pwm_protocol_test.mjs

Amazinghand-web/
├── server.py                HTTP + WebSocket + 串口服务端
├── requirements.txt
├── tools/scan_servos.py     扫描 SCS0009 总线并核对 ID
└── web/mediapipe/           MediaPipe 资源(离线,约 42MB)
前后端协议:
// 前端 → 后端   target: "left" | "right"
{ "cmd": "ports" }                                  // 重新扫描串口
{ "cmd": "driver", "driver": "pwm" }                // scs0009 | pwm
{ "cmd": "connect",    "port": "COM3" }
{ "cmd": "disconnect" }
{ "cmd": "target", "target": "left" }
{ "cmd": "set",    "target": "left", "angles": { "pointer": [0, 0], ... } }
{ "cmd": "pose",   "target": "left", "name": "close" }
{ "cmd": "middle", "target": "left" }
{ "cmd": "torque", "target": "left", "on": true }   // 仅 SCS0009
{ "cmd": "stop" }

// 后端 → 前端
{ "type": "state", "hands": {...}, "poses": {...}, "positions": {...},
  "axes": {...}, "camera": {...}, "target": "left", "driver": "scs0009",
  "capabilities": { "torque": true, "speed": true }, "pwm": {...},
  "limits": {...}, "port": { "available": [...], "current": "COM3", "connected": true } }
{ "type": "ports" | "connected" | "disconnected", "ports": [...], ... }
{ "type": "error", "msg": "连接 COM_FAKE 失败:系统找不到指定的文件。" }
安全设计
| 项 | 说明 |
|---|---|
| 姿态限位 | 姿态值 ±120°(config.json 的 limits),所有 19 个姿态已核对不超限 |
| 变化去重 | 变化 < 0.5° 不下发,避免总线被噪声占满 |
| 写入限流 | SCS0009 最小间隔 20ms;PWM 直驱约 30ms |
| 急停 | SCS0009:松开全部力矩;PWM:发送 0xFF 中止手势,舵机仍通电保持位置 |
| 退出保护 | SCS0009:Ctrl+C 关闭力矩;PWM:断开串口后舵机保持位置 |
| 单手调试 | --hand left/right |
常见问题
摄像头识别不准 → 光线均匀、手掌正对镜头。tracking.js 里 SMOOTH(默认 0.35)越大越平滑但越迟钝。
摄像头手势不对、某根手指不跟手 → 先确认三个姿势都采完(状态变绿);方向反了就重采对应姿势;大拇指只做屈伸,不参与侧摆。
握拳握到一半某舵机猛地反转 → 检查侧摆是否随弯曲衰减到 0(side *= (1 - curl)),以及侧摆控制量的符号/大小是否异常。
SCS0009 方向/ID/中位问题 → 见 SCS0009 网页控制 和 SCS0009 调试与标定。
PWM 连接/波特率/标定问题 → 见 PWM 网页控制。
更多问题 → FAQ。