

第三步:校准机械臂(macOS)
回顾端口号
从动臂:
/dev/tty.usbmodem5AAF2193061
/dev/tty.wchusbserial5AAF2193061
主动臂:
/dev/tty.usbmodem5AAF2194741
/dev/tty.wchusbserial5AAF2194741
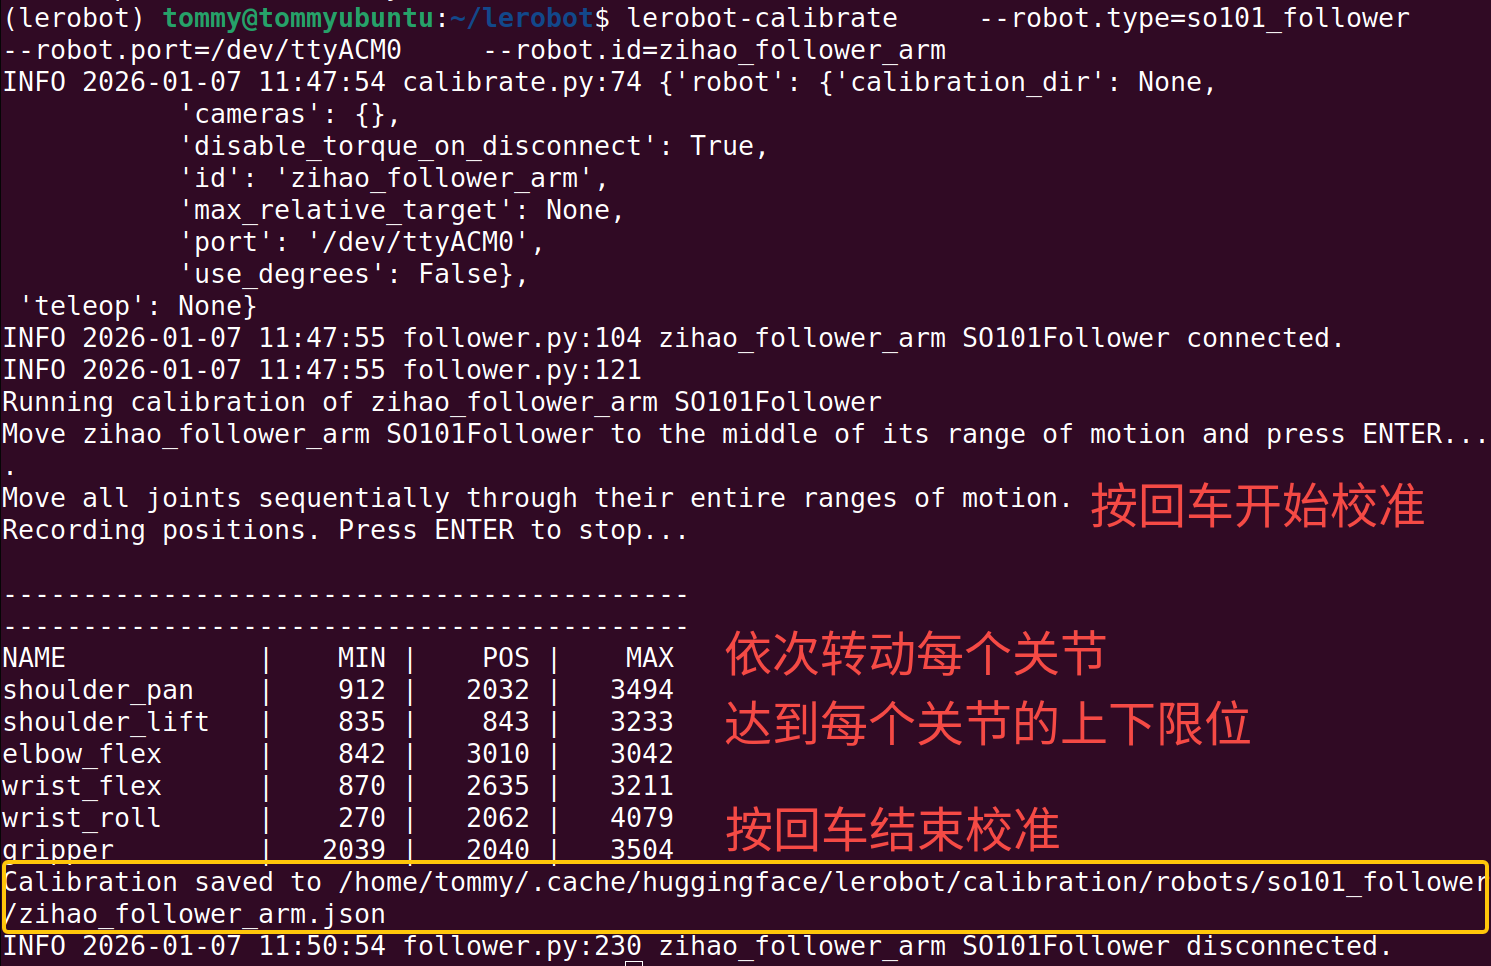
校准从动臂Follower
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm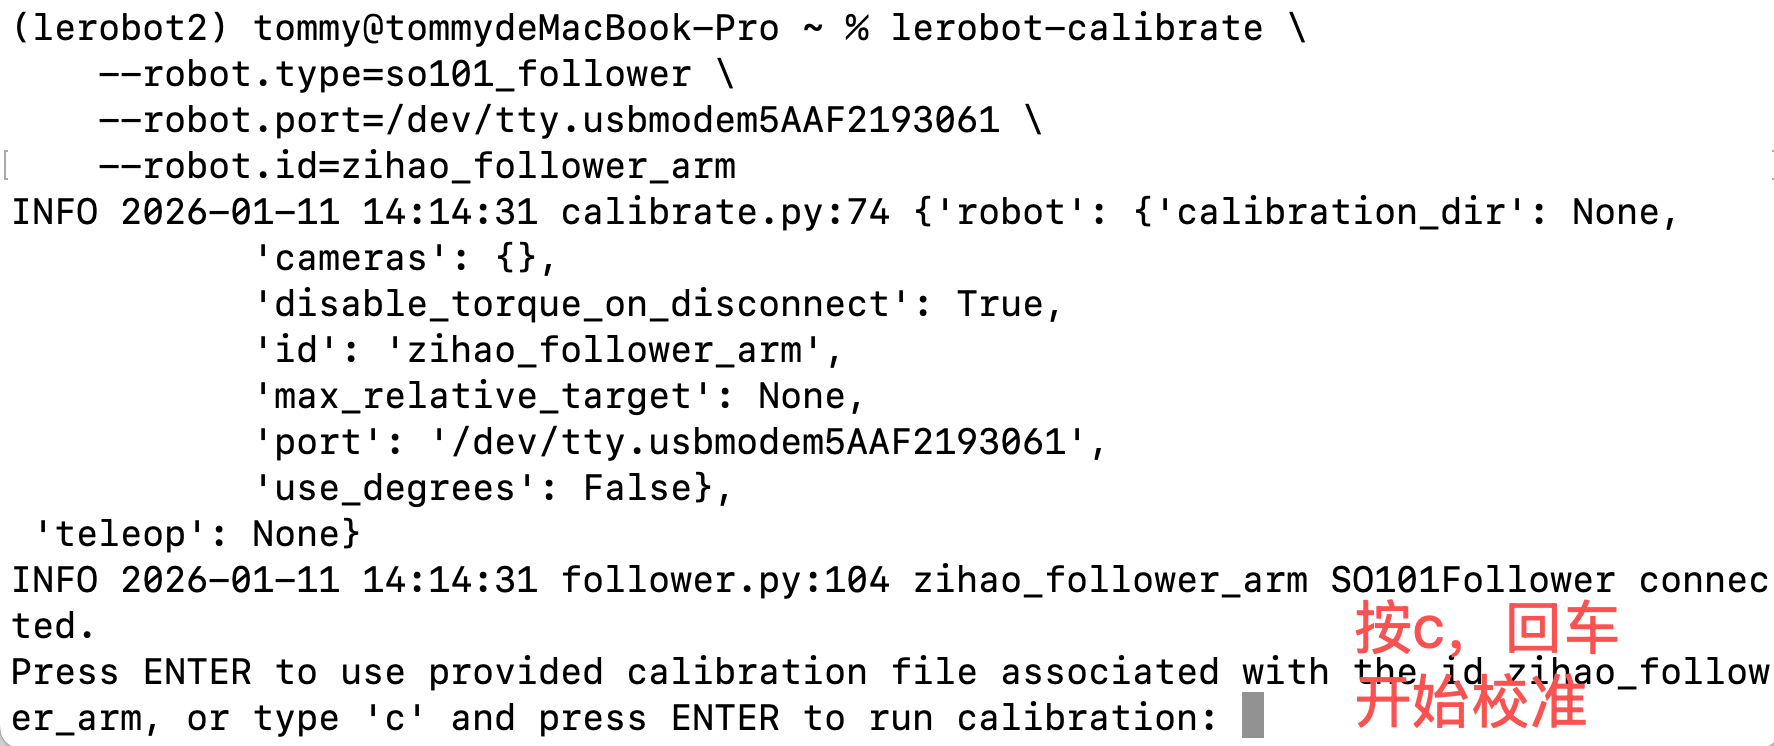
校准主动臂Leader
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm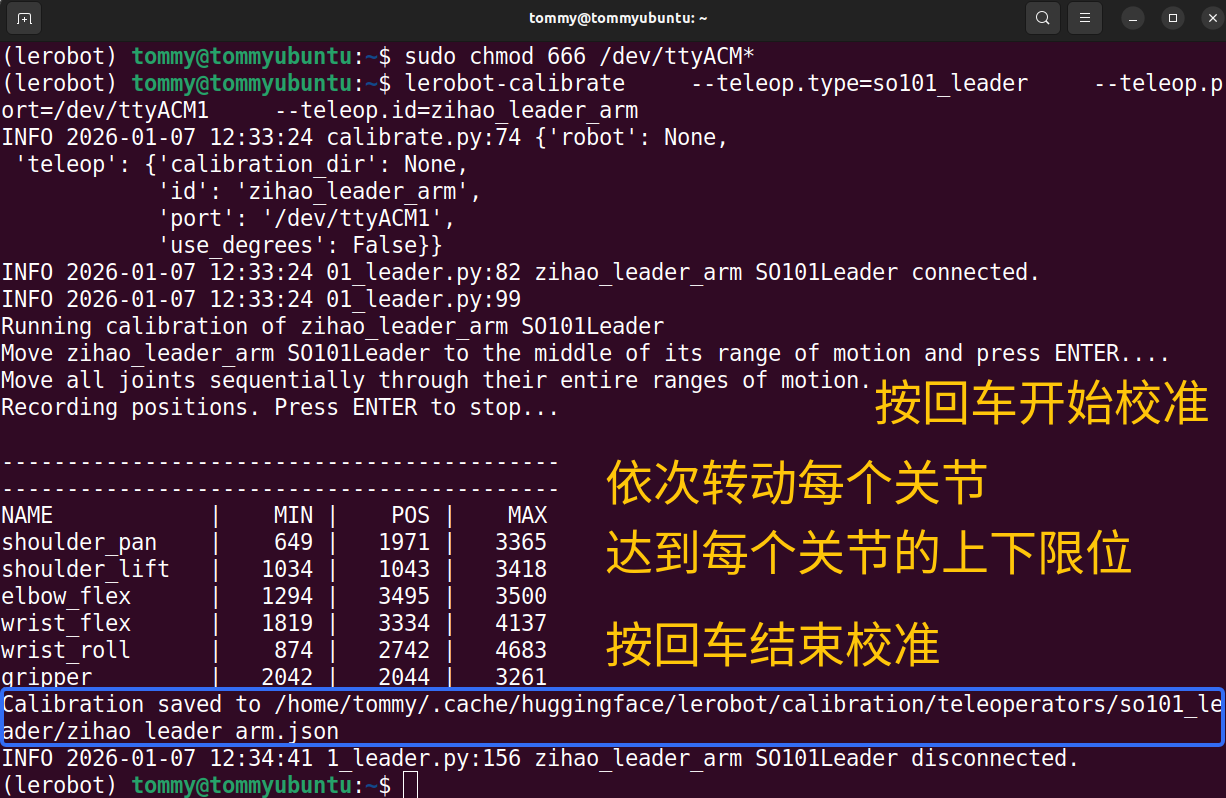
查看校准配置文件
Shell
sudo nano /Users/<你的用户名>/.cache/huggingface/lerobot/calibration/teleoperators/so101_leader/my_leader_arm.json常见Bug
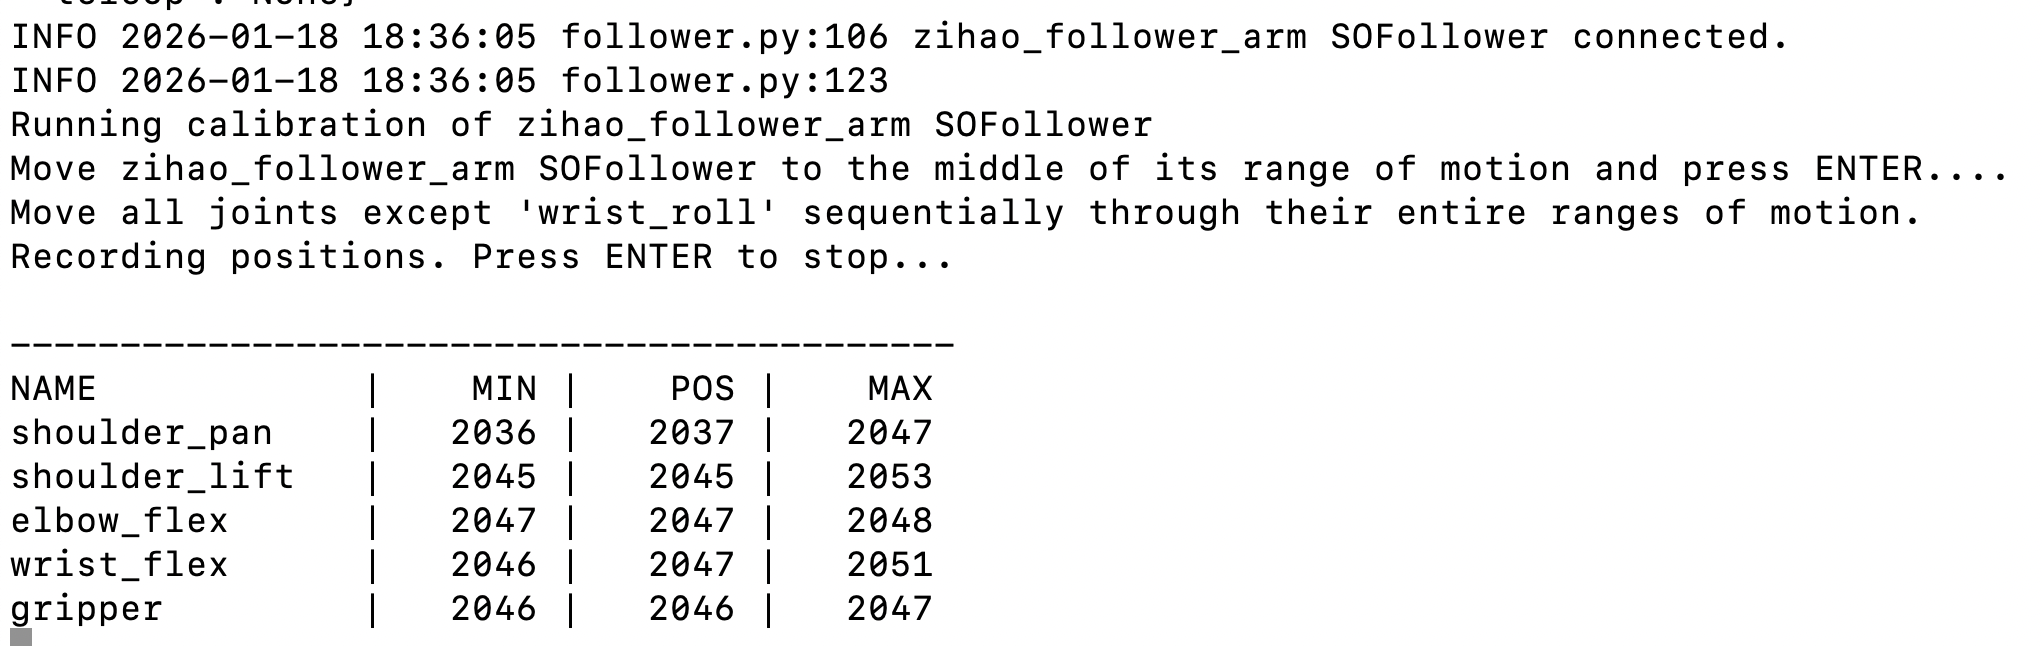
- 找不到其中的一个或者几个舵机
注意事项
①有一个臂达到限位后不动了
需要重新校准
②找不到舵机
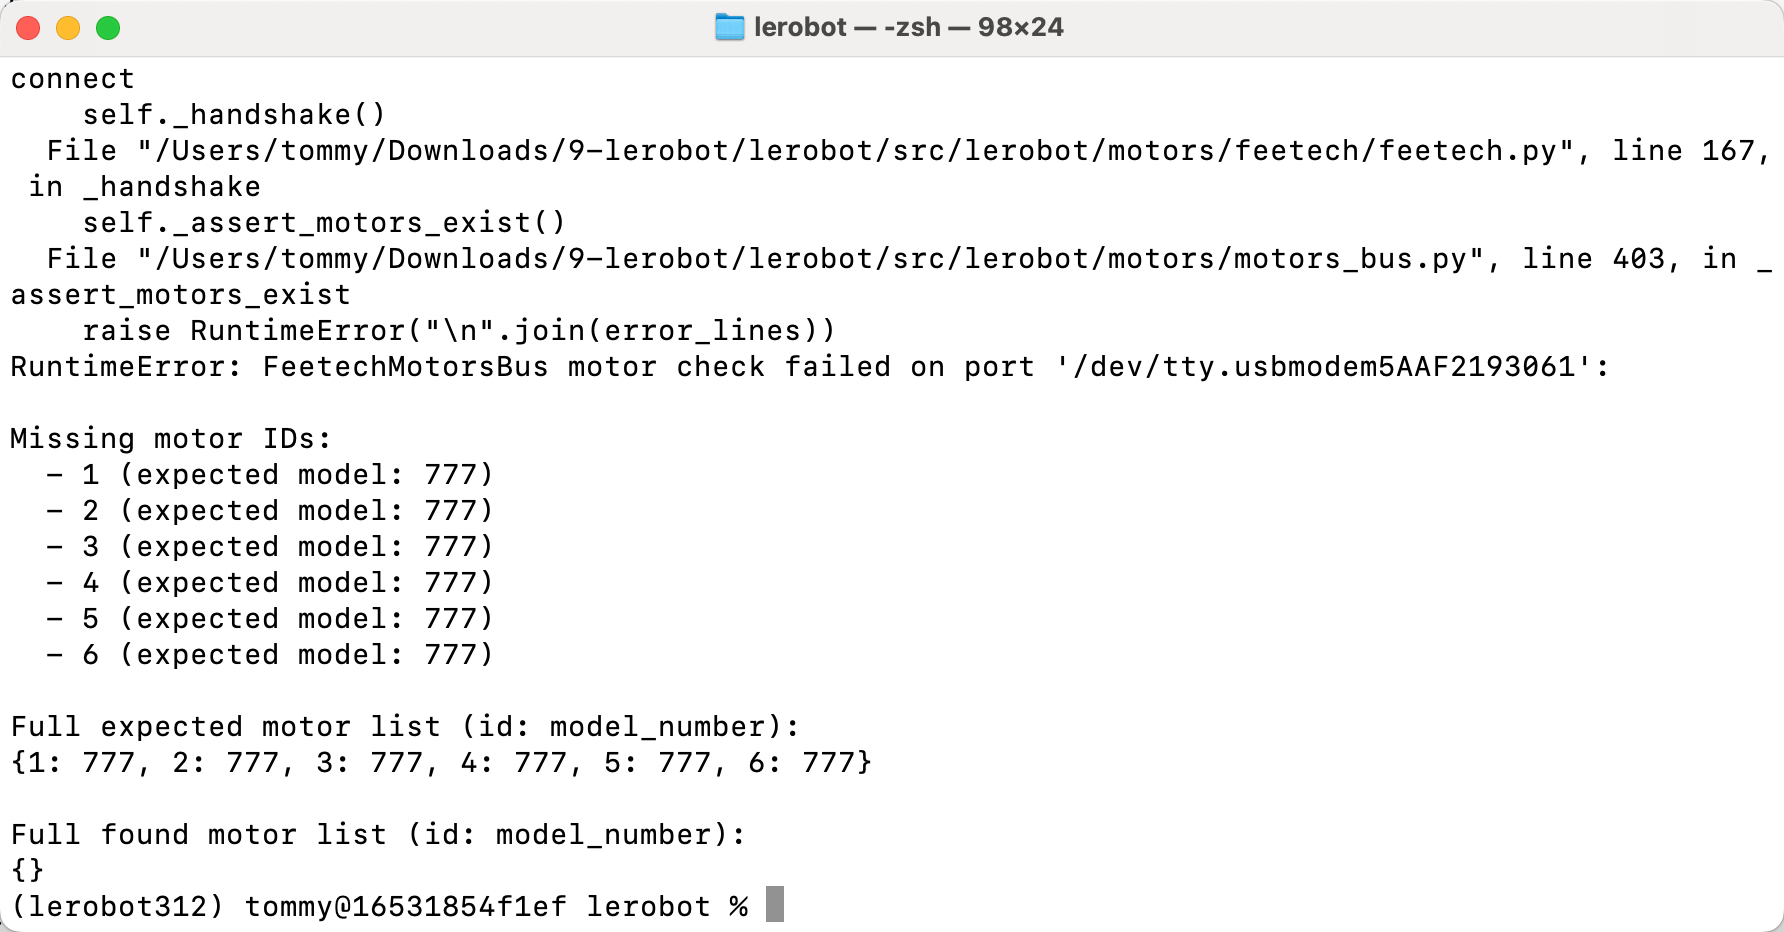
舵机电没插