

Step 3: Arm Calibration (macOS)
Review the port numbers
Follower:
/dev/tty.usbmodem5AAF2193061
/dev/tty.wchusbserial5AAF2193061
Leader:
/dev/tty.usbmodem5AAF2194741
/dev/tty.wchusbserial5AAF2194741
Calibrate the follower arm (Follower)
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm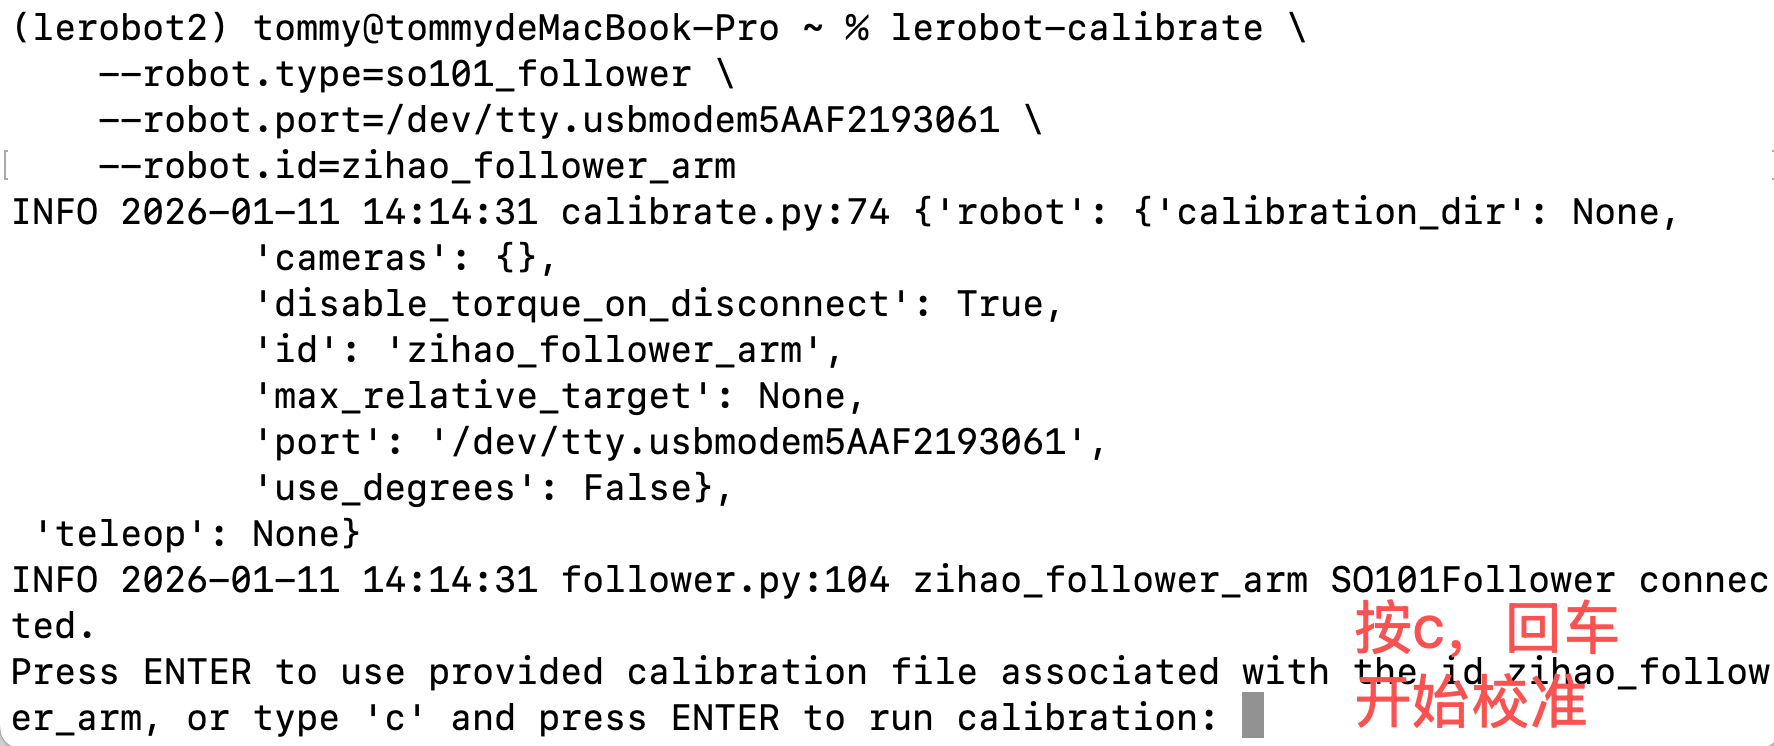
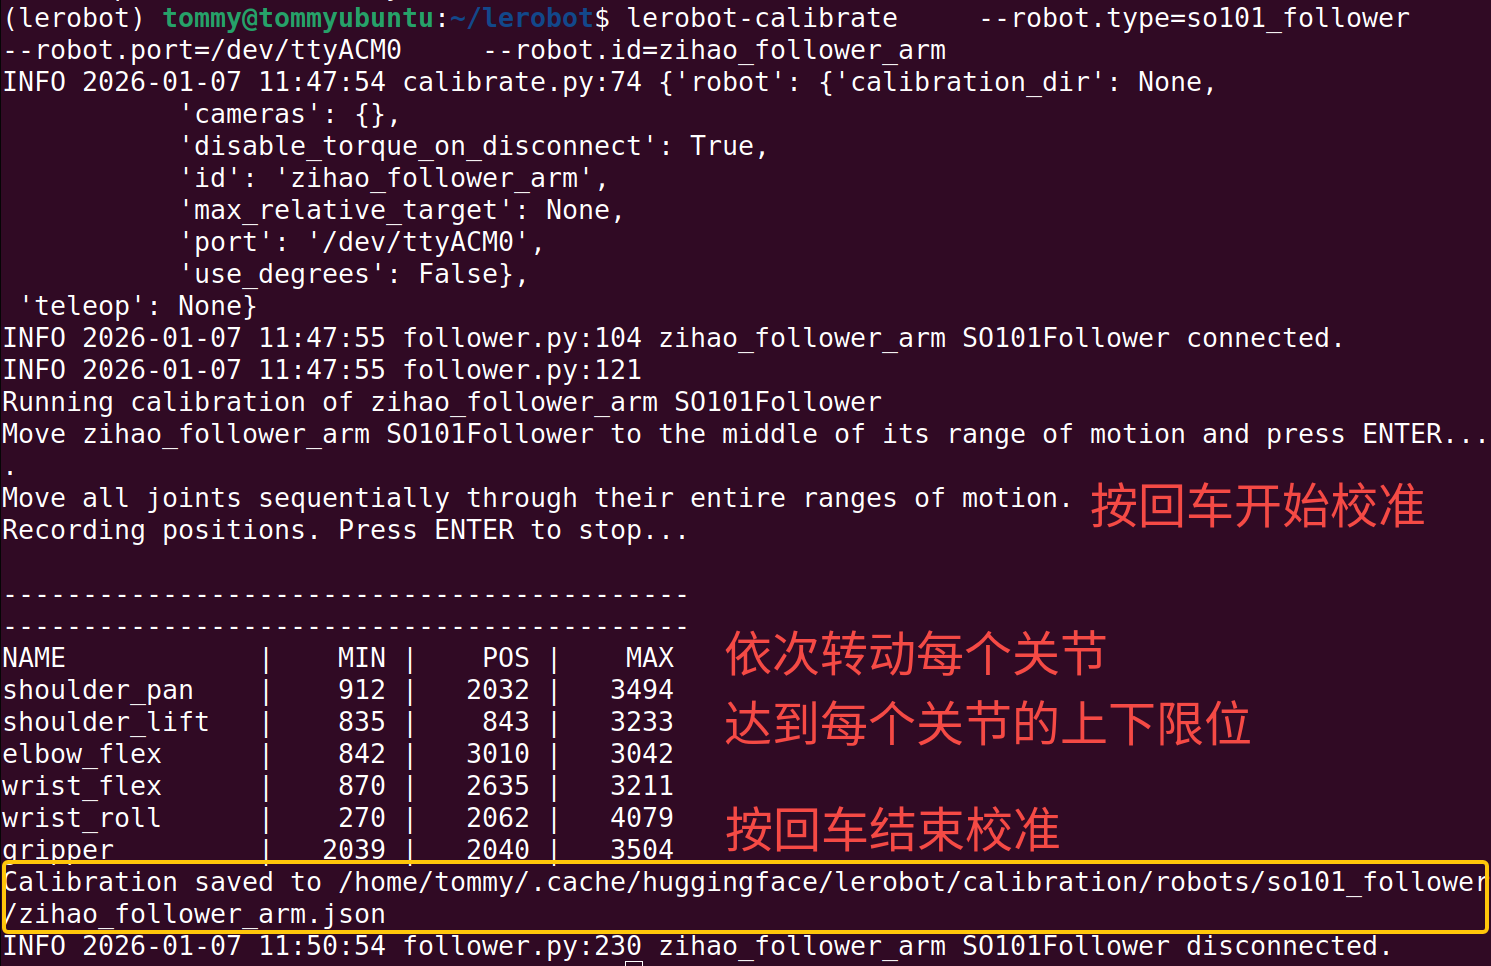
Calibrate the leader arm (Leader)
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm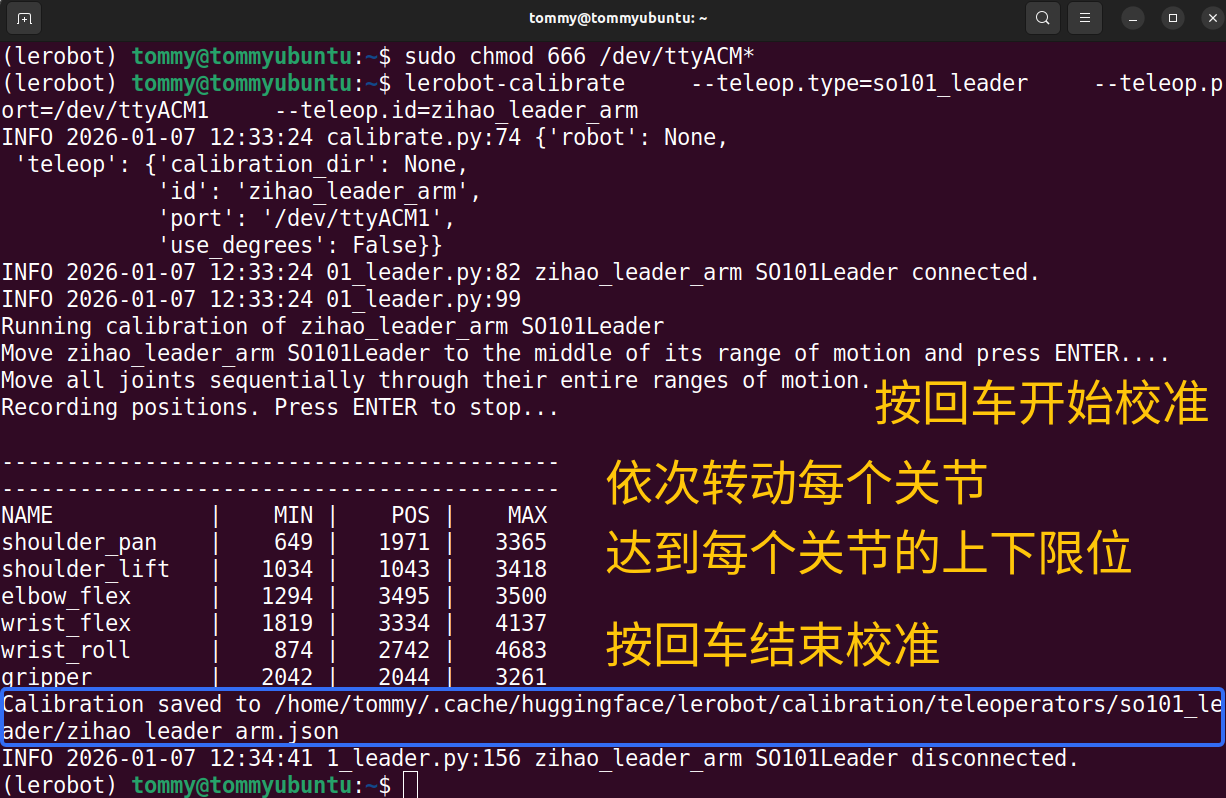
View the calibration configuration file
Shell
sudo nano /Users/<username>/.cache/huggingface/lerobot/calibration/teleoperators/so101_leader/my_leader_arm.jsonCommon bugs
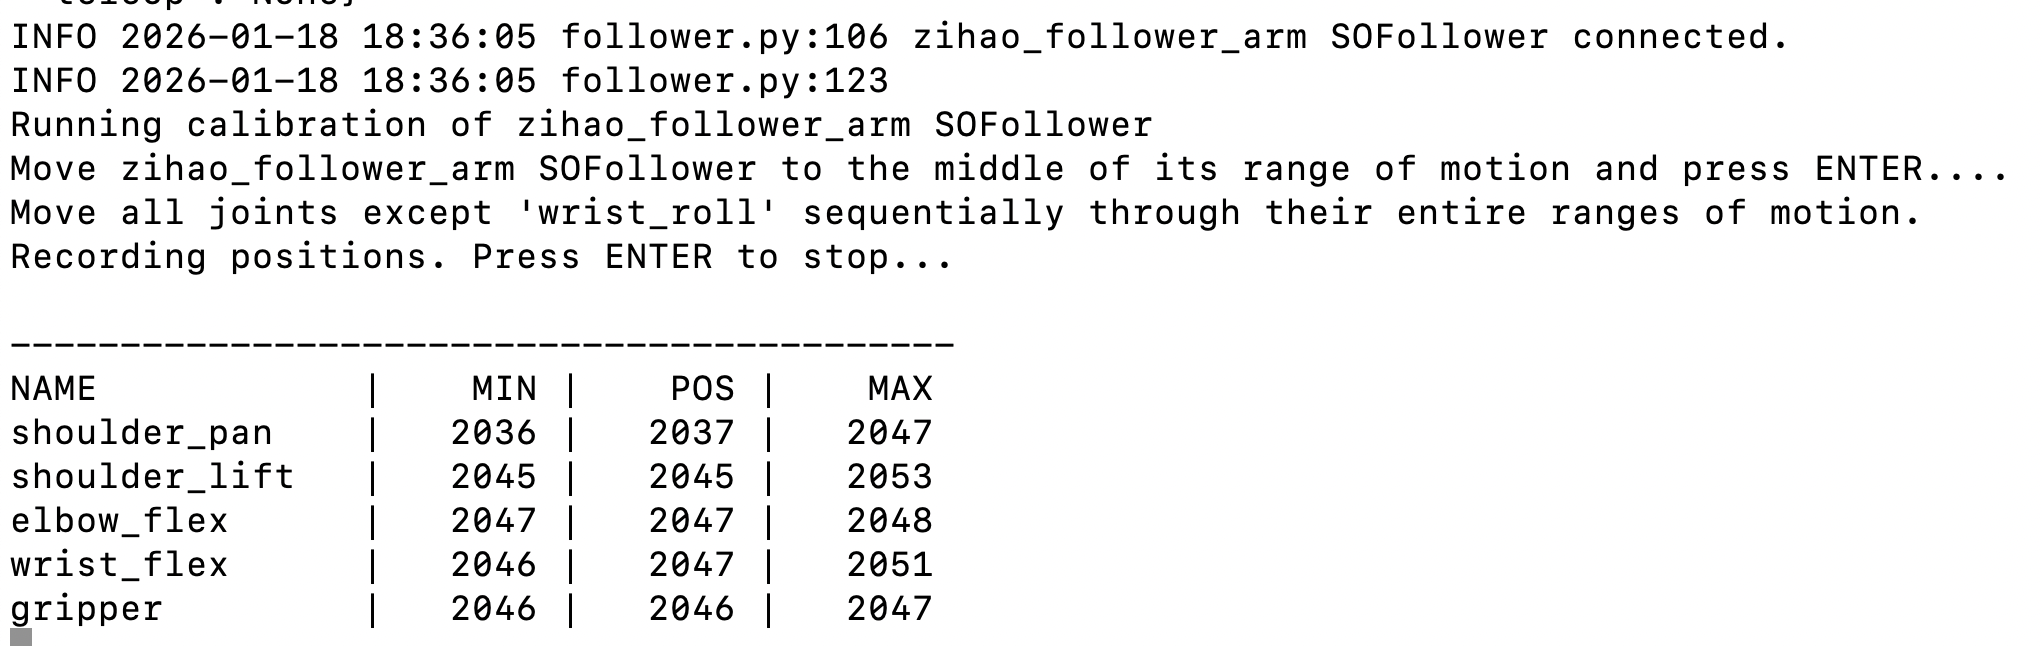
- One or several of the servos cannot be found
Notes
① Once one arm reaches its limit, it stops moving
Recalibration is required
② Servos cannot be found
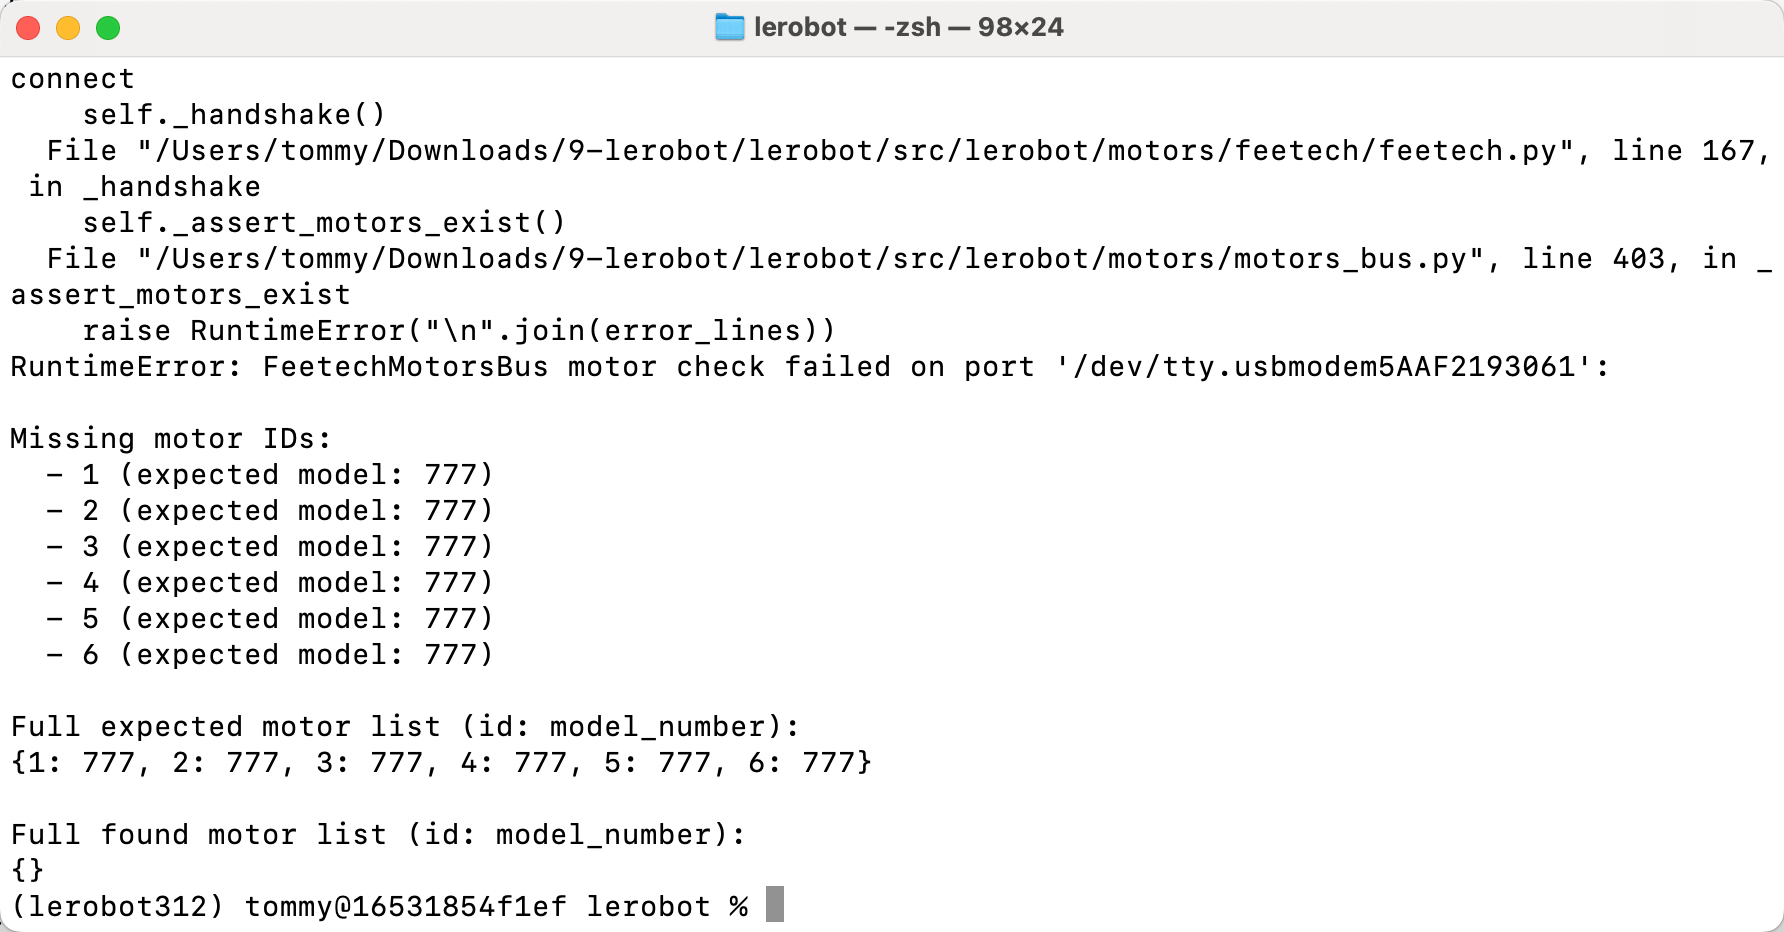
The servo power is not plugged in