

Passo 3: Calibrare il braccio robotico (macOS)
Rivedere i numeri di porta
Braccio passivo:
/dev/tty.usbmodem5AAF2193061
/dev/tty.wchusbserial5AAF2193061
Braccio attivo:
/dev/tty.usbmodem5AAF2194741
/dev/tty.wchusbserial5AAF2194741
Calibrare il braccio passivo Follower
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm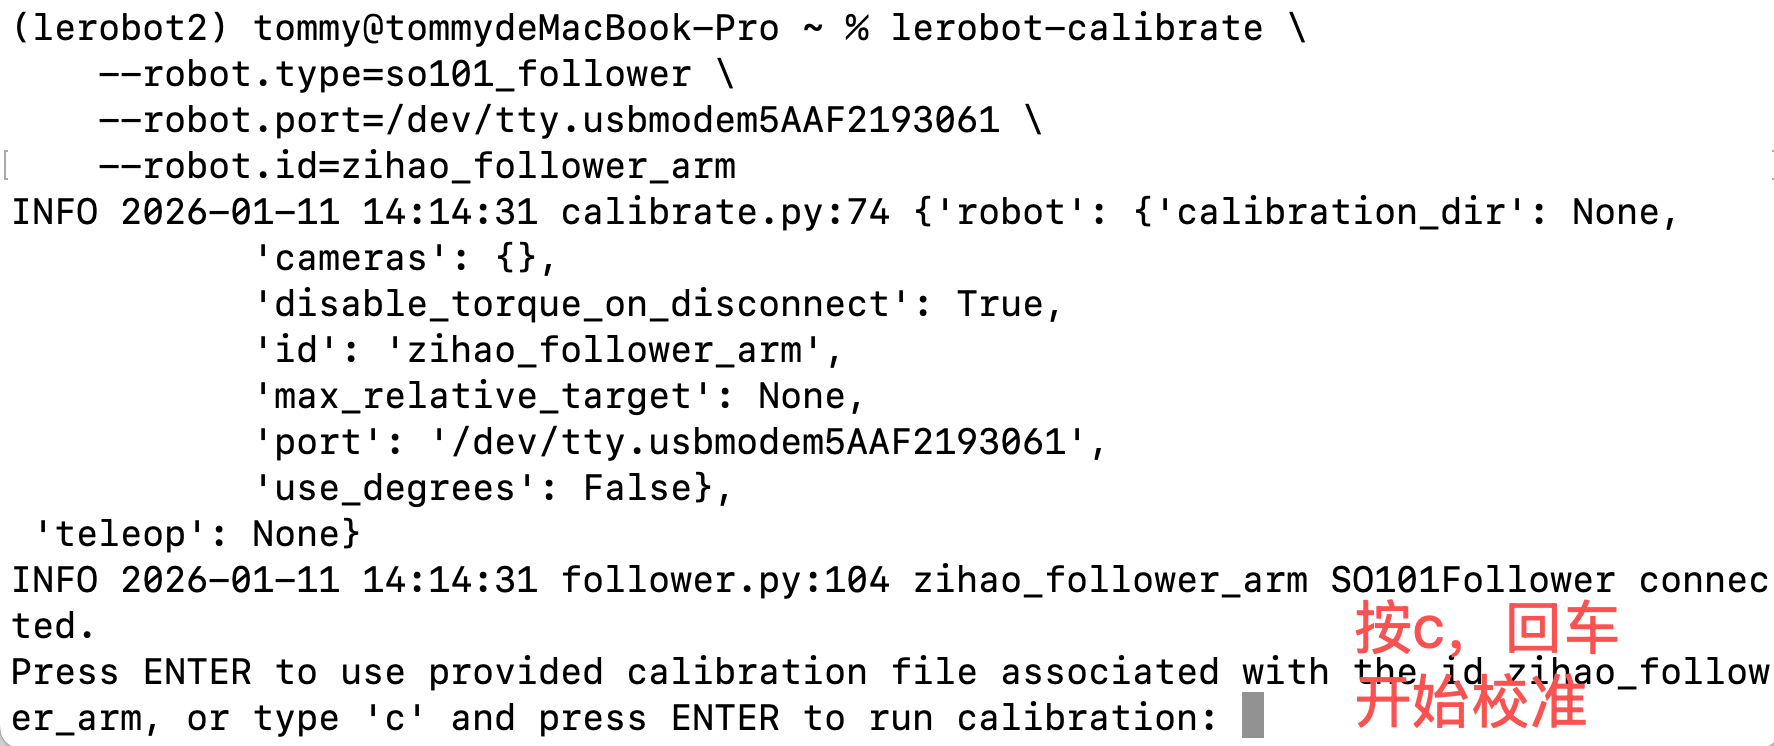
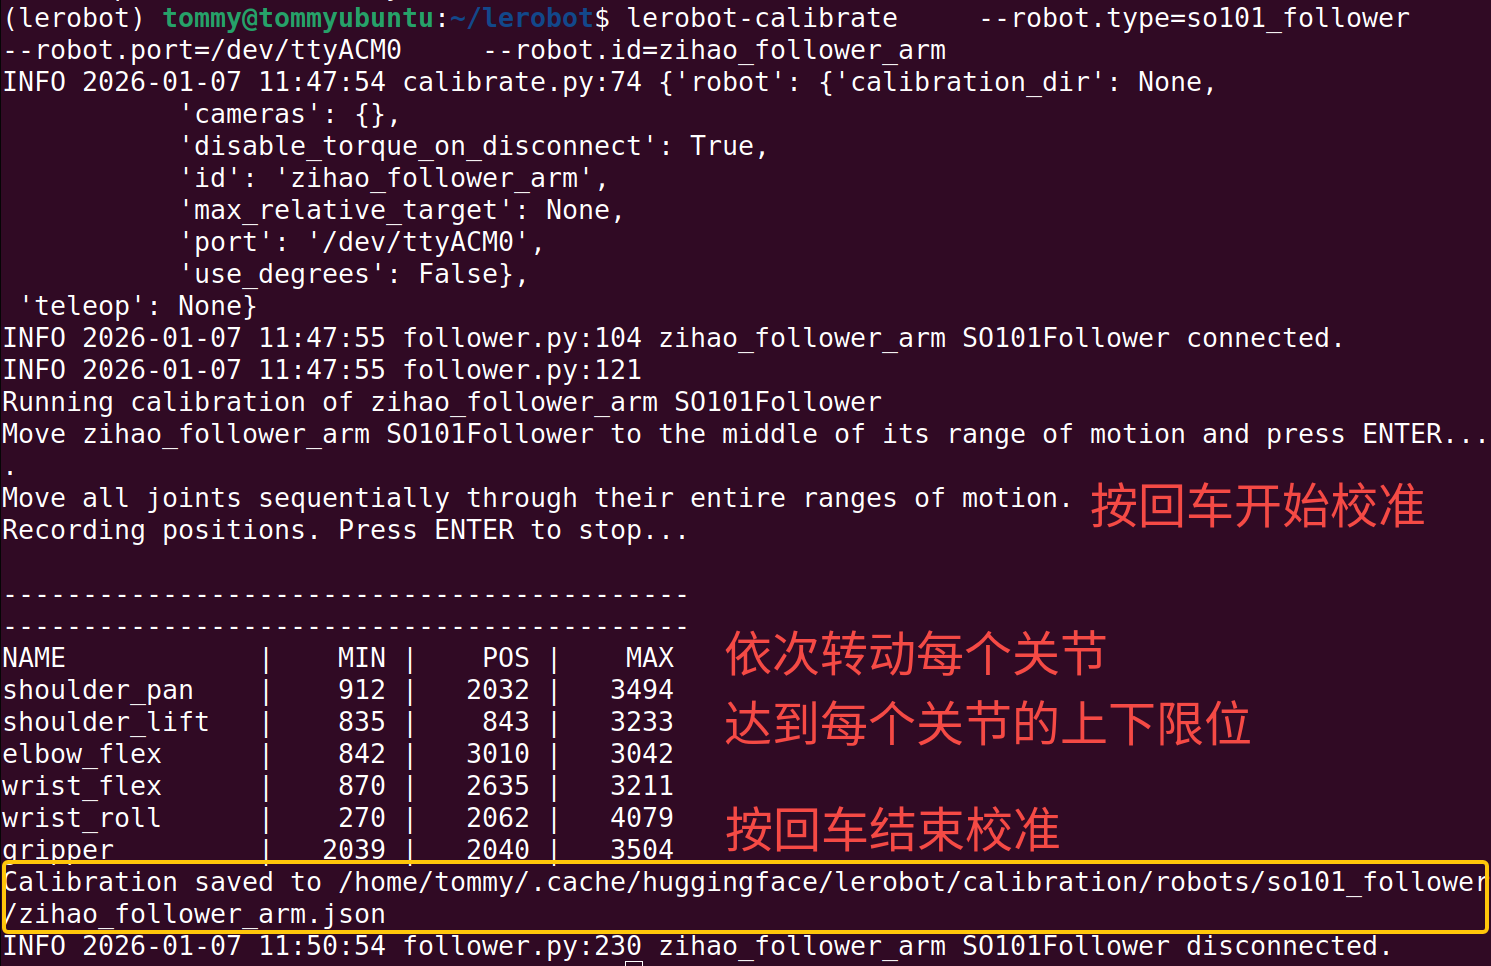
Calibrare il braccio attivo Leader
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm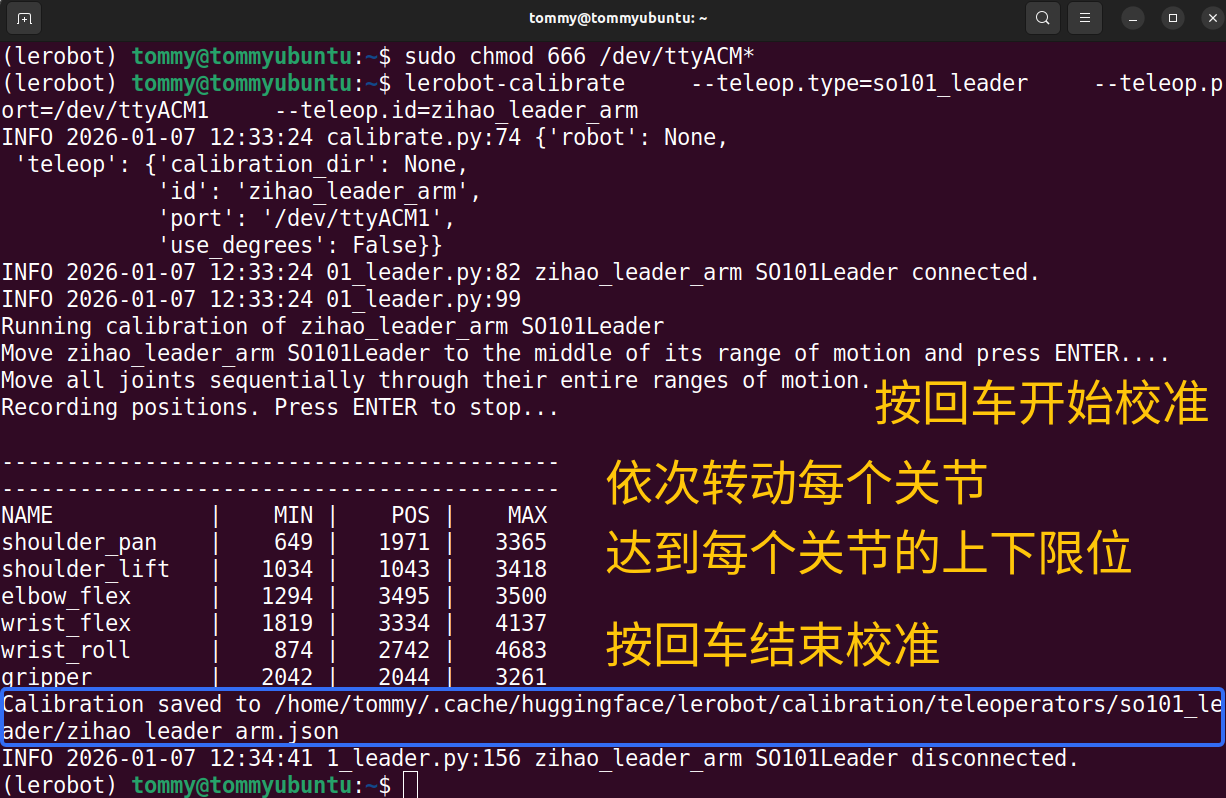
Visualizzare il file di configurazione della calibrazione
Shell
sudo nano /Users/<nome-utente>/.cache/huggingface/lerobot/calibration/teleoperators/so101_leader/my_leader_arm.jsonBug comuni
- Non viene trovato uno o più servomotori
Note
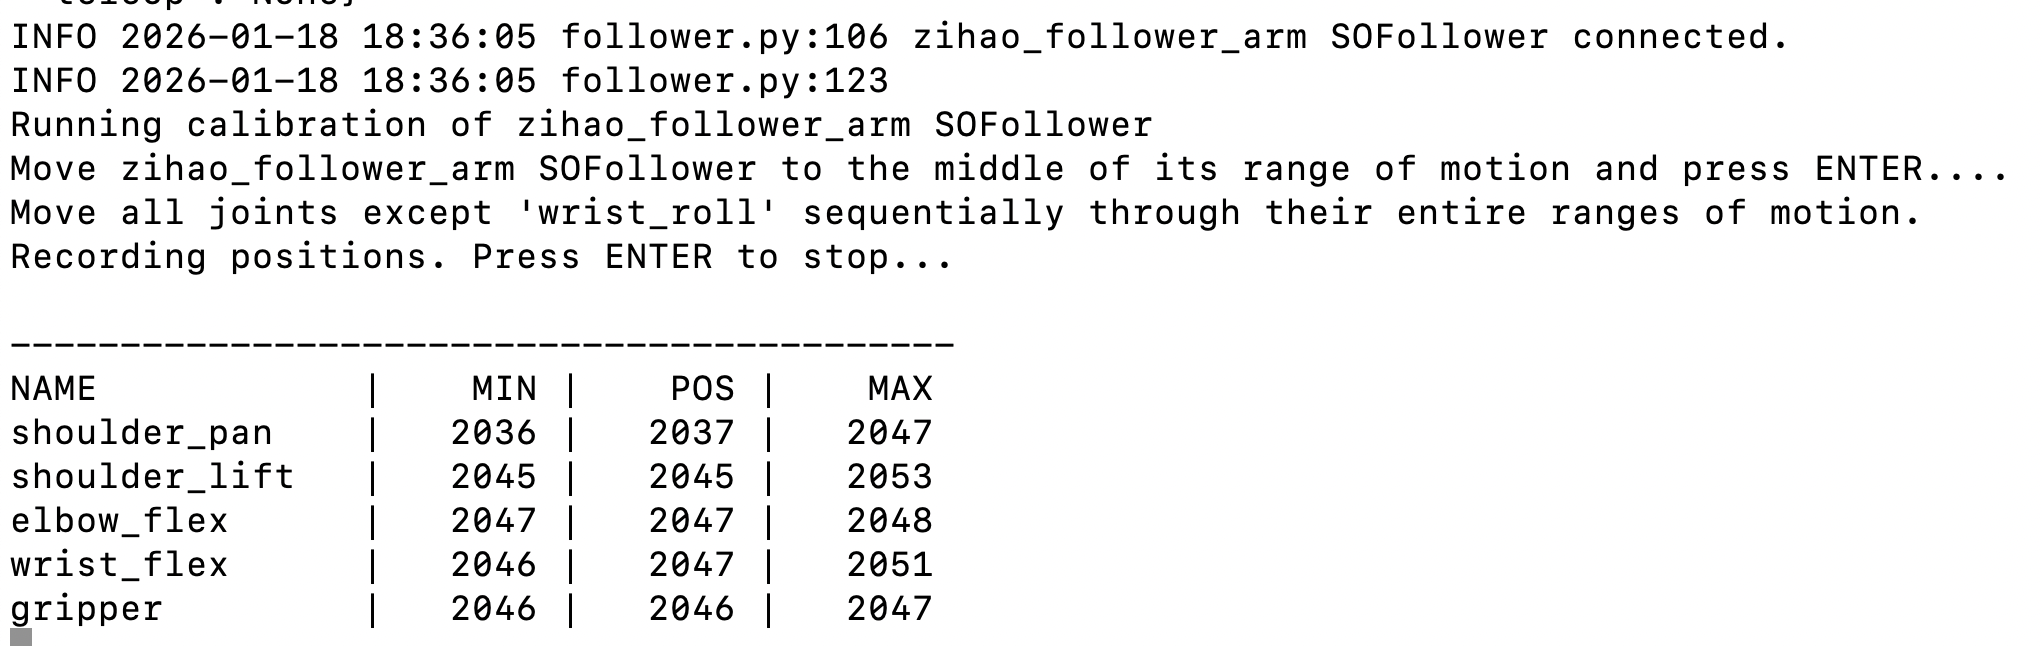
① Un braccio si ferma dopo aver raggiunto il limite
È necessario ricalibrare
② Non si trova il servomotore
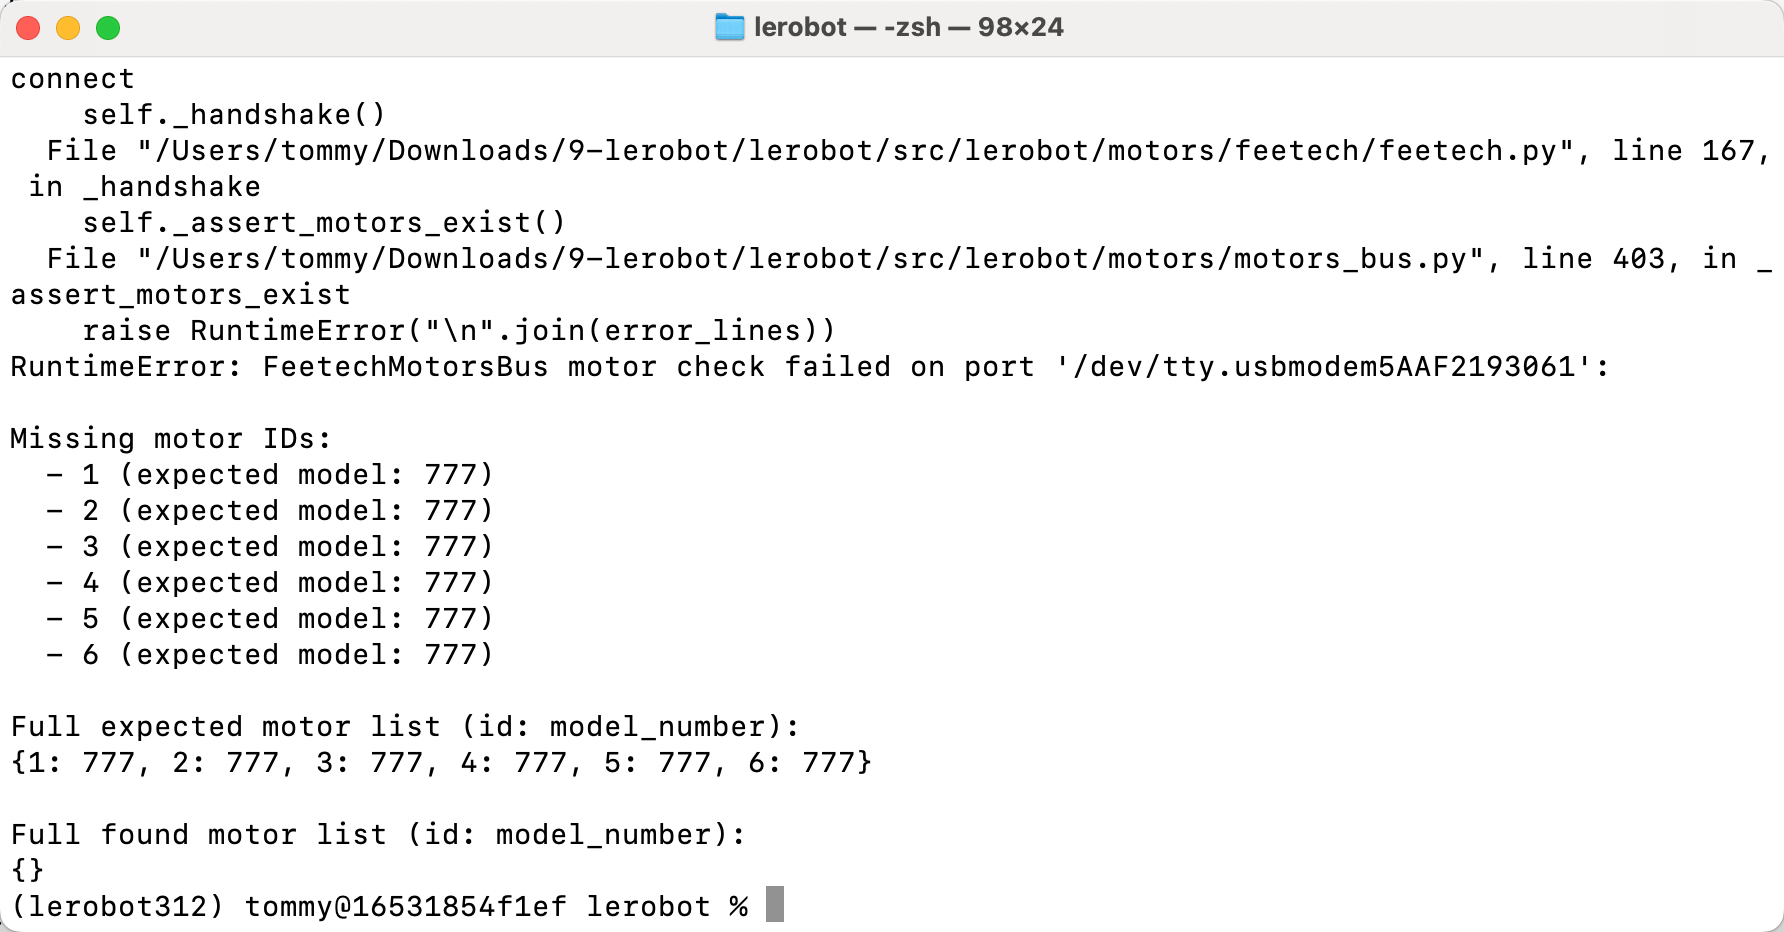
L'alimentazione del servomotore non è collegata