

Passo 7: Comando di addestramento pi0
Prima di eseguire
- Ambiente: attiva prima un'istanza seguendo Configurazione dell'ambiente di addestramento su GPU cloud e carica il dataset, poi torna a questo capitolo per eseguire le sezioni "Installare l'ambiente" e "Comandi"
- Dataset:
--dataset.root=~/lerobot_my_dataset_shake_handsnel comando punta al dataset di stretta di mano acquisito nel sesto passo. Se stai addestrando un tuo task, sostituiscilo con il nome del tuo dataset - Directory di output: se
--output_diresiste già, eliminala prima con il comandosudo rm -rfindicato sopra, oppure usa un nuovo nome - Durante l'addestramento puoi in qualsiasi momento visualizzare le curve su wandb, vedi Visualizzare le curve di addestramento in tempo reale con wandb
Documentazione di riferimento
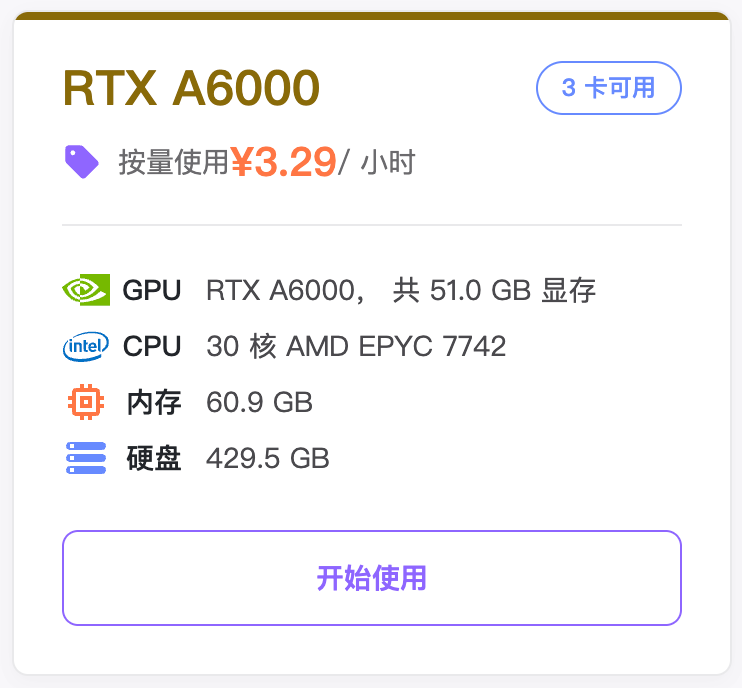
Istanza GPU cloud consigliata
Installazione dell'ambiente
Shell
conda create -y -n lerobot-pi python=3.10 -y
conda activate lerobot-pi
conda install ffmpeg=7.1.1 -c conda-forge -y

cd lerobot
pip install -e ".[pi]"
Comandi
Shell
sudo rm -rf output_lerobot_train/shake/pi0_A

lerobot-train \
  --dataset.repo_id=<nome-utente>/lerobot_my_dataset_shake_hands \
  --dataset.root=~/lerobot_my_dataset_shake_hands \
  --dataset.revision=v0.1.0 \
  --dataset.streaming=false \
  --policy.type=pi0 \
  --output_dir=~/output_lerobot_train/shake/pi0_A \
  --job_name=shake_pi0_A \
  --policy.pretrained_path=lerobot/pi0_base \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=50000 \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --batch_size=8
L'addestramento inizia davvero solo dopo 20 minuti dall'esecuzione del comando
L'archivio del modello è di circa 5 GB, che diventano 7 GB una volta decompresso