

Computer Windows
Collegare la telecamera al computer
Shell
lerobot-find-cameras opencv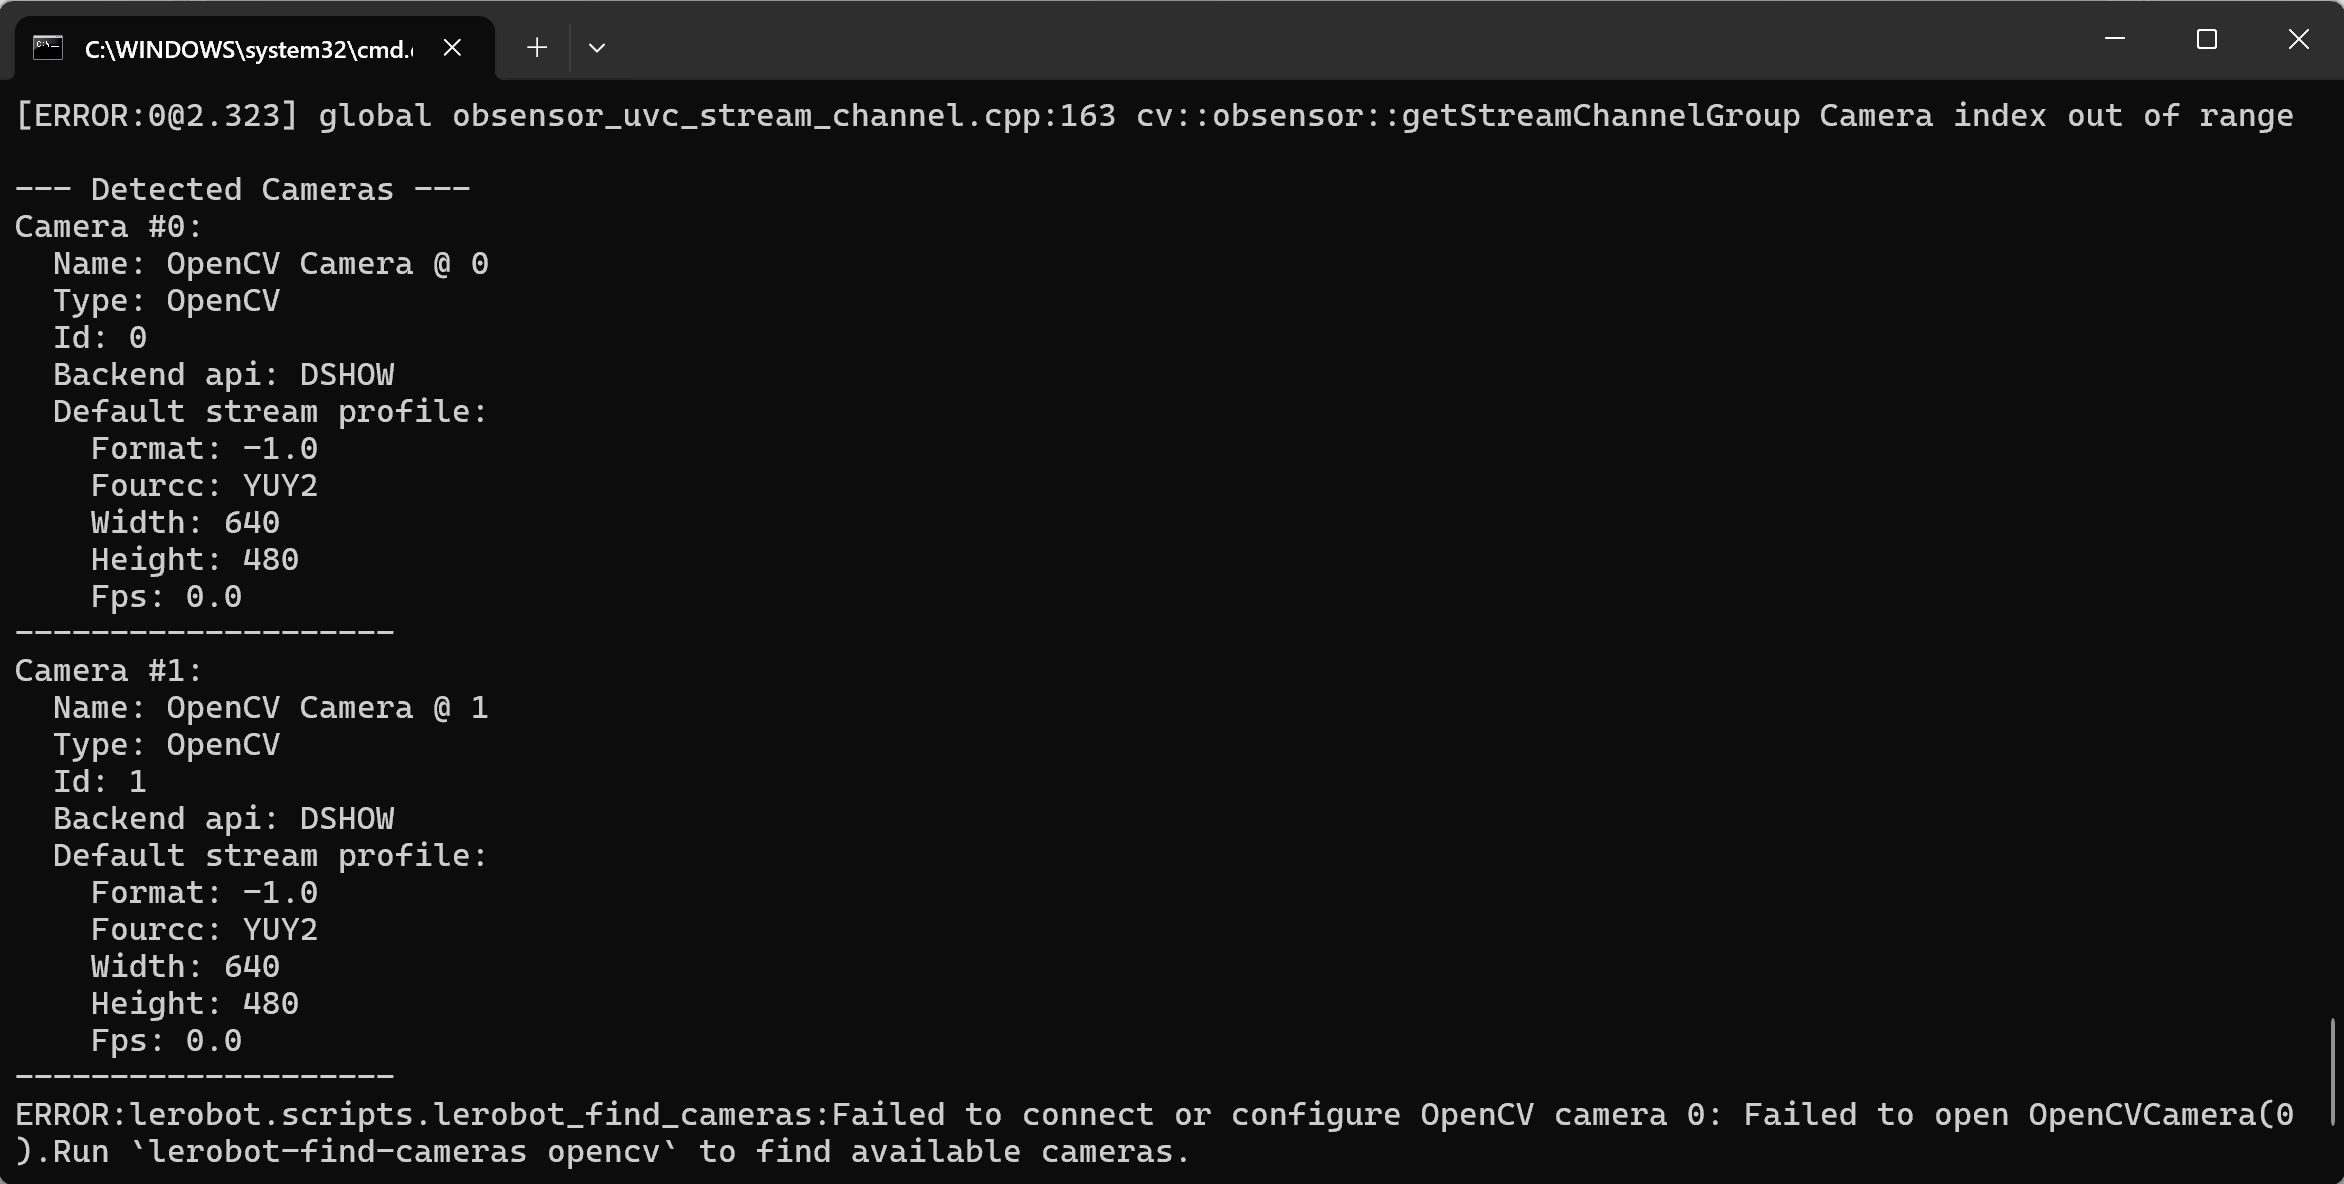
Teleoperazione e visualizzazione dell'immagine della telecamera
Shell
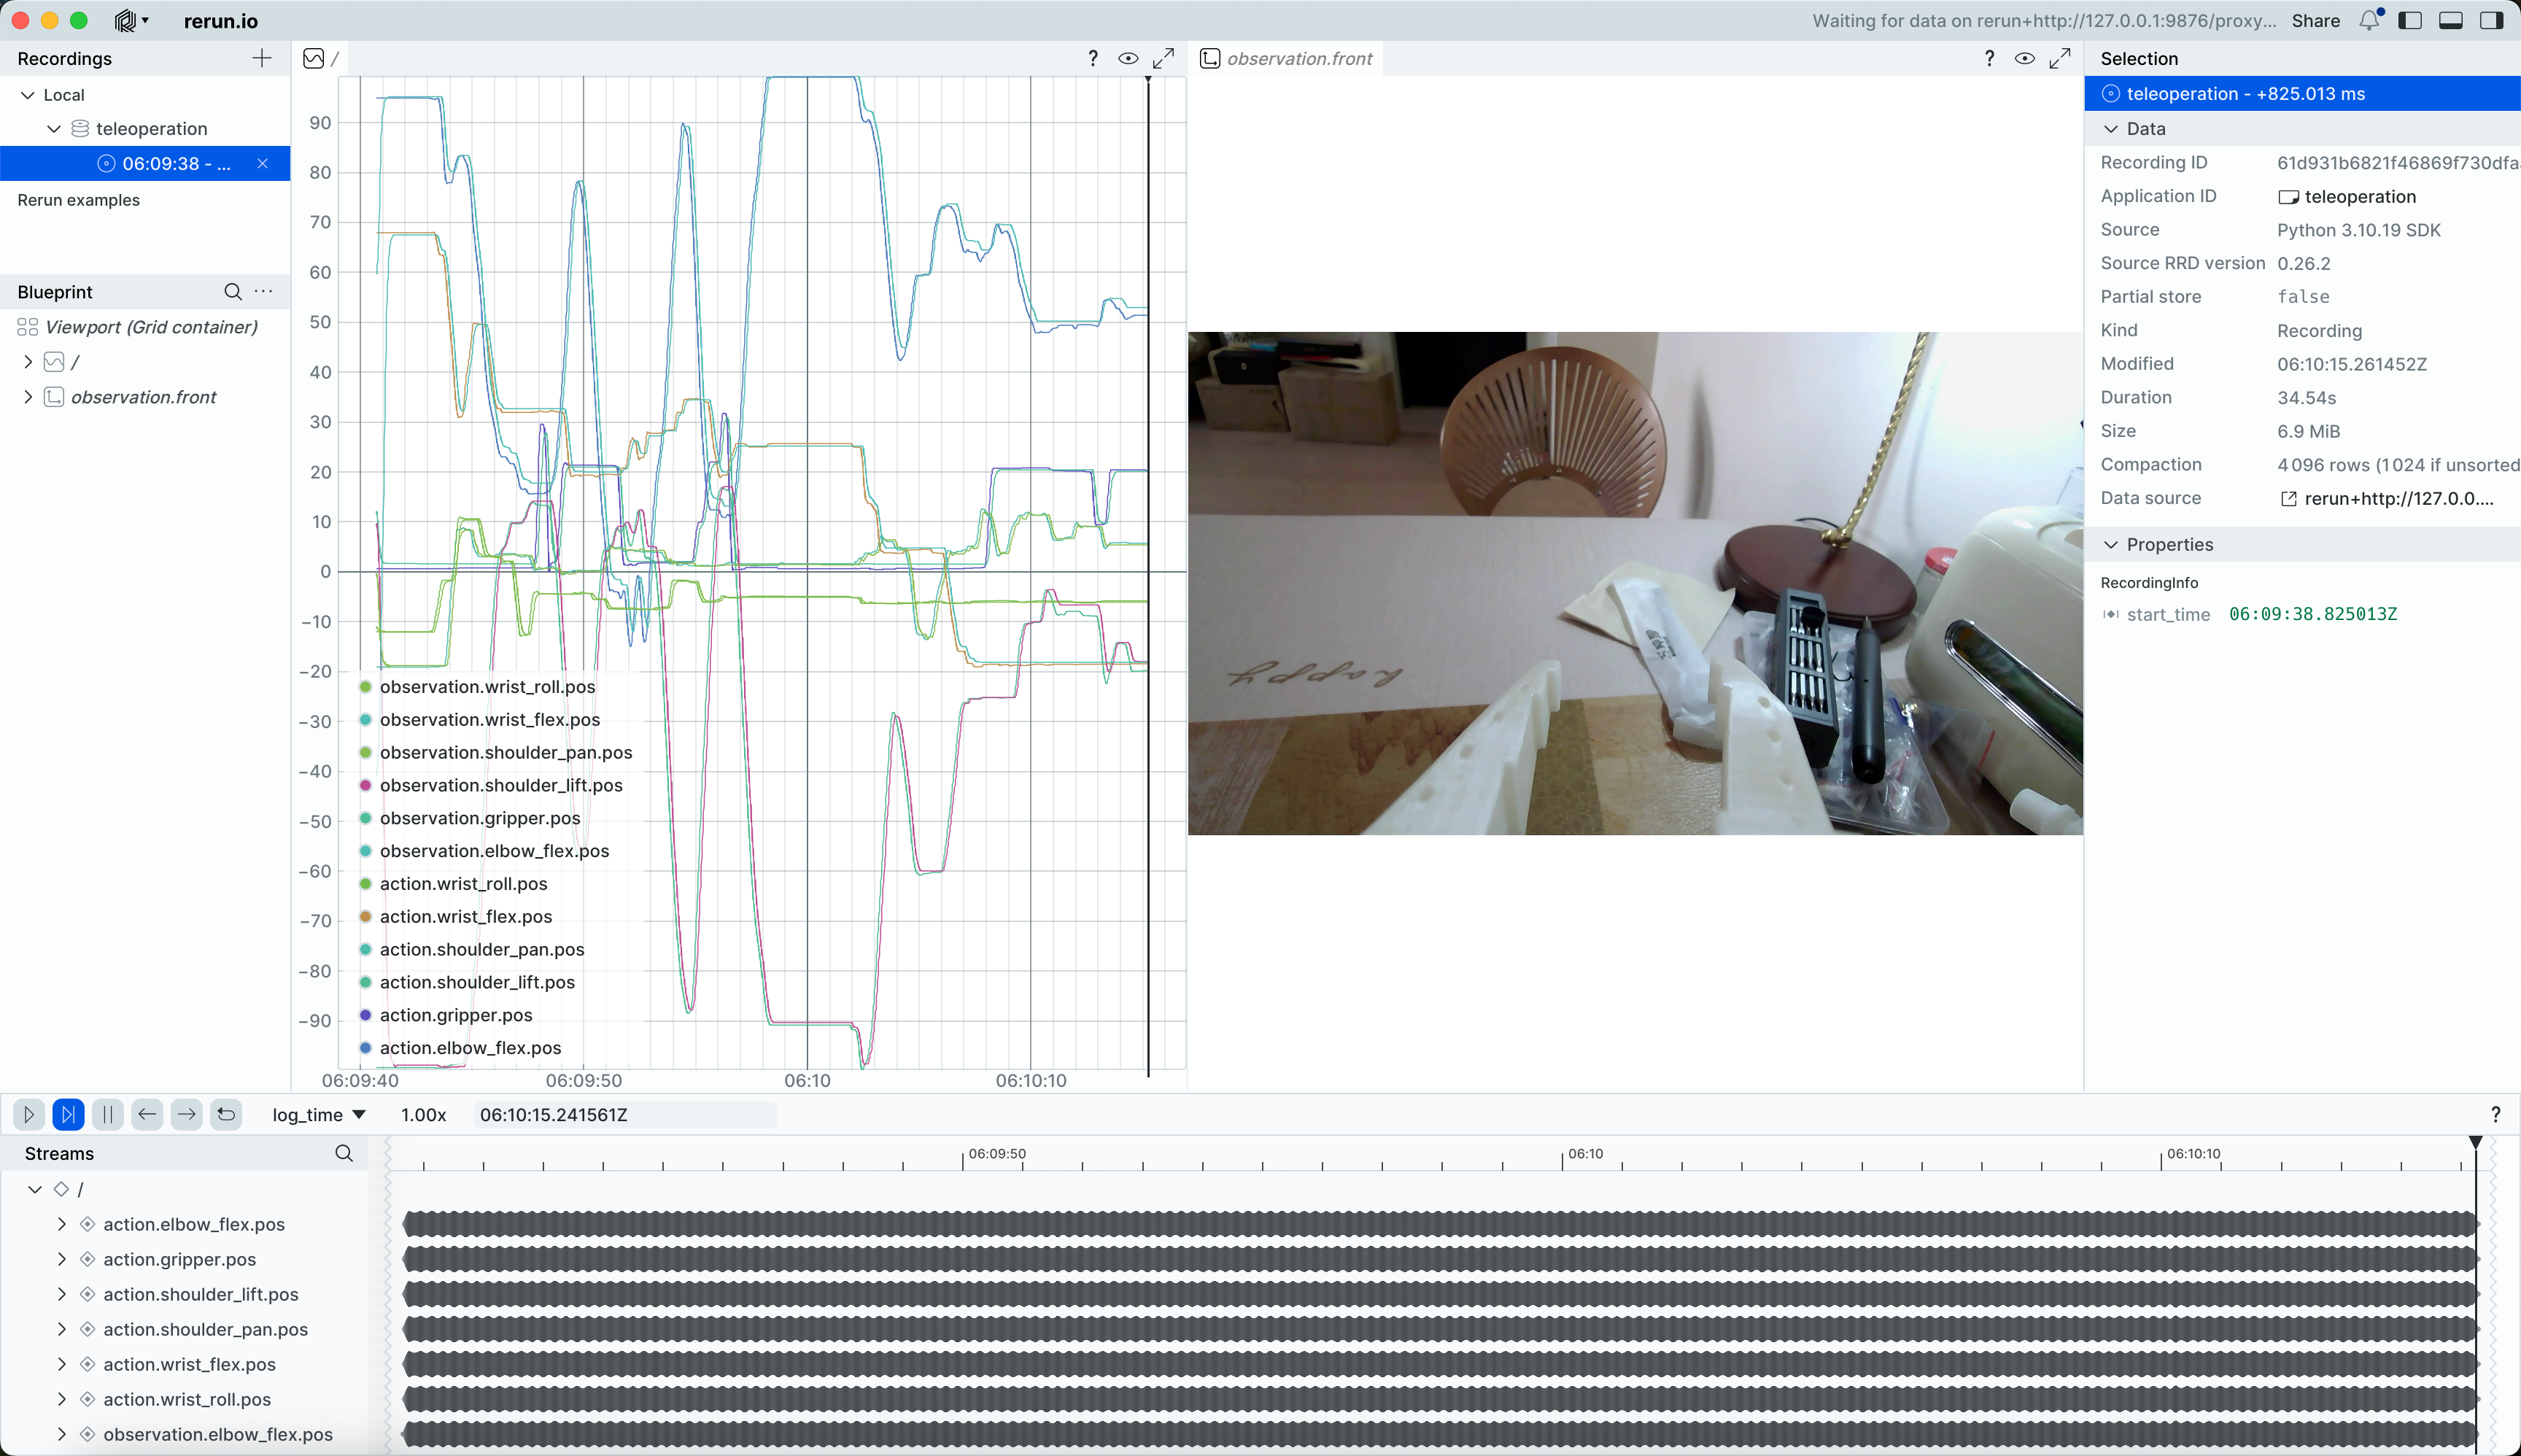
lerobot-teleoperate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm --robot.cameras="{ front: {type: opencv, index_or_path: 1, width: 640, height: 480, fps: 60, fourcc: "MJPG"}}" --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm --display_data=trueSi aprirà la schermata rerun.io, che mostra in tempo reale le traiettorie di ciascuna articolazione dei servomotori e l'immagine in tempo reale della telecamera
e salva le immagini nella directory C:\Users\nome-utente-Windows\outputs\captured_images
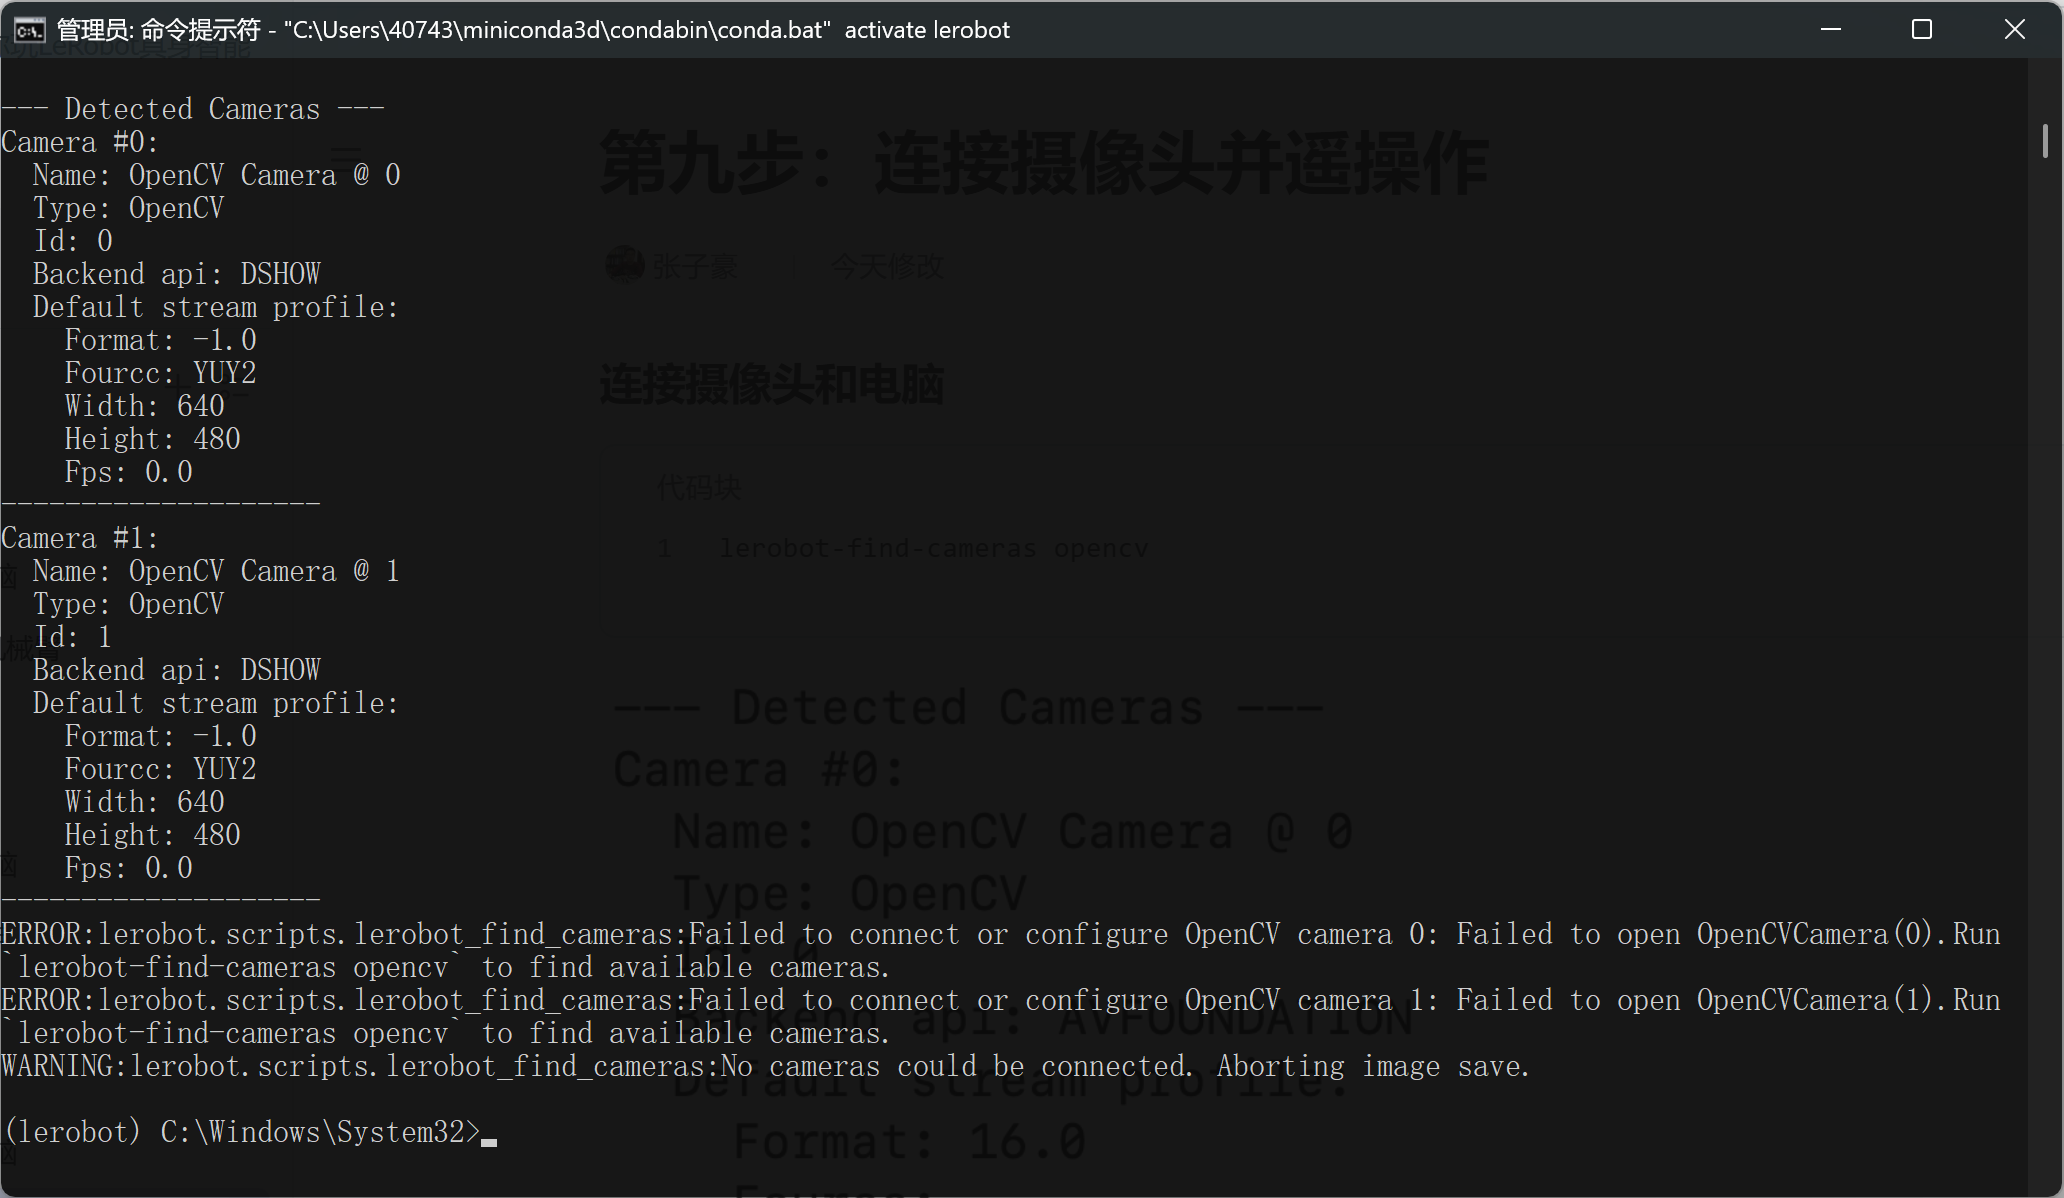
Se si incontra il seguente errore
La telecamera non si collega, ma commutando la telecamera in Tencent Meeting si riesce comunque ad avviarla normalmente
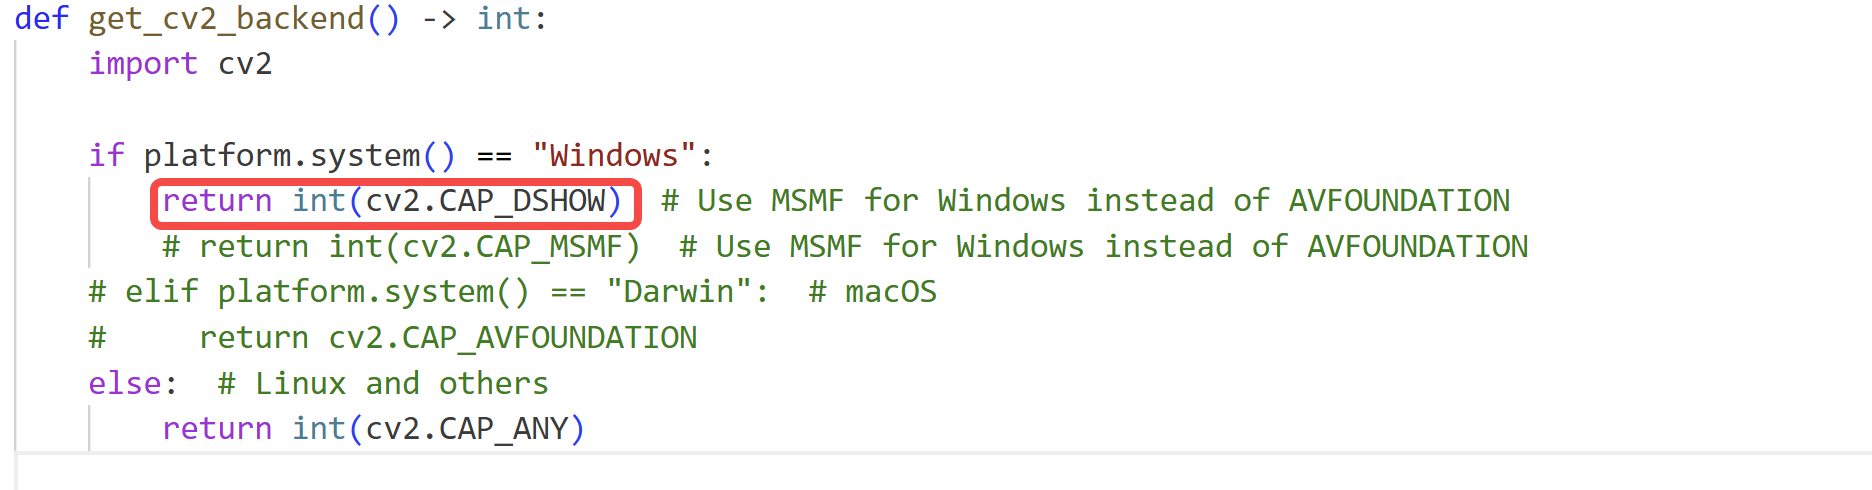
Modifica il file lerobot\src\lerobot\cameras\utils.py, cambiando il backend OpenCV in cv2.CAP_SHOW
Questo è un bug che nemmeno Doubao riesce a risolvere; la colpa è del fatto che la libreria lerobot è incapsulata troppo in profondità, ed è molto difficile per un principiante fare dubug
Collegare più telecamere: teleoperazione e visualizzazione dell'immagine della telecamera
Shell
lerobot-teleoperate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 60, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 1, width: 640, height: 480, fps: 60, fourcc: "MJPG"}}" --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm --display_data=true