

Computer Mac
Collegare la telecamera al computer
Shell
lerobot-find-cameras opencv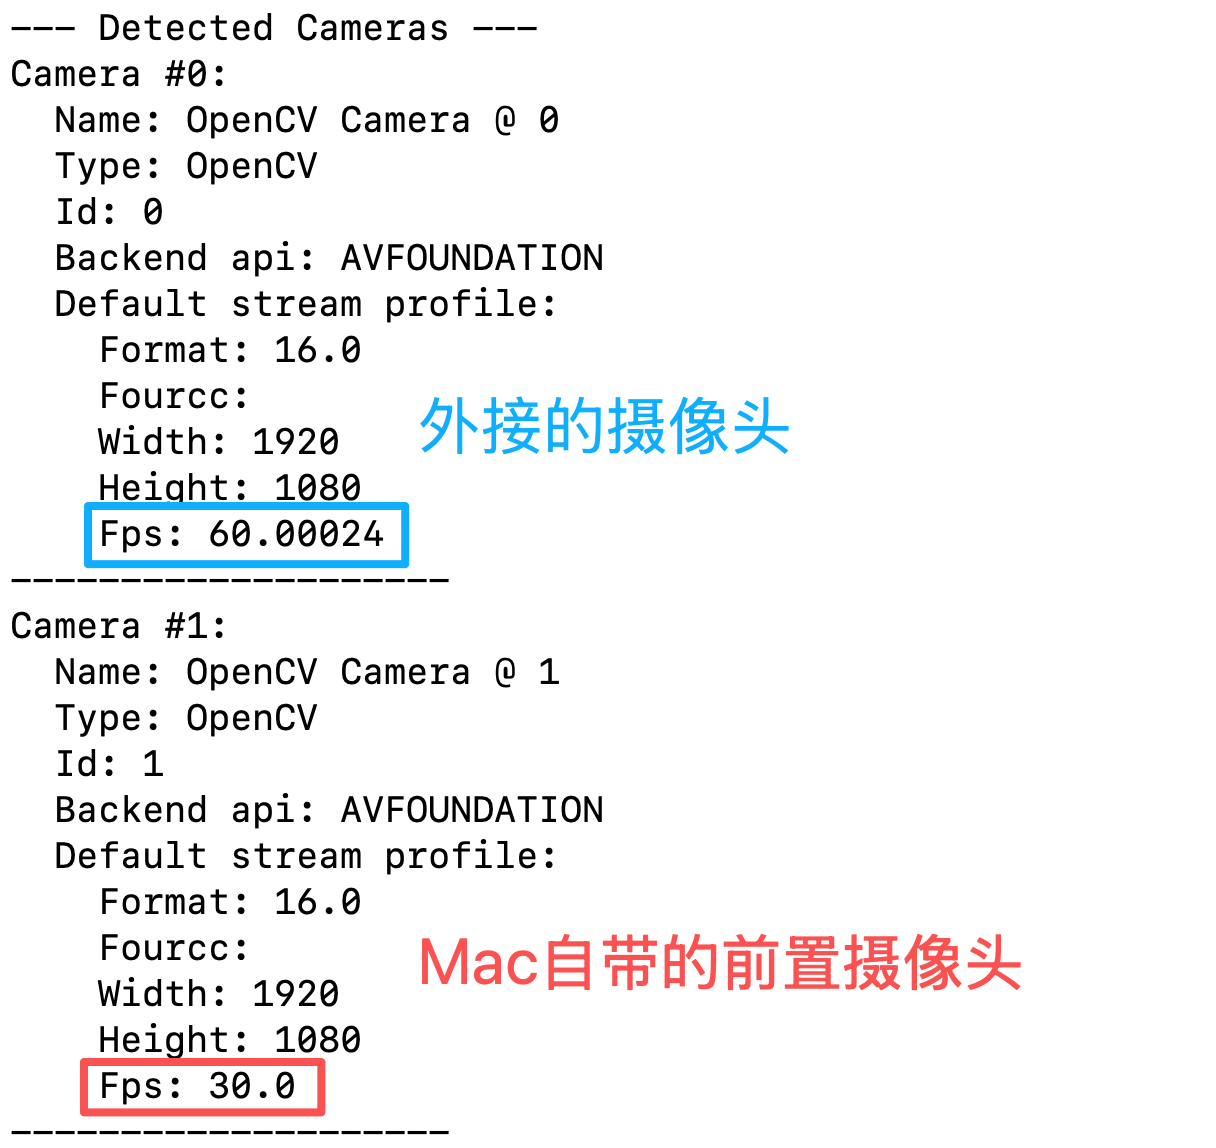
Una telecamera: teleoperazione e visualizzazione dell'immagine della telecamera
Shell
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true
Dopo l'esecuzione viene avviata la teleoperazione
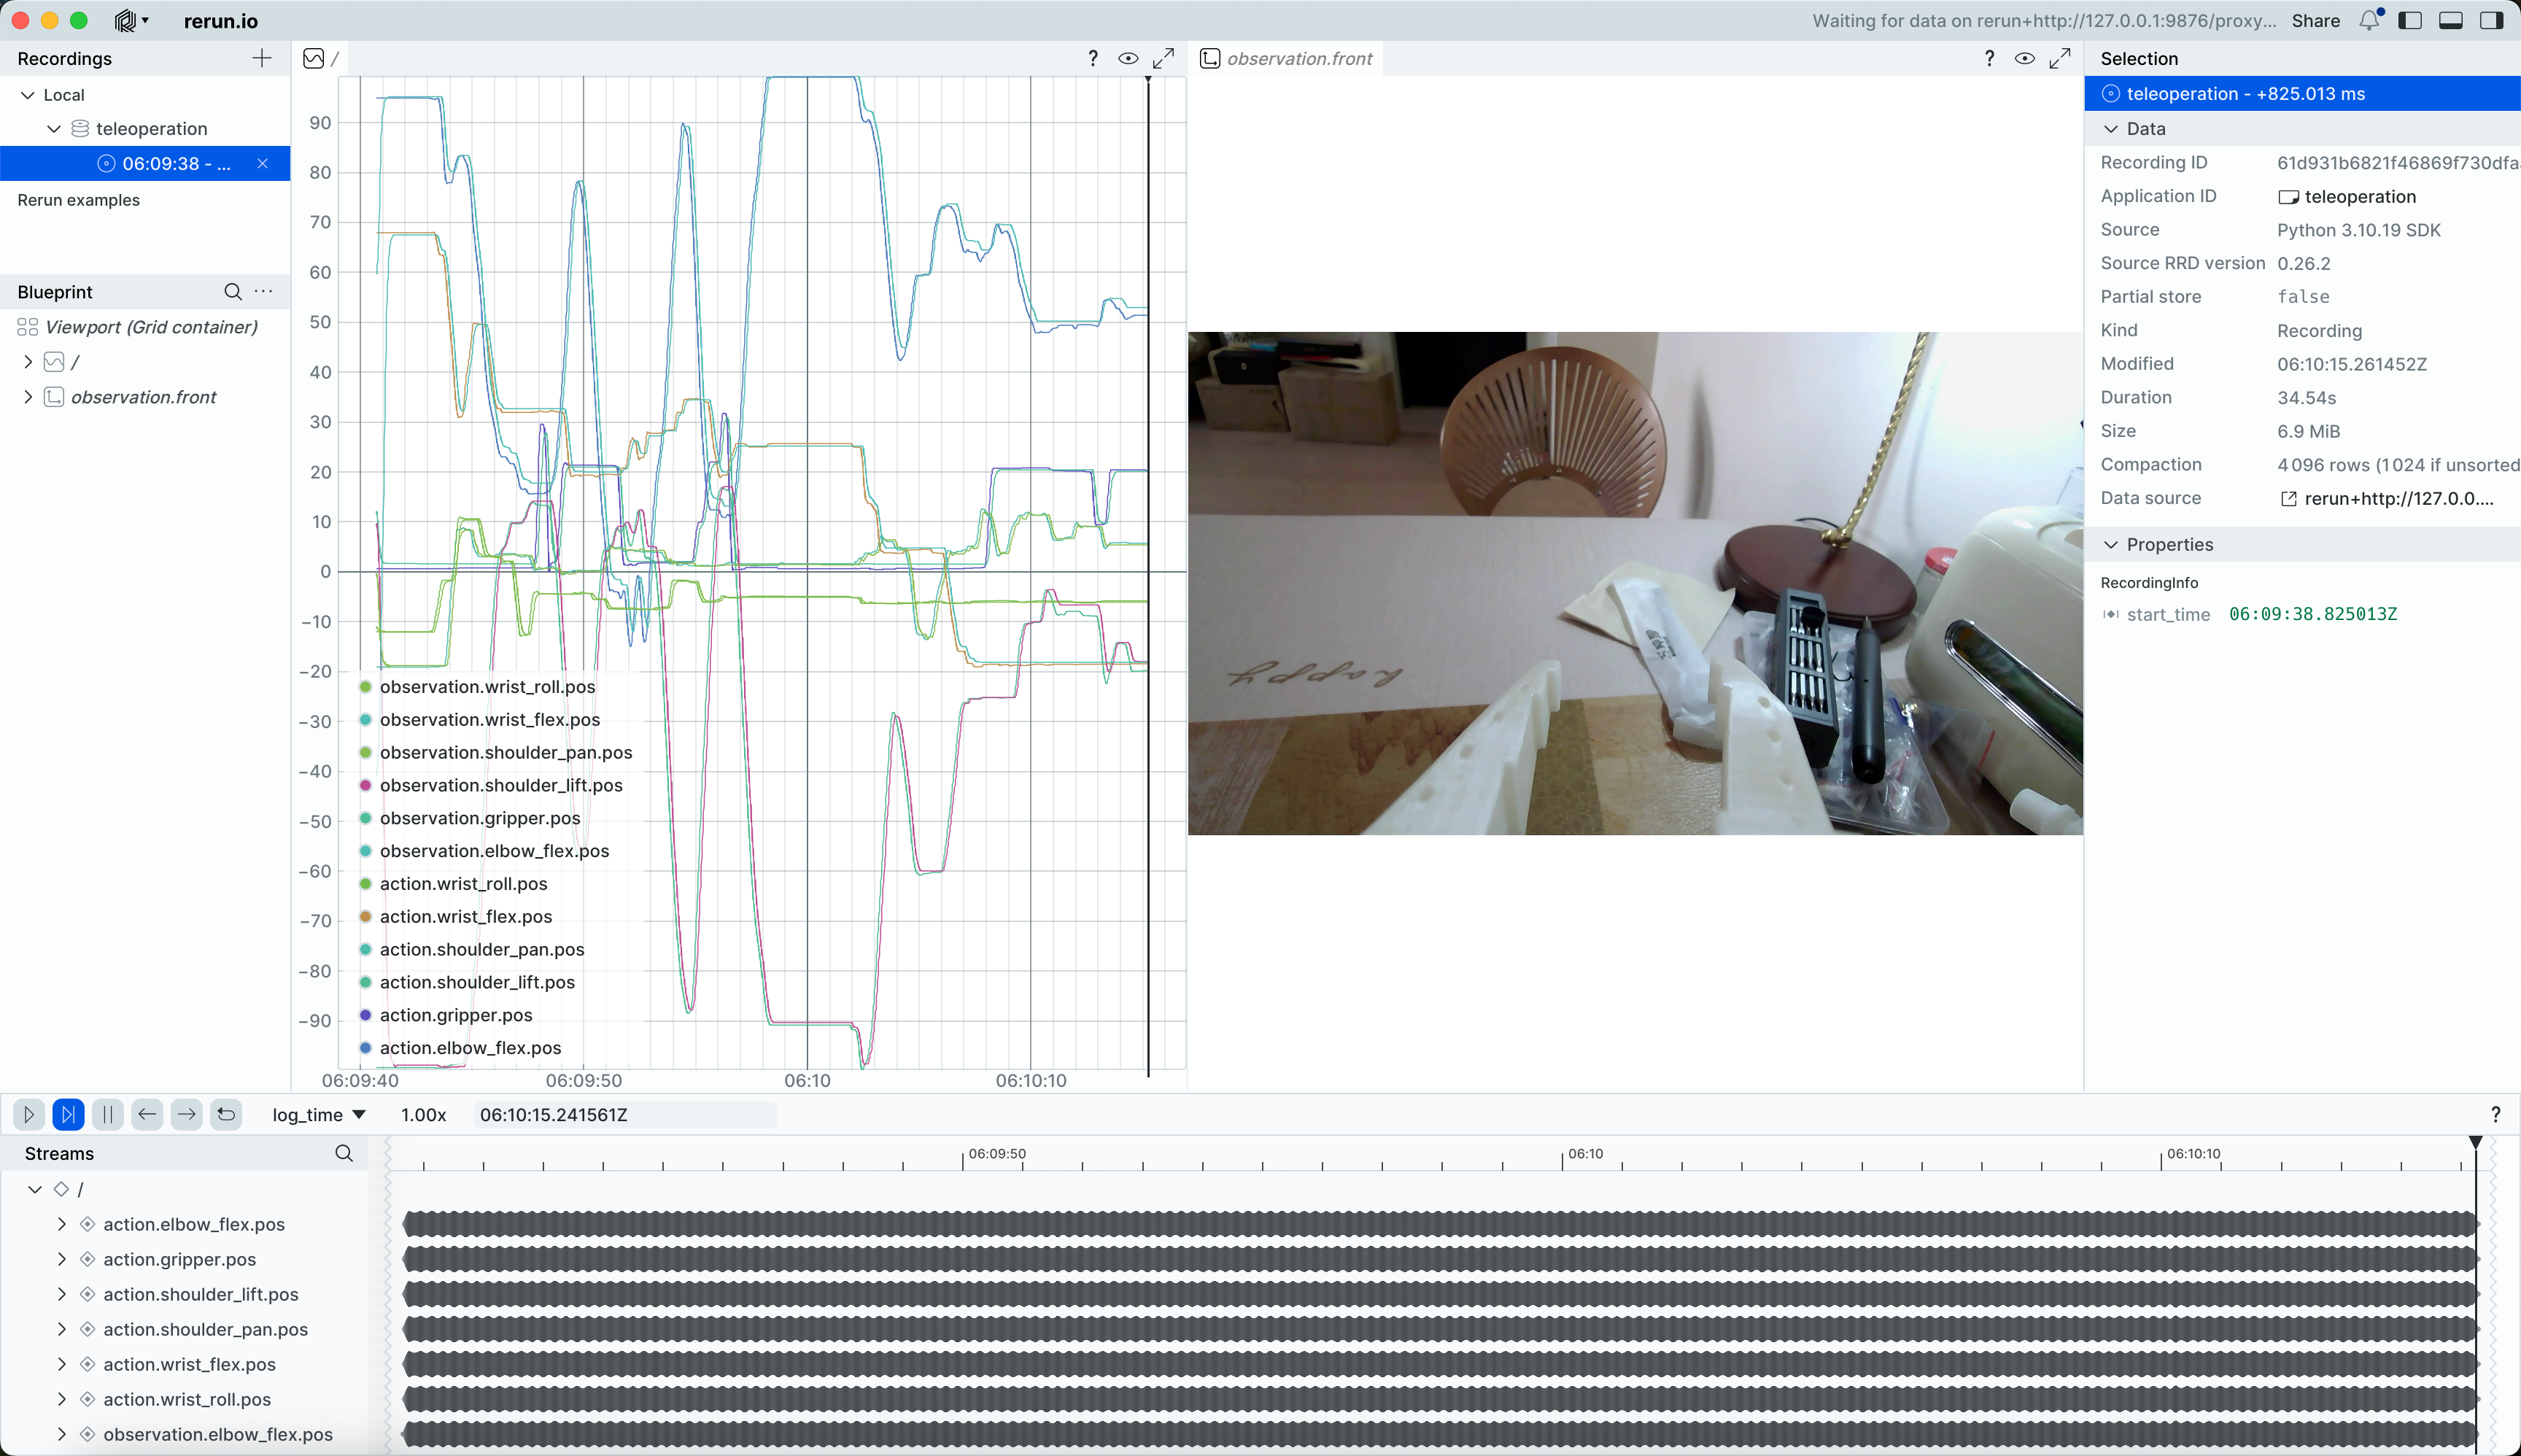
Si aprirà la schermata rerun.io, che mostra in tempo reale le traiettorie di ciascuna articolazione dei servomotori e l'immagine in tempo reale della telecamera
e salva le immagini nella directory ~/nome-utente/outputs/captured_images
Più telecamere: teleoperazione e visualizzazione dell'immagine della telecamera
Shell
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 1, width: 1920, height: 1080, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true