

Esempi Arduino e Python
Questa pagina riassume gli esempi ufficiali e i punti chiave del cablaggio di AmazingHand-main/ArduinoExample/ e AmazingHand-main/PythonExample/.
Esempi Arduino
Preparazione
- Installa la libreria SCServo nel Gestore librerie di Arduino IDE.
- Usa lo strumento di debug Feetech FD per impostare l'ID del servo (
feetech debug tool). - Tra Arduino e TTL Linker collega RX/TX in modo incrociato.
Modalità Link: modifica dell'ID del servo
- Carica prima l'esempio
Blinksu Arduino. - Collega secondo la modalità Link e apri il software Feetech per modificare l'ID.
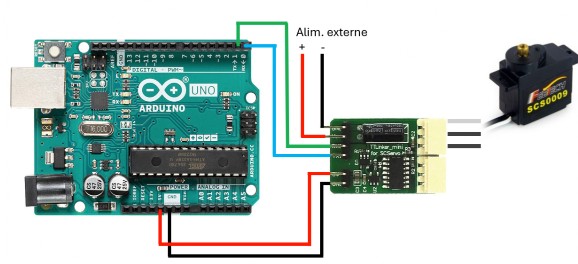
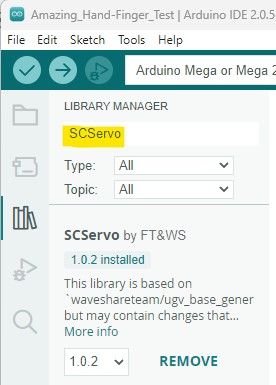
Modalità Control: Arduino controlla i servo
Dopo aver caricato un programma personalizzato, collega secondo la modalità Control:
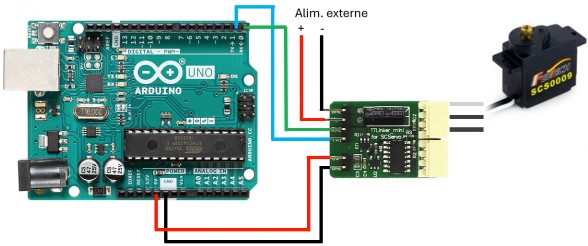
- Arduino Uno (con una sola seriale): usa la seriale software/i pin indicati nella figura.
- Arduino Mega: usa RX1 / TX1 (19 / 18).
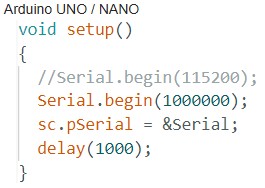
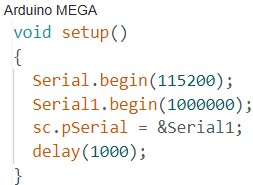
Numeri dei pin, versione delle librerie e direzione del TTL Linker fanno fede secondo la serigrafia della scheda reale; prima di modificare l'ID verifica l'alimentazione del bus e la massa comune.
Esempi Python
AmazingHand-main/PythonExample/ fornisce 4 script di base:
| Script | Funzione |
|---|---|
AmazingHand_Demo.py | Demo di base per una mano: connessione al bus, esecuzione dei movimenti |
AmazingHand_Demo_Both.py | Demo con entrambe le mani |
AmazingHand_FingerTest.py | Test di un singolo dito |
AmazingHand_Hand_FingerMiddlePos.py | Calibrazione della posizione centrale delle dita |
Prima dell'uso:
- Imposta l'ID dei servo con il software Feetech (destra 1–8, sinistra 11–18).
- Installa
pyserial, modifica il nome della seriale/il baudrate nello script e poi esegui. - Verifica che l'alimentazione esterna dei servo sia collegata e che ci sia massa comune con la scheda driver bus.
Questi sono gli esempi di base ufficiali; per GUI/CLI più complete vedi Applicazione desktop SCS0009, per il cablaggio TTL e la posizione centrale vedi Messa a punto e calibrazione dei servo SCS0009.