

Exemplos Arduino e Python
Esta página reúne os exemplos oficiais e os pontos essenciais de cablagem de AmazingHand-main/ArduinoExample/ e AmazingHand-main/PythonExample/.
Exemplos Arduino
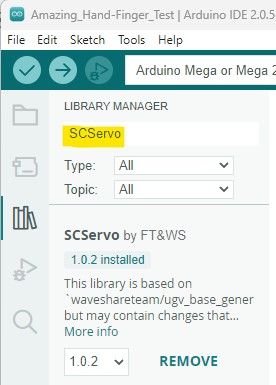
Preparação
- Instale a biblioteca SCServo no Gestor de Bibliotecas do Arduino IDE.
- Utilize a ferramenta de depuração Feetech FD para definir o ID dos servos (
feetech debug tool). - Entre o Arduino e o TTL Linker, ligue RX/TX em cruz.
Modo Link: alterar o ID dos servos
- Carregue primeiro o exemplo
Blinkno Arduino. - Ligue segundo o modo Link e abra o software Feetech para alterar o ID.
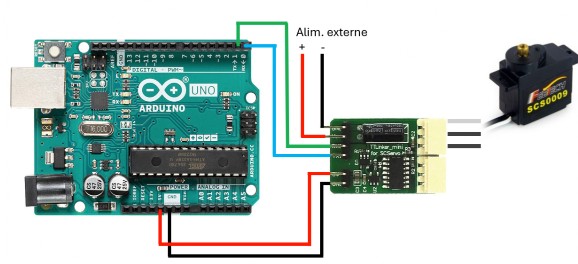
Modo Control: o Arduino controla os servos
Após carregar um programa personalizado, ligue segundo o modo Control:
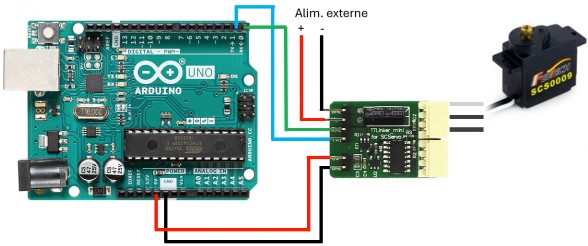
- Arduino Uno (apenas uma porta série): use a porta série por software/pinos indicados conforme a figura.
- Arduino Mega: use RX1 / TX1 (19 / 18).
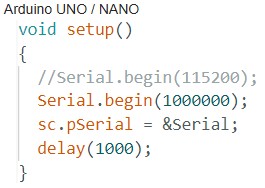
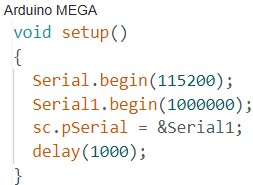
Os números dos pinos, as versões das bibliotecas e a orientação do TTL Linker seguem a serigrafia da placa real; antes de alterar o ID, confirme a alimentação do barramento e a massa comum.
Exemplos Python
AmazingHand-main/PythonExample/ disponibiliza 4 scripts básicos:
| Script | Função |
|---|---|
AmazingHand_Demo.py | Demonstração básica de uma mão: ligar ao barramento, executar movimentos |
AmazingHand_Demo_Both.py | Demonstração com as duas mãos |
AmazingHand_FingerTest.py | Teste de um dedo |
AmazingHand_Hand_FingerMiddlePos.py | Calibração da posição central dos dedos |
Antes de utilizar:
- Defina o ID dos servos com o software Feetech (direita 1–8, esquerda 11–18).
- Instale
pyseriale, após alterar o nome da porta série/baudrate conforme o script, execute. - Confirme que a alimentação externa dos servos está ligada e com massa comum com a placa controladora de barramento.
Estes são os exemplos básicos oficiais; para uma GUI/CLI mais completa, ver Aplicação de desktop SCS0009; para cablagem TTL e posição central, ver Depuração e calibração dos servos SCS0009.