Etapa 6: Carregar dados para o HuggingFace (opcional)
Método 1: carregamento local (não recomendado, velocidade de carregamento lenta)
- Carregamento automático
Ao recolher o conjunto de dados, defina push_to_hub=true; após a recolha, o carregamento é automático
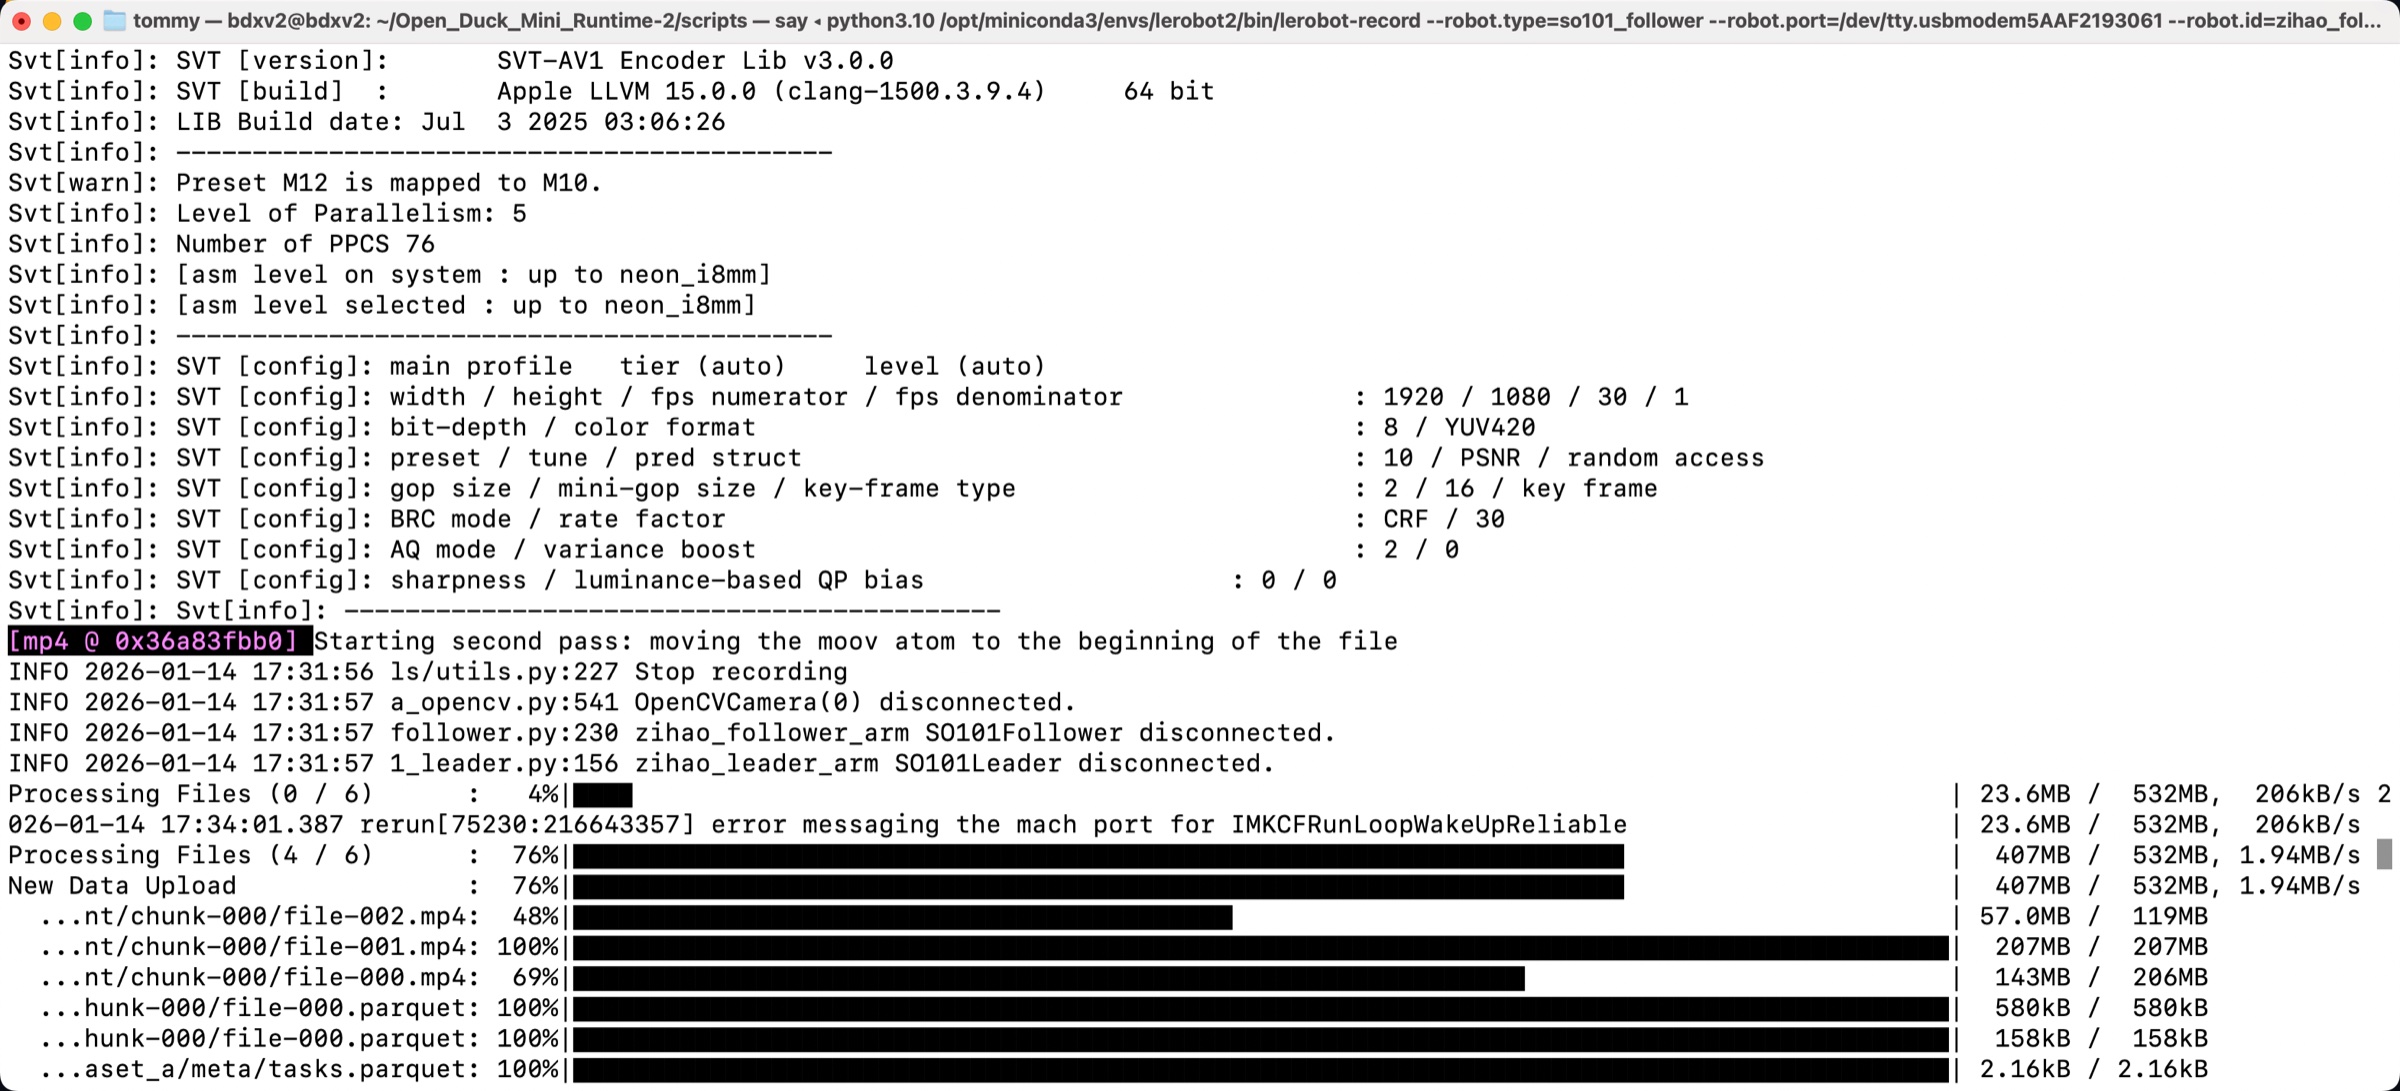
- Carregamento manual
Ao recolher o conjunto de dados, defina push_to_hub=false; após a recolha, o carregamento é manual
Shell
hf upload <utilizador>/lerobot_my_dataset_a /Users/<utilizador>/.cache/huggingface/lerobot/<utilizador>/lerobot_my_dataset_a / --repo-type=datasetQuer seja carregamento automático ou manual, a velocidade de carregamento é muito lenta (cem KB por segundo)
Porque o servidor do HuggingFace está no estrangeiro
Método 2: carregamento através da plataforma de GPU na nuvem (recomendado)
Iniciar sessão na plataforma de GPU na nuvem Featurize
https://featurize.cn?s=d7ce99f842414bfcaea5662a97581bd1
Abrir uma instância de GPU na nuvem
Carregar o pacote comprimido do conjunto de dados para Conjuntos de dados
Copiar o comando de descarregamento da instância
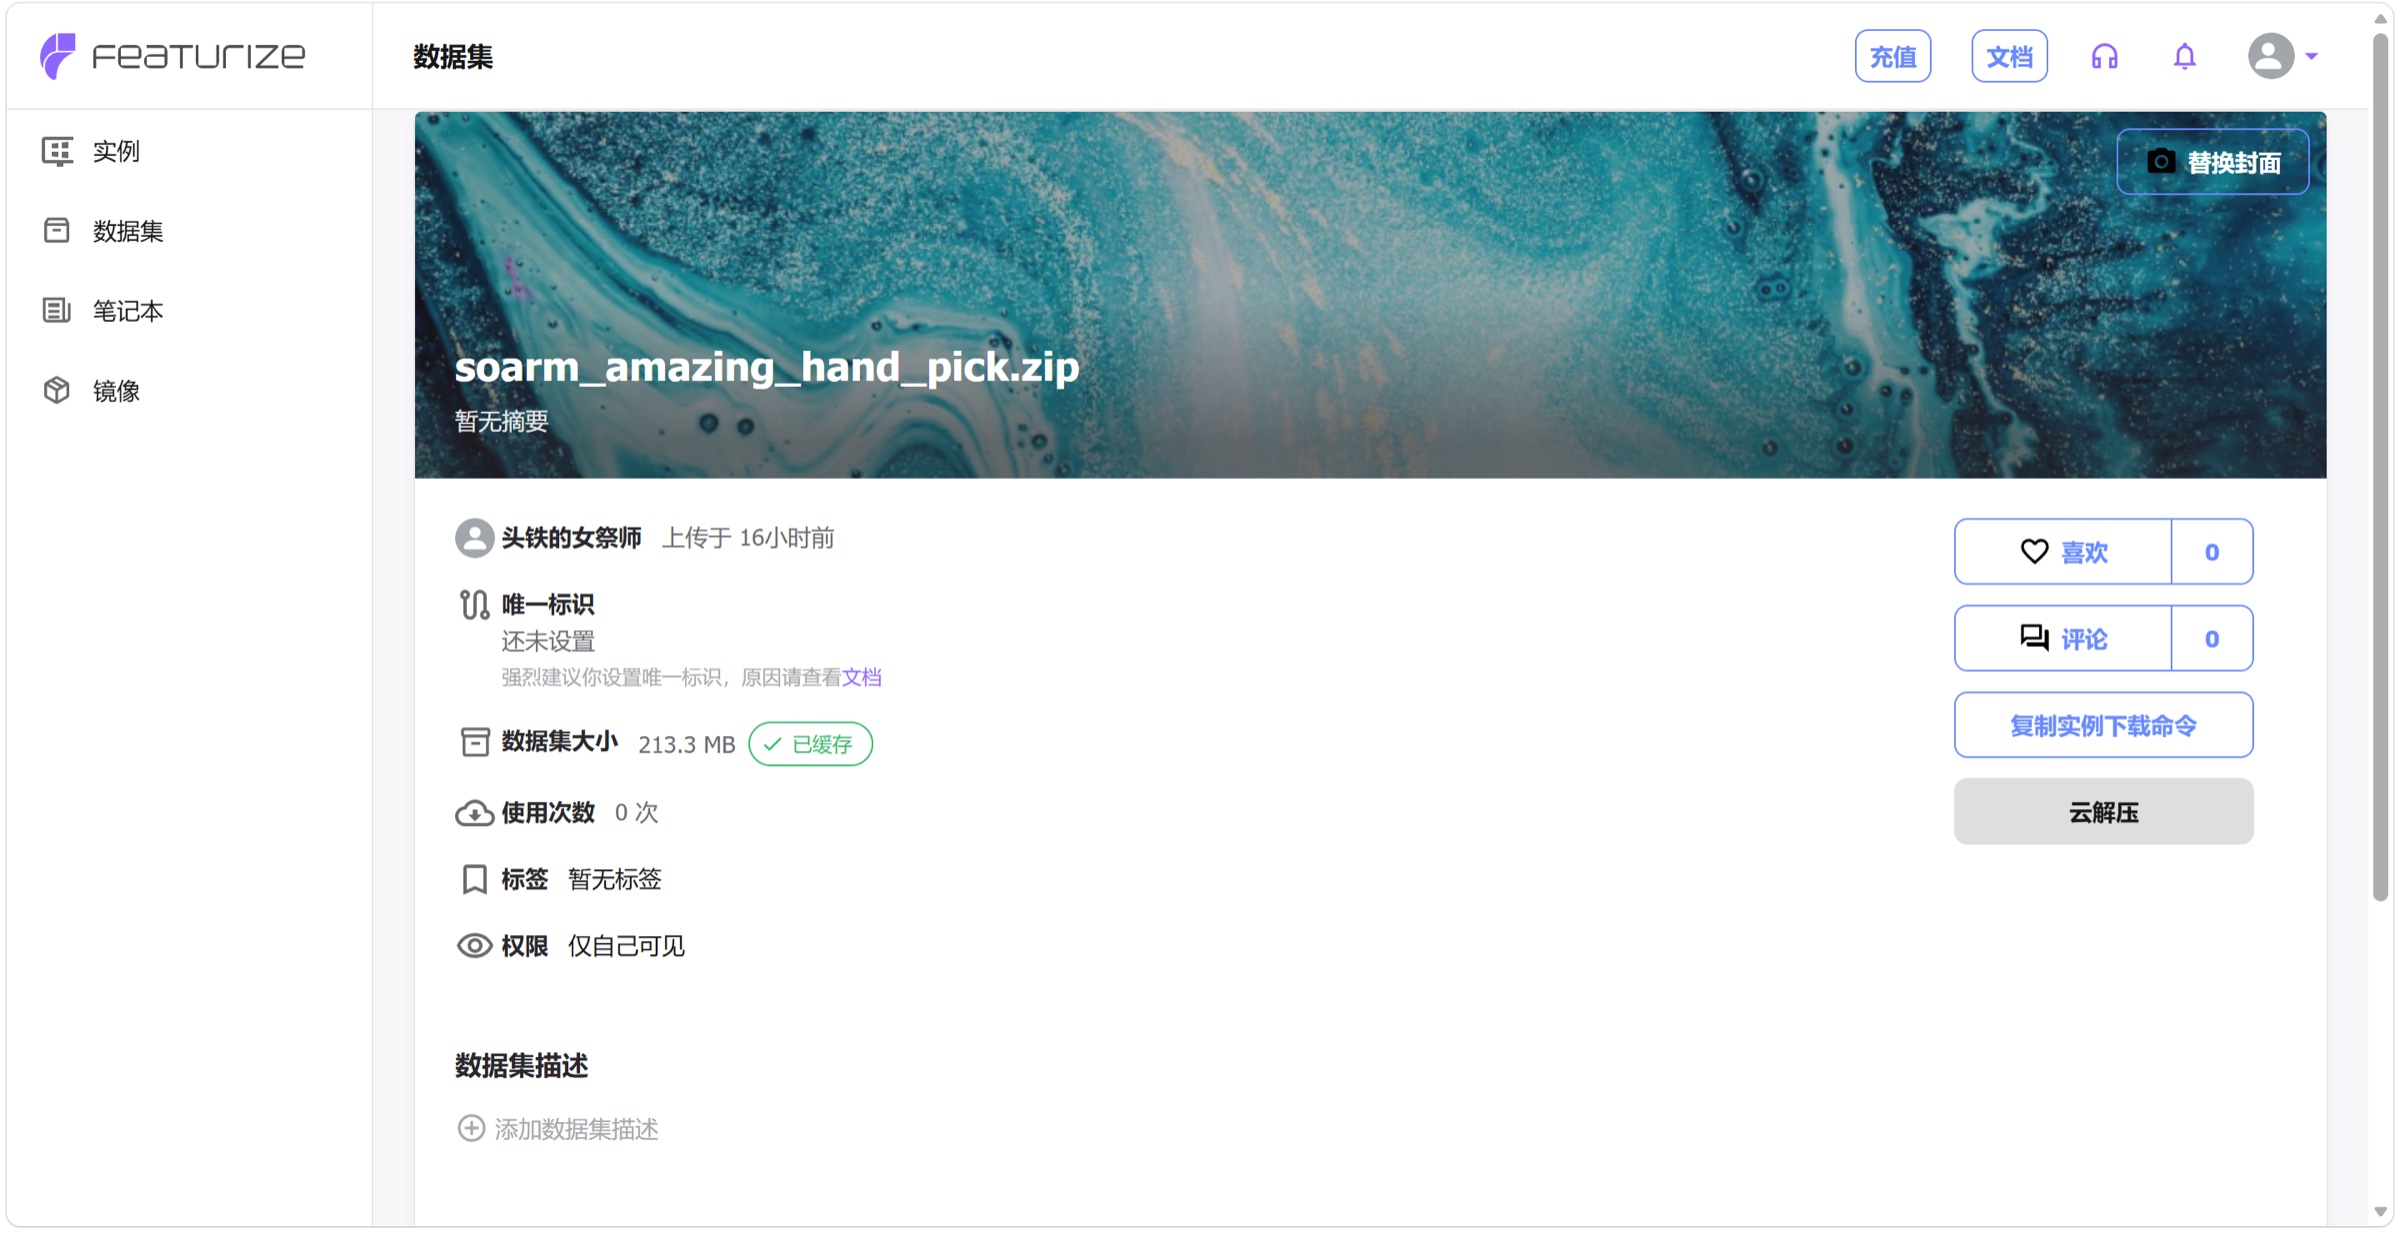
Executar na linha de comandos da instância de GPU na nuvem
Shell
pip install httpx

unzip your_datasets.zip

hf auth login
Carregar o conjunto de dados para o HuggingFace
Crie o ficheiro upload_dataset.py com o seguinte conteúdo
Python
from huggingface_hub import HfApi

api = HfApi()

api.upload_folder(
    folder_path="~/lerobot_my_dataset_a",
    repo_id="<utilizador>/lerobot_my_dataset_a",
    repo_type="dataset"
)

api.create_tag("<utilizador>/lerobot_my_dataset_a", tag="v0.4.0", repo_type="dataset")
Executar o ficheiro
Shell
python upload_dataset.py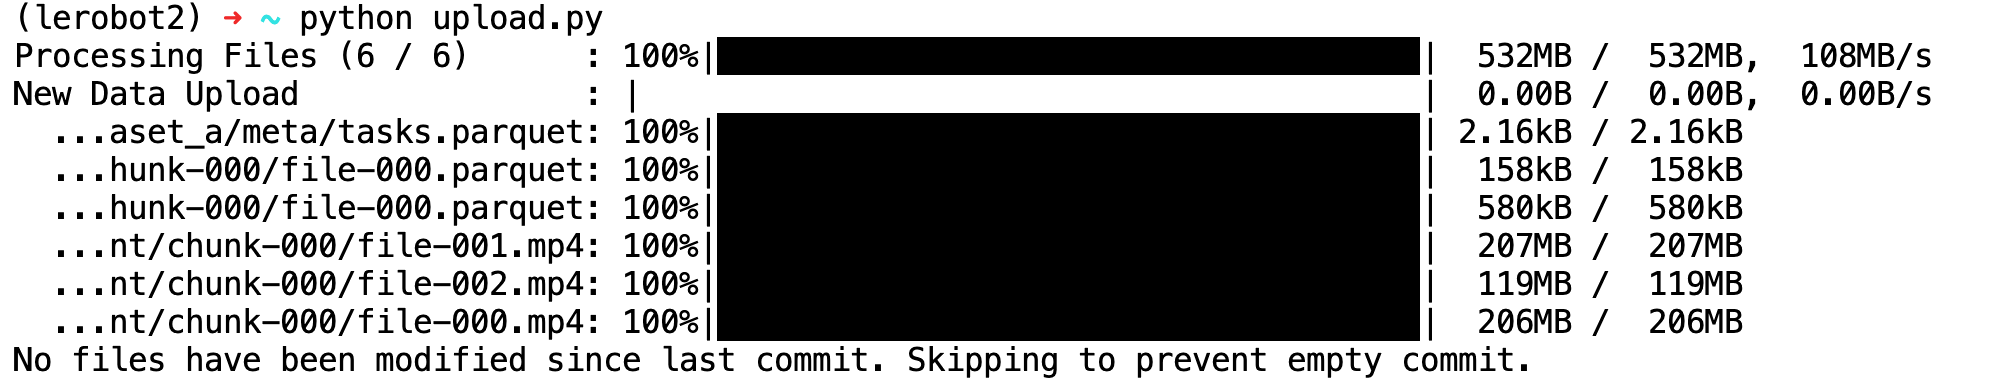
- Outro método de carregamento (não recomendado)
Shell
hf upload <utilizador>/lerobot_my_dataset_a lerobot_my_dataset_a / --repo-type=dataset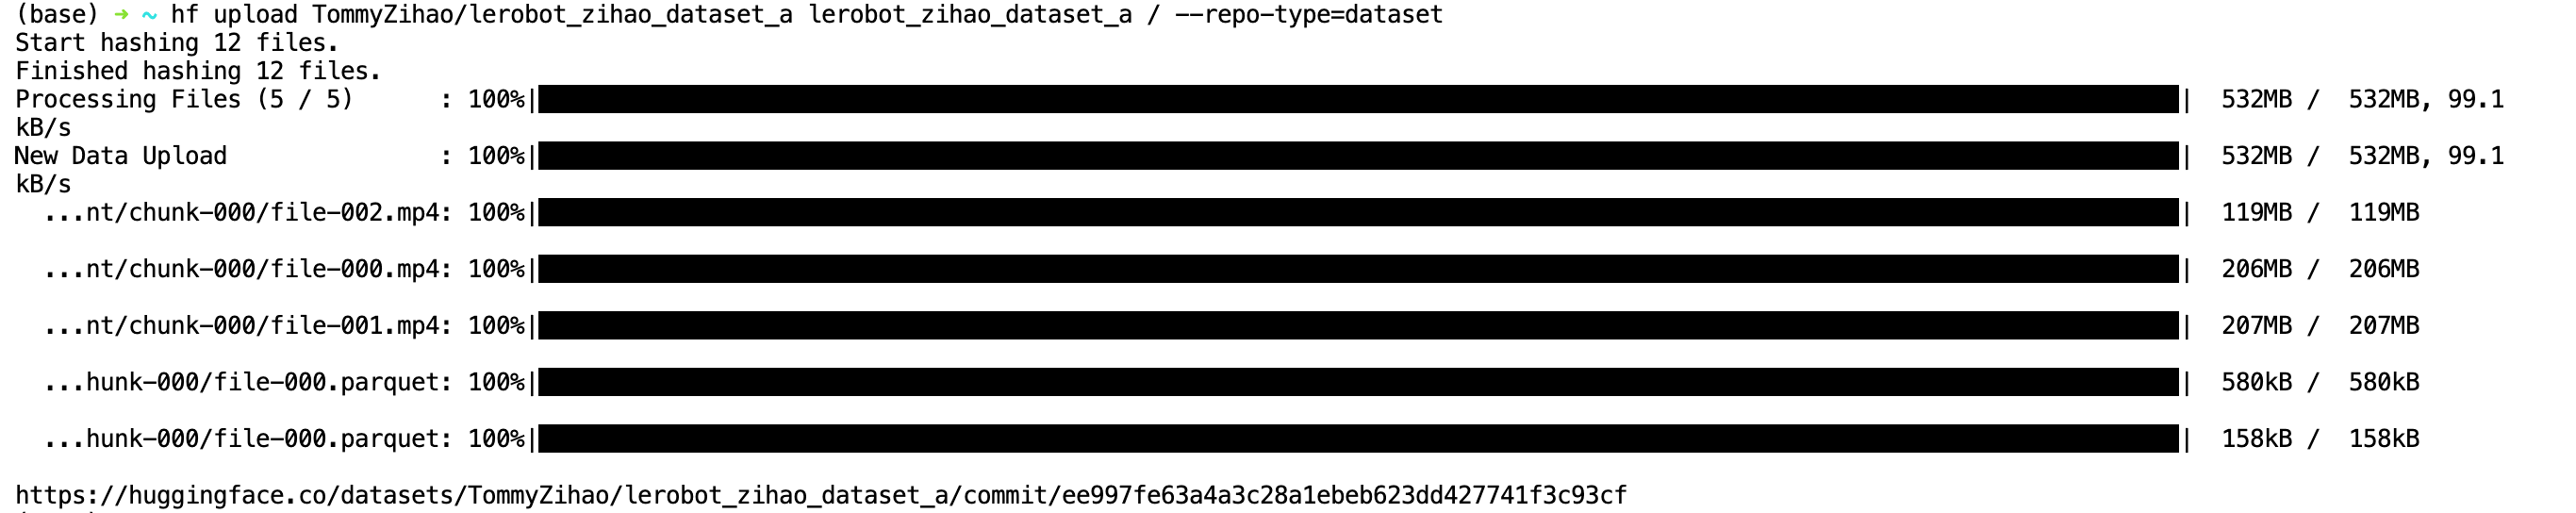
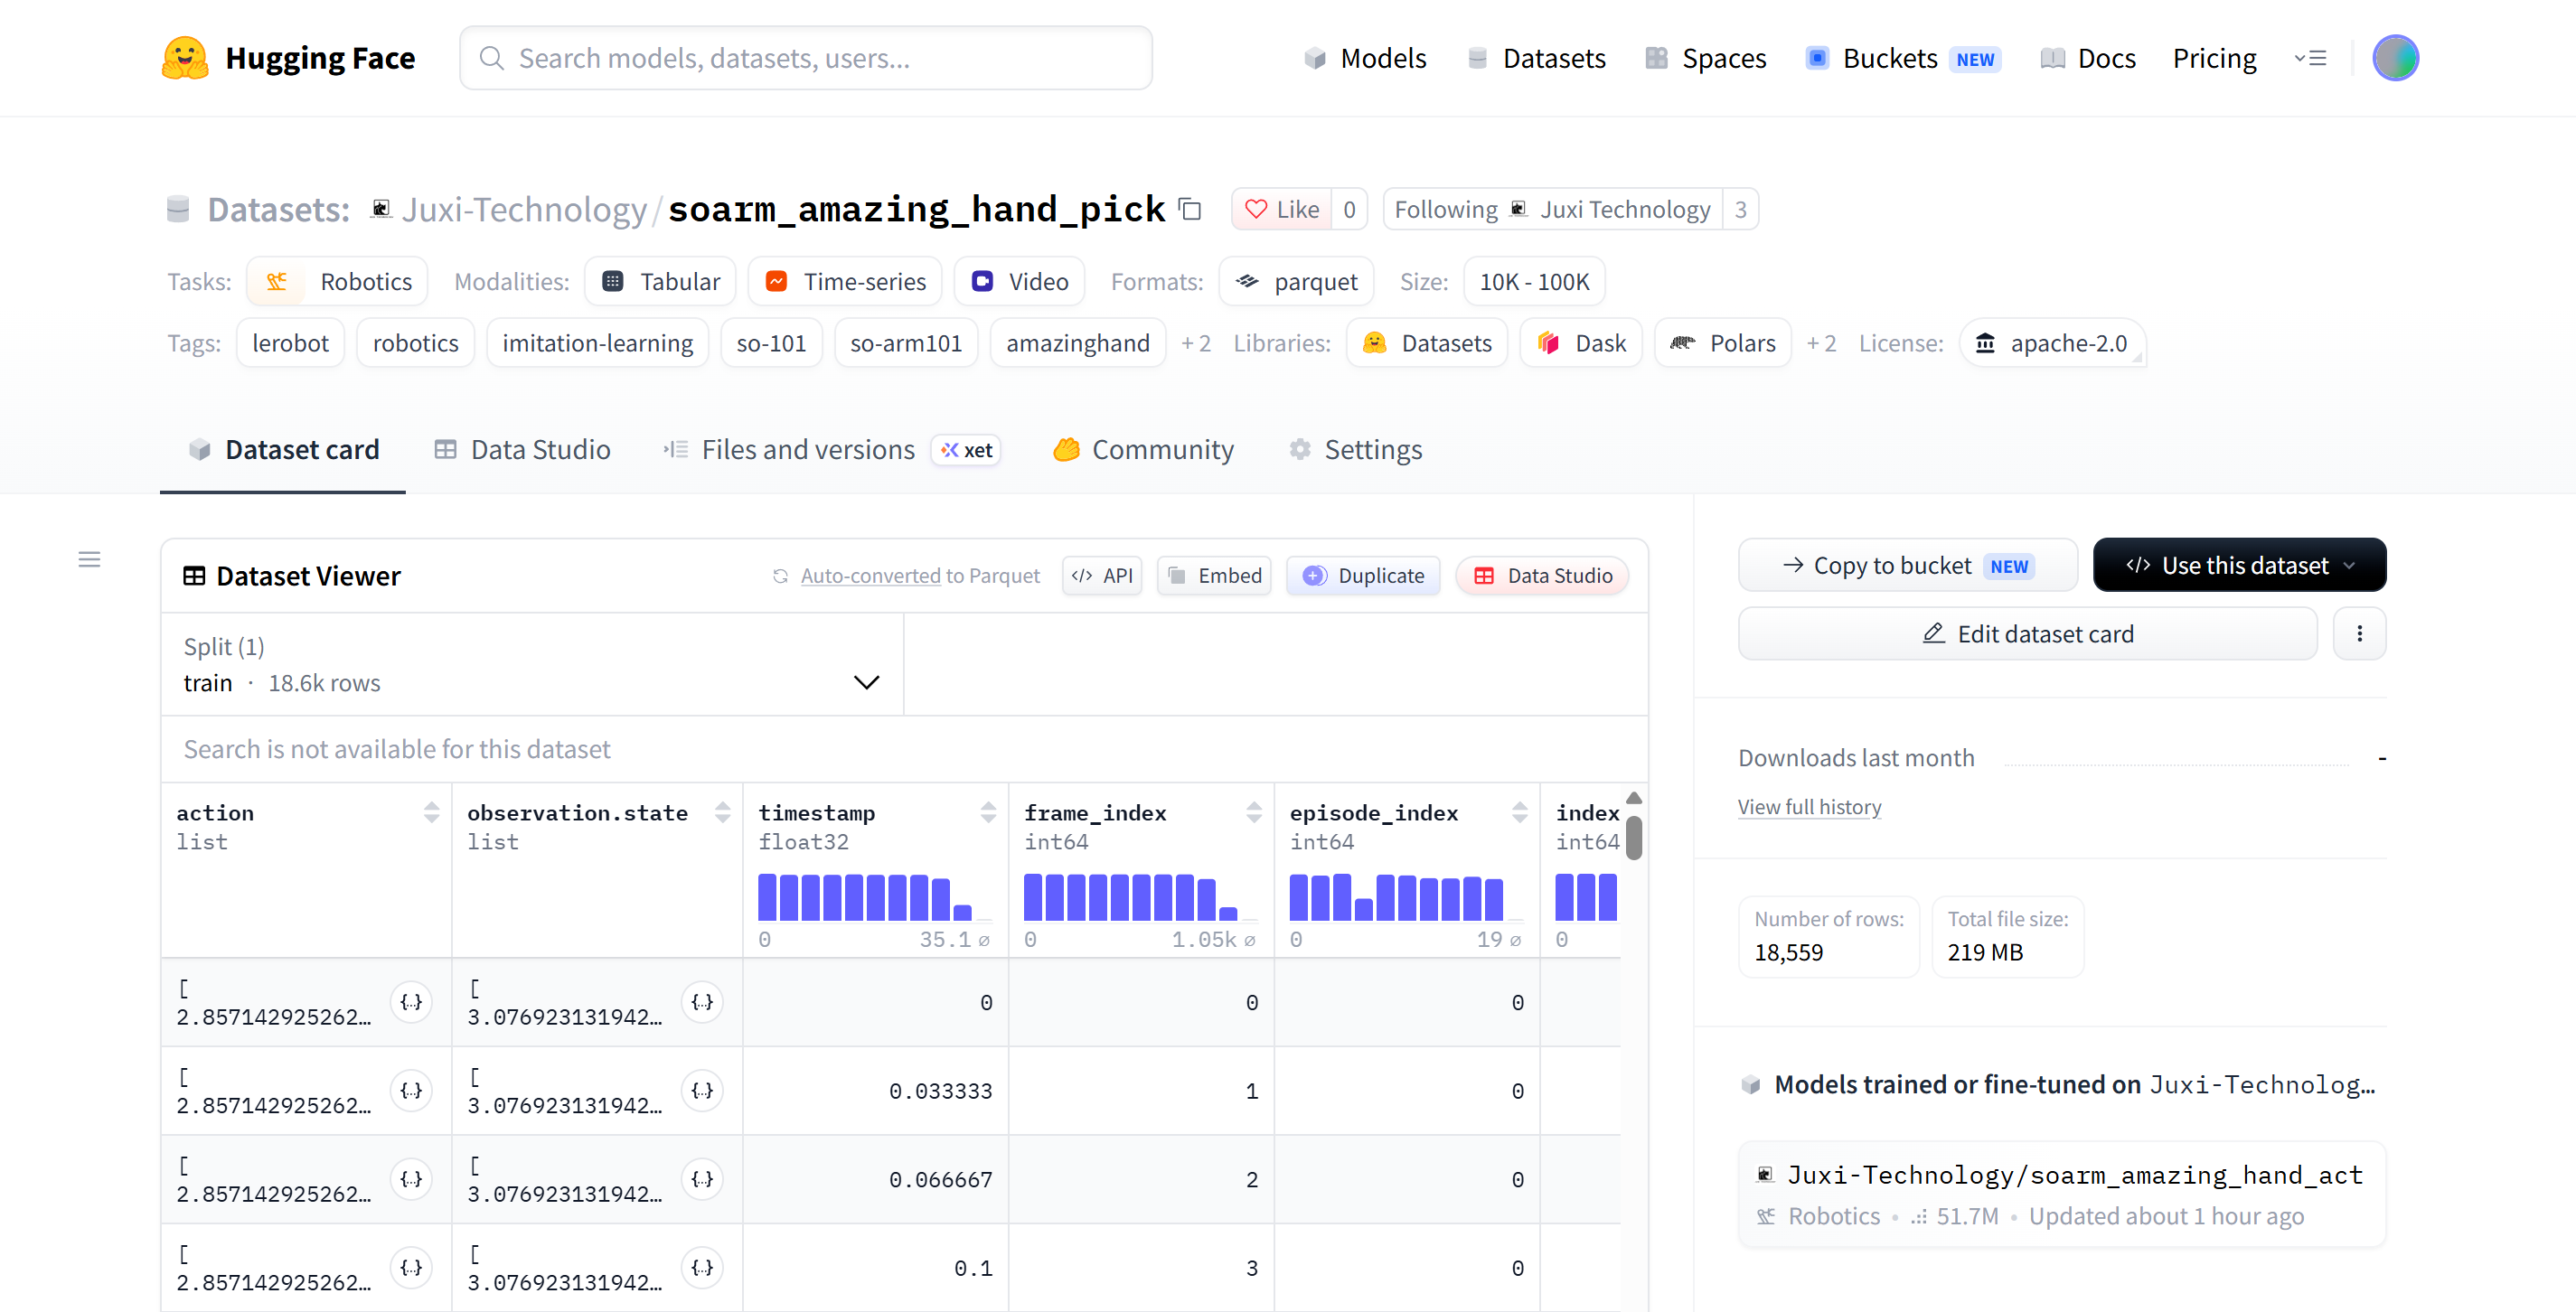
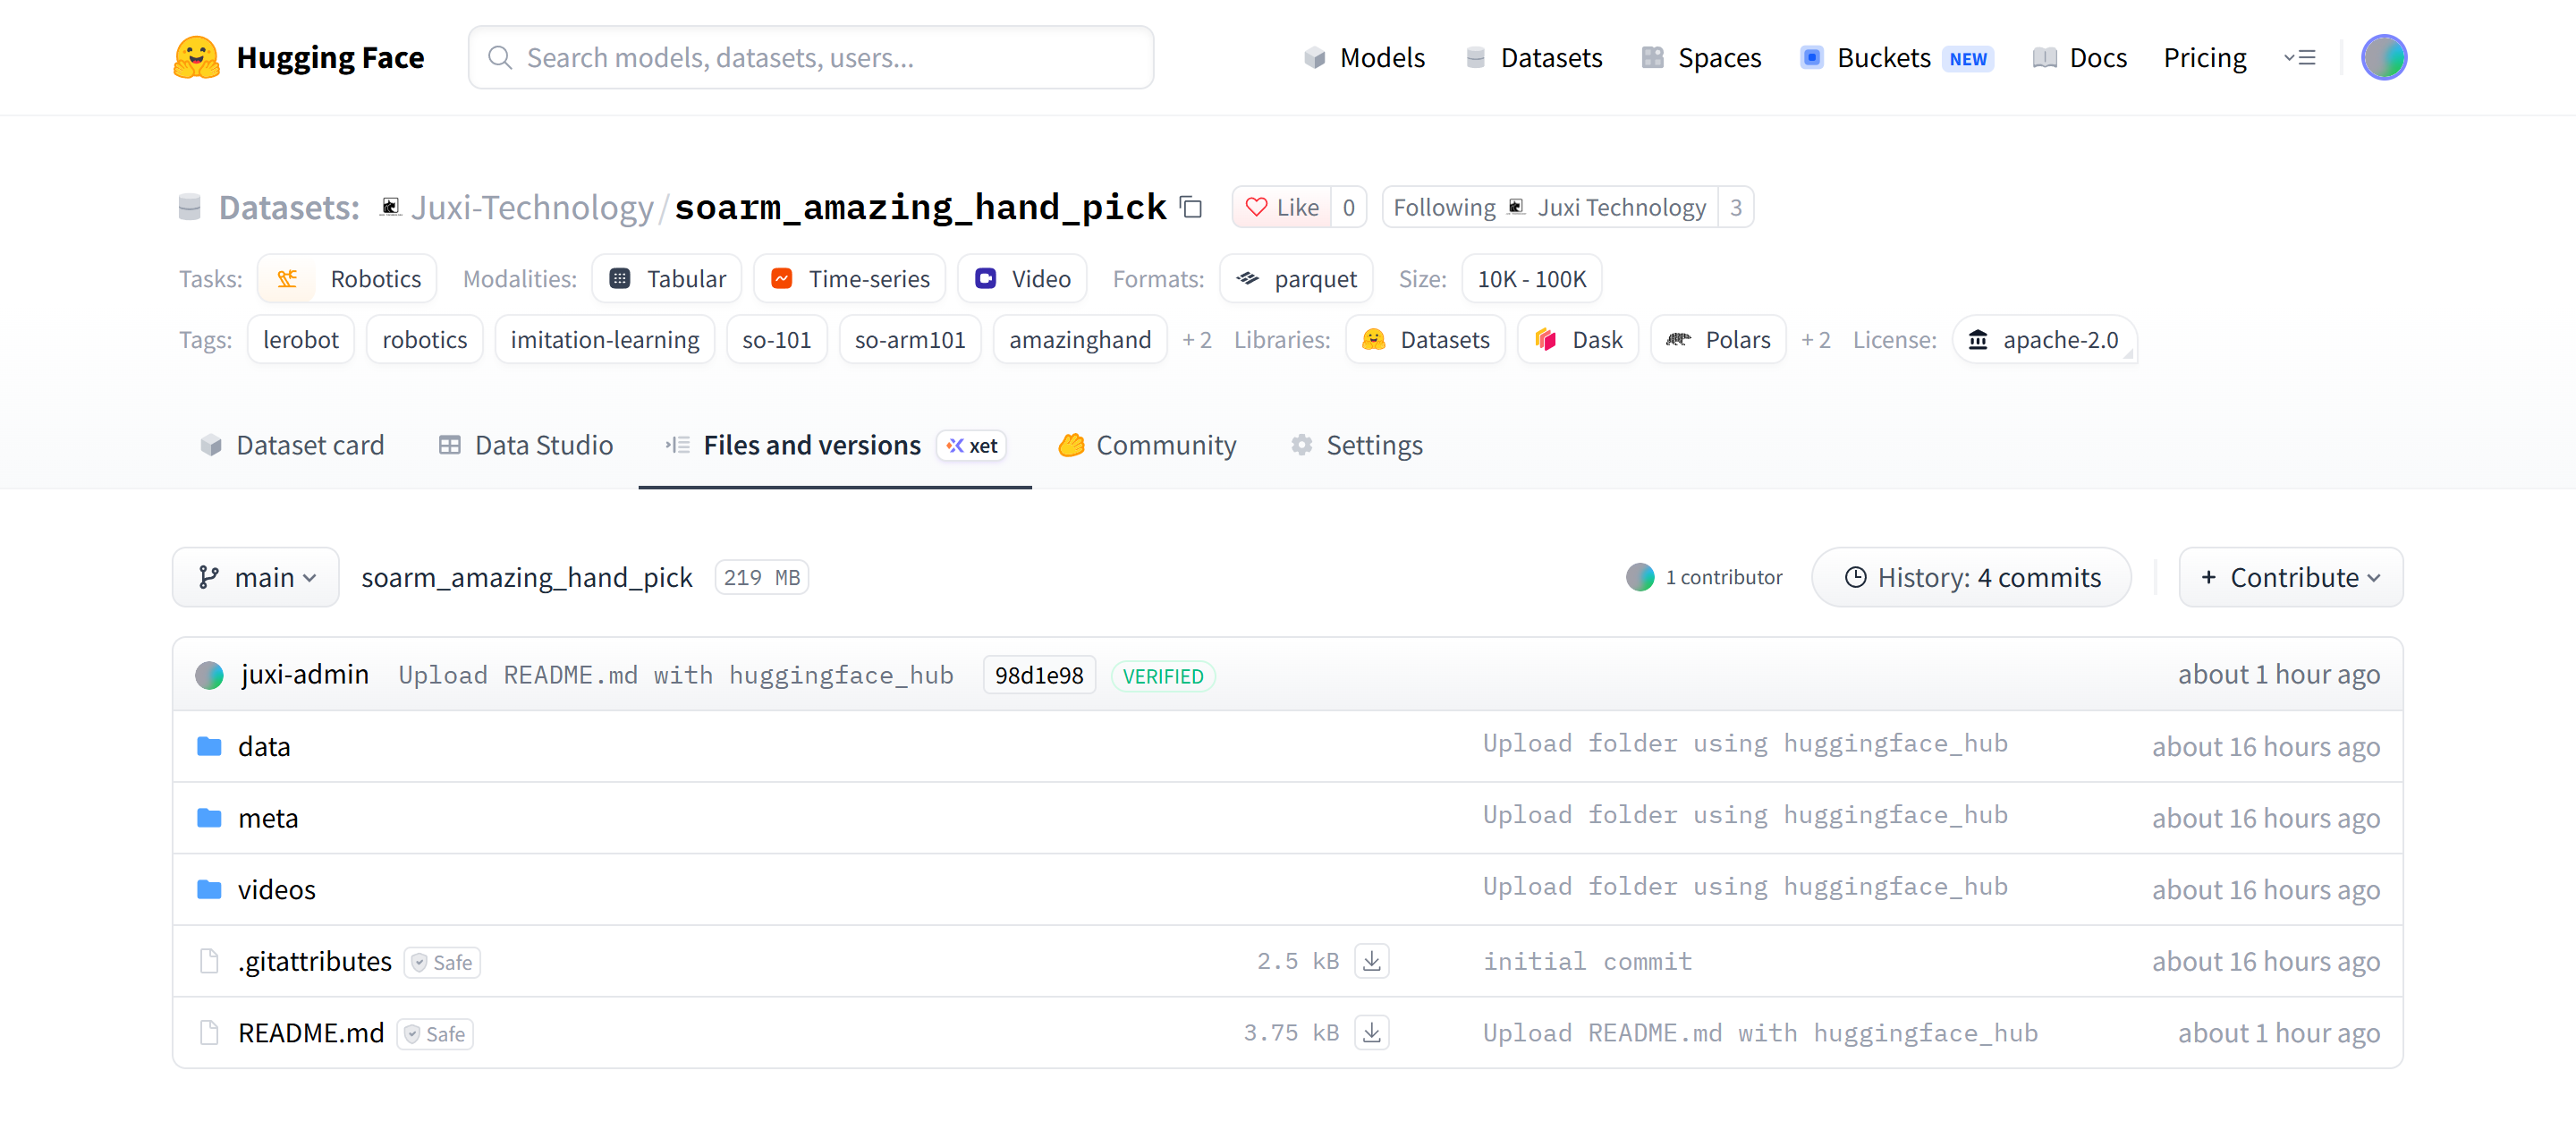
Ver o conjunto de dados no HuggingFace
https://huggingface.co/datasets/Juxi-Technology/soarm_amazing_hand_pick