

ROS: preparação
1. Instruções de compilação do módulo GPS
(1) Depois de criar o espaço de trabalho, copie o conteúdo da pasta gps_src para dentro do src do espaço de trabalho e compile com colcon build; se não aparecerem erros, a compilação foi bem-sucedida;
Execute no diretório ~/gps_ros2
colcon buildExecute no diretório ~/gps_ros2
source install/setup.bash(2) Descrição do conteúdo dos pacotes de funcionalidades:
- nmea_navsat_driver: arrancar o módulo GPS, ler os dados do módulo GPS, traçar dados de GPS e outras funções;
- nmea_msgs: guarda alguns ficheiros msg de mensagens de GPS
- imu_gps_localization: função de fusão de dados de IMU e GPS
- gps_goal: converte dados de latitude e longitude em dados de navegação de destino do Nav2
2. Associar a porta do GPS
O módulo GPS liga-se ao computador ou ao controlador principal através da porta série; por isso, temos de associar bem a porta do GPS, para evitar que problemas com o número da porta impeçam o computador ou o controlador principal de reconhecer o módulo GPS.
(1) Verifique os dispositivos USB ligados e localize o módulo GPS; no terminal, introduza lsusb para encontrar o ID do dispositivo ligado ao GPS. Como mostra a figura abaixo, esse é o ID de identificação do dispositivo do módulo GPS,
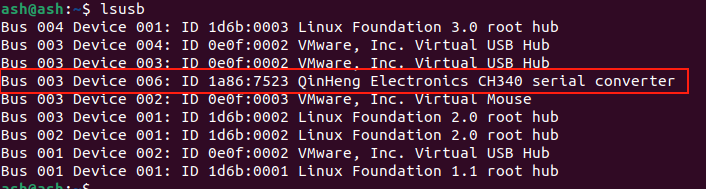
(2) Agora que sabemos o ID do dispositivo, o próximo passo é criar o ficheiro rules e associar bem a porta; no terminal, introduza,
sudo gedit /etc/udev/rules.d/my_serial.rulesCopie o conteúdo a seguir para dentro dele,
KERNEL=="ttyUSB*", ATTRS{idVendor}=="1a86", ATTRS{idProduct}=="7523", MODE:="0777", SYMLINK+="myserial"Guarde e saia, depois conceda permissão de execução; no terminal, introduza,
sudo chmod 777 /etc/udev/rules.d/my_serial.rules(3) Volte a ligar o módulo GPS; no terminal, introduza ll /dev/myserial para verificar se a associação foi bem-sucedida. Se aparecer o ecrã seguinte, a associação foi bem-sucedida,
ll /dev/myserial