

Controlo web do AmazingHand
Controle a mão robótica de destreza AmazingHand a partir do navegador, em modo mão esquerda ou mão direita, com duas formas de operação:
- Controlo manual —— 8 sliders de servo + 19 poses predefinidas + regresso ao centro com um clique
- Teleoperação interativa por câmara —— o MediaPipe reconhece os movimentos da mão localmente no navegador e mapeia-os em tempo real nos dedos (a imagem nunca sai do computador)
- Alternância chinês/inglês —— no canto superior direito; a escolha fica memorizada no navegador e mantém-se na próxima abertura
Esta página é a descrição geral do controlo web. Para o mapeamento/conversão específicos do SCS0009, consulte Controlo web SCS0009; para cablagem/gravação/calibração específicas do PWM, consulte Controlo web PWM.
Início rápido
Abra um terminal e entre no diretório Amazinghand-web:
pip install -r requirements.txt

python server.py --no-connect   # recomendado: inicia o serviço primeiro e escolhe a porta na página (não toca nos servos)

# python server.py                # deteta e liga automaticamente a porta série
# python server.py --port COM9    # especifica a porta série
# python server.py --hand left    # ativa apenas a mão esquerda
# python server.py --driver pwm   # usa a versão de servos PWM do ESP32-S3
# python server.py --dry-run      # não abre qualquer porta série, apenas valida a interface
Abra http://localhost:8000 no navegador.
Também pode usar diretamente o frontend estático (Web Serial, sem necessidade de servidor Python):
- Online: https://juxi-technology.github.io/AmazingHand/Amazinghand-web-io/ (Chrome / Edge)
- Local: no diretório raiz do repositório, execute
python -m http.server 8099e abra http://localhost:8099/Amazinghand-web-io/
Escolher a porta série na página
No topo da página há uma barra de ferramentas; escolha primeiro o driver e depois a porta série:
Driver [SCS0009 bus ▾] Porta [COM3 ★ USB-Enhanced-SERIAL CH343 ▾] [Atualizar] [Ligar] [Desligar] Ligado a COM3- Lista pendente do driver: SCS0009 bus (servos de barramento oficiais, predefinido) ou PWM (ESP32-S3) (ver Controlo web PWM)
- A lista pendente mostra todas as portas série da máquina; os chips USB-série mais comuns (CH34x / CP210x / FTDI, etc.) estão marcados com ★ e aparecem primeiro
- Clique em Atualizar para voltar a procurar (após ligar/desligar a placa)
- Clique em Ligar para abrir a porta selecionada; após a ligação, a mão regressa automaticamente ao centro
- Clique em Desligar para libertar primeiro o binário e depois fechar, para que os servos não fiquem rígidos na posição atual (a versão PWM não tem comando de binário; ver a nota abaixo)
- Para trocar de porta, basta escolher a nova e clicar em «Ligar»; a porta antiga é fechada automaticamente
O alojamento estático (GitHub Pages) não tem servidor Python: por questões de privacidade, o navegador não pode enumerar as portas série silenciosamente e só vê os dispositivos que autorizou. Nesse caso, clique em Adicionar porta… e escolha a placa controladora na caixa de diálogo do navegador; o comportamento de "listar todas as portas série da máquina" descrito acima aplica-se apenas ao modo com servidor
server.py.

O
--no-connectfoi pensado para este fluxo: no arranque apenas inicia o serviço e não toca na porta série, por isso a mão não se mexe por ligar à porta errada. Se quiser que ligue automaticamente no arranque, remova este parâmetro.
Os registos da porta série são escritos em server.log (ao iniciar com duplo clique no .bat, a janela fecha imediatamente — consulte este ficheiro).
Verificação da cablagem
Lista os IDs de servo encontrados e verifica-os mão a mão contra o config.json.
python tools/scan_servos.py --port COM9Substitua COM9 pela sua porta real.
Esta ferramenta só se aplica a servos de barramento SCS0009. Para a verificação de cablagem da versão PWM, consulte Controlo web PWM, ou utilize
AmazingHand-PWM/tools/serial_test.py.
Poses predefinidas (19)
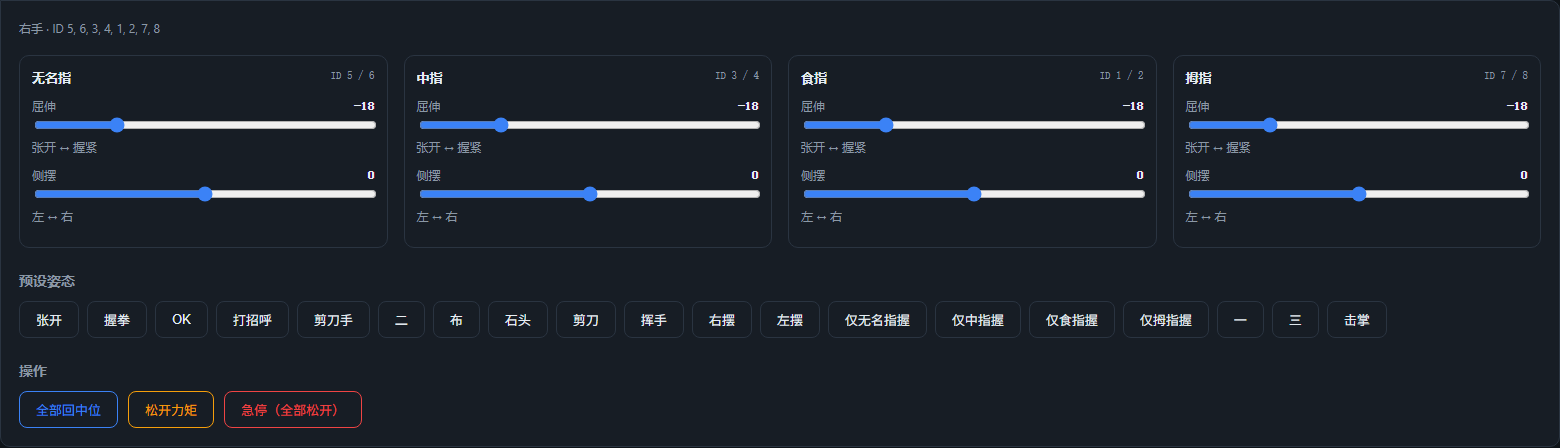
| Pose | Descrição | Pose | Descrição |
|---|---|---|---|
open | Abrir | wave1 | Acenar |
close / stone | Punho | wave_r / wave_l | Balançar à direita/esquerda |
ok | OK | ring_close | Fechar só o anelar |
greeting | Cumprimento | middle_close | Fechar só o médio |
victory / two / scissors | V de vitória / Dois | pointer_close | Fechar só o indicador |
paper | Papel | thumb_close | Fechar só o polegar |
one / three | Um / Três | hifive | High five |
Para modificar as poses, edite a secção poses do config.json; os nomes das chaves correspondem aos nomes no YAML oficial.
As mãos esquerda e direita podem ter valores de pose diferentes
Dentro de cada pose, positions é partilhado pelas duas mãos. Se uma mão precisar de outro conjunto de valores devido a diferenças de montagem mecânica, basta acrescentar uma chave right ou left na mesma entrada, que substitui positions:
"close": {
  "label": "Punho",
  "positions": [75, 75, 75, 75, 75, 75, 18, 18],   // partilhado pelas duas mãos
  "right":     [ ... 8 valores ... ]                // opcional: apenas para a mão direita
}
Dois modos
| Modo | Comportamento |
|---|---|
| Mão direita | Envia apenas para os 8 servos da mão direita |
| Mão esquerda | Envia apenas para os 8 servos da mão esquerda (o SCS0009 aplica automaticamente o espelhamento e o desvio de −35.16°; o PWM usa o mapeamento de canais da mão esquerda) |
Controla-se uma mão de cada vez, alternando com o Target no topo; a alternância não afeta a outra mão, que mantém a pose atual no lugar. No SCS0009, as duas mãos podem ligar-se ao mesmo barramento; no PWM, cada mão é controlada por um ESP32-S3 próprio.
Teleoperação interativa por câmara
O navegador executa localmente os pontos-chave da mão do MediaPipe (os recursos estão em Amazinghand-web/web/mediapipe/ e funcionam offline; a página também tenta primeiro Amazinghand-web-io/mediapipe/), converte os 21 pontos-chave em valores de pose para os 4 dedos e envia-os em tempo real para a mão selecionada.
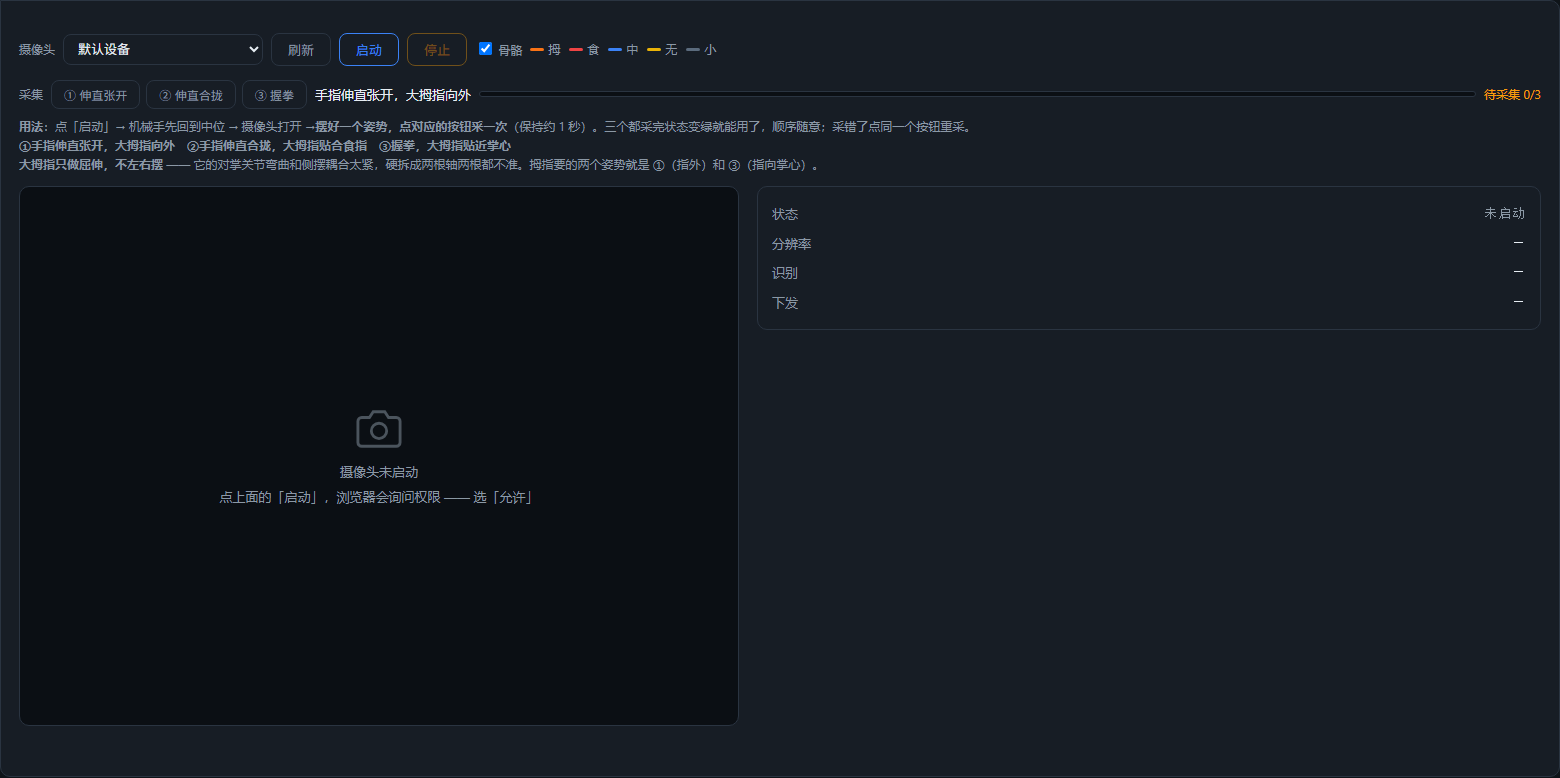
1. Capturar primeiro três poses
Depois de iniciar a câmara, coloque a mão numa pose e clique no botão correspondente para capturar uma vez (cerca de 1 segundo com média). A ordem é indiferente; se capturar mal, clique no mesmo botão para recapturar. O estado só fica verde quando as três estiverem capturadas; antes disso nada é enviado e a mão permanece na pose central.
| Botão | Pose | O que fornece |
|---|---|---|
| ① Esticar e abrir | Dedos esticados e afastados, polegar para fora | Extremo «esticado» da flexão + extremo «aberto» da abertura |
| ② Esticar e juntar | Dedos esticados e juntos, polegar encostado ao indicador | Extremo «junto» da abertura |
| ③ Punho | Punho fechado, polegar junto à palma | Extremo «fechado» da flexão |
2. Dois pontos medidos por eixo
Tanto a flexão como a abertura usam dois pontos extremos medidos para definir uma reta:
t    = (medido − extremoA) / (extremoB − extremoA)        // limitado a 0~1
alvo = A.alvo + (B.alvo − A.alvo) × t
A vantagem é que o sinal da medição de cada dedo é absorvido automaticamente — por isso não é necessário qualquer interruptor do tipo «inverter determinado dedo» (indicador e anelar estão em lados opostos da linha central, e a cadeia articular do polegar é diferente, pelo que os sentidos são naturalmente opostos, mas dois extremos medidos ajustam-nos automaticamente).
Os valores alvo dos extremos estão na secção camera do config.json:
| Eixo | Extremos | Anelar | Médio | Indicador |
|---|---|---|---|---|
| Flexão | esticado → punho | −50 → 90 | −50 → 90 | −50 → 90 |
| Abertura | juntos → afastados | −45 → +45 | 0 → 0 | +45 → −45 |
Ambos os extremos da abertura do dedo médio são 0 (não oscila lateralmente).
3. O polegar só faz flexão ⚠️
A CMC do polegar é uma articulação de oposição e o acoplamento entre flexão e abertura lateral é muito forte — com o polegar encostado ao indicador já está numa posição de abertura, pelo que a "origem da flexão" medida nesse momento está contaminada. Forçá-la em dois eixos faz com que ambos fiquem imprecisos.
Por isso o polegar só faz flexão, com abertura sempre 0 (o diferencial de abertura dos dois servos é 0). As duas poses de referência de que necessita são a ① (dedo para fora) e a ③ (dedo para a palma), sem necessidade de capturas adicionais.
4. A abertura atenua-se com a flexão
A abertura final é ajustada pela fórmula:
side = side_measured × (1 − curl)splayDeg é a projeção da direção MCP→PIP sobre o eixo transversal da palma, e a flexão do dedo roda precisamente em torno desse eixo — a partir de um certo grau de flexão, a projeção inverte-se e a "abertura" salta de repente para o outro extremo.
Sem atenuação, esse salto propaga-se por servo2 = flexão − abertura e arrasta o servo de ID par no sentido inverso (o ID ímpar recebe flexão + abertura, com variação no sentido oposto, pelo que é menos evidente). O sintoma é «a meio do punho, os servos 12 e 16 invertem bruscamente» — o 12 é o segundo servo do anelar esquerdo e o 16 o segundo servo do indicador esquerdo, exatamente os dois arrastados pelo diferencial quando a componente de abertura não é nula.
Com a atenuação, no fecho total a abertura é sempre 0, independentemente de quão absurda seja a medição. E um punho fechado deve, por natureza, ter os dedos juntos.
5. Cores do esqueleto
| Dedo | Cor |
|---|---|
| Polegar | Laranja |
| Indicador | Vermelho |
| Médio | Azul |
| Anelar | Amarelo |
| Mindinho | Cinzento-escuro |
| Ossos da palma | Cinzento-neutro |
O mindinho não participa no mapeamento de gestos, mas a sua MCP de base (ponto 17) serve para definir o referencial da palma da mão direita, pelo que não pode ser removido.
Guia rápido de afinação
| O que alterar | Onde alterar |
|---|---|
| Valores alvo dos eixos | Secção camera do config.json |
| Sentidos de abertura opostos entre mão esquerda e direita | Altere essa mão em camera.side_sign para -1 (1 = manter) |
| Nível de suavização | SMOOTH em tracking.js (por omissão 0.35; menor = mais estável mas mais lento) |
| Rapidez de deteção da flexão dos dedos | Volte a capturar as três poses |
side_sign aplica-se à mão escolhida no Target; após a alteração, basta atualizar a página, sem reiniciar o serviço:
"side_sign": { "right": 1, "left": -1 } // a mão esquerda inverte todo o eixo de aberturaA flexão não é afetada por side_sign.
Estrutura do projeto
Amazinghand-web-io/          Frontend (estático, pode ser alojado separadamente)
├── index.html
├── app.js                   Interface, comutação de driver, poses e UI da câmara
├── io.js                    Backend SCS0009 Web Serial
├── pwm.js                   Backend PWM Web Serial
├── common.js                Configuração partilhada, conversão de poses e limites
├── ws.js                    Backend WebSocket (modo com servidor Python)
├── tracking.js              Seguimento por câmara com MediaPipe
├── i18n.js                  Textos em chinês e inglês
├── config.json              Driver, mapeamento de servos, biblioteca de poses, parâmetros da câmara
└── tools/pwm_protocol_test.mjs

Amazinghand-web/
├── server.py                Servidor HTTP + WebSocket + porta série
├── requirements.txt
├── tools/scan_servos.py     Procura no barramento SCS0009 e verifica os IDs
└── web/mediapipe/           Recursos MediaPipe (offline, cerca de 42 MB)
Protocolo entre frontend e backend:
// frontend → backend   target: "left" | "right"
{ "cmd": "ports" }                                  // volta a procurar as portas série
{ "cmd": "driver", "driver": "pwm" }                // scs0009 | pwm
{ "cmd": "connect",    "port": "COM3" }
{ "cmd": "disconnect" }
{ "cmd": "target", "target": "left" }
{ "cmd": "set",    "target": "left", "angles": { "pointer": [0, 0], ... } }
{ "cmd": "pose",   "target": "left", "name": "close" }
{ "cmd": "middle", "target": "left" }
{ "cmd": "torque", "target": "left", "on": true }   // apenas SCS0009
{ "cmd": "stop" }

// backend → frontend
{ "type": "state", "hands": {...}, "poses": {...}, "positions": {...},
  "axes": {...}, "camera": {...}, "target": "left", "driver": "scs0009",
  "capabilities": { "torque": true, "speed": true }, "pwm": {...},
  "limits": {...}, "port": { "available": [...], "current": "COM3", "connected": true } }
{ "type": "ports" | "connected" | "disconnected", "ports": [...], ... }
{ "type": "error", "msg": "falha ao ligar a COM_FAKE: o sistema não consegue encontrar o ficheiro especificado." }
Conceção de segurança
| Item | Descrição |
|---|---|
| Limites de pose | Valores de pose ±120° (limits do config.json); todas as 19 poses verificadas dentro dos limites |
| Deduplicação de alterações | Alterações < 0,5° não são enviadas, para evitar encher o barramento com ruído |
| Limitação de escrita | Intervalo mínimo de 20 ms no SCS0009; acionamento direto PWM cerca de 30 ms |
| Paragem de emergência | SCS0009: liberta todo o binário; PWM: envia 0xFF para interromper o gesto, e os servos continuam alimentados e mantêm a posição |
| Proteção à saída | SCS0009: Ctrl+C desliga o binário; PWM: após desligar a porta série, os servos mantêm a posição |
| Depuração de uma só mão | --hand left/right |
Perguntas frequentes
Reconhecimento da câmara impreciso → luz uniforme e palma virada para a câmara. Em tracking.js, quanto maior o SMOOTH (por omissão 0.35), mais suave mas mais lento.
Gestos da câmara errados, um dedo não acompanha → confirme primeiro que as três poses estão capturadas (estado verde); se o sentido estiver invertido, recapture a pose correspondente; o polegar só faz flexão e não participa na abertura.
A meio do fecho do punho um servo inverte bruscamente → verifique se a abertura atenua até 0 com a flexão (side *= (1 - curl)) e se o sinal/magnitude da abertura estão anormais.
Problemas de sentido/ID/posição central no SCS0009 → consulte Controlo web SCS0009 e Depuração e calibração SCS0009.
Problemas de ligação/baudrate/calibração PWM → consulte Controlo web PWM.
Mais perguntas → FAQ.