

Controllo web AmazingHand
Controlla la mano robotica AmazingHand dal browser, due modalità mano sinistra / mano destra, due modi di operare:
- Controllo manuale — 8 slider per i servo + 19 pose predefinite + ritorno alla posizione centrale con un clic
- Teleoperazione interattiva con telecamera — MediaPipe eseguito localmente nel browser riconosce i movimenti della mano e li mappa in tempo reale sulle dita (il video non lascia mai la macchina)
- Commutazione cinese/inglese — nell'angolo in alto a destra; la scelta viene memorizzata nel browser e la prossima volta viene mantenuta la lingua precedente
Questa pagina è la descrizione generale del controllo web. Per mappatura/conversione specifiche di SCS0009 vedi Controllo web SCS0009; per cablaggio/flashing/calibrazione specifici PWM vedi Controllo web PWM.
Avvio rapido
Apri un terminale ed entra nella cartella Amazinghand-web:
pip install -r requirements.txt

python server.py --no-connect   # consigliato: avvia il server, scegli la porta nella pagina (non muove nulla)

# python server.py                # rileva automaticamente la porta seriale e si connette
# python server.py --port COM9    # usa una porta specifica
# python server.py --hand left    # abilita solo la mano sinistra
# python server.py --driver pwm   # usa i servo PWM dell'ESP32-S3
# python server.py --dry-run      # nessuna porta seriale, solo interfaccia
Apri http://localhost:8000 nel browser.
È anche possibile usare direttamente il frontend statico (Web Serial, senza server Python):
- Online: https://juxi-technology.github.io/AmazingHand/Amazinghand-web-io/ (Chrome / Edge)
- Locale: dalla radice del repository eseguire
python -m http.server 8099, aprire http://localhost:8099/Amazinghand-web-io/
Selezionare la porta seriale nella pagina
In cima alla pagina c'è una barra degli strumenti: prima scegli il driver, poi la porta seriale:
Driver [SCS0009 bus ▾] Port [COM3 ★ USB-Enhanced-SERIAL CH343 ▾] [Refresh] [Connect] [Disconnect] Connected to COM3- Menu a tendina Driver: bus SCS0009 (servo bus ufficiali, predefinito) oppure PWM (ESP32-S3) (vedi Controllo web PWM)
- Il menu a tendina della porta elenca tutte le porte seriali presenti sulla macchina. I chip USB-seriale più comuni (CH34x / CP210x / FTDI …) sono contrassegnati con ★ e ordinati per primi
- Refresh esegue una nuova scansione (usalo dopo aver collegato la scheda)
- Connect apre la porta selezionata; subito dopo la mano torna in posizione centrale
- Disconnect disattiva prima la coppia, così i servo non restano bloccati dove si trovano (la versione PWM non ha comandi di coppia, vedi la spiegazione sotto)
- Per cambiare porta, seleziona quella nuova e fai clic su Connect — la vecchia porta viene chiusa automaticamente
La distribuzione statica (GitHub Pages) non ha un server Python: per motivi di privacy il browser non può enumerare silenziosamente le porte seriali e vede solo i dispositivi che hai autorizzato. In questo caso fai clic su Add port… e scegli la scheda di controllo nella finestra del browser; il comportamento «elenca tutte le porte seriali della macchina» descritto sopra vale solo per la modalità server
server.py.

--no-connectserve proprio per questo flusso: all'avvio avvia solo il server e non tocca alcuna porta seriale, quindi non può connettersi alla porta sbagliata e far muovere la mano in modo imprevisto. Se vuoi che si connetta automaticamente all'avvio, rimuovi questo parametro.
I log seriali finiscono in server.log (se avvii tramite un file .bat, la finestra scompare in un lampo — leggi direttamente il file).
Verifica del cablaggio
Elenca gli ID dei servo trovati e li verifica mano per mano confrontandoli con config.json.
python tools/scan_servos.py --port COM9Sostituisci COM9 con la tua porta effettiva
Questo strumento vale solo per i servo bus SCS0009. Per la verifica del cablaggio della versione PWM, vedi Controllo web PWM, oppure usa
AmazingHand-PWM/tools/serial_test.py.
Pose predefinite (19)
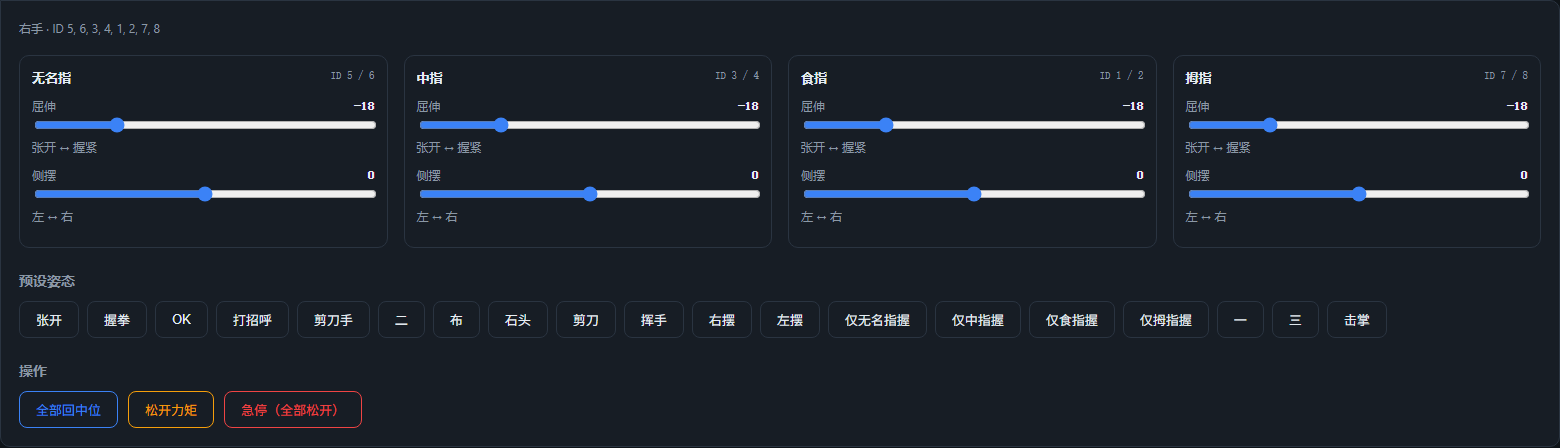
| Posa | Descrizione | Posa | Descrizione |
|---|---|---|---|
open | Aperto | wave1 | Ciao |
close / stone | Pugno | wave_r / wave_l | Scorri a destra / a sinistra |
ok | OK | ring_close | Solo anulare |
greeting | Saluto | middle_close | Solo medio |
victory / two / scissors | Vittoria / Due | pointer_close | Solo indice |
paper | Carta | thumb_close | Solo pollice |
one / three | Uno / Tre | hifive | Batti il cinque |
Per modificare personalmente una posa, modifica la sezione poses di config.json; le chiavi corrispondono ai nomi nello YAML ufficiale.
Mano destra e sinistra possono usare valori di posa diversi
All'interno di una posa, positions è condiviso da entrambe le mani. Se una mano, a causa di differenze nell'assemblaggio meccanico, necessita di un set diverso, aggiungi una chiave right o left a quella voce e questa sostituirà positions:
"close": {
  "label": "Pugno",
  "positions": [75, 75, 75, 75, 75, 75, 18, 18],   // condiviso da entrambe le mani
  "right":     [ ... 8 valori ... ]                 // opzionale: solo per la mano destra
}
Due modalità
| Modalità | Comportamento |
|---|---|
| Mano destra | Invia solo agli 8 servo della mano destra |
| Mano sinistra | Invia solo agli 8 servo della mano sinistra (SCS0009 applica automaticamente lo specchiamento e l'offset di −35,16°; PWM usa la mappatura dei canali della mano sinistra) |
Si controlla una mano alla volta; si cambia con «target di controllo» in alto. Il cambio non disturba l'altra mano, che mantiene la posa corrente. Per SCS0009 le due mani possono essere collegate allo stesso bus; per PWM ogni mano è controllata da un ESP32-S3 separato.
Teleoperazione interattiva con telecamera
MediaPipe esegue localmente nel browser i landmark della mano (risorse in Amazinghand-web/web/mediapipe/, funzionano offline; la pagina prova anche prima Amazinghand-web-io/mediapipe/), converte i 21 landmark in valori di posa per 4 dita e li invia in streaming alla mano selezionata.
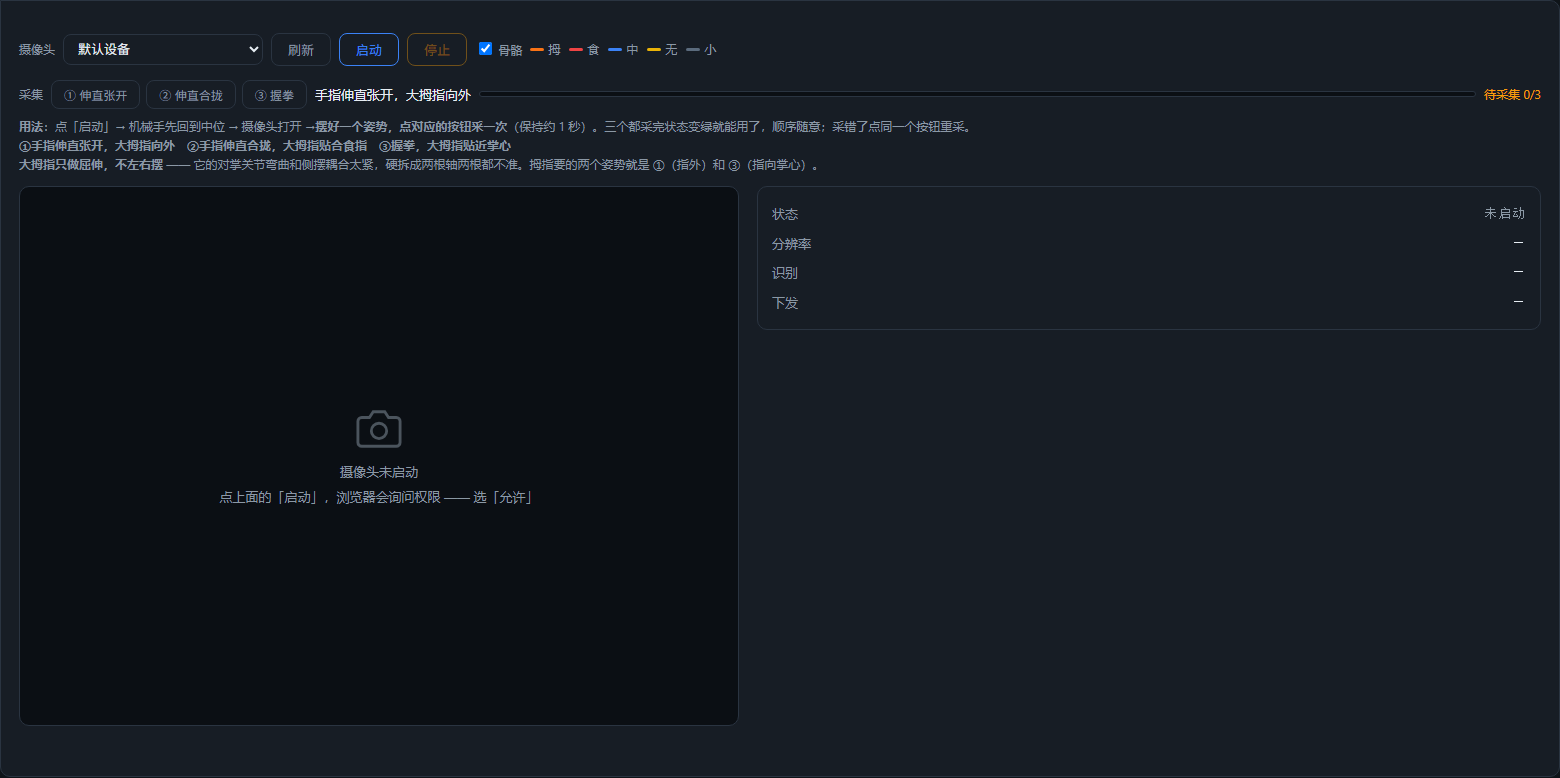
1. Acquisisci prima tre pose
Dopo aver avviato la telecamera, assumi una posa e fai clic sul pulsante corrispondente per acquisirla (circa 1 secondo di media). L'ordine non conta; se sbagli, fai clic sullo stesso pulsante per riacquisire. Lo stato diventa verde solo quando tutte e tre sono acquisite; prima di allora non viene inviato nulla e la mano resta in posizione centrale.
| Pulsante | Posa | Fornisce |
|---|---|---|
| ① Dita distese e divaricate | Dita distese e divaricate, pollice rivolto verso l'esterno | L'estremo «disteso» della flessione + l'estremo «divaricato» della divaricazione |
| ② Dita distese e unite | Dita distese e unite, pollice contro l'indice | L'estremo «unite» della divaricazione |
| ③ Pugno | Chiudi a pugno, pollice piegato verso il palmo | L'estremo «chiuso» della flessione |
2. Ogni asse è una retta passante per due punti misurati
Sia la flessione sia la divaricazione usano due estremi misurati per definire una retta:
t      = (measured − endpointA) / (endpointB − endpointA)      // limitato a 0..1
target = A.target + (B.target − A.target) × t
Il vantaggio: il segno della misura di ogni dito viene assorbito automaticamente — quindi non serve alcun interruttore del tipo «inverti questo dito» (indice e anulare stanno su lati opposti della linea centrale e la catena articolare del pollice è diversa, quindi le loro direzioni sono davvero opposte, ma due estremi misurati le assorbono automaticamente).
I target degli estremi si trovano nella sezione camera di config.json:
| Asse | Estremi | Anulare | Medio | Indice |
|---|---|---|---|---|
| Flessione | disteso → pugno | −50 → 90 | −50 → 90 | −50 → 90 |
| Divaricazione | unite → divaricate | −45 → +45 | 0 → 0 | +45 → −45 |
Entrambi gli estremi della divaricazione sono 0 per il dito medio (non oscilla lateralmente).
3. Il pollice si flette soltanto ⚠️
Il CMC del pollice è un'articolazione a sella (opponibile) e la sua flessione è strettamente accoppiata all'abduzione — con il pollice accostato all'indice si è già in una posizione di divaricazione, quindi lo «zero di flessione» misurato lì è contaminato. Forzandolo su due assi, entrambi risultano sbagliati.
Quindi il pollice si flette soltanto; la sua divaricazione è sempre 0 (la componente differenziale di divaricazione dei due servo è 0). Le due pose di riferimento che gli servono sono la ① (rivolto verso l'esterno) e la ③ (rivolto verso il palmo); non serve acquisire altro.
4. La divaricazione si annulla man mano che il dito si piega
La divaricazione finale viene scalata per:
side = side_measured × (1 − curl)splayDeg è la proiezione della direzione MCP→PIP sull'asse laterale del palmo, e la flessione del dito ruota esattamente attorno a quell'asse — oltre una certa curvatura la proiezione cambia segno e la «divaricazione» misurata scatta all'improvviso verso l'estremo opposto.
Senza l'attenuazione, questo scatto passa attraverso servo2 = flessione − divaricazione e trascina il servo con ID pari in inversione (l'ID dispari riceve flessione + divaricazione, quindi la sua variazione va nel verso opposto e si nota meno). Il sintomo è «a metà pugno, i servo 12 e 16 si invertono improvvisamente» — 12 è il secondo servo dell'anulare sinistro e 16 quello dell'indice sinistro, proprio i due con componente di divaricazione non nulla.
Con l'attenuazione, la divaricazione è esattamente 0 a curvatura completa, per quanto selvaggia diventi la misura. E poi un pugno dovrebbe comunque avere le dita unite.
5. Colori dello scheletro
| Dito | Colore |
|---|---|
| Pollice | arancione |
| Indice | rosso |
| Medio | blu |
| Anulare | giallo |
| Mignolo | grigio tenue |
| Ossa del palmo | grigio neutro |
Il mignolo non partecipa alla mappatura dei gesti, ma il suo MCP di base (landmark 17) definisce il sistema di coordinate del palmo della mano destra, quindi non può essere semplicemente eliminato.
Promemoria per la regolazione
| Cosa vuoi cambiare | Dove |
|---|---|
| Valori target degli assi | sezione camera di config.json |
| La divaricazione di sinistra e destra va in versi opposti | imposta quella mano a -1 in camera.side_sign (1 = invariato) |
| Fluidità | SMOOTH in tracking.js (predefinito 0.35; più basso è più stabile ma più lento) |
| Quanto rapidamente viene rilevata una curvatura | riacquisisci le tre pose |
side_sign si applica alla mano selezionata in «target di controllo». Modificalo e ricarica la pagina — non serve riavviare il server:
"side_sign": { "right": 1, "left": -1 } // inverti l'intero asse di divaricazione sulla mano sinistraLa flessione (flexion) non è influenzata da side_sign.
Struttura del progetto
Amazinghand-web-io/          frontend (statico, distribuibile separatamente)
├── index.html
├── app.js                   interfaccia, selezione del driver, pose e UI della telecamera
├── io.js                    backend SCS0009 Web Serial
├── pwm.js                   backend PWM Web Serial
├── common.js                configurazione condivisa, conversione delle pose e limiti
├── ws.js                    backend WebSocket (modalità server Python)
├── tracking.js              tracciamento con telecamera MediaPipe
├── i18n.js                  testi cinese/inglese
├── config.json              driver, mappatura dei servo, libreria di pose, parametri della telecamera
└── tools/pwm_protocol_test.mjs

Amazinghand-web/
├── server.py                server HTTP + WebSocket + seriale
├── requirements.txt
├── tools/scan_servos.py     scansione del bus SCS0009 e verifica degli ID
└── web/mediapipe/           risorse MediaPipe (offline, circa 42MB)
Protocollo frontend/backend:
// frontend → backend   target: "left" | "right"
{ "cmd": "ports" }                                  // nuova scansione delle porte seriali
{ "cmd": "driver", "driver": "pwm" }                // scs0009 | pwm
{ "cmd": "connect",    "port": "COM3" }
{ "cmd": "disconnect" }
{ "cmd": "target", "target": "left" }
{ "cmd": "set",    "target": "left", "angles": { "pointer": [0, 0], ... } }
{ "cmd": "pose",   "target": "left", "name": "close" }
{ "cmd": "middle", "target": "left" }
{ "cmd": "torque", "target": "left", "on": true }   // solo SCS0009
{ "cmd": "stop" }

// backend → frontend
{ "type": "state", "hands": {...}, "poses": {...}, "positions": {...},
  "axes": {...}, "camera": {...}, "target": "left", "driver": "scs0009",
  "capabilities": { "torque": true, "speed": true }, "pwm": {...},
  "limits": {...}, "port": { "available": [...], "current": "COM3", "connected": true } }
{ "type": "ports" | "connected" | "disconnected", "ports": [...], ... }
{ "type": "error", "msg": "连接 COM_FAKE 失败:系统找不到指定的文件。" }
Progettazione della sicurezza
| Voce | Descrizione |
|---|---|
| Limiti di posa | Valori di posa ±120° (limits di config.json); tutte le 19 pose sono state verificate per restare entro i limiti |
| Deduplicazione delle modifiche | le variazioni < 0,5° non vengono inviate, per evitare che il bus venga saturato dal rumore |
| Limitazione della frequenza di scrittura | intervallo minimo 20 ms per SCS0009; pilotaggio diretto PWM circa 30 ms |
| Arresto di emergenza | SCS0009: rilascia tutta la coppia; PWM: invia 0xFF per interrompere il gesto, i servo restano alimentati e mantengono la posizione |
| Protezione all'uscita | SCS0009: Ctrl+C disattiva la coppia; PWM: dopo la disconnessione della seriale i servo mantengono la posizione |
| Debug con una sola mano | --hand left/right |
Domande frequenti
Riconoscimento della telecamera impreciso → luce uniforme, palmo rivolto verso l'obiettivo. In tracking.js un SMOOTH (predefinito 0.35) più alto rende il movimento più fluido ma più lento.
Gesti della telecamera sbagliati, un dito non segue → verifica prima che tutte e tre le pose siano state acquisite (stato verde); se la direzione è invertita riacquisisci la posa corrispondente; il pollice si flette soltanto e non partecipa alla divaricazione.
A metà pugno un servo si inverte di colpo → verifica che la divaricazione si annulli con la curvatura fino a 0 (side *= (1 - curl)) e che segno/ampiezza del valore di controllo della divaricazione non siano anomali.
Problemi di direzione/ID/posizione centrale SCS0009 → vedi Controllo web SCS0009 e Messa a punto e calibrazione SCS0009.
Problemi di connessione/baudrate/calibrazione PWM → vedi Controllo web PWM.
Altre domande → FAQ.