

Spostare i file XLeRobot
Scaricare ed estrarre l'archivio all'indirizzo https://github.com/Vector-Wangel/XLeRobot
oppure
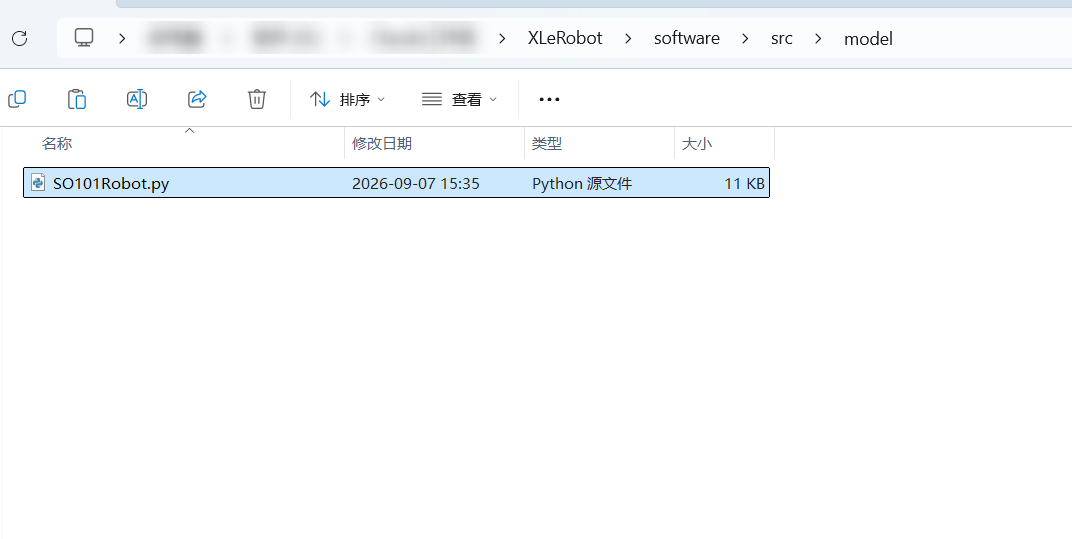
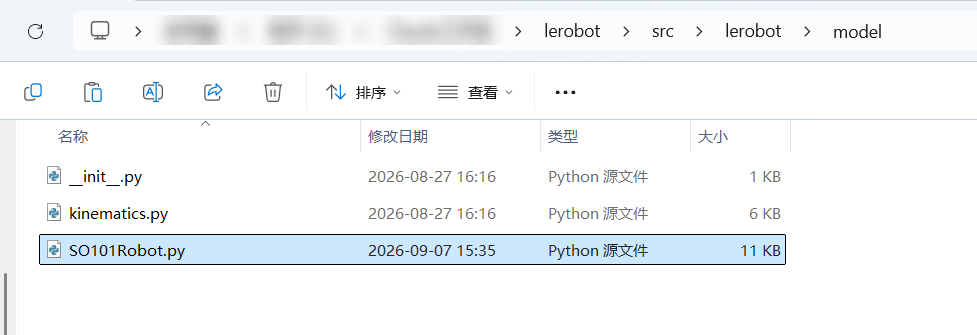
Git clone https://github.com/Vector-Wangel/XLeRobotCopiare il risolutore di cinematica inversa analitica del robot SO101 presente in ~\XLeRobot\software\src\model文件夹 in ~\lerobot\src\lerobot\model文件夹
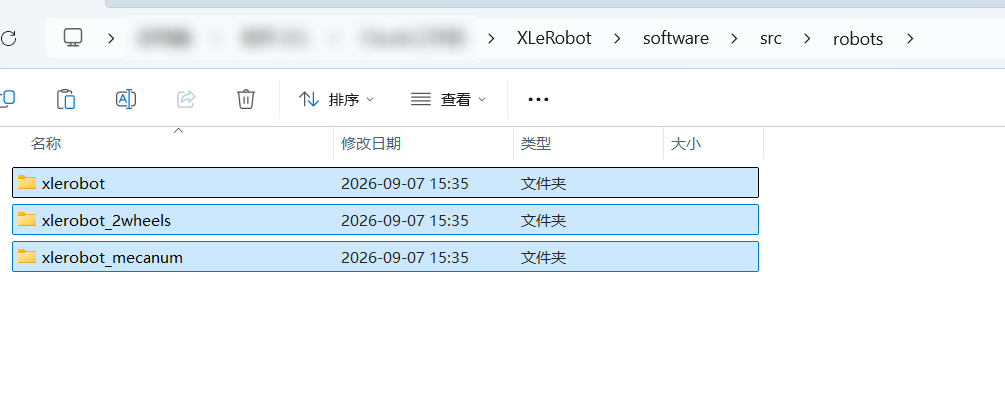
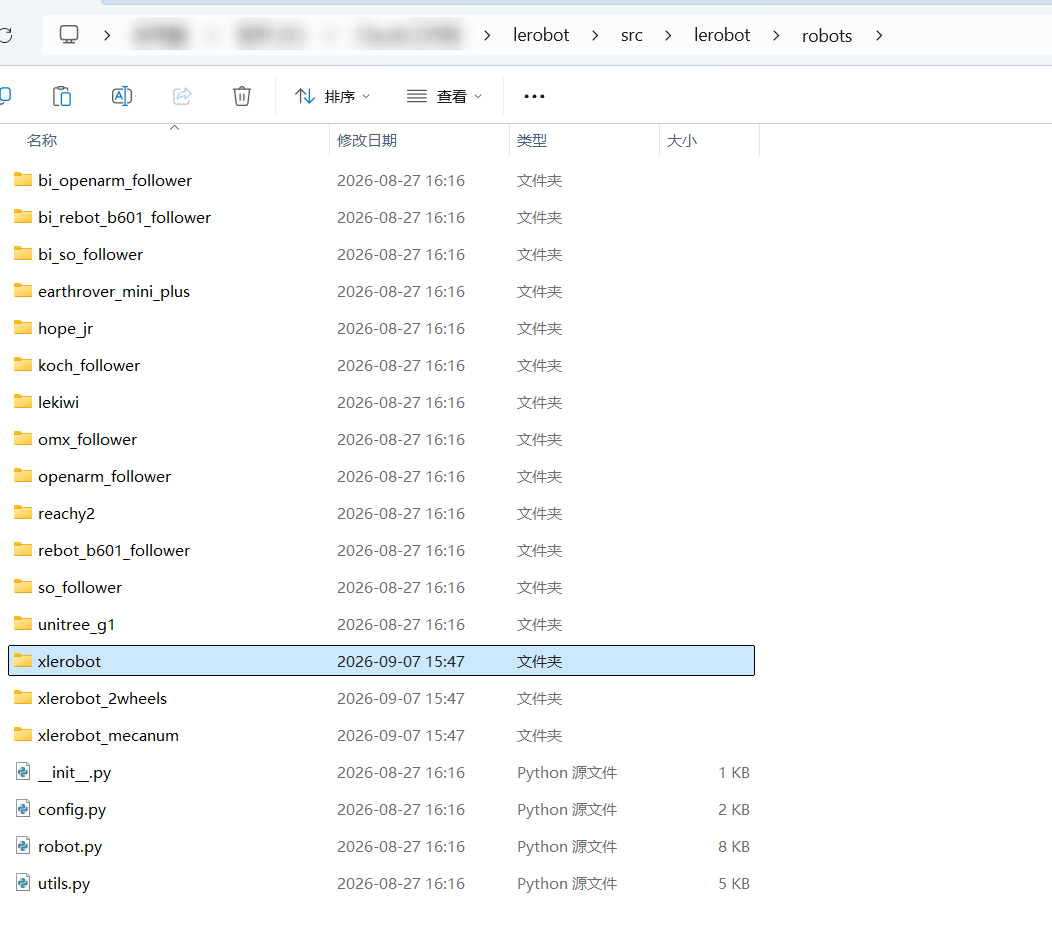
Copiare le cartelle sotto ~\XLeRobot\software\src\robots文件夹 in ~\lerobot\src\lerobot\robot文件夹
Nota
Se si desidera eseguire la build basandosi sul Raspberry Pi, rimuovere il commento da xlerobot_host e xlerobot_client in ~\lerobot\src\lerobot\robots\xlerobot__init__.py.
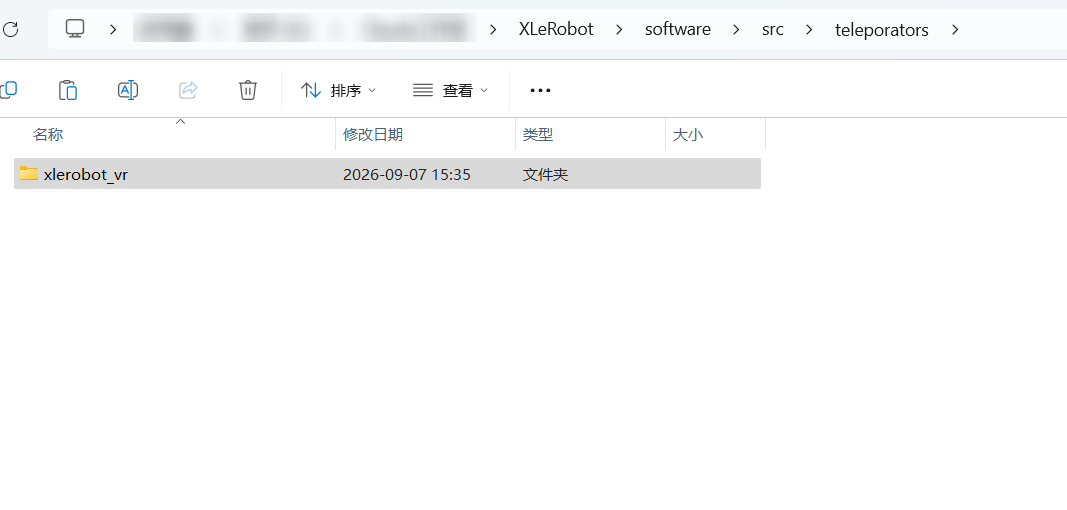
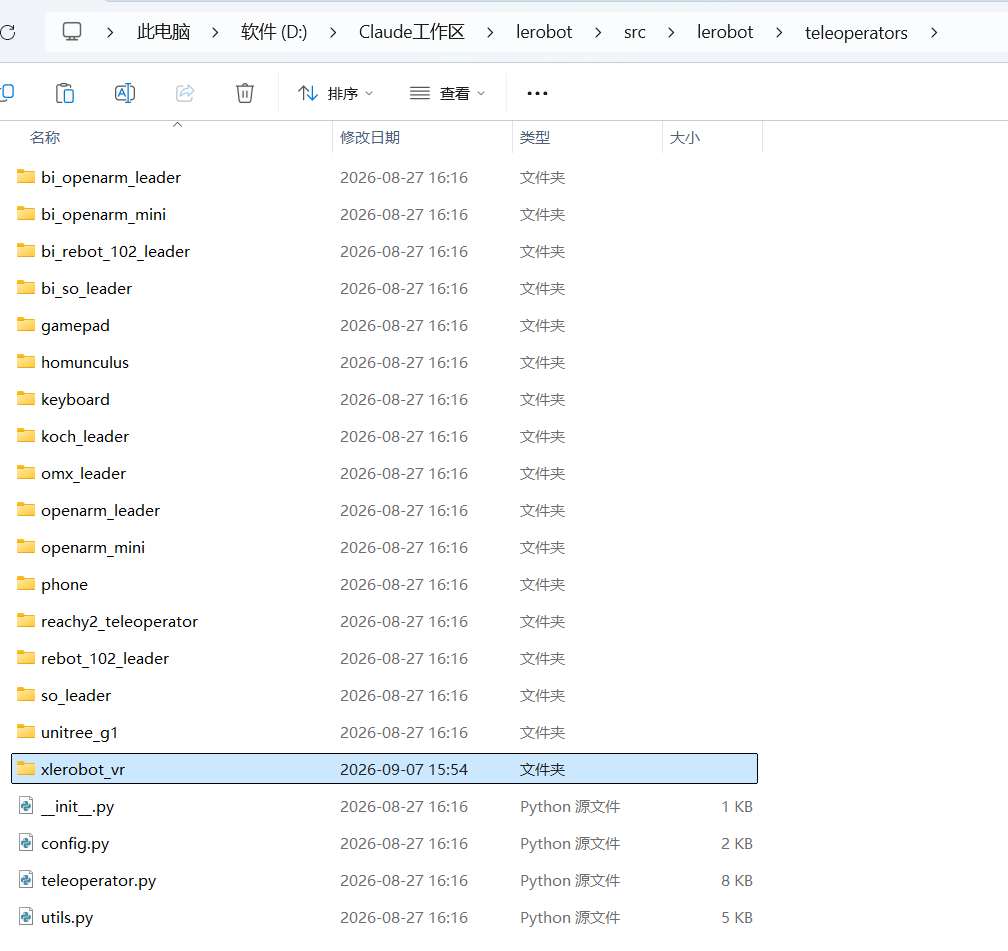
Copiare le cartelle sotto ~\XLeRobot\software\src\teleporators文件夹 in ~\lerobot\src\lerobot\teleporators文件夹
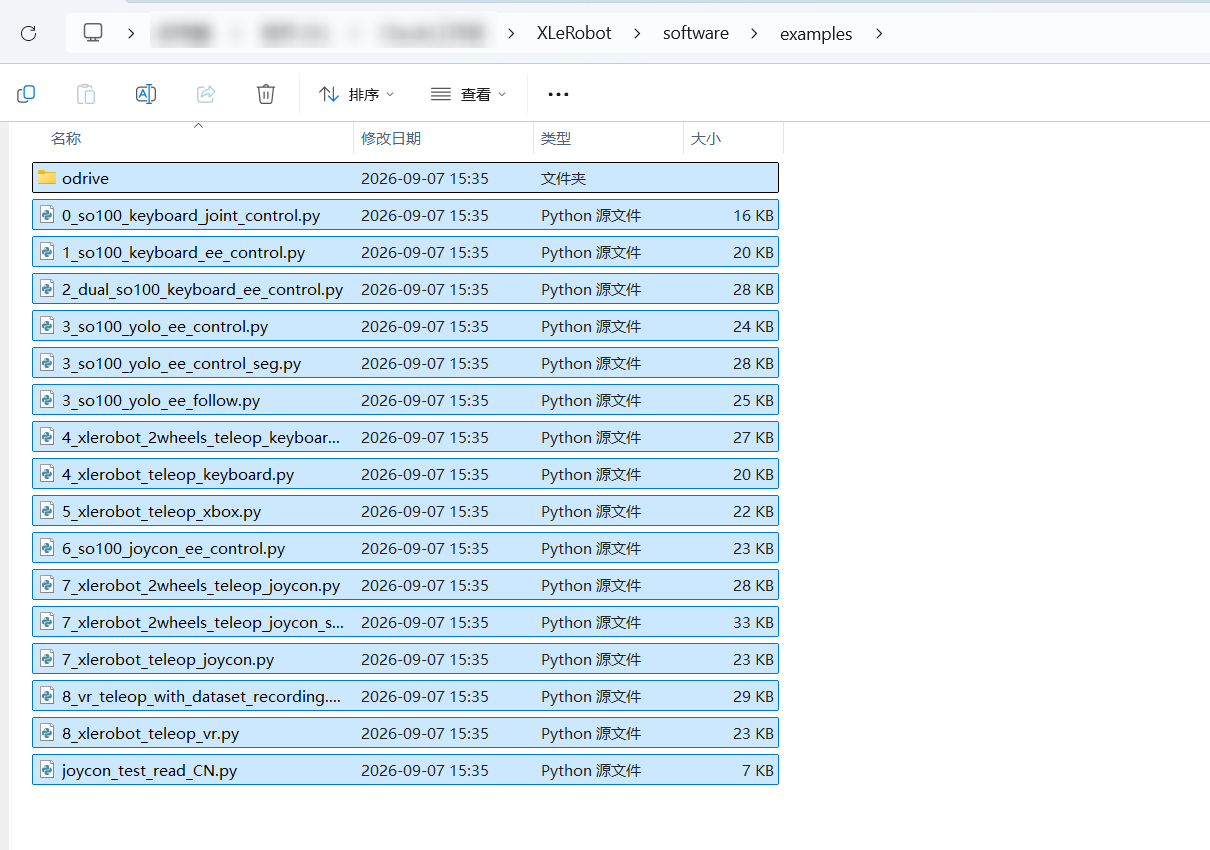
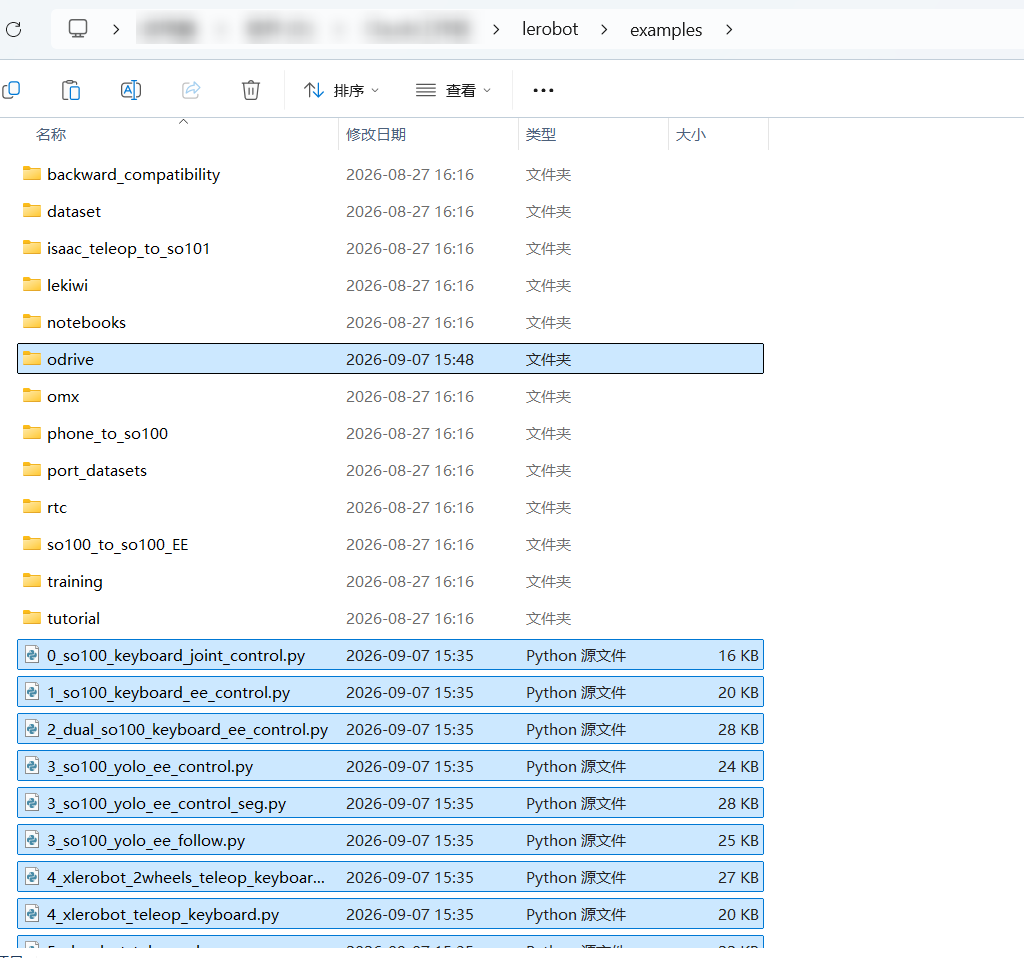
Copiare tutti i file sotto ~\XLeRobot\software\examples文件夹 in ~\lerobot\examples文件夹
Tutorial https://xlerobot.readthedocs.io/zh-cn/latest/software/index.html