

Rivedere e riprodurre il dataset
Visualizzare l'intero dataset
https://huggingface.co/spaces/lerobot/visualize_dataset
http://io-ai.tech/lerobot
https://open.platform.io-ai.tech
Inserisci TommyZihao/lerobot_zihao_dataset_a, oppure un altro dataset
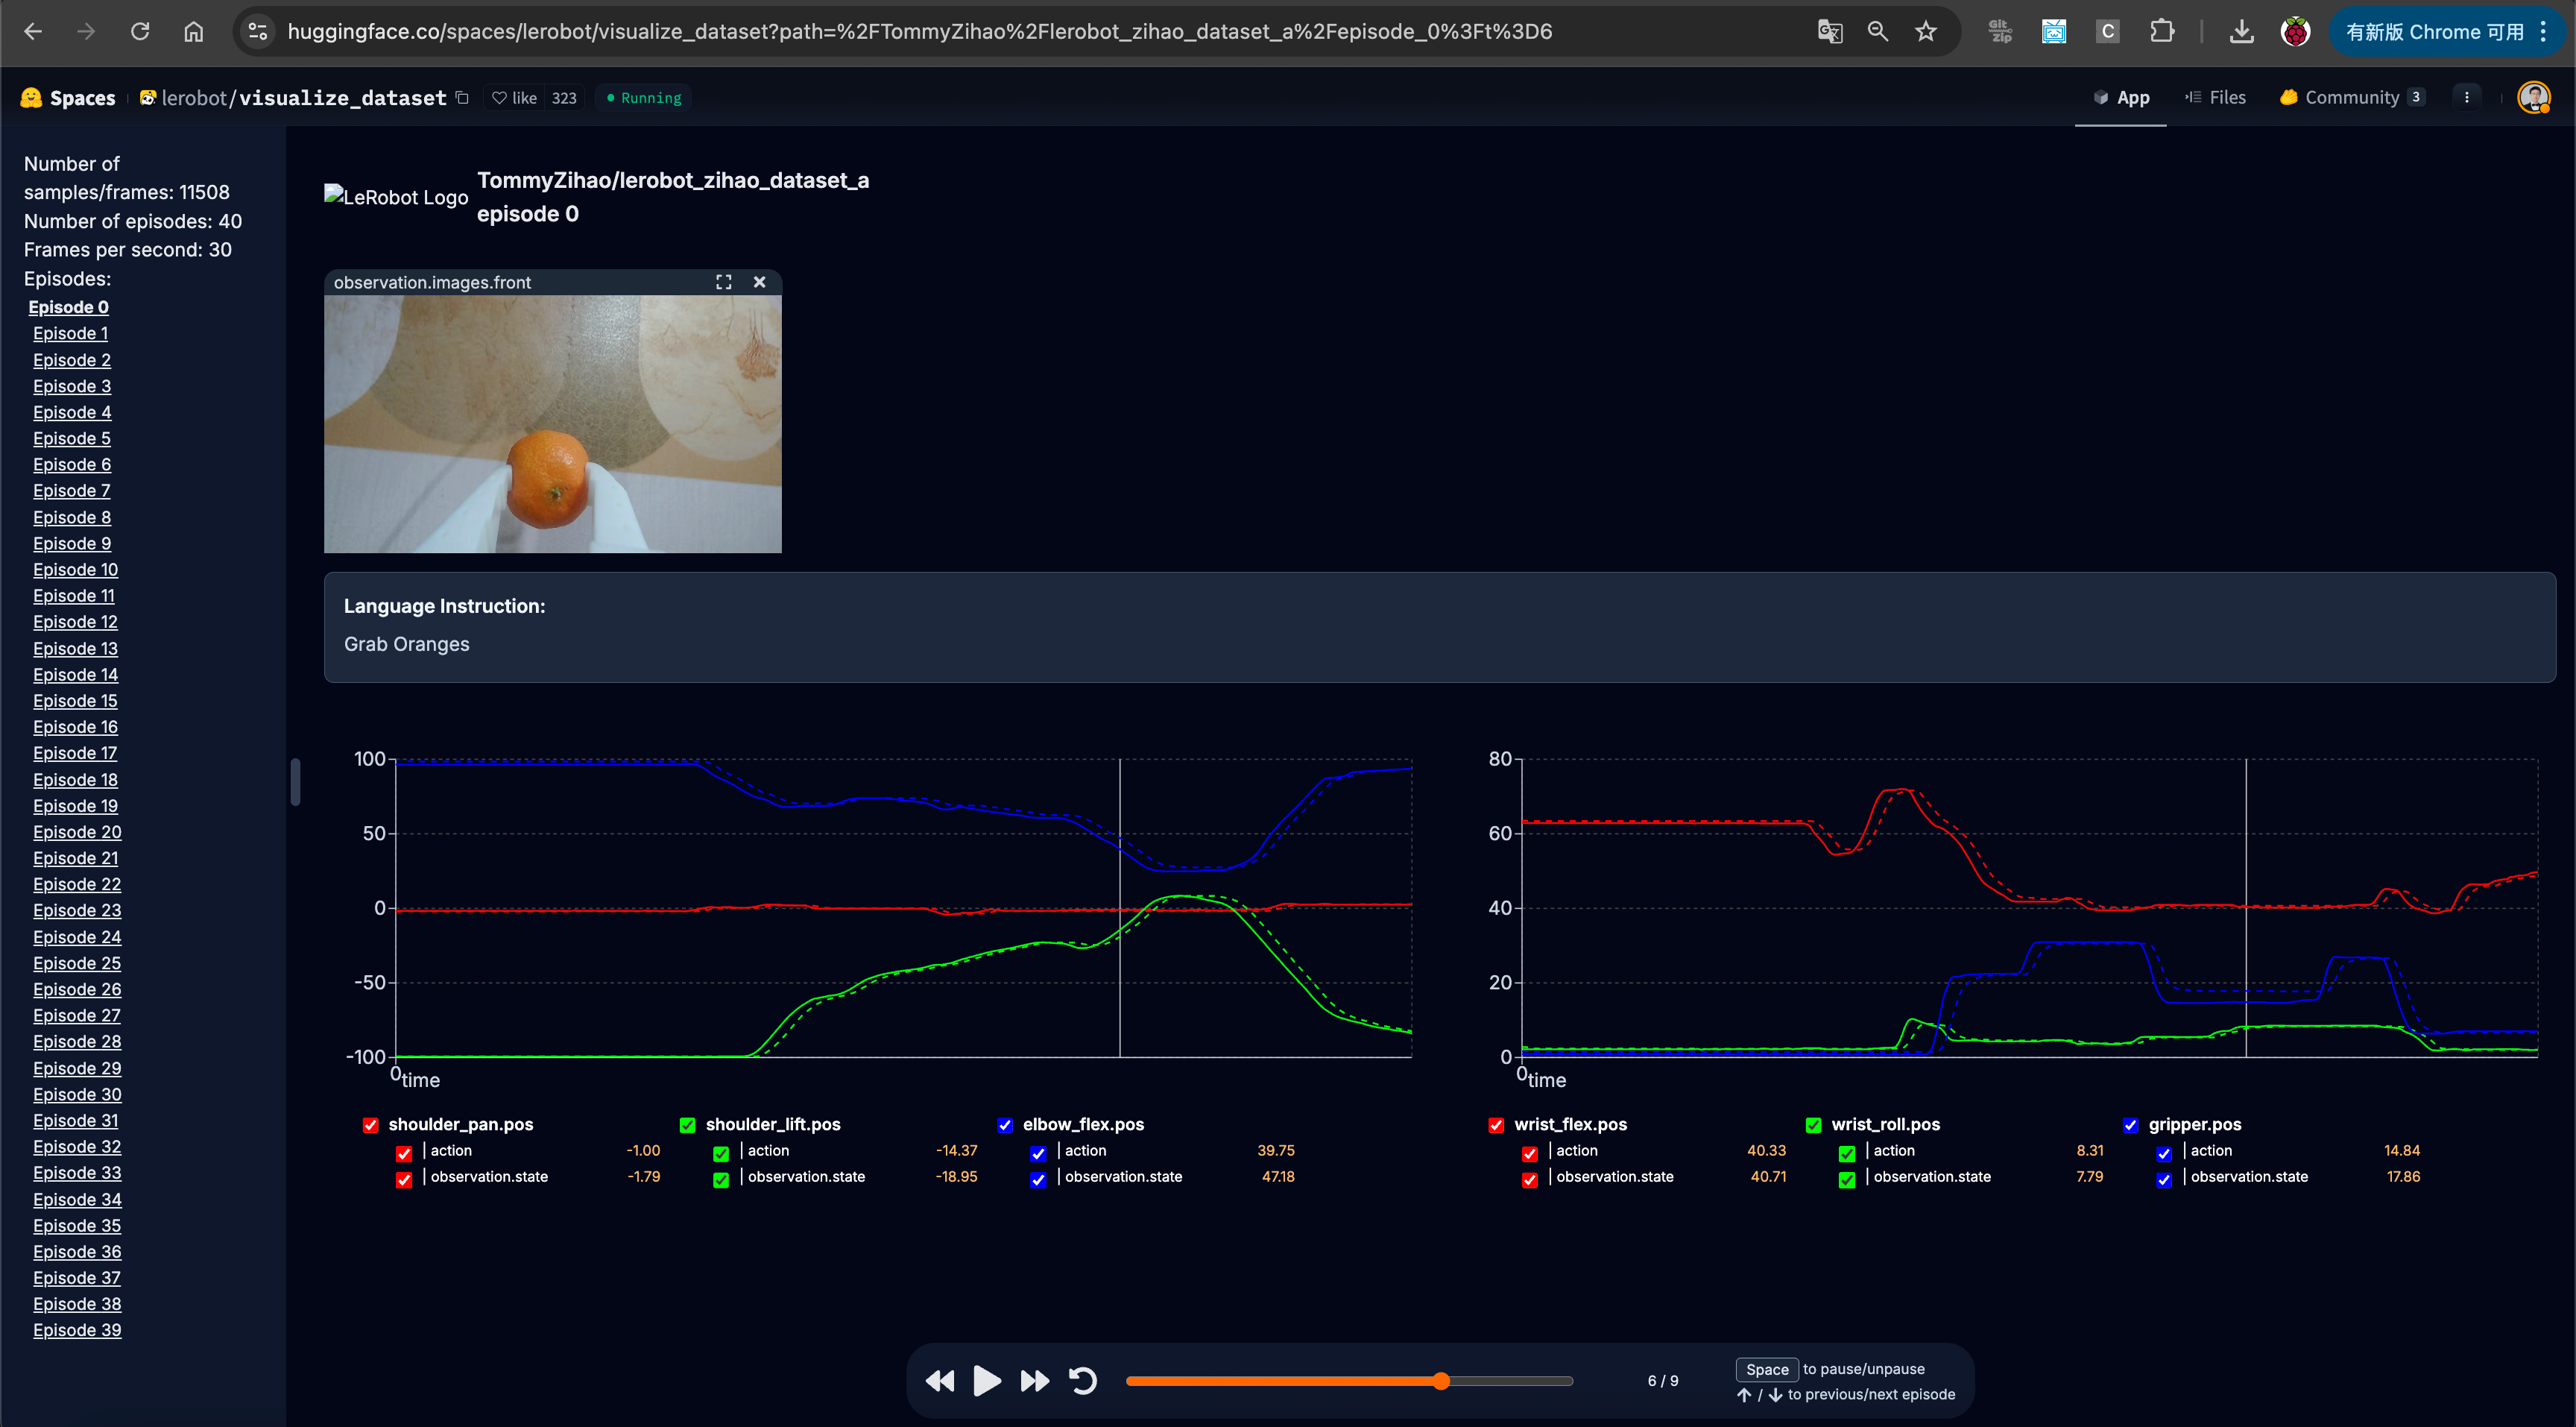
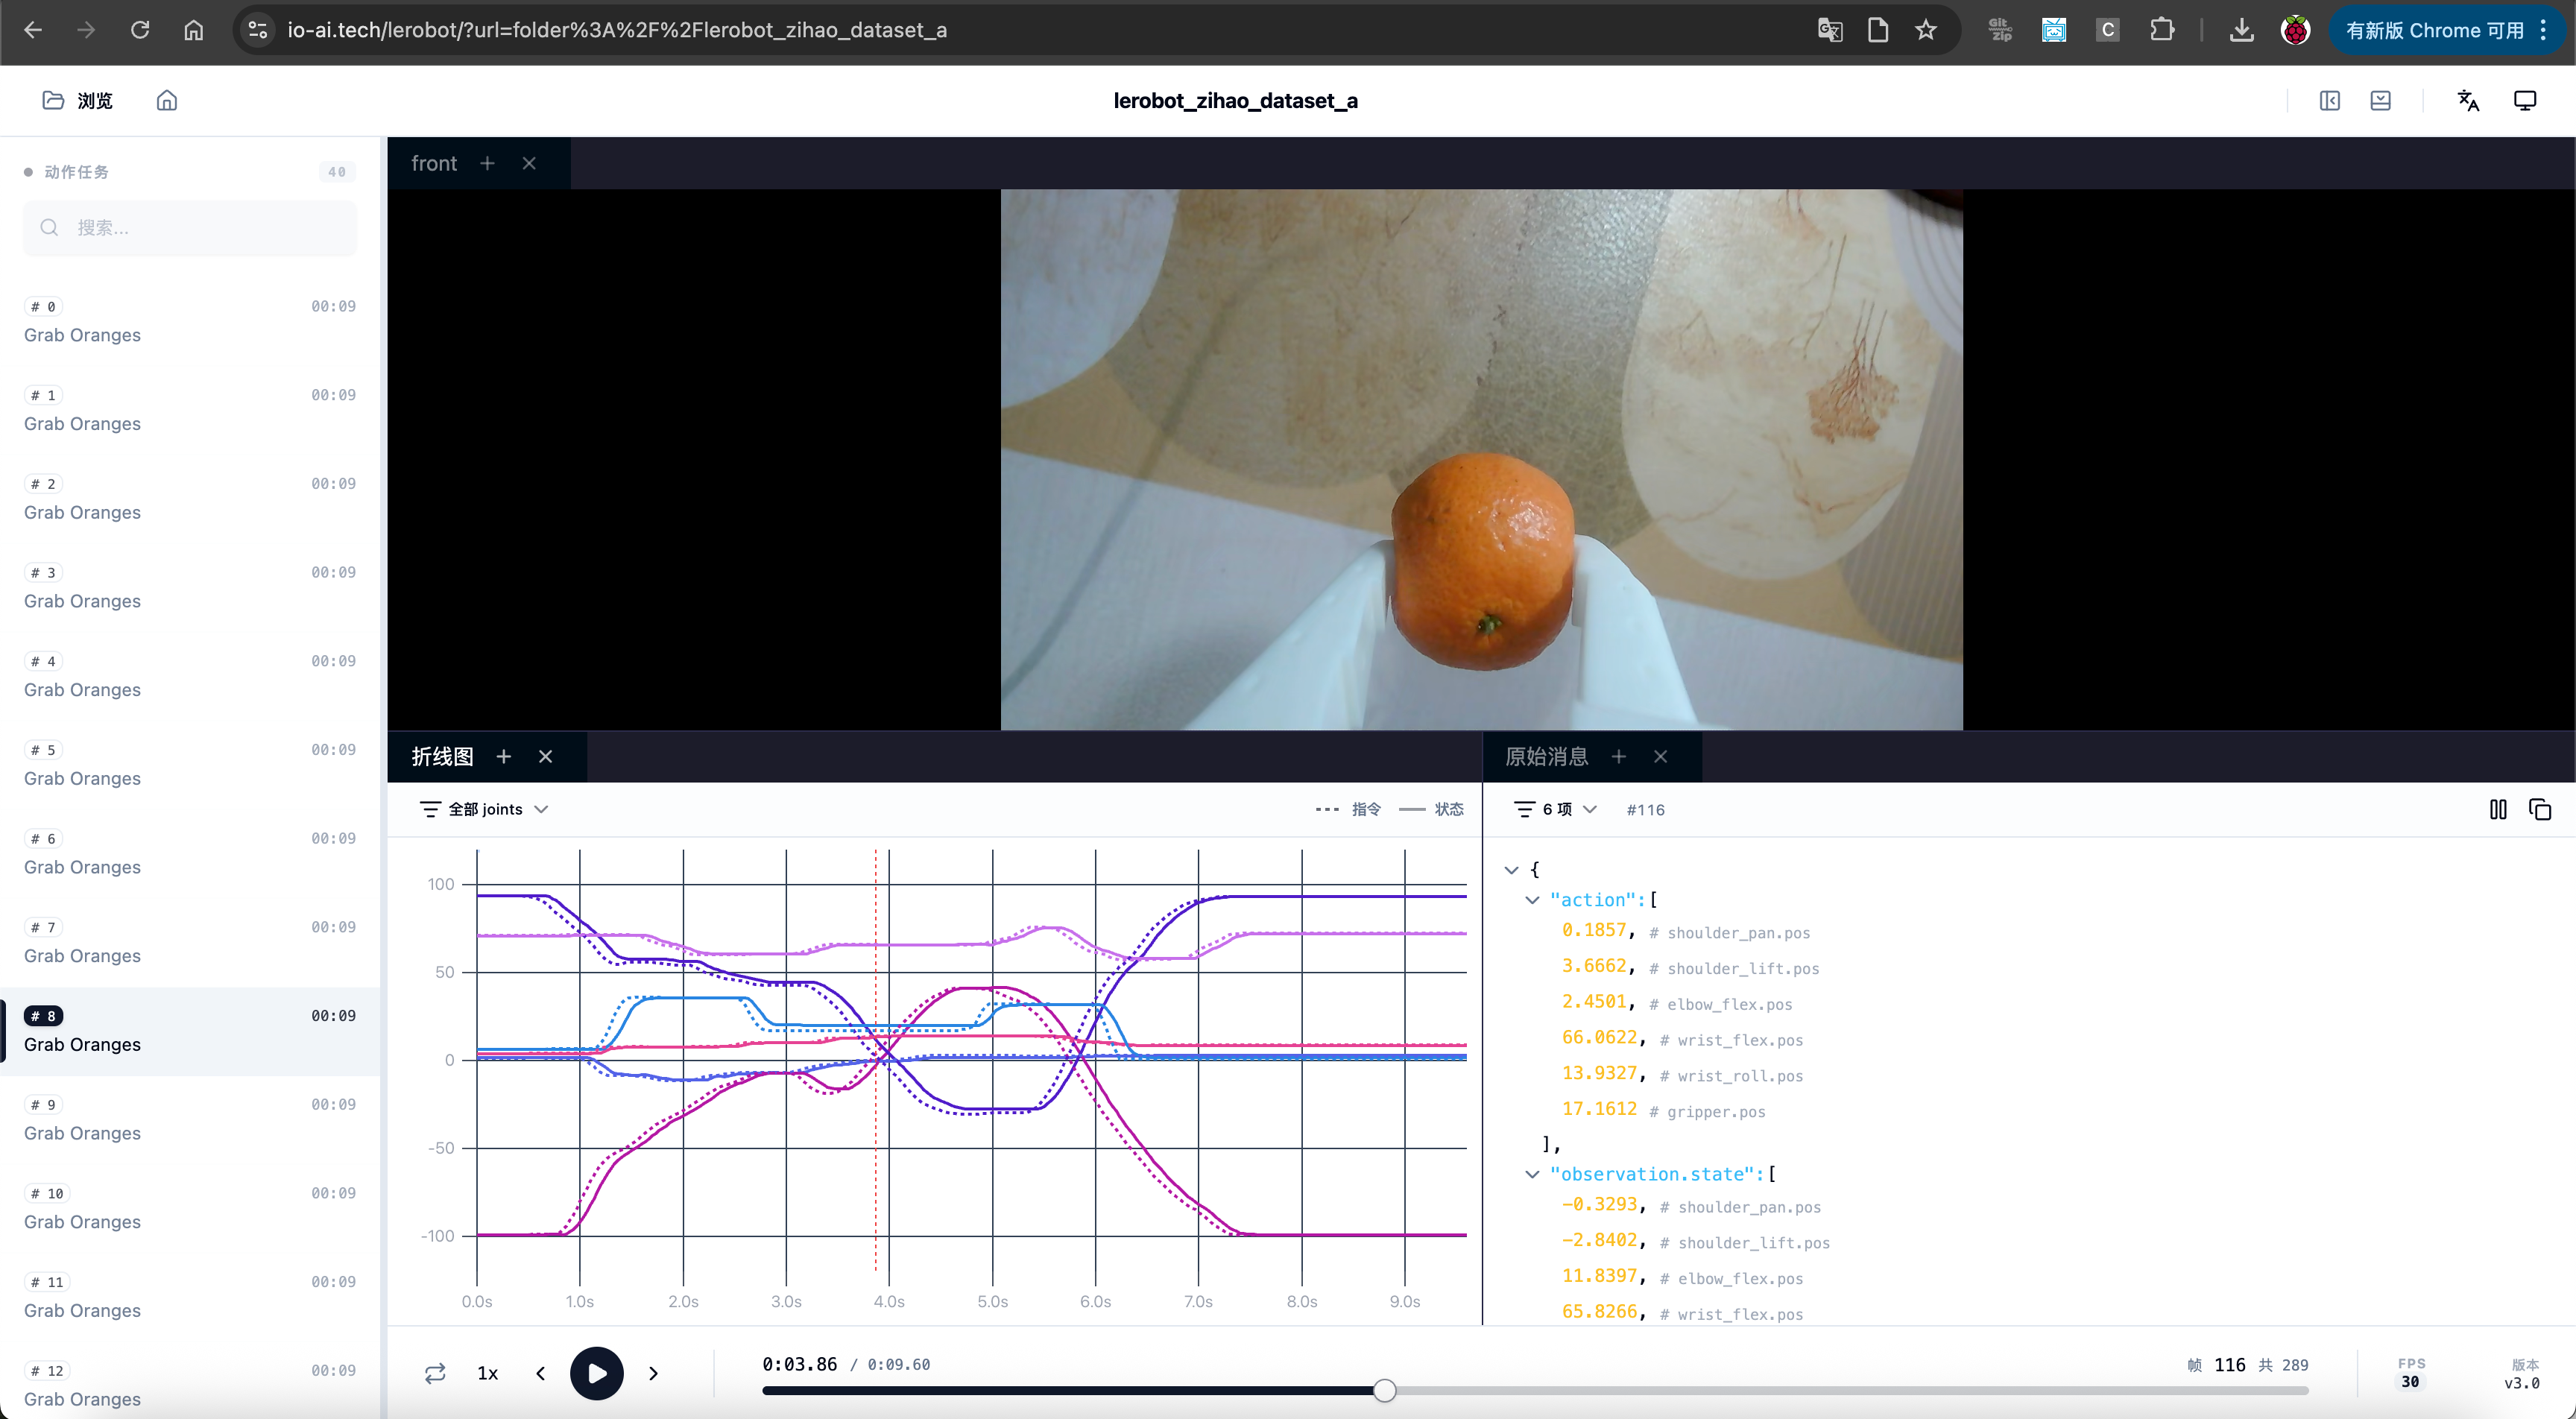
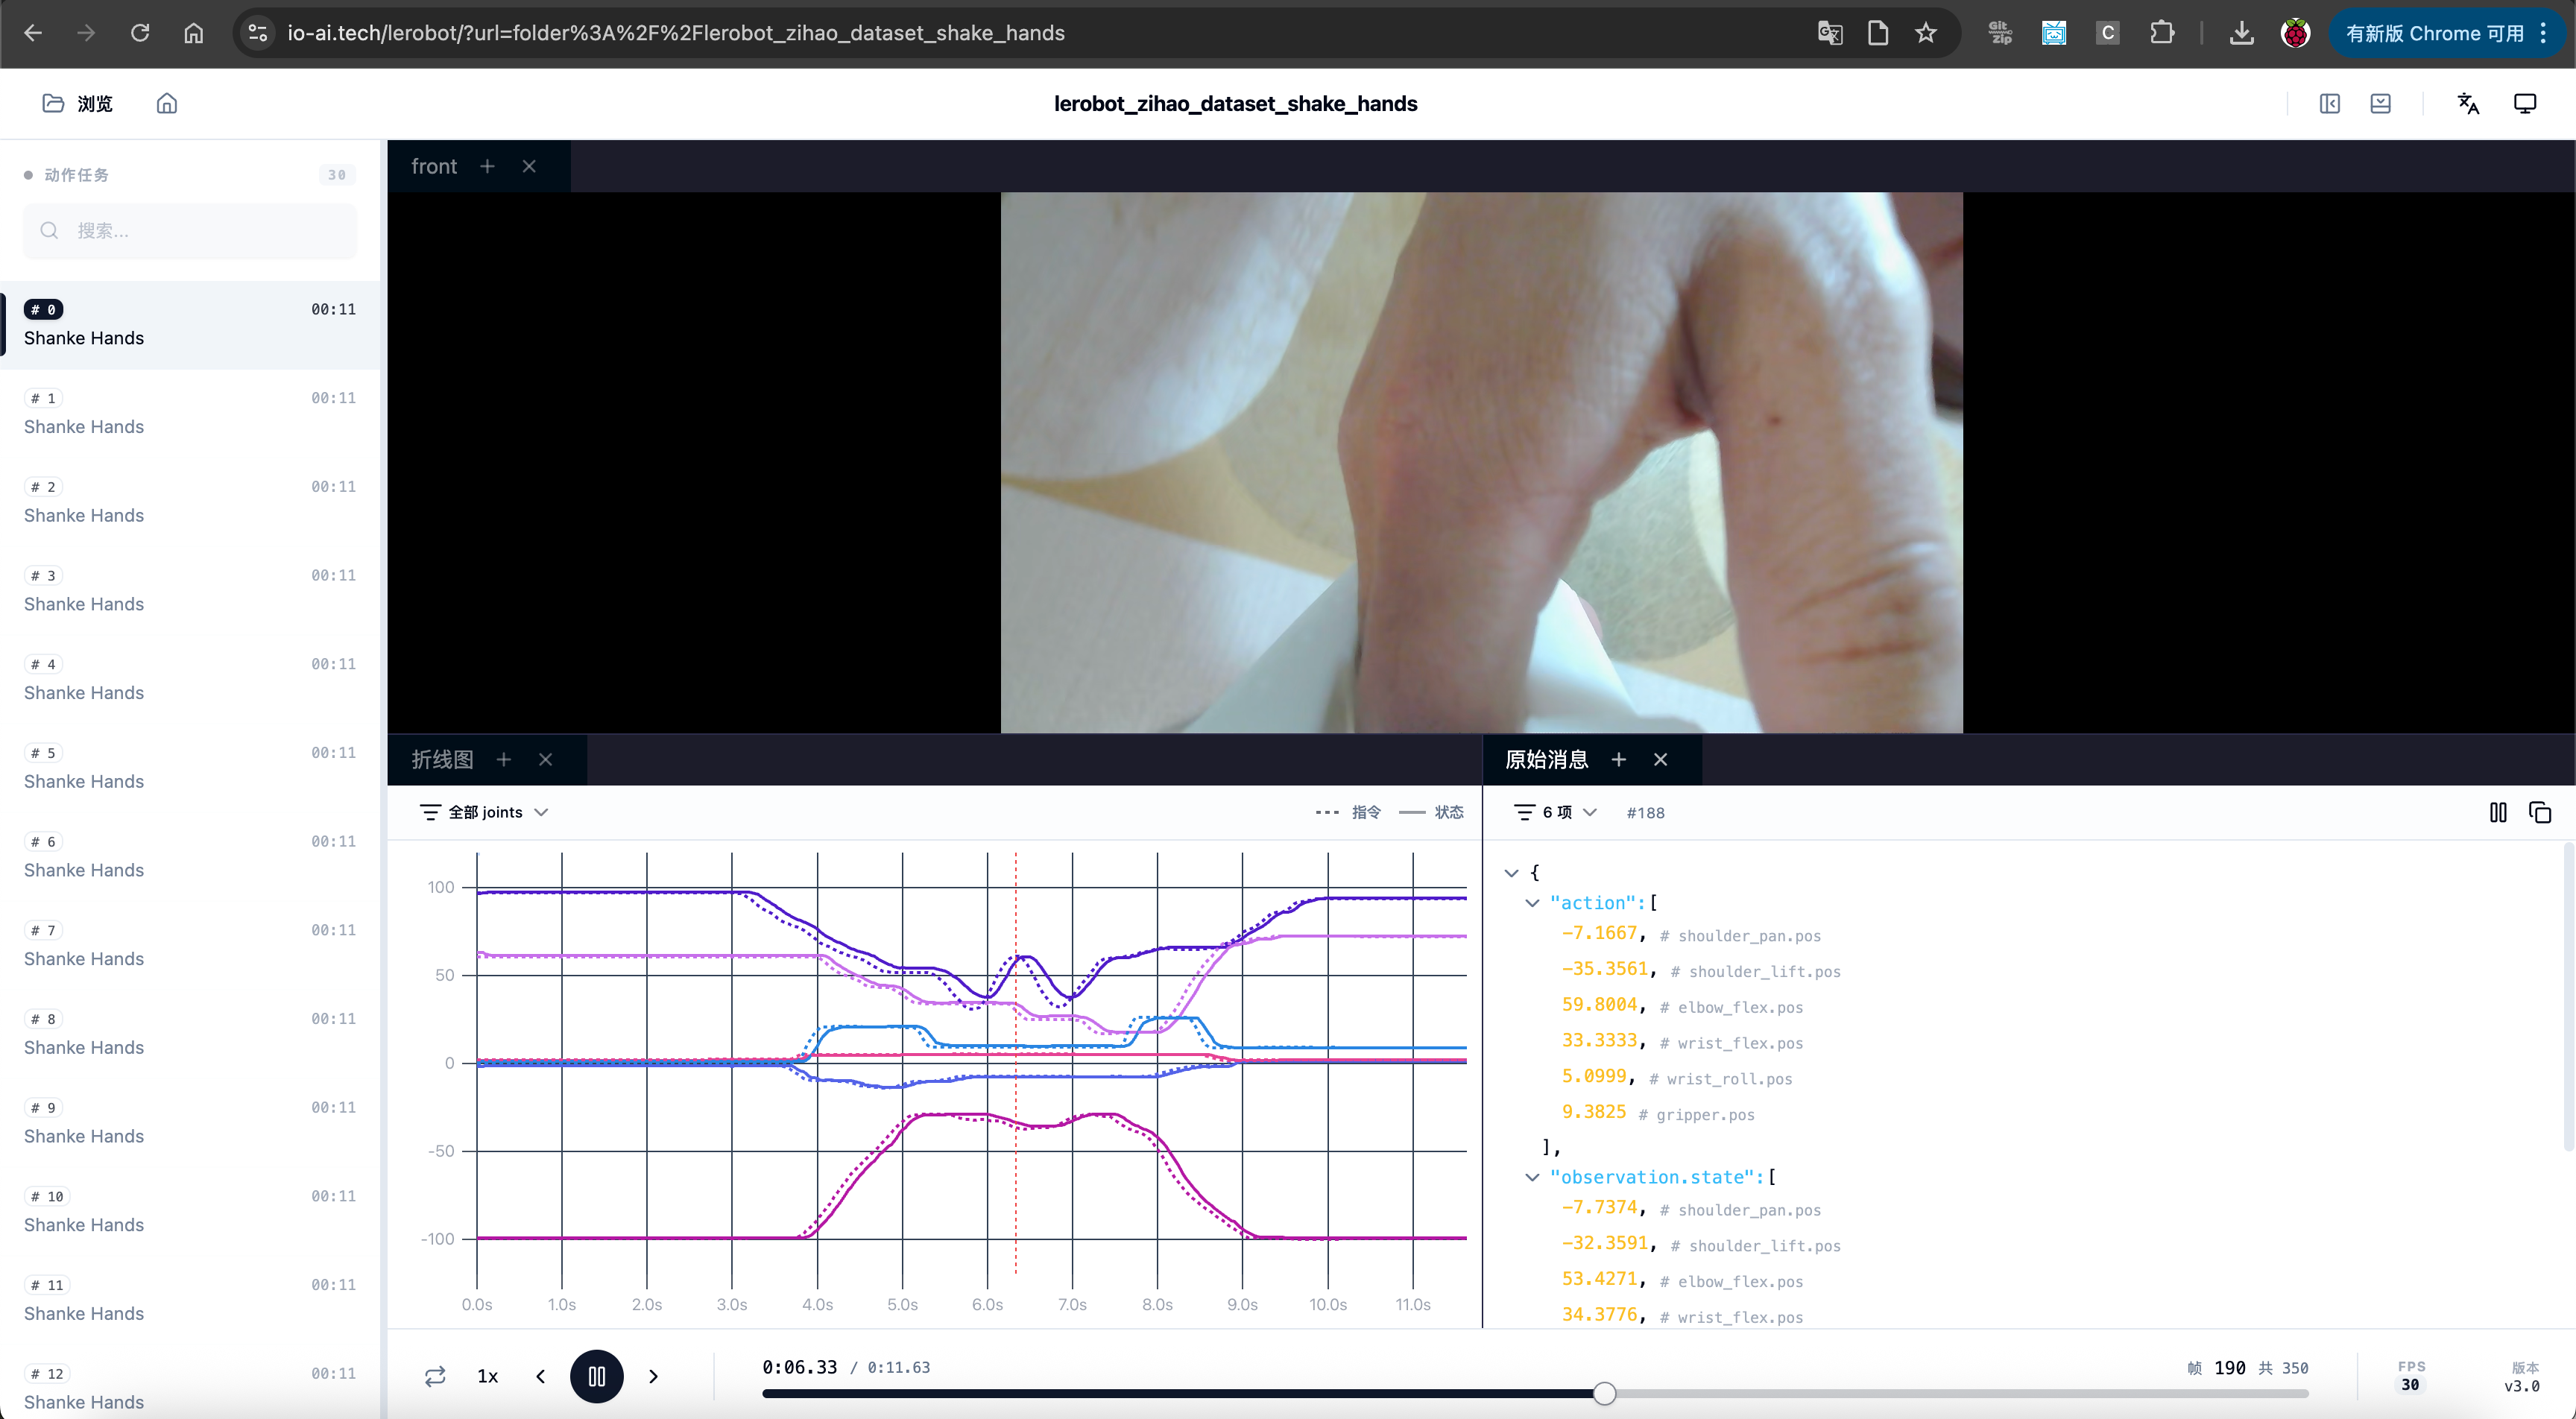
Osservazione: il comando e lo stato non coincidono; il comando è fornito dal braccio attivo Leader, lo stato dal braccio passivo Follower
Visualizzare un episode specifico
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2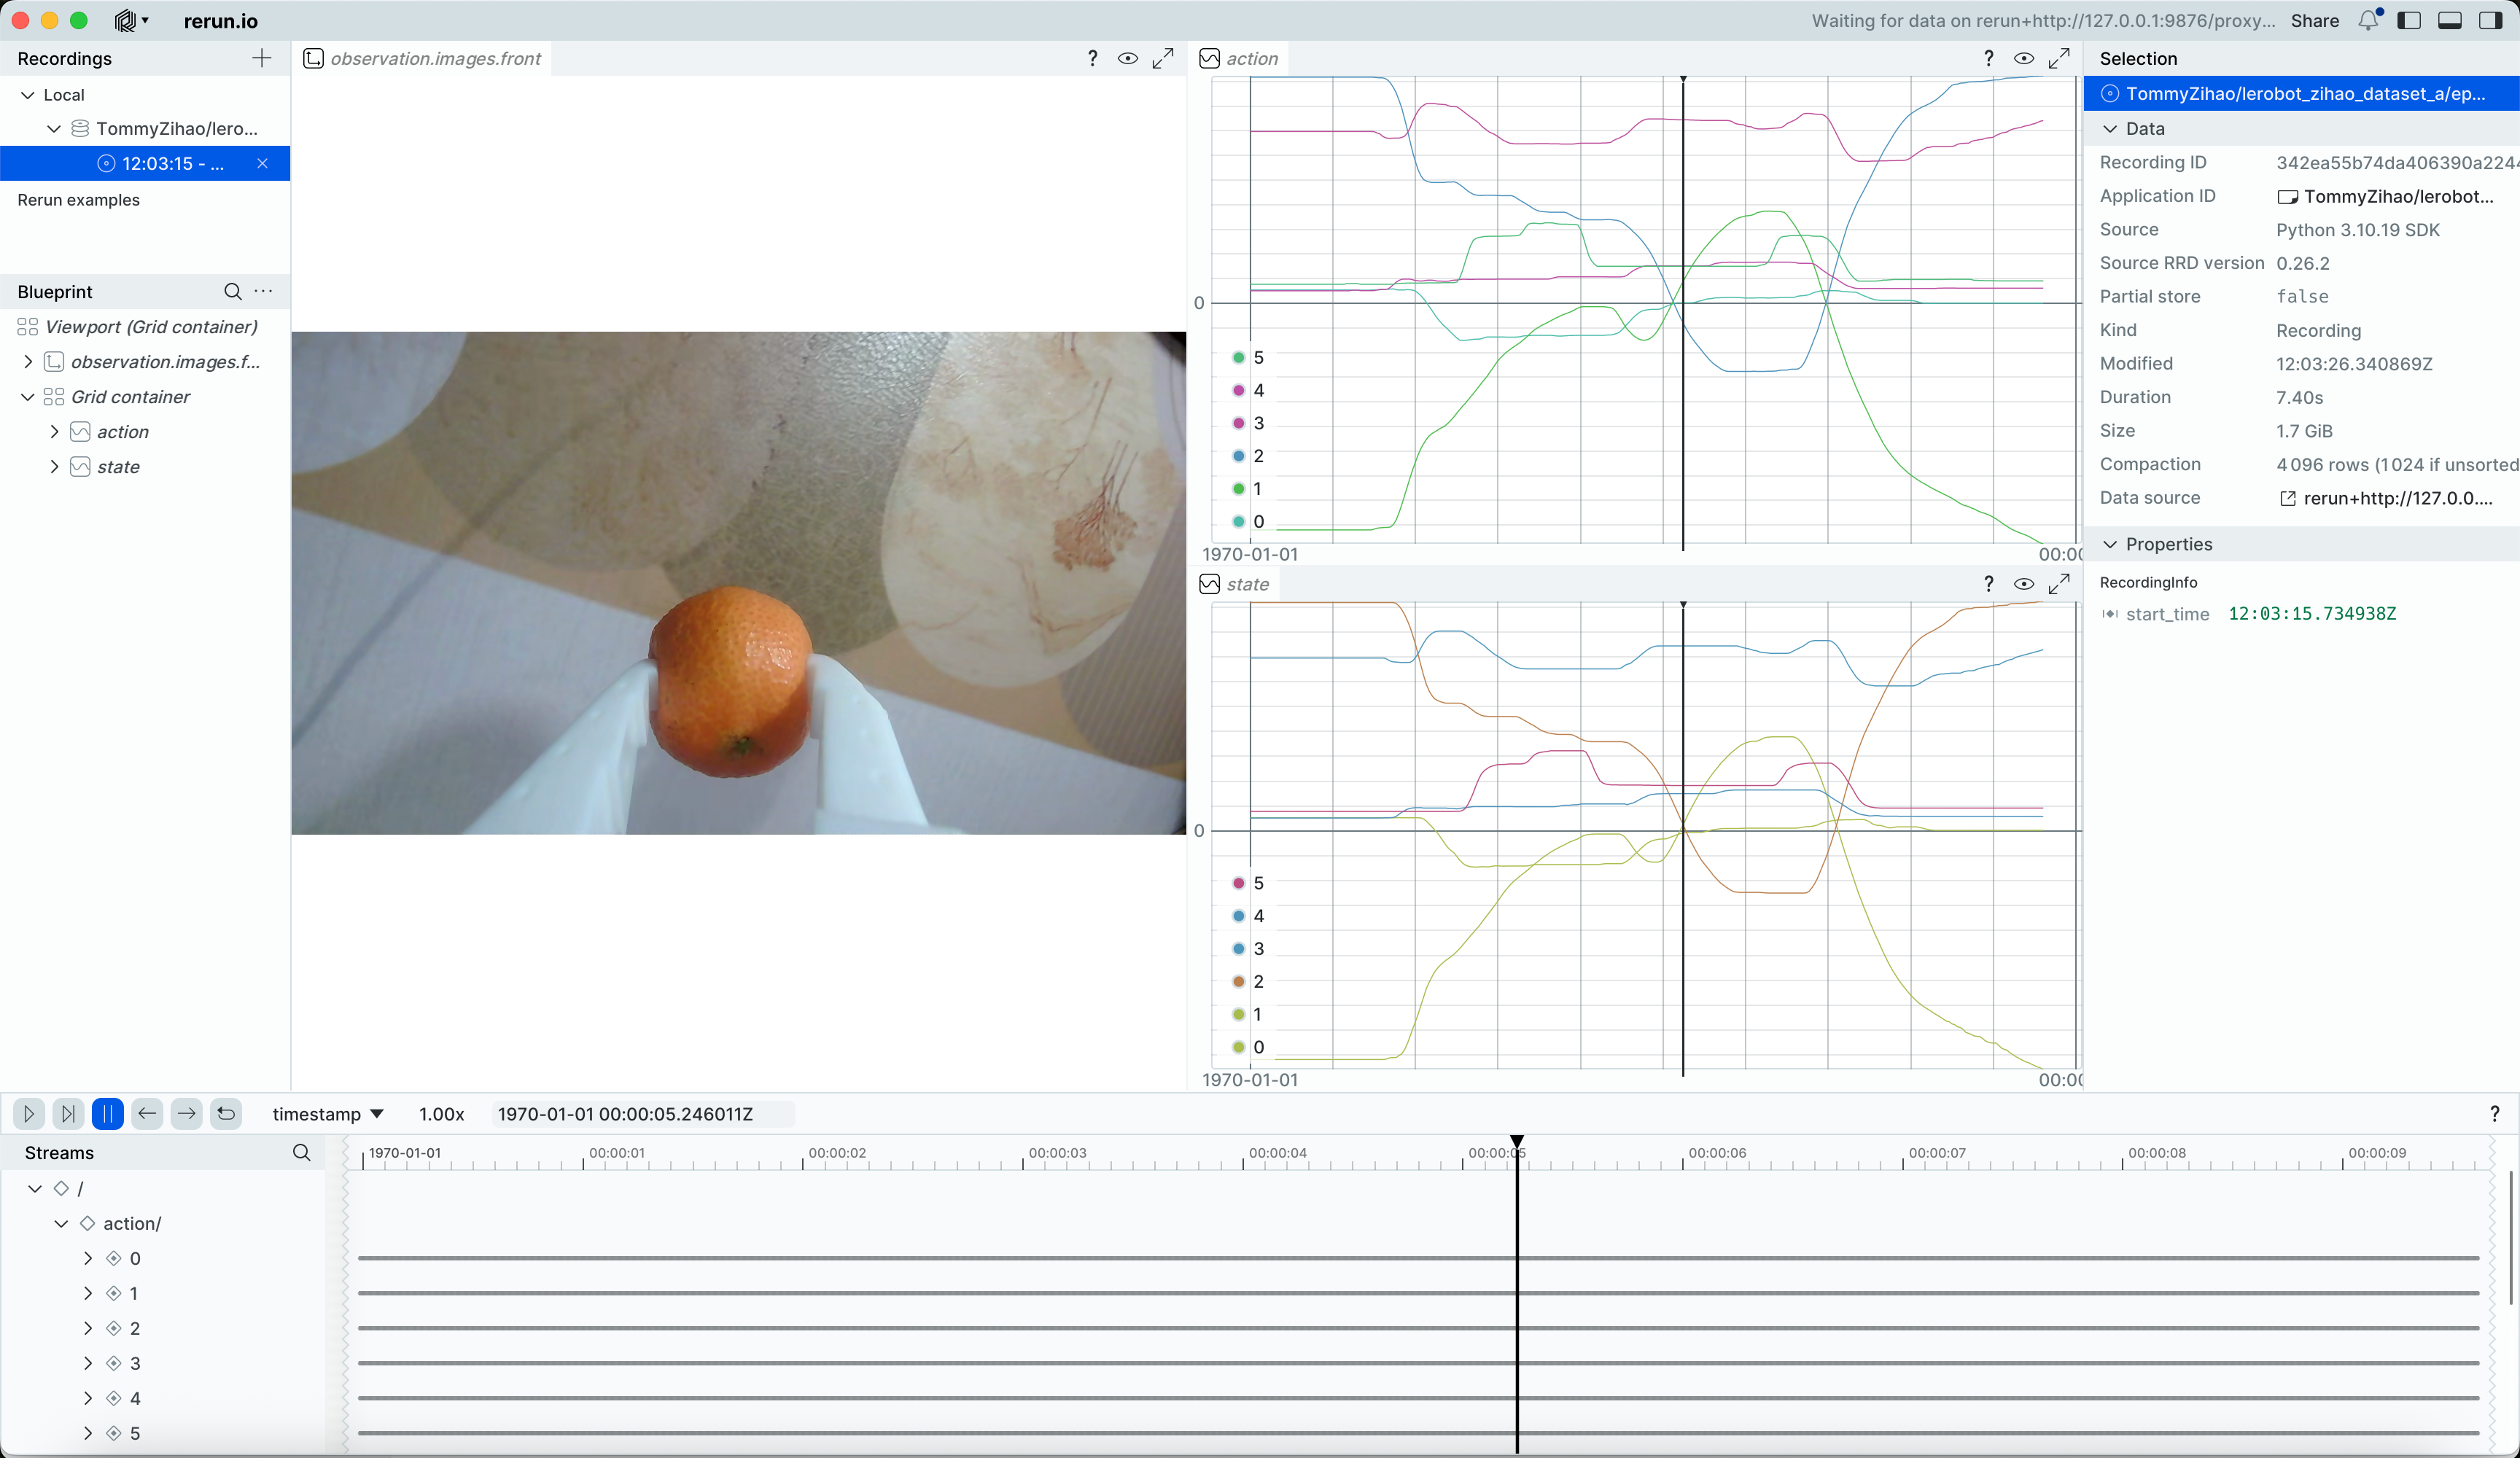
Trascina la barra temporale per visualizzare l'immagine della telecamera e la posizione dei servomotori in qualsiasi momento
Riprodurre i movimenti del braccio passivo di un episode specifico
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Si sentirà il suono Replaying episode, poi il braccio passivo si muoverà, riproducendo i movimenti dell'episode specificato