

Configurazione dell'ambiente di addestramento su GPU cloud
Disattivare il proxy di rete del proprio computer
Altrimenti potrebbe non essere possibile aprire la riga di comando di Jupyter
Accedere alla piattaforma GPU cloud Featurize
https://featurize.cn?s=d7ce99f842414bfcaea5662a97581bd1
Entra nel gruppo utenti e di' al servizio clienti di essere un fan di Tongji Zihao Xiong per ricevere un buono sconto
Avviare un'istanza GPU cloud
Installare e configurare l'ambiente
Shell
conda create -y -n lerobot python=3.12
conda activate lerobot
conda install ffmpeg=7.1.1 -c conda-forge -y
# git clone https://github.com/Seeed-Projects/lerobot.git ~/work/Lerobot
git clone https://github.com/huggingface/lerobot.git
cd lerobot
pip install -e ".[pi]"
pip install wandb --upgrade
# export HF_ENDPOINT=https://hf-mirror.com
hf auth login
Accedere a wandb
Shell
wandb login
Copia e incolla la chiave API, premi Invio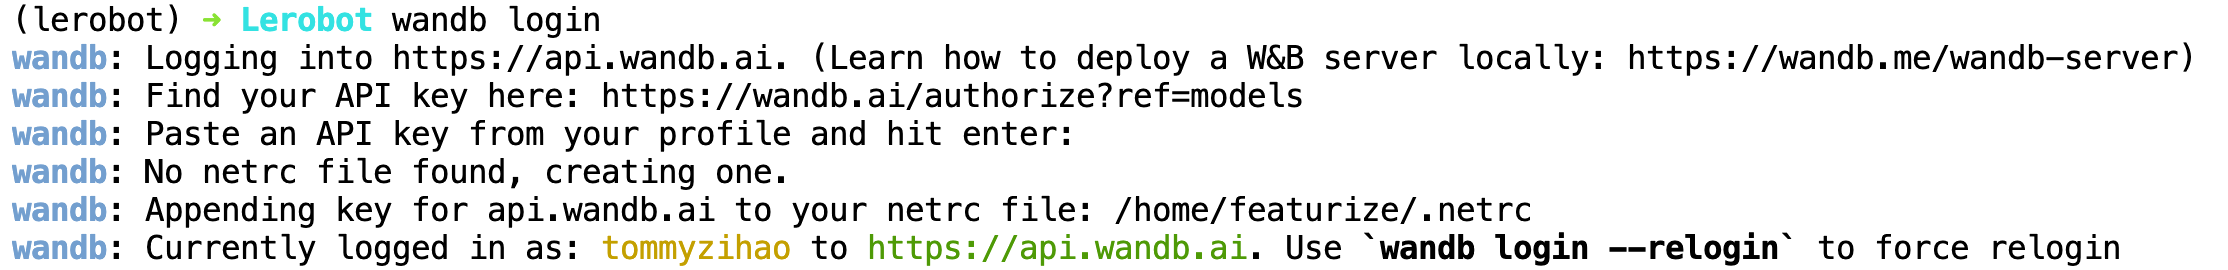
Montare il dataset
Shell
Copia il comando di download dell'istanza, simile a:
featurize dataset download 7f40bdaa-b1a4-4c00-9652-ff26fd079109

unzip lerobot_zihao_dataset_shake_hands.zip
Il dataset comparirà nella directory ~
Modificare la frequenza di salvataggio dei pesi (opzionale)
Apri lerobot/src/lerobot/configs/train.py
Modifica save_freq da 20_000 a 5_000
In questo modo potrai ottenere il file dei pesi del modello in una fase più precoce dell'addestramento