

Configuração do ambiente de treinamento em GPU na nuvem
Desative o proxy de rede do seu computador
Caso contrário, talvez não seja possível abrir a linha de comando do Jupyter
Fazer login na plataforma de GPU na nuvem Featurize
https://featurize.cn?s=d7ce99f842414bfcaea5662a97581bd1
Entre no grupo de usuários e diga ao atendimento que você é fã do Zihao Xiong, da Tongji, para receber um cupom de crédito
Ativar uma instância de GPU na nuvem
Instalar e configurar o ambiente
Shell
conda create -y -n lerobot python=3.12
conda activate lerobot
conda install ffmpeg=7.1.1 -c conda-forge -y
# git clone https://github.com/Seeed-Projects/lerobot.git ~/work/Lerobot
git clone https://github.com/huggingface/lerobot.git
cd lerobot
pip install -e ".[pi]"
pip install wandb --upgrade
# export HF_ENDPOINT=https://hf-mirror.com
hf auth login
Fazer login no wandb
Shell
wandb login
Copie e cole a API Key, pressione Enter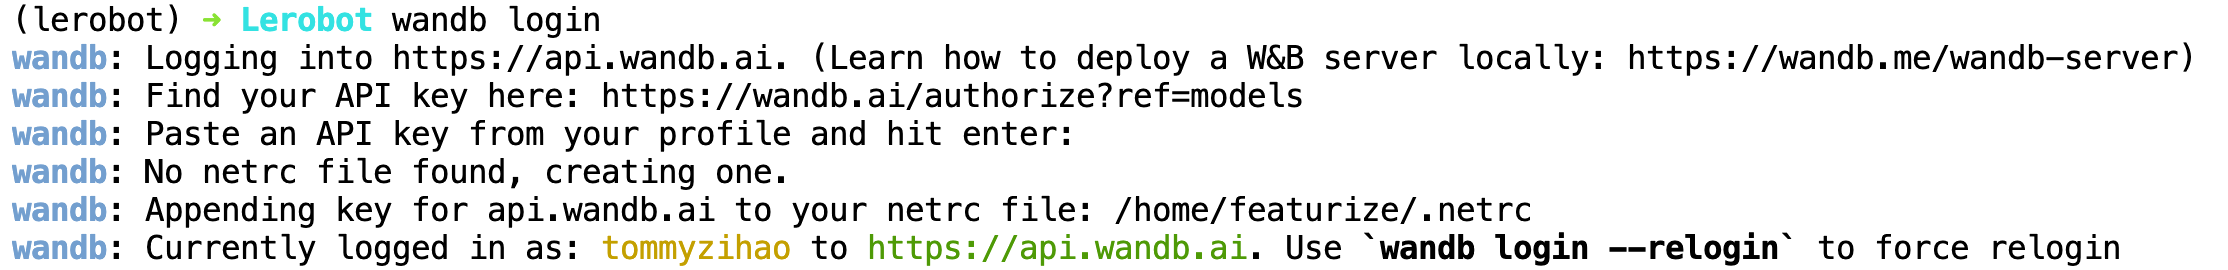
Montar o conjunto de dados
Shell
Copie o comando de download da instância, algo como:
featurize dataset download 7f40bdaa-b1a4-4c00-9652-ff26fd079109

unzip lerobot_zihao_dataset_shake_hands.zip
O conjunto de dados aparece no diretório ~
Alterar a frequência de salvamento dos pesos (opcional)
Abra lerobot/src/lerobot/configs/train.py
Altere save_freq de 20_000 para 5_000
Assim é possível obter o arquivo de pesos do modelo mais cedo no treinamento