

Comando de inferência-pi0
A implantação usa sempre
lerobot-rollout; para o uso e os parâmetros, consulte Descrição da linha de comando.
Ubuntu
- Excluir o conjunto de dados existente que começa com rollout (se houver)
Shell
sudo chmod 666 /dev/ttyACM*
sudo rm -rf /home/tommy/.cache/huggingface/lerobot/Tommymy/rollout_lerobot_my_dataset_shake_hands
export TOKENIZERS_PARALLELISM=false- Linha de comando de inferência
Shell
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/ttyACM0 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=false \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_shake_hands \
  --dataset.single_task="Shake Hands" \
  --dataset.episode_time_s=1000 \
  --dataset.push_to_hub=false \
  --policy.path=/home/tommy/Downloads/lerobot_output/shake/pi0/50K/pretrained_model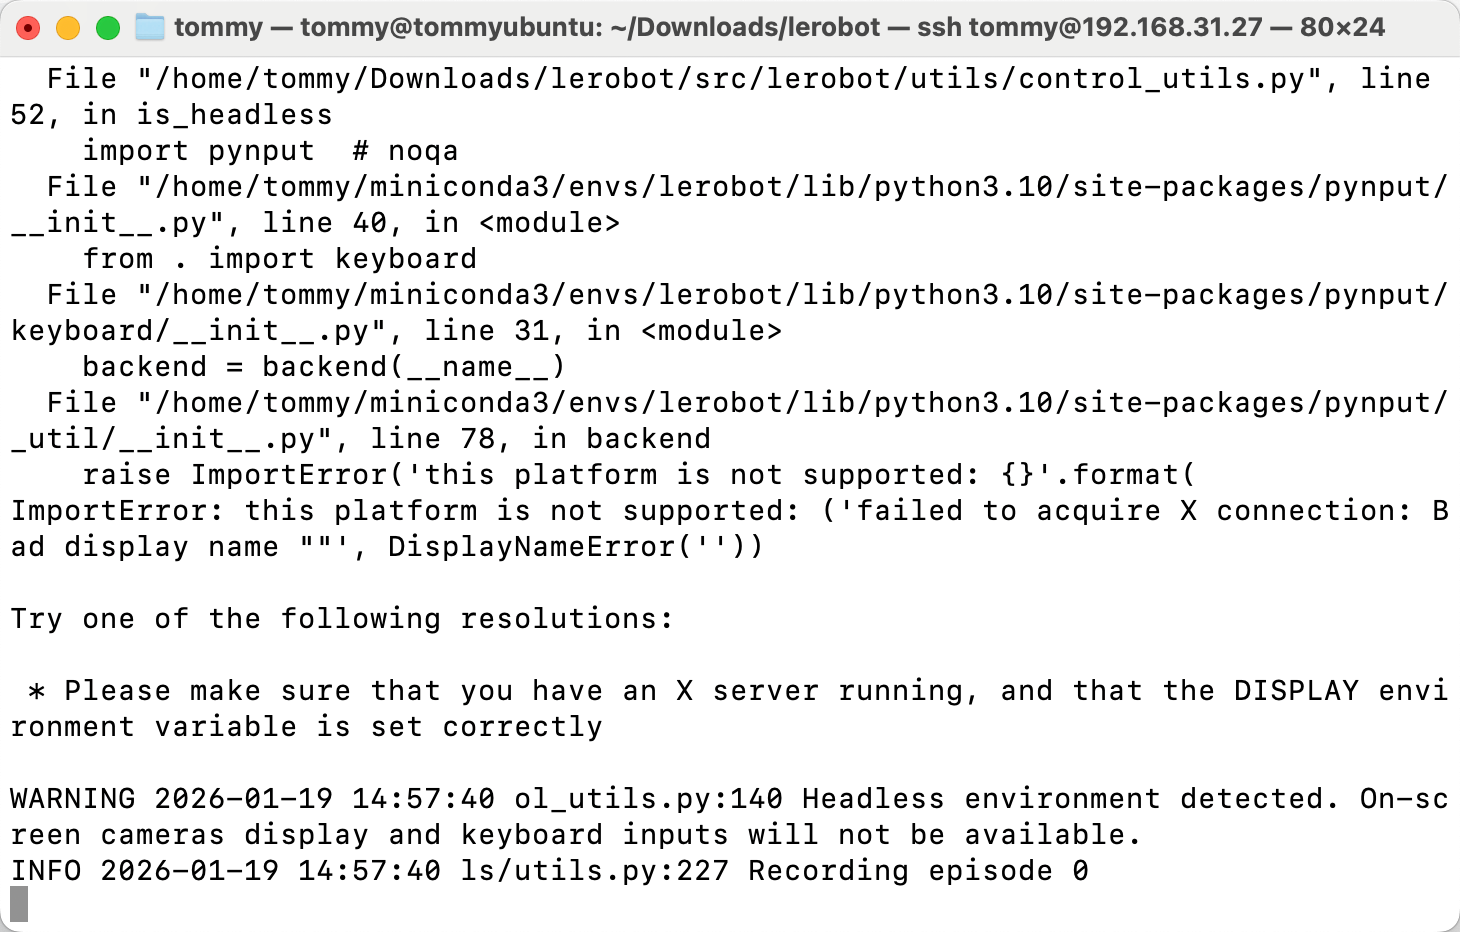
Mac
- Excluir o conjunto de dados existente que começa com rollout (se houver)
Shell
sudo rm -rf /Users/tommy/.cache/huggingface/lerobot/Tommymy/rollout_lerobot_my_dataset_shake_hands- Linha de comando de inferência
Shell
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.freeze_vision_encoder=false \
  --policy.dtype=bfloat16 \
  --policy.compile_model=true \
  --display_data=false \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_shake_hands \
  --dataset.single_task="Shake Hands" \
  --dataset.episode_time_s=1000 \
  --dataset.push_to_hub=false \
  --policy.device=cpu \
  --policy.path=/Users/tommy/Downloads/7-lerobot/shake/pi0/50K/pretrained_model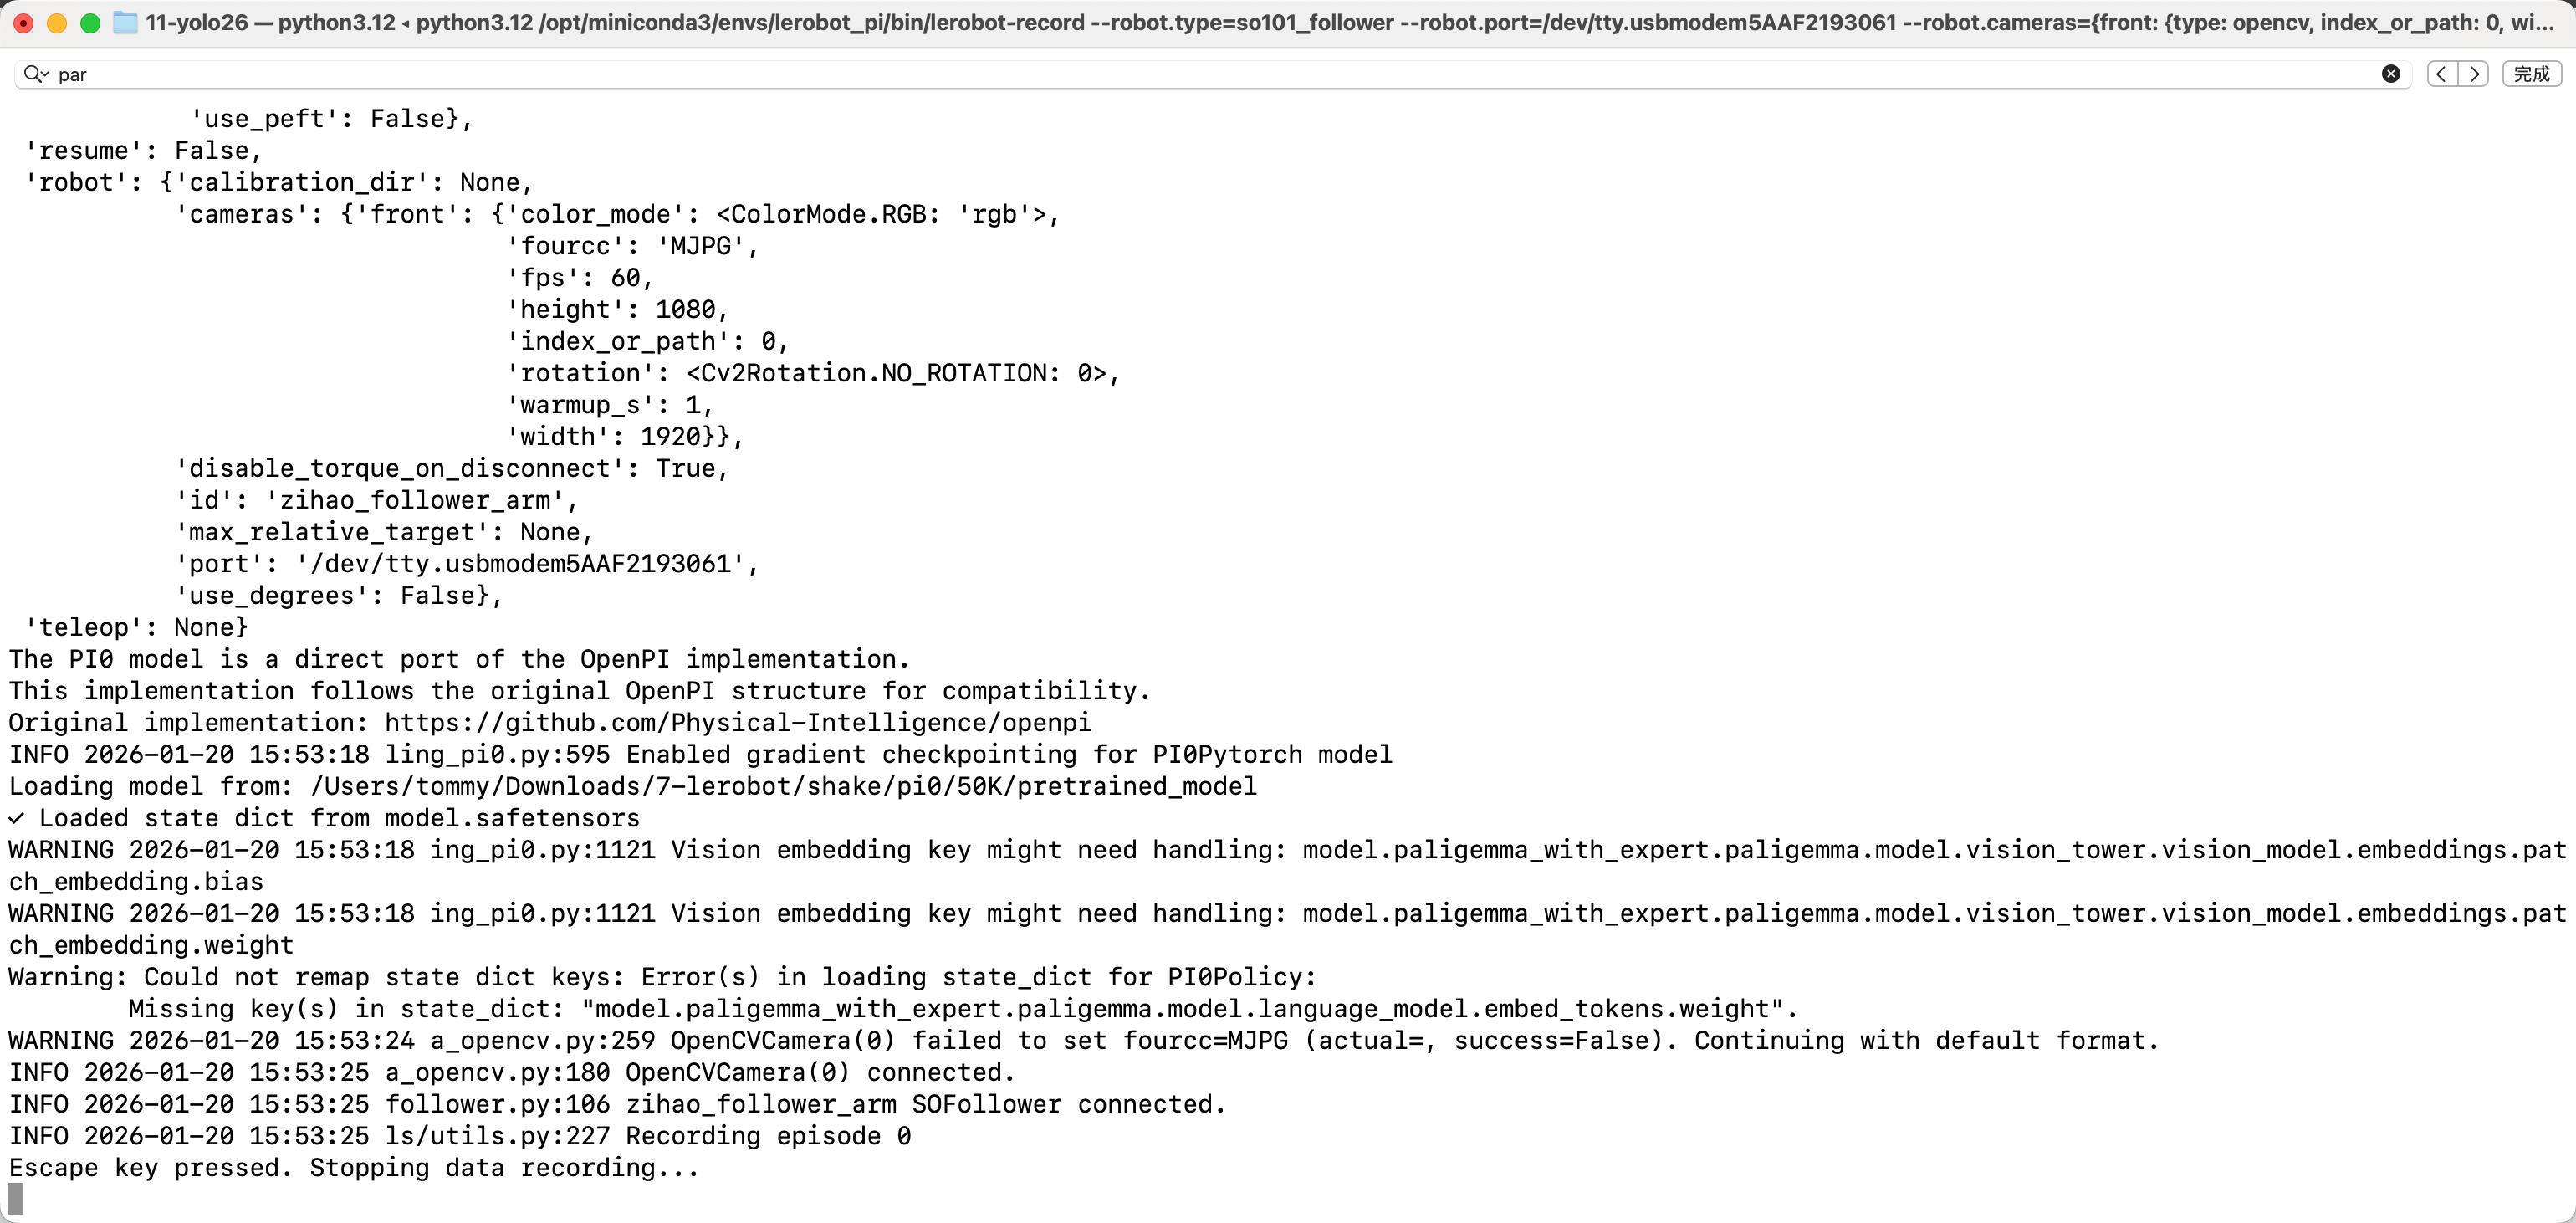
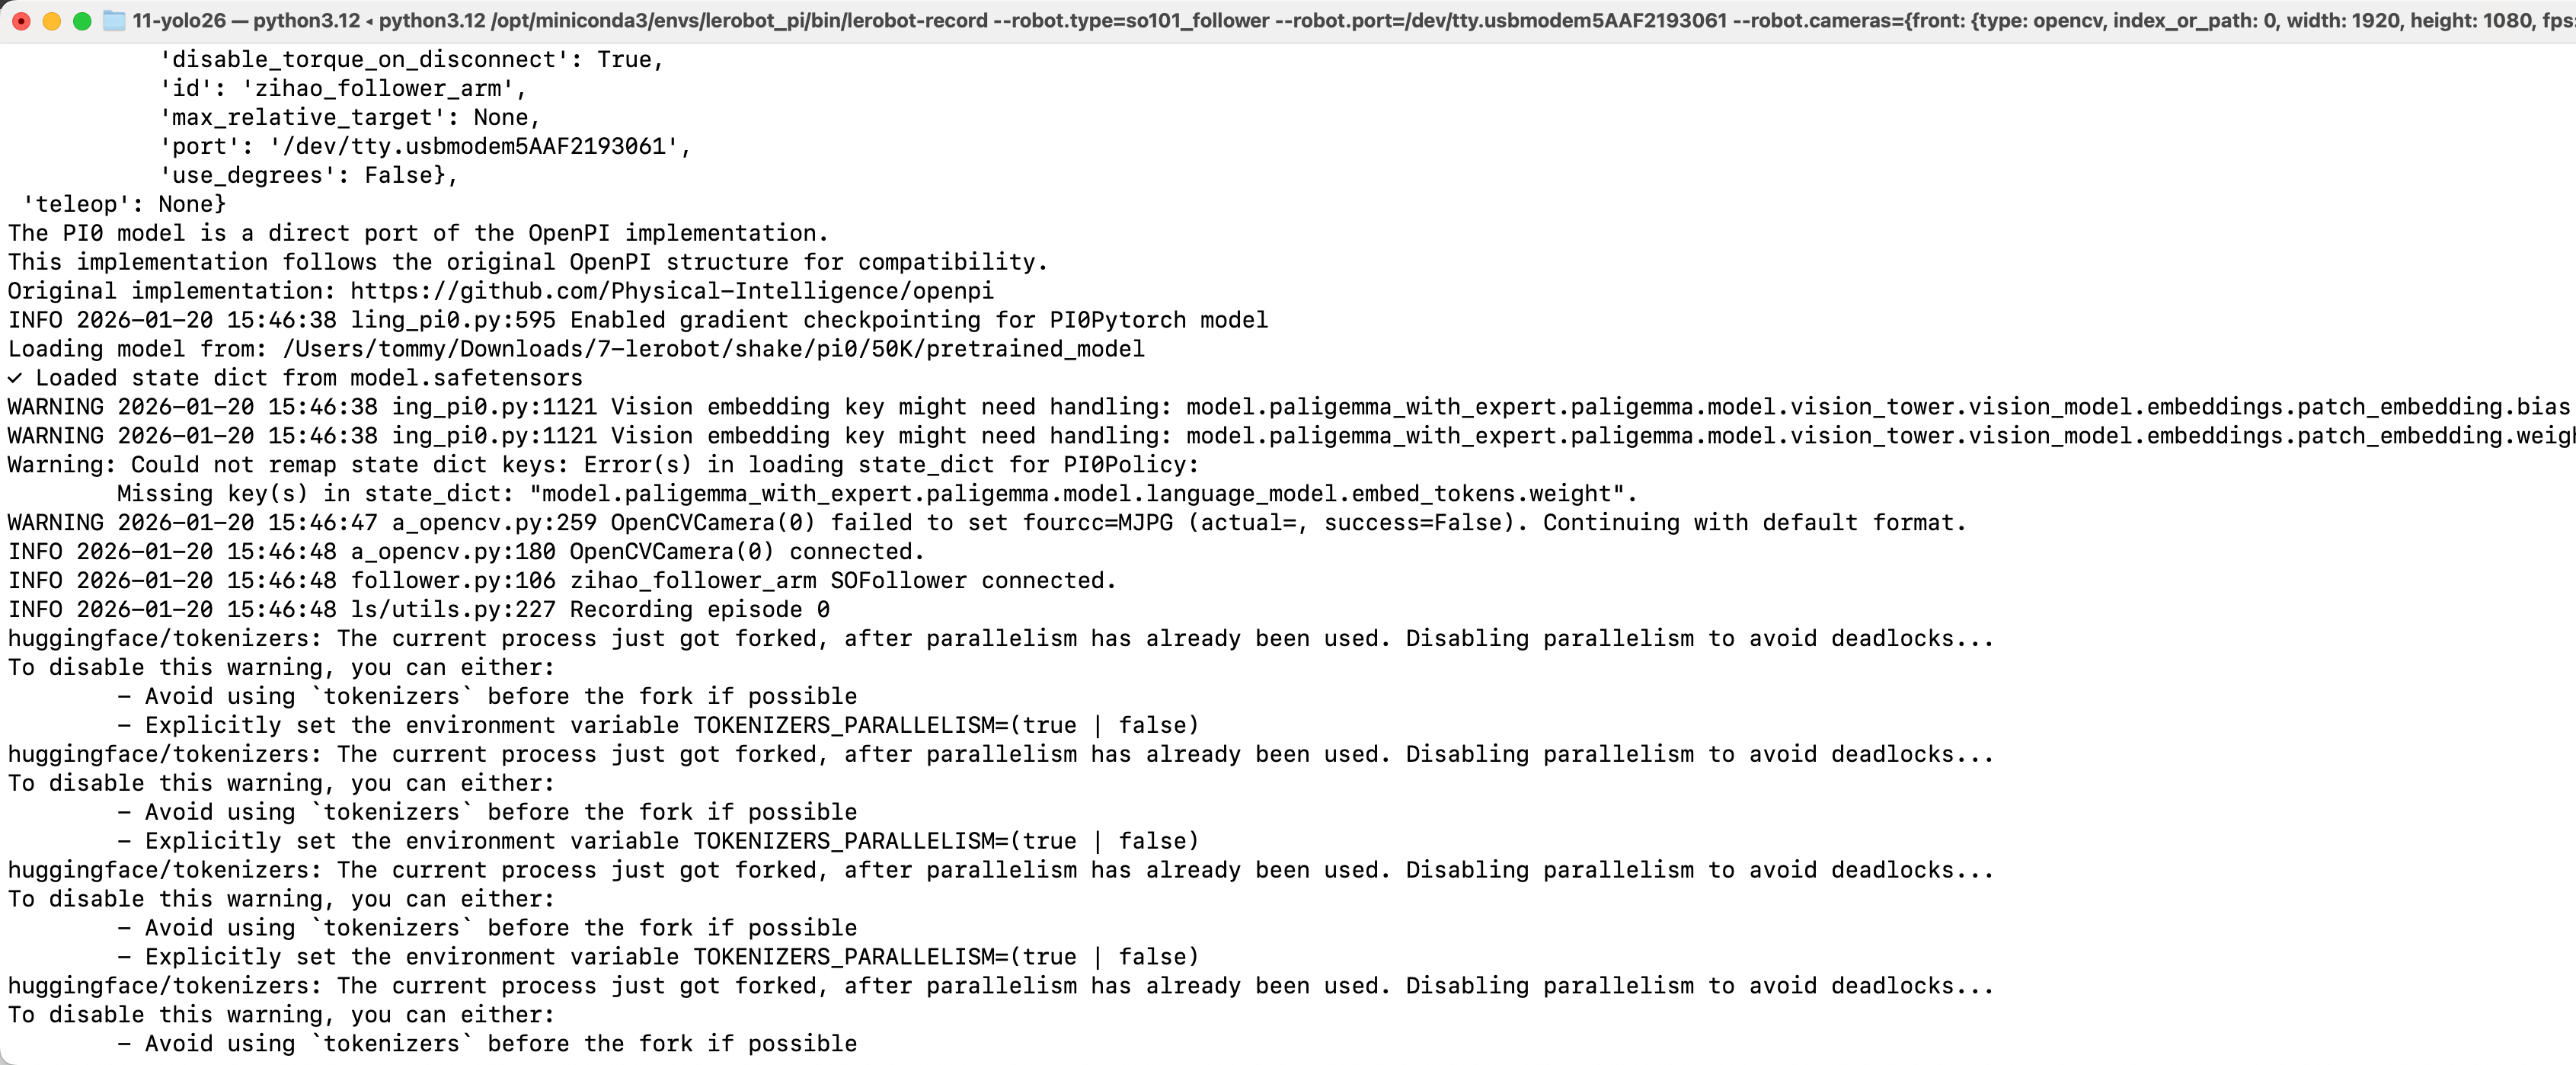
Motivo do movimento travado do braço robótico ao usar inferência no Mac
O conjunto de dados é pequeno demais
A VRAM da placa de vídeo não é suficiente; é preciso usar uma placa da série 50