Informações do Produto
Introdução ao Módulo IMU
Sensor de atitude IMU de alta precisão integrado com processador de 32 bits de alto desempenho de 72MHz, capaz de realizar cálculo de atitude em tempo real e compensação dinâmica, com frequência de atualização de dados de até 100Hz, combinando as vantagens de resposta rápida e saída estável. Suporta os modos de comunicação IIC e serial, é compatível com microcontroladores e controladores principais Linux, e pode ser integrado perfeitamente ao sistema ROS, sendo amplamente aplicável a cenários de alto desempenho, como controle de movimento de robôs, estabilização de atitude de drones e navegação e posicionamento inteligentes.
1. Visão Geral das Versões
| Comparação de Desempenho | |||
|---|---|---|---|
| 6 eixos | 9 eixos | 10 eixos | |
| Processador de 32 bits de alto desempenho | √ | √ | √ |
| Giroscópio de 3 eixos | √ | √ | √ |
| Acelerômetro de 3 eixos | √ | √ | √ |
| Magnetômetro de 3 eixos | - | √ | √ |
| Barômetro | - | - | √ |
| Algoritmo de fusão de dados de atitude AHRS | - | √ | √ |
| Algoritmo de filtro de Mahony | √ | √ | √ |
| Interface de comunicação | Type-C (requer placa base) / conector de pinos IIC | ||
| Método de comunicação | IIC / serial | ||
| Posicionamento / Cenários de aplicação | Projetado para aplicações sensíveis a custo, atendendo ao padrão de aplicações de alta resposta dinâmica | Construído sobre a arquitetura de hardware de 6 eixos com um módulo magnetômetro de 3 eixos integrado, ajustado com o algoritmo de fusão de dados de atitude AHRS, aumentando consideravelmente a estabilidade e a precisão de medição da saída de dados | Adiciona um barômetro à arquitetura de detecção de 9 eixos, capaz de fornecer informações precisas de altitude, adequado para cenários de aplicação com requisitos mais elevados de percepção de atitude espacial 3D e posição |
Descrição das Funções dos Pinos
| SDA | Linha de dados serial I2C |
|---|---|
| SCL | Linha de clock serial I2C |
| GND | Terra |
| 3V3 | 3V3 |
| RX | Pino de recepção de dados seriais |
| TX | Pino de transmissão de dados seriais |
| GND | Terra |
| 5V | 5V |
2. Parâmetros do Produto
| Parâmetros do Produto | |
|---|---|
| Observações | |
| Taxa de transmissão serial | 115200bps |
| Frequência de saída serial | Padrão 25Hz, ajustável de 10Hz a 100Hz |
| Taxa de clock IIC | 100KHz |
| Dados de saída | Aceleração de 3 eixos, velocidade angular de 3 eixos, giroscópio de 3 eixos, ângulos de Euler de 3 eixos, magnetômetro de 3 eixos, pressão barométrica, altitude, temperatura, quatérnio (*texto vermelho: apenas versões de 9/10 eixos; texto azul: apenas versão de 10 eixos) |
| Tempo de inicialização | 5000ms |
| Temperatura de operação | -40°C~+85°C |
| Temperatura de armazenamento | -40°C~+100°C |
| Resistência a impactos | 20kg (placa nua) |
| Dispositivos suportados | Hosts Linux: PC, Raspberry Pi, série Jetson, série RDK; hosts MCU: STM32, MSPM0, ESP32, Pico, Arduino |
| Tensão de operação | 5V ou 3.3V |
| Corrente de operação | 11mA |
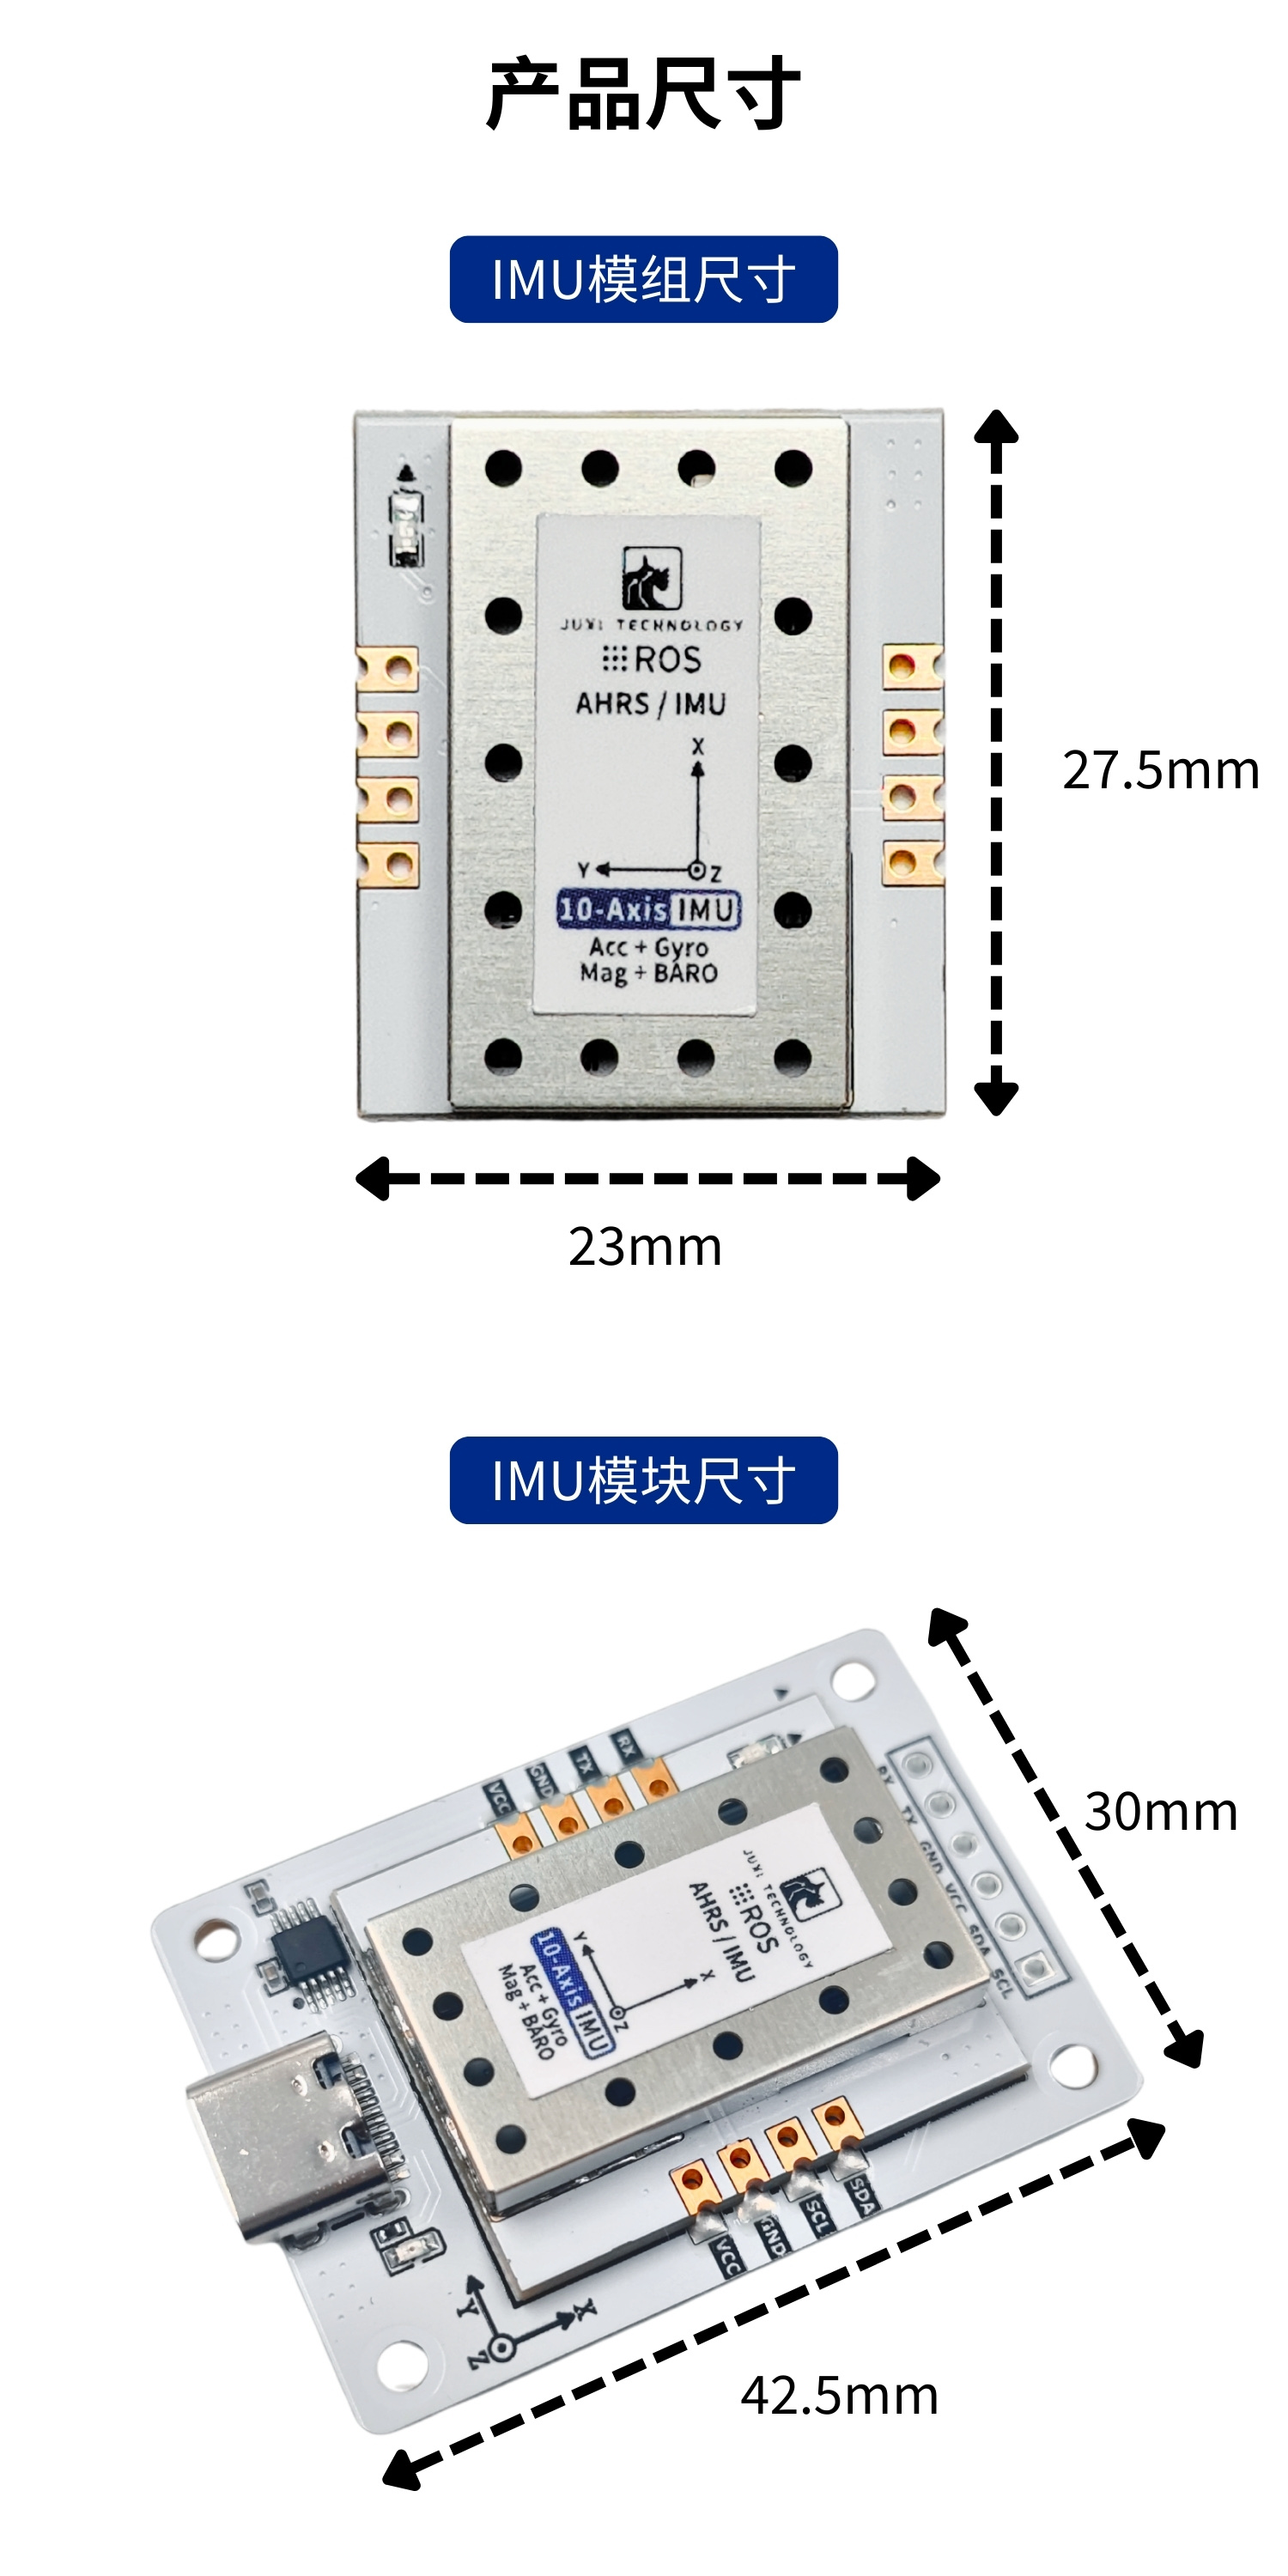
| Dimensões do produto | 27.4mm22.6mm12mm |
| Peso do produto | 3.8g |
| Suporte a ROS | ROS1/ROS2 |
3. Parâmetros de Desempenho do Sensor
Parâmetros de desempenho dos dados do IMU
| IMU | Acelerômetro | Giroscópio | Magnetômetro |
|---|---|---|---|
| Faixa | ±16g | ±2000°/s | ±8Gauss |
| Resolução | 0.0005(g/LSB) | 0.061(°/s)/(LSB) | 0.244mGauss/LSB |
| Ruído RMS (largura de banda de 100Hz) | 1.0mg-RMS | 0.07°/S-RMS | / |
| Deriva de temperatura | ±0.15mg/C | 0.015°/s/°C | / |
| Largura de banda | 12.5~1600Hz | 12.5~1600Hz | / |
Parâmetros de desempenho dos dados de navegação
| Parâmetro | Valor Típico | |
|---|---|---|
| Ângulo de inclinação/rolagem (posicionamento horizontal) | Faixa | X:±180°, Y:±90° |
| Precisão | 0.0055° | |
| Ângulo de proa (posicionamento horizontal) | Faixa | Z:±180° |
| Precisão | 0.0055° |
Parâmetros de desempenho do barômetro
| Parâmetro | Condição | Valor Típico |
|---|---|---|
| Faixa | 300~2000hPa | |
| Ruído RMS | Modo padrão | 1Pa-RMS |
| Precisão relativa | ±0.12hPa |
4. Parâmetros de Dimensão