

AmazingHand Web Control
Controle a mão dexterosa AmazingHand a partir do navegador — mão esquerda ou direita, com duas formas de comandá-la:
- Manual — 8 sliders de servo + 19 poses predefinidas + retorno ao meio com um clique
- Teleoperação por câmera — o MediaPipe roda localmente no navegador e mapeia sua mão para os dedos em tempo real (o vídeo nunca sai da máquina)
- Interface bilíngue — alterne entre chinês e inglês no canto superior direito; a escolha é lembrada pelo navegador
O mapa de servos, a biblioteca de poses e as fórmulas de conversão batem com o AmazingHandControl (a GUI oficial).
Início rápido
Abra um terminal e entre na pasta Amazinghand-web:
pip install -r requirements.txt

python server.py --no-connect   # recomendado: inicie o servidor e escolha a porta na página (nada se move)

# python server.py                # detecta a porta serial automaticamente e conecta
# python server.py --port COM9    # usa uma porta específica
# python server.py --hand left    # habilita apenas a mão esquerda
# python server.py --dry-run      # sem porta serial nenhuma, só a interface
Depois abra http://localhost:8000 em um navegador.
Escolhendo a porta serial na página
O topo da página tem uma barra de porta:
Port [COM3 ★ USB-Enhanced-SERIAL CH343 ▾] [Refresh] [Connect] [Disconnect] Connected to COM3- O menu suspenso lista todas as portas seriais da máquina. Chips USB-serial comuns (CH34x / CP210x / FTDI …) são marcados com ★ e ordenados primeiro
- Refresh refaz a varredura (use depois de plugar a placa)
- Connect abre a porta selecionada; logo em seguida a mão volta ao meio
- Disconnect libera o torque primeiro, para que os servos não fiquem travados onde estão
- Para trocar de porta, basta escolher a nova e clicar em Connect — a porta antiga é fechada para você
O
--no-connectfoi feito para este fluxo: o servidor inicia sem tocar em nenhuma porta serial, então não corre o risco de pegar a porta errada e dar um solavanco na mão. Remova a flag se quiser que ele conecte na inicialização.
Os logs seriais vão para server.log (se você iniciar por um .bat, a janela pisca e passa — leia o arquivo em vez disso).
Verificação da fiação
Lista os IDs de servo encontrados e os confere, mão por mão, contra o config.json.
python tools/scan_servos.py --port COM9Substitua COM9 pela sua porta real.
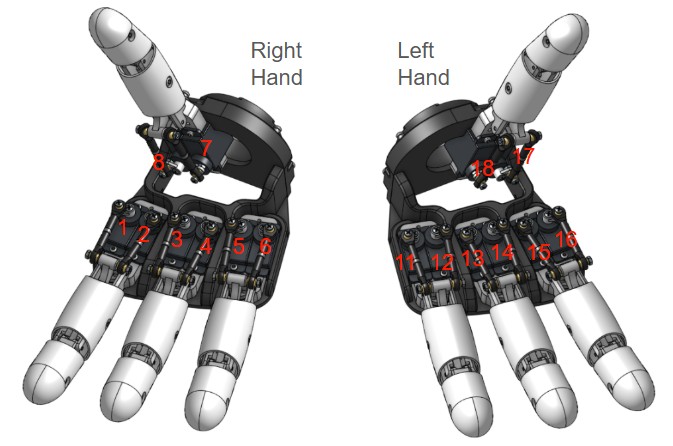
Mapa de servos
Fonte: DEFAULT_HAND_SERVOS em AmazingHandControl/hand_logic.py e docs/zh-hans/CONFIG_FORMAT.md.
| Dedo | ID mão direita | ID mão esquerda |
|---|---|---|
| Anelar | 5, 6 | 11, 12 |
| Médio | 3, 4 | 13, 14 |
| Indicador | 1, 2 | 15, 16 |
| Polegar | 7, 8 | 17, 18 |
Os dois servos de um dedo fazem trabalhos diferentes ⚠️
servo1 (ID ímpar) = eixo de flexão   aberto ↔ fechado
servo2 (ID par)   = eixo de splay    dedos juntos ↔ afastados
A interface mostra exatamente esses dois eixos. "O dedo não abre / não fecha" significa que o eixo de splay (abertura lateral) não está se movendo — um V estilo tesoura vem do splay do indicador +17 e do splay do médio −30 (um positivo, um negativo).
Eles são combinados no barramento:
servo1 = flexão + splay
servo2 = flexão − splay
Faixa (derivada das 19 poses oficiais mais a posição do meio):
| Eixo | Faixa | Significado |
|---|---|---|
| Flexão | −50 ~ +90 | aberto (negativo) ↔ fechado (positivo) |
| Splay | −45 ~ +45 | juntos (negativo) ↔ afastados (positivo) |
Duas regras de ID (errar nelas queima servos ou inverte o movimento):
- IDs ímpares são o primeiro servo de um dedo, IDs pares o segundo. Vale nas duas mãos (na esquerda, 11/12, 13/14 … também alternam). O segundo servo é montado ao contrário, então negue-o na conversão.
- A mão esquerda não é 9–16, é 11–18, numerada começando pelo anelar. Ligá-la como 1–8 em sequência está sempre errado.
Conversão
Idêntico ao apply_pose() do AmazingHandControl (verificado pose por pose):
1) quando mirror_pose é true, primeiro troque os dois valores de servo de cada dedo
2) servo_deg = (ID ímpar ? +1 : -1) × (valor da pose − angle_offset_deg)| Mão | angle_offset_deg | mirror_pose |
|---|---|---|
| Direita | 0 | sim ⚠️ |
| Esquerda | -35.16 | sim |
-35.16° é o deslocamento físico de meio entalhe dos horns dos servos da mão esquerda em relação à direita, retirado da config oficial.
Sobre o
mirror_pose— esta build difere da oficialNa referência oficial, só a mão esquerda é
true. O módulo da mão direita desta build também tem os pares de servos montados invertidos, então a mão direita também étrue.A troca inverte apenas o splay, nunca a flexão:
base = (a+b)/2não muda com a troca, enquantoside = (a−b)/2troca de sinal. Então, se o splay de uma mão sair espelhado, este é o primeiro interruptor a verificar.
O array de pose é sempre 8 valores na ordem [ring, middle, index, thumb], dois por dedo — idêntico byte a byte ao data/hand_config.yaml oficial, então você pode compará-los diretamente.
Exemplos resolvidos
| Pose | Direita | Esquerda |
|---|---|---|
open [-35]*8 | ID5 −35 / ID6 +35 | ID11 +0.16 / ID12 −0.16 |
close [75]*8 | ID5 +75 / ID6 −75 | ID11 +110.16 / ID12 −110.16 |
middle [-17.578]*8 | ID5 −17.58 / ID6 +17.58 | ID11 +17.58 / ID12 −17.58 |
Note que o
closeda mão esquerda precisa de ±110.16°, bem além do da direita. É por isso que oconfig.jsondefine o limite em ±120° (a faixa completa do SCS0009 é de cerca de ±150°). Um limite de ±90 cortaria o punho fechado da mão esquerda.
Poses predefinidas (19)
| Pose | Pose | ||
|---|---|---|---|
open | Aberta | wave1 | Acenar |
close / stone | Punho fechado | wave_r / wave_l | Deslizar para a direita / esquerda |
ok | OK | ring_close | Só o anelar |
greeting | Saudação | middle_close | Só o médio |
victory / two / scissors | Vitória / Dois | pointer_close | Só o indicador |
paper | Papel | thumb_close | Só o polegar |
one / three | Um / Três | hifive | High five |
Para mudar uma pose, edite a seção poses do config.json; as chaves correspondem aos nomes no YAML oficial.
Esquerda e direita podem usar valores diferentes
Dentro de uma pose, positions é compartilhado pelas duas mãos. Se uma mão precisar de um conjunto diferente por causa de diferenças na montagem mecânica, adicione uma chave right ou left a essa entrada e ela sobrescreve positions:
"close": {
  "label": "Punho fechado",
  "positions": [75, 75, 75, 75, 75, 75, 18, 18],   // compartilhado pelas duas mãos
  "right":     [ ... 8 valores ... ]               // opcional: apenas mão direita
}
Dois modos
| Modo | Comportamento |
|---|---|
| Mão direita | Envia apenas para os 8 servos da mão direita |
| Mão esquerda | Envia apenas para os 8 servos da mão esquerda (espelhamento + offset de −35.16° aplicados automaticamente) |
Uma mão por vez. As duas mãos ficam no mesmo barramento; alterne com Target no topo. A troca não perturba a outra mão — ela mantém a pose onde está.
Teleoperação por câmera
Os landmarks de mão do MediaPipe rodam localmente no navegador (ativos em web/mediapipe/, funcionam offline). Os 21 landmarks são convertidos em valores de pose para 4 dedos e enviados em streaming para a mão selecionada.
1. Capture três poses primeiro
Ligue a câmera, faça a pose com a mão e clique no botão de captura daquela pose (cerca de 1 segundo de média). A ordem não importa; clique no mesmo botão de novo para recapturar. O status só fica verde quando as três estiverem capturadas — nada é enviado antes disso, então a mão permanece no meio.
| Botão | Pose | Fornece |
|---|---|---|
| ① Spread | Dedos retos e afastados, polegar apontando para fora | A extremidade "reto" da flexão + a extremidade "afastado" do splay |
| ② Together | Dedos retos e juntos, polegar encostado no indicador | A extremidade "juntos" do splay |
| ③ Fist | Feche o punho, polegar recolhido em direção à palma | A extremidade "fechado" da flexão |
2. Cada eixo é uma reta passando por dois pontos medidos
Tanto a flexão quanto o splay usam dois pontos medidos como extremidades para definir uma reta:
t    = (medido − pontoA) / (pontoB − pontoA)   // limitado a 0..1
alvo = A.alvo + (B.alvo − A.alvo) × t
A vantagem: o sinal da medição de cada dedo é absorvido automaticamente — então não existe uma caixa de seleção "inverter este dedo" para marcar. (Indicador e anelar ficam em lados opostos da linha central, e a cadeia de juntas do polegar é diferente, então suas direções são realmente opostas — os dois pontos medidos absorvem isso.)
Os alvos das extremidades ficam na seção camera do config.json:
| Eixo | Extremidades | Anelar | Médio | Indicador |
|---|---|---|---|---|
| Flexão | reto → punho | −50 → 90 | −50 → 90 | −50 → 90 |
| Splay | juntos → afastados | −45 → +45 | 0 → 0 | +45 → −45 |
As duas extremidades do splay são 0 para o dedo médio (ele não balança para os lados).
3. O polegar só flexiona ⚠️
A CMC do polegar é uma articulação em sela (oponível), e sua flexão se acopla fortemente com a abdução — com o polegar encostado no indicador ele já está numa posição de splay, então o "zero de flexão" medido ali fica contaminado. Forçá-lo em dois eixos faz os dois saírem errados.
Então o polegar só flexiona; seu splay é sempre 0 (os dois servos dele recebem o mesmo valor). As duas poses de referência que ele precisa são a ① (apontando para fora) e a ③ (apontando para a palma) — nada extra para capturar.
4. O splay some à medida que o dedo se fecha
O splay final é escalado por:
side = side_measured × (1 − curl)splayDeg é a projeção da direção MCP→PIP sobre o eixo lateral da palma, e a flexão do dedo gira exatamente em torno desse eixo — passado um certo grau de fechamento, a projeção troca de sinal e o "afastamento" medido salta de repente para a outra extremidade.
Sem esse fade, o salto passa por servo2 = flexão − splay e arrasta o servo de ID par para o sentido inverso. (O ID ímpar recebe flexão + splay, então se move no mesmo sentido, só que mais rápido — você não percebe.) O sintoma é "na metade do caminho para fechar o punho, os servos 12 e 16 invertem de repente" — 12 é o servo de splay do anelar esquerdo e 16 o do indicador esquerdo, justamente os dois cujos alvos de splay são diferentes de zero.
Com o fade, o splay é exatamente 0 no fechamento total, por mais maluca que a medição fique. E um punho fechado deve ter os dedos juntos de qualquer forma.
5. Cores do esqueleto
| Dedo | Cor |
|---|---|
| Polegar | laranja |
| Indicador | vermelho |
| Médio | azul |
| Anelar | amarelo |
| Mindinho | cinza escuro |
| Ossos da palma | cinza neutro |
O mindinho não é usado no mapeamento de gestos, mas sua MCP de base (landmark 17) define o sistema de coordenadas da palma da mão direita, então não dá para simplesmente descartá-lo.
Cola de ajustes
| O que você quer mudar | Onde |
|---|---|
| Valores-alvo dos eixos | seção camera do config.json |
| O splay da esquerda e da direita vão em sentidos opostos | defina -1 para aquela mão em camera.side_sign (1 = sem mudança) |
| Suavidade | SMOOTH em tracking.js (padrão 0.35; menor é mais estável, mas com mais atraso) |
| Velocidade com que o fechamento é registrado | recapture as três poses |
side_sign se aplica à mão que estiver selecionada em Target. Altere e recarregue a página — não é preciso reiniciar o servidor:
"side_sign": { "right": 1, "left": -1 } // inverte todo o eixo de splay na mão esquerdaA flexão não é afetada por side_sign.
Estrutura do projeto
Amazinghand-web/
├── config.json          mapa de servos / biblioteca de poses / sequências / limites (gerado a partir do YAML oficial)
├── server.py            backend: serial + arquivos estáticos + WebSocket
├── requirements.txt
├── README.md            Inglês (o documento raiz)
├── tutorials/           de · en · es · fr · it · ja · ko · pt-br · pt-pt · zh-hans · zh-hant
├── tools/
│   └── scan_servos.py   varre o barramento em busca de servos e confere seus IDs
└── web/
    ├── index.html · app.js · tracking.js · style.css
    ├── i18n.js          textos da interface (dicionário chinês/inglês + o seletor no canto superior direito)
    └── mediapipe/       ativos do MediaPipe (empacotados localmente, offline, ~42 MB)
Protocolo frontend/backend:
// frontend → backend   target: "left" | "right"
{ "cmd": "ports" }                                  // re-escaneia as portas seriais
{ "cmd": "connect",    "port": "COM3" }
{ "cmd": "disconnect" }
{ "cmd": "target", "target": "left" }
{ "cmd": "set",    "target": "left", "angles": { "pointer": [0, 0], ... } }
{ "cmd": "pose",   "target": "left", "name": "close" }
{ "cmd": "middle", "target": "left" }
{ "cmd": "torque", "target": "left", "on": true }
{ "cmd": "stop" }

// backend → frontend
{ "type": "state", "hands": {...}, "poses": {...}, "positions": {...},
  "axes": {...}, "camera": {...}, "target": "left",
  "limits": {...}, "port": { "available": [...], "current": "COM3", "connected": true } }
{ "type": "ports" | "connected" | "disconnected", "ports": [...], ... }
{ "type": "error", "msg": "falha ao conectar COM_FAKE: o sistema não pode encontrar o arquivo especificado." }
Segurança
| Item | |
|---|---|
| Limites de pose | ±120° (limits no config.json); as 19 poses verificadas para ficarem dentro |
| Deduplicação de mudanças | mudanças abaixo de 0.5° não são enviadas, para não inundar o barramento com ruído |
| Limitação de escrita | mínimo de 20 ms entre escritas |
| Botão de emergência | o botão vermelho na interface libera todos os servos de uma vez |
| Proteção na saída | o torque é liberado automaticamente no Ctrl+C |
| Debug de uma mão só | --hand left/right |
Solução de problemas
O movimento está invertido → verifique se a fiação segue "ID ímpar primeiro"; na mão esquerda, confirme também angle_offset_deg = -35.16.
O punho da mão esquerda fica pequeno demais / os servos zumbem → o limite provavelmente ainda está em ±90; verifique se o config.json tem ±120.
Um dedo não se move / "expected N motors, found M" → rode tools/scan_servos.py; os IDs da mão esquerda são os mais fáceis de ligar errado.
A posição do meio está errada → o valor do meio -17.578125 é convertido do bruto oficial 451/571. Para calibrar com a sua própria montagem, edite middle.positions no config.json.
O rastreamento da câmera está tremendo → iluminação uniforme, palma virada para a câmera. SMOOTH em tracking.js (padrão 0.35) — mais alto é mais suave, mas com mais atraso.
Os gestos da câmera estão errados / um dedo não acompanha → veja a seção Teleoperação por câmera acima. Verifique três coisas primeiro:
- As três poses foram capturadas? — o status precisa estar verde; nada é enviado antes disso e a mão fica no meio
- Uma direção invertida significa que aquela pose foi capturada ao contrário — basta recapturar aquele botão, sem mudar código
- O polegar não deve fazer splay — ele só flexiona, veja a seção 3 acima
Um servo inverte de repente na metade do caminho para fechar o punho → esse servo deve ter um ID par (o eixo de splay, por exemplo 12 / 16 na mão esquerda). Normalmente o splay vai a 0 conforme o dedo fecha e nunca salta; se você vir isso, a linha side *= (1 - curl) em tracking.js não está fazendo efeito, ou curl não está sendo calculado.