

Contrôle web AmazingHand
Pilotez la main dextre AmazingHand depuis un navigateur — main gauche ou droite, avec deux façons de la commander :
- Manuel — 8 curseurs de servo + 19 poses prédéfinies + retour au milieu en un clic
- Téléopération caméra — MediaPipe s'exécute localement dans le navigateur et projette votre main sur les doigts en temps réel (la vidéo ne quitte jamais la machine)
- Interface bilingue — basculez entre chinois et anglais dans le coin supérieur droit ; le navigateur mémorise le choix
La table des servos, la bibliothèque de poses et les formules de conversion sont alignées sur AmazingHandControl (l'interface officielle).
Démarrage rapide
Ouvrez un terminal et placez-vous dans le dossier Amazinghand-web :
pip install -r requirements.txt

python server.py --no-connect   # recommandé : démarrez le serveur, choisissez le port dans la page (rien ne bouge)

# python server.py                # détecte automatiquement le port série et se connecte
# python server.py --port COM9    # utilise un port précis
# python server.py --hand left    # active uniquement la main gauche
# python server.py --dry-run      # aucun port série, interface uniquement
Ouvrez ensuite http://localhost:8000 dans un navigateur.
Choisir le port série dans la page
Le haut de la page comporte une barre de ports :
Port [COM3 ★ USB-Enhanced-SERIAL CH343 ▾] [Refresh] [Connect] [Disconnect] Connected to COM3- La liste déroulante énumère tous les ports série de la machine. Les puces USB-série courantes (CH34x / CP210x / FTDI …) sont marquées ★ et placées en tête
- Refresh relance le scan (à utiliser après avoir branché la carte)
- Connect ouvre le port sélectionné ; la main revient au milieu juste après
- Disconnect relâche d'abord le couple, pour que les servos ne restent pas verrouillés en place
- Pour changer de port, il suffit de sélectionner le nouveau et de cliquer sur Connect — l'ancien port est fermé automatiquement
--no-connectest conçu pour ce flux : le serveur démarre sans toucher à aucun port série, il ne peut donc pas attraper le mauvais et faire sursauter la main. Retirez l'option si vous voulez qu'il se connecte au démarrage.
Les journaux série vont dans server.log (si vous lancez via un .bat, la fenêtre disparaît aussitôt — lisez plutôt le fichier).
Vérification du câblage
Liste les ID de servos détectés et les vérifie main par main par rapport à config.json.
python tools/scan_servos.py --port COM9Remplacez COM9 par votre port réel.
Mapping des servos
Source : DEFAULT_HAND_SERVOS dans AmazingHandControl/hand_logic.py et docs/zh-hans/CONFIG_FORMAT.md.
| Doigt | ID main droite | ID main gauche |
|---|---|---|
| Annulaire | 5, 6 | 11, 12 |
| Majeur | 3, 4 | 13, 14 |
| Index | 1, 2 | 15, 16 |
| Pouce | 7, 8 | 17, 18 |
Les deux servos d'un doigt ont des rôles distincts ⚠️
servo1 (ID impair) = axe de flexion    ouvert ↔ fermé
servo2 (ID pair)   = axe d'écartement  doigts serrés ↔ doigts écartés
L'interface affiche exactement ces deux axes. « Le doigt ne s'écarte pas / ne se referme pas » signifie que l'axe d'écartement ne bouge pas — un V en ciseau vient de l'écartement de l'index +17 et de celui du majeur −30 (un positif, un négatif).
Ils sont combinés sur le bus :
servo1 = flexion + écartement
servo2 = flexion − écartement
Plage (déduite des 19 poses officielles plus le milieu) :
| Axe | Plage | Signification |
|---|---|---|
| Flexion | −50 ~ +90 | ouvert (négatif) ↔ fermé (positif) |
| Écartement | −45 ~ +45 | serré (négatif) ↔ écarté (positif) |
Deux règles sur les ID (s'y tromper grille des servos ou inverse le mouvement) :
- Les ID impairs sont le premier servo d'un doigt, les ID pairs le second. Vrai sur les deux mains (à gauche, 11/12, 13/14 … alternent aussi). Le second servo est monté à l'envers, il faut donc lui mettre un signe − dans la conversion.
- La main gauche n'est pas en 9–16, mais en 11–18, numérotée annulaire en premier. La câbler en 1–8 à la suite est toujours faux.
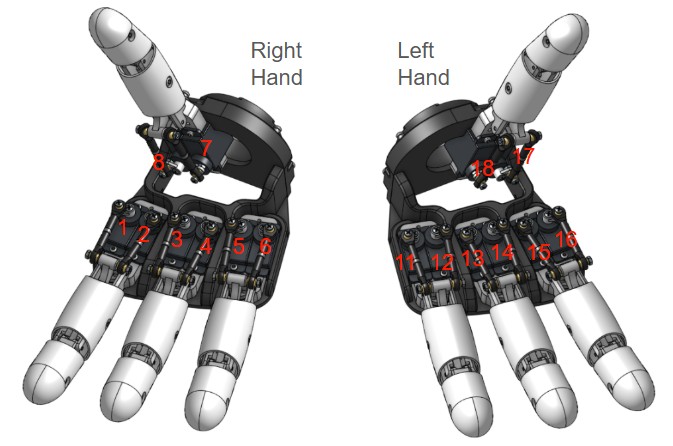
Conversion
Identique à apply_pose() dans AmazingHandControl (vérifié pose par pose) :
1) lorsque mirror_pose vaut true, échangez d'abord les deux valeurs de servo de chaque doigt
2) servo_deg = (ID impair ? +1 : -1) × (valeur de pose − angle_offset_deg)| Main | angle_offset_deg | mirror_pose |
|---|---|---|
| Droite | 0 | oui ⚠️ |
| Gauche | -35.16 | oui |
-35.16° est le décalage physique d'un demi-crant des palonniers de servo de la main gauche par rapport à la droite, tiré de la configuration officielle.
À propos de
mirror_pose— cette version diffère de l'officielleDans la référence officielle, seule la main gauche est à
true. Le module de main droite de cette version a lui aussi ses paires de servos montées à l'envers, donc la main droite est également àtrue.L'échange n'inverse que l'écartement, jamais la flexion :
base = (a+b)/2est inchangé par un échange, tandis queside = (a−b)/2change de signe. Donc si l'écartement d'une main ressort en miroir, c'est le premier interrupteur à vérifier.
Le tableau de pose comporte toujours 8 valeurs dans l'ordre [annulaire, majeur, index, pouce], deux par doigt — identique octet pour octet au data/hand_config.yaml officiel, ce qui permet de les comparer directement.
Exemples concrets
| Pose | Droite | Gauche |
|---|---|---|
open [-35]*8 | ID5 −35 / ID6 +35 | ID11 +0.16 / ID12 −0.16 |
close [75]*8 | ID5 +75 / ID6 −75 | ID11 +110.16 / ID12 −110.16 |
milieu [-17.578]*8 | ID5 −17.58 / ID6 +17.58 | ID11 +17.58 / ID12 −17.58 |
À noter que le
closede la main gauche demande ±110.16°, bien au-delà de la droite. C'est pourquoiconfig.jsonfixe la limite à ±120° (la plage complète du SCS0009 est d'environ ±150°). Une limite à ±90 rognerait le poing de la main gauche.
Poses prédéfinies (19)
| Pose | Pose | ||
|---|---|---|---|
open | Ouverte | wave1 | Salut |
close / stone | Poing | wave_r / wave_l | Balayage droite / gauche |
ok | OK | ring_close | Annulaire seul |
greeting | Salutation | middle_close | Majeur seul |
victory / two / scissors | Victoire / Deux | pointer_close | Index seul |
paper | Feuille | thumb_close | Pouce seul |
one / three | Un / Trois | hifive | High five |
Pour modifier une pose, éditez la section poses de config.json ; les clés correspondent aux noms du YAML officiel.
La gauche et la droite peuvent utiliser des valeurs différentes
Dans une pose, positions est partagé par les deux mains. Si une main a besoin d'un jeu différent à cause de différences d'assemblage mécanique, ajoutez une clé right ou left à cette entrée et elle remplace positions :
"close": {
  "label": "Fist",
  "positions": [75, 75, 75, 75, 75, 75, 18, 18],   // partagé par les deux mains
  "right":     [ ... 8 valeurs ... ]                // optionnel : main droite uniquement
}
Deux modes
| Mode | Comportement |
|---|---|
| Main droite | Envoie uniquement aux 8 servos de la main droite |
| Main gauche | Envoie uniquement aux 8 servos de la main gauche (miroir + décalage de −35.16° appliqués automatiquement) |
Une seule main à la fois. Les deux mains sont sur le même bus ; changez de main avec Target en haut. Le changement ne perturbe pas l'autre main — elle conserve sa pose sur place.
Téléopération caméra
Les points de repère de main (landmarks) MediaPipe s'exécutent localement dans le navigateur (ressources sous web/mediapipe/, utilisables hors ligne). Les 21 landmarks sont convertis en valeurs de pose pour 4 doigts et envoyés en flux à la main sélectionnée.
1. Capturez d'abord trois poses
Lancez la caméra, puis placez votre main dans la pose voulue et cliquez sur le bouton de capture correspondant (environ 1 seconde de moyennage). L'ordre n'a pas d'importance ; recliquez sur le même bouton pour recapturer. Le statut ne passe au vert qu'une fois les trois enregistrées — rien n'est envoyé avant, la main reste donc au milieu.
| Bouton | Pose | Fournit |
|---|---|---|
| ① Écartés | Doigts tendus et écartés, pouce pointé vers l'extérieur | L'extrémité « tendu » de la flexion + l'extrémité « écarté » de l'écartement |
| ② Serrés | Doigts tendus et serrés, pouce contre l'index | L'extrémité « serré » de l'écartement |
| ③ Poing | Serrez le poing, pouce replié vers la paume | L'extrémité « fermé » de la flexion |
2. Chaque axe est une droite définie par deux points mesurés
Flexion et écartement utilisent tous deux deux extrémités mesurées pour définir une droite :
t      = (valeur mesurée − extrémitéA) / (extrémitéB − extrémitéA)      // borné à 0..1
cible  = A.cible + (B.cible − A.cible) × t
Le gain : le signe de la mesure de chaque doigt est absorbé automatiquement — il n'y a donc aucune case « inverser ce doigt » à cocher. (L'index et l'annulaire sont de part et d'autre de l'axe central, et la chaîne d'articulations du pouce diffère, donc leurs directions sont bel et bien opposées — deux extrémités mesurées les absorbent.)
Les cibles des extrémités se trouvent dans la section camera de config.json :
| Axe | Extrémités | Annulaire | Majeur | Index |
|---|---|---|---|---|
| Flexion | tendu → poing | −50 → 90 | −50 → 90 | −50 → 90 |
| Écartement | serré → écarté | −45 → +45 | 0 → 0 | +45 → −45 |
Les deux extrémités d'écartement valent 0 pour le majeur (il ne s'écarte pas latéralement).
3. Le pouce ne fait que fléchir ⚠️
Le CMC du pouce est une articulation en selle (opposable), et sa flexion est fortement couplée à l'abduction — pouce replié contre l'index, il est déjà dans une position d'écartement, donc la « flexion zéro » mesurée là est faussée. Le forcer sur deux axes et les deux ressortent faux.
Le pouce ne fait donc que fléchir ; son écartement est toujours à 0 (ses deux servos reçoivent la même valeur). Les deux poses de référence dont il a besoin sont ① (pointé vers l'extérieur) et ③ (pointé vers la paume) — rien de plus à capturer.
4. L'écartement s'estompe à mesure que le doigt se replie
L'écartement final est mis à l'échelle par :
side = side_measured × (1 − curl)splayDeg est la projection de la direction MCP→PIP sur l'axe latéral de la paume, et la flexion du doigt tourne précisément autour de cet axe — au-delà d'un certain repli, la projection change de signe et l'« écartement » mesuré bascule soudainement à l'autre extrémité.
Sans cette atténuation, ce basculement se propage via servo2 = flexion − écartement et entraîne le servo d'ID pair en marche arrière. (L'ID impair reçoit flexion + écartement, il part donc dans le même sens, juste plus vite — c'est invisible.) Le symptôme est « à mi-chemin du poing, les servos 12 et 16 se mettent soudain à l'envers » — 12 est le servo d'écartement de l'annulaire gauche et 16 celui de l'index gauche, précisément les deux dont les cibles d'écartement sont non nulles.
Avec l'atténuation, l'écartement est exactement 0 au repli complet, quelle que soit la folie de la mesure. Et un poing, de toute façon, c'est des doigts serrés.
5. Couleurs du squelette
| Doigt | Couleur |
|---|---|
| Pouce | orange |
| Index | rouge |
| Majeur | bleu |
| Annulaire | jaune |
| Auriculaire | gris sombre |
| Os de la paume | gris neutre |
L'auriculaire ne sert pas à la reconnaissance des gestes, mais son MCP de base (landmark 17) définit le repère de la paume de la main droite, on ne peut donc pas simplement le supprimer.
Aide-mémoire de réglage
| Ce que vous voulez changer | Où |
|---|---|
| Valeurs cibles des axes | section camera de config.json |
| L'écartement gauche et droite va en sens opposé | passez cette main à -1 dans camera.side_sign (1 = inchangé) |
| Fluidité | SMOOTH dans tracking.js (défaut 0.35 ; plus bas = plus stable mais plus retardé) |
| Vitesse à laquelle un repli est détecté | recapturez les trois poses |
side_sign s'applique à la main sélectionnée sous Target. Modifiez-le et rechargez la page — aucun redémarrage du serveur nécessaire :
"side_sign": { "right": 1, "left": -1 } // inverse tout l'axe d'écartement sur la main gaucheLa flexion n'est pas affectée par side_sign.
Arborescence du projet
Amazinghand-web/
├── config.json          mapping des servos / bibliothèque de poses / séquences / limites (généré depuis le YAML officiel)
├── server.py            backend : série + fichiers statiques + WebSocket
├── requirements.txt
├── README.md            anglais (document d'origine)
├── tutorials/           de · en · es · fr · it · ja · ko · pt-br · pt-pt · zh-hans · zh-hant
├── tools/
│   └── scan_servos.py   scanne le bus à la recherche de servos et vérifie leurs ID
└── web/
    ├── index.html · app.js · tracking.js · style.css
    ├── i18n.js          chaînes de l'interface (dictionnaire chinois/anglais + le sélecteur en haut à droite)
    └── mediapipe/       ressources MediaPipe (embarquées localement, hors ligne, ~42 MB)
Protocole frontend/backend :
// du frontend vers le backend   target: "left" | "right"
{ "cmd": "ports" }                                  // relance le scan des ports série
{ "cmd": "connect",    "port": "COM3" }
{ "cmd": "disconnect" }
{ "cmd": "target", "target": "left" }
{ "cmd": "set",    "target": "left", "angles": { "pointer": [0, 0], ... } }
{ "cmd": "pose",   "target": "left", "name": "close" }
{ "cmd": "middle", "target": "left" }
{ "cmd": "torque", "target": "left", "on": true }
{ "cmd": "stop" }

// du backend vers le frontend
{ "type": "state", "hands": {...}, "poses": {...}, "positions": {...},
  "axes": {...}, "camera": {...}, "target": "left",
  "limits": {...}, "port": { "available": [...], "current": "COM3", "connected": true } }
{ "type": "ports" | "connected" | "disconnected", "ports": [...], ... }
{ "type": "error", "msg": "connect COM_FAKE failed: the system cannot find the file specified." }
Sécurité
| Élément | |
|---|---|
| Limites de pose | ±120° (limits dans config.json) ; les 19 poses ont été vérifiées pour rester dans les limites |
| Déduplication des changements | les variations inférieures à 0.5° ne sont pas envoyées, pour ne pas saturer le bus de bruit |
| Limitation des écritures | minimum 20 ms entre deux écritures |
| Arrêt d'urgence | le bouton rouge de l'interface relâche tous les servos d'un coup |
| Protection à la sortie | le couple est relâché automatiquement sur Ctrl+C |
| Débogage main unique | --hand left/right |
Dépannage
Le mouvement est inversé → vérifiez que le câblage respecte « ID impair en premier » ; sur la main gauche, confirmez aussi angle_offset_deg = -35.16.
Le poing de la main gauche est trop petit / les servos sifflent → la limite est probablement encore à ±90 ; vérifiez que config.json est bien à ±120.
Un doigt ne bouge pas / « expected N motors, found M » → lancez tools/scan_servos.py ; les ID de la main gauche sont les plus faciles à mal câbler.
La position médiane est décalée → la valeur médiane -17.578125 est convertie depuis le brut officiel 451/571. Pour l'étalonner sur votre propre assemblage, éditez middle.positions dans config.json.
Le suivi caméra saccade → éclairage uniforme, paume face à la caméra. SMOOTH dans tracking.js (défaut 0.35) — plus haut = plus lisse mais plus retardé.
Les gestes caméra sont erronés / un doigt ne suit pas → voir la section Téléopération caméra ci-dessus. Vérifiez d'abord trois choses :
- Les trois poses sont-elles capturées ? — le statut doit être vert ; rien n'est envoyé avant, et la main reste au milieu
- Une direction inversée signifie que cette pose a été capturée à l'envers — recapturez simplement ce bouton, aucun changement de code
- Le pouce ne doit pas s'écarter — il ne fait que fléchir, voir la section 3 ci-dessus
Un servo bascule en marche arrière à mi-chemin du poing → ce servo devrait avoir un ID pair (l'axe d'écartement, p. ex. main gauche 12 / 16). Normalement l'écartement s'estompe jusqu'à 0 avec le repli et ne saute jamais ; si vous constatez cela, la ligne side *= (1 - curl) de tracking.js ne prend pas effet, ou bien curl n'est pas calculé.