

Control web de AmazingHand
Controla la mano diestra AmazingHand desde el navegador — mano izquierda o derecha, con dos formas de gobernarla:
- Manual — 8 deslizadores de servo + 19 poses predefinidas + vuelta al centro con un clic
- Teleoperación por cámara — MediaPipe se ejecuta localmente en el navegador y mapea tu mano sobre los dedos en tiempo real (el vídeo nunca sale de la máquina)
- Interfaz bilingüe — cambia entre chino e inglés en la esquina superior derecha; el navegador recuerda tu elección
El mapa de servos, la biblioteca de poses y las fórmulas de conversión coinciden con AmazingHandControl (la GUI oficial).
Inicio rápido
Abre una terminal y entra en la carpeta Amazinghand-web:
pip install -r requirements.txt

python server.py --no-connect   # recomendado: arranca el servidor, elige el puerto en la página (no se mueve nada)

# python server.py                # detecta el puerto serie automáticamente y conecta
# python server.py --port COM9    # usa un puerto concreto
# python server.py --hand left    # habilita solo la mano izquierda
# python server.py --dry-run      # sin puerto serie, solo la interfaz
Después abre http://localhost:8000 en un navegador.
Elegir el puerto serie en la página
En la parte superior de la página hay una barra de puerto:
Port [COM3 ★ USB-Enhanced-SERIAL CH343 ▾] [Refresh] [Connect] [Disconnect] Connected to COM3- El desplegable lista todos los puertos serie de la máquina. Los chips USB-serie habituales (CH34x / CP210x / FTDI …) van marcados con ★ y se ordenan primero
- Refresh vuelve a escanear (úsalo tras conectar la placa)
- Connect abre el puerto seleccionado; la mano vuelve al centro justo después
- Disconnect libera el par primero, para que los servos no se queden bloqueados donde están
- Para cambiar de puerto, elige el nuevo y pulsa Connect — el puerto antiguo se cierra por ti
--no-connectestá pensado para este flujo: el servidor arranca sin tocar ningún puerto serie, así que no puede coger el equivocado y dar un tirón a la mano. Quita el flag si quieres que conecte al arrancar.
Los registros serie van a server.log (si lo lanzas mediante un .bat, la ventana se abre y se cierra en un parpadeo — lee el archivo en su lugar).
Comprobación del cableado
Lista los IDs de servo que encuentra y los comprueba mano a mano contra config.json.
python tools/scan_servos.py --port COM9Sustituye COM9 por tu puerto real.
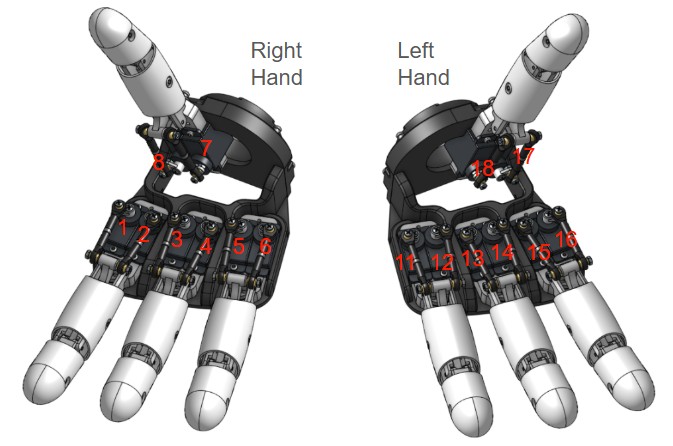
Mapa de servos
Fuente: DEFAULT_HAND_SERVOS en AmazingHandControl/hand_logic.py y docs/zh-hans/CONFIG_FORMAT.md.
| Dedo | ID mano derecha | ID mano izquierda |
|---|---|---|
| Anular | 5, 6 | 11, 12 |
| Medio | 3, 4 | 13, 14 |
| Índice | 1, 2 | 15, 16 |
| Pulgar | 7, 8 | 17, 18 |
Los dos servos de un dedo hacen trabajos distintos ⚠️
servo1 (ID impar)  = eje de flexión   abierto ↔ cerrado
servo2 (ID par)    = eje de splay     dedos juntos ↔ separados
La interfaz muestra exactamente estos dos ejes. «El dedo no se abre / no se cierra» significa que el eje de splay no se mueve — una V tipo tijera sale de un splay del índice de +17 y un splay del medio de −30 (uno positivo, uno negativo).
Se combinan en el bus:
servo1 = flexión + splay
servo2 = flexión − splay
Rango (derivado de las 19 poses oficiales más el centro):
| Eje | Rango | Significado |
|---|---|---|
| Flexión | −50 ~ +90 | abierto (negativo) ↔ cerrado (positivo) |
| Splay | −45 ~ +45 | juntos (negativo) ↔ separados (positivo) |
Dos reglas de ID (equivocarse quema servos o invierte el movimiento):
- Los IDs impares son el primer servo de un dedo, los pares el segundo. Cierto en ambas manos (la izquierda 11/12, 13/14 … también alternan). El segundo servo va montado al revés, así que niégalo en la conversión.
- La mano izquierda no es 9–16, es 11–18, numerada empezando por el anular. Cablearla como 1–8 en secuencia siempre está mal.
Conversión
Idéntico a apply_pose() en AmazingHandControl (verificado pose a pose):
1) cuando mirror_pose es true, primero intercambia los dos valores de servo de cada dedo
2) servo_deg = (ID impar ? +1 : -1) × (valor de pose − angle_offset_deg)| Mano | angle_offset_deg | mirror_pose |
|---|---|---|
| Derecha | 0 | sí ⚠️ |
| Izquierda | -35.16 | sí |
-35.16° es el desfase físico de medio diente de las bocinas del servo de la mano izquierda respecto a la derecha, tomado de la config oficial.
Sobre
mirror_pose— esta versión difiere de la oficialEn la referencia oficial solo la mano izquierda es
true. El módulo de la mano derecha de esta versión también tiene sus pares de servos montados al revés, así que la mano derecha también estrue.El intercambio solo invierte el splay, nunca la flexión:
base = (a+b)/2no cambia al intercambiar, mientras queside = (a−b)/2cambia de signo. Así que si el splay de una mano sale reflejado, este es el primer interruptor que hay que revisar.
El array de pose siempre son 8 valores en el orden [ring, middle, index, thumb], dos por dedo — idéntico byte a byte al data/hand_config.yaml oficial, así que puedes compararlos directamente.
Ejemplos resueltos
| Pose | Derecha | Izquierda |
|---|---|---|
open [-35]*8 | ID5 −35 / ID6 +35 | ID11 +0.16 / ID12 −0.16 |
close [75]*8 | ID5 +75 / ID6 −75 | ID11 +110.16 / ID12 −110.16 |
middle [-17.578]*8 | ID5 −17.58 / ID6 +17.58 | ID11 +17.58 / ID12 −17.58 |
Fíjate en que el
closede la mano izquierda necesita ±110.16°, muy por encima del de la derecha. Por esoconfig.jsonfija el límite en ±120° (el rango completo del SCS0009 es de unos ±150°). Un límite de ±90 recortaría el puño de la mano izquierda.
Poses predefinidas (19)
| Pose | Descripción | Pose | Descripción |
|---|---|---|---|
open | Abierta | wave1 | Saludo |
close / stone | Puño | wave_r / wave_l | Deslizar a la derecha / izquierda |
ok | OK | ring_close | Solo el anular |
greeting | Saludo | middle_close | Solo el medio |
victory / two / scissors | Victoria / Dos | pointer_close | Solo el índice |
paper | Papel | thumb_close | Solo el pulgar |
one / three | Uno / Tres | hifive | Choca esos cinco |
Para cambiar una pose, edita la sección poses de config.json; las claves coinciden con los nombres del YAML oficial.
La izquierda y la derecha pueden usar valores distintos
Dentro de una pose, positions es compartido por ambas manos. Si una mano necesita un conjunto distinto por diferencias de montaje mecánico, añade una clave right o left a esa entrada y anulará a positions:
"close": {
  "label": "Puño",
  "positions": [75, 75, 75, 75, 75, 75, 18, 18],   // compartido por ambas manos
  "right":     [ ... 8 valores ... ]                // opcional: solo la mano derecha
}
Dos modos
| Modo | Comportamiento |
|---|---|
| Mano derecha | Envía solo a los 8 servos de la mano derecha |
| Mano izquierda | Envía solo a los 8 servos de la mano izquierda (espejo + desfase de −35.16° aplicados automáticamente) |
Una mano a la vez. Ambas manos están en el mismo bus; cambia con Target en la parte superior. El cambio no molesta a la otra mano — mantiene su pose donde está.
Teleoperación por cámara
Los landmarks de mano de MediaPipe se ejecutan localmente en el navegador (recursos en web/mediapipe/, con capacidad offline). Los 21 landmarks se convierten en valores de pose para 4 dedos y se transmiten a la mano seleccionada.
1. Captura tres poses primero
Arranca la cámara, luego pon la mano en la pose y pulsa el botón de captura de esa pose (aproximadamente 1 segundo de promedio). El orden da igual; pulsa otra vez el mismo botón para volver a capturar. El estado solo se pone en verde cuando las tres están capturadas — no se envía nada antes de eso, así que la mano se queda en el centro.
| Botón | Pose | Aporta |
|---|---|---|
| ① Spread | Dedos estirados y separados, pulgar apuntando hacia fuera | El extremo "estirado" de la flexión + el extremo "separado" del splay |
| ② Together | Dedos estirados y juntos, pulgar pegado al índice | El extremo "juntos" del splay |
| ③ Fist | Haz un puño, pulgar recogido hacia la palma | El extremo "cerrado" de la flexión |
2. Cada eje es una recta que pasa por dos puntos medidos
Tanto la flexión como el splay usan dos extremos medidos para definir una recta:
t        = (medido − extremoA) / (extremoB − extremoA)      // acotado a 0..1
objetivo = A.objetivo + (B.objetivo − A.objetivo) × t
La ventaja: el signo de la medición de cada dedo se absorbe automáticamente — así que no hay ninguna casilla de "invertir este dedo" que marcar. (El índice y el anular están en lados opuestos de la línea central, y la cadena de articulaciones del pulgar es distinta, así que sus direcciones son de verdad opuestas — dos extremos medidos lo absorben.)
Los objetivos de los extremos están en la sección camera de config.json:
| Eje | Extremos | Anular | Medio | Índice |
|---|---|---|---|---|
| Flexión | estirado → puño | −50 → 90 | −50 → 90 | −50 → 90 |
| Splay | juntos → separados | −45 → +45 | 0 → 0 | +45 → −45 |
Ambos extremos del splay son 0 para el dedo medio (no se mueve de lado).
3. El pulgar solo flexiona ⚠️
La CMC del pulgar es una articulación en silla de montar (oponible), y su flexión se acopla estrechamente con la abducción — con el pulgar pegado al índice ya está en una posición de splay, así que el "cero de flexión" medido ahí está contaminado. Fuérzalo a dos ejes y los dos salen mal.
Así que el pulgar solo flexiona; su splay es siempre 0 (sus dos servos reciben el mismo valor). Las dos poses de referencia que necesita son la ① (apuntando hacia fuera) y la ③ (apuntando hacia la palma) — no hay nada extra que capturar.
4. El splay se desvanece a medida que el dedo se cierra
El splay final se escala por:
side = side_measured × (1 − curl)splayDeg es la proyección de la dirección MCP→PIP sobre el eje lateral de la palma, y la flexión del dedo rota exactamente alrededor de ese eje — pasado cierto grado de curvatura, la proyección cambia de signo y el "separado" medido salta de golpe al otro extremo.
Sin el desvanecimiento, ese salto viaja a través de servo2 = flexion − splay y arrastra el servo de ID par hacia atrás. (El ID impar recibe flexion + splay, así que se mueve igual, solo que más rápido — no se nota.) El síntoma es "a medio camino del puño, los servos 12 y 16 se invierten de repente" — el 12 es el servo de splay del anular izquierdo y el 16 el del índice izquierdo, precisamente los dos cuyos objetivos de splay no son cero.
Con el desvanecimiento, el splay es exactamente 0 a curvatura completa por muy loca que se vuelva la medición. Y un puño debería ser con los dedos juntos de todas formas.
5. Colores del esqueleto
| Dedo | Color |
|---|---|
| Pulgar | naranja |
| Índice | rojo |
| Medio | azul |
| Anular | amarillo |
| Meñique | gris apagado |
| Huesos de la palma | gris neutro |
El meñique no se usa para el mapeo de gestos, pero su MCP base (landmark 17) define el sistema de coordenadas de la palma de la mano derecha, así que no se puede simplemente descartar.
Guía rápida de ajuste
| Qué quieres cambiar | Dónde |
|---|---|
| Valores objetivo de los ejes | sección camera de config.json |
| El splay de izquierda y derecha va en sentidos opuestos | pon esa mano a -1 en camera.side_sign (1 = sin cambios) |
| Suavidad | SMOOTH en tracking.js (por defecto 0.35; más bajo es más estable pero con más retardo) |
| Con qué rapidez se registra una curvatura | vuelve a capturar las tres poses |
side_sign se aplica a la mano que esté seleccionada en Target. Cámbialo y recarga la página — no hace falta reiniciar el servidor:
"side_sign": { "right": 1, "left": -1 } // invierte todo el eje de splay en la mano izquierdaLa flexión no se ve afectada por side_sign.
Estructura del proyecto
Amazinghand-web/
├── config.json          mapa de servos / biblioteca de poses / secuencias / límites (generado desde el YAML oficial)
├── server.py            backend: serie + archivos estáticos + WebSocket
├── requirements.txt
├── README.md            inglés
├── tutorials/           de · en · es · fr · it · ja · ko · pt-br · pt-pt · zh-hans · zh-hant
├── tools/
│   └── scan_servos.py   escanea el bus en busca de servos y comprueba sus IDs
└── web/
    ├── index.html · app.js · tracking.js · style.css
    ├── i18n.js          textos de la interfaz (diccionario chino/inglés + el conmutador de arriba a la derecha)
    └── mediapipe/       recursos de MediaPipe (empaquetados localmente, offline, ~42 MB)
Protocolo frontend/backend:
// frontend → backend   target: "left" | "right"
{ "cmd": "ports" }                                  // volver a escanear los puertos serie
{ "cmd": "connect",    "port": "COM3" }
{ "cmd": "disconnect" }
{ "cmd": "target", "target": "left" }
{ "cmd": "set",    "target": "left", "angles": { "pointer": [0, 0], ... } }
{ "cmd": "pose",   "target": "left", "name": "close" }
{ "cmd": "middle", "target": "left" }
{ "cmd": "torque", "target": "left", "on": true }
{ "cmd": "stop" }

// backend → frontend
{ "type": "state", "hands": {...}, "poses": {...}, "positions": {...},
  "axes": {...}, "camera": {...}, "target": "left",
  "limits": {...}, "port": { "available": [...], "current": "COM3", "connected": true } }
{ "type": "ports" | "connected" | "disconnected", "ports": [...], ... }
{ "type": "error", "msg": "fallo al conectar COM_FAKE: el sistema no encuentra el archivo especificado." }
Seguridad
| Elemento | Descripción |
|---|---|
| Límites de pose | ±120° (limits en config.json); las 19 poses verificadas para mantenerse dentro |
| Deduplicación de cambios | los cambios por debajo de 0.5° no se envían, así no se inunda el bus con ruido |
| Limitación de escritura | mínimo 20 ms entre escrituras |
| Parada de emergencia (E-stop) | el botón rojo de la interfaz libera todos los servos a la vez |
| Protección al salir | el par se libera automáticamente con Ctrl+C |
| Depuración de una sola mano | --hand left/right |
Solución de problemas
El movimiento está invertido → comprueba que el cableado siga el orden "primero el ID impar"; en la mano izquierda confirma también angle_offset_deg = -35.16.
El puño de la mano izquierda es demasiado pequeño / los servos zumban → probablemente el límite siga en ±90; comprueba que config.json tenga ±120.
Un dedo no se mueve / "expected N motors, found M" → ejecuta tools/scan_servos.py; los IDs de la mano izquierda son los más fáciles de cablear mal.
La posición central está desviada → el valor central -17.578125 se convierte desde el valor bruto oficial 451/571. Para calibrar contra tu propio montaje, edita middle.positions en config.json.
El seguimiento de cámara tiembla → iluminación uniforme, palma mirando a la cámara. SMOOTH en tracking.js (por defecto 0.35) — más alto es más suave pero con más retardo.
Los gestos de cámara están mal / un dedo no sigue → mira la sección de Teleoperación por cámara de arriba. Comprueba tres cosas primero:
- ¿Están capturadas las tres poses? — el estado debe estar en verde; no se envía nada antes de eso y la mano se queda en el centro
- Una dirección invertida significa que esa pose se capturó al revés — solo vuelve a capturar ese botón, sin tocar el código
- El pulgar no debería hacer splay — solo flexiona, ver la sección 3 de arriba
Un servo se invierte de golpe a medio puño → ese servo debería tener un ID par (el eje de splay, p. ej. mano izquierda 12 / 16). Normalmente el splay se desvanece a 0 con la curvatura y nunca salta; si ves esto, la línea side *= (1 - curl) de tracking.js no está surtiendo efecto, o curl no se está calculando.