

Equipo Mac
Repasar los números de puerto
Brazo seguidor:
/dev/tty.usbmodem5AAF2193061
/dev/tty.wchusbserial5AAF2193061
Brazo líder:
/dev/tty.usbmodem5AAF2194741
/dev/tty.wchusbserial5AAF2194741
Calibrar el brazo seguidor Follower (con la nueva articulación "wrist_yaw")
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=zihao_follower_arm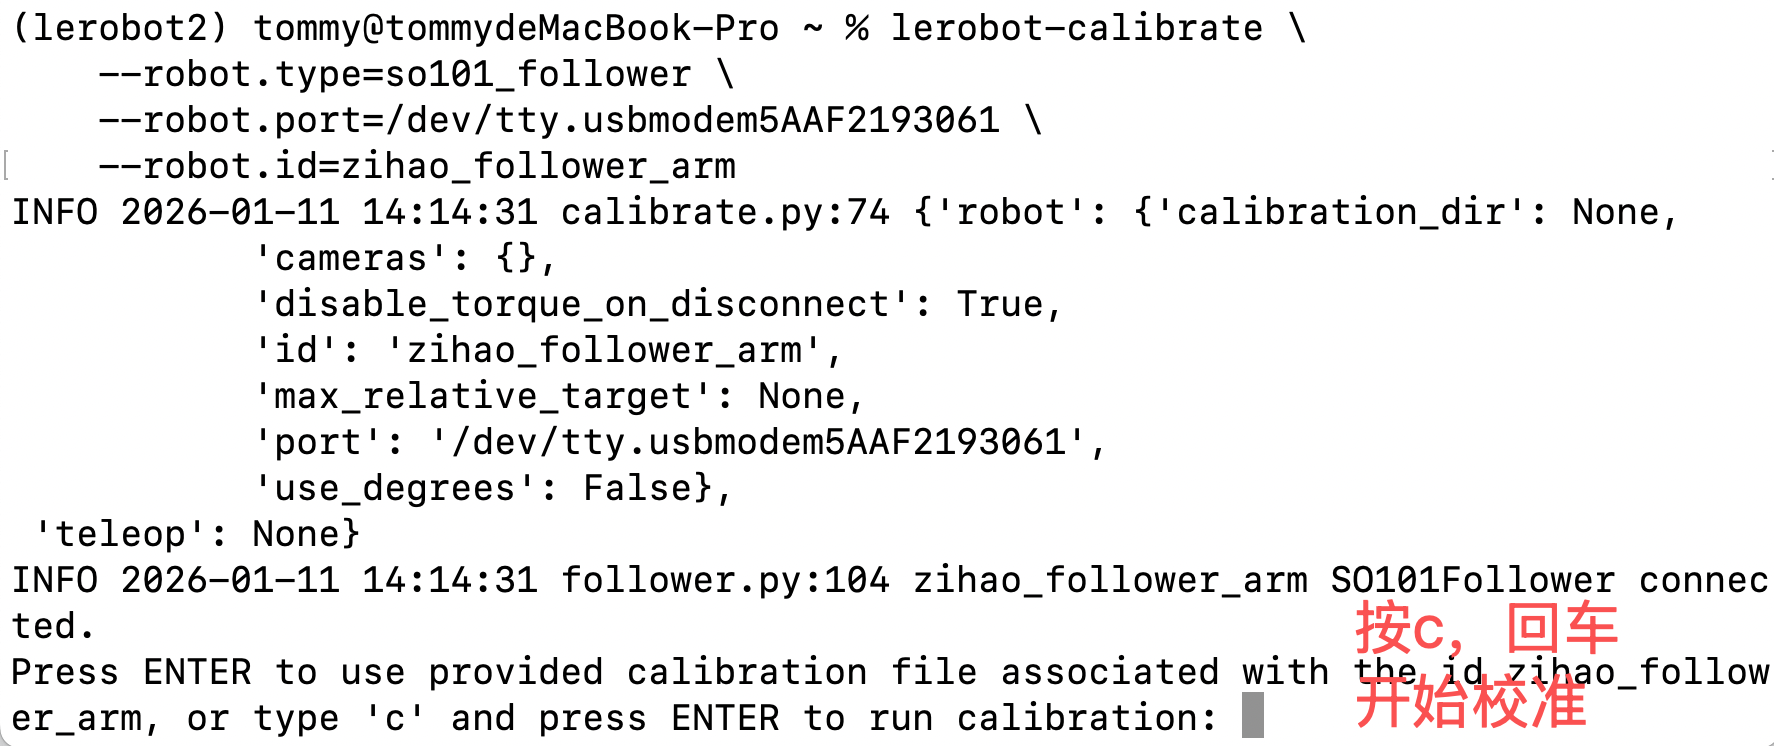
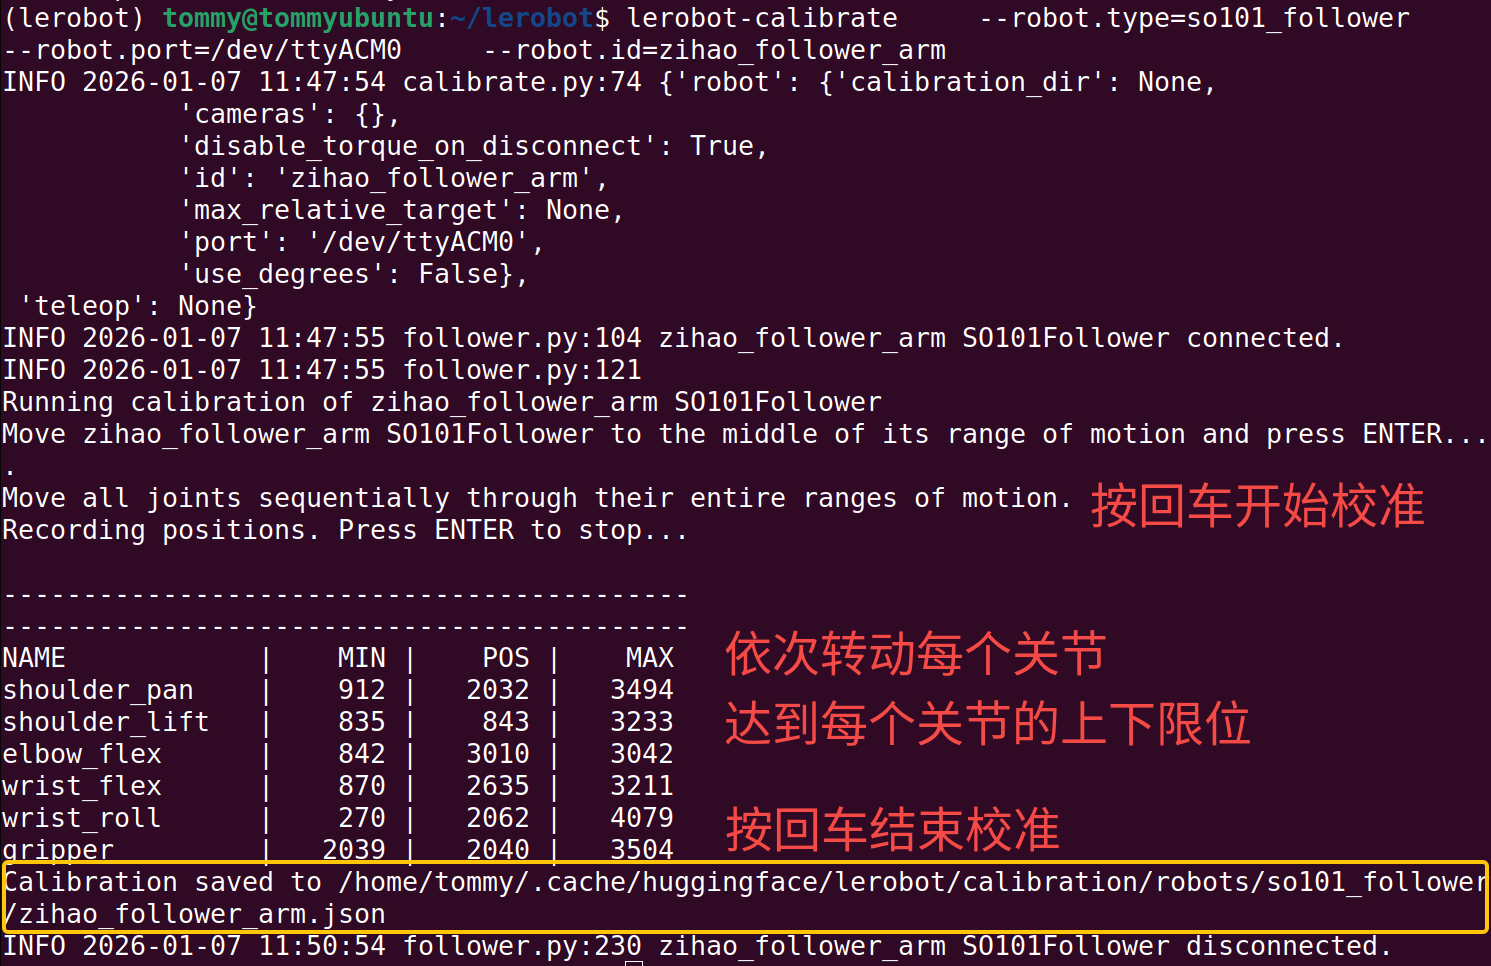
Calibrar el brazo líder Leader (con la nueva articulación "wrist_yaw")
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=zihao_leader_arm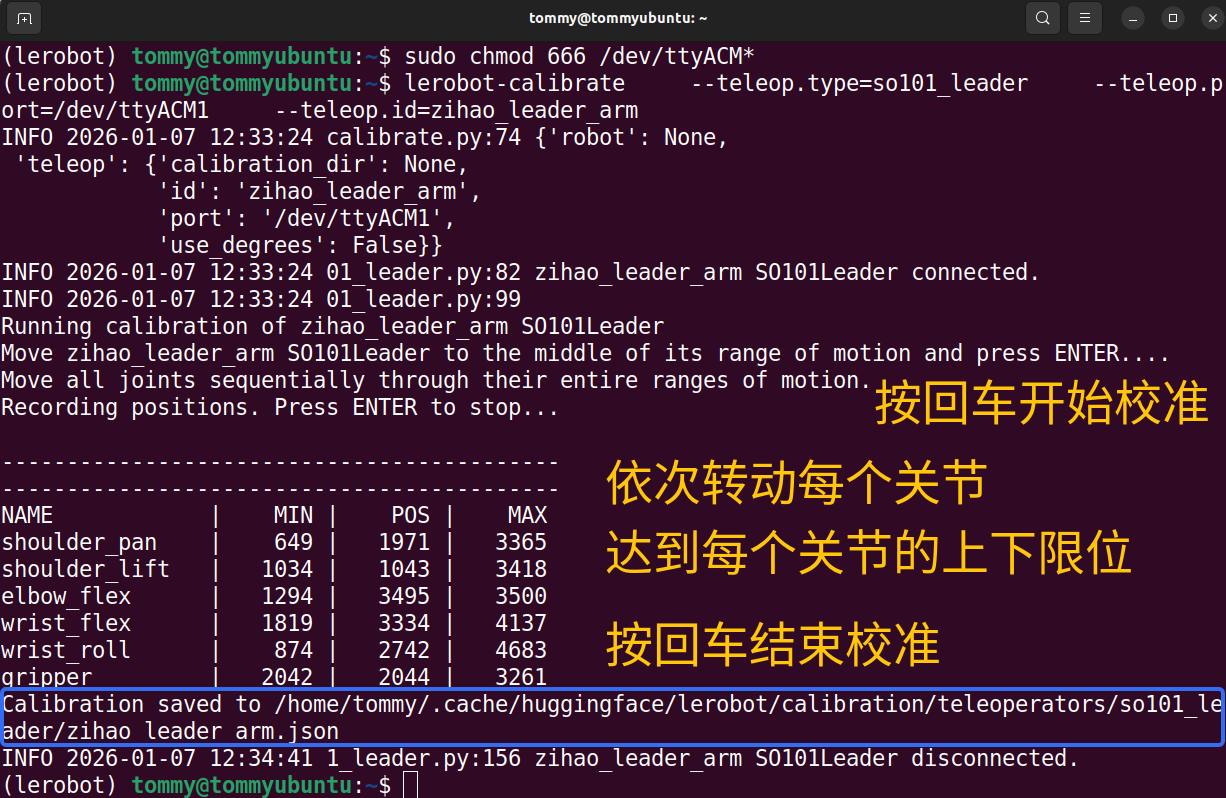
Ver el archivo de configuración de calibración
Shell
sudo nano /Users/tommy/.cache/huggingface/lerobot/calibration/teleoperators/so101_leader/zihao_leader_arm.jsonErrores comunes
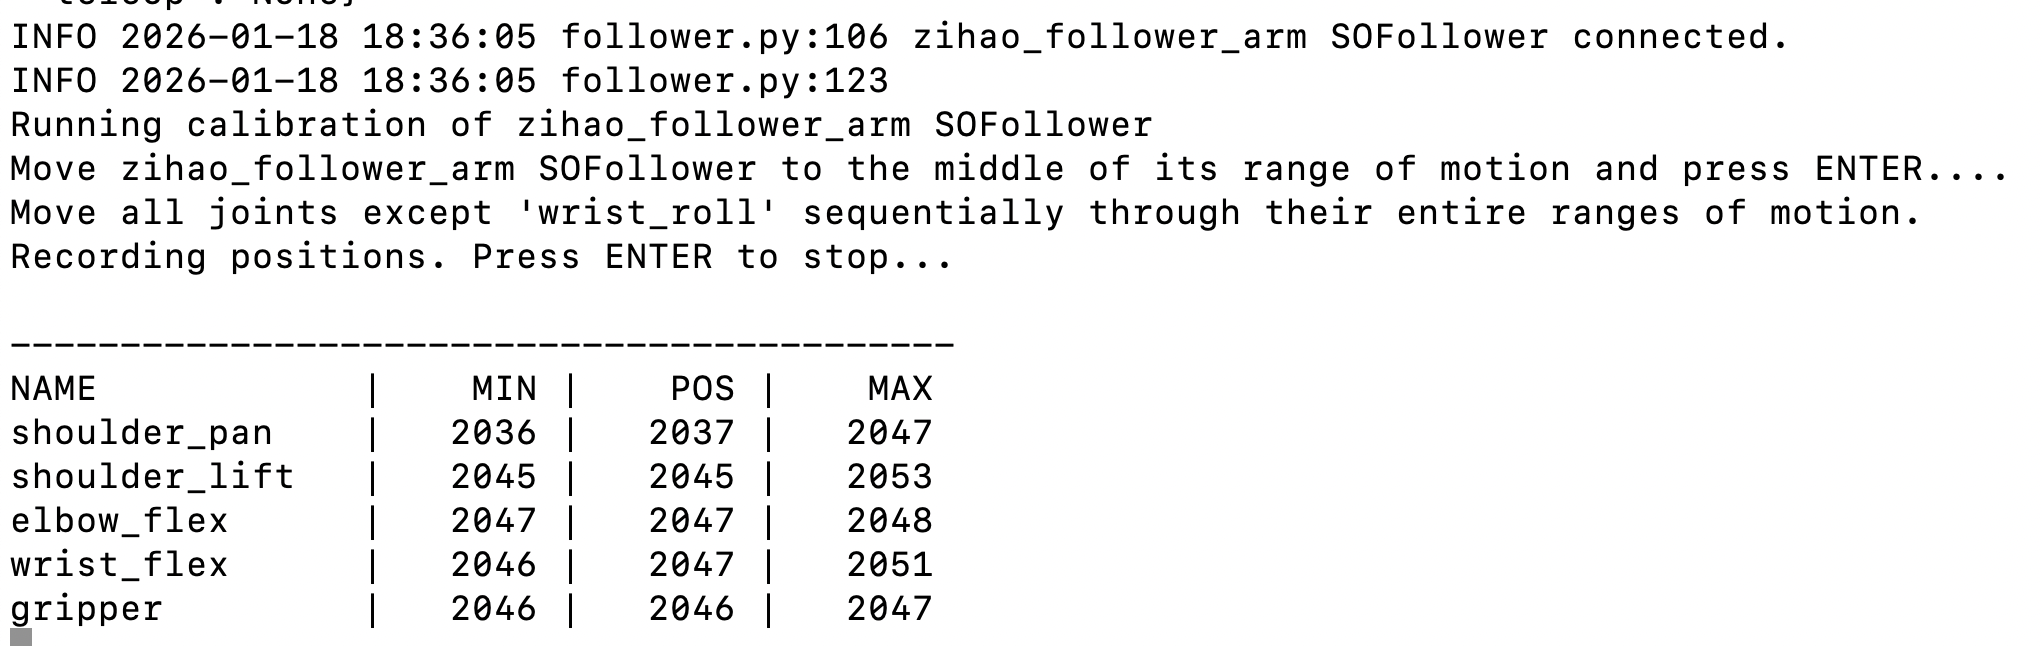
- No se encuentra uno o varios de los servomotores (no afecta)
Notas
① Uno de los brazos llega al límite y deja de moverse
Es necesario recalibrar
② No se encuentra el servomotor
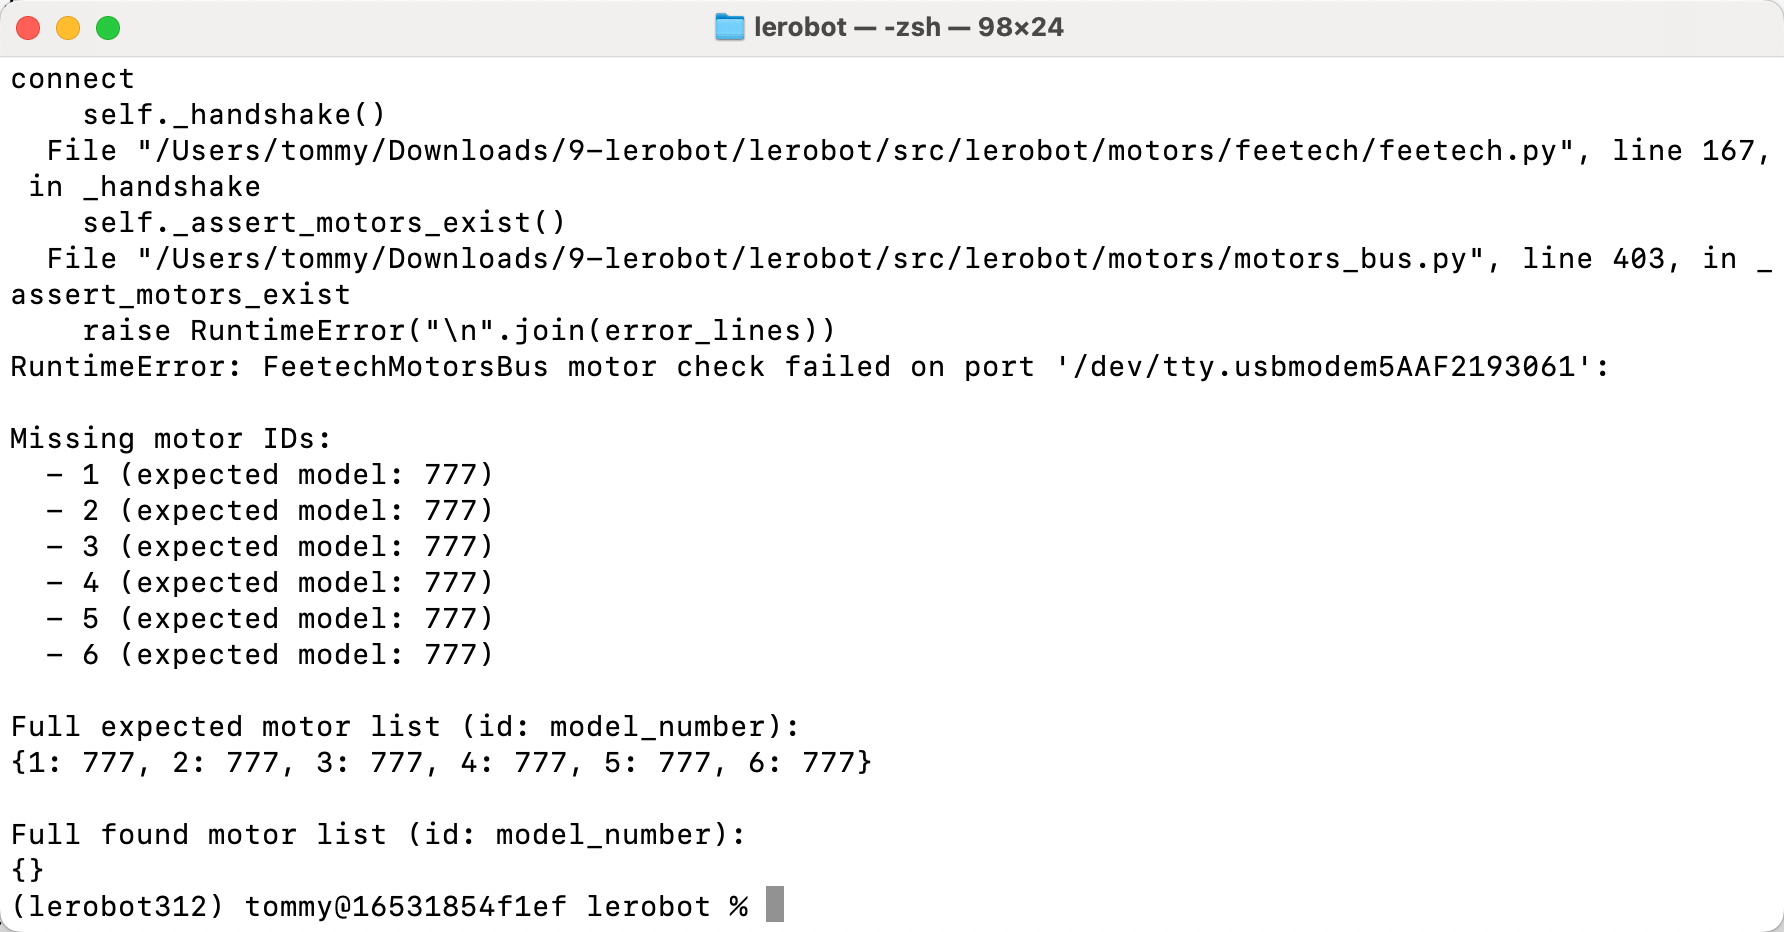
El servomotor no está enchufado