

Ubuntu
Método 1: verlo directamente desde la línea de comandos de Linux
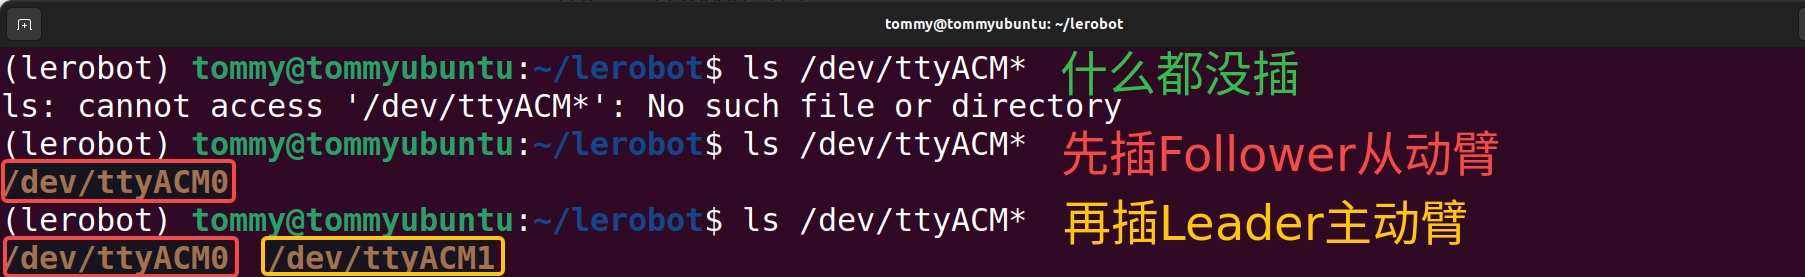
Ver el puerto del dispositivo de puerto serie
Shell
ls /dev/ttyACM*Conectar el puerto USB de la computadora y el brazo robótico
Primero conecta el brazo seguidor Follower, y luego conecta el brazo líder Leader
Método 2: herramienta oficial de Lerobot
Shell
lerobot-find-port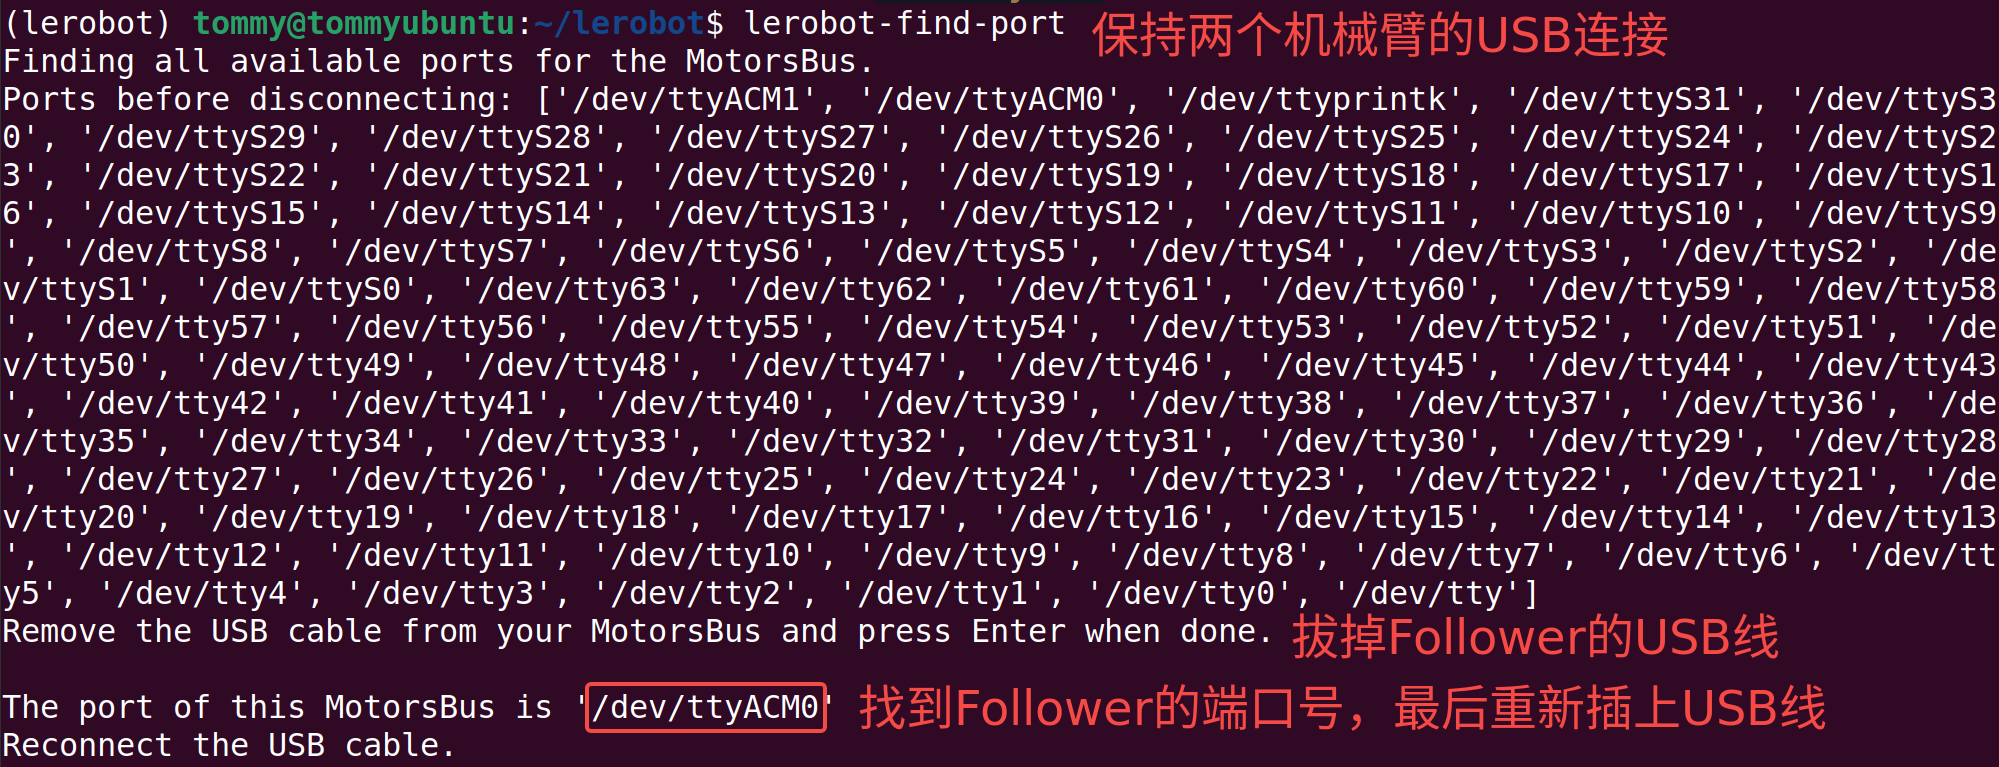
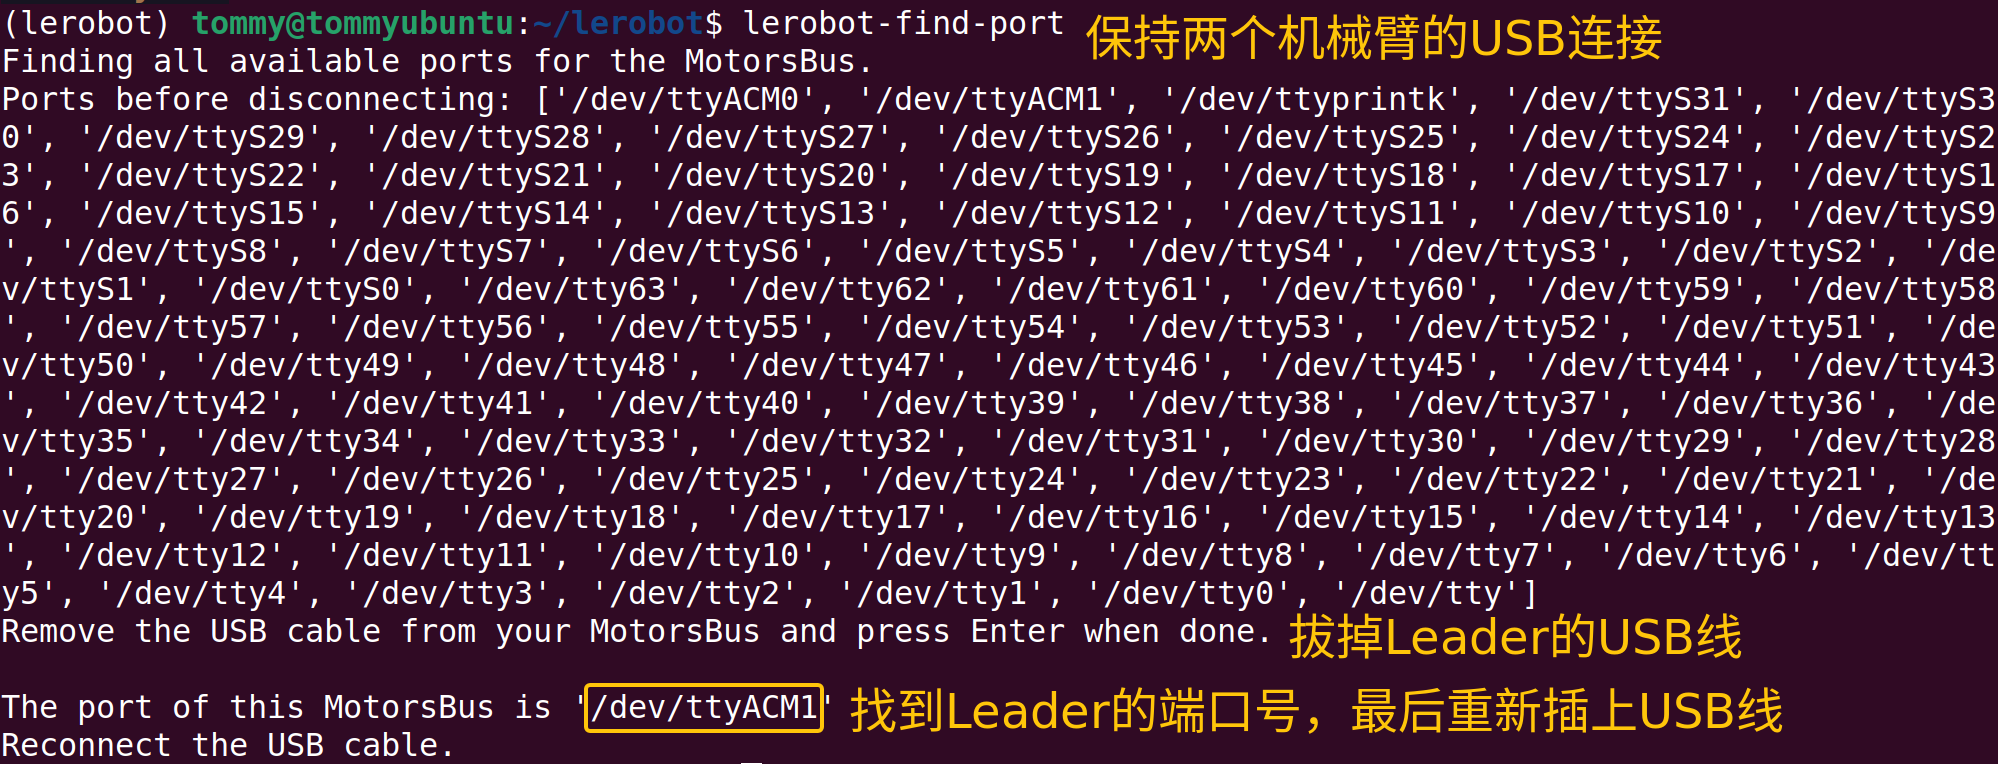
Registrar mis puertos
/dev/ttyACM0 es el número de puerto del dispositivo de puerto serie del brazo seguidor Follower
/dev/ttyACM1 es el número de puerto del dispositivo de puerto serie del brazo líder Leader
Otorgar permisos al puerto
Permitir que todos los usuarios tengan permiso de lectura y escritura en estos dispositivos de puerto serie
Shell
sudo chmod 666 /dev/ttyACM*