

Control web PWM
Esta página es la explicación específica del control web para la versión PWM (ESP32-S3). Para la interfaz común, el modo de inicio, las poses predefinidas y la teleoperación por cámara, consulta Descripción general del control web.
Hardware y flasheo
- Cableado, GPIO, alimentación y modelo de servo: consulta Cableado, GPIO y alimentación PWM.
- Flasheo del firmware (ESP-IDF o bin precompilado): consulta Inicio rápido PWM.
- PC↔ESP32 fijo a 115200 8N1; los servos no tienen velocidad en baudios.
Conexión web
- En el desplegable «controlador» de la parte superior, elige PWM (ESP32-S3)
- Pulsa Añadir puerto… y selecciona el puerto USB del ESP32-S3
- Pulsa Conectar: la página hace el handshake automáticamente (NOP), envía la elección de mano izquierda/derecha y vuelve a la posición central
- Después, controla con los deslizadores, las poses predefinidas y la teleoperación por cámara; los títulos de los dedos muestran CH 1/2 … (número de canal PWM)

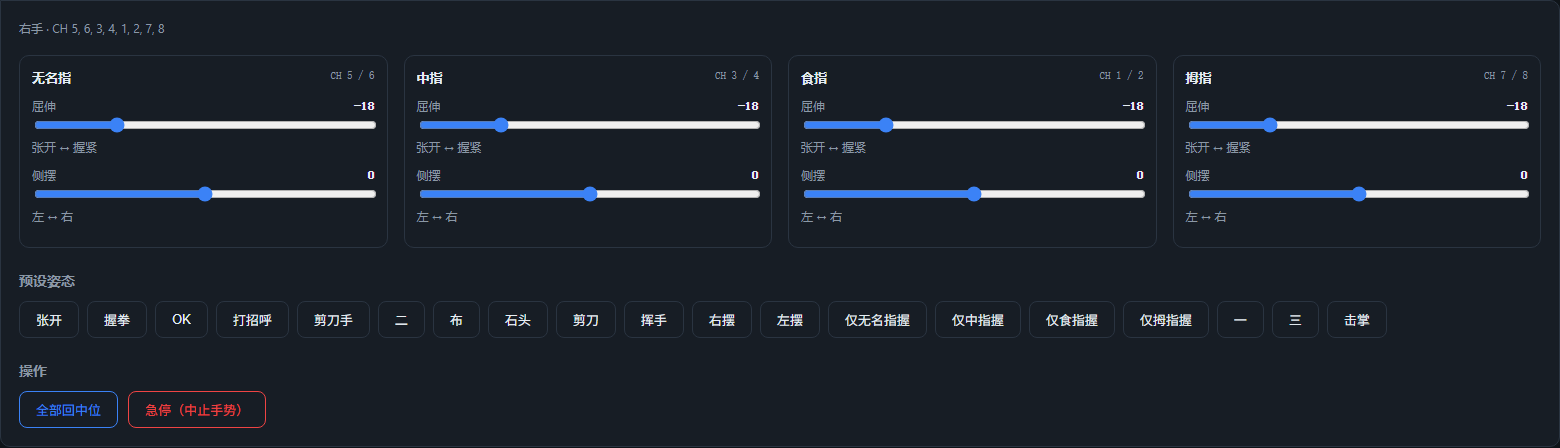
Diferencias con la versión SCS0009
| Elemento | Versión de bus SCS0009 | Versión PWM |
|---|---|---|
| Velocidad del puerto serie | 1.000.000 | 115.200 |
| Placa controladora | Placa controladora de bus USB | ESP32-S3 + placa adaptadora PWM |
| Par | Se puede activar/liberar | No (el firmware no tiene comando de par; el botón se oculta) |
| Parada de emergencia | Libera todo el par | Envía 0xFF para abortar el gesto; los servos siguen alimentados y mantienen la posición |
| Velocidad | Admite parámetro de velocidad | Las tramas de control directo no llevan parámetro de velocidad |
| Realimentación | Lectura de posición/temperatura/voltaje/velocidad | Sin lectura, no se detectan bloqueos ni pérdida de pasos |
| Mano izquierda/derecha | ID de servo distintos | El mismo grupo de canales; se envía 0xF1 para cambiar (afecta sobre todo a los gestos del firmware; las poses de la página usan el mapeo de cada mano) |
Calibración de ángulos
La página convierte los valores de pose en 8 ángulos de 0–180°, con esta fórmula por defecto:
angle = 90 + dir × scale × valor de pose + offset- En cada dedo, el primer canal usa
dir = -1y el segundodir = +1 - Por defecto
scale = 1yoffset = 0, es decir, el ángulo del eje del servo se refleja directamente - Cuando
mirror_posees verdadero, primero se intercambian los dos valores de pose de cada dedo (en este repositorio está activado en ambas manos)
Si en la máquina real la dirección sale invertida o el centro está desviado, edita pwm.calibration en config.json:
jsonc
"pwm": {
  "calibration": {
    "right": {
      "pointer": { "scale": 1.0, "offset_deg": [0, 0] }
    }
  }
}- Dirección invertida: cambia el
scaledel dedo correspondiente a-1 - Centro desviado: ajusta
offset_deg(uno por cada canal) - Procedimiento dedo a dedo: vuelve al centro → mueve un solo dedo → observa la dirección/el centro → cambia
scale/offset_deg→ recarga la página y vuelve a probar
Preguntas frecuentes
- Falla la conexión / el ESP32 no responde: comprueba que la velocidad en baudios sea 115200, que hayas seleccionado el puerto COM del ESP32, la alimentación de 5 V/3 A y la masa común; al abrir el puerto el ESP32 puede reiniciarse, y la página reintenta el NOP automáticamente
- Los servos no se mueven o tiemblan: confirma primero que los servos sean digitales de 333 Hz (PTK 7452 MG-D o similar) y que la alimentación sea suficiente; el SG90 requiere cambiar el firmware
- La dirección está invertida: cambia el
scaledel dedo correspondiente a-1 - El centro no está bien: ajusta el
offset_degdel canal correspondiente - Sale «ocupado (gesto en curso)»: el firmware está ejecutando un gesto interno; espera a que termine o pulsa la parada de emergencia (
0xFF) - Escanear servos:
tools/scan_servos.pysolo sirve para SCS0009; para PWM usaAmazingHand-PWM/tools/serial_test.pyo la página web