Información del producto
Introducción al módulo IMU
El sensor de actitud IMU de alta precisión integra un procesador 32 bits de alto rendimiento a 72MHz, capaz de realizar el cálculo de actitud en tiempo real y la compensación dinámica, con una frecuencia de actualización de datos de hasta 100Hz, combinando las ventajas de respuesta rápida y salida estable. Admite los modos de comunicación IIC y serie, es compatible con microcontroladores y hosts Linux, y puede integrarse sin problemas con el sistema ROS, siendo ampliamente aplicable a escenarios de alto rendimiento como el control de movimiento de robots, la estabilización de actitud de drones y la navegación y el posicionamiento inteligentes.
1. Descripción general de versiones
| Comparación de rendimiento | |||
|---|---|---|---|
| 6 ejes | 9 ejes | 10 ejes | |
| Procesador 32 bits de alto rendimiento | √ | √ | √ |
| Giroscopio 3 ejes | √ | √ | √ |
| Acelerómetro 3 ejes | √ | √ | √ |
| Magnetómetro 3 ejes | - | √ | √ |
| Barómetro | - | - | √ |
| Algoritmo de fusión de datos de actitud AHRS | - | √ | √ |
| Algoritmo de filtro Mahony | √ | √ | √ |
| Interfaz de comunicación | Type-C (requiere placa base) / conector de pines IIC | ||
| Método de comunicación | IIC / serie | ||
| Posicionamiento / Escenarios de aplicación | Diseñado para aplicaciones sensibles al coste, cumple el estándar para aplicaciones de alta respuesta dinámica | Construido sobre la arquitectura de hardware de 6 ejes con un módulo magnetómetro de 3 ejes integrado, ajustado con el algoritmo de fusión de datos de actitud AHRS, lo que mejora enormemente la estabilidad y la precisión de medición de la salida de datos | Añade un barómetro sobre la arquitectura de sensores de 9 ejes, capaz de emitir información precisa de altitud, adecuado para escenarios de aplicación con mayores requisitos de percepción de actitud y posición espacial en 3D |
Descripción de funciones de pines
| SDA | Línea de datos serie I2C |
|---|---|
| SCL | Línea de reloj serie I2C |
| GND | Masa |
| 3V3 | 3V3 |
| RX | Pin de recepción de datos serie |
| TX | Pin de transmisión de datos serie |
| GND | Masa |
| 5V | 5V |
2. Parámetros del producto
| Parámetros del producto | |
|---|---|
| Notas | |
| Velocidad de baudios serie | 115200bps |
| Frecuencia de salida serie | 25Hz por defecto, ajustable de 10Hz a 100Hz |
| Frecuencia de reloj IIC | 100KHz |
| Datos de salida | Aceleración 3 ejes, velocidad angular 3 ejes, giroscopio 3 ejes, ángulos de Euler 3 ejes, magnetómetro 3 ejes, presión barométrica, altitud, temperatura, cuaternión (*texto rojo: solo versiones de 9/10 ejes; texto azul: solo versión de 10 ejes) |
| Tiempo de arranque | 5000ms |
| Temperatura de funcionamiento | -40°C~+85°C |
| Temperatura de almacenamiento | -40°C~+100°C |
| Resistencia a golpes | 20kg (placa desnuda) |
| Dispositivos compatibles | Hosts Linux: PC, Raspberry Pi, serie Jetson, serie RDK; hosts MCU: STM32, MSPM0, ESP32, Pico, Arduino |
| Tensión de funcionamiento | 5V o 3.3V |
| Corriente de funcionamiento | 11mA |
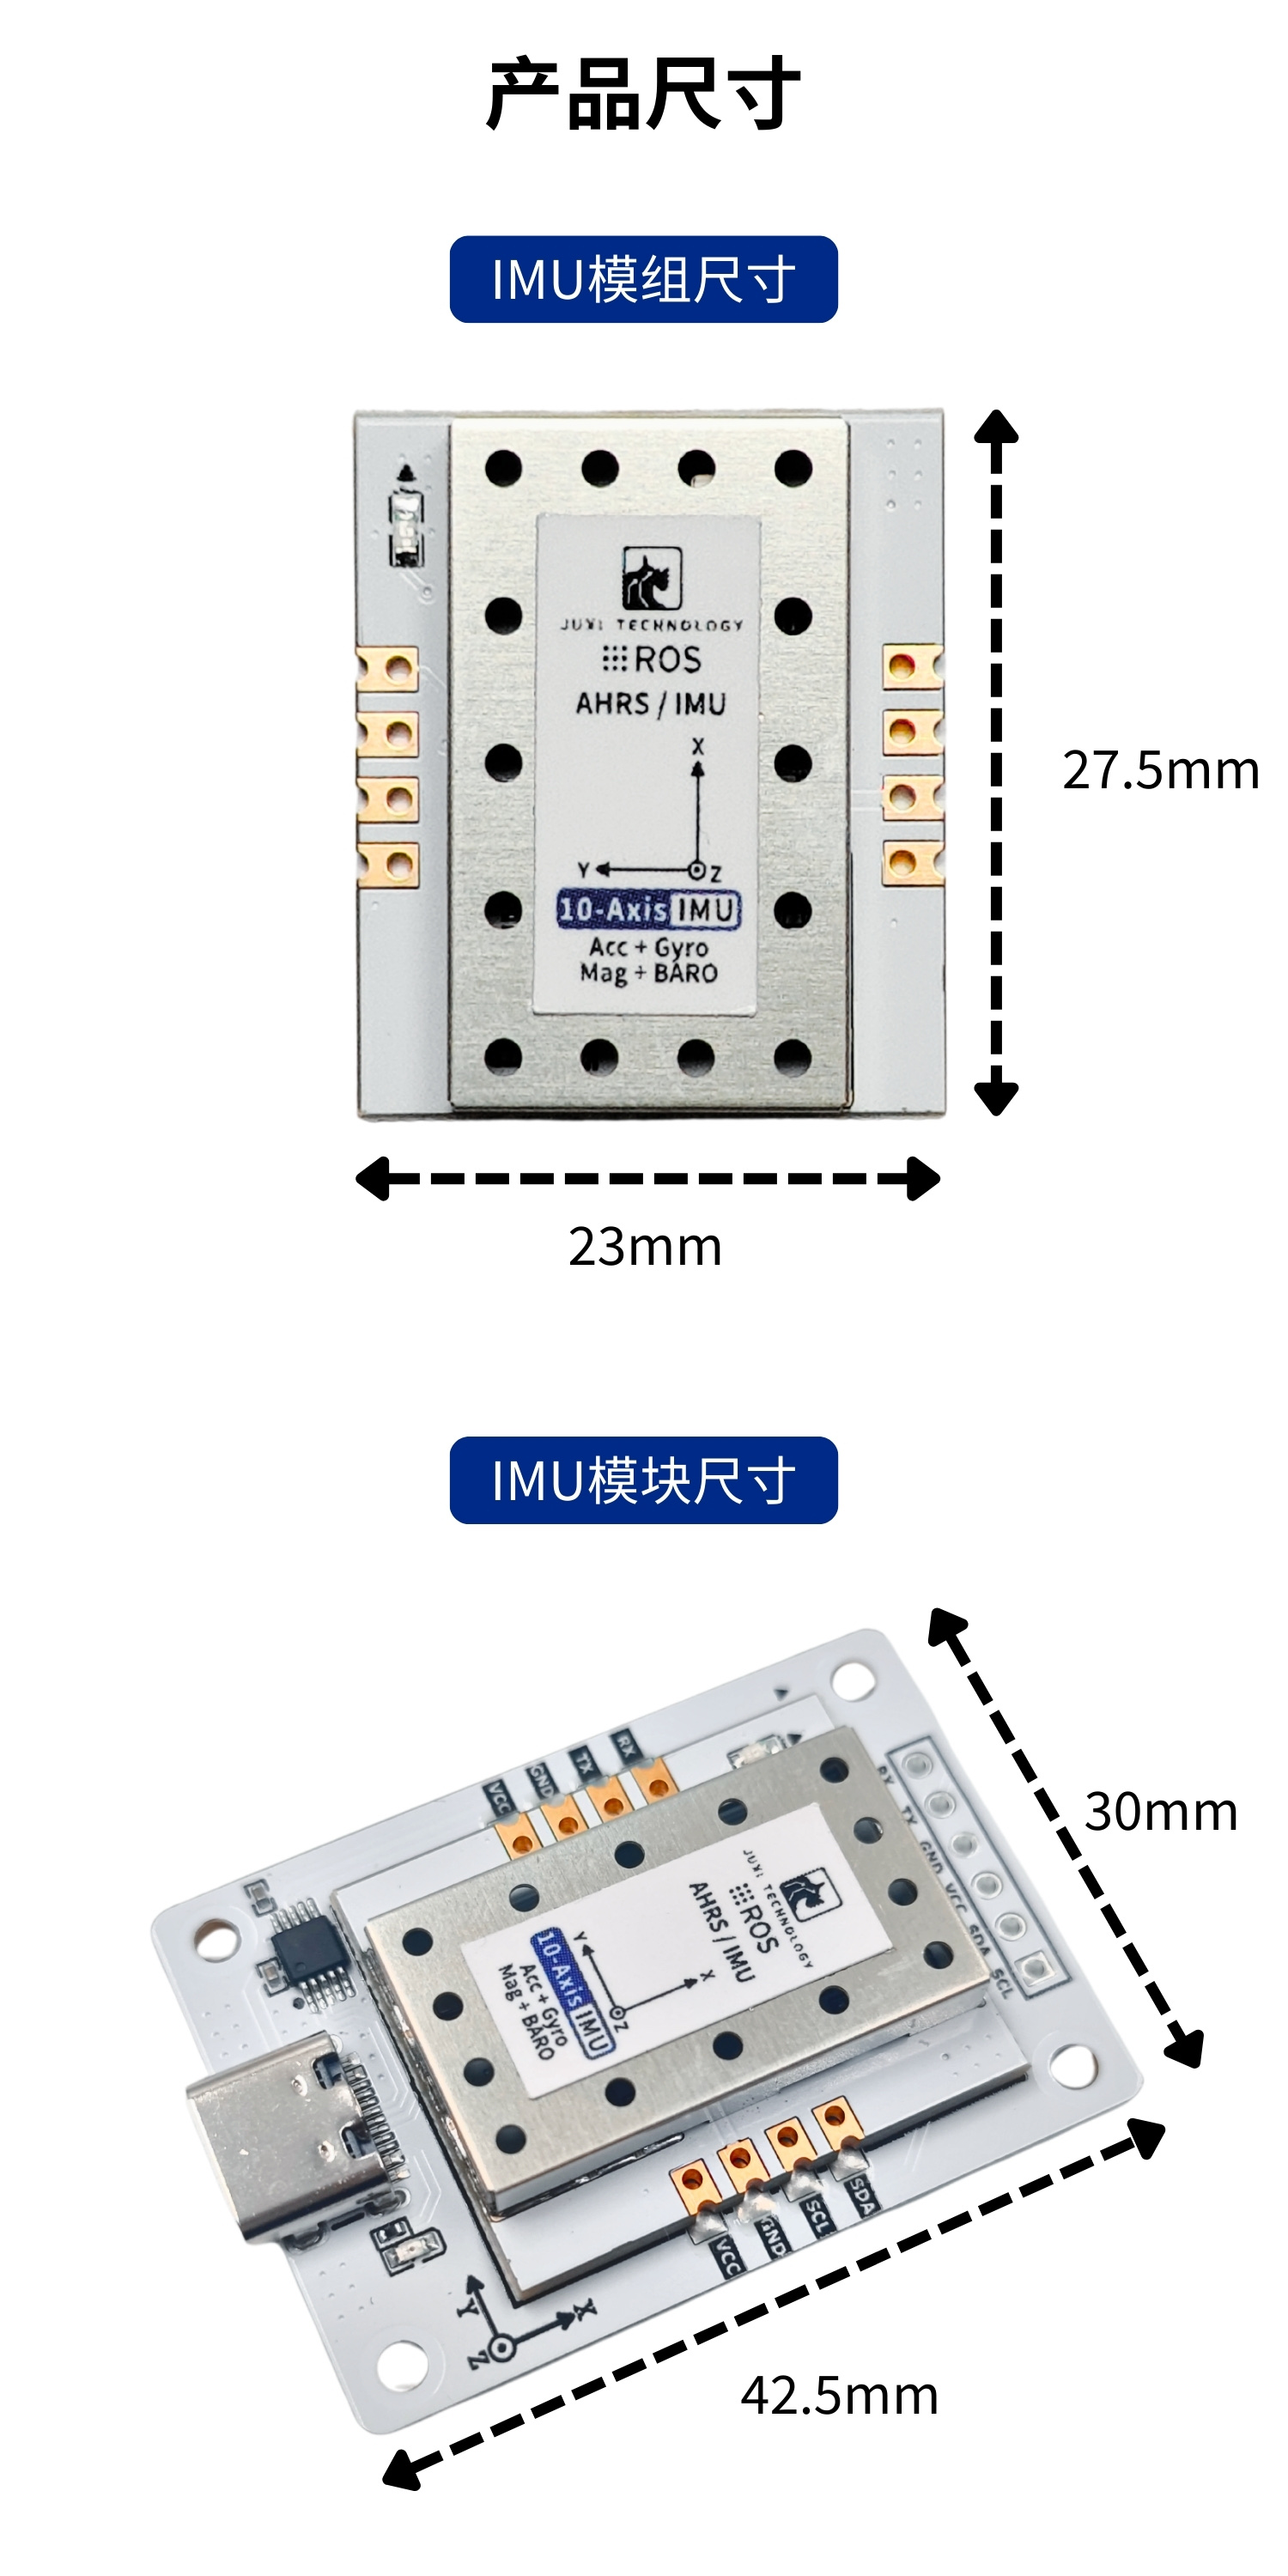
| Dimensiones del producto | 27.4mm22.6mm12mm |
| Peso del producto | 3.8g |
| Soporte ROS | ROS1/ROS2 |
3. Parámetros de rendimiento del sensor
Parámetros de rendimiento de datos IMU
| IMU | Acelerómetro | Giroscopio | Magnetómetro |
|---|---|---|---|
| Rango | ±16g | ±2000°/s | ±8Gauss |
| Resolución | 0.0005(g/LSB) | 0.061(°/s)/(LSB) | 0.244mGauss/LSB |
| Ruido RMS (ancho de banda de 100Hz) | 1.0mg-RMS | 0.07°/S-RMS | / |
| Deriva de temperatura | ±0.15mg/C | 0.015°/s/°C | / |
| Ancho de banda | 12.5~1600Hz | 12.5~1600Hz | / |
Parámetros de rendimiento de datos de navegación
| Parámetro | Valor típico | |
|---|---|---|
| Ángulo de cabeceo/alabeo (colocación horizontal) | Rango | X:±180°, Y:±90° |
| Precisión | 0.0055° | |
| Ángulo de rumbo (colocación horizontal) | Rango | Z:±180° |
| Precisión | 0.0055° |
Parámetros de rendimiento del barómetro
| Parámetro | Condición | Valor típico |
|---|---|---|
| Rango | 300~2000hPa | |
| Ruido RMS | Modo estándar | 1Pa-RMS |
| Precisión relativa | ±0.12hPa |
4. Parámetros de dimensiones