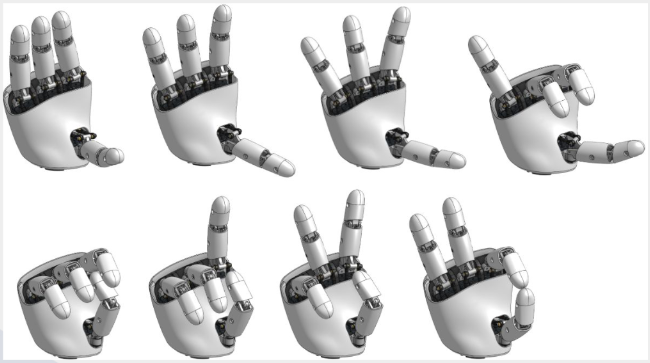
Tutorial de depuración de la mano hábil (servo TTL)
Primero descargue el paquete comprimido «灵巧手调试.zip» y extráigalo. Luego, mediante el documento «使用arduio程序调试灵巧手过程(TTL舵机)», puede configurar IDs de servos, calibrar, alinear la posición central y ejecutar el programa demo, o consultar el código de código abierto oficial.
Sin desmontar el producto terminado (IDs de servos, calibración y posición central ya ajustados de fábrica) puede saltar directamente al punto 6: ejecutar «02 演示程序» y al punto 7 seguimiento de la mano.
1. Conexión para depurar la mano
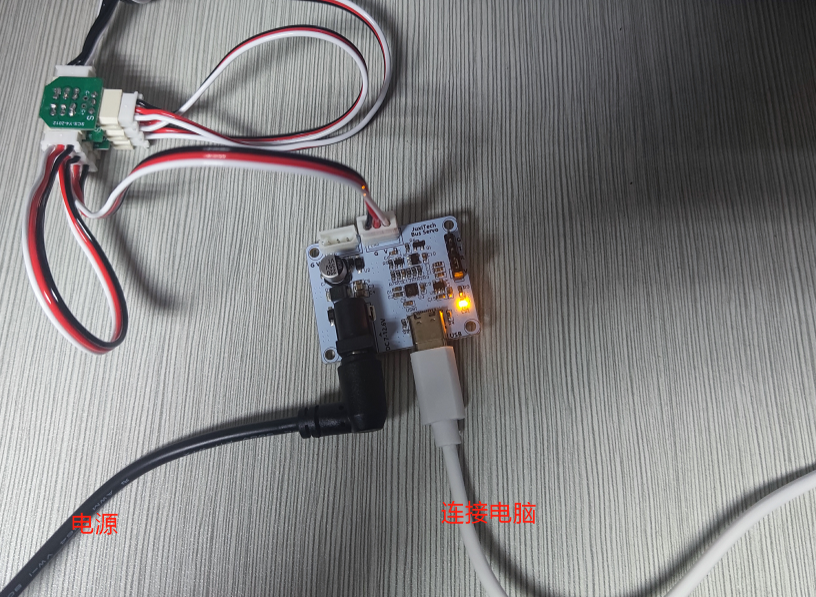
Una opción es usar el PC con software host como Python (software host Feetech o código Python). La otra es usar un microcontrolador como MEGA328P o una placa de desarrollo/controlador comprada.
Conexión de la siguiente manera: (1) Conexión para depurar con Python (solo placa driver de servos):
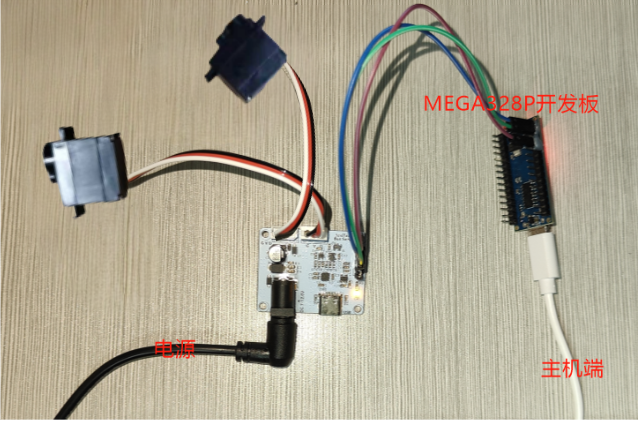
(2) Conexión para depurar con MEGA328P (placa driver de servos + placa 328P):
¡Observe bien las posiciones de los pines de la placa MEGA328P!
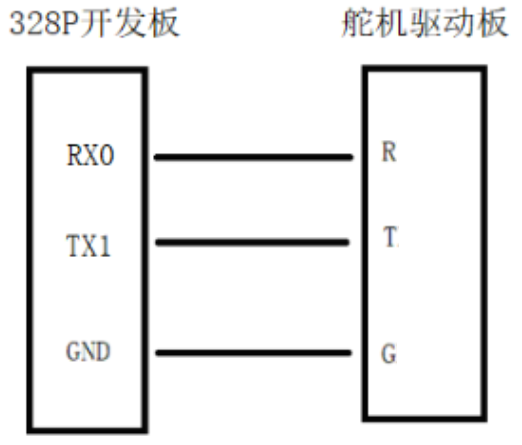
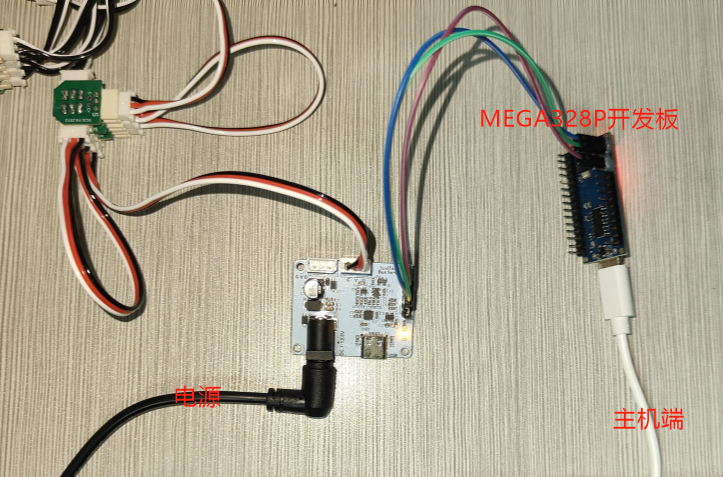
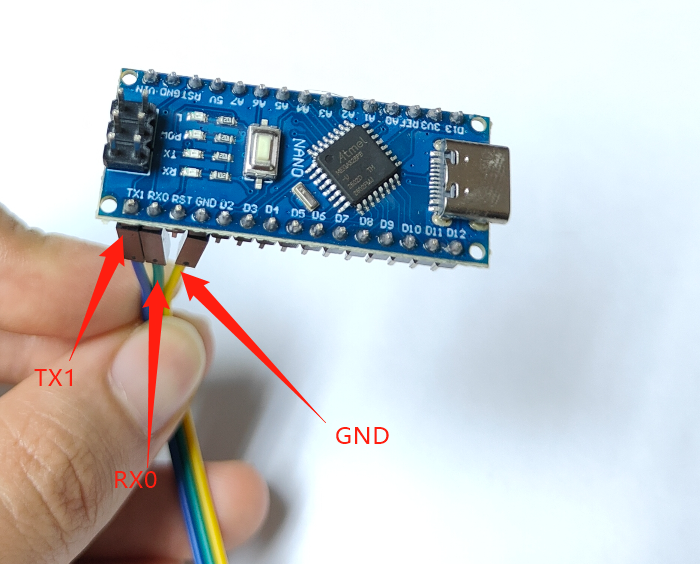
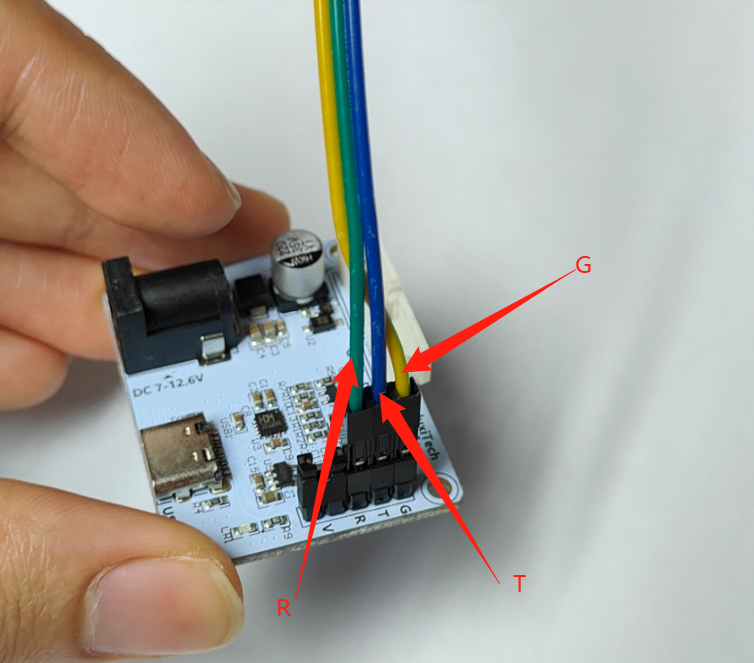
A continuación, el proceso de depuración con el microcontrolador. El microcontrolador ejecuta el programa demo en bucle; basta desconectar el cable de datos para detenerlo.
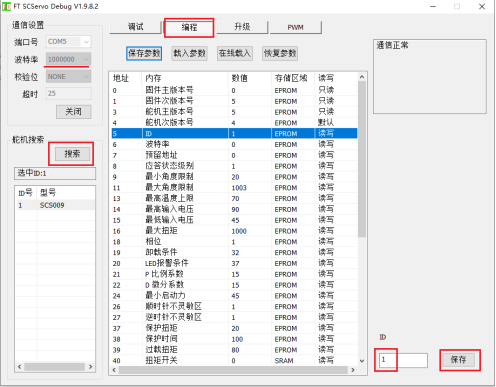
2. Configurar IDs de servos
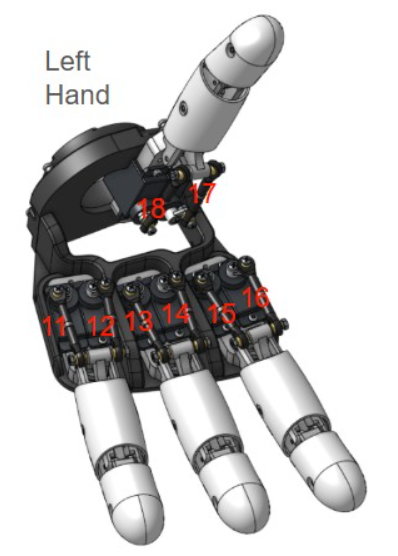
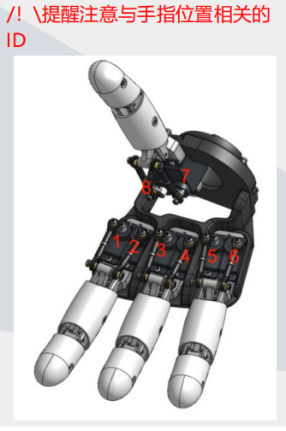
Una mano usa 8 servos: mano derecha ID 1-8, mano izquierda ID 11-18
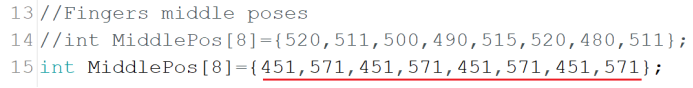
Posición central de fábrica: derecha [451,571,451,571,451,571,451,571], izquierda [571,451,571,451,571,451,571,451]
- Conexión: conectar cada servo con la placa driver, uno a uno.
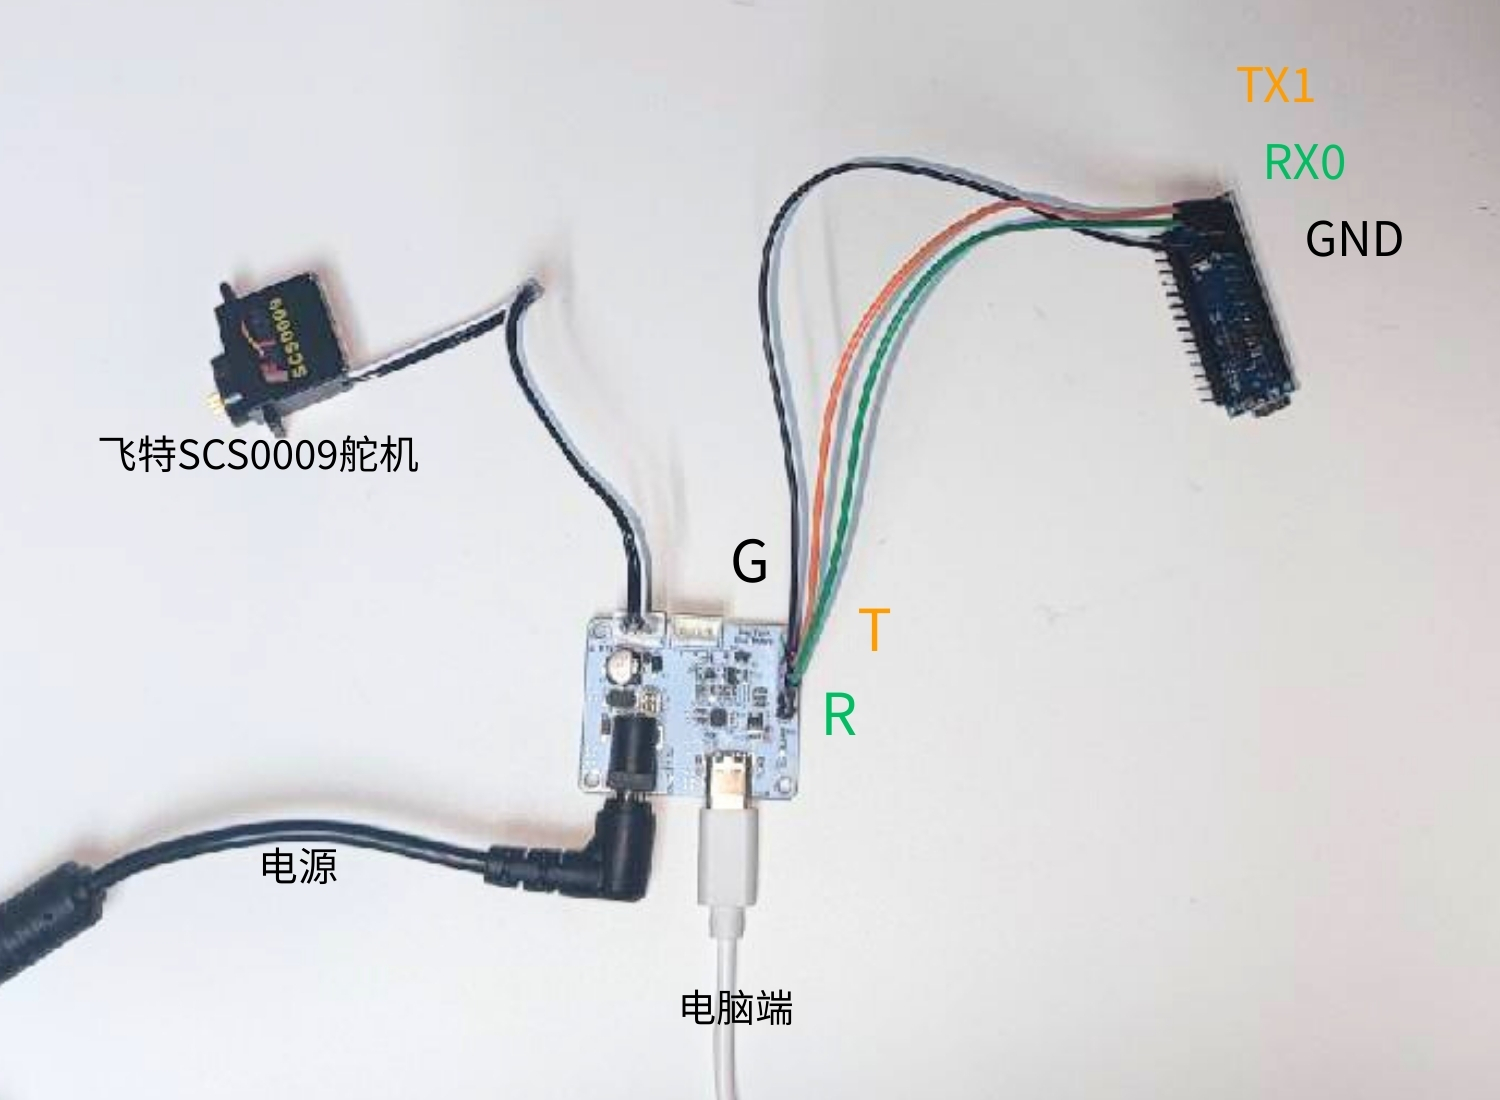
- Usar el software host FD1.9.8.2 del fabricante de servos para la configuración FD.rar
3. Fijar el servo horn
- Subir el programa «安装白色伺服喇叭时使用» a la placa de desarrollo
Función del programa: llevar el engranaje del servo a una posición aproximadamente central; los ángulos posteriores se basan en esta posición central.
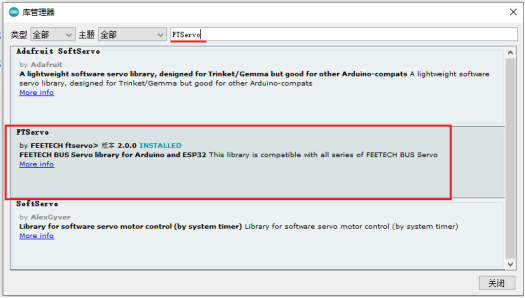
(1) Instalar el software arduino, según su sistema consulte el tutorial de instalación; antes de compilar, instale en el gestor de bibliotecas las bibliotecas FTServo y SCServo
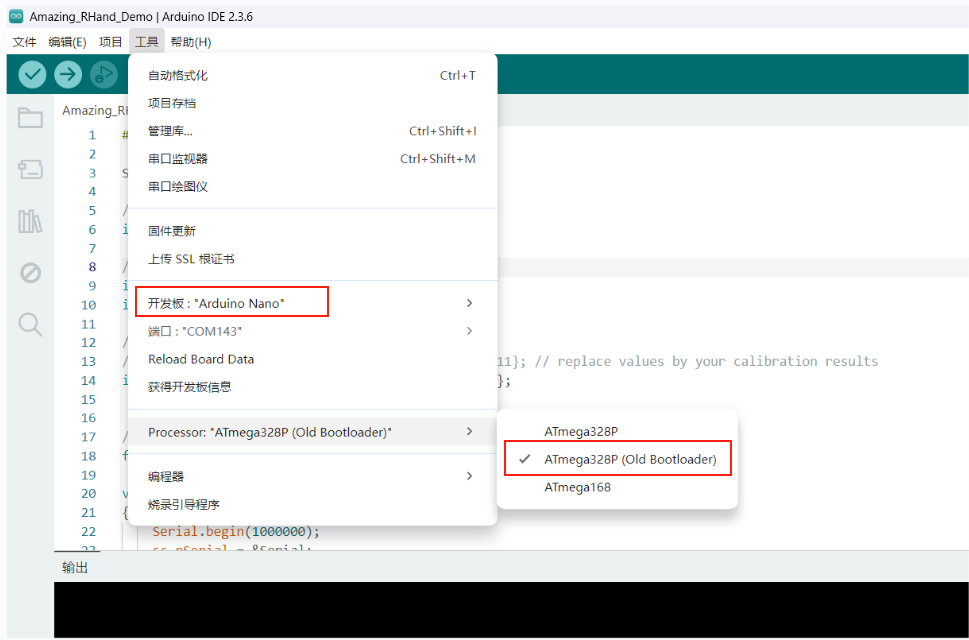
(2) Tipo de placa: elegir «Arduino Nano»
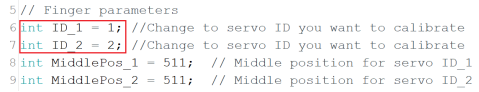
- Depurar servos 1, 2 (1) Editar: según el ID del servo a depurar (p. ej., índice → ID 1, 2)
(2) Subir el programa a la placa (3) Conectar: placa + placa driver + servos 1, 2 – se escucha el engranaje girar un ángulo y detenerse.
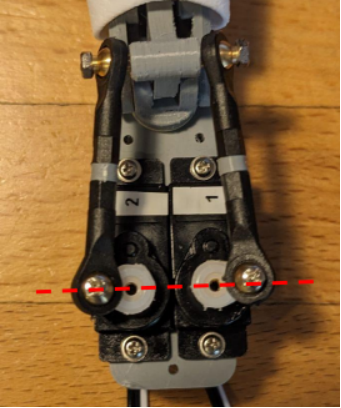
(4) Montar el servo horn en el engranaje, lo más paralelo posible
- Depurar servos 3, 4 (1) Desconectar el cableado entre la placa 328P y la placa driver (si no, no se puede subir) (2) Editar: ID 3, 4
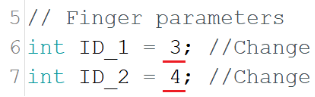
(3) Subir el programa (4) Conectar: placa + placa driver + servos 3, 4 (5) Montar el servo horn, lo más paralelo posible
- Servos 5, 6 – mismos pasos
- Servos 7, 8 – mismos pasos
4. Ajustar finamente los valores medios
Subir el programa «01 微调MiddlePos值时使用» a la placa
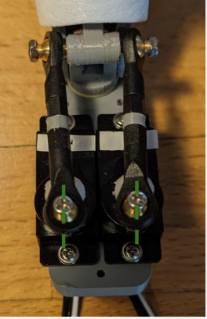
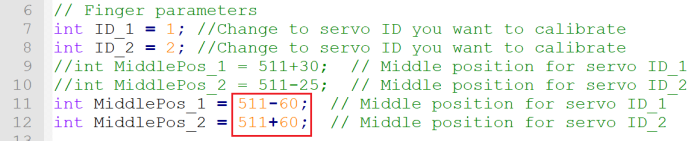
Con los dedos en posición cerrada, detener el programa inmediatamente (desconectar el cable de datos) y comprobar si los servo horns están alineados (ver figura). Si no, ajustar los valores de MiddlePos_1 y MiddlePos_2 hasta que queden alineados. Anotar esos valores (8 valores para 8 servos) – se usan en el programa final.
5. Ejecutar el programa de prueba
- Rellenar los valores MiddlePos_1 y MiddlePos_2 guardados en el siguiente array y descargar el programa.
6. Ejecutar «02 演示程序»
(1) Instalar arduino según su sistema: tutorial de instalación (2) En 灵巧手调试\00 TTL串口舵机\arduino程序(MEGA328P开发板)\02 演示程序, abrir el archivo ino correspondiente a mano izquierda o derecha
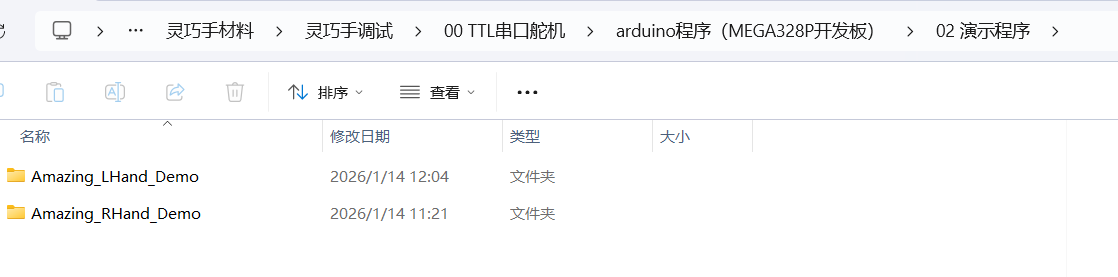
(3) Antes de compilar, instalar las bibliotecas FTServo y SCServo en el gestor de bibliotecas
(4) Tipo de placa: «Arduino Nano»
(5) Compilar y subir
Atención: el PC está conectado solo a la placa de desarrollo; la placa aún no se conecta a la placa driver (es decir, no a la mano).
Tras subir con éxito, conectar la placa a la placa driver con tres cables jumper y los servos a la placa driver. Consulte la conexión del debug con MEGA328P.
La mano ejecuta «02 演示程序» en bucle.
Resultado: