

Mover archivos de XLeRobot
Descargue y descomprima el paquete comprimido desde https://github.com/Vector-Wangel/XLeRobot
o
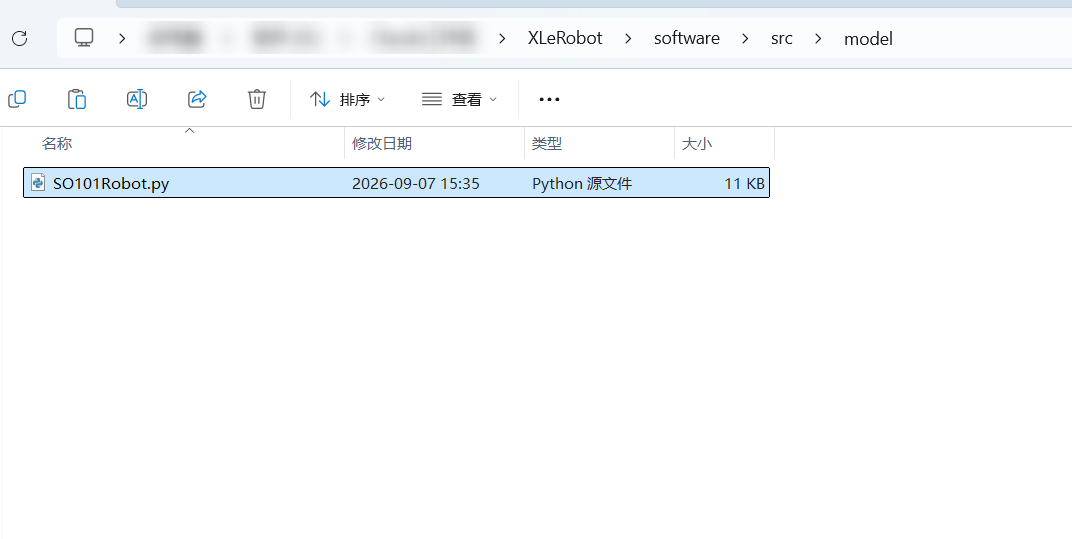
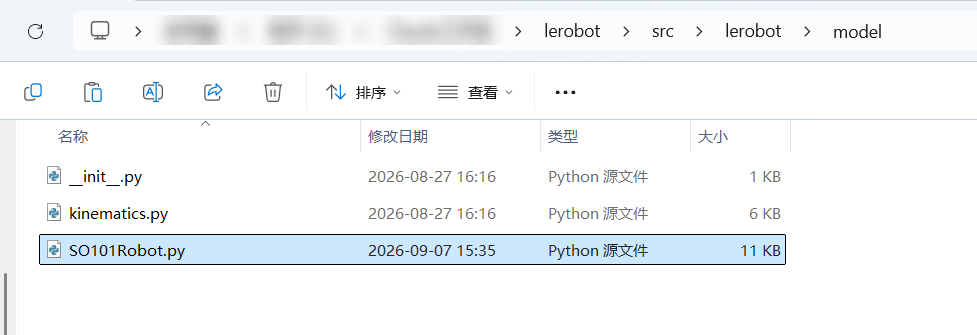
Git clone https://github.com/Vector-Wangel/XLeRobotCopie el solucionador de cinemática inversa analítica del robot SO101 que se encuentra en ~\XLeRobot\software\src\model文件夹 a ~\lerobot\src\lerobot\model文件夹
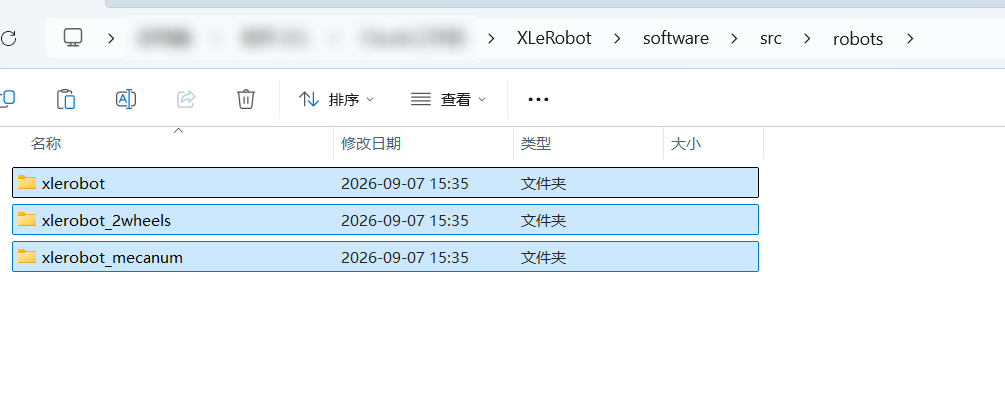
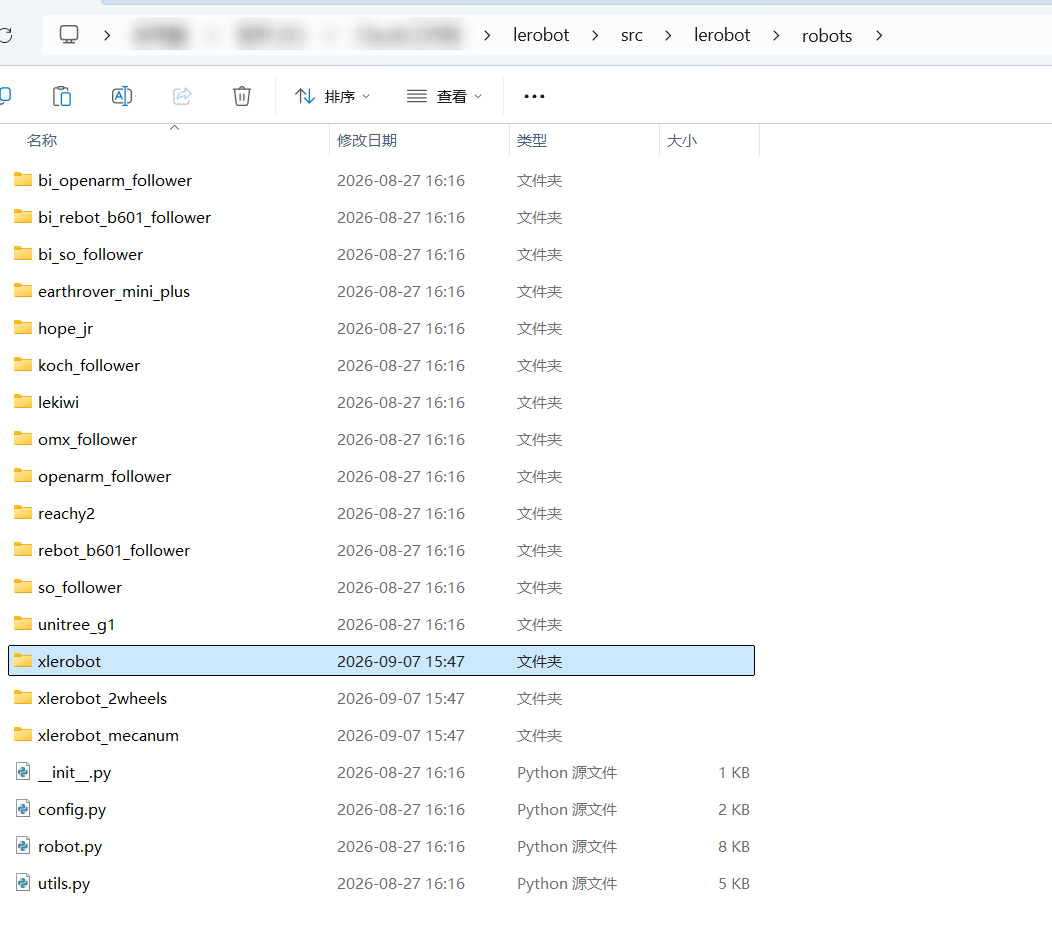
Copie las carpetas que se encuentran en ~\XLeRobot\software\src\robots文件夹 a ~\lerobot\src\lerobot\robot文件夹
Nota
Si desea crear la build basándose en la Raspberry Pi, descomente xlerobot_host y xlerobot_client en ~\lerobot\src\lerobot\robots\xlerobot__init__.py.
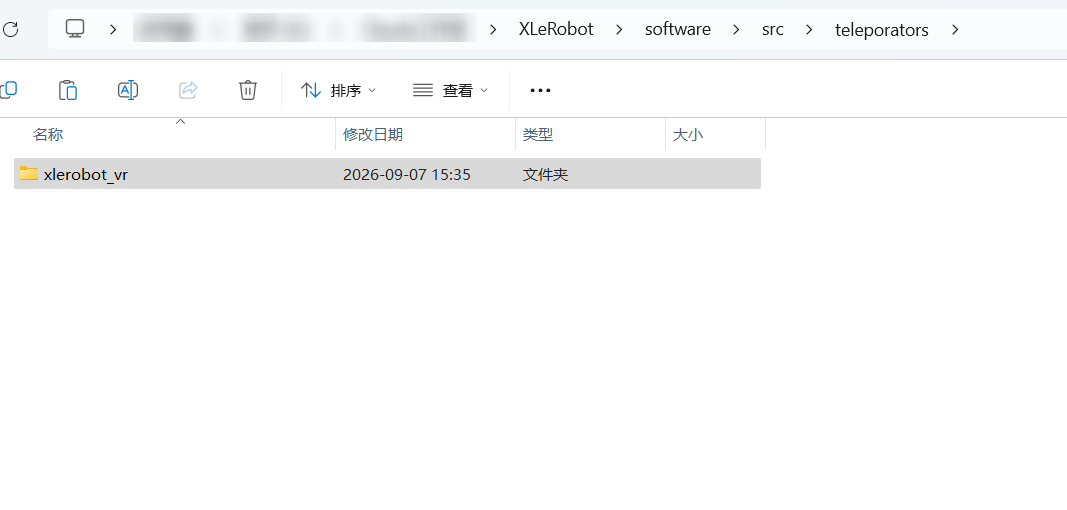
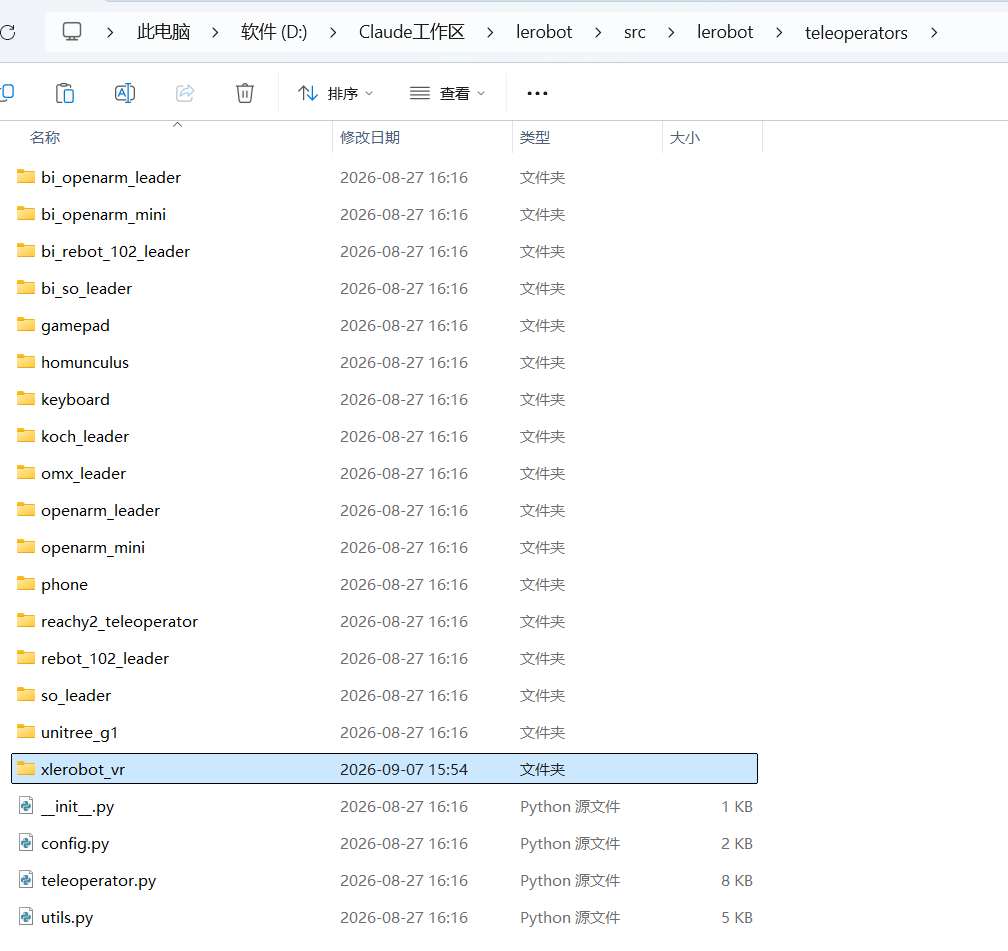
Copie las carpetas que se encuentran en ~\XLeRobot\software\src\teleporators文件夹 a ~\lerobot\src\lerobot\teleporators文件夹
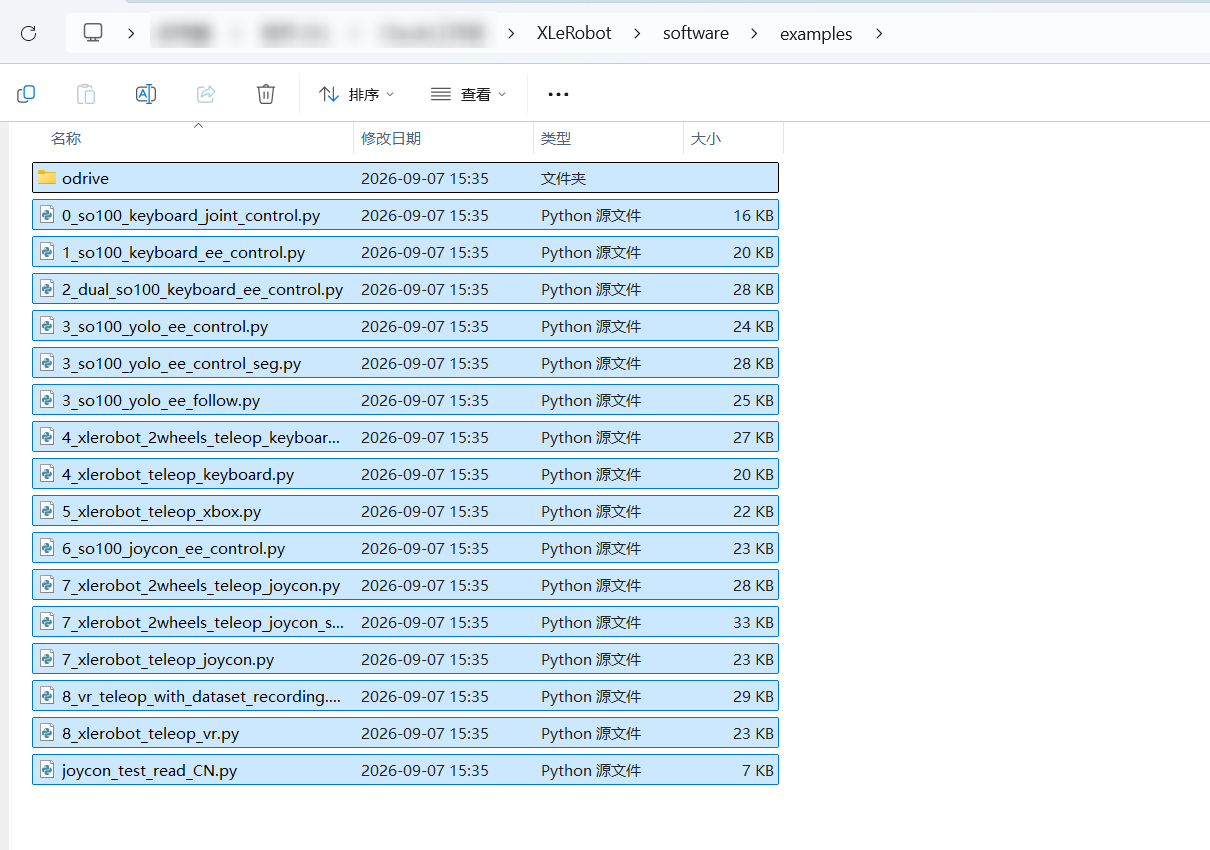
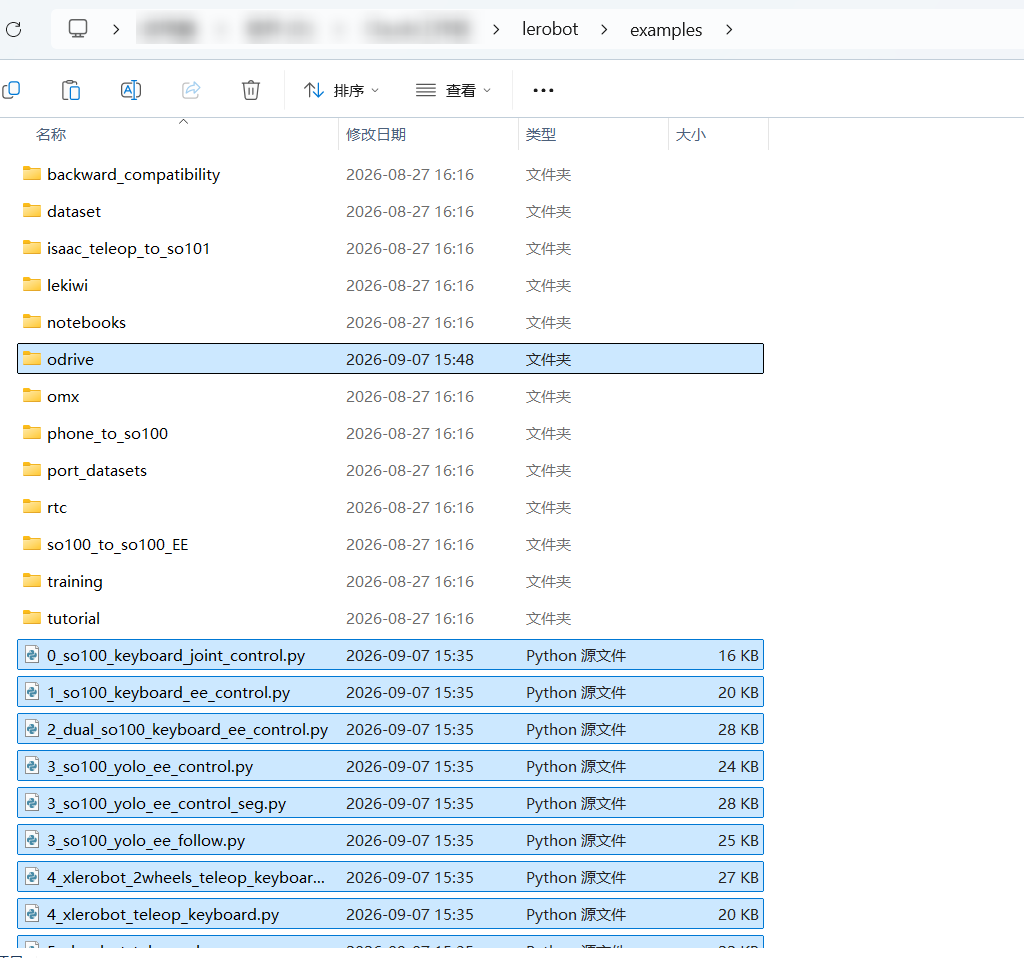
Copie todos los archivos que se encuentran en ~\XLeRobot\software\examples文件夹 a ~\lerobot\examples文件夹
Tutorial https://xlerobot.readthedocs.io/zh-cn/latest/software/index.html