

Instalación de la pinza de dedos paralelos
Onshape para ver el archivo de modelo
平行指夹爪安装步骤.mp4(平行指夹爪安装步骤.mp4, supera el límite de tamaño por archivo del sitio — solicítalo a support@juxitech.com)
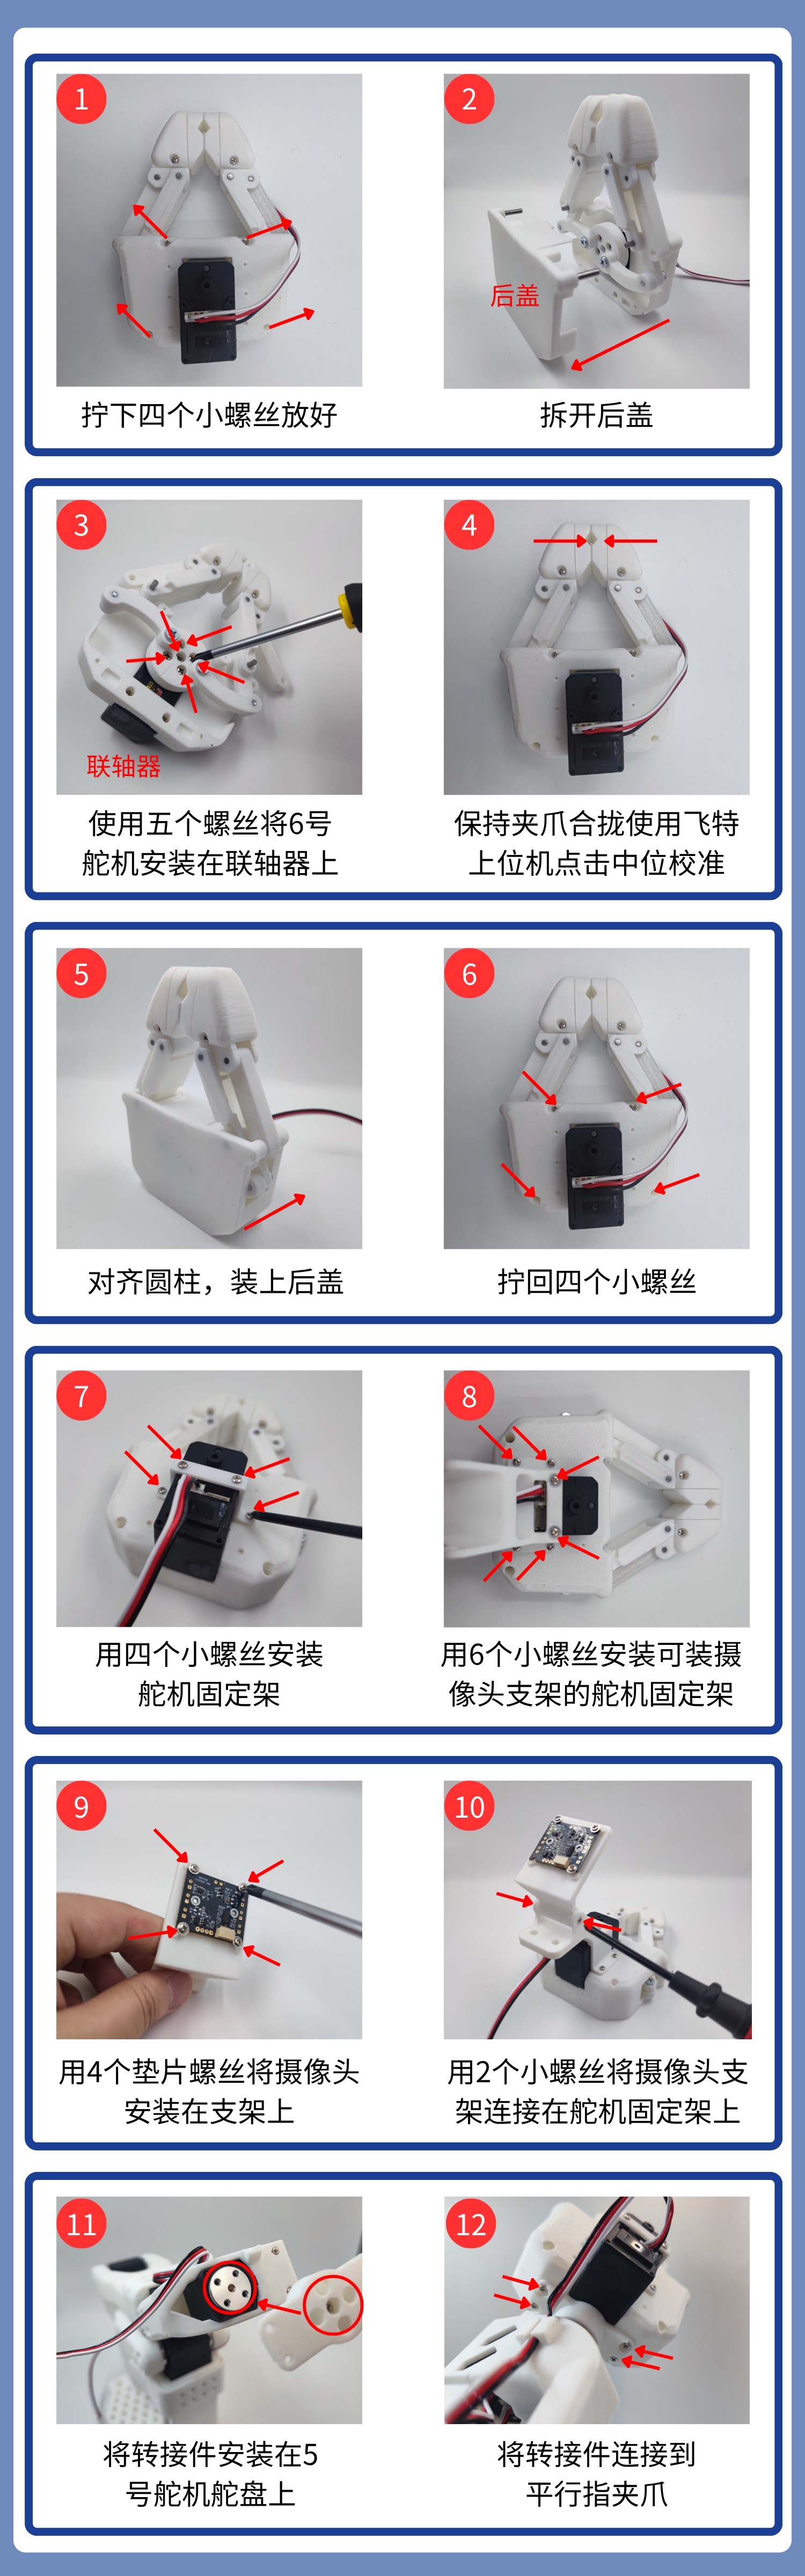
1、Desatornilla los cuatro tornillos pequeños y retira la tapa posterior
2、Instala el servomotor n.º 6 en el acoplamiento con cinco tornillos
3、Con el software de PC de Feetech, haz clic en la calibración de posición central (¡mantén la pinza cerrada!)
Descargar la herramienta de depuración de servomotores Feetech
- Computadora Windows
https://gitee.com/ftservo/fddebug
Descarga FD1.9.8.5(250729).7z, descomprímelo y ejecuta el programa exe que contiene
- Computadora Ubuntu
https://github.com/Kotakku/FT_SCServo_Debug_Qt
Abre la herramienta de depuración de PC de Feetech, selecciona el número de puerto COM, con una velocidad en baudios de un millón, y haz clic en “打开”
Haz clic en “搜索”; cuando aparezca “STS3215”, haz clic en “停止” y luego en “STS3215”
Selecciona “编程” en la parte superior
Haz clic en “中位校准”