

Installazione della pinza a dita parallele
Onshape per visualizzare il file del modello
Passaggi di installazione della pinza a dita parallele.mp4(平行指夹爪安装步骤.mp4, supera il limite di dimensione per file del sito — richiedilo a support@juxitech.com)
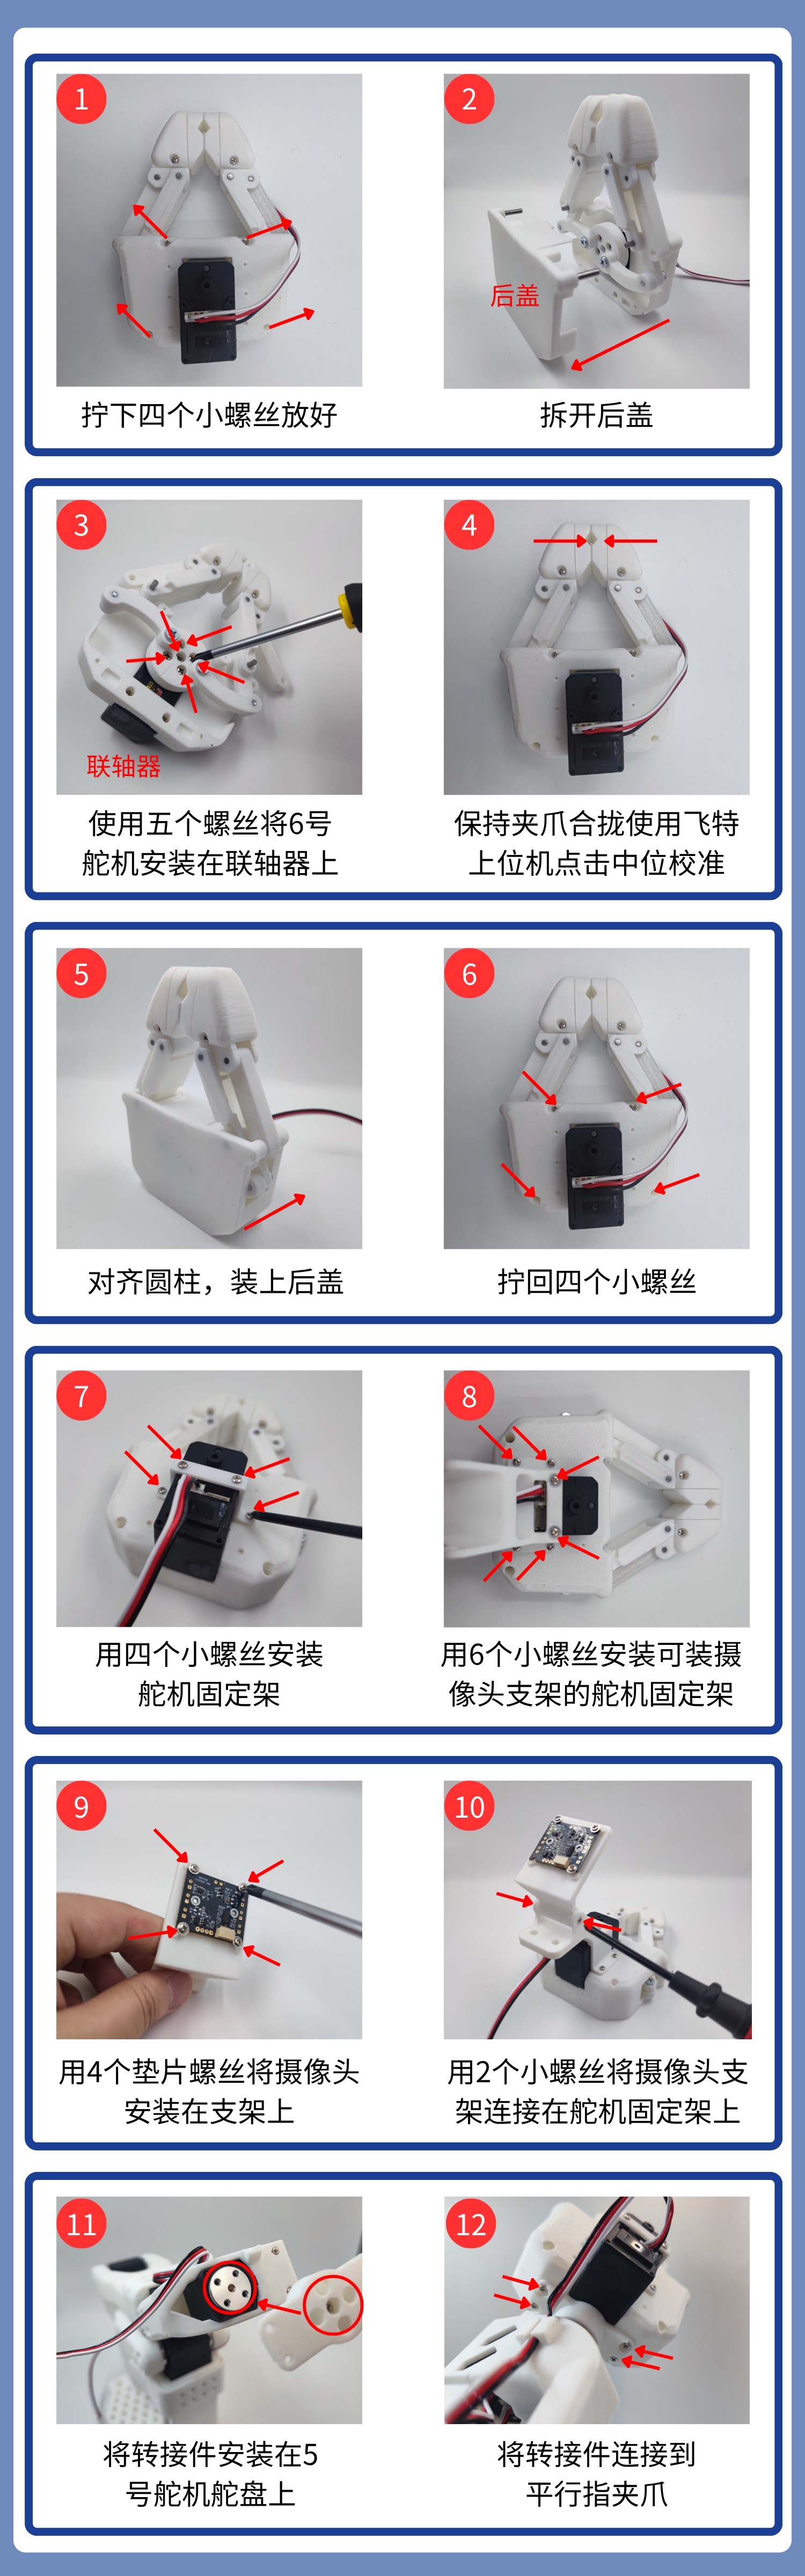
1、Svitare le quattro piccole viti e rimuovere il coperchio posteriore
2、Utilizzare cinque viti per montare il servomotore n. 6 sul giunto
3、Utilizzare il software host Feetech per fare clic sulla calibrazione del punto medio (mantenere la pinza chiusa!)
Scarica lo strumento di debug dei servomotori Feetech
- Computer Windows
https://gitee.com/ftservo/fddebug
Scarica FD1.9.8.5(250729).7z, decomprimilo ed esegui il programma exe che contiene
- Computer Ubuntu
https://github.com/Kotakku/FT_SCServo_Debug_Qt
Apri lo strumento di debug (software host) Feetech, seleziona il numero di porta COM, imposta il baud rate a un milione e fai clic su "Apri"
Fai clic su "Cerca"; dopo la comparsa di "STS3215", fai clic su "Interrompi" e poi su "STS3215"
Seleziona "Programmazione" in alto
Fai clic su "Calibrazione del punto medio"