Tutorial di utilizzo di Arduino Nano
Questa pagina è la demo Arduino Nano per la versione con servo bus SCS0009. Per il cablaggio TTL e l'impostazione dell'ID vedi Messa a punto e calibrazione dei servo SCS0009, per altri esempi vedi Esempi Arduino / Python.
Modalità di cablaggio (scheda driver servo + scheda Nano)
Controlla bene la posizione dei pin della scheda Nano (cioè della scheda di sviluppo 328P)!
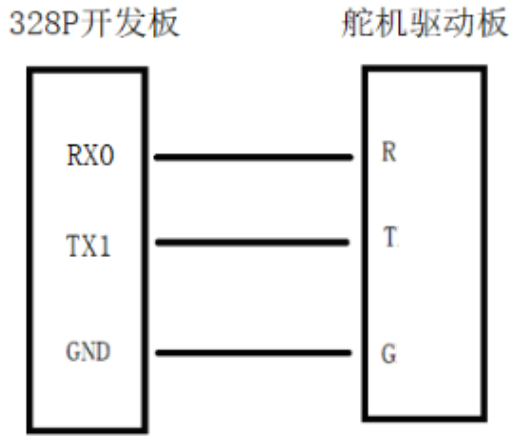
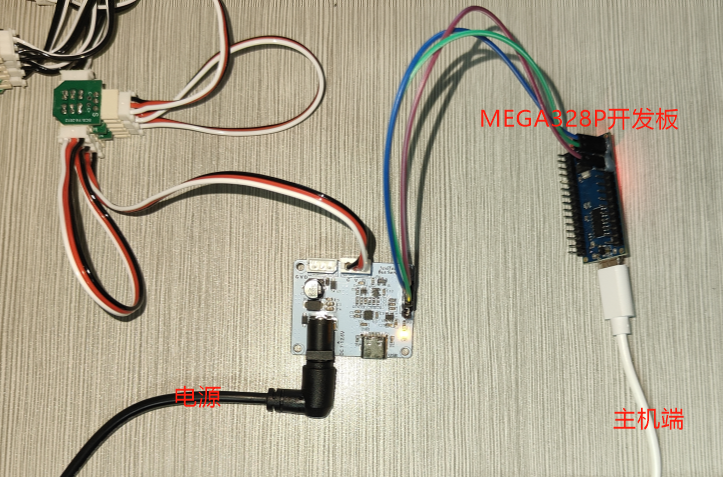
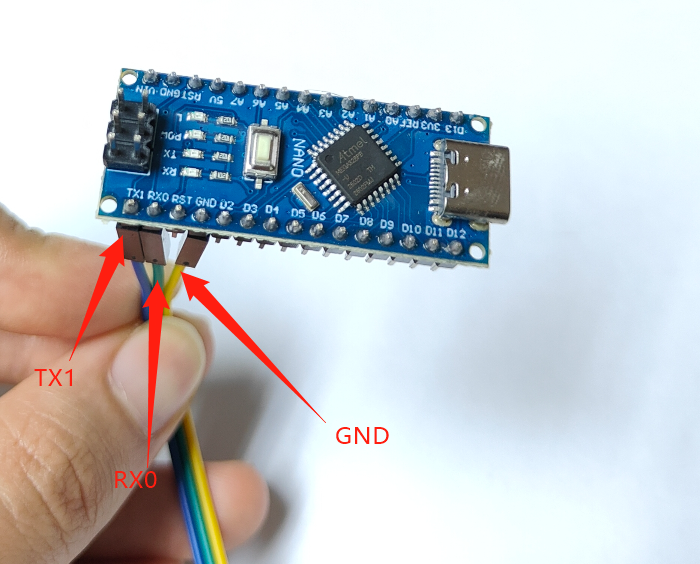
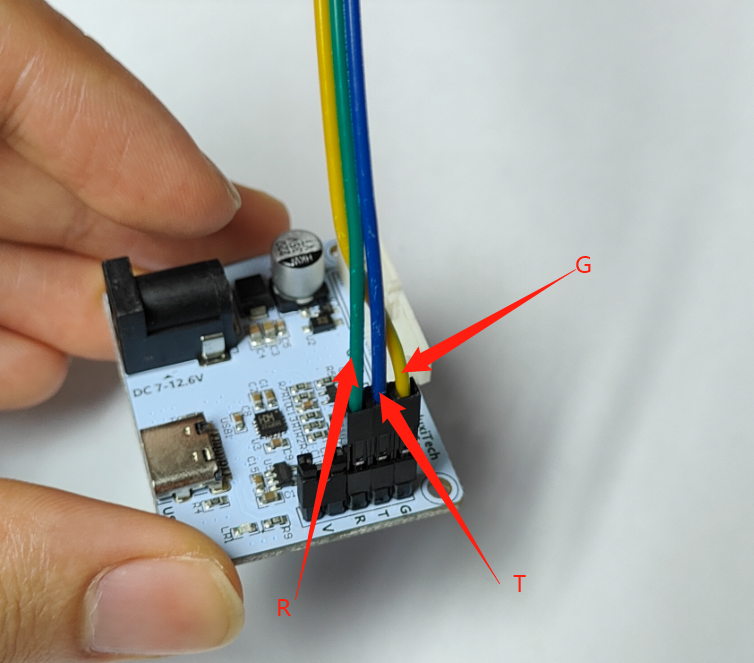
Di seguito viene descritto il processo di messa a punto con il microcontrollore. Il microcontrollore esegue continuamente in loop il programma dimostrativo; per fermarlo basta scollegare il cavo dati.
Esecuzione del «programma dimostrativo 02»
Installa autonomamente Arduino IDE.
In base alla mano destra o sinistra, apri il file
.inocorrispondente.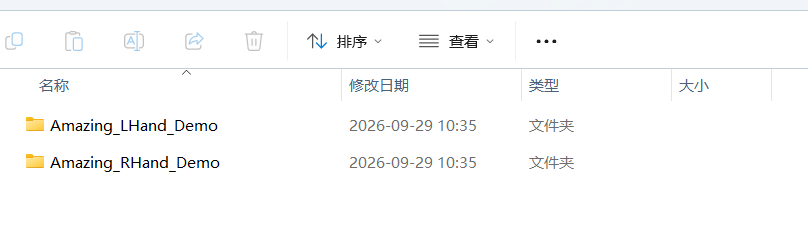
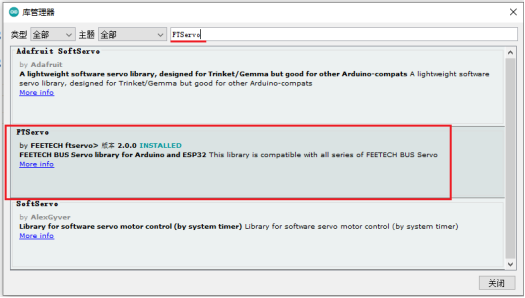
Prima di compilare e caricare il programma Arduino sulla scheda Nano, installa nel «Gestore librerie» la libreria FTServo e la libreria SCServo.
Tipo di scheda Nano: seleziona «Arduino Nano».
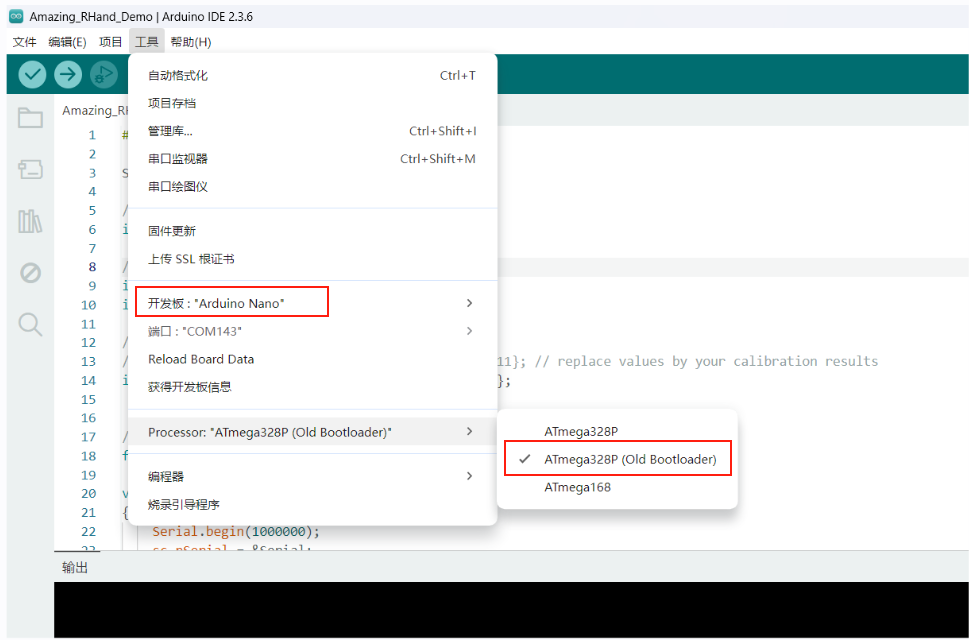
Compila e carica.
Nota: in questo momento il PC è collegato solo alla scheda Nano, che non è ancora collegata alla scheda driver servo (cioè non è collegata alla mano robotica).
Dopo il caricamento riuscito, collega la scheda Nano alla scheda driver servo tramite tre jumper, collega i servo alla scheda driver servo, come descritto in Modalità di cablaggio per la messa a punto con la scheda MEGA328P Nano.
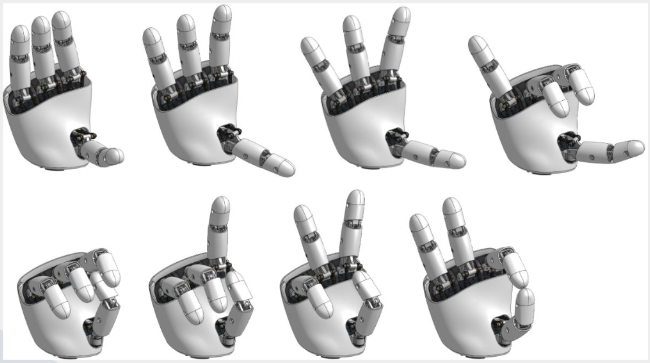
La mano robotica eseguirà continuamente in loop il «programma dimostrativo 02»; il risultato è il seguente: