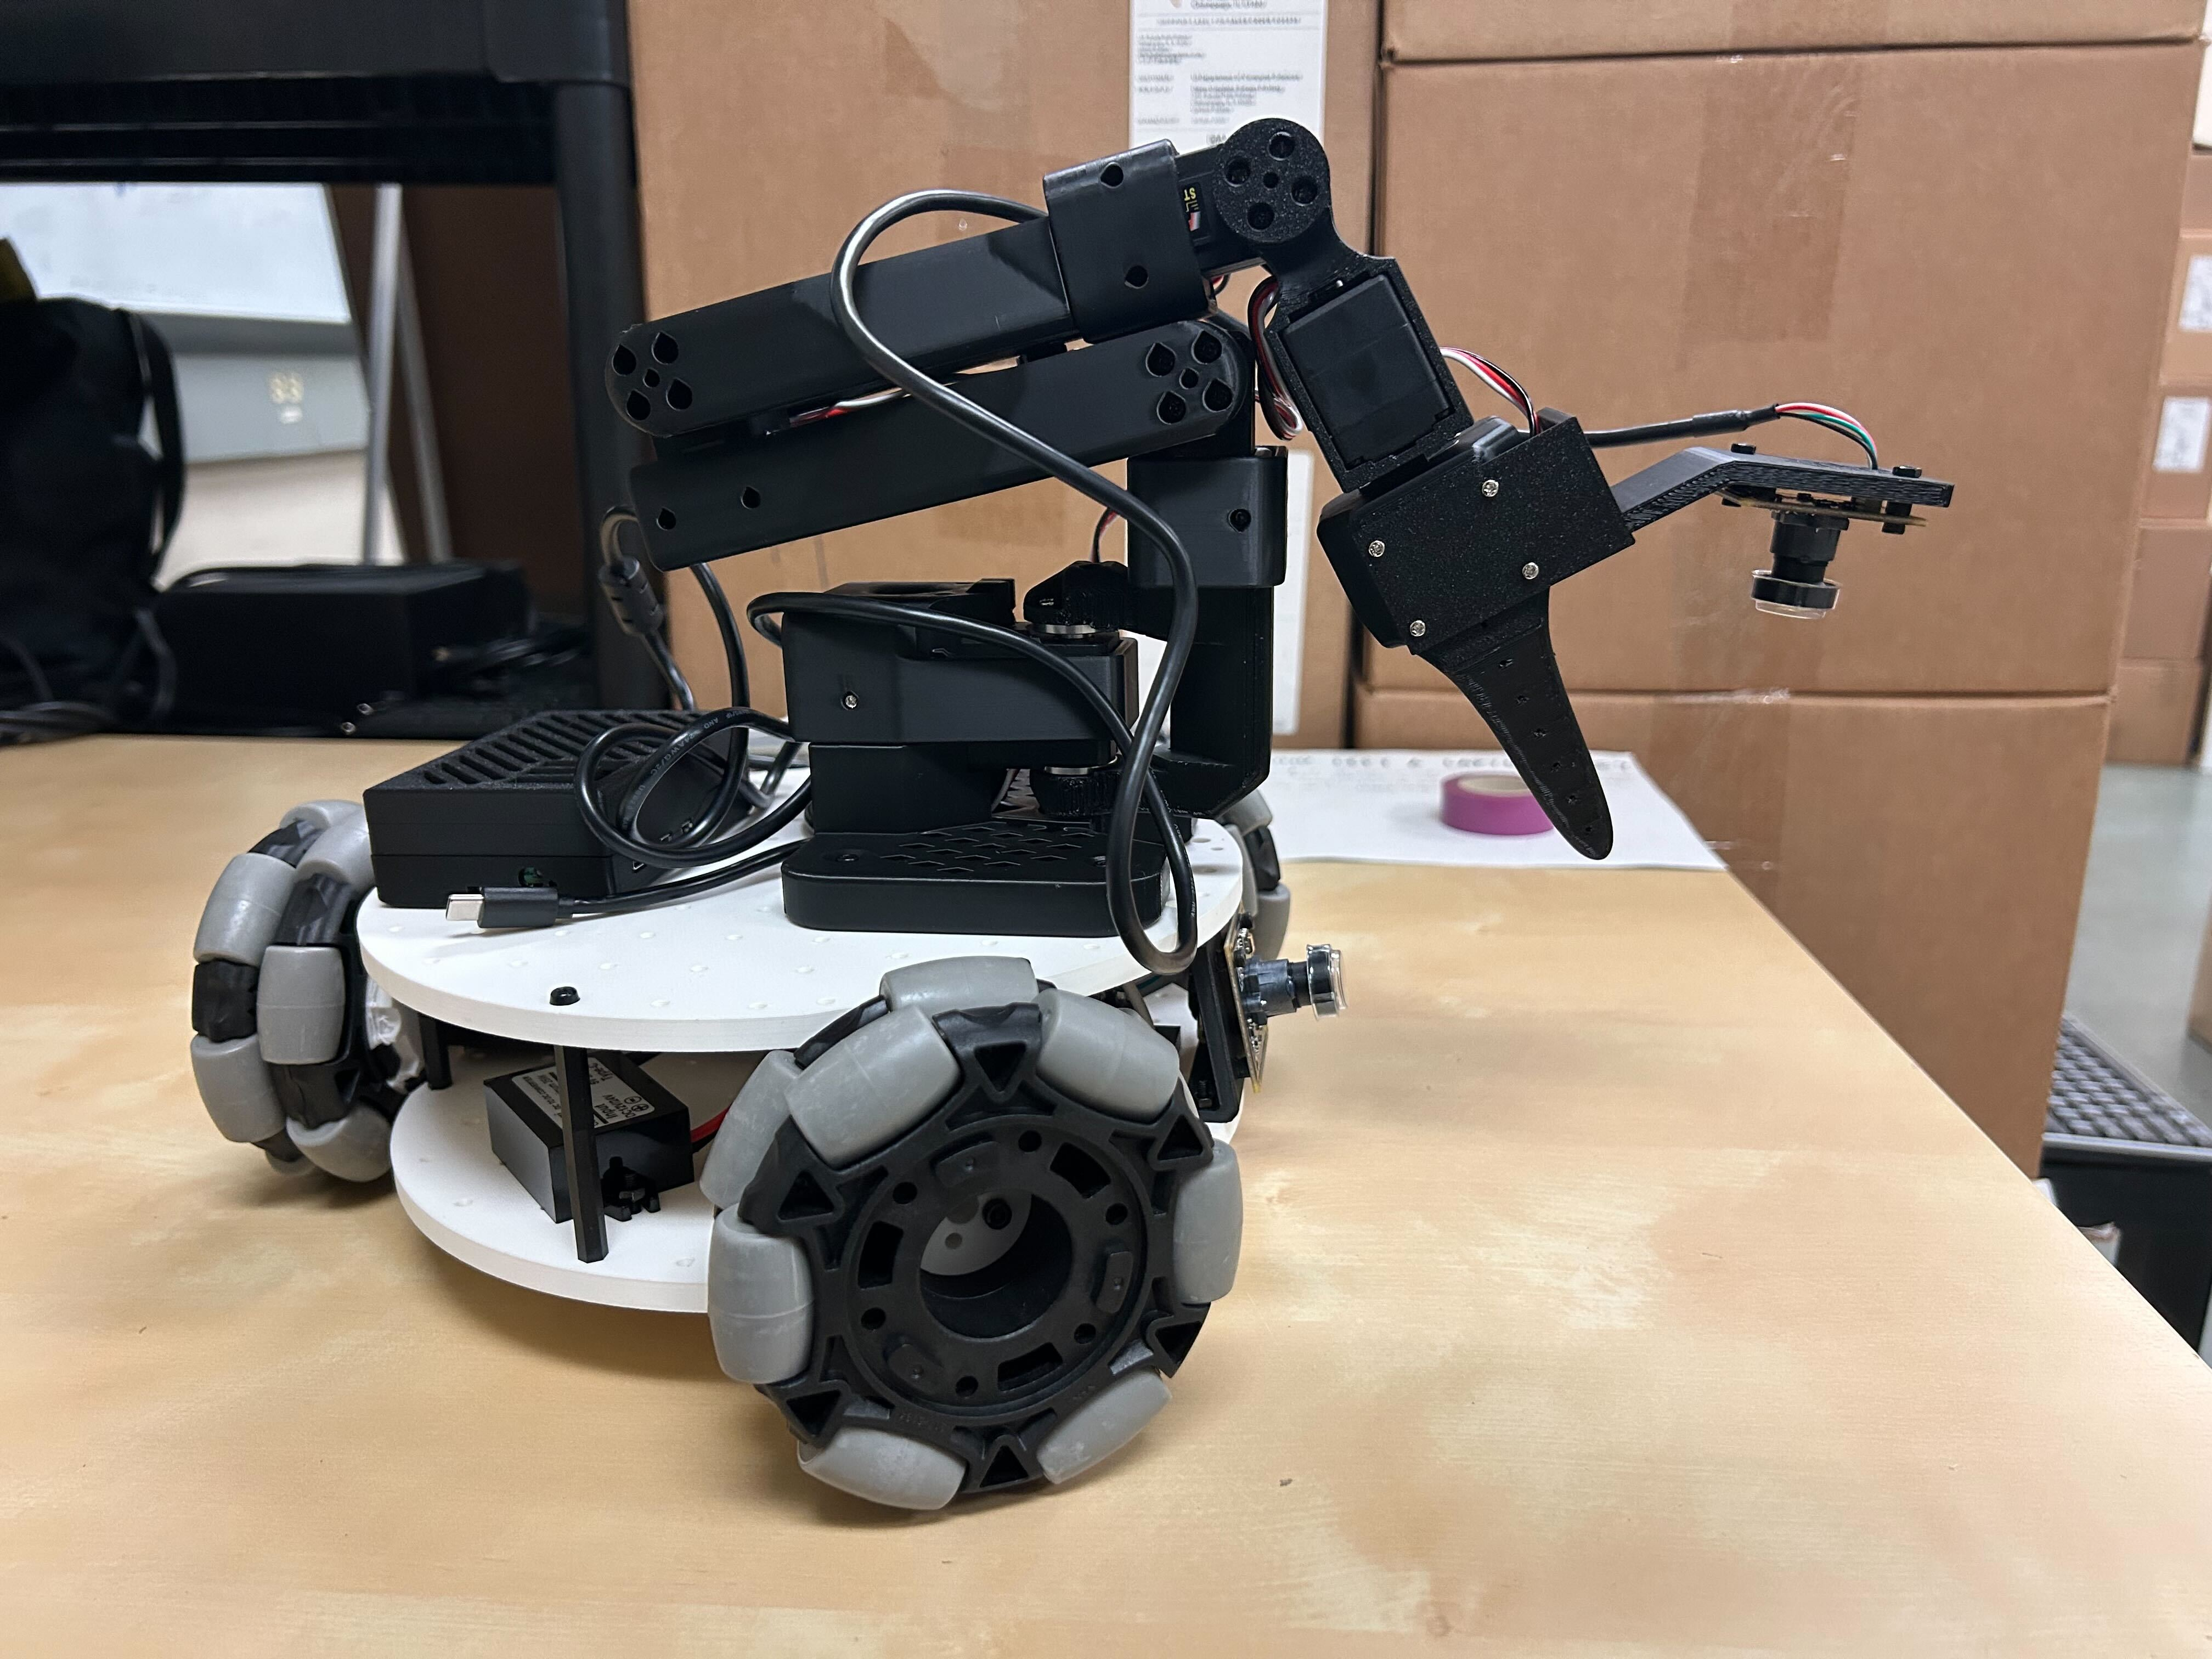
Tutorial di assemblaggio del robot mobile Lekiwi
Nel CAD online Fusion360* è possibile visualizzare la posizione esatta dei componenti.*
Anteprima URDF online https://urdf.d-robotics.cc/
1. Assemblaggio dei moduli ruota (3 per robot)
- Utilizzare 12 viti autofilettanti M2x6 per fissare il motore di trasmissione alla staffa del motore. (Incluse nella confezione del servo.)
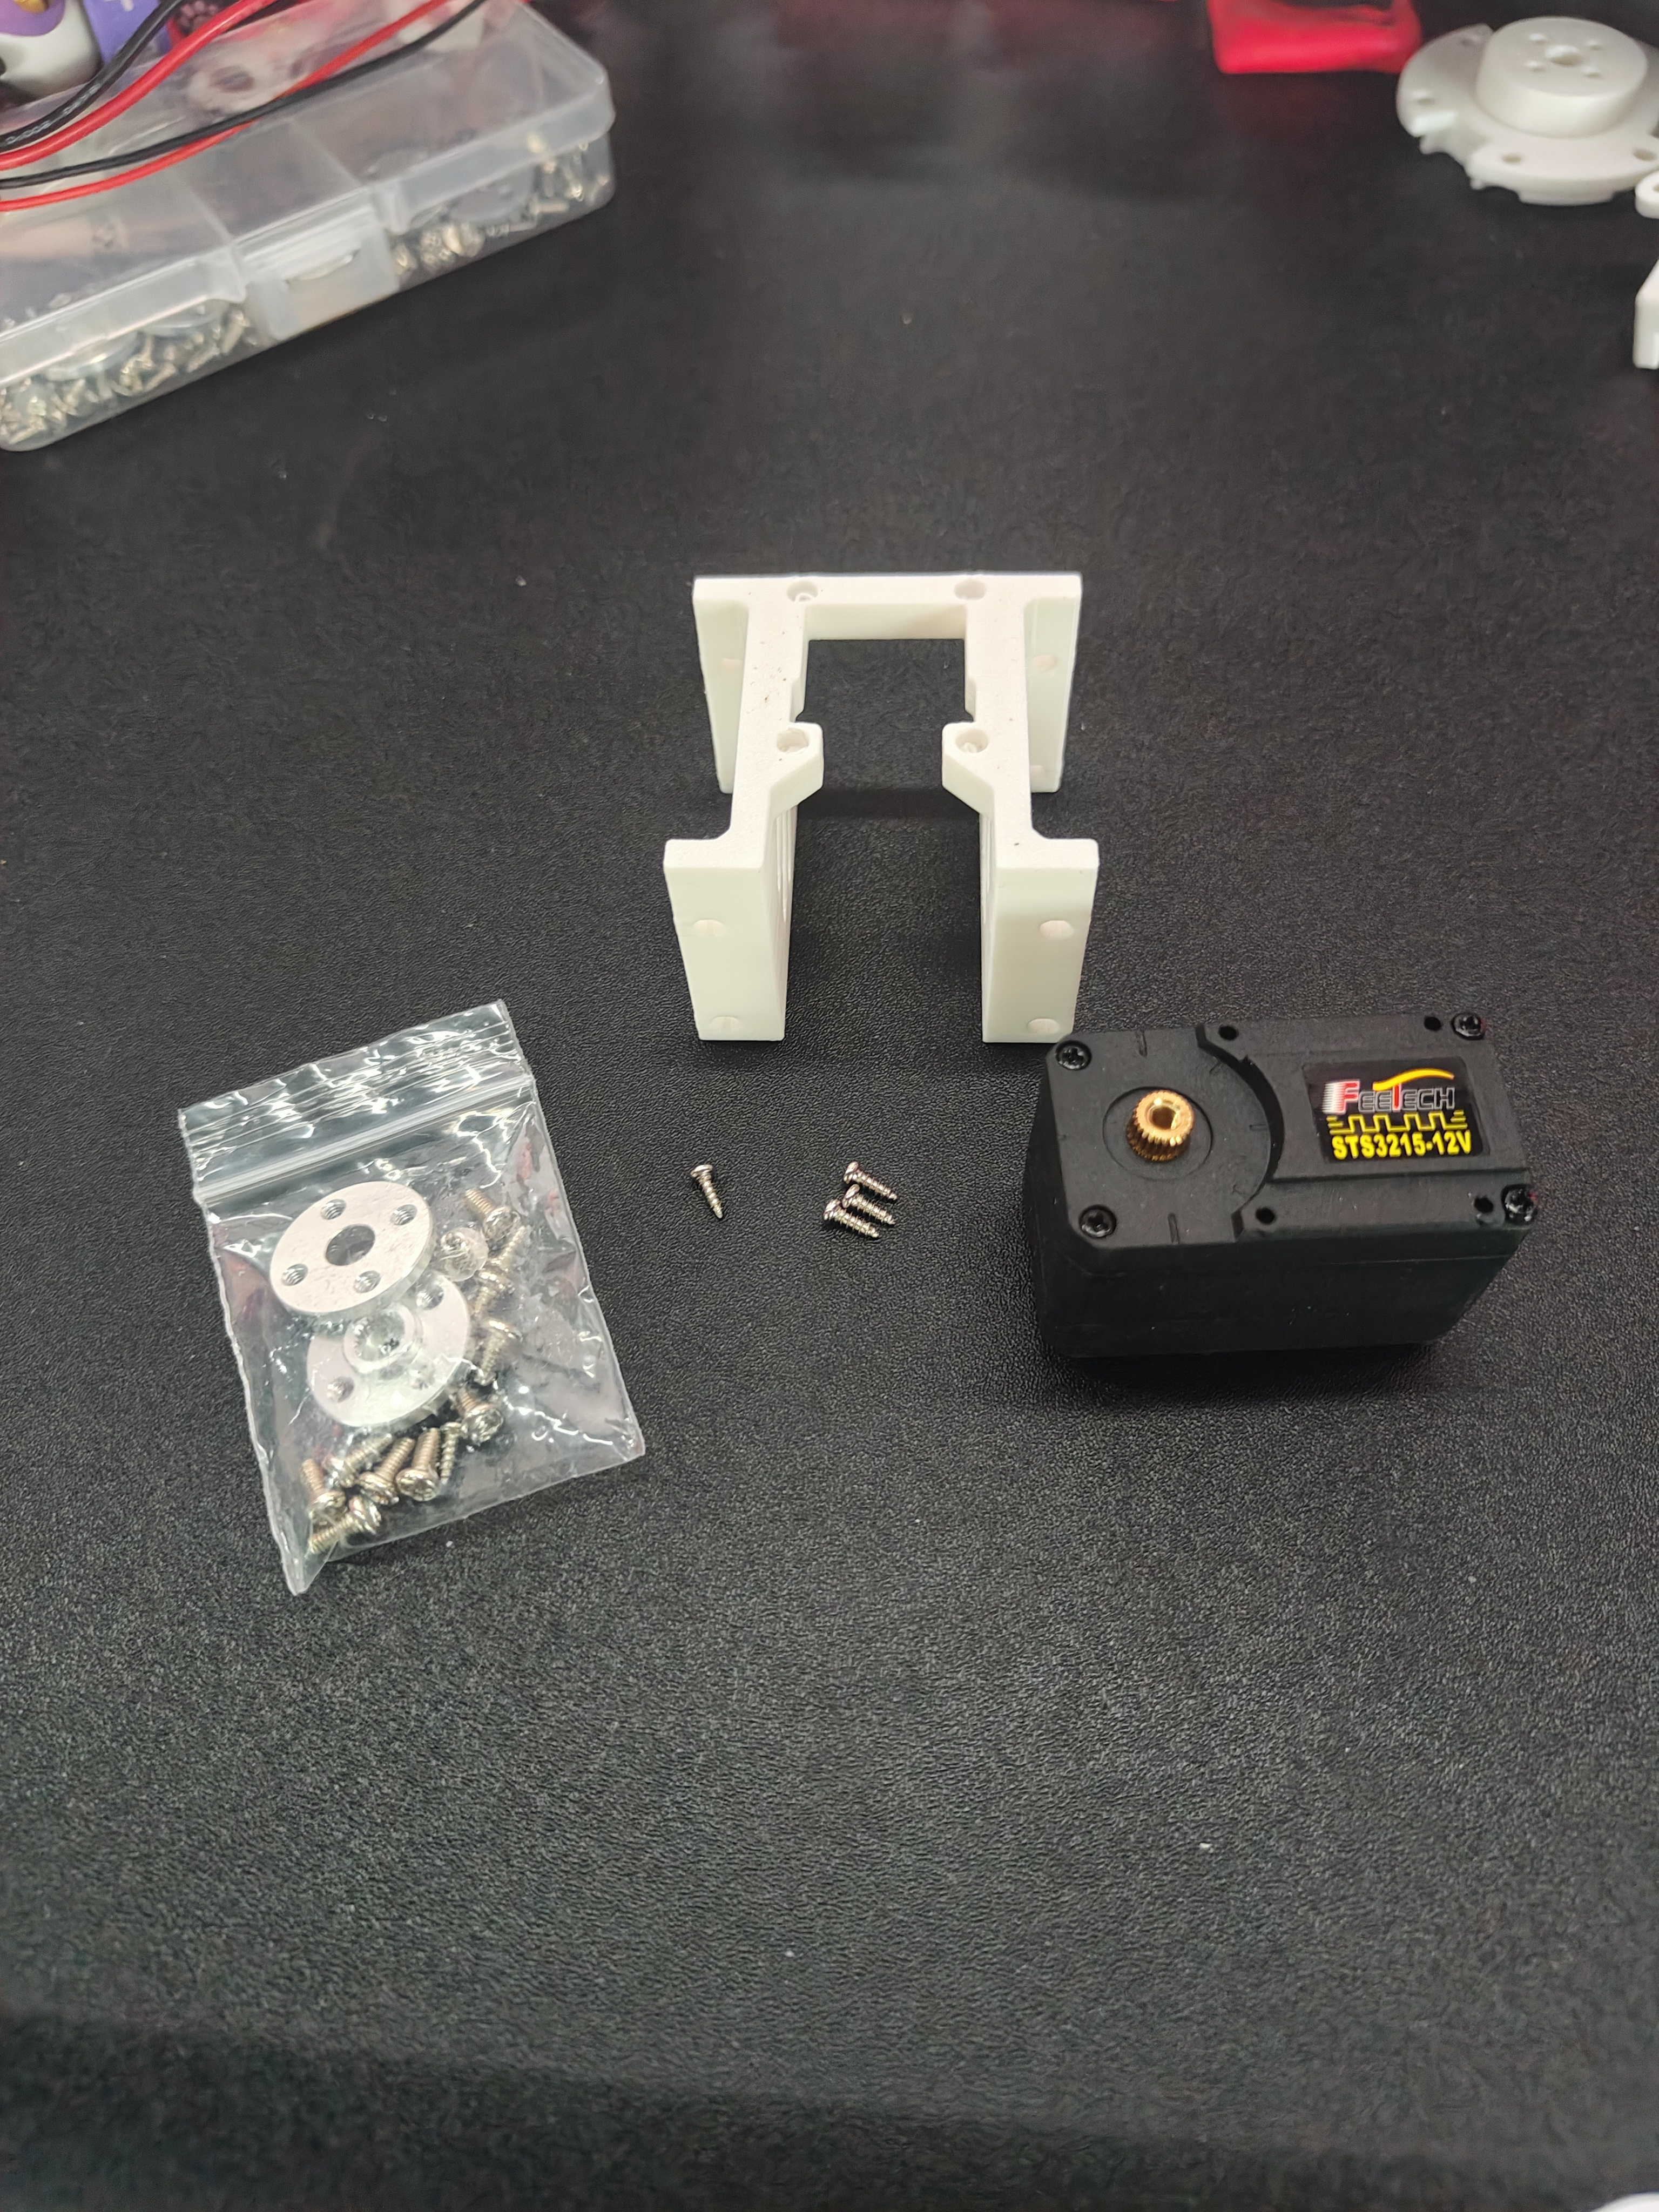
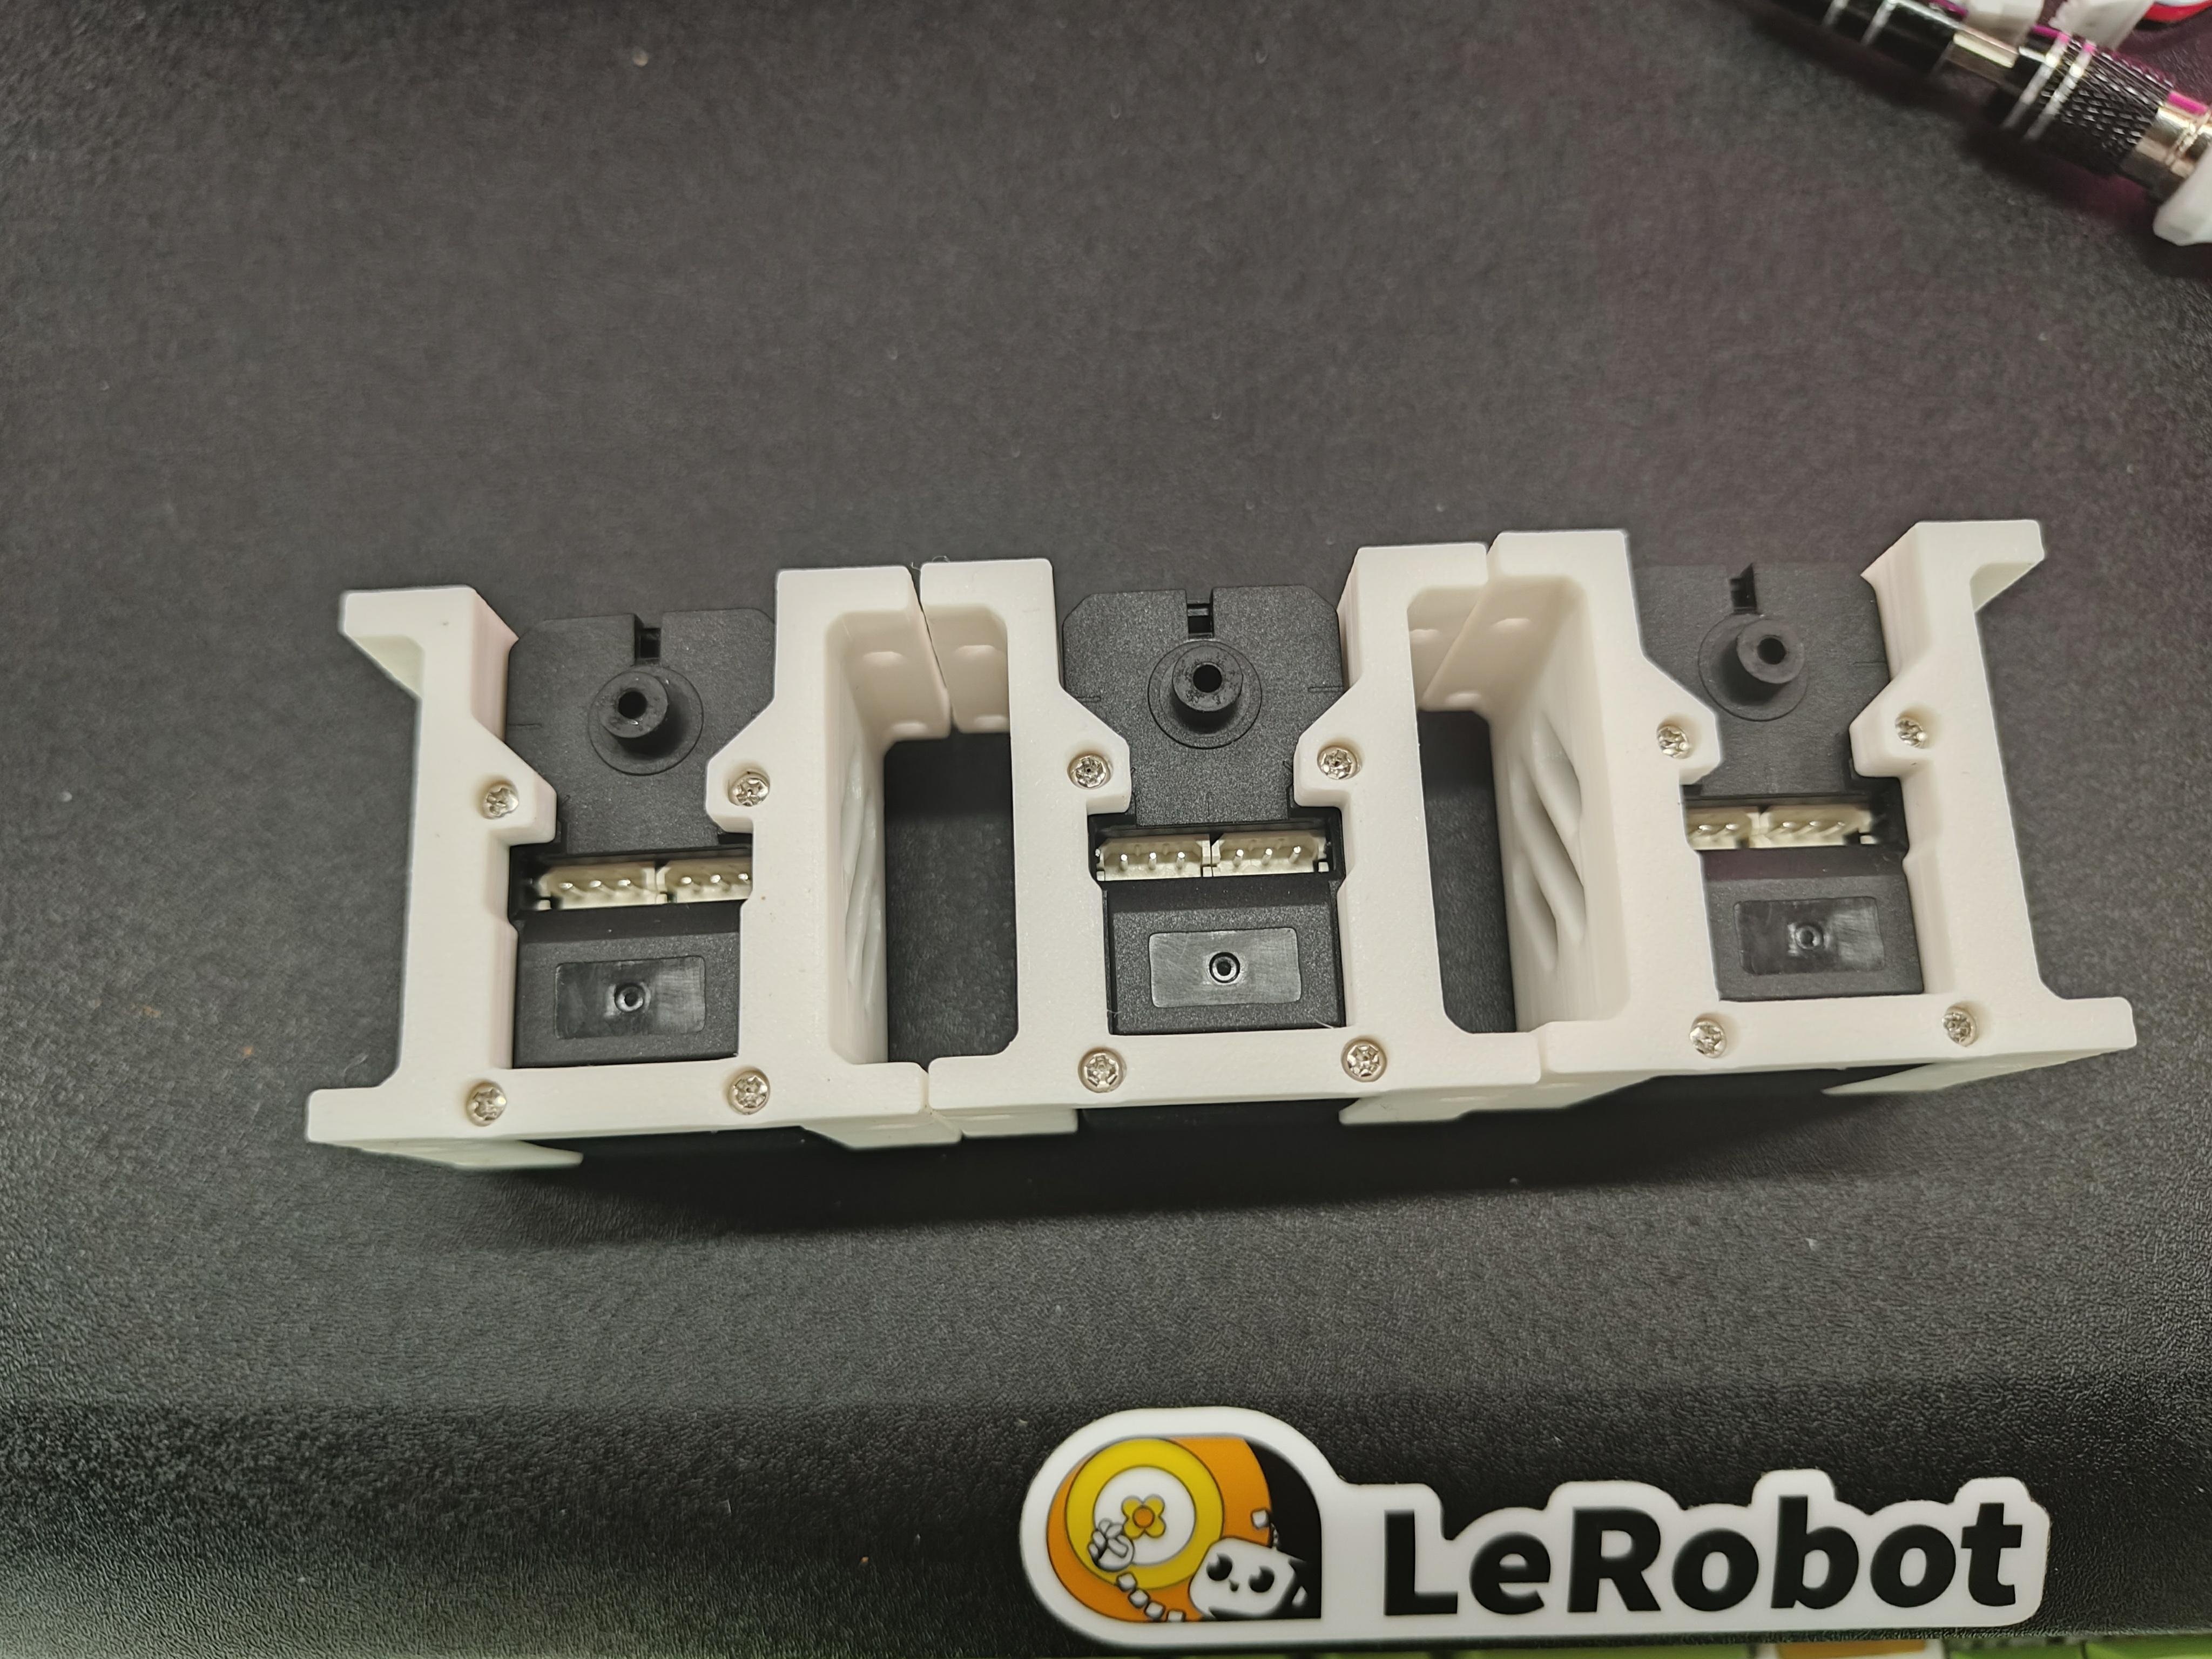
- Utilizzare 12 viti M3x16 e 12 dadi M3 per fissare i servo alla piastra di base usando le staffe del motore di trasmissione.
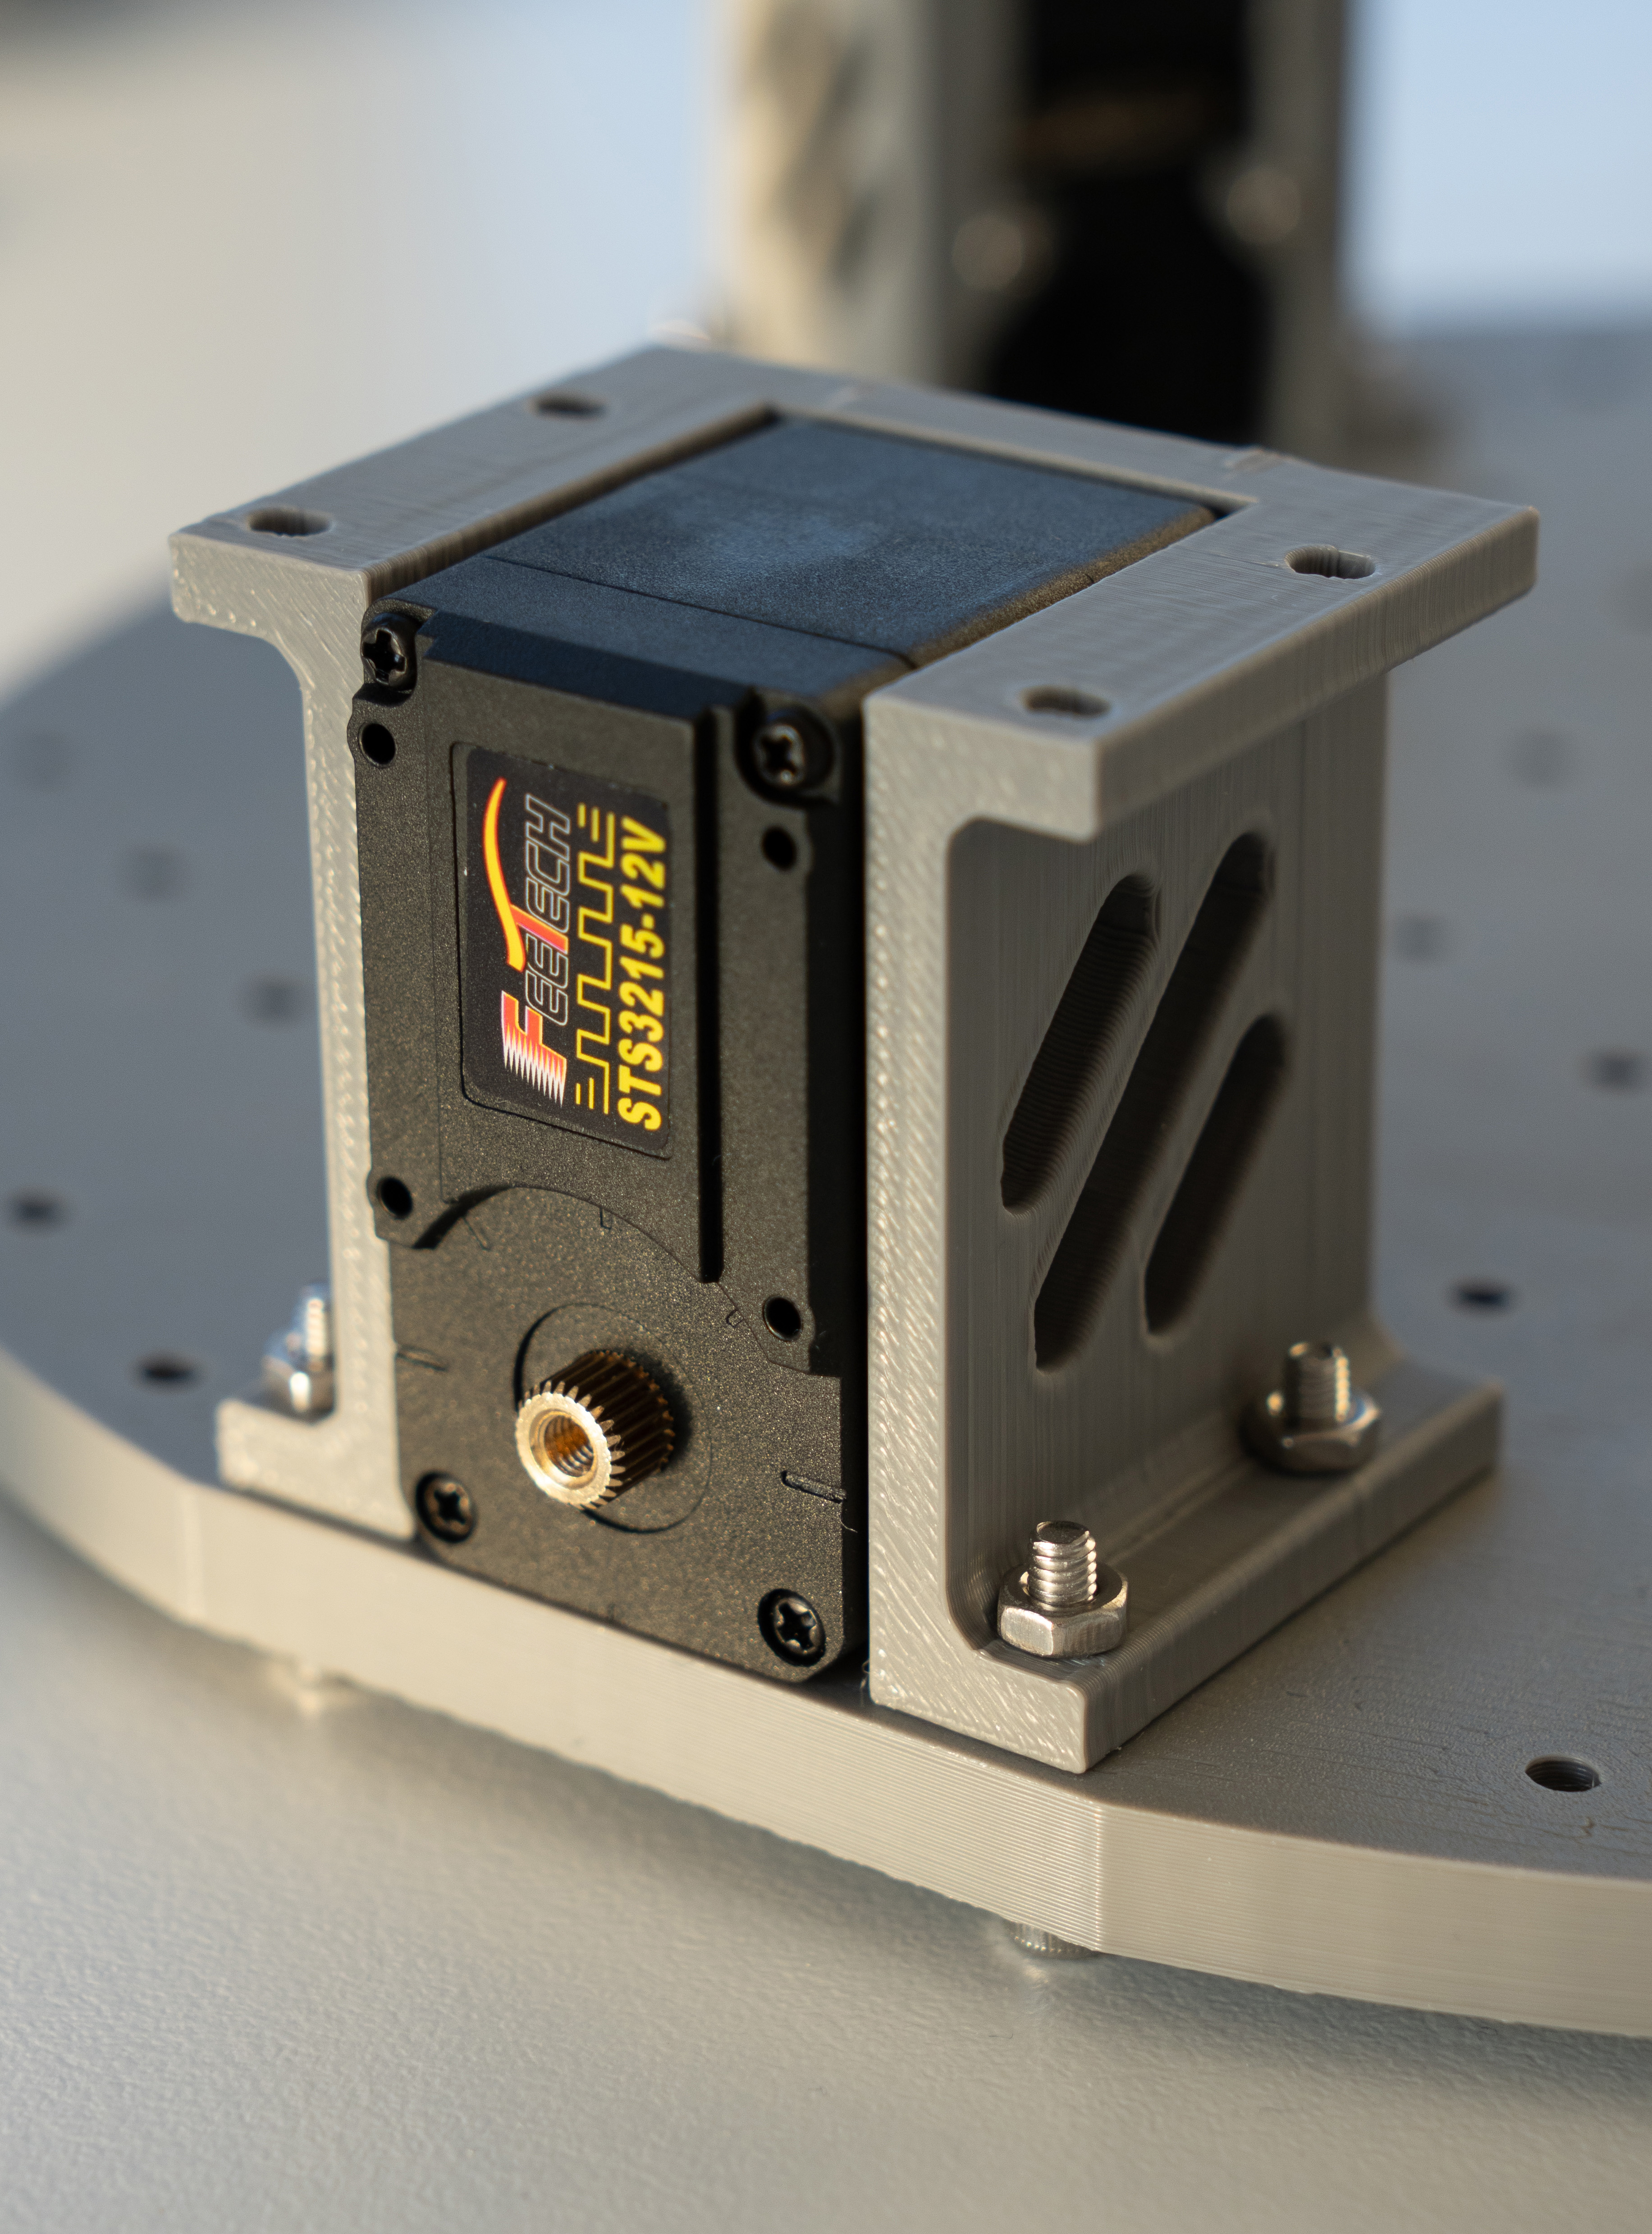
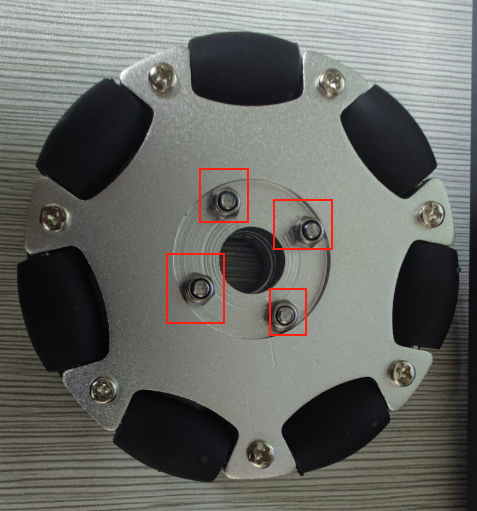
- Rimuovere le viti e i dadi dalle ruote omnidirezionali da 82 mm.
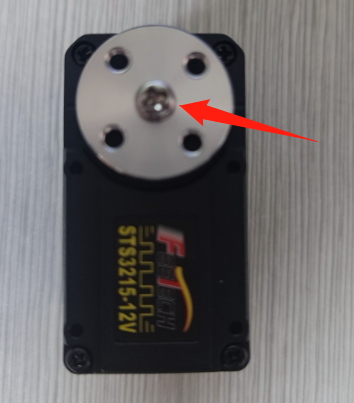
- Utilizzare viti m3*6 per fissare la squadretta del servo al servo.
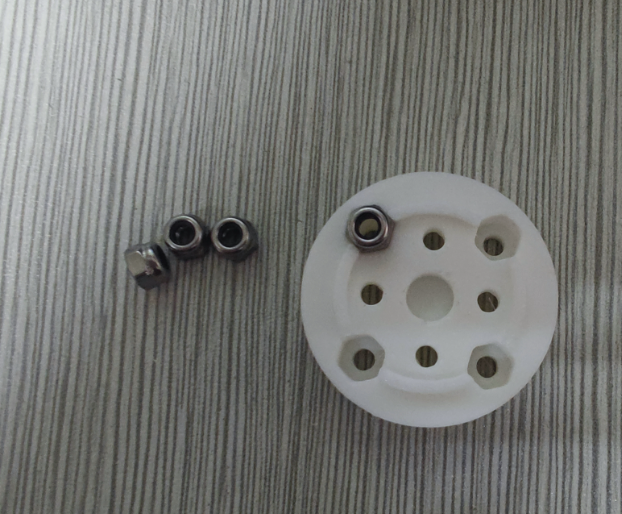
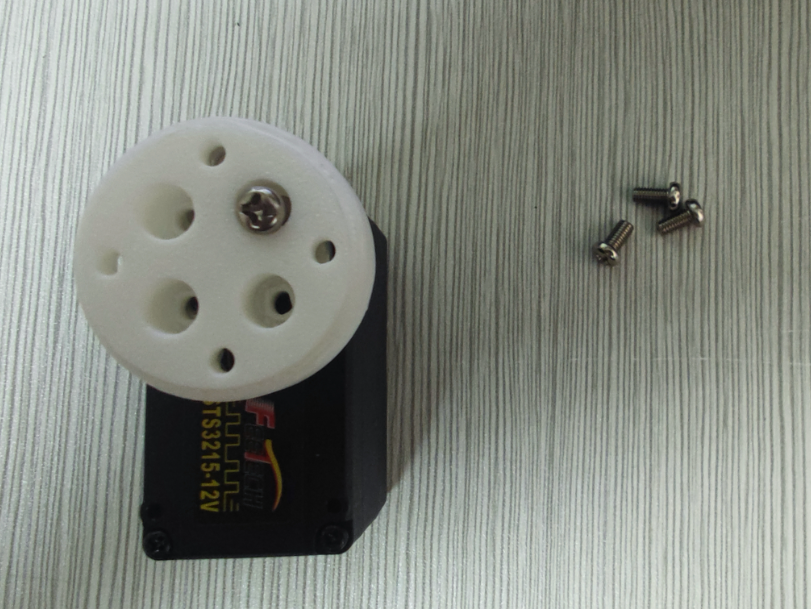
- Installare 4 dadi autobloccanti nel giunto. Per prima cosa, utilizzare 4 viti m3*6 per fissare il giunto alla squadretta del servo.
- Utilizzare viti m3*25 e dadi autobloccanti per fissare le ruote omnidirezionali da 82 mm al giunto.
Una volta installate tutte e tre le ruote sulla piastra di base:
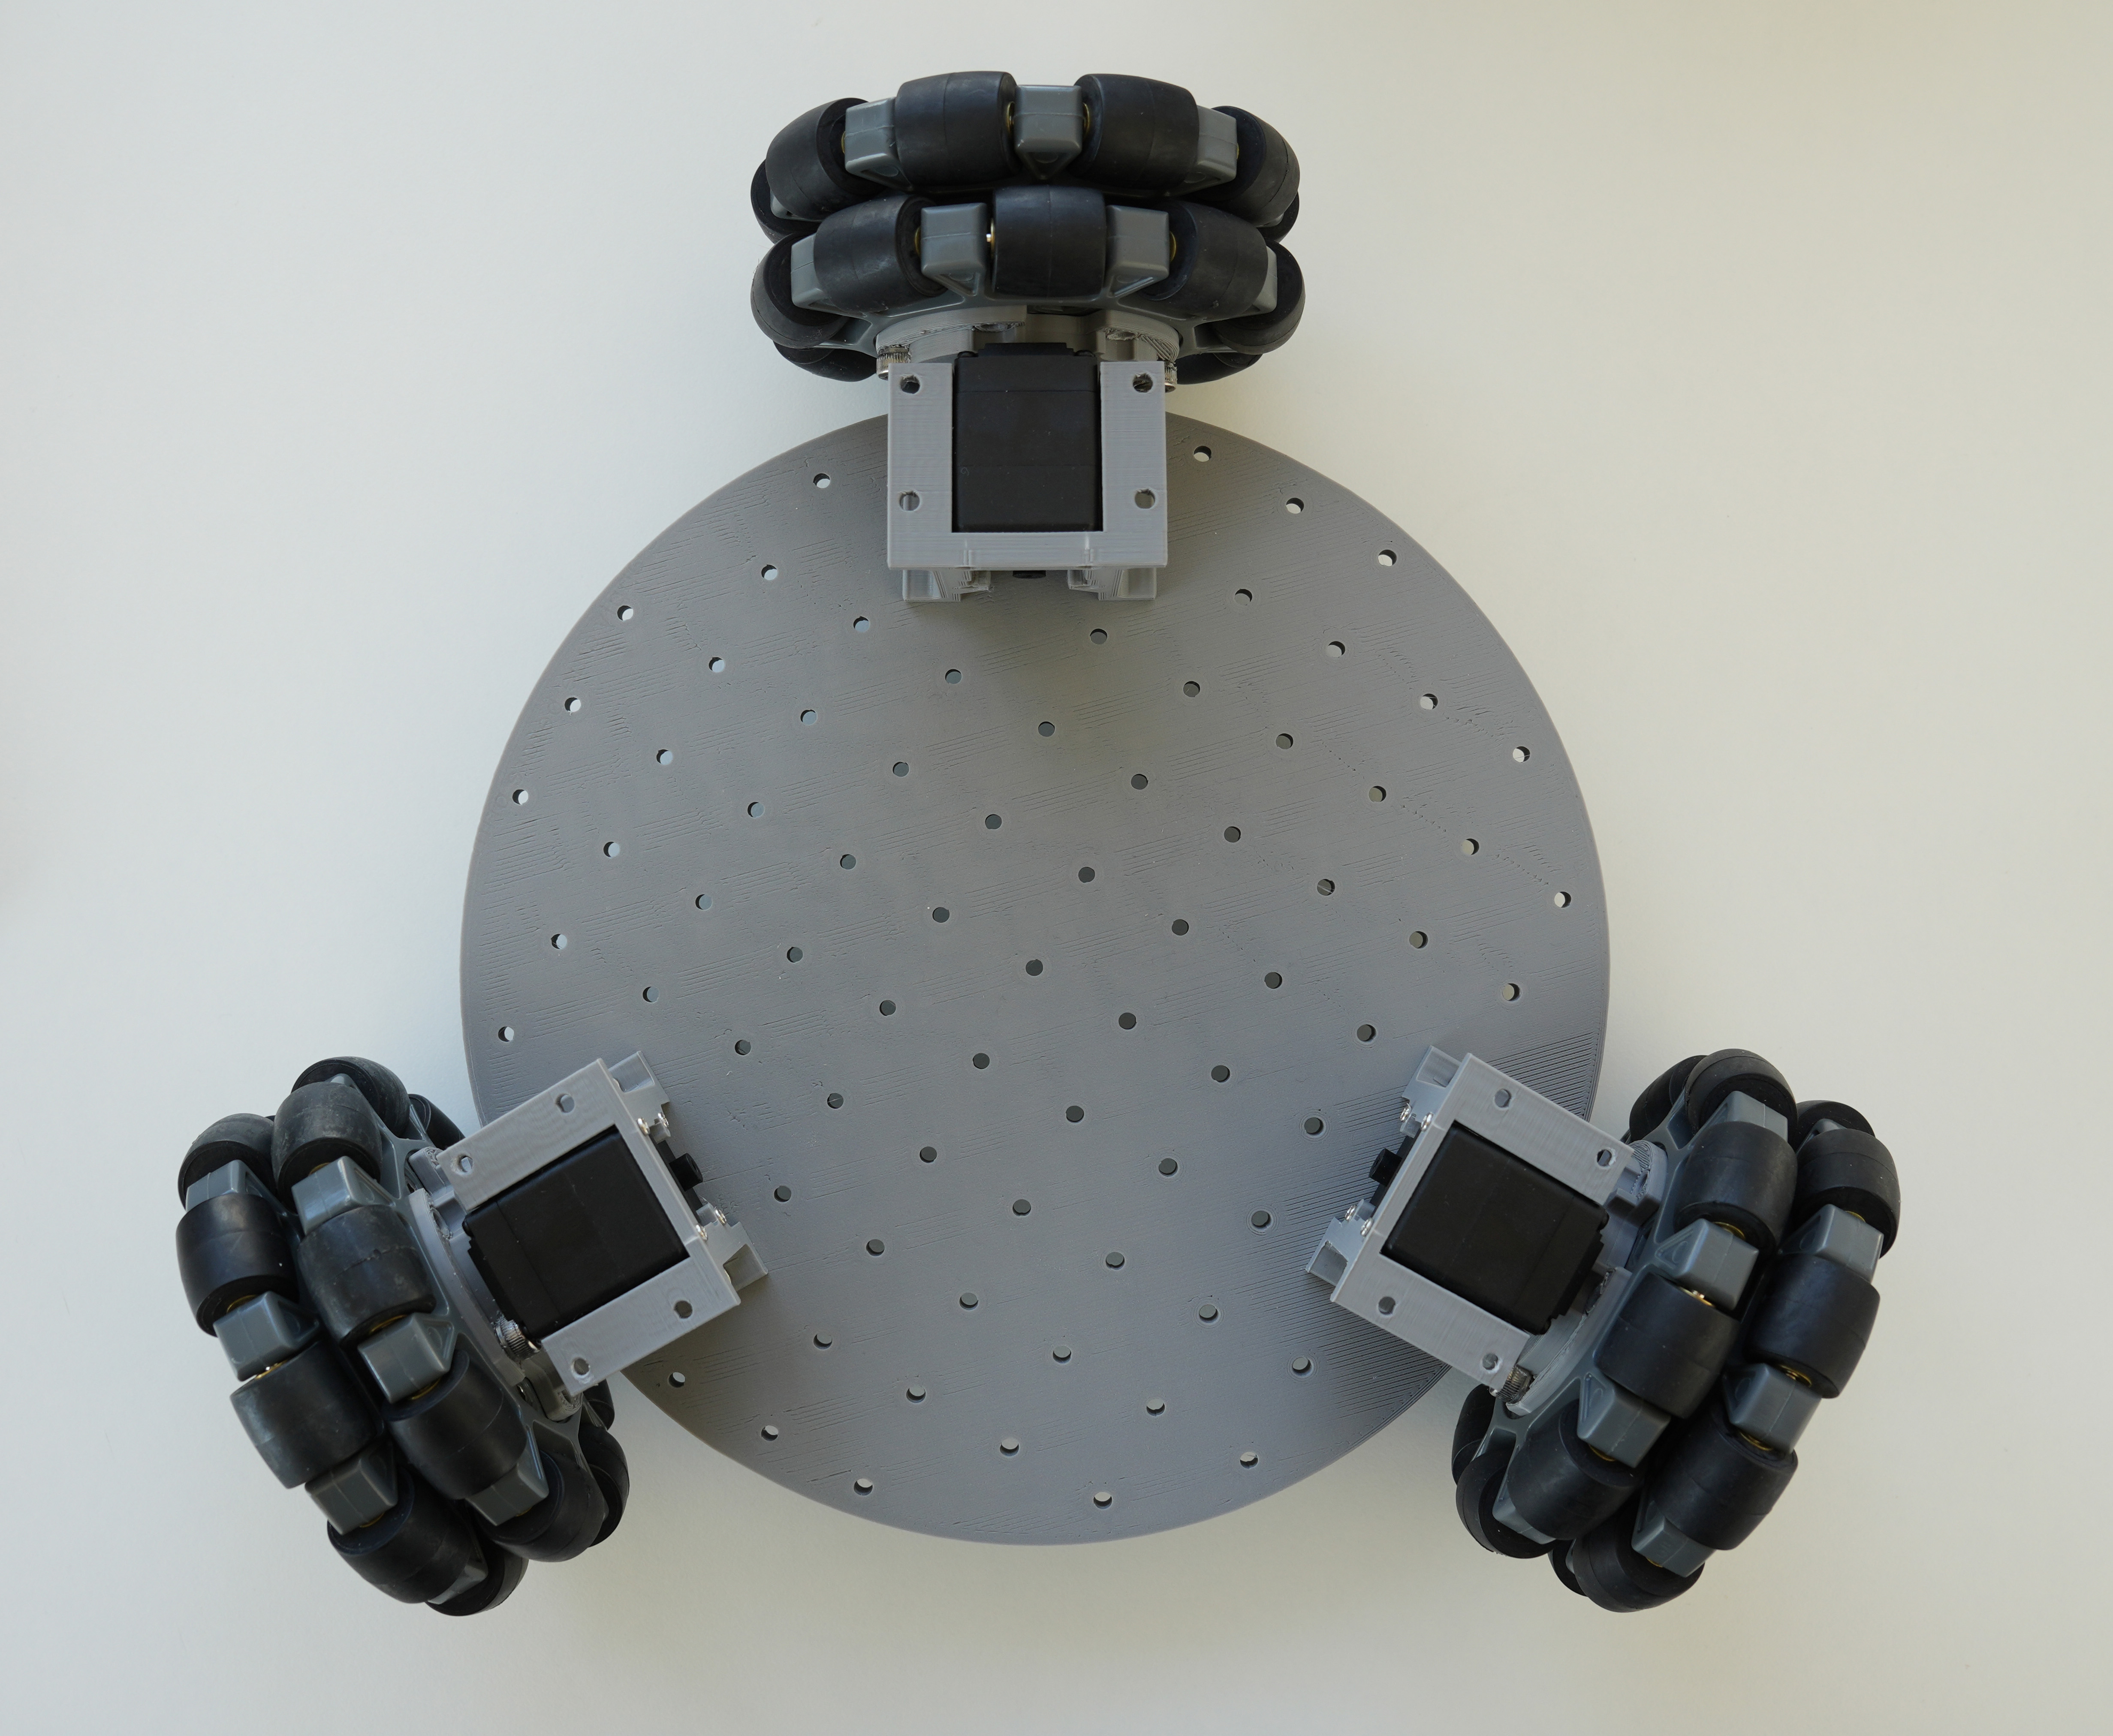
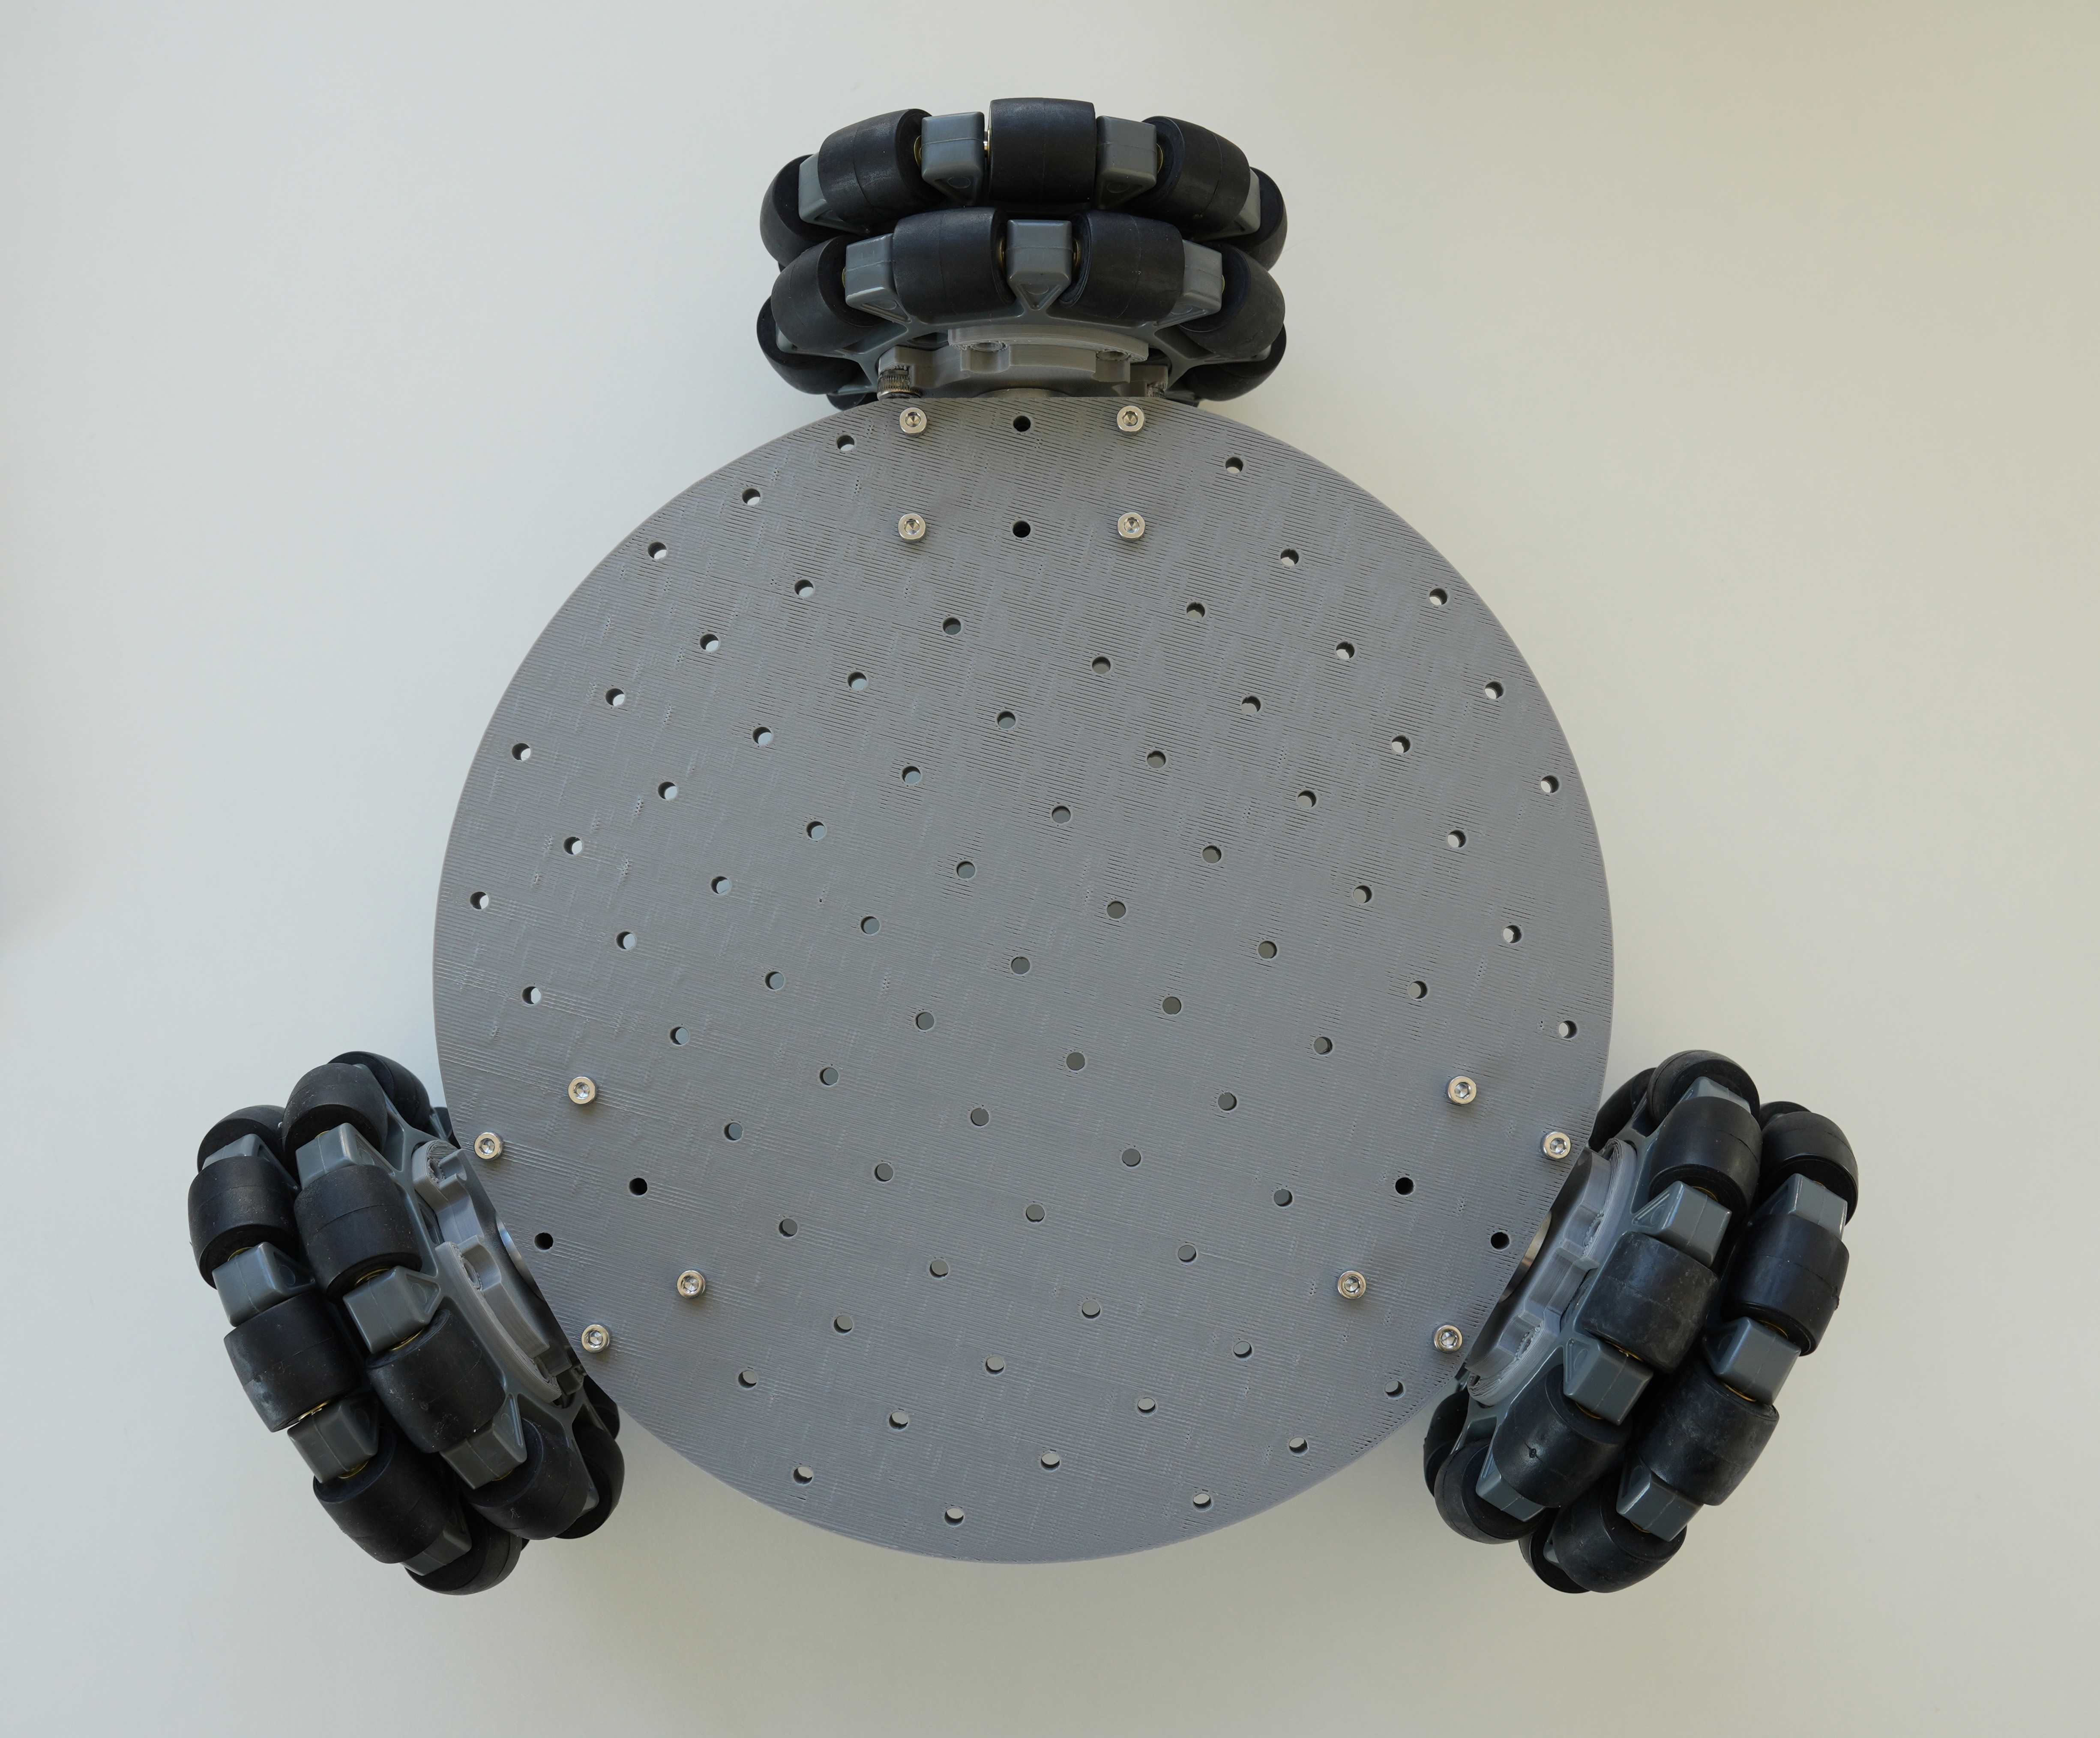
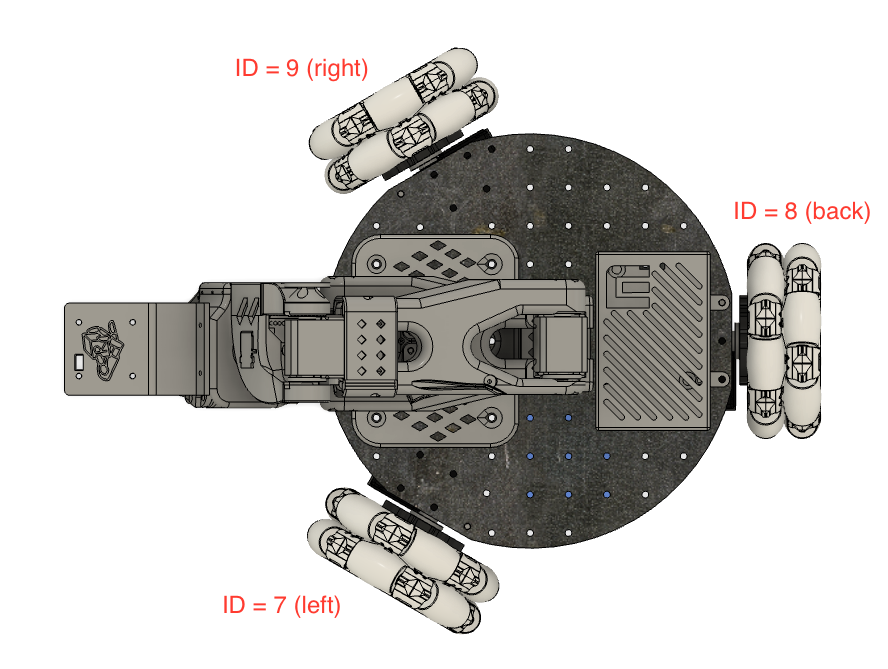
2. Assemblaggio della piastra di base
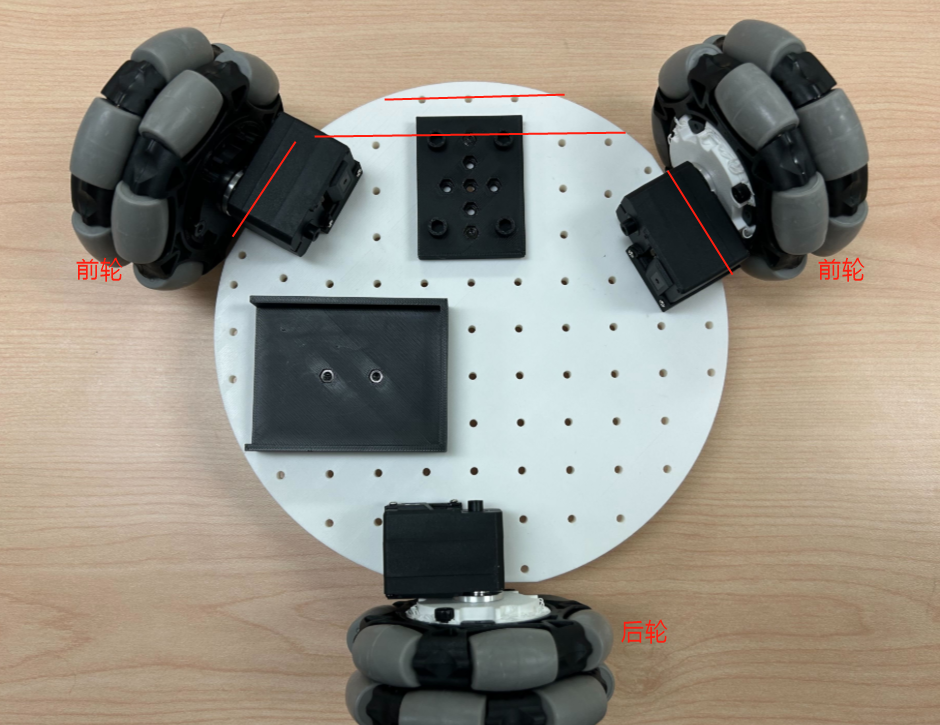
- Inserire 2 dadi M3 nei fori della scheda driver del servo e del supporto della batteria. Utilizzare 4 viti a brugola M3x12 per fissare entrambi alla piastra di base.
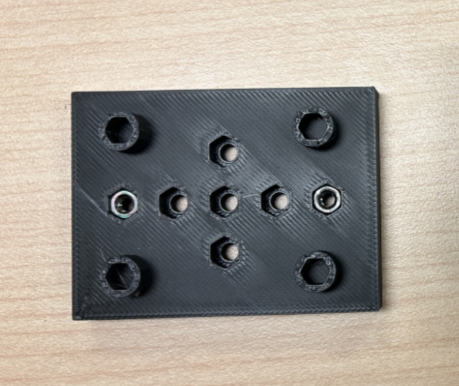
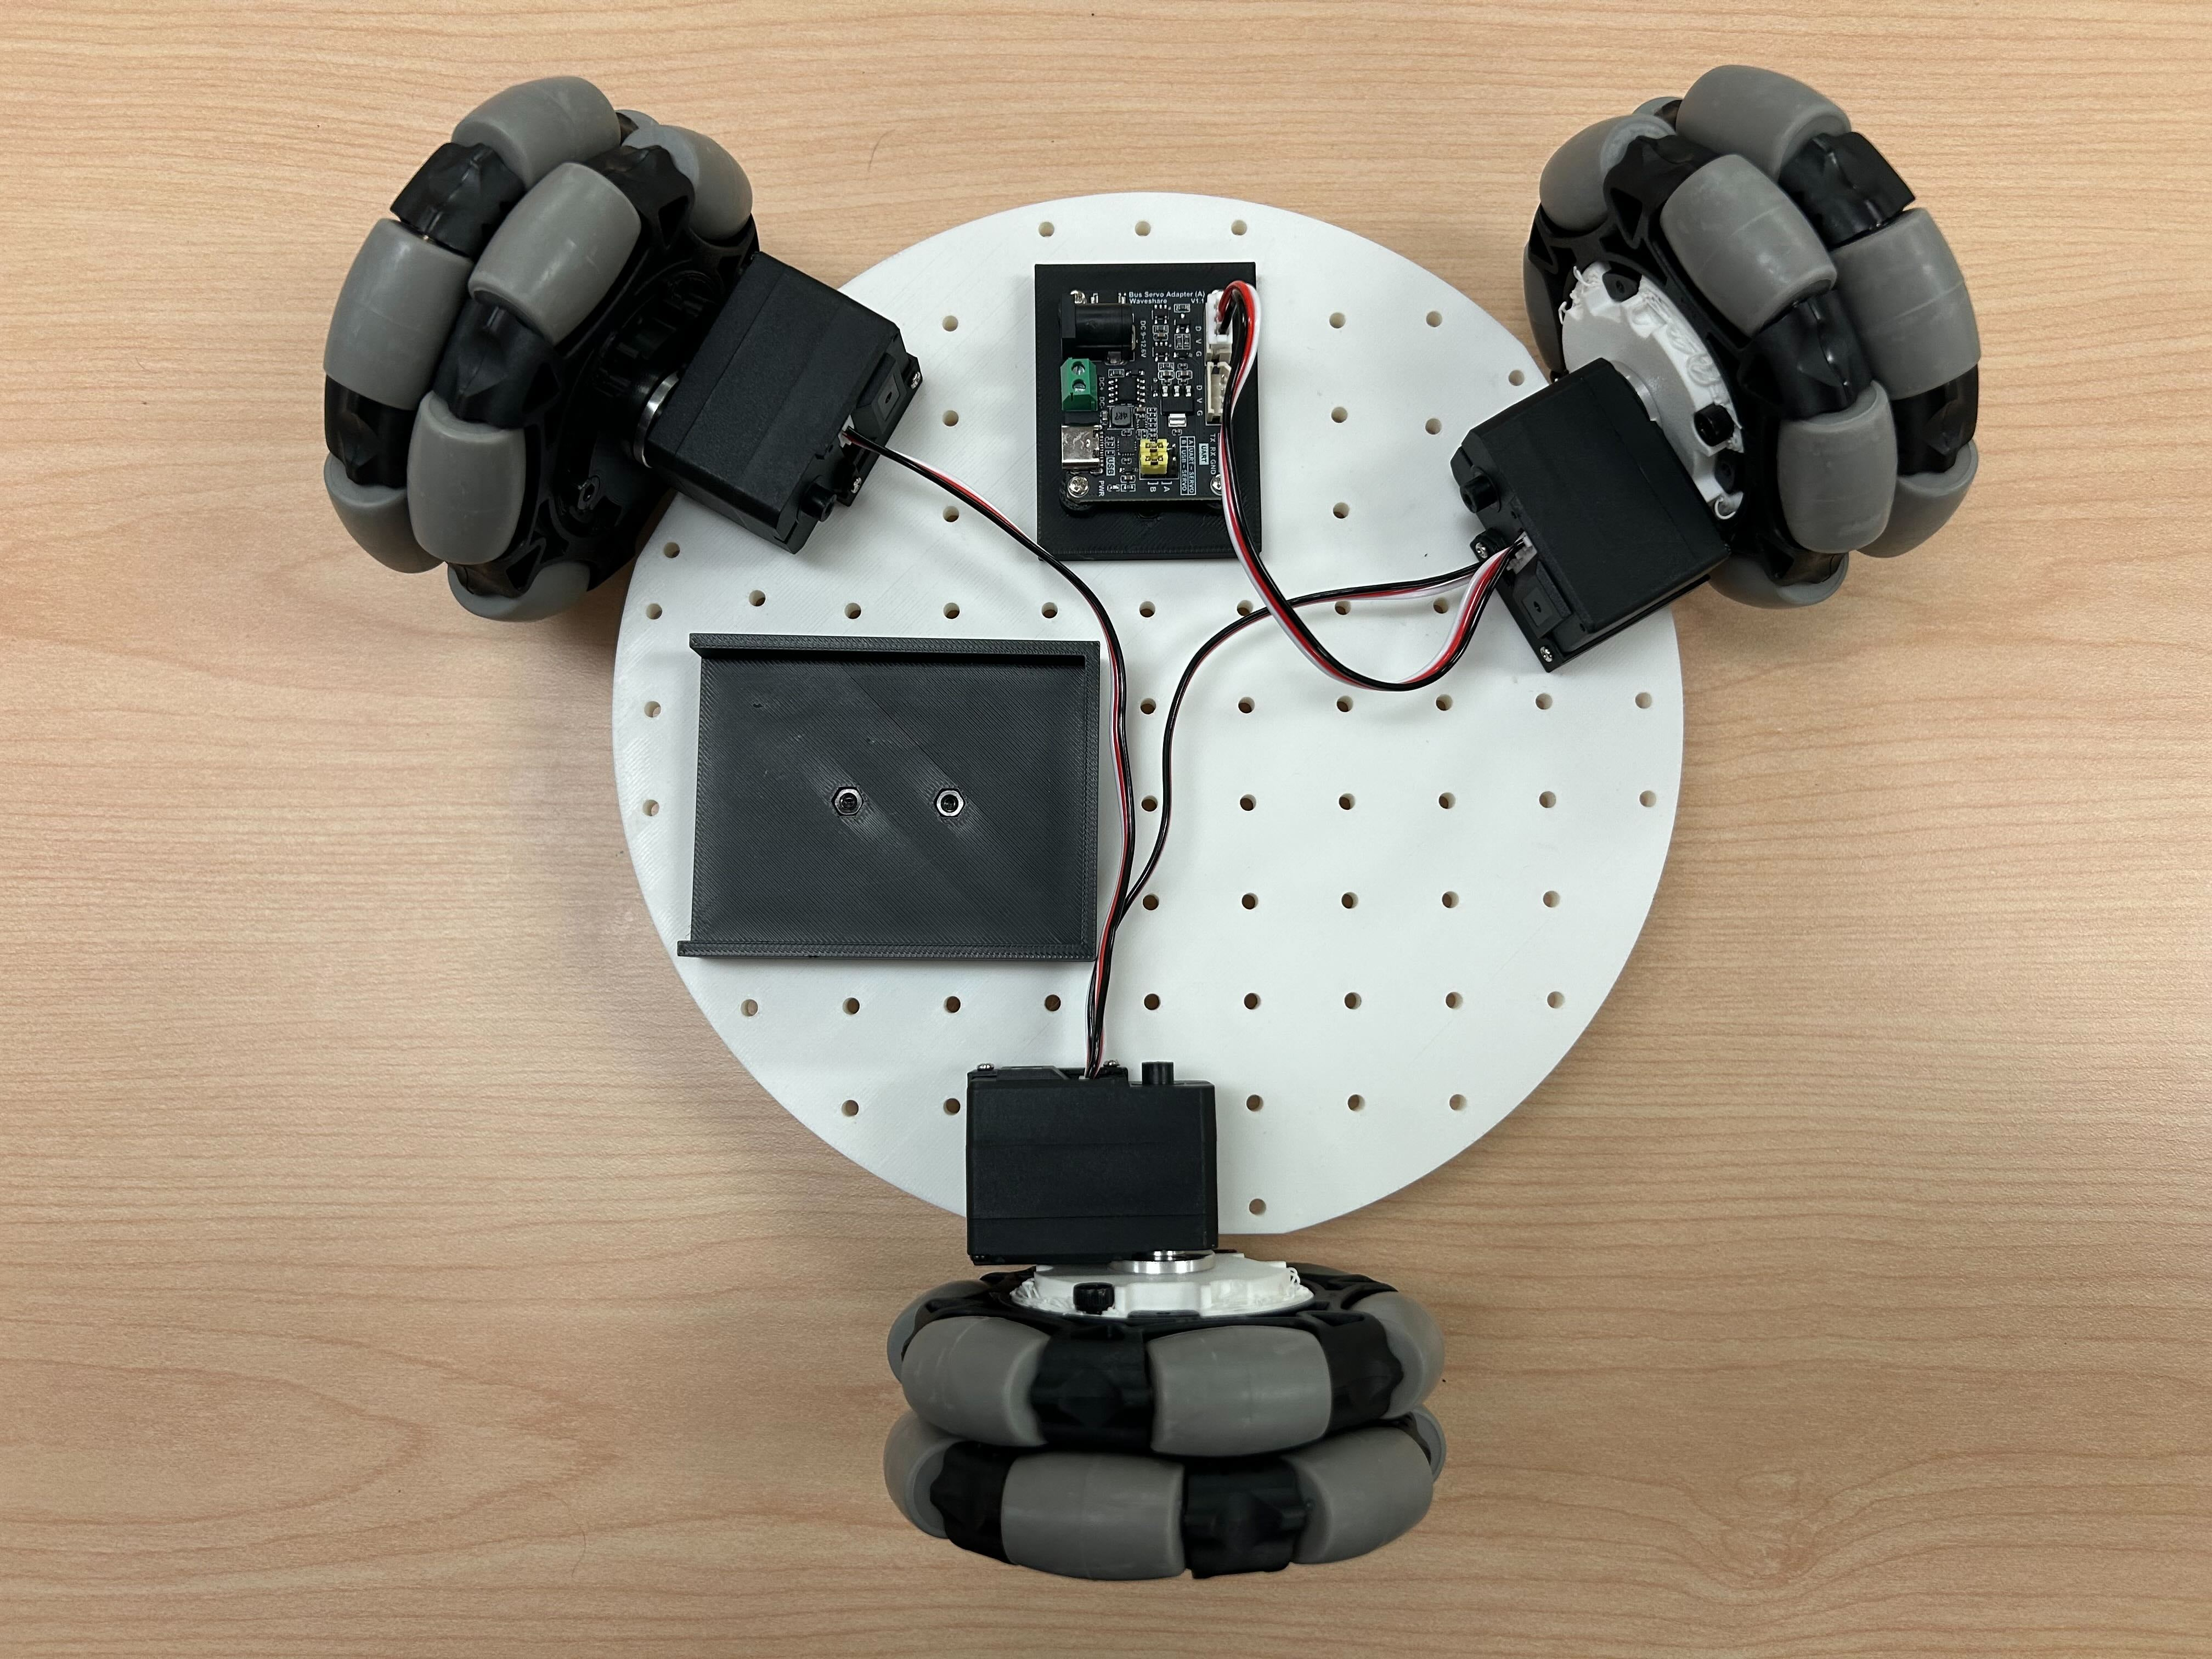
- Utilizzare 2 viti a brugola M3*12 e 2 dadi M3 per installare la scheda driver del servo e collegarla ai 3 servo.
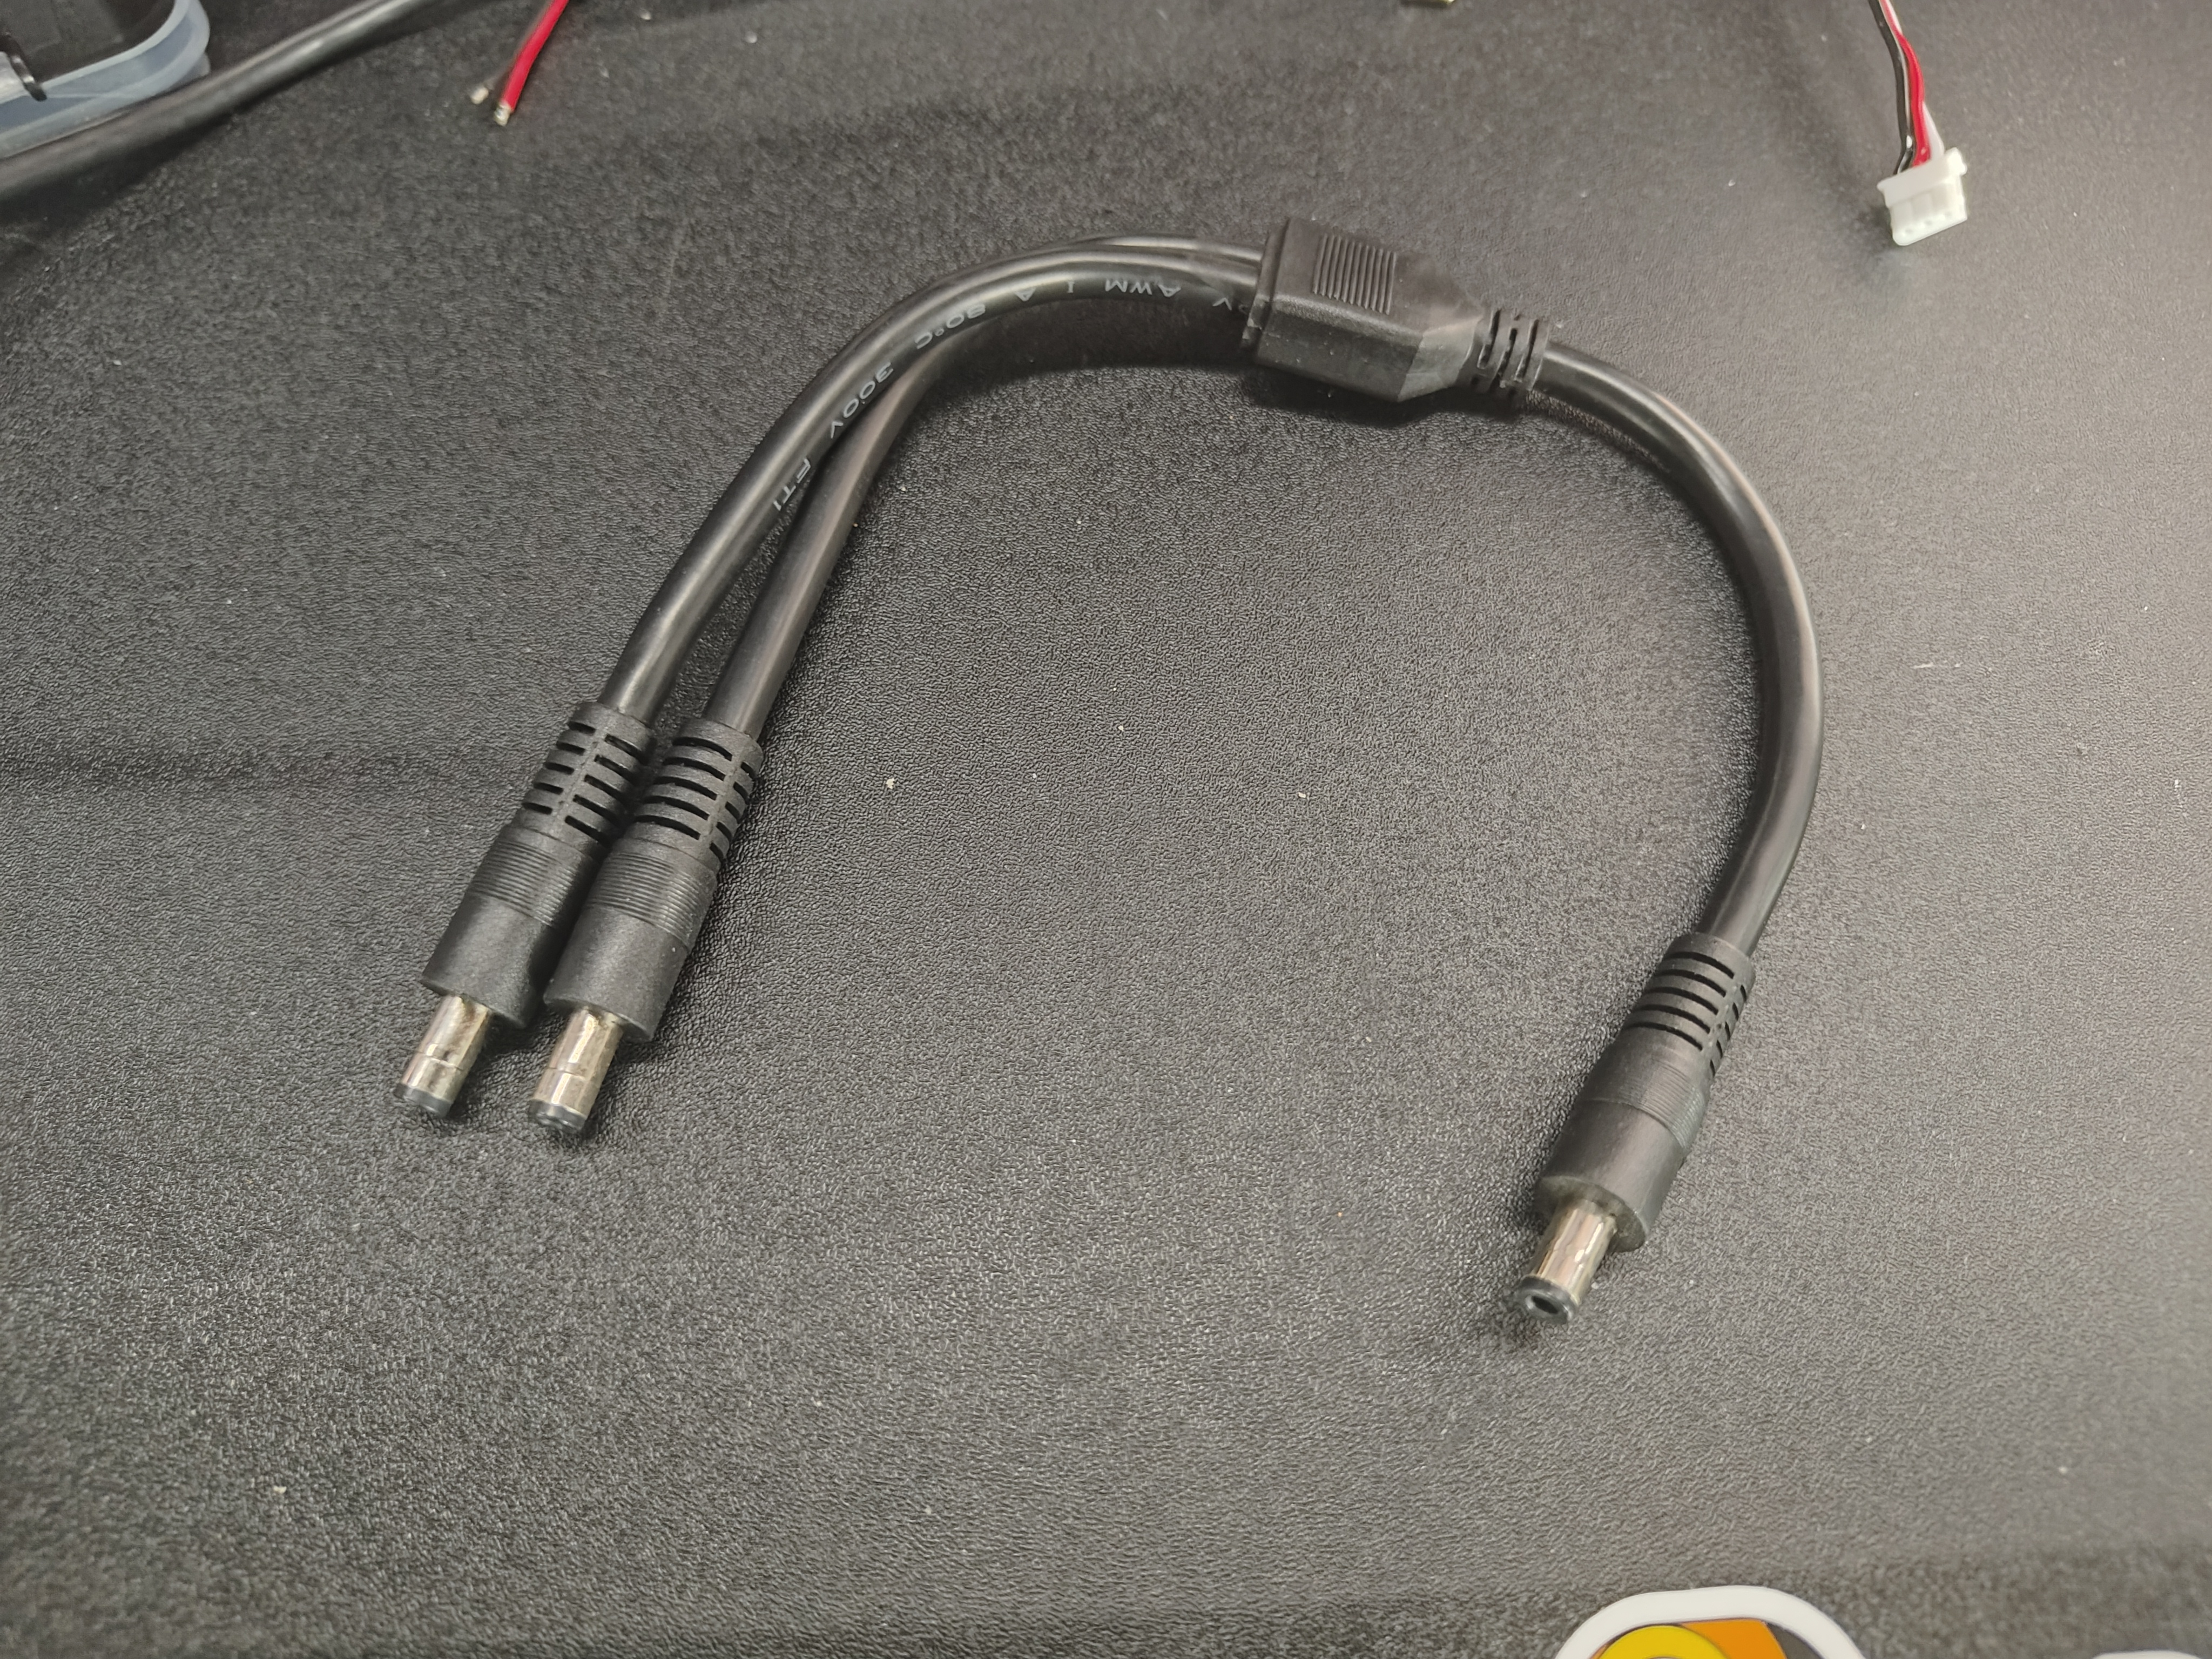
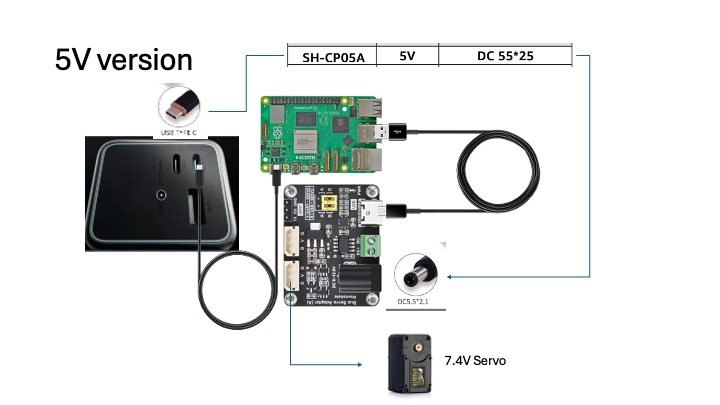
Collegamenti dei cavi dell'alimentatore portatile
- L'ingresso di alimentazione si collega direttamente all'alimentatore
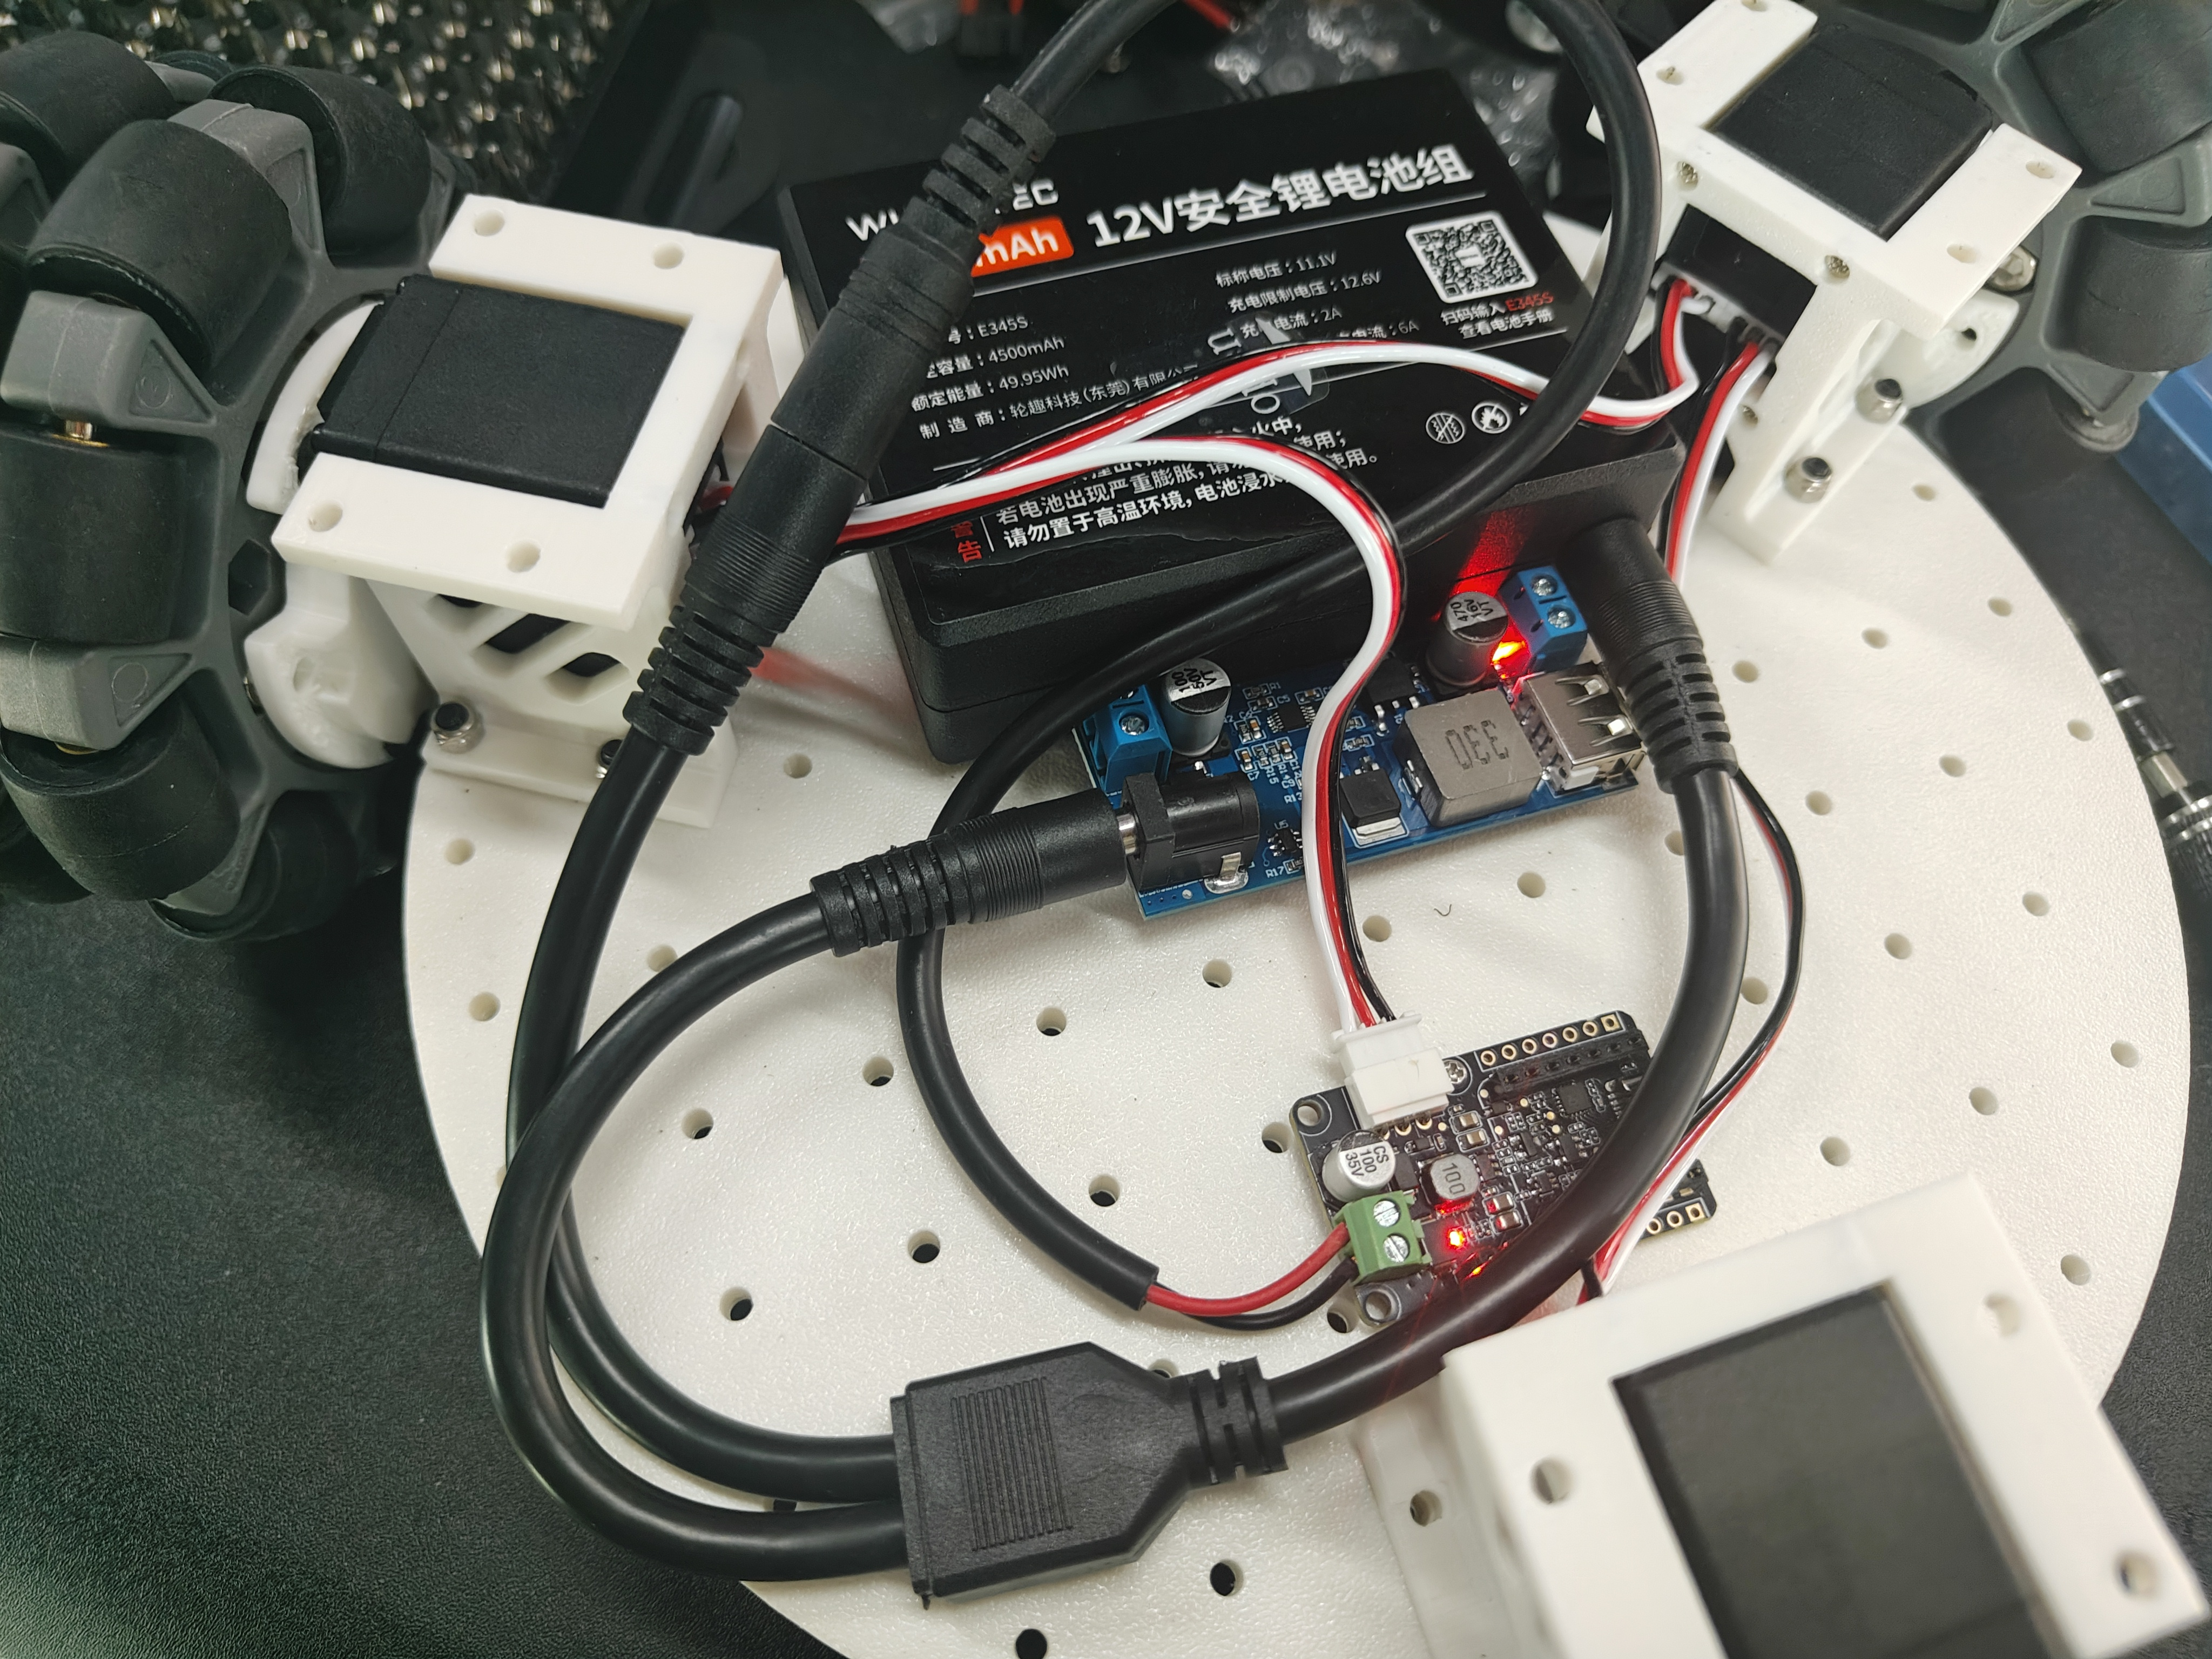
- L'interfaccia USB-C fornisce alimentazione a 5V al Raspberry Pi
- Se si utilizza un braccio robotico da 12V, alimentare direttamente la scheda del motore servo con il distributore di alimentazione DC
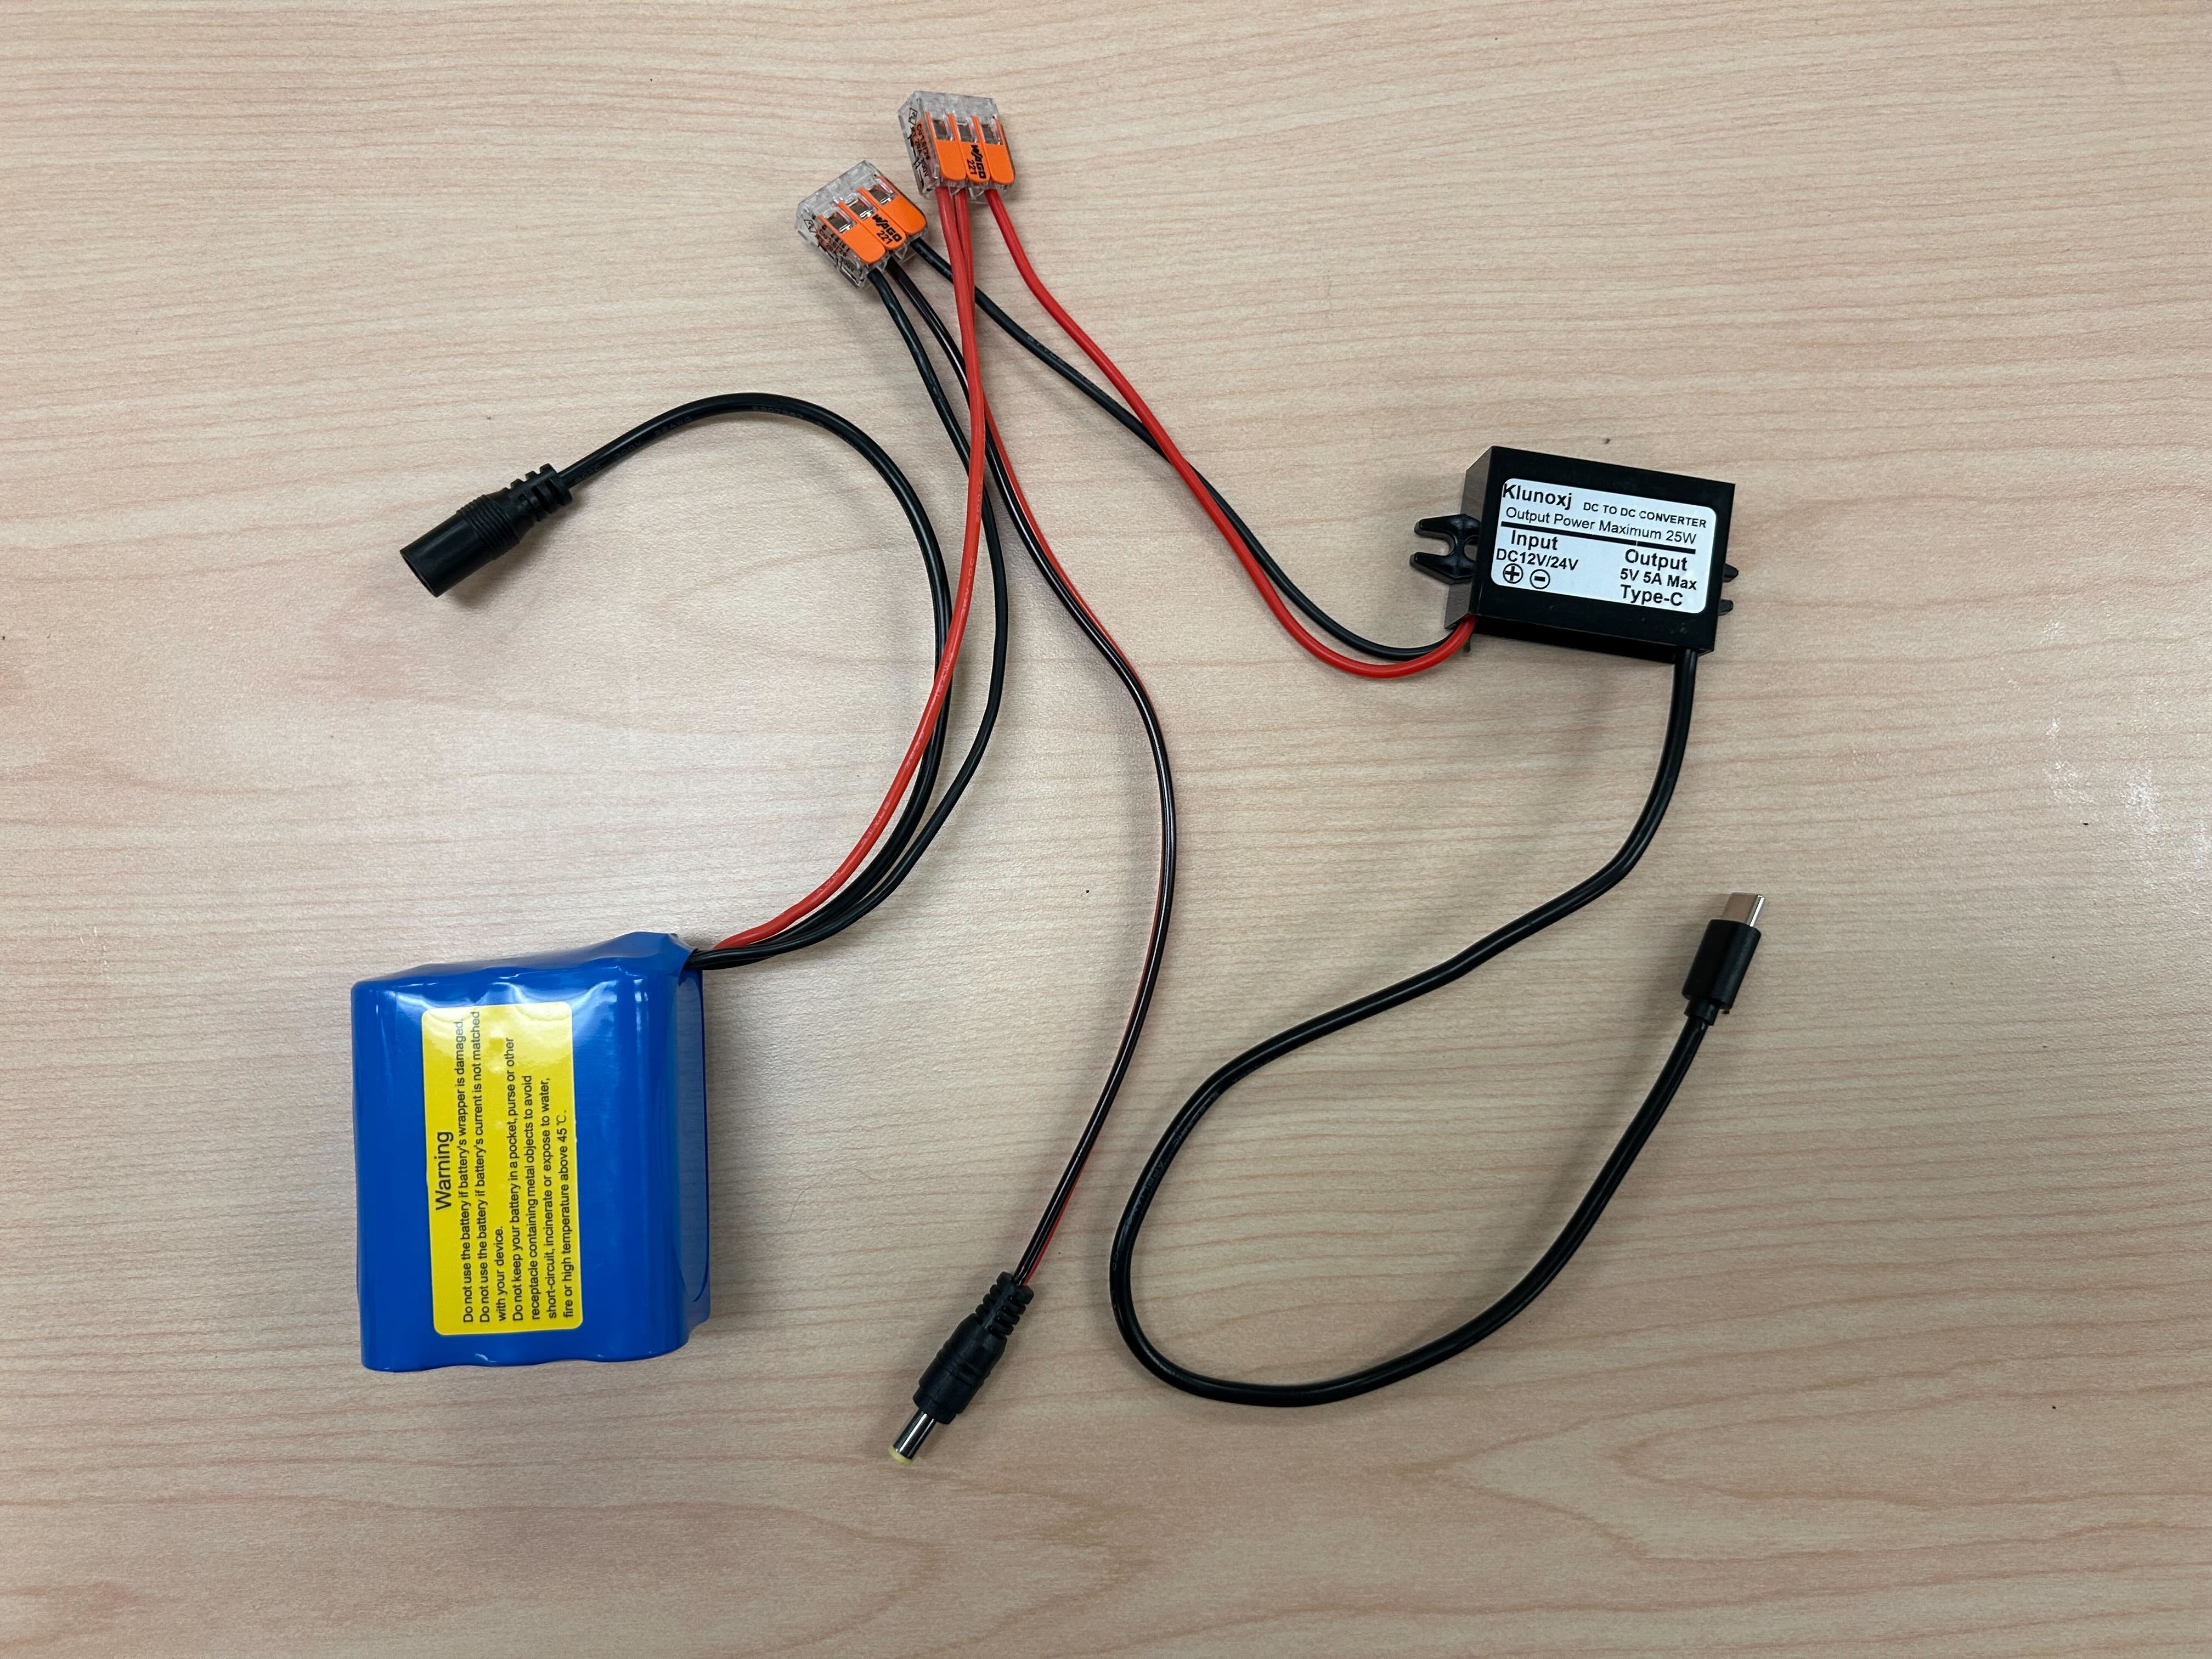
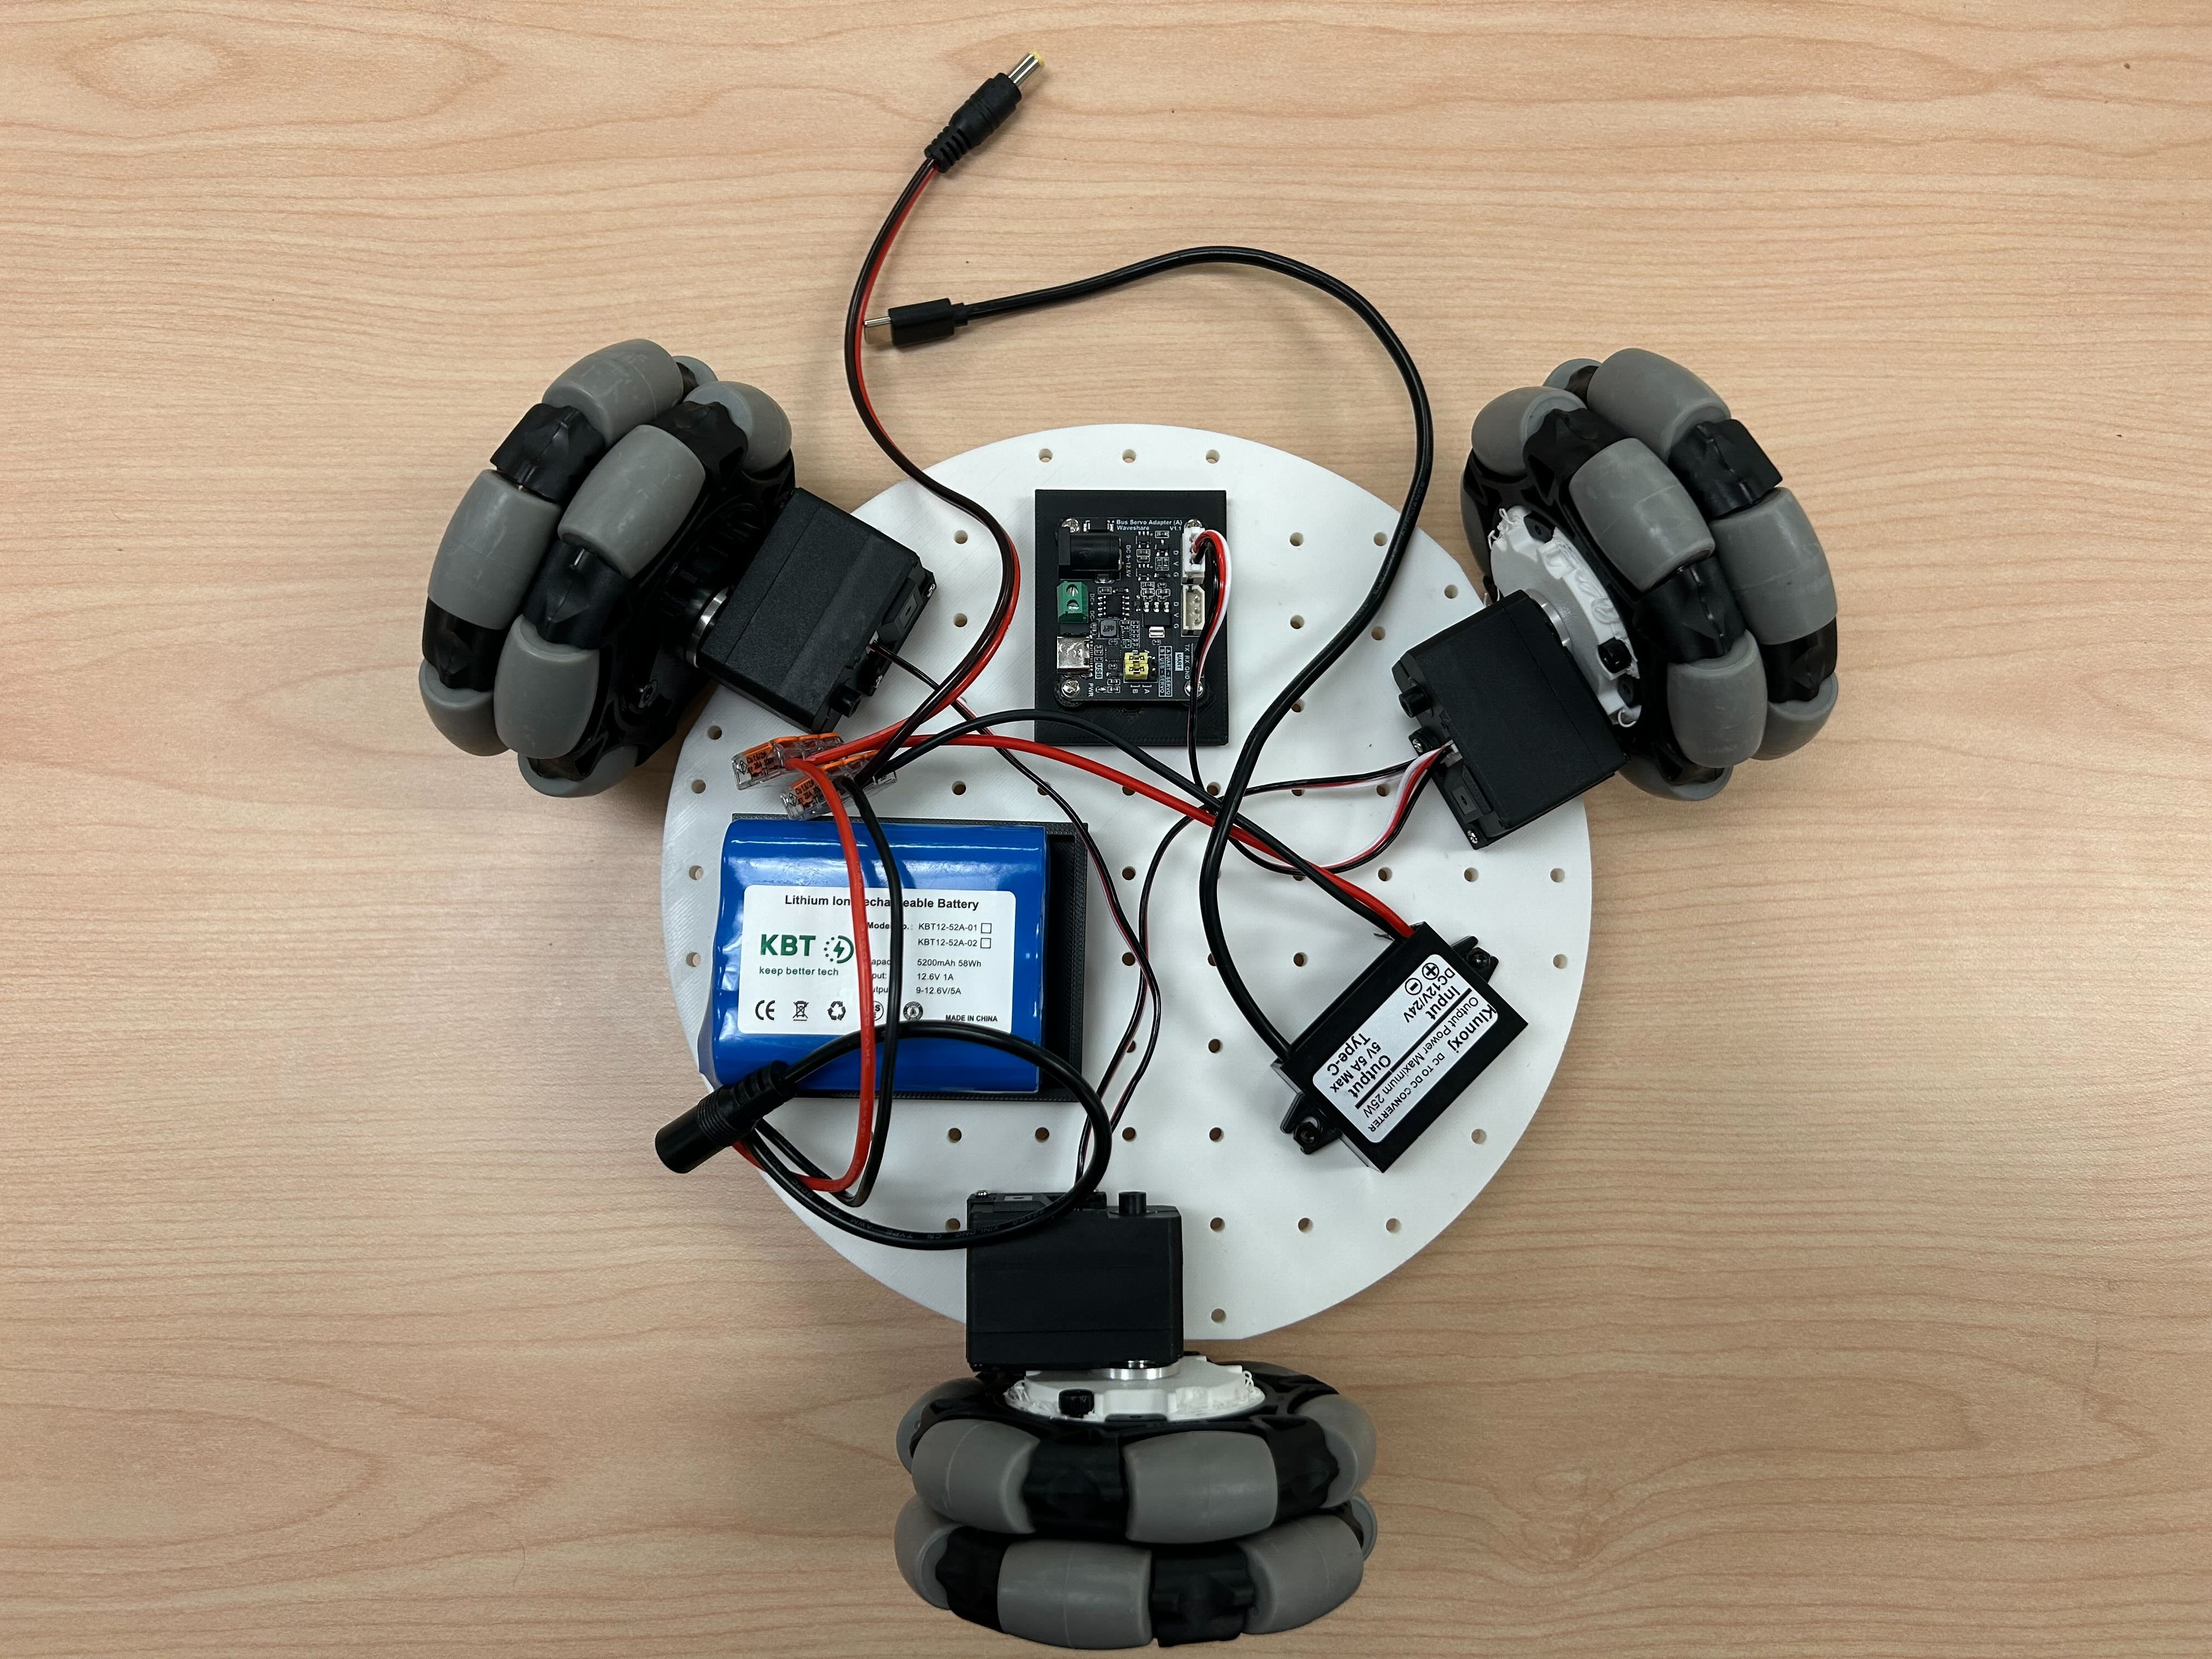
I cavi possono essere collegati come mostrato nella figura seguente:
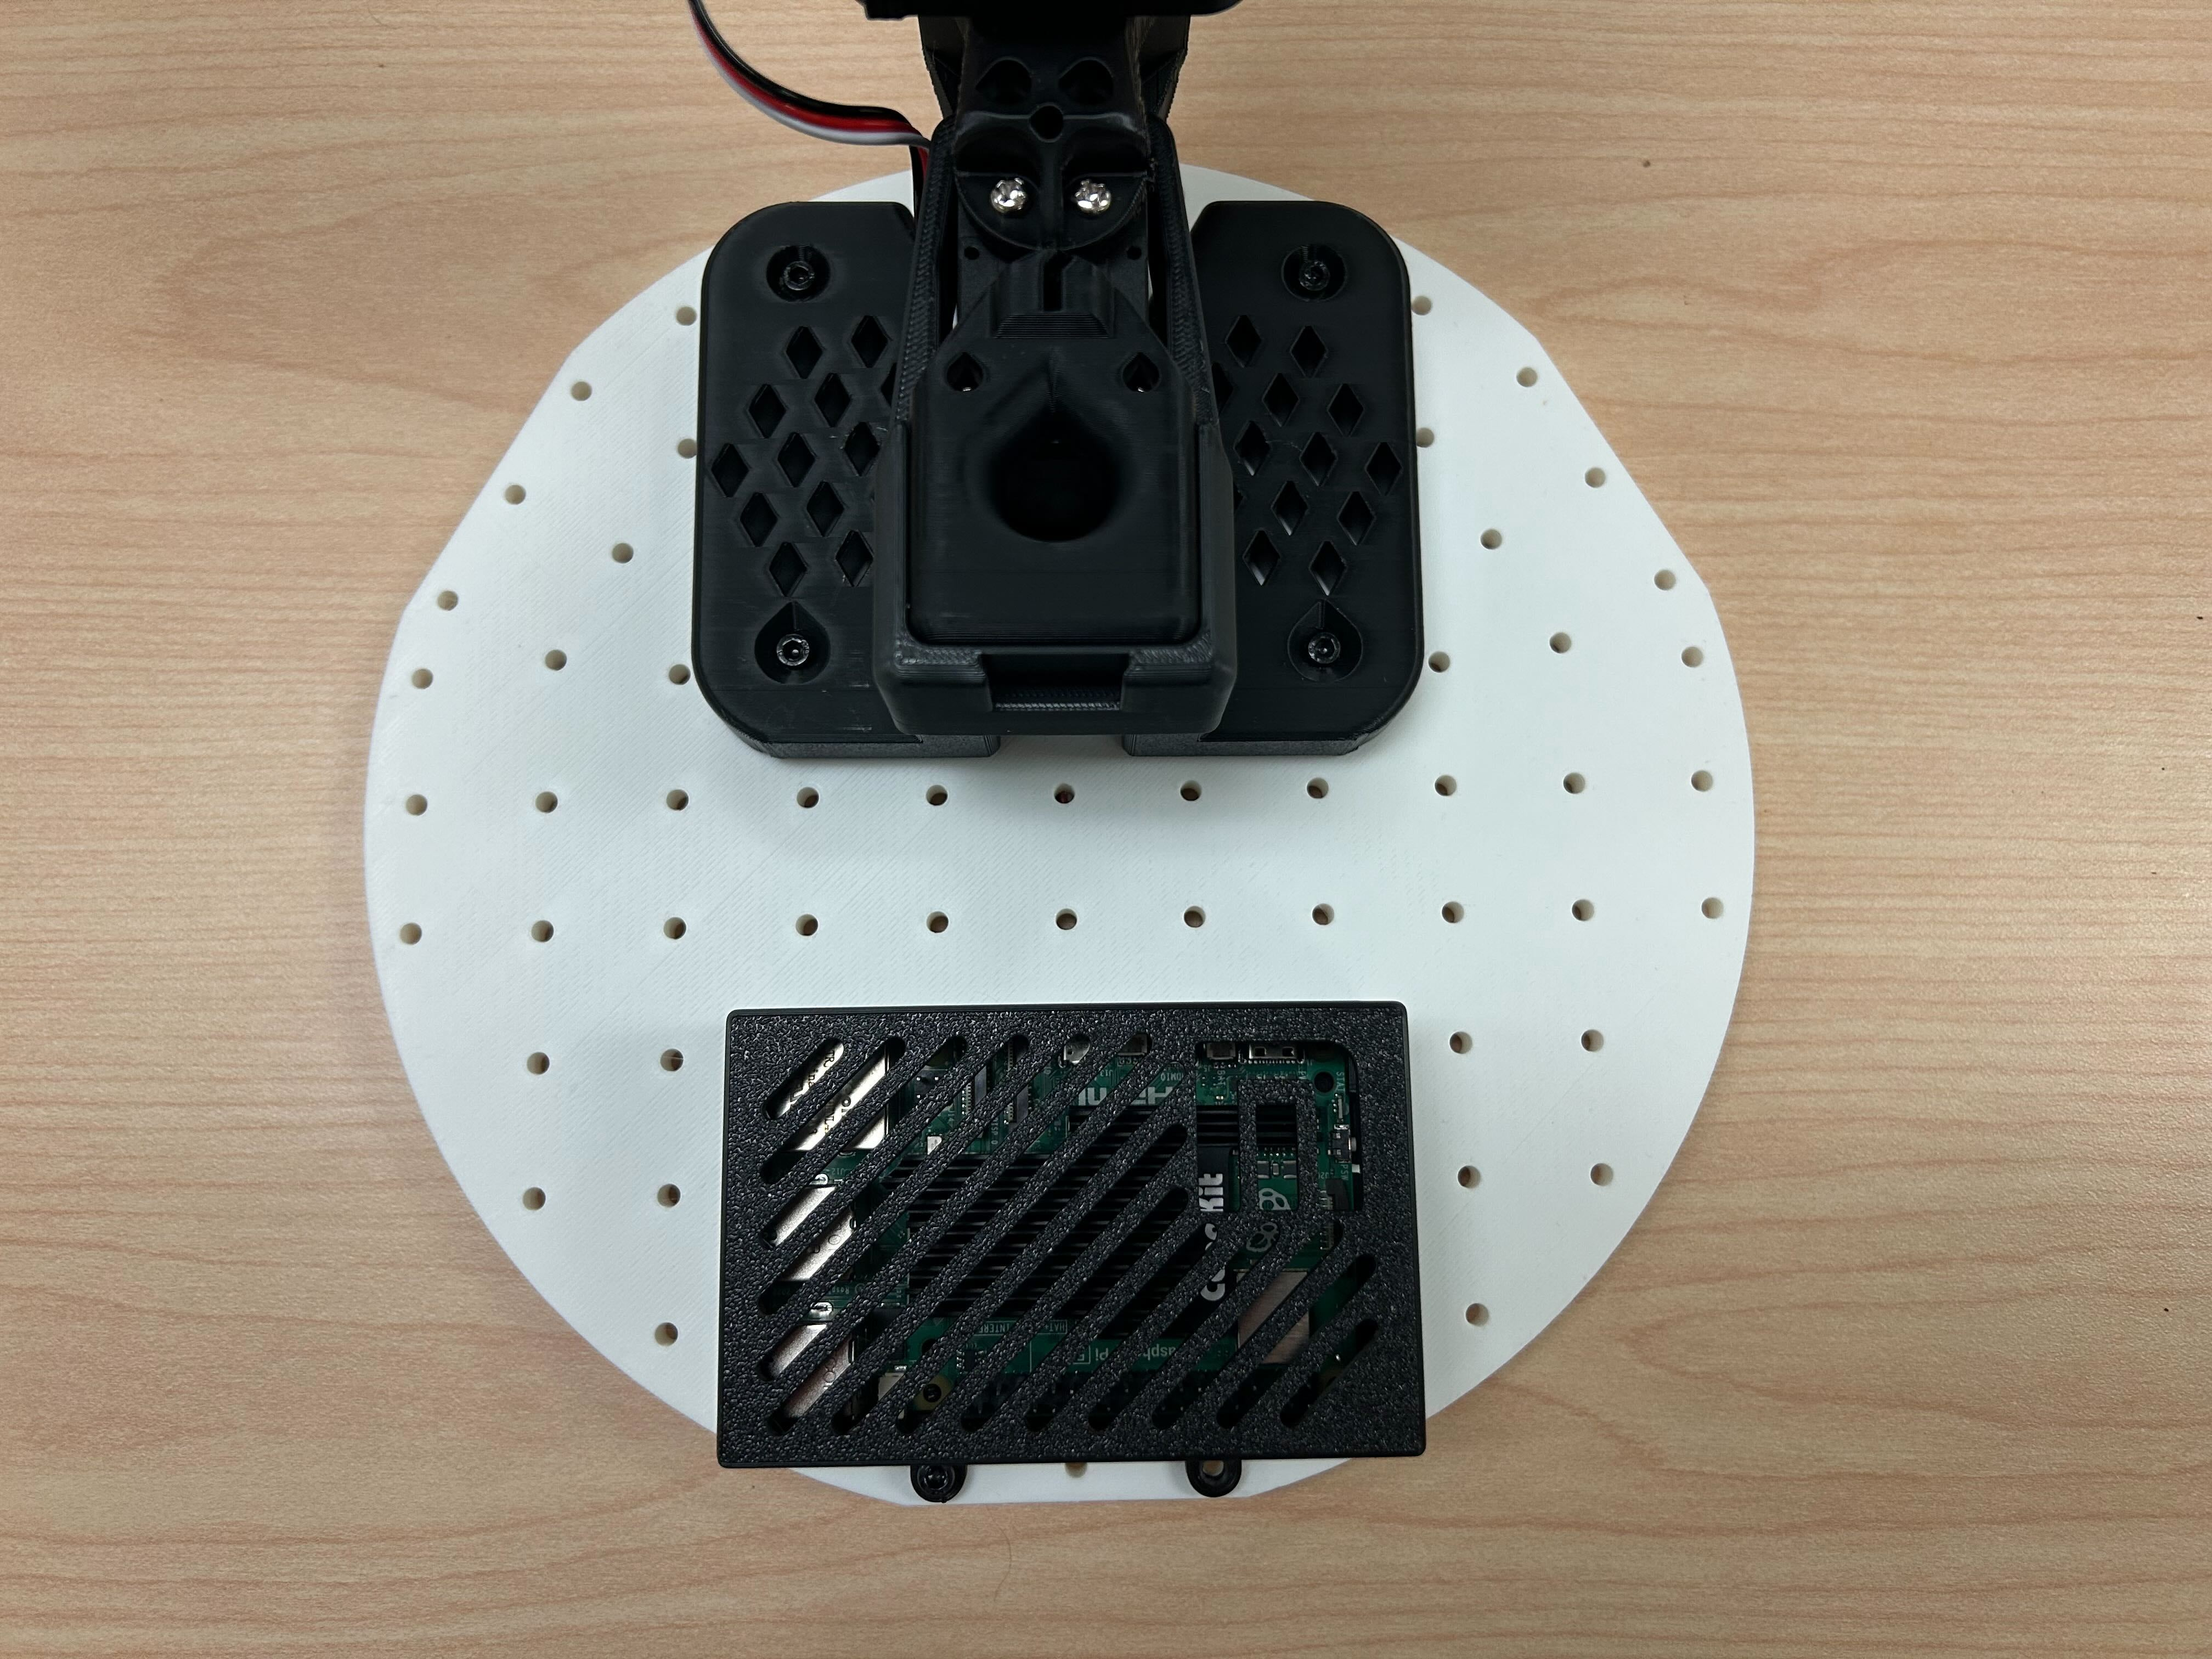
3. Assemblaggio della piastra superiore
Collocare il Raspberry Pi 5 nella parte inferiore del case per Raspberry Pi, quindi agganciare la parte superiore del case.
Utilizzare due viti a brugola M3x16 e due dadi M3 per fissare il Raspberry Pi alla piastra di base superiore, e utilizzare quattro viti M4x25 e quattro dadi M4 per installare la base del braccio robotico SO-101.
4.
- Far passare il cavo da USB-C a USB-A della scheda driver del servo, il cavo di alimentazione USB-C a 5V e i cavi dei servo attraverso i fori della piastra superiore.
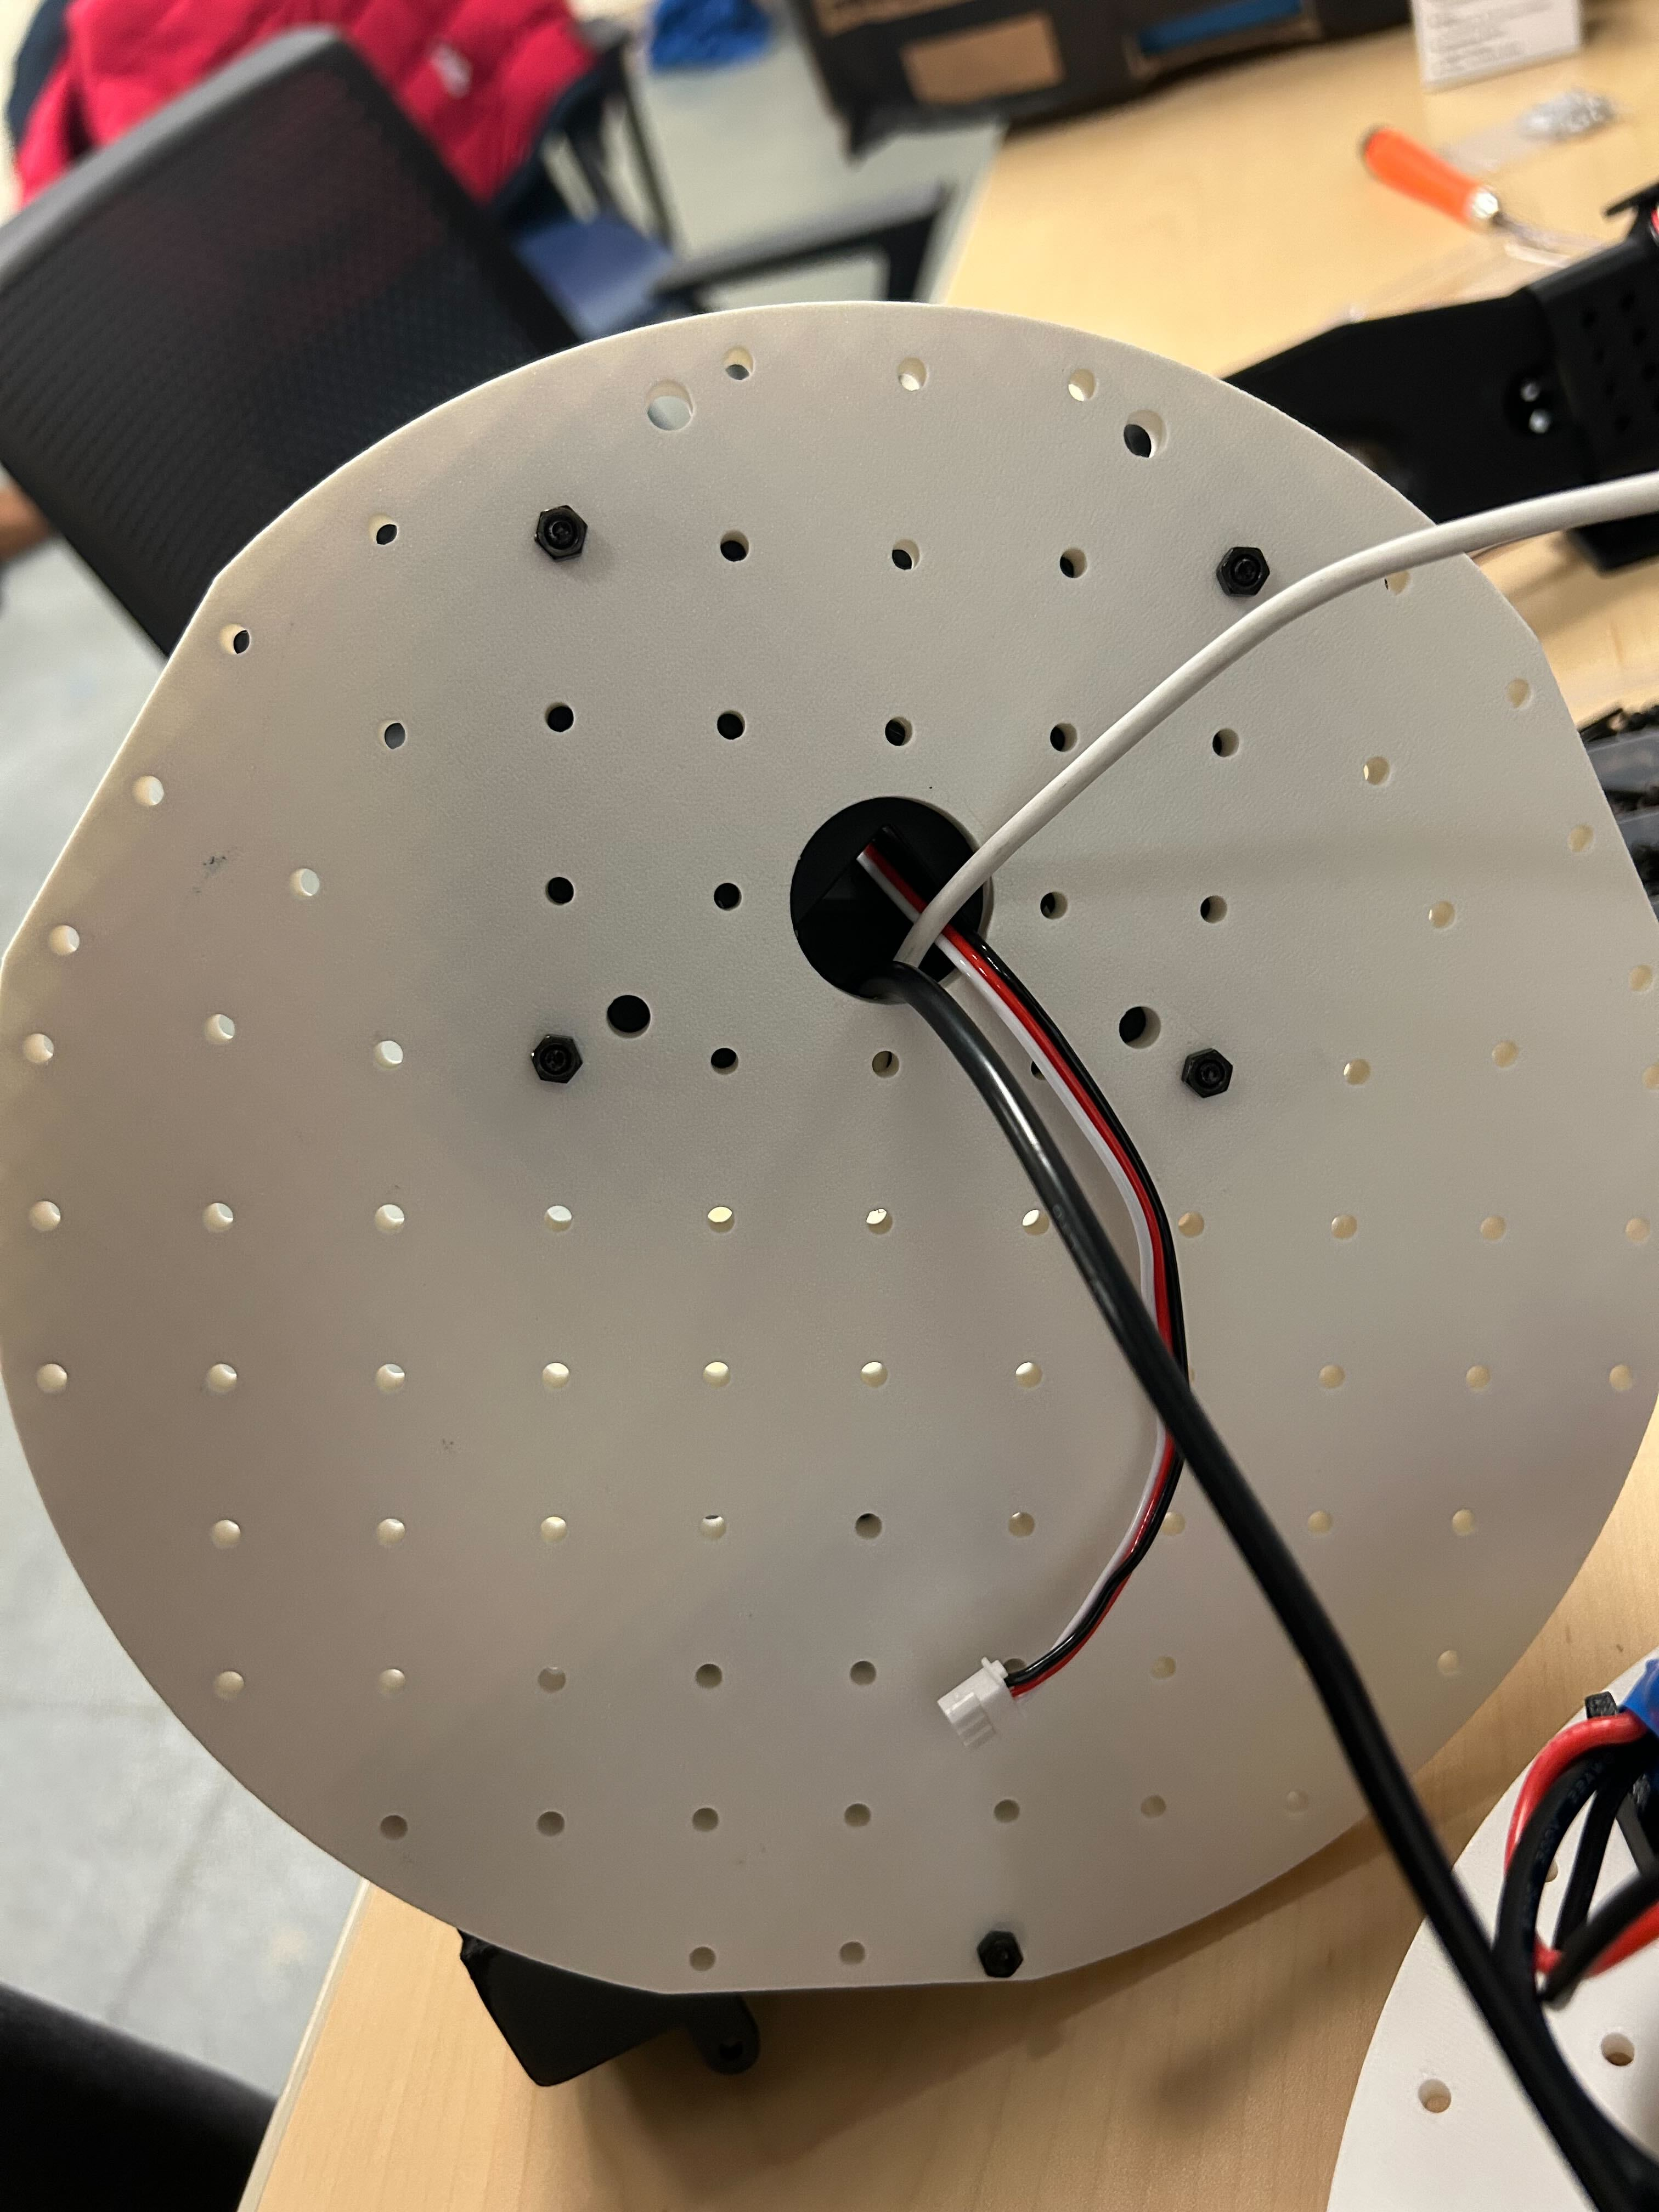
- Utilizzare 8 viti m3x16 e 4 dadi m3 per installare la piastra superiore sulle staffe del motore.
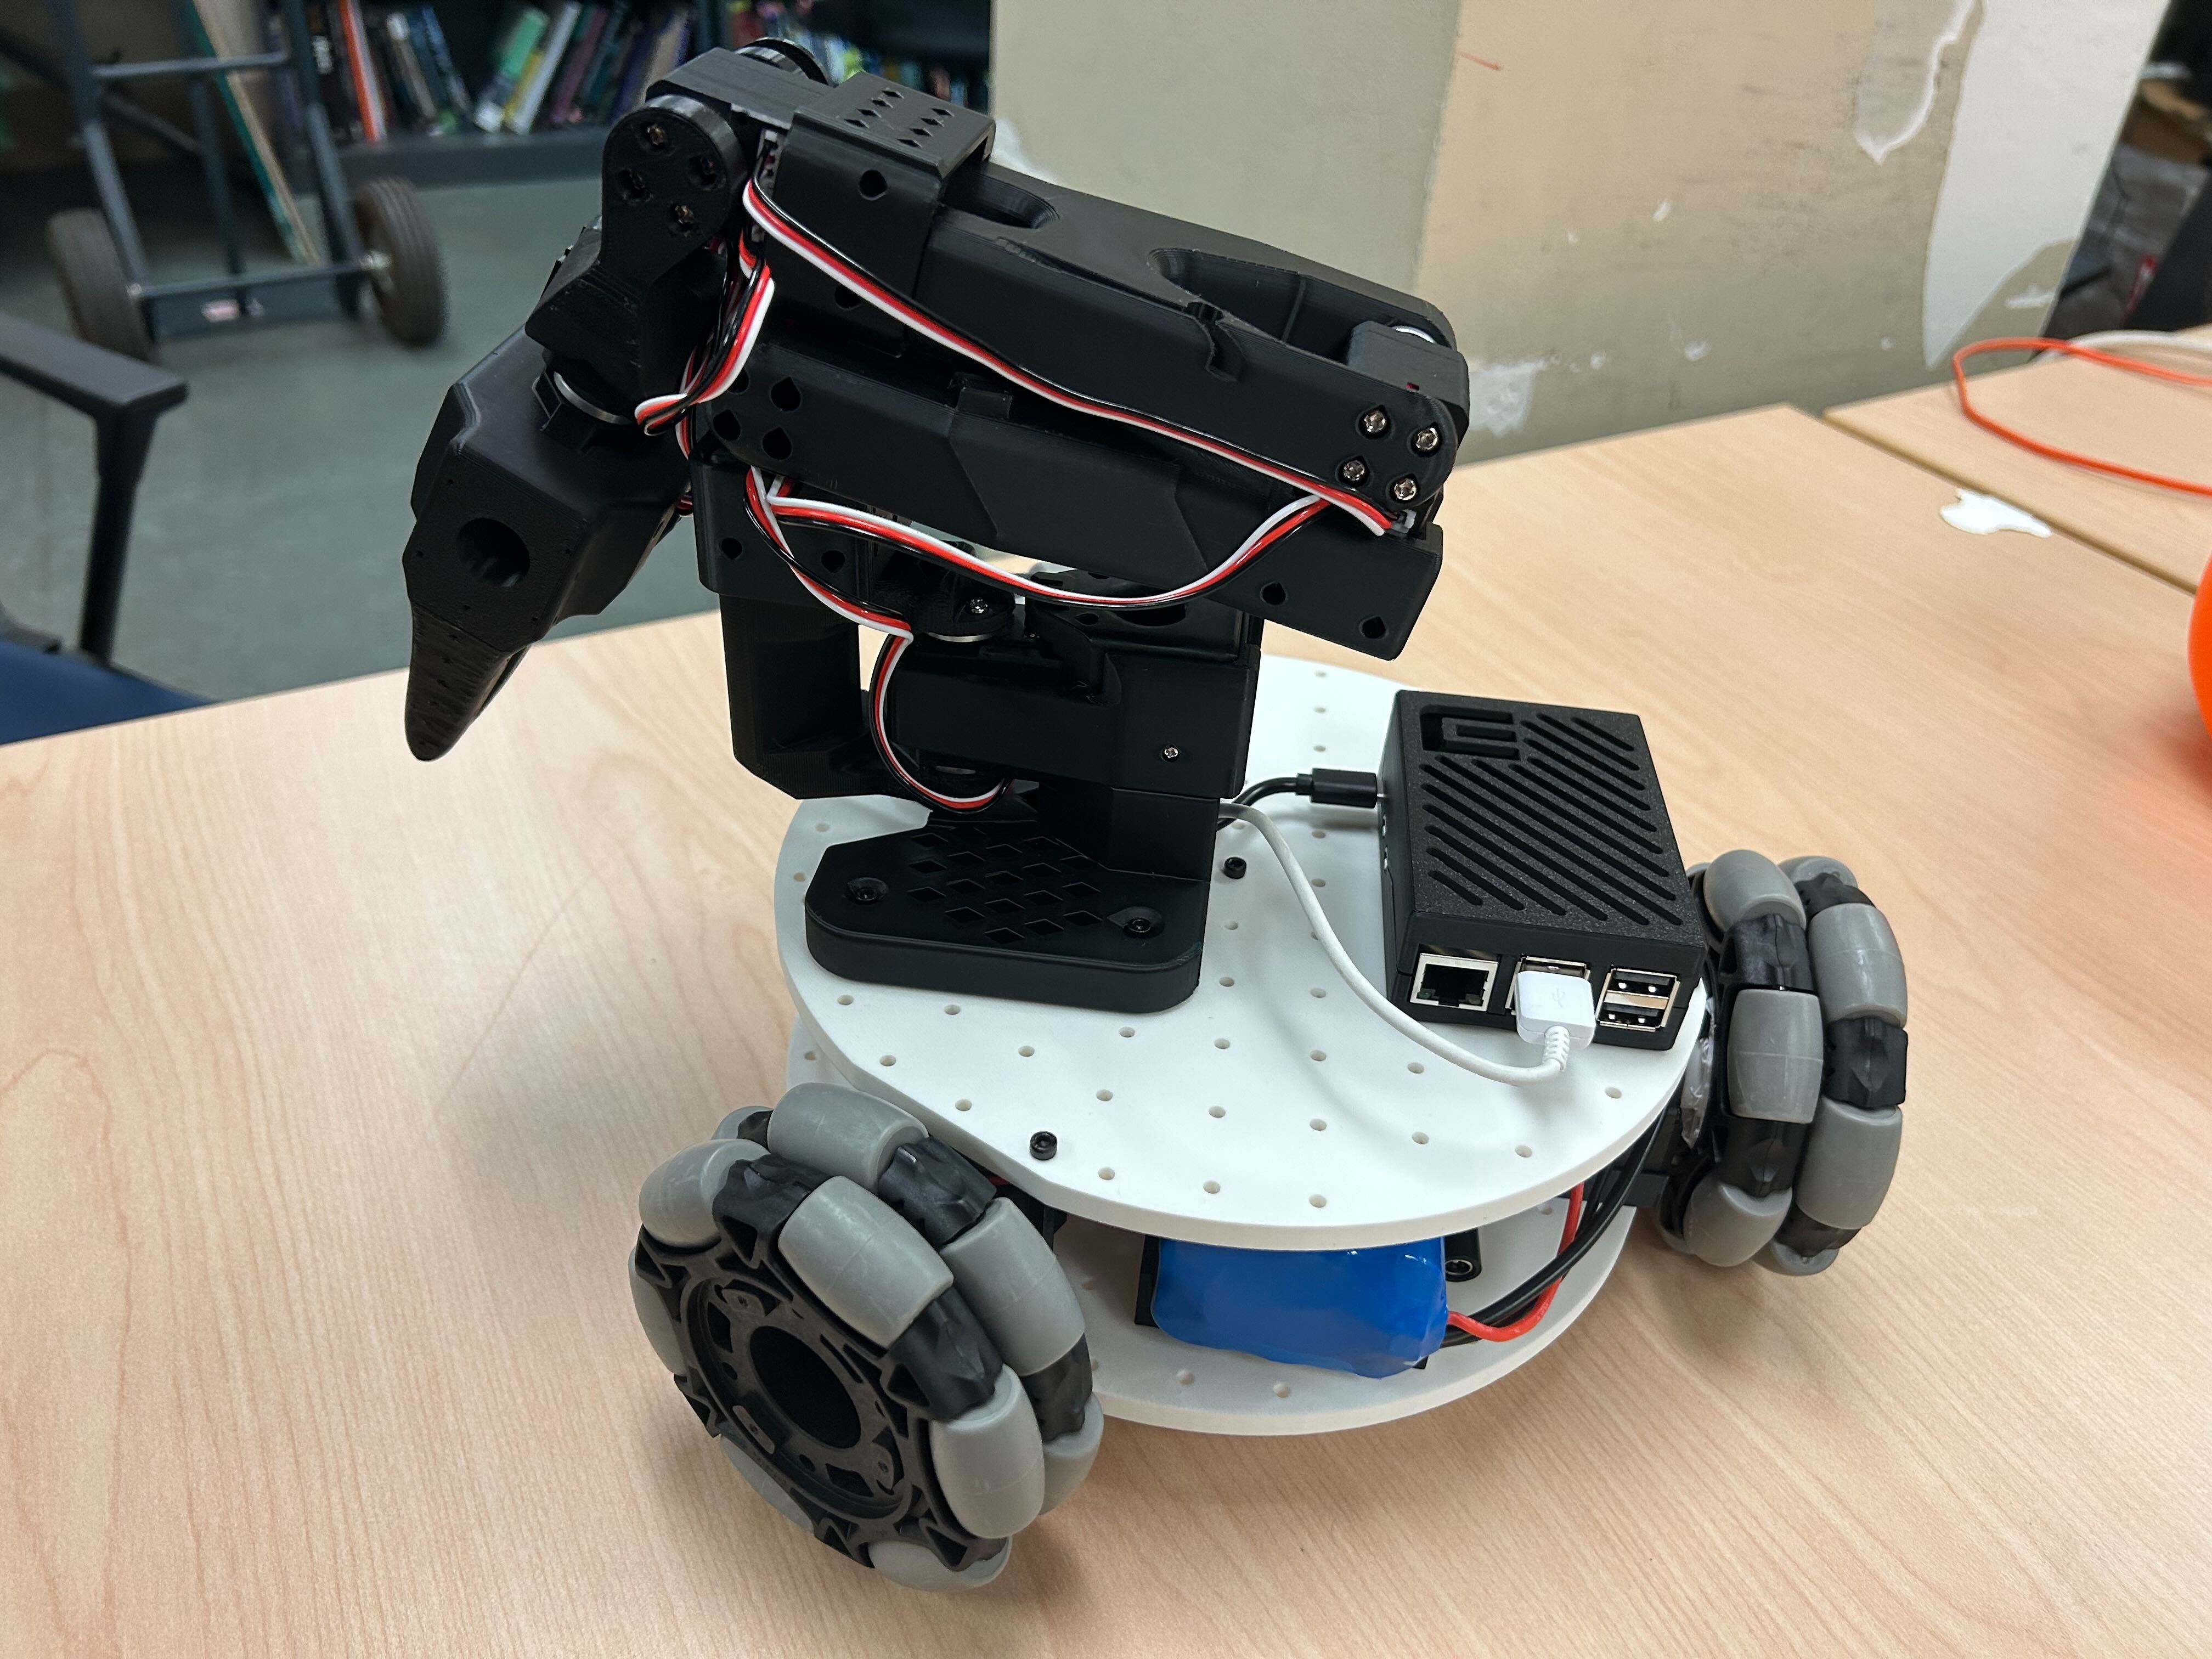
5. Installazione delle telecamere
Nota: la staffa che abbiamo progettato è realizzata su misura per la telecamera che abbiamo scelto. Moduli fotocamera diversi possono richiedere modifiche.
(Opzione 1) Installazione della telecamera frontale
①Utilizzare 4 viti distanziali m2*5*5 per fissare il modulo fotocamera
②Utilizzare 2 viti m3*12 e 2 dadi m3 per installare la staffa della telecamera frontale sulla piastra di base
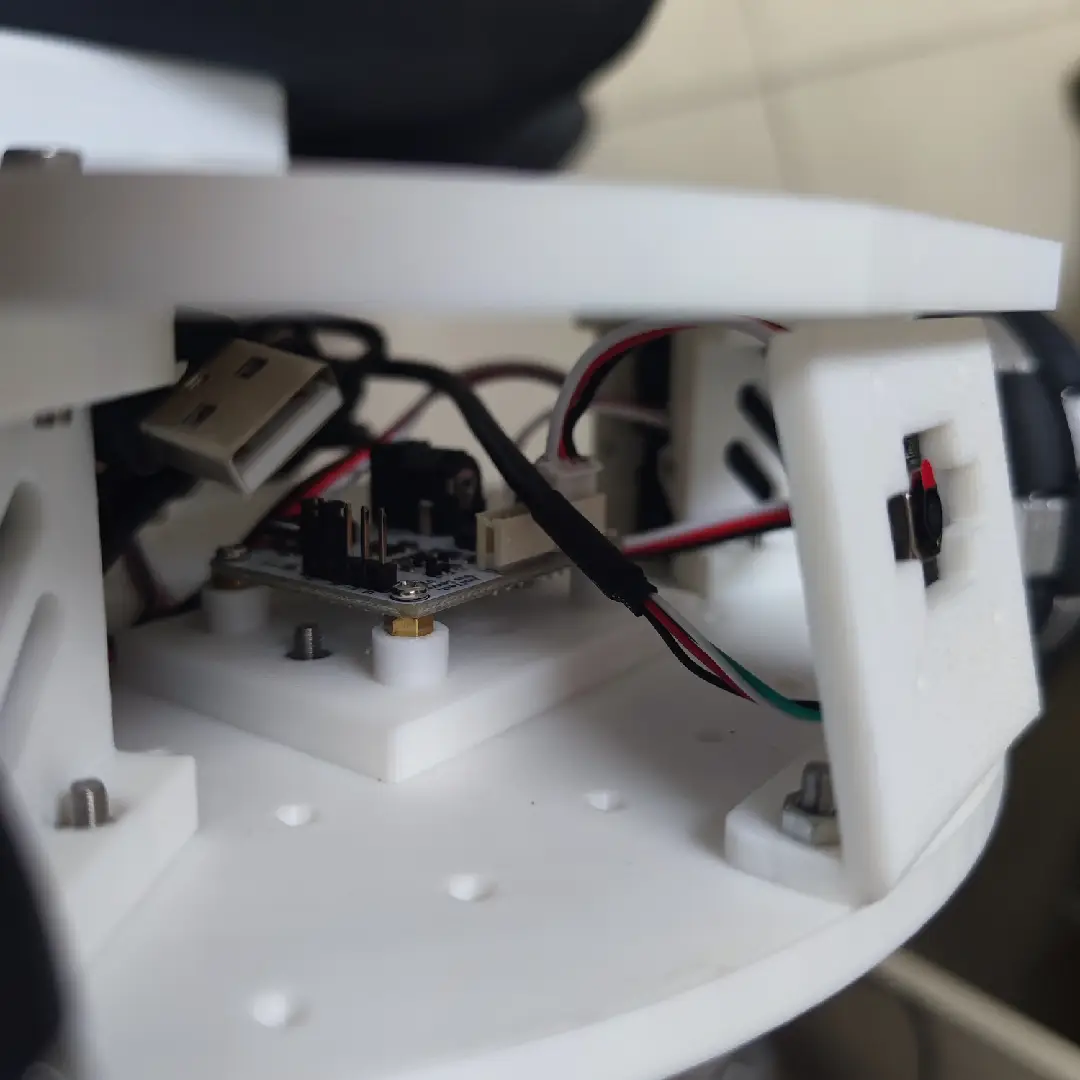
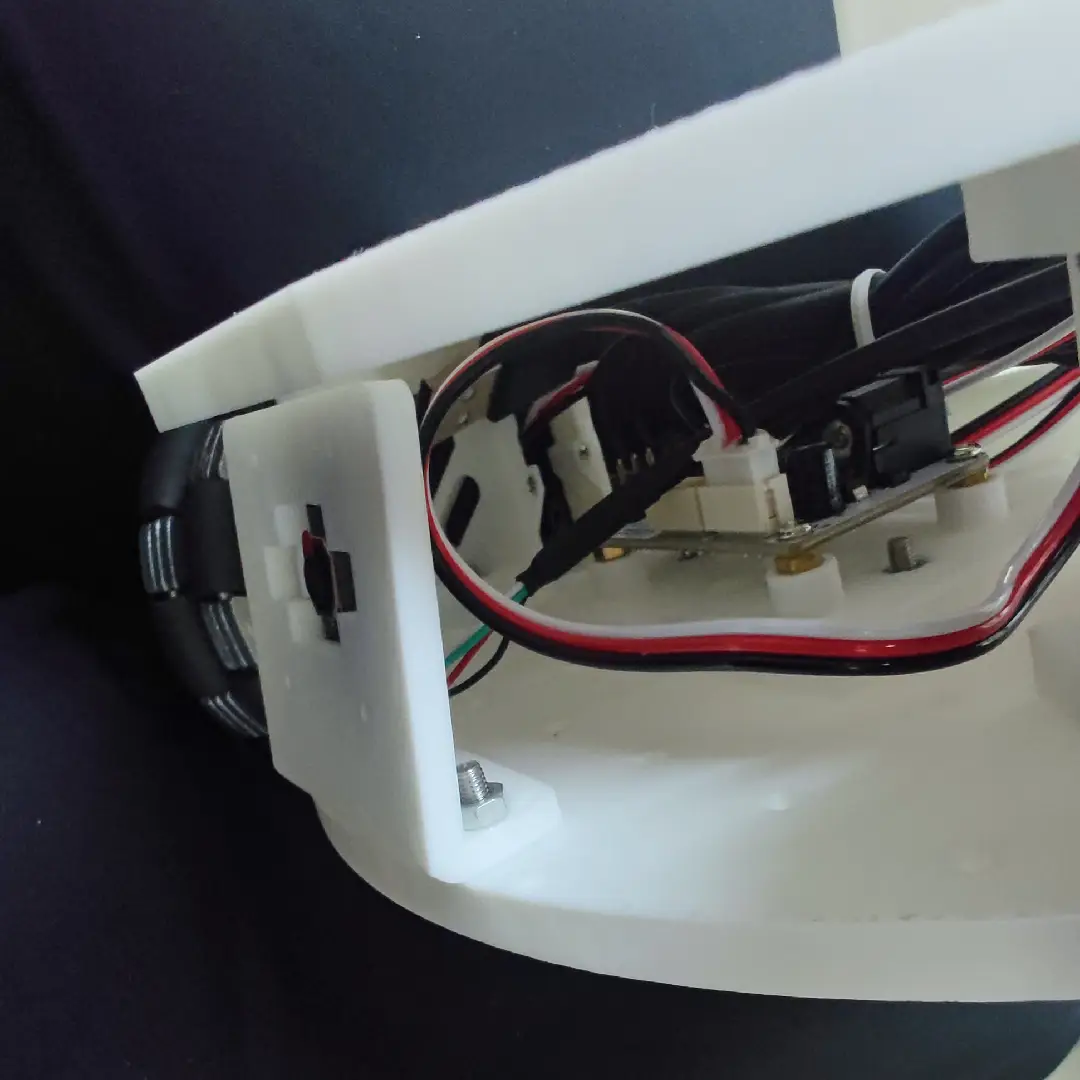
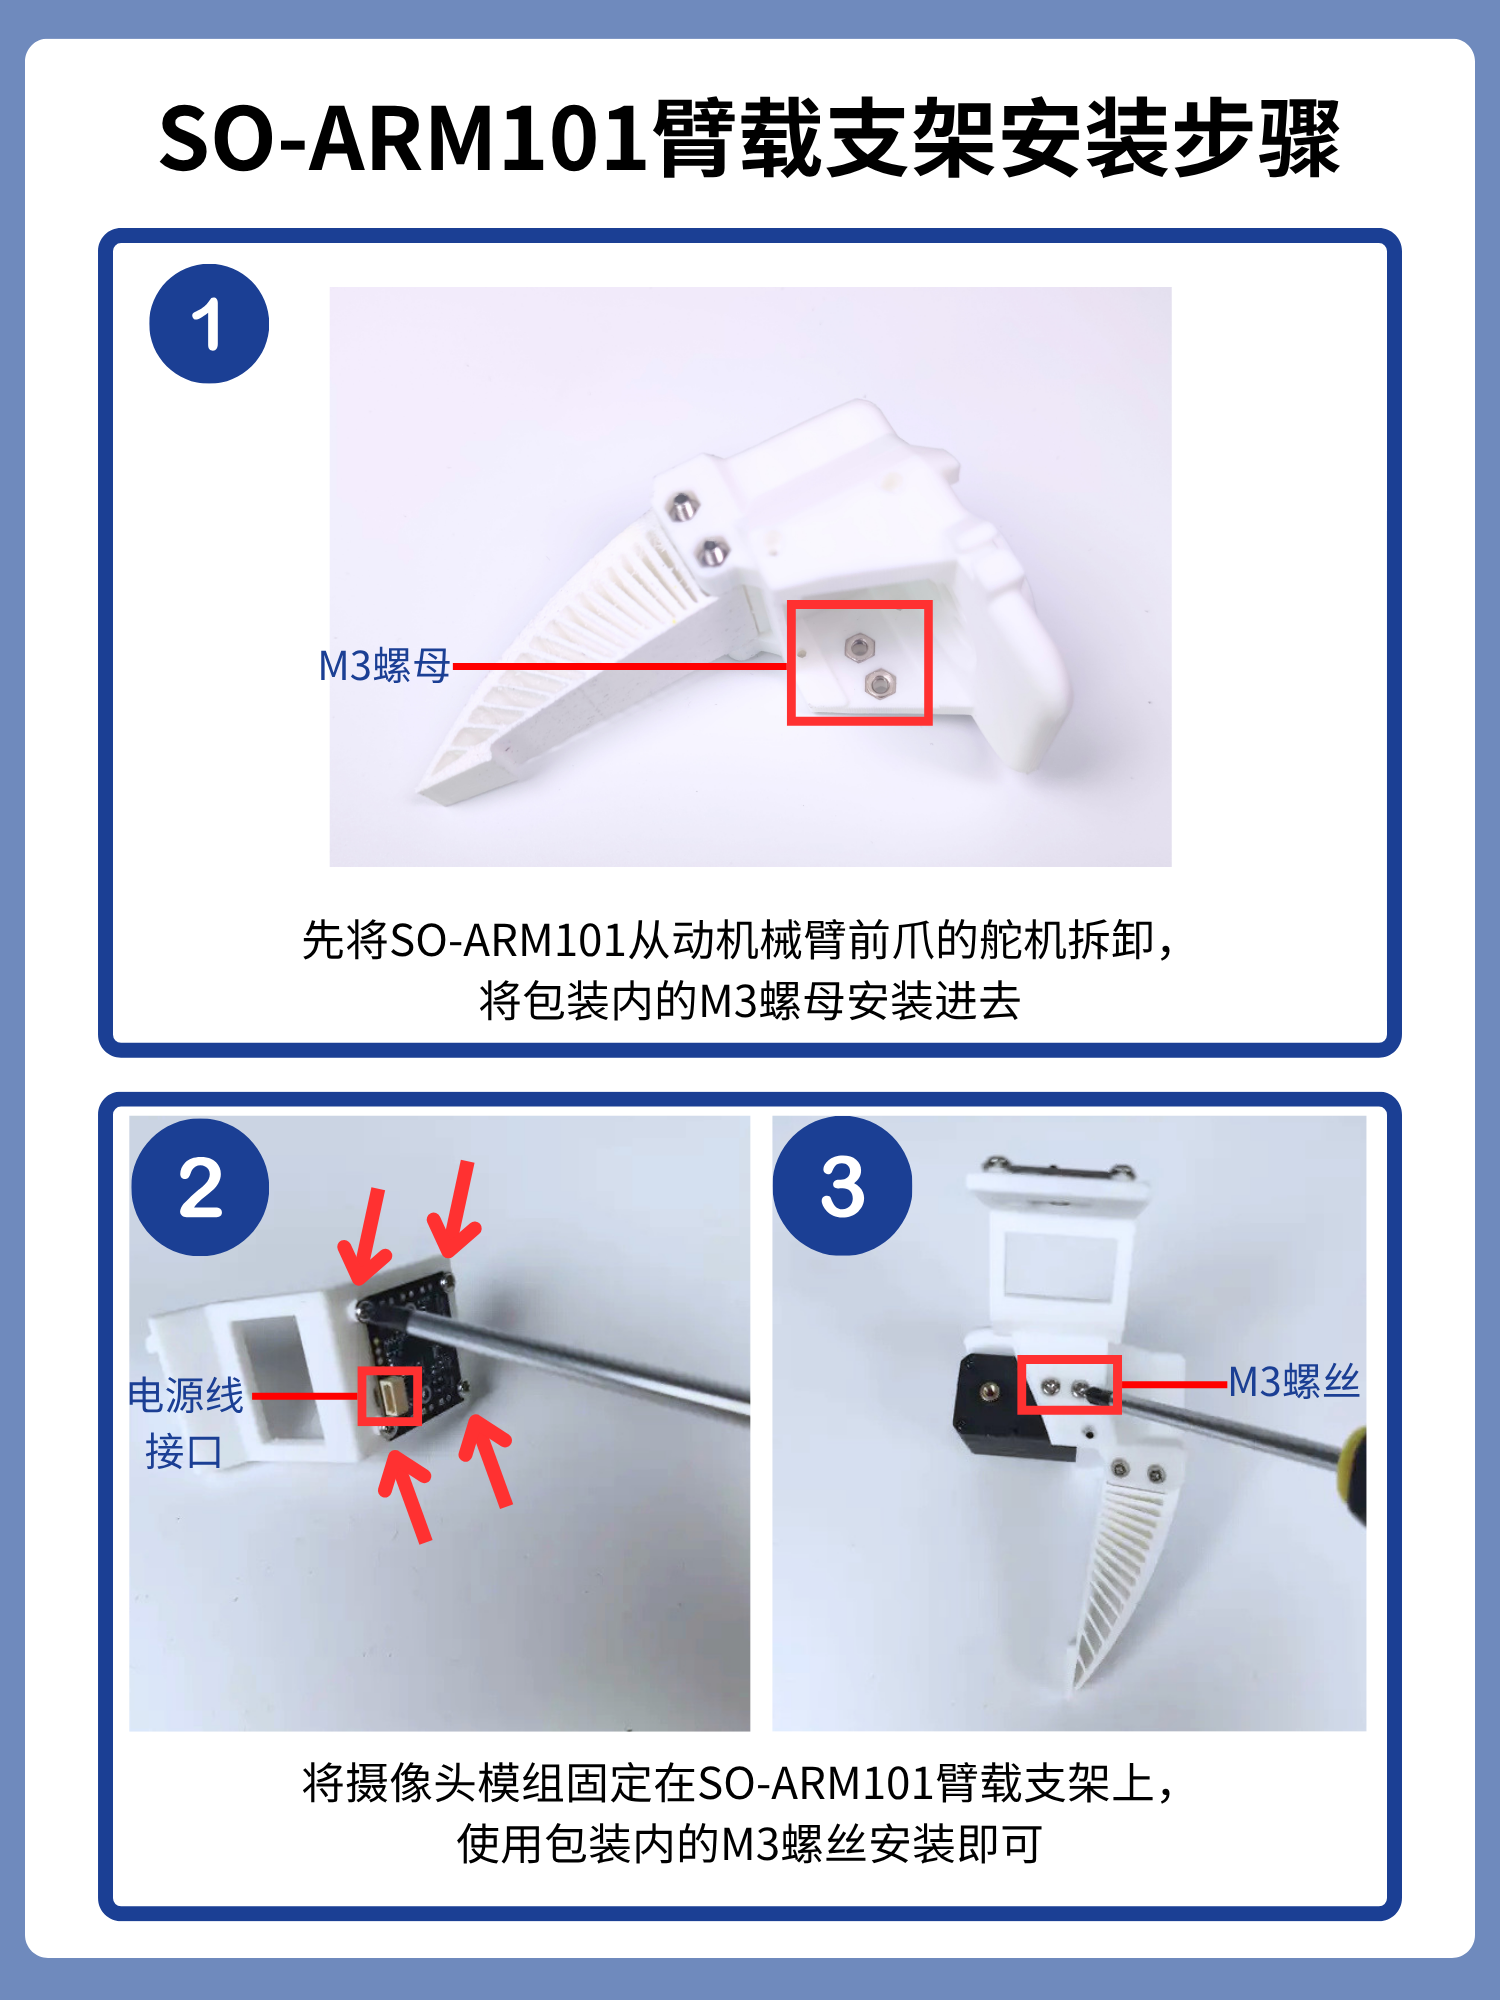
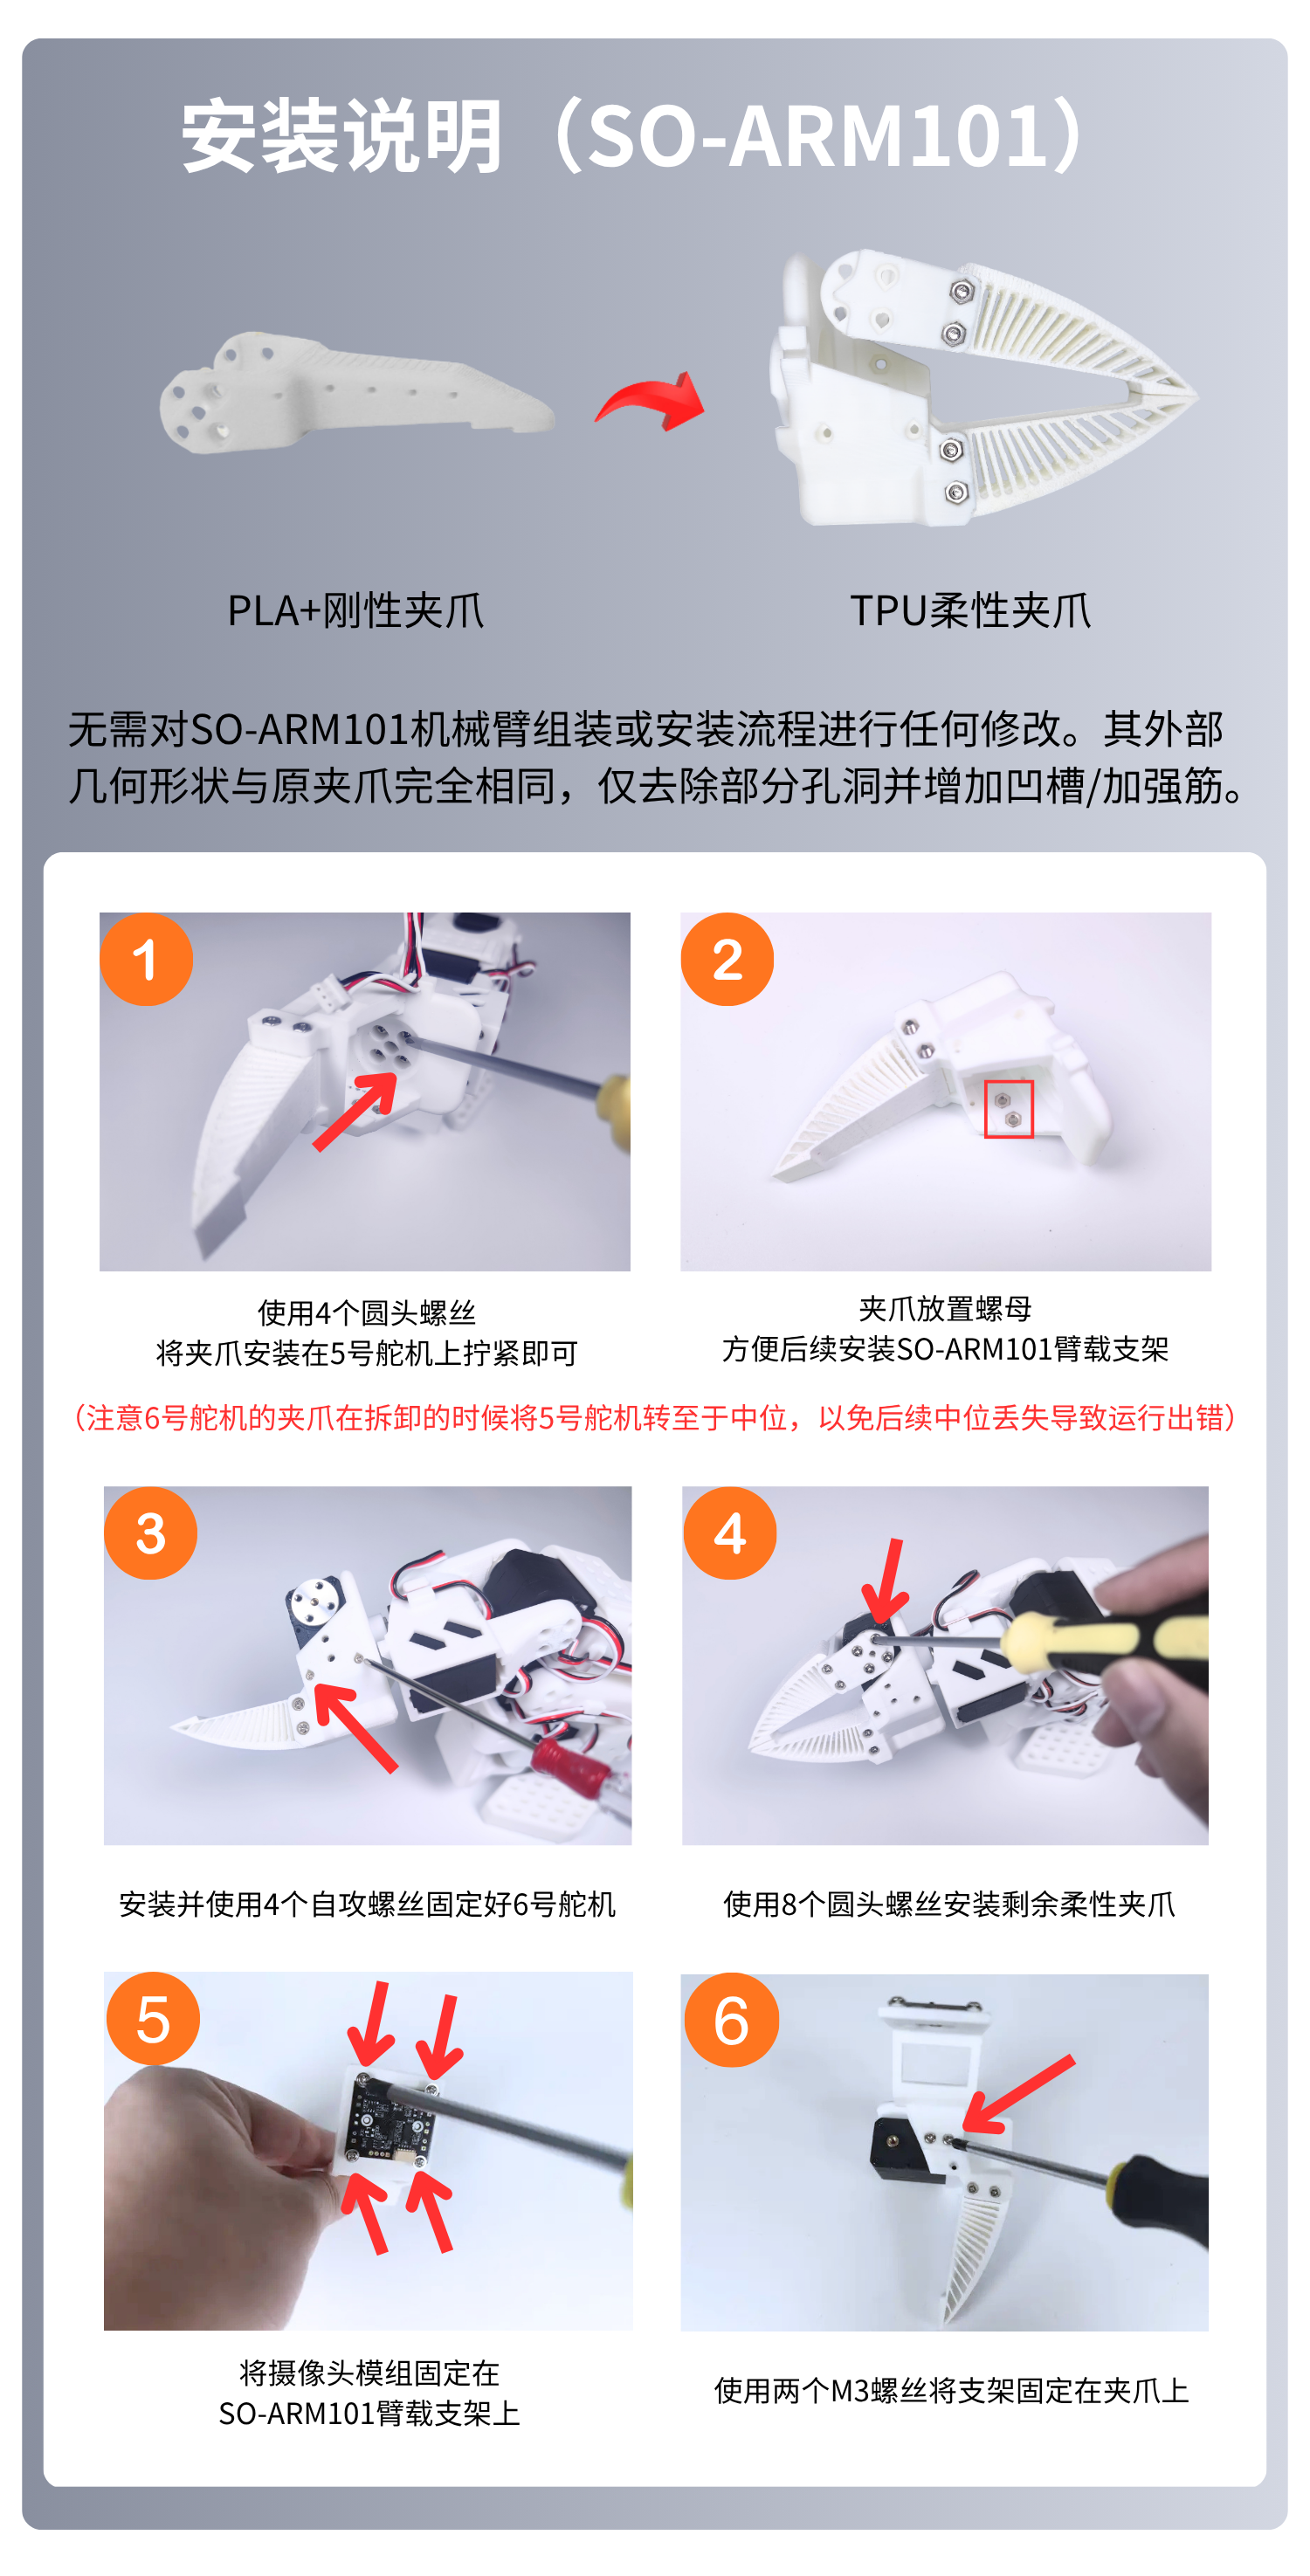
(Opzione 2) Installazione della telecamera montata sul braccio
Utilizzare 4 viti distanziali m2*5*5 per fissare il modulo fotocamera
Questa staffa supporta telecamere con un interasse dei fori di 24*25mm o 28*28mm
6. Collegamento dell'alimentazione e cablaggio
Collegare l'adattatore con spina jack DC alla scheda driver del servo;
Collegare il connettore USB-C a 5V al Raspberry Pi 5 per alimentare l'elettronica;
I cavi dati USB della scheda driver del servo e delle telecamere possono essere collegati direttamente al Raspberry Pi.