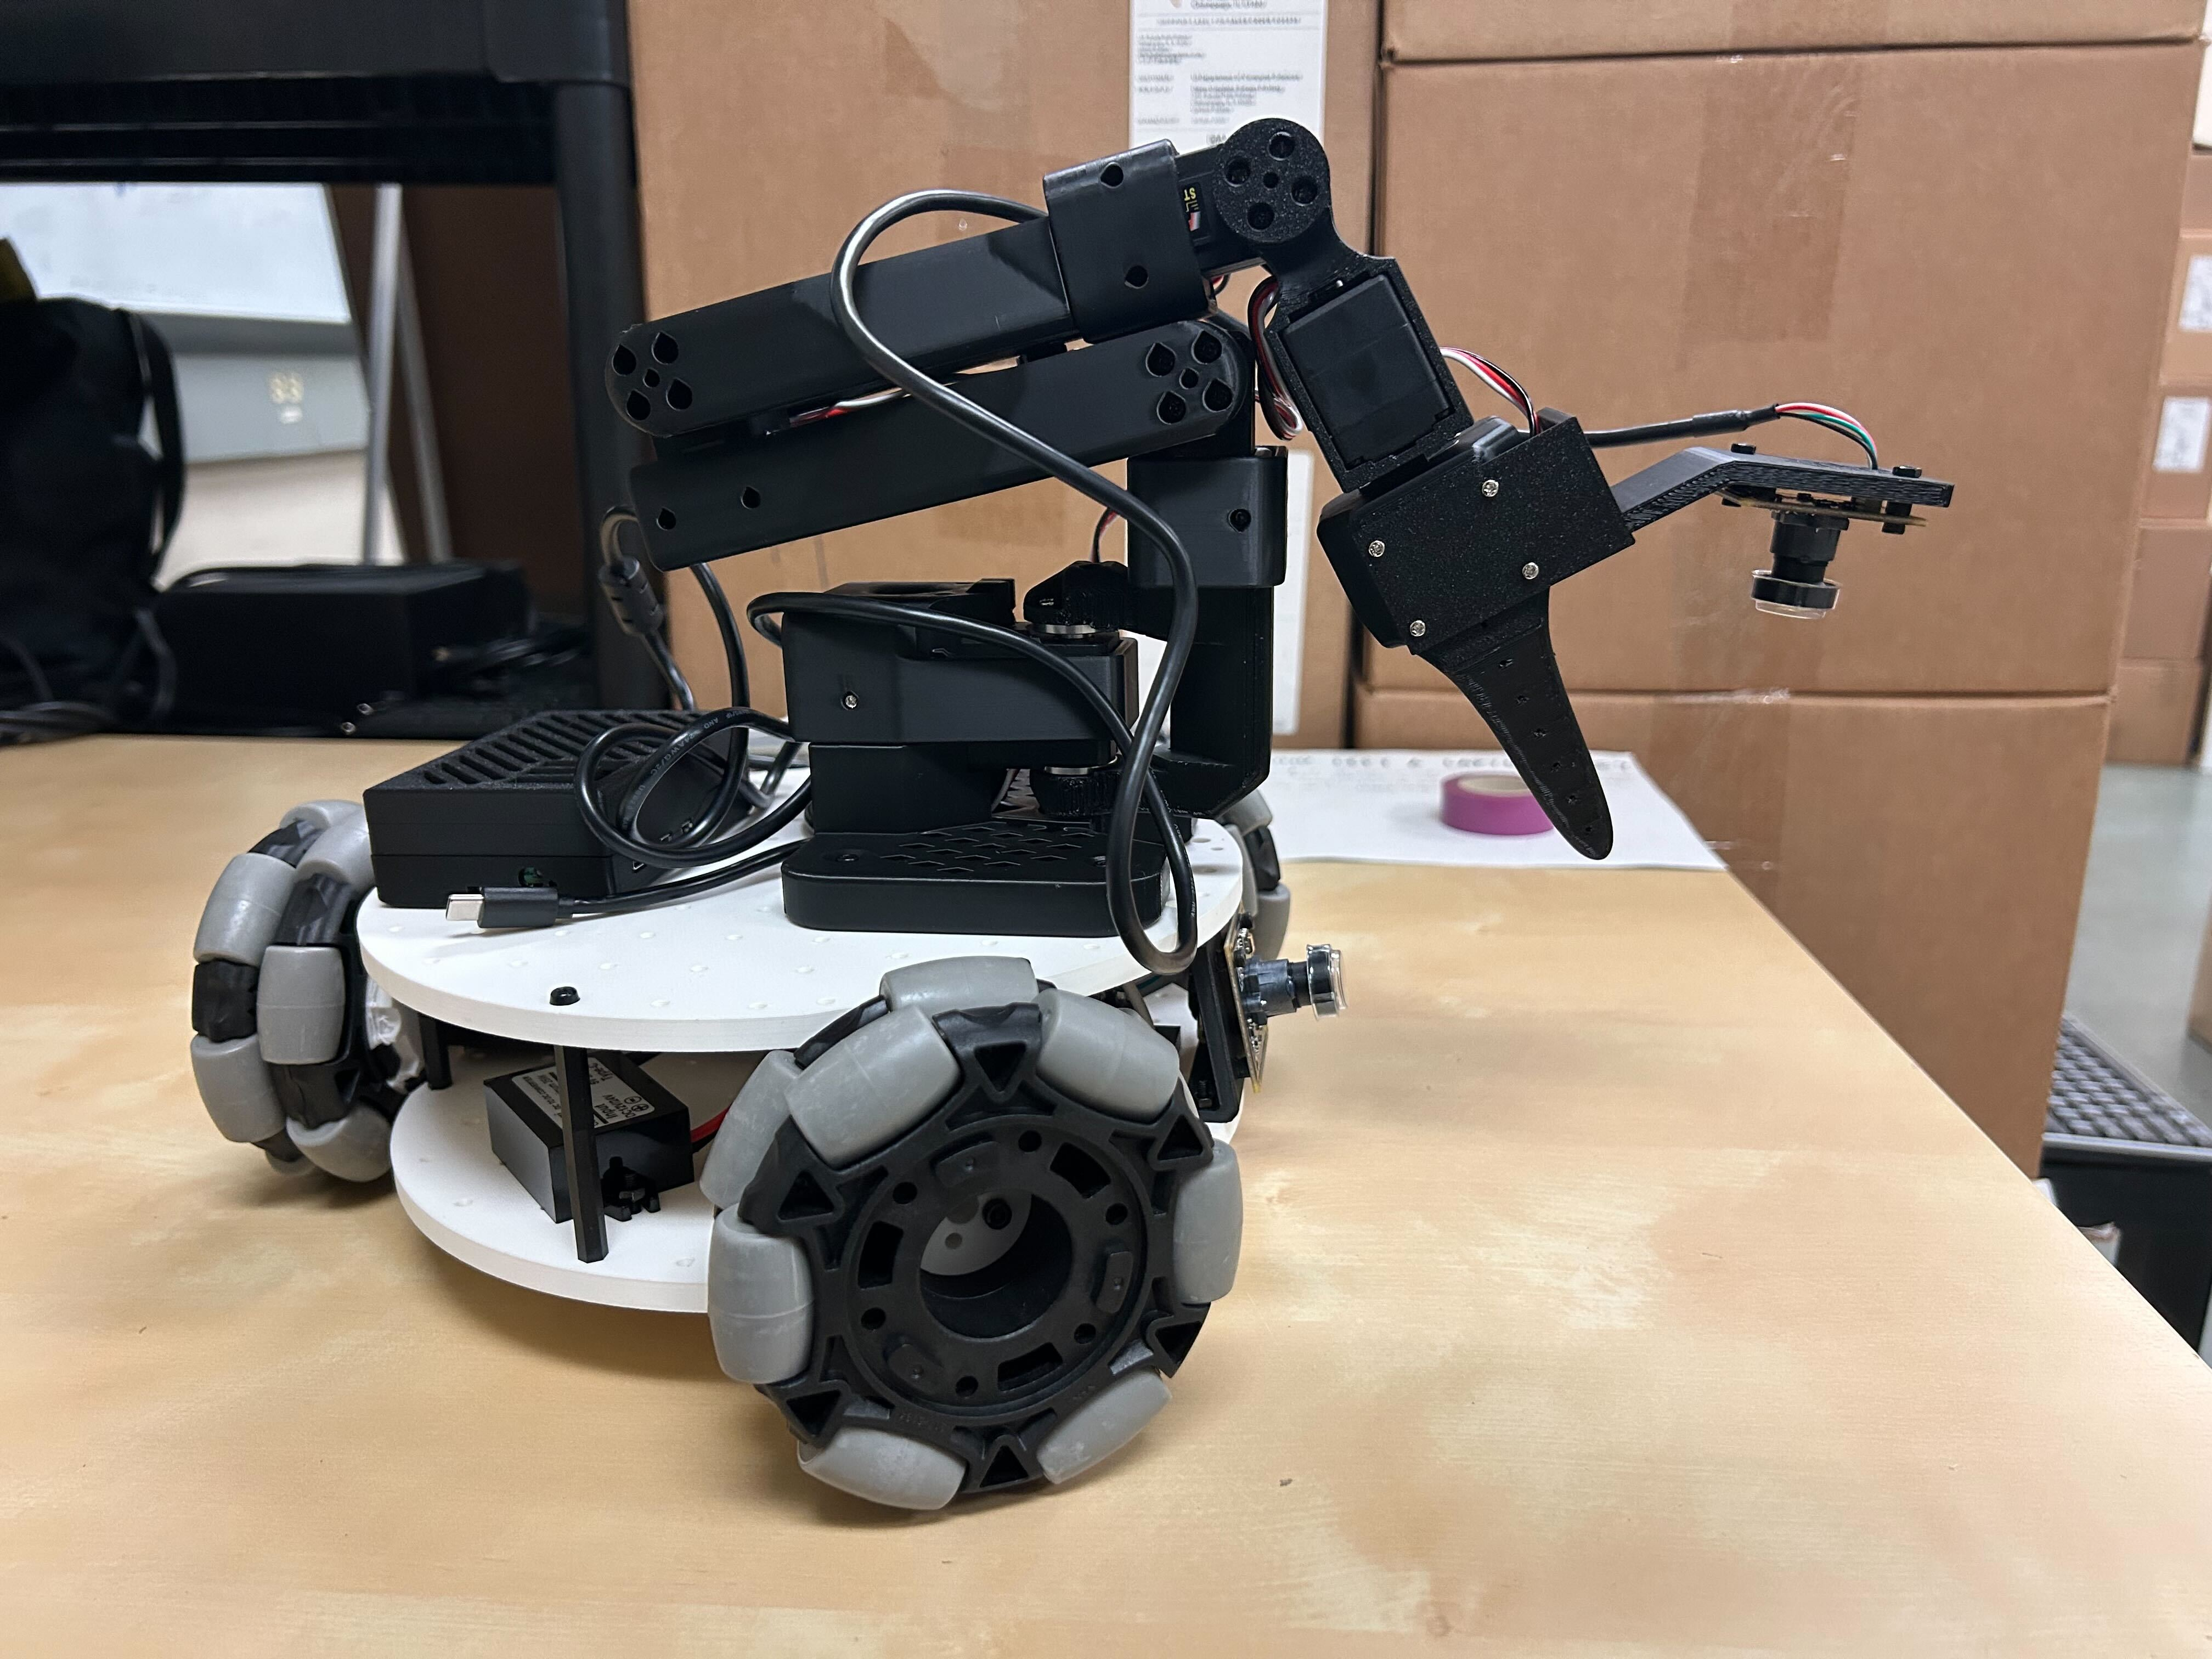
Tutorial de Montagem do Robô Móvel Lekiwi
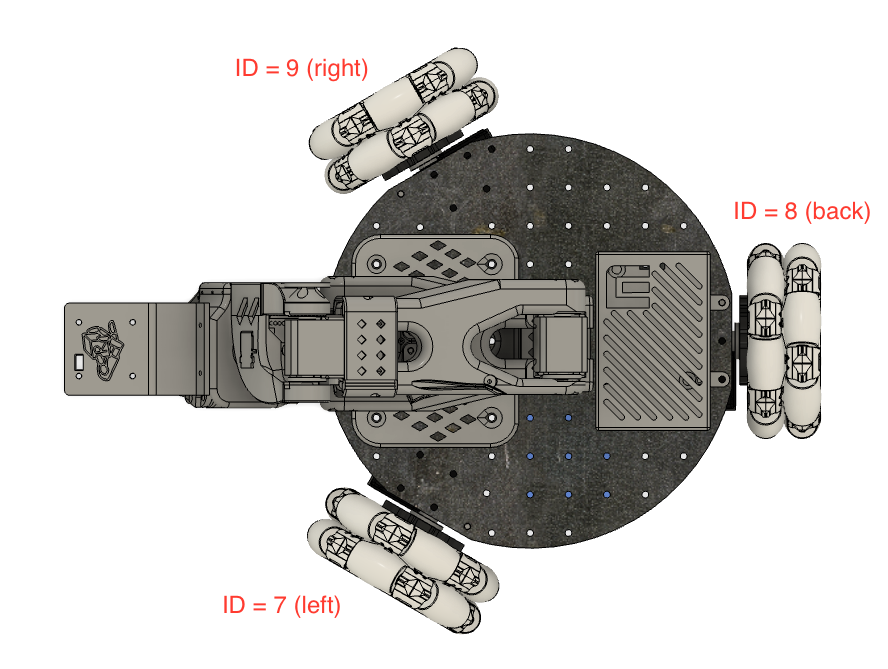
No CAD online do Fusion360* pode visualizar as posições exatas dos componentes.*
Pré-visualização online do URDF https://urdf.d-robotics.cc/
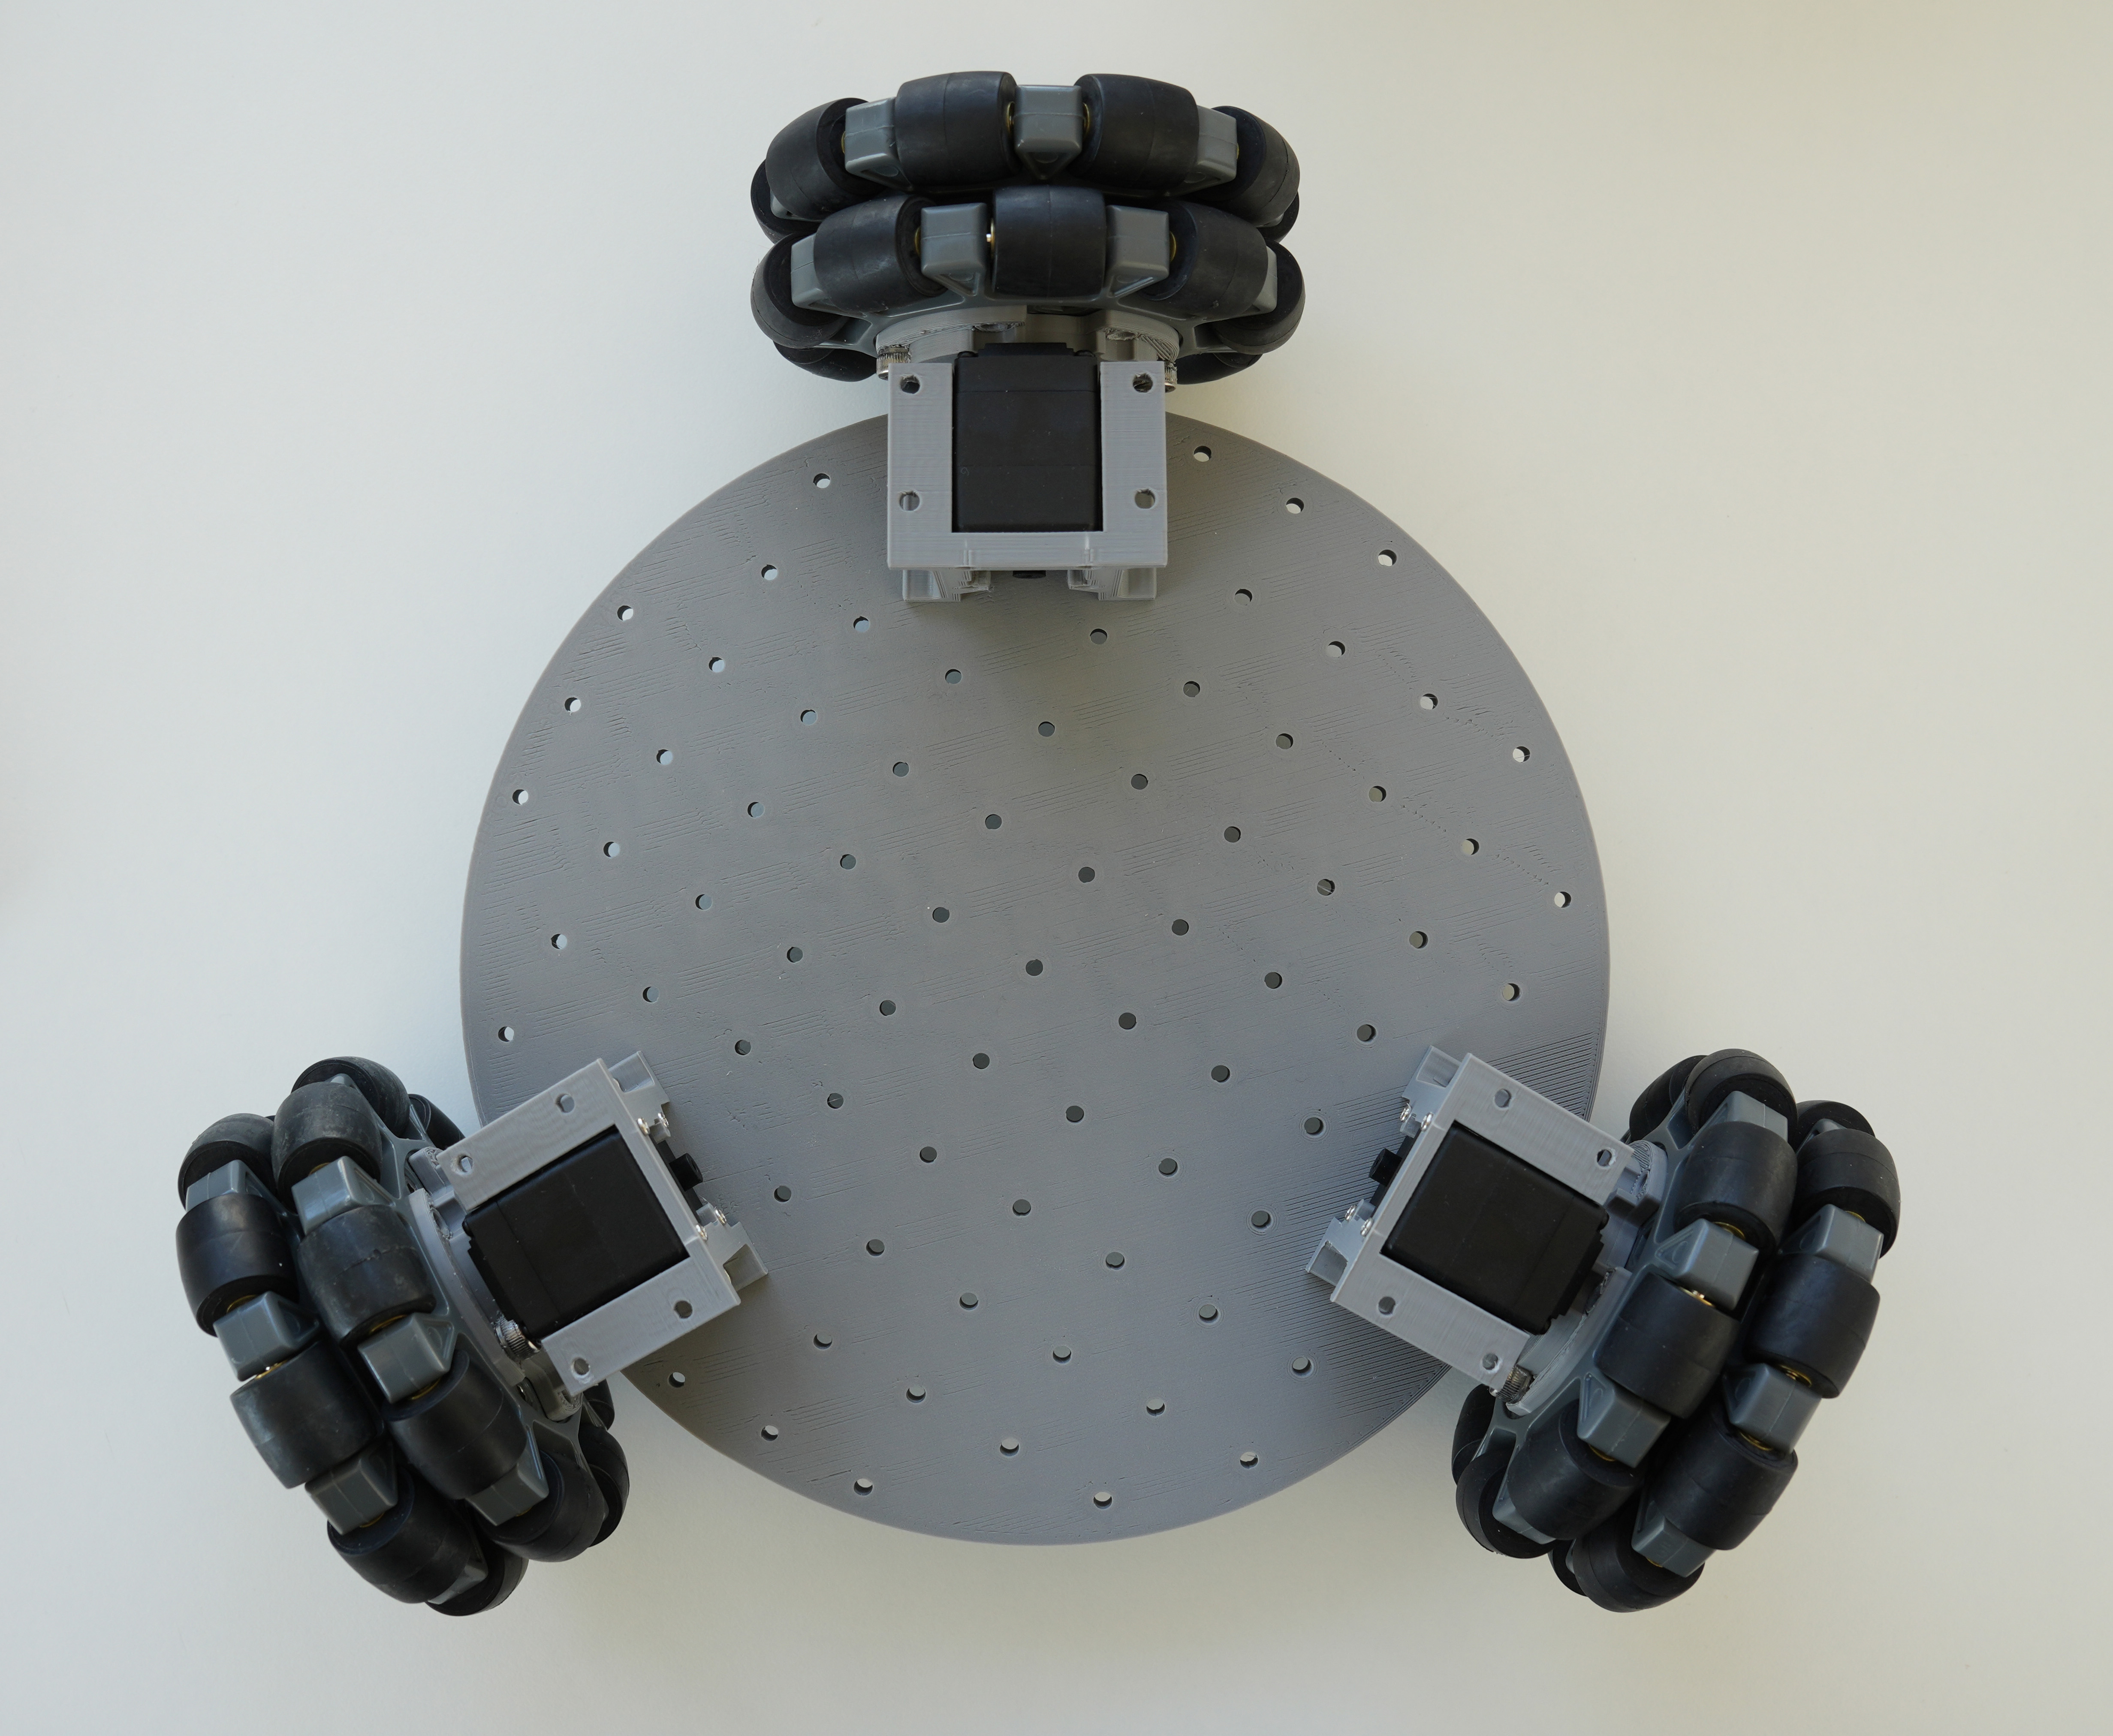
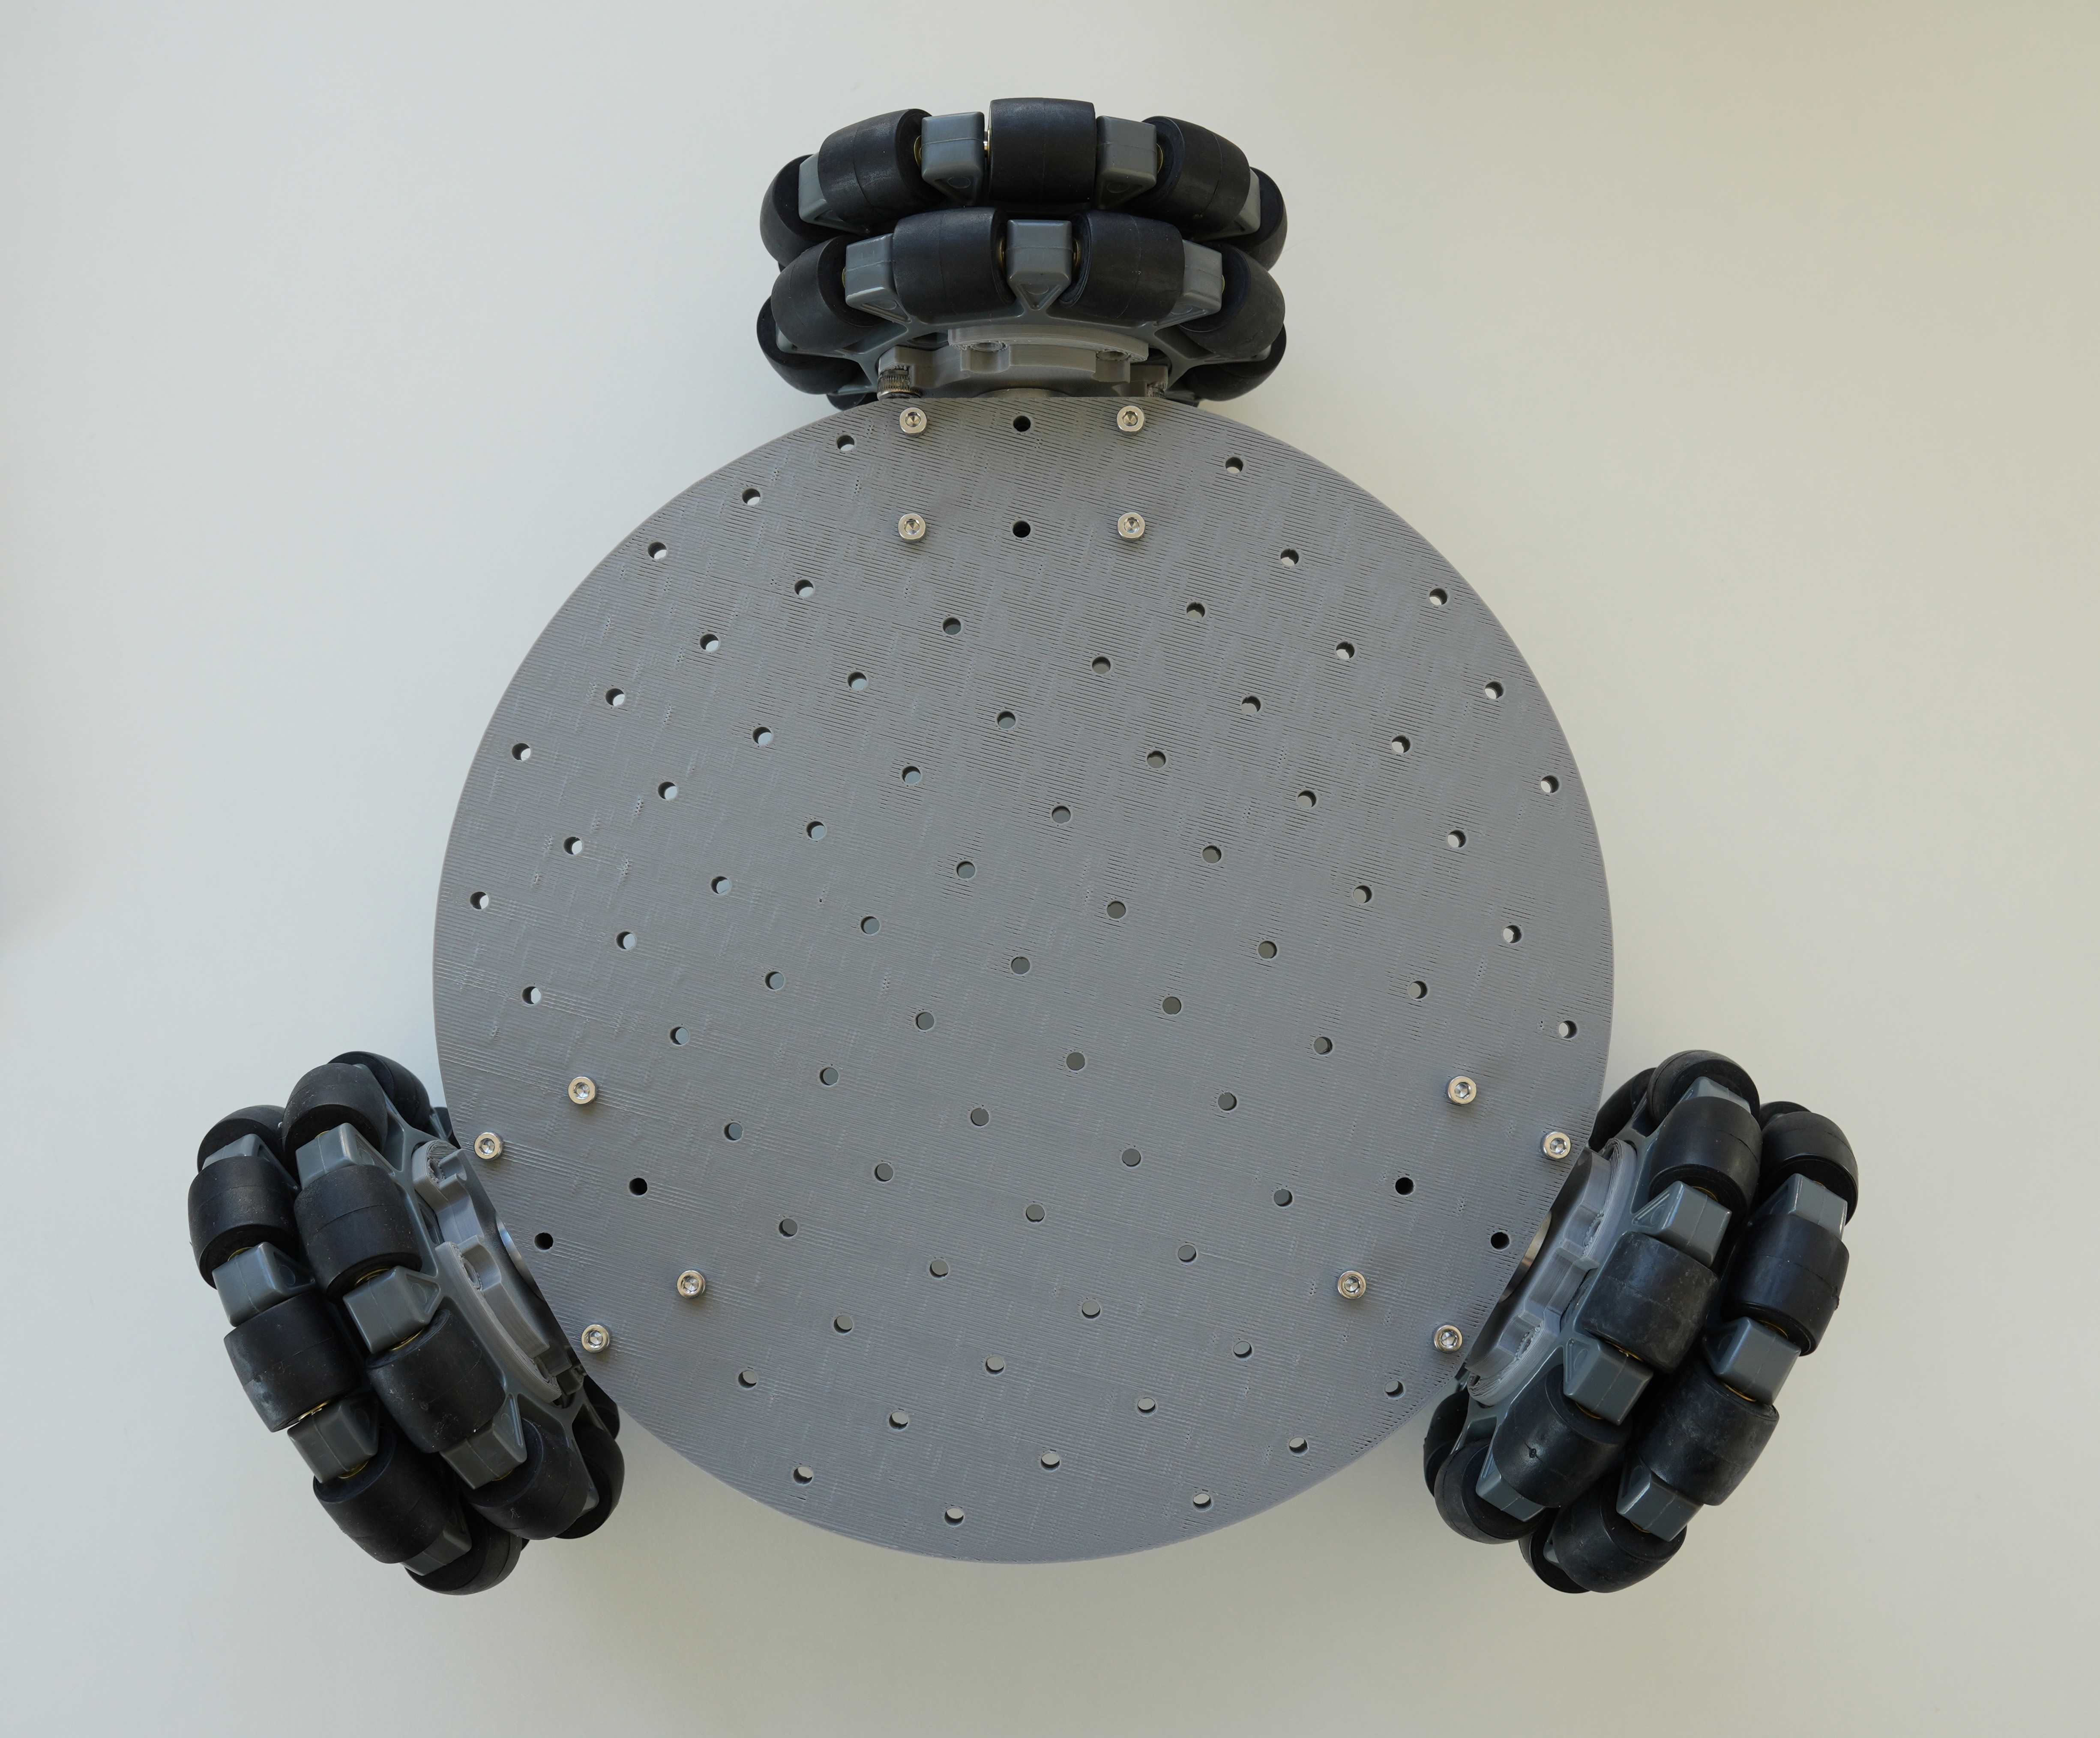
1. Montagem dos módulos de roda (3 por robot)
- Utilize 12 parafusos auto-roscantes M2x6 para fixar o motor de acionamento ao suporte do motor. (Incluídos na caixa do servo.)
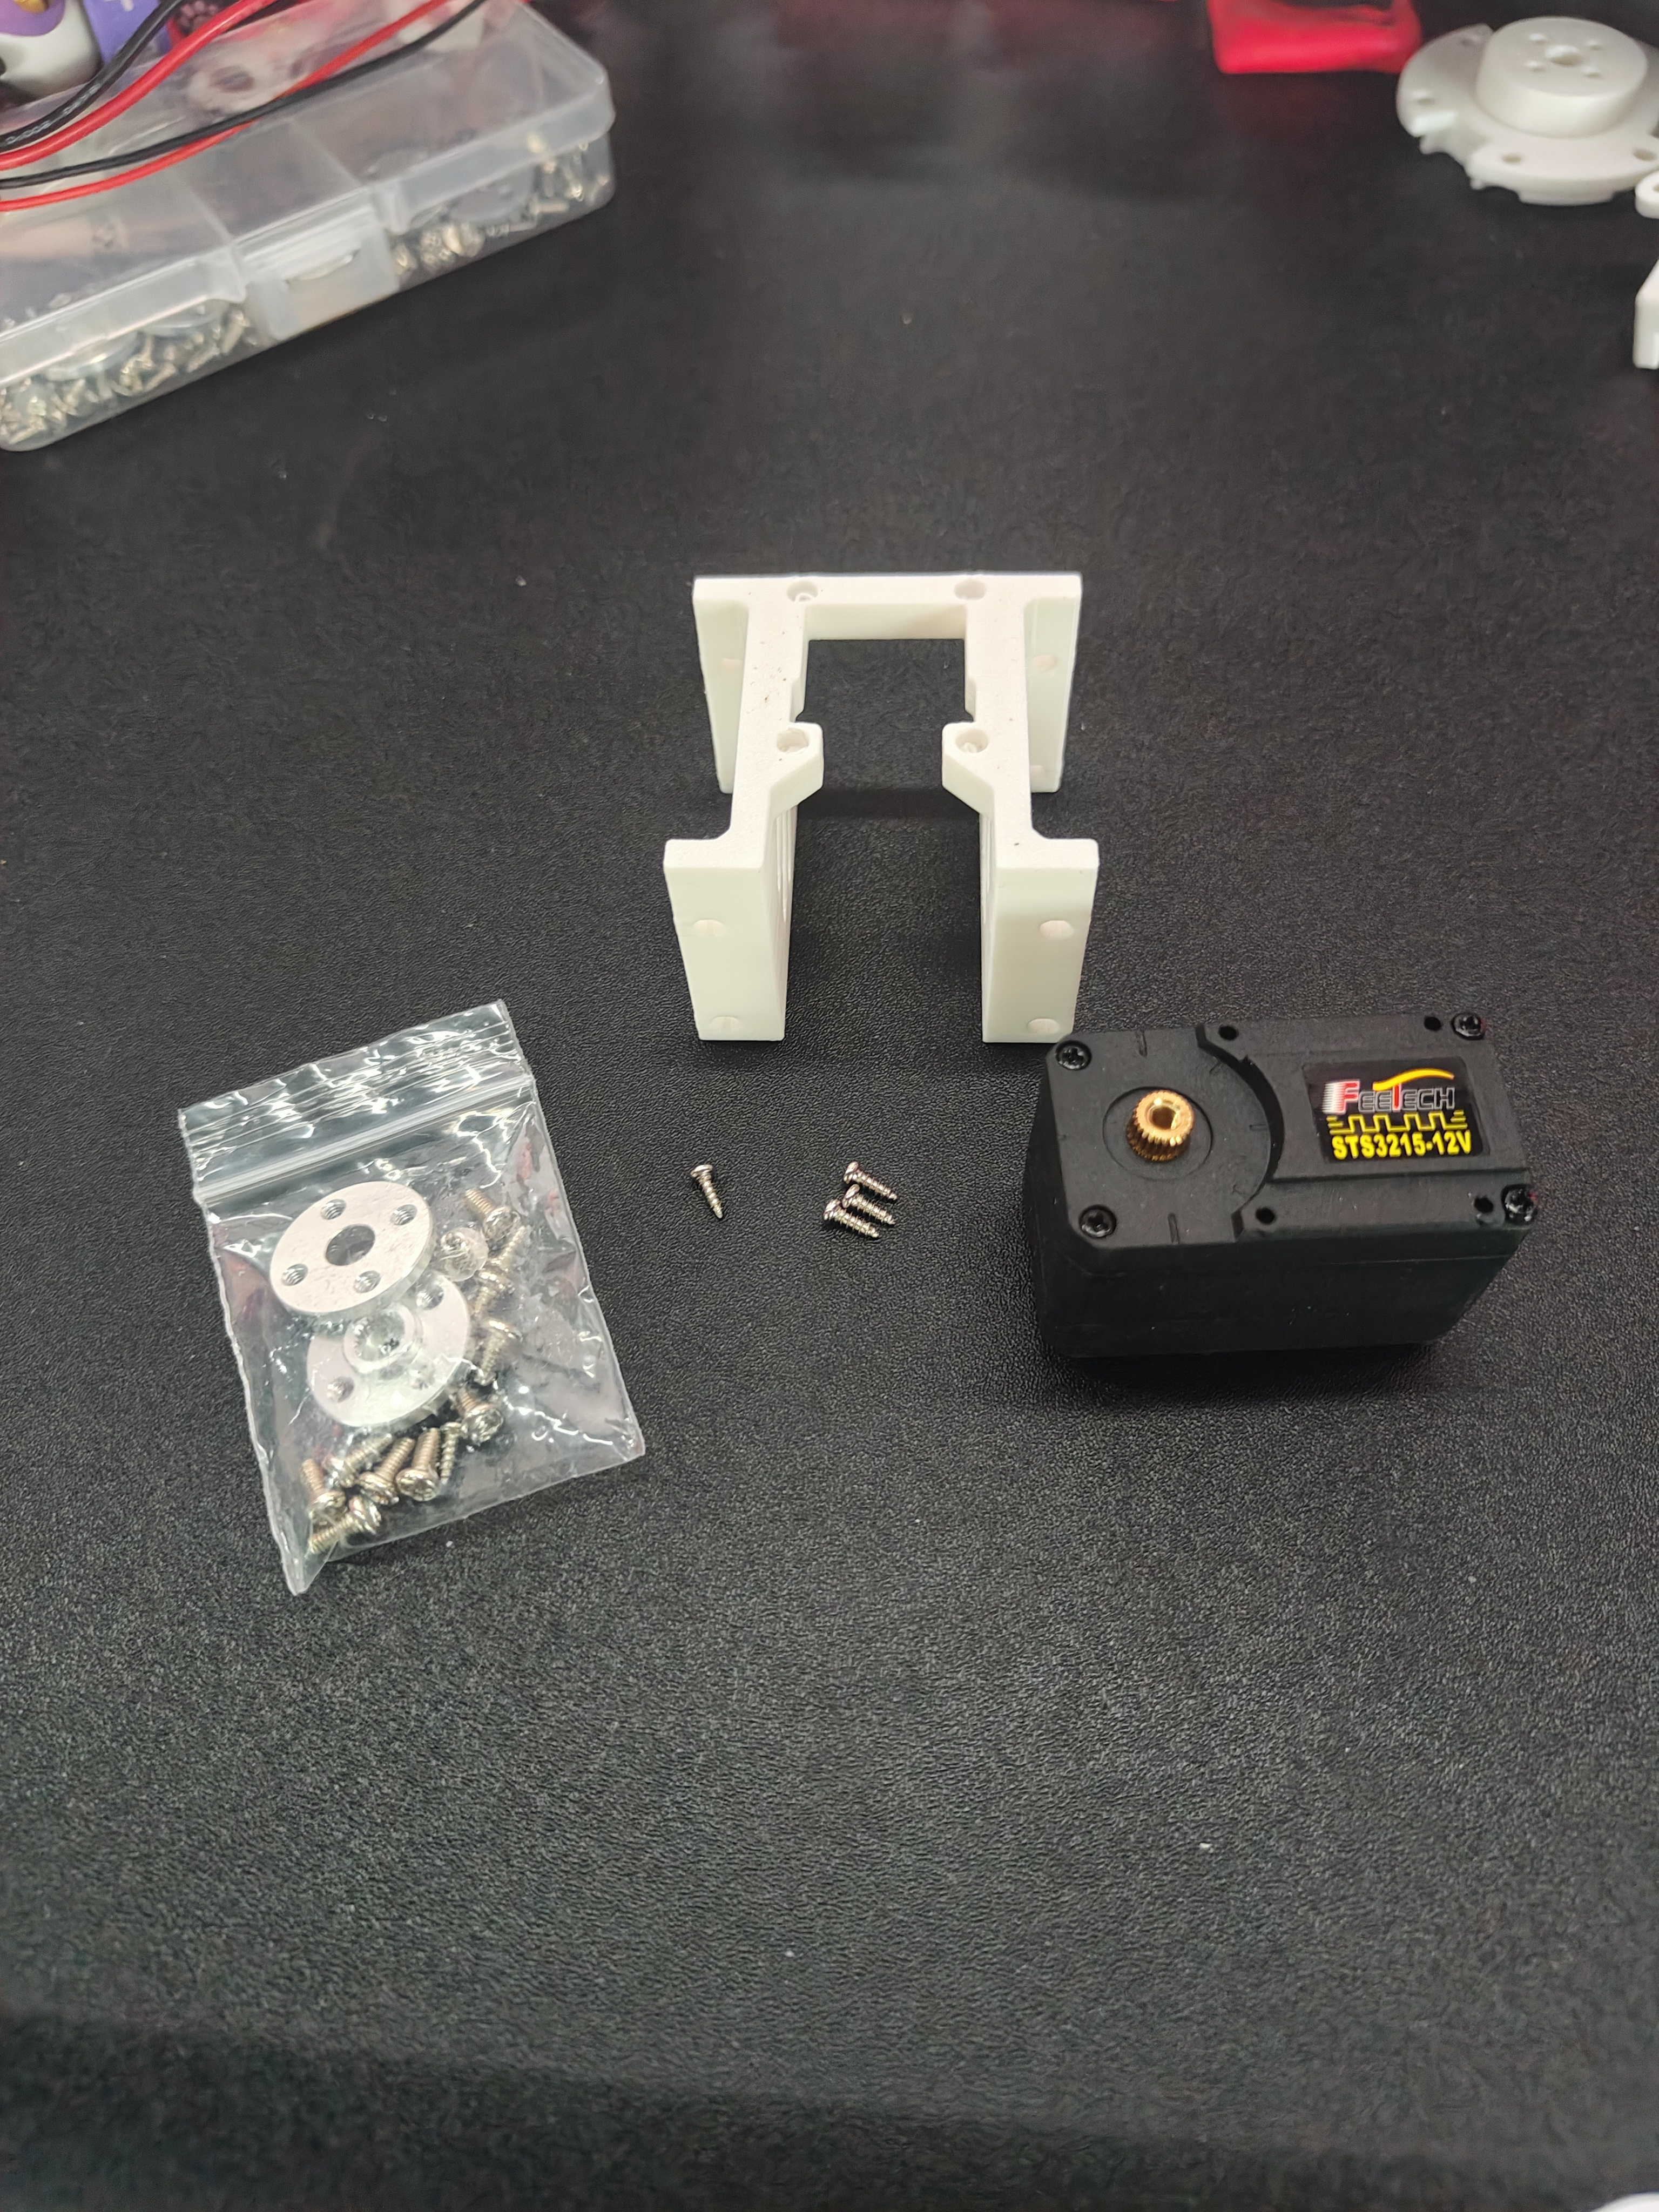
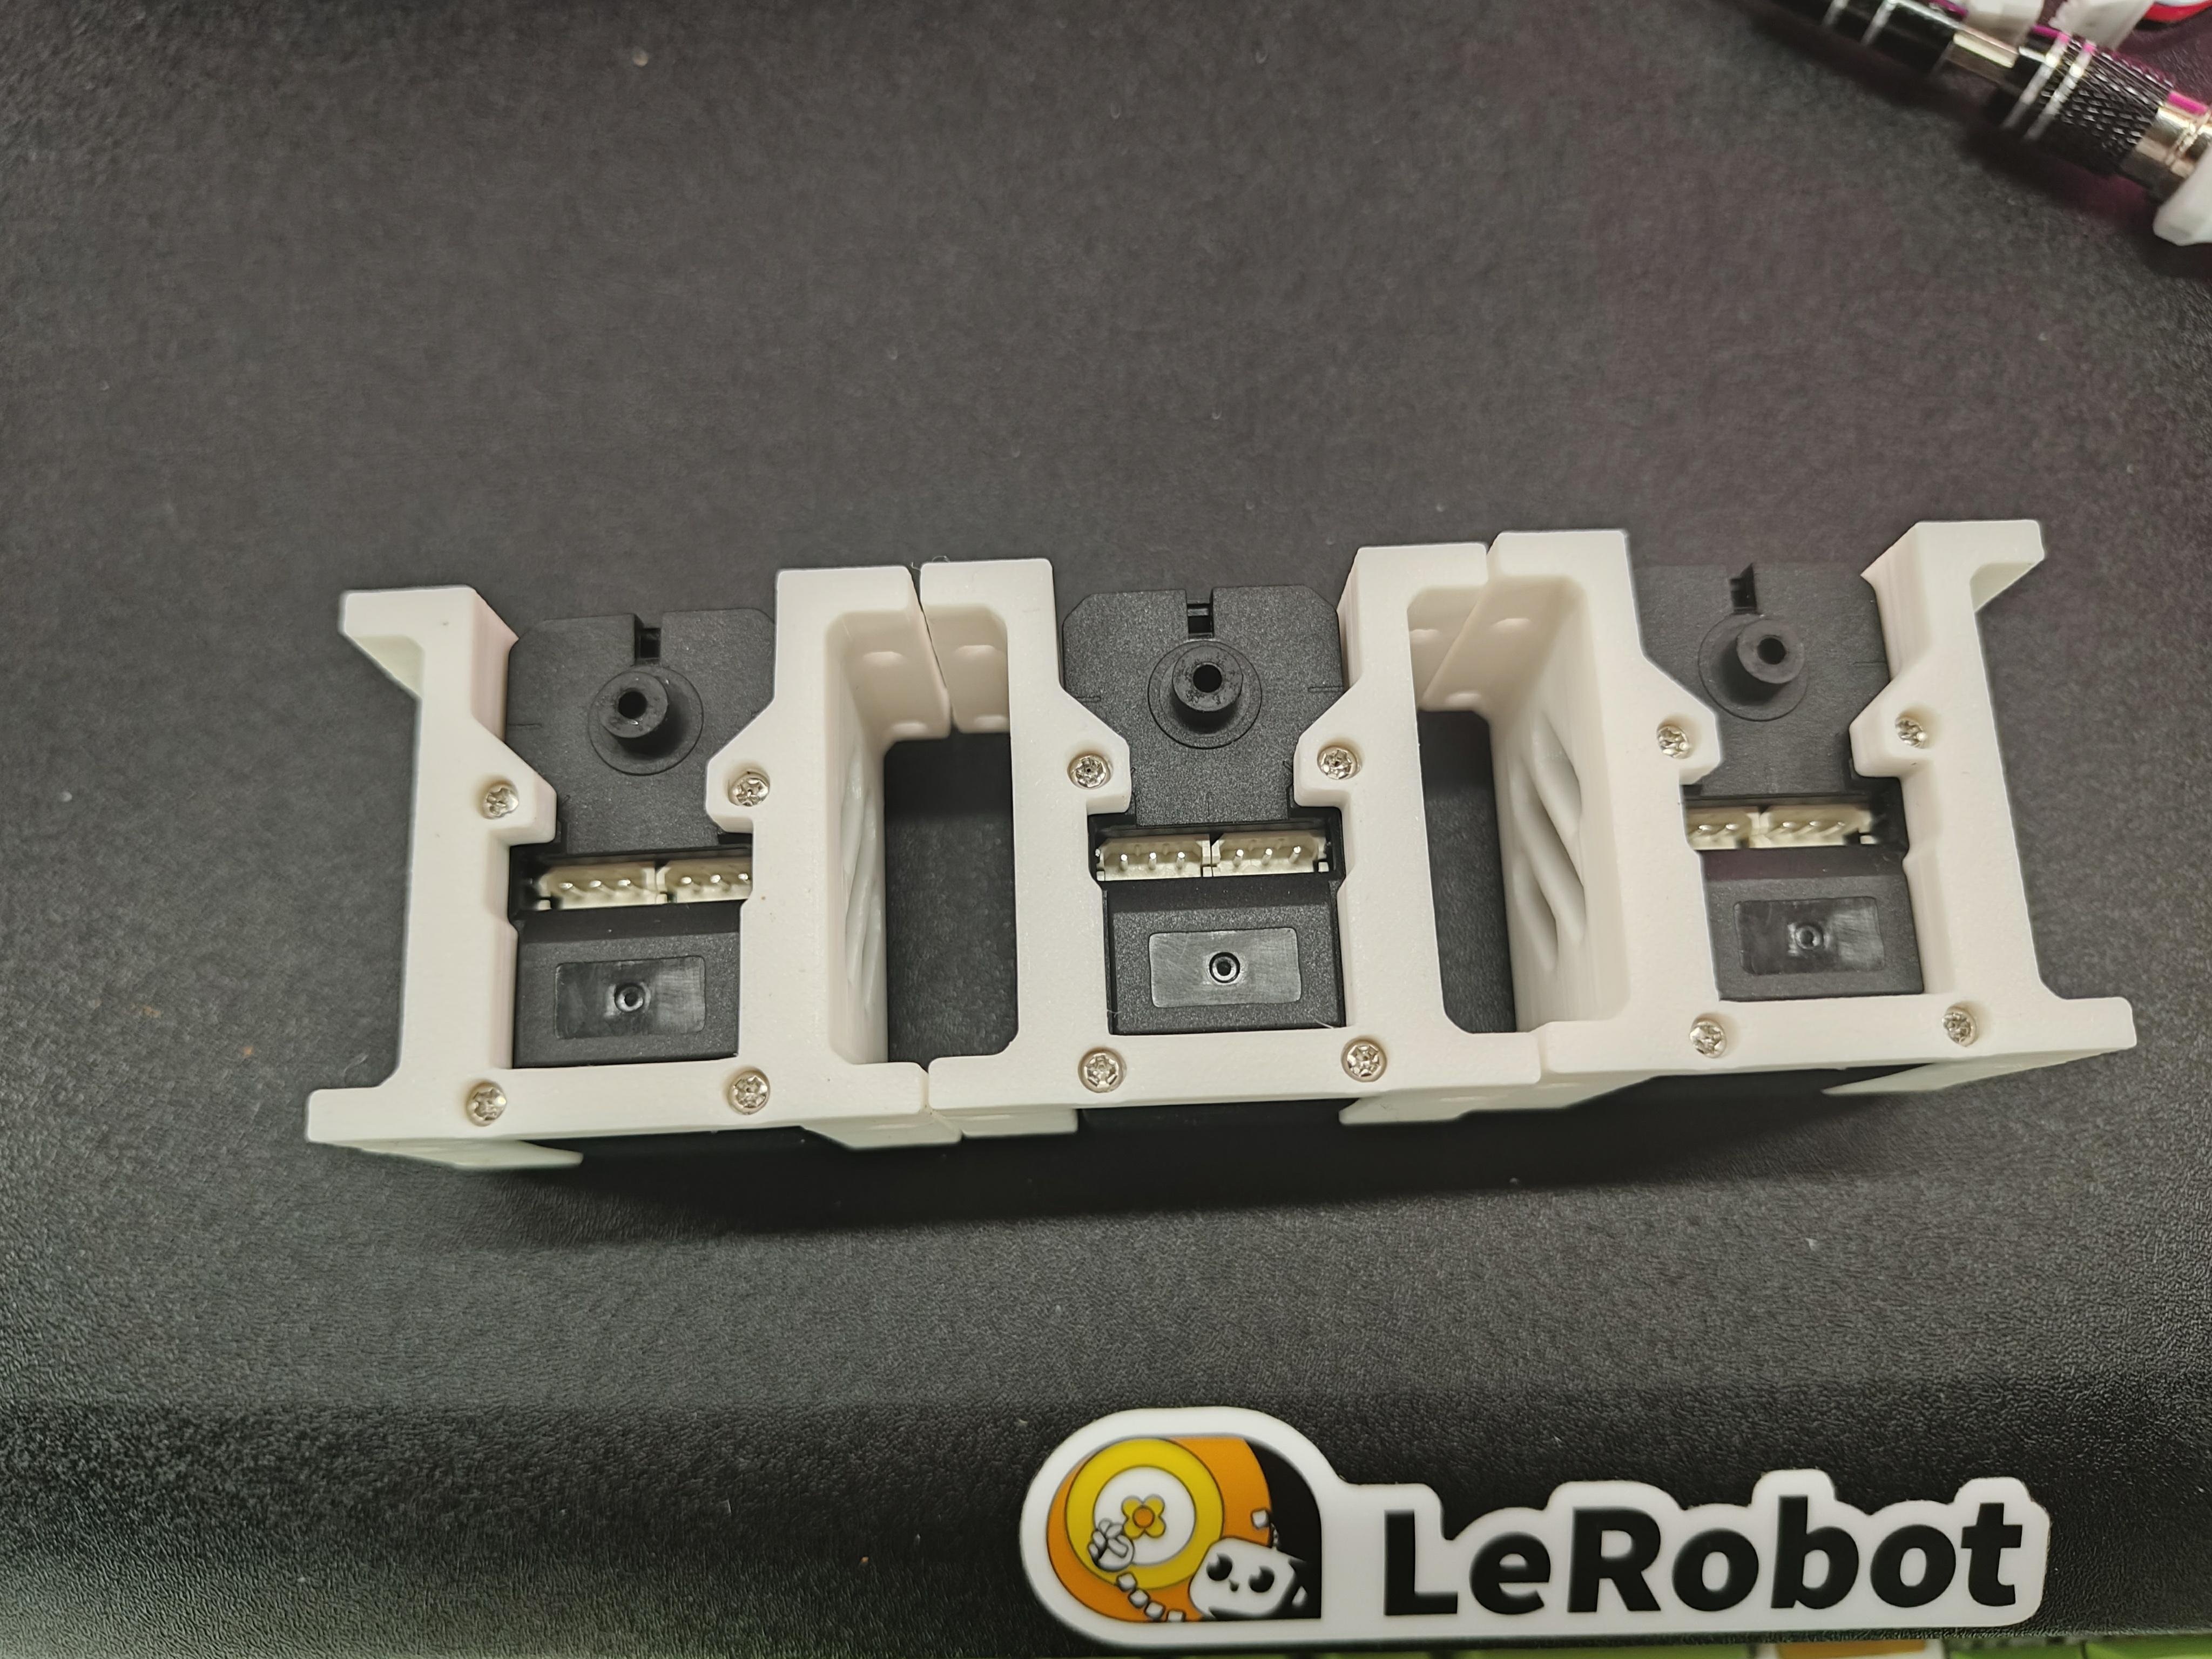
- Utilize 12 parafusos de máquina M3x16 e 12 porcas M3 para fixar os servos à placa de base com os suportes do motor de acionamento.
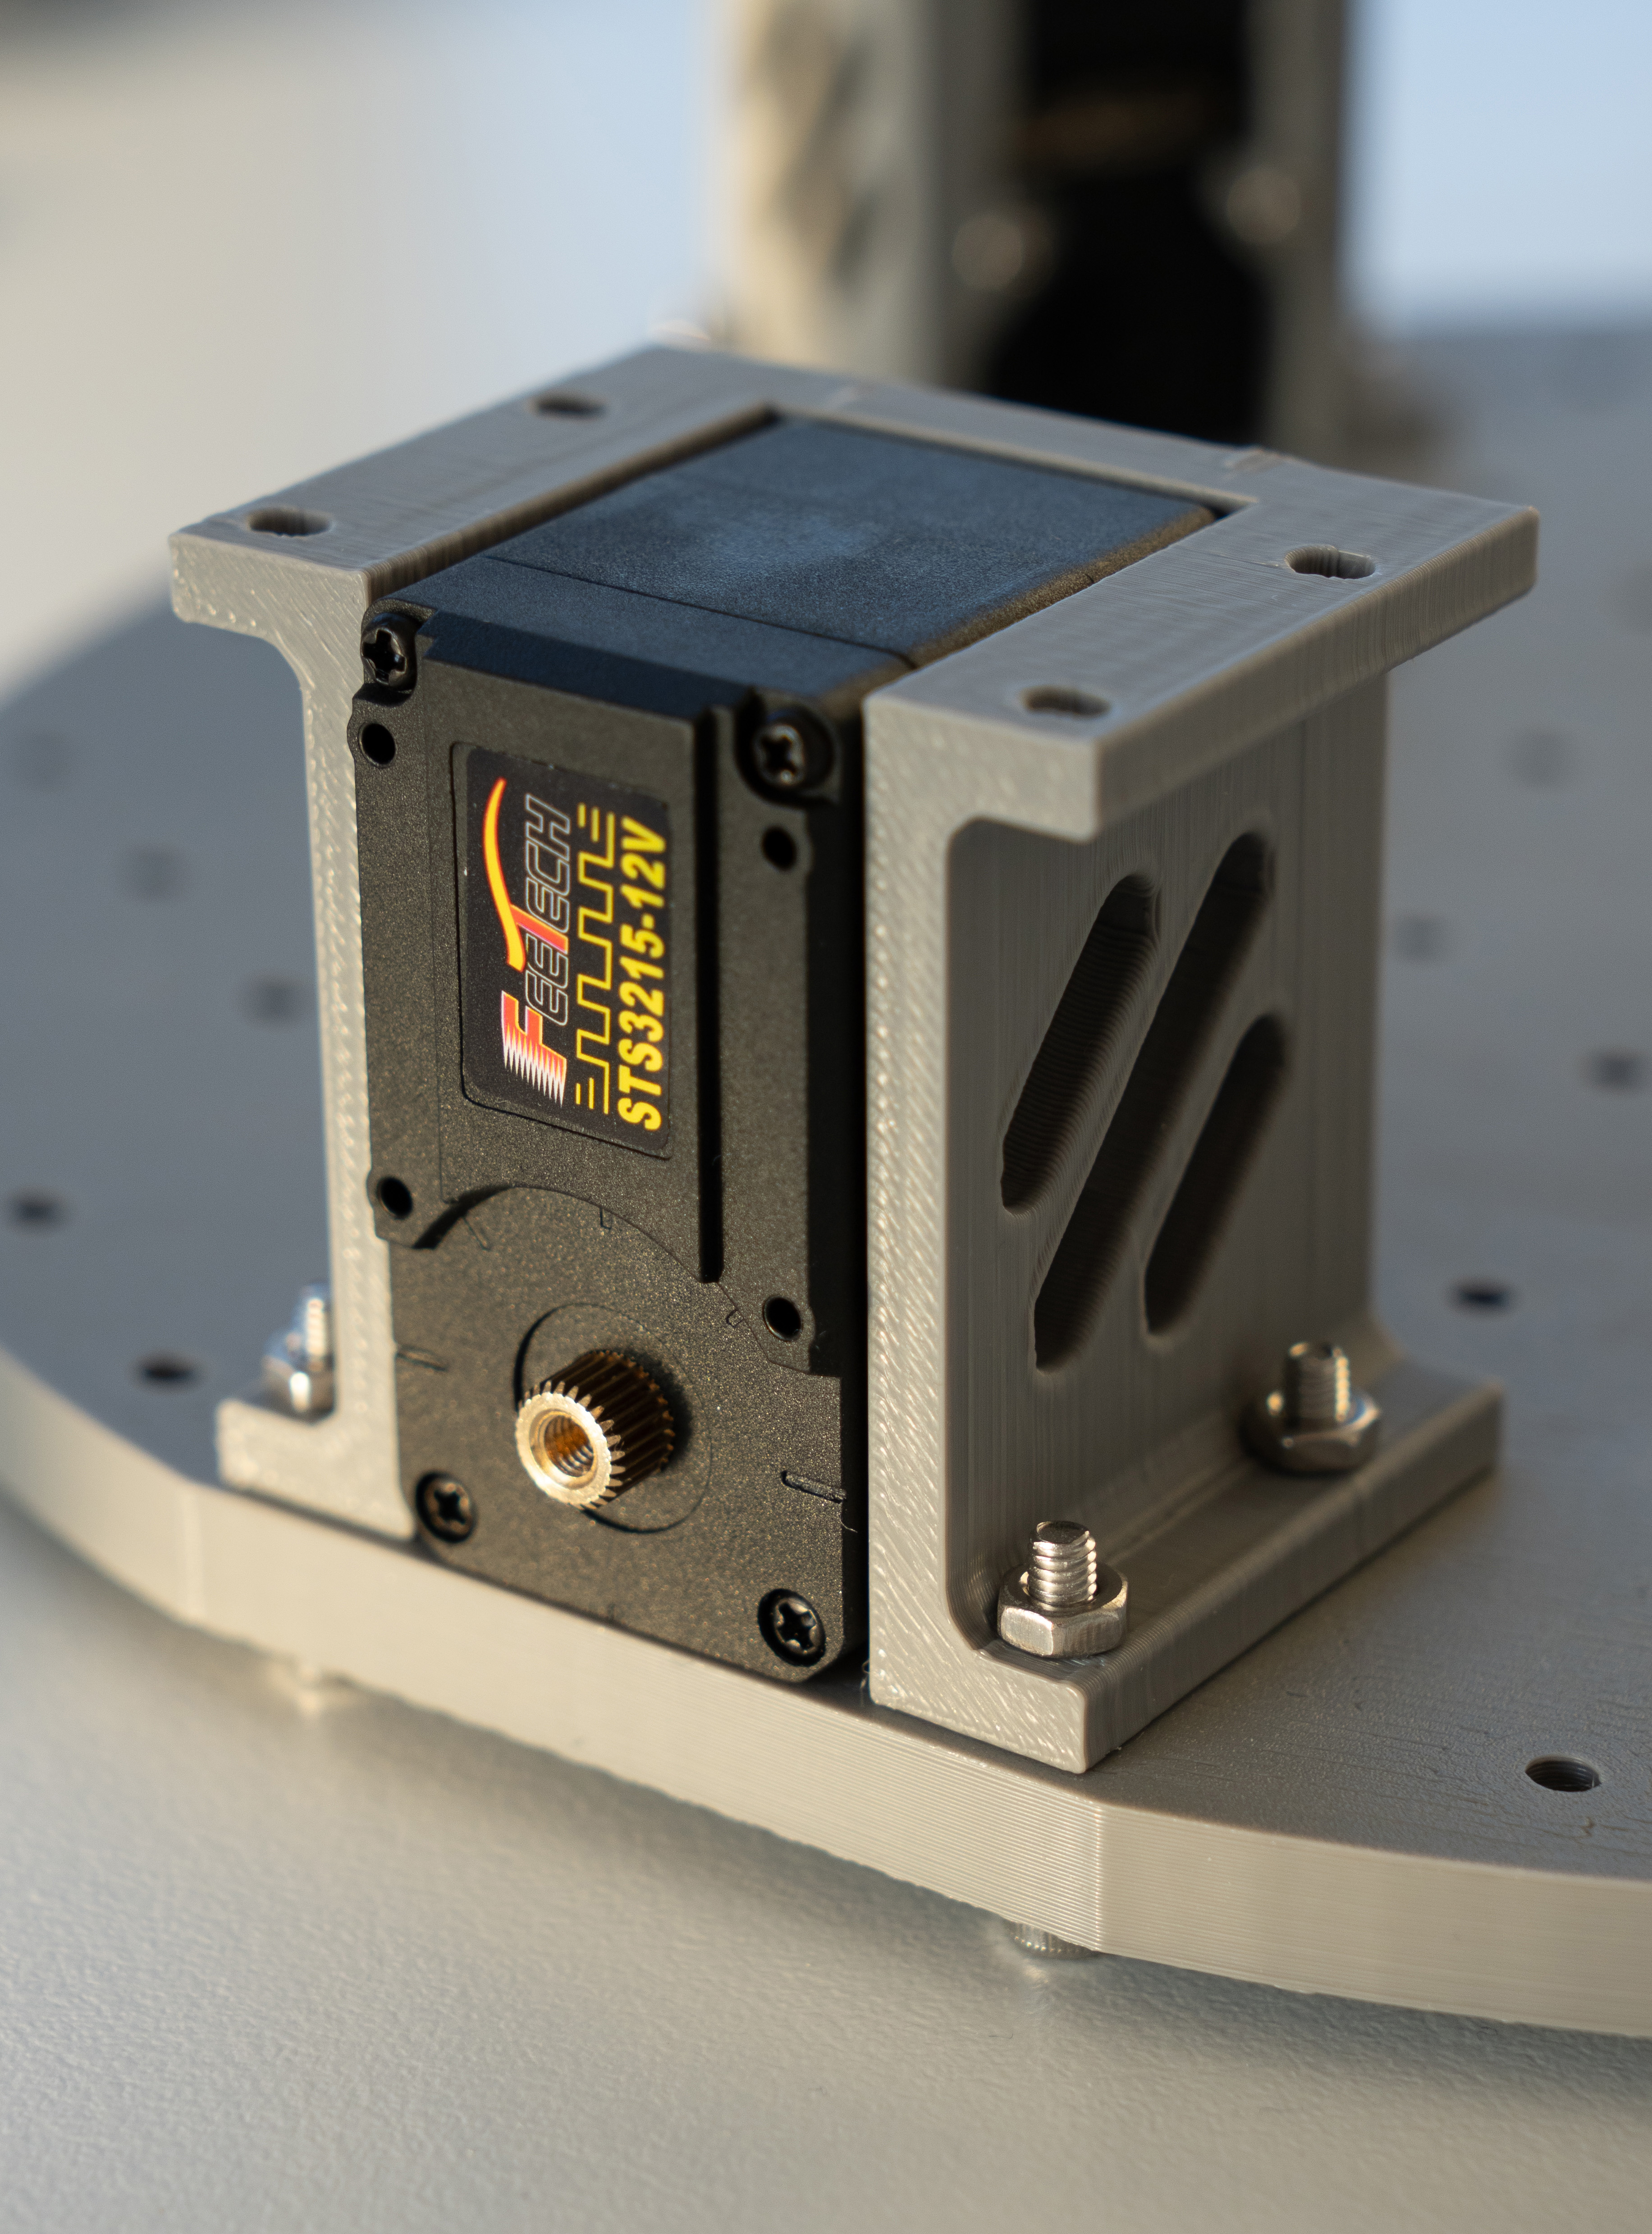
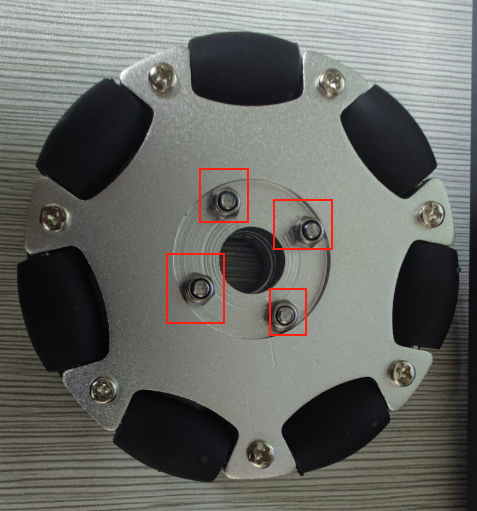
- Remova os parafusos de máquina e as porcas das rodas omnidirecionais de 82mm.
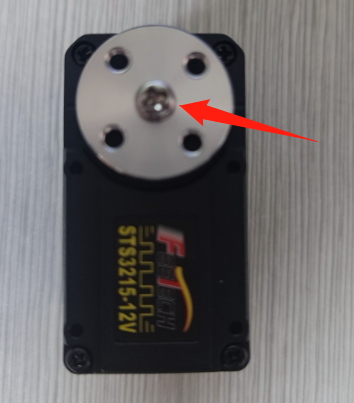
- Utilize parafusos m3*6 para fixar o suporte do servo ao servo.
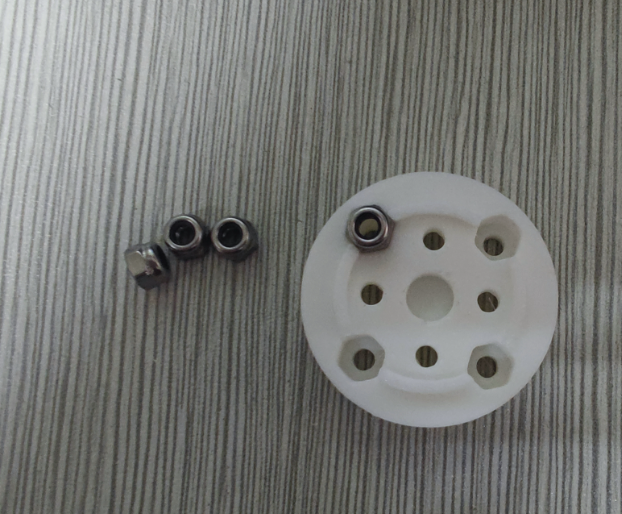
- Instale 4 porcas de bloqueio no acoplamento. Primeiro, utilize 4 parafusos m3*6 para fixar o acoplamento ao suporte do servo.
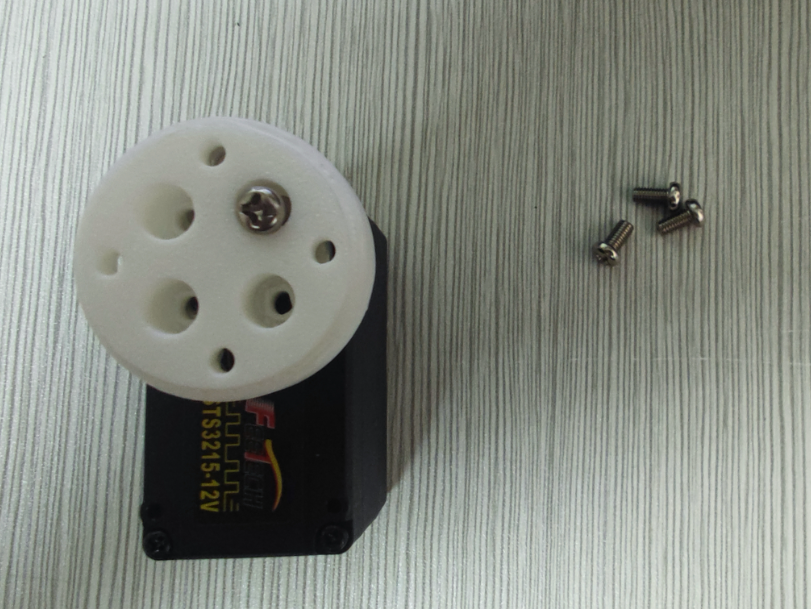
- Utilize parafusos de máquina m3*25 e porcas de bloqueio para fixar as rodas omnidirecionais de 82mm ao acoplamento.
Depois de as três rodas estarem instaladas na placa de base:
2. Montagem da placa de base
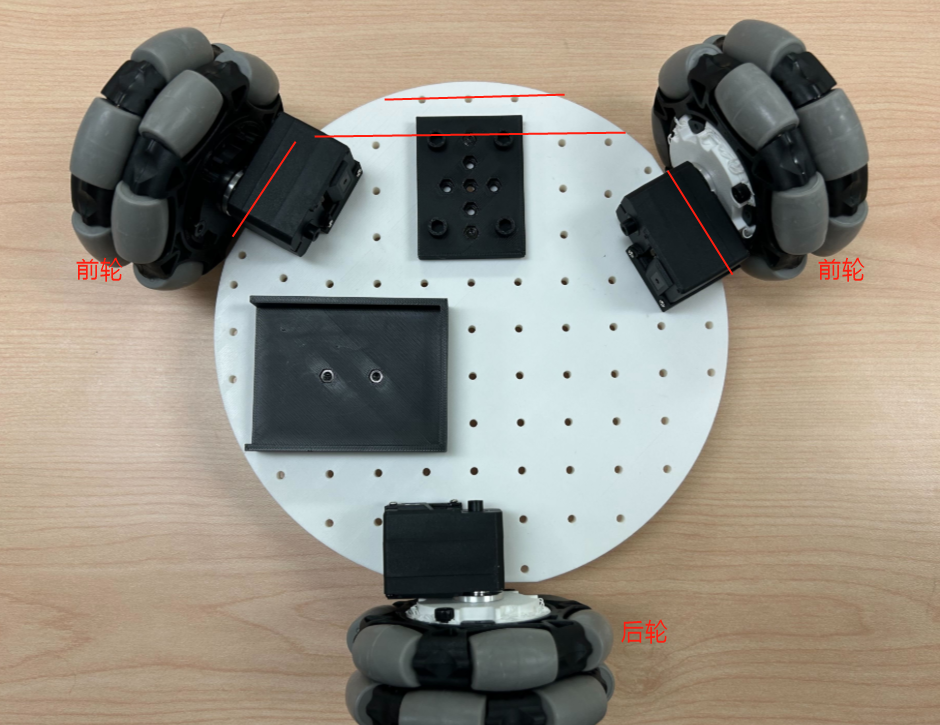
- Insira 2 porcas M3 nos furos da placa controladora de servos e do suporte da bateria. Utilize 4 parafusos sextavados M3x12 para fixar ambos à placa de base.
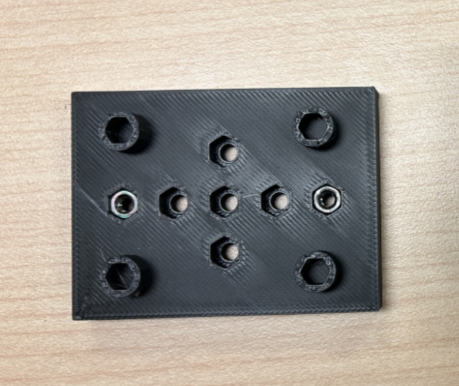
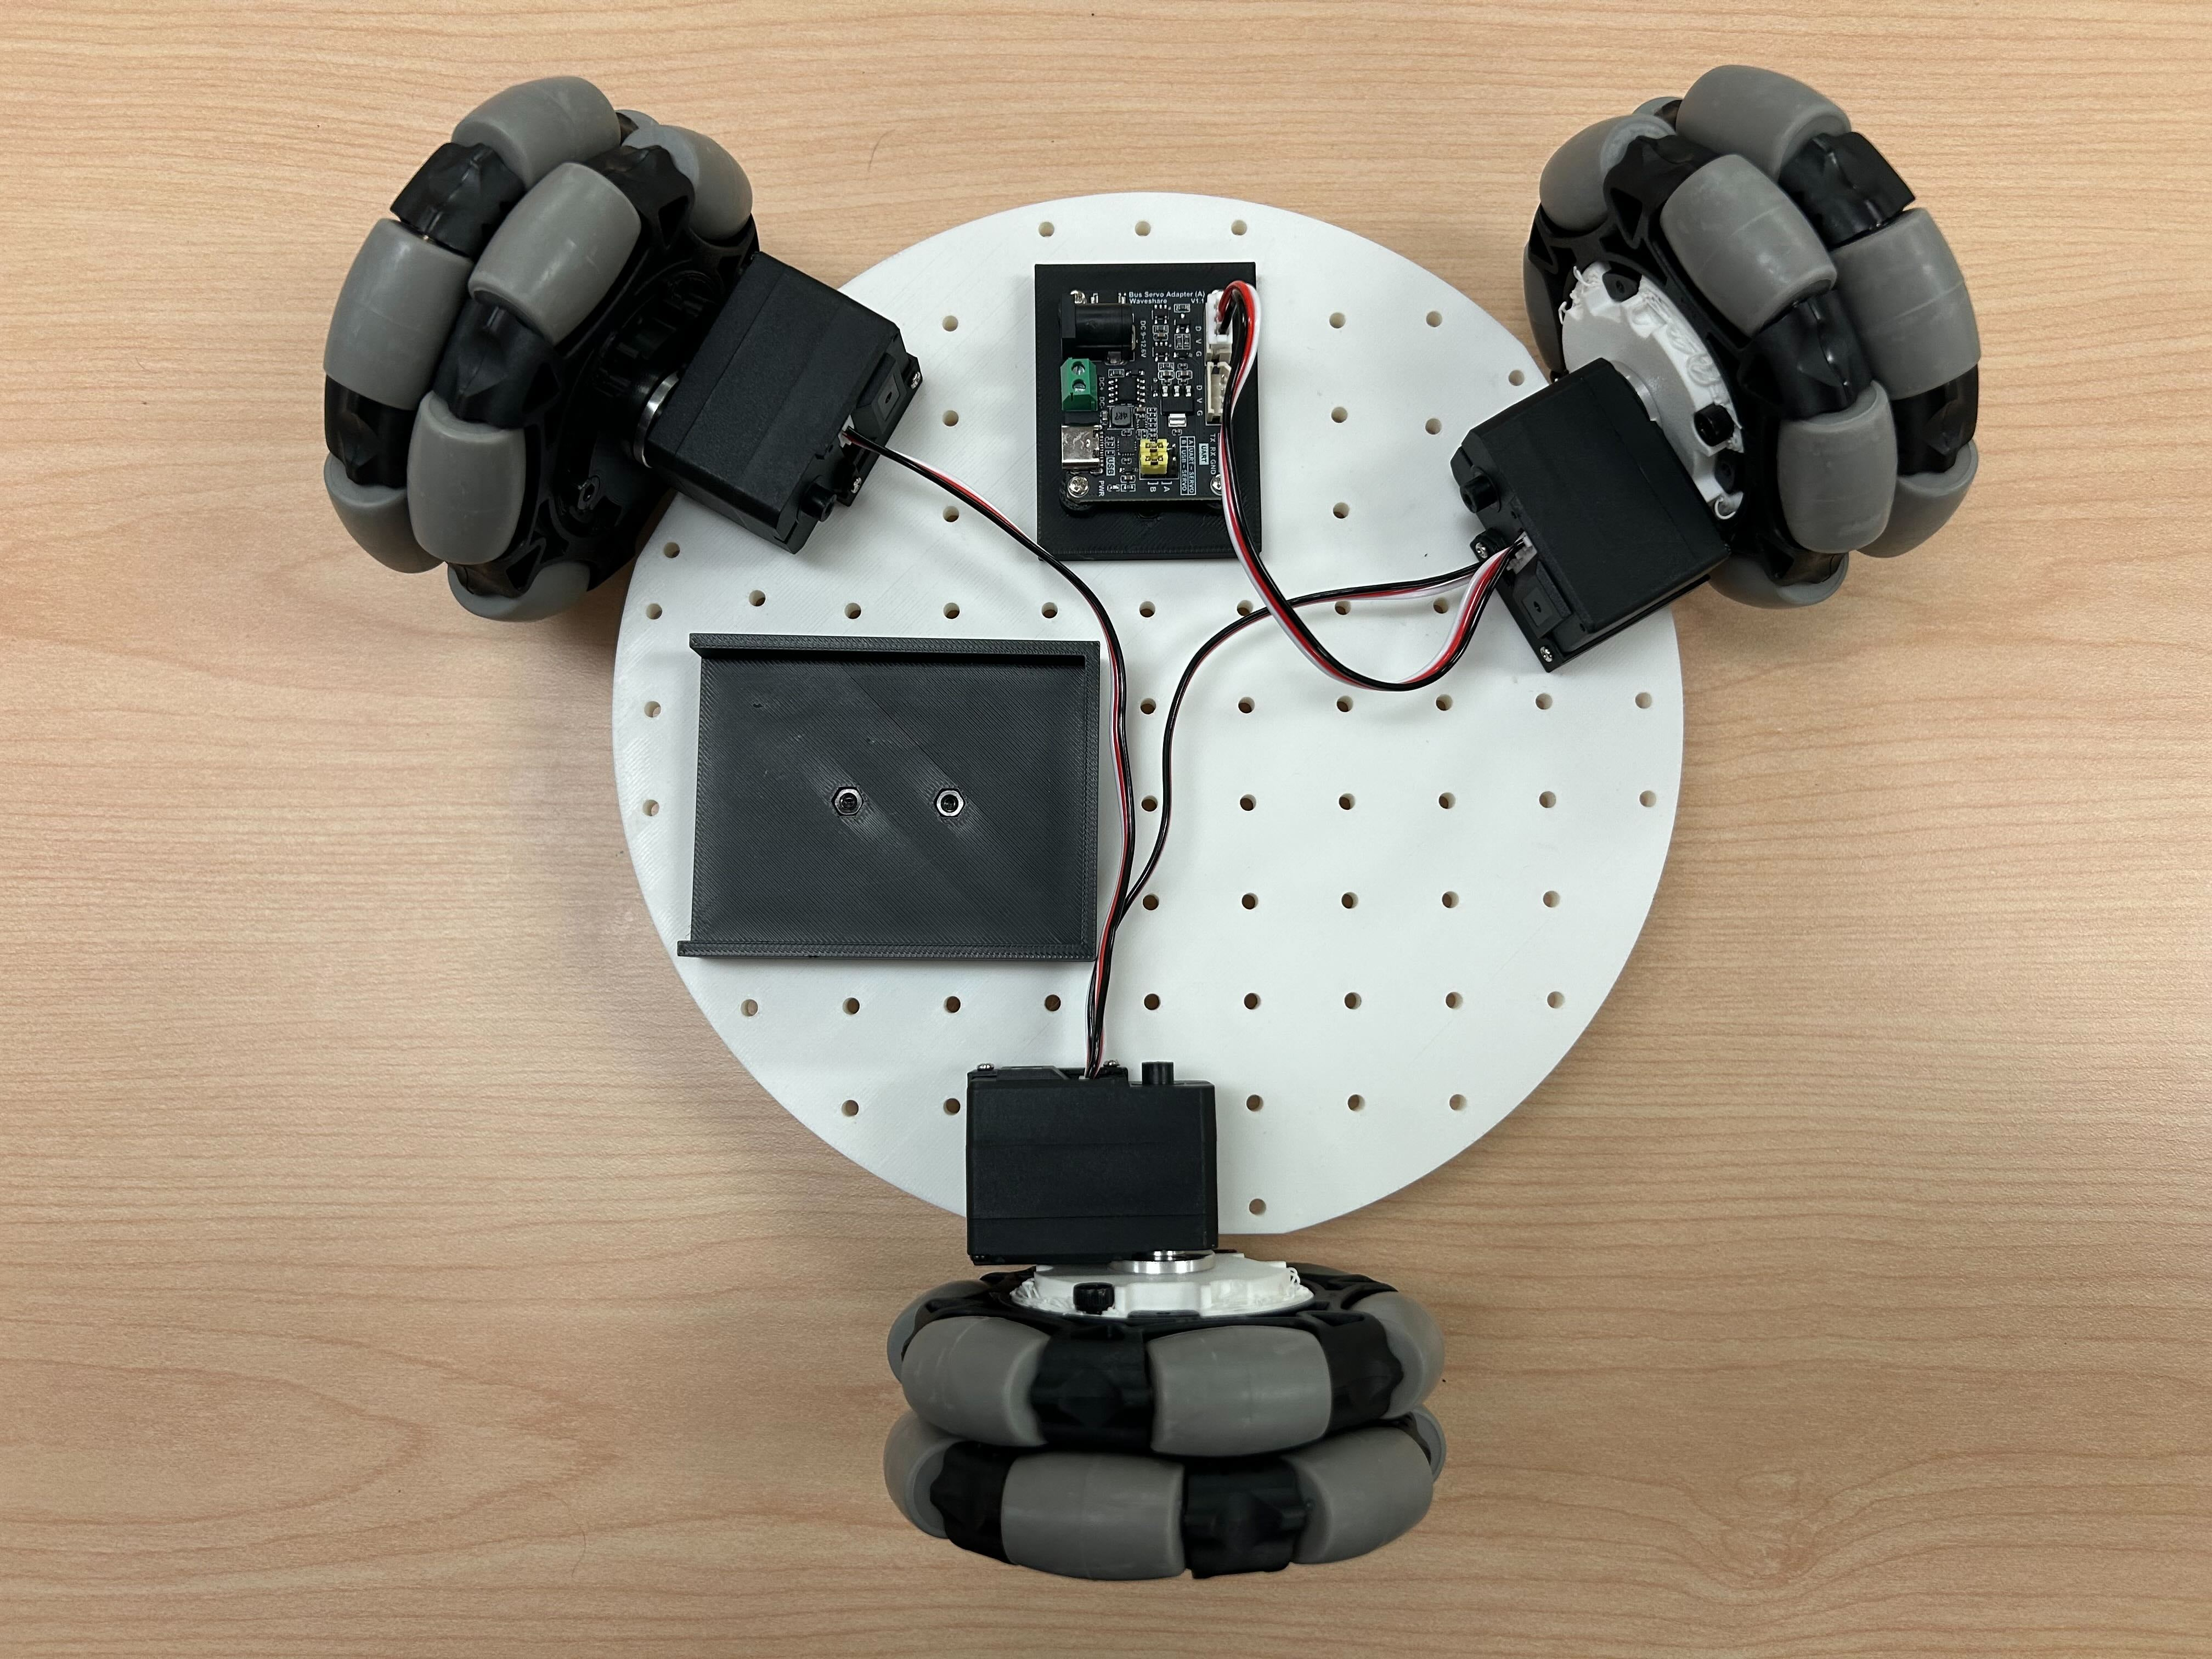
- Utilize 2 parafusos sextavados M3*12 e 2 porcas M3 para instalar a placa controladora de servos e ligá-la aos 3 servos.
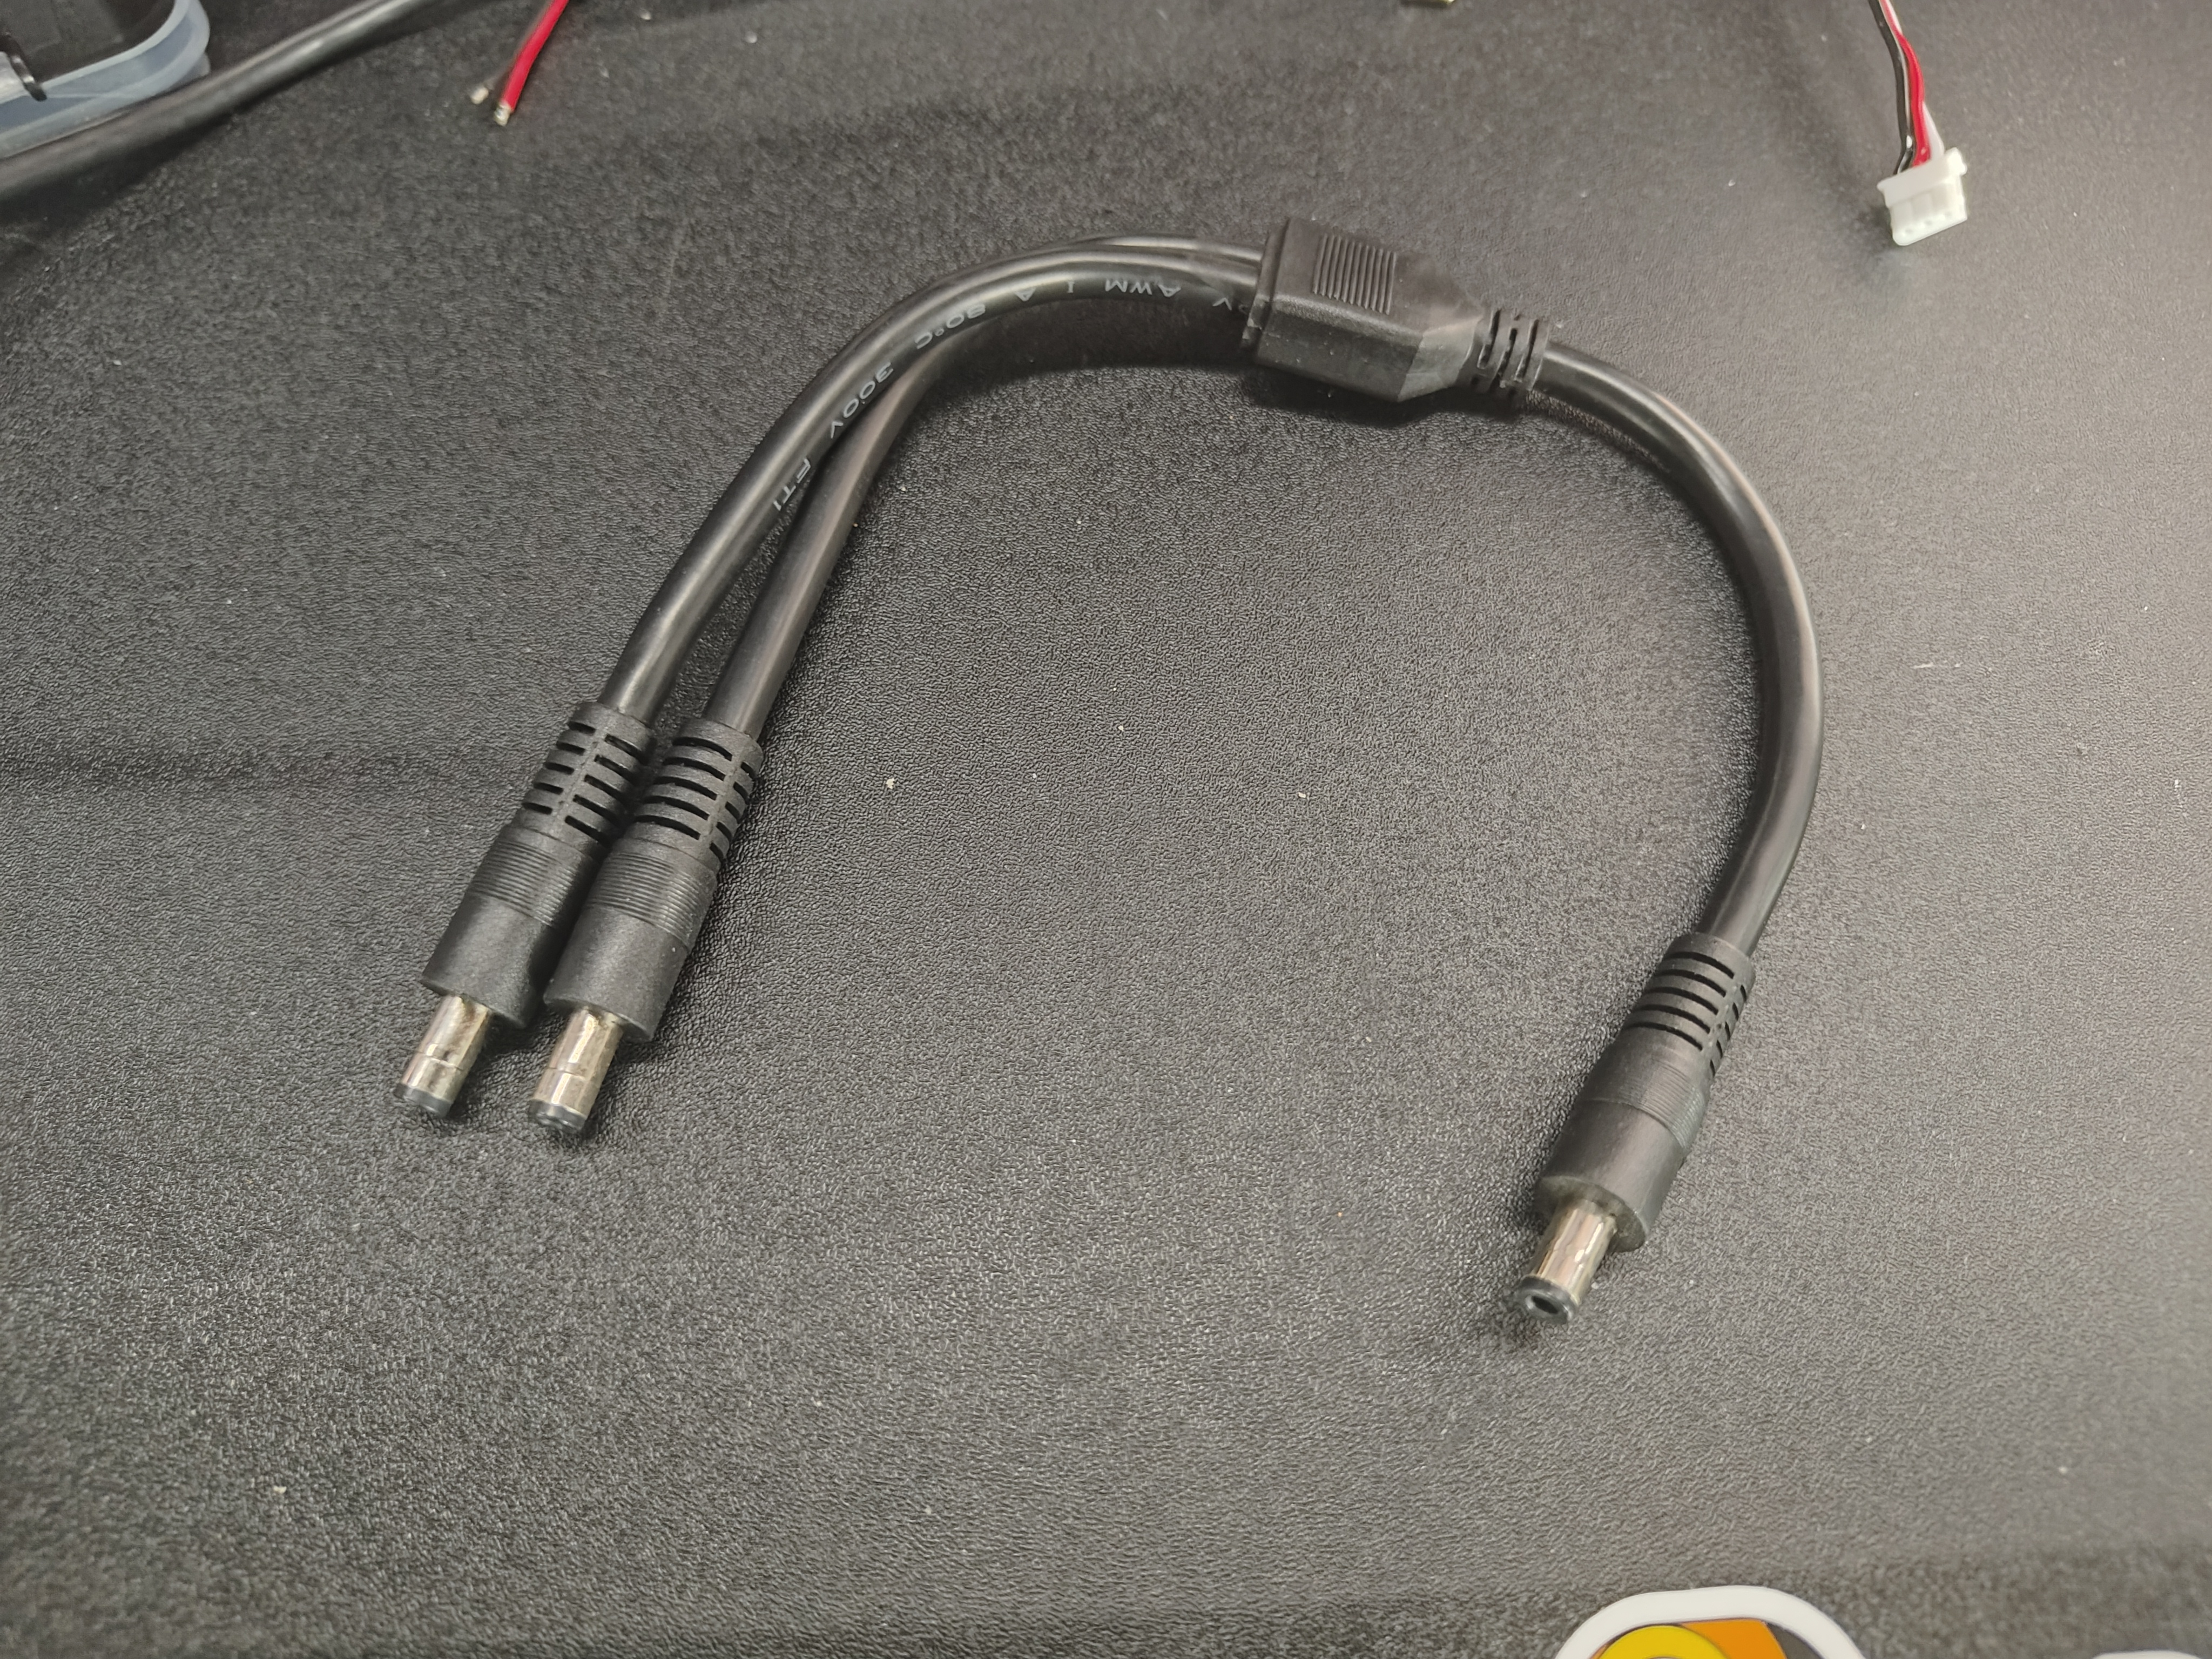
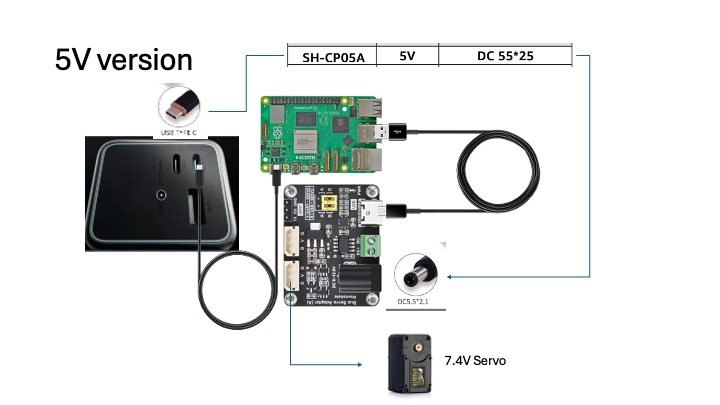
Ligações dos cabos da fonte de alimentação portátil
- A entrada de alimentação liga-se diretamente à fonte de alimentação
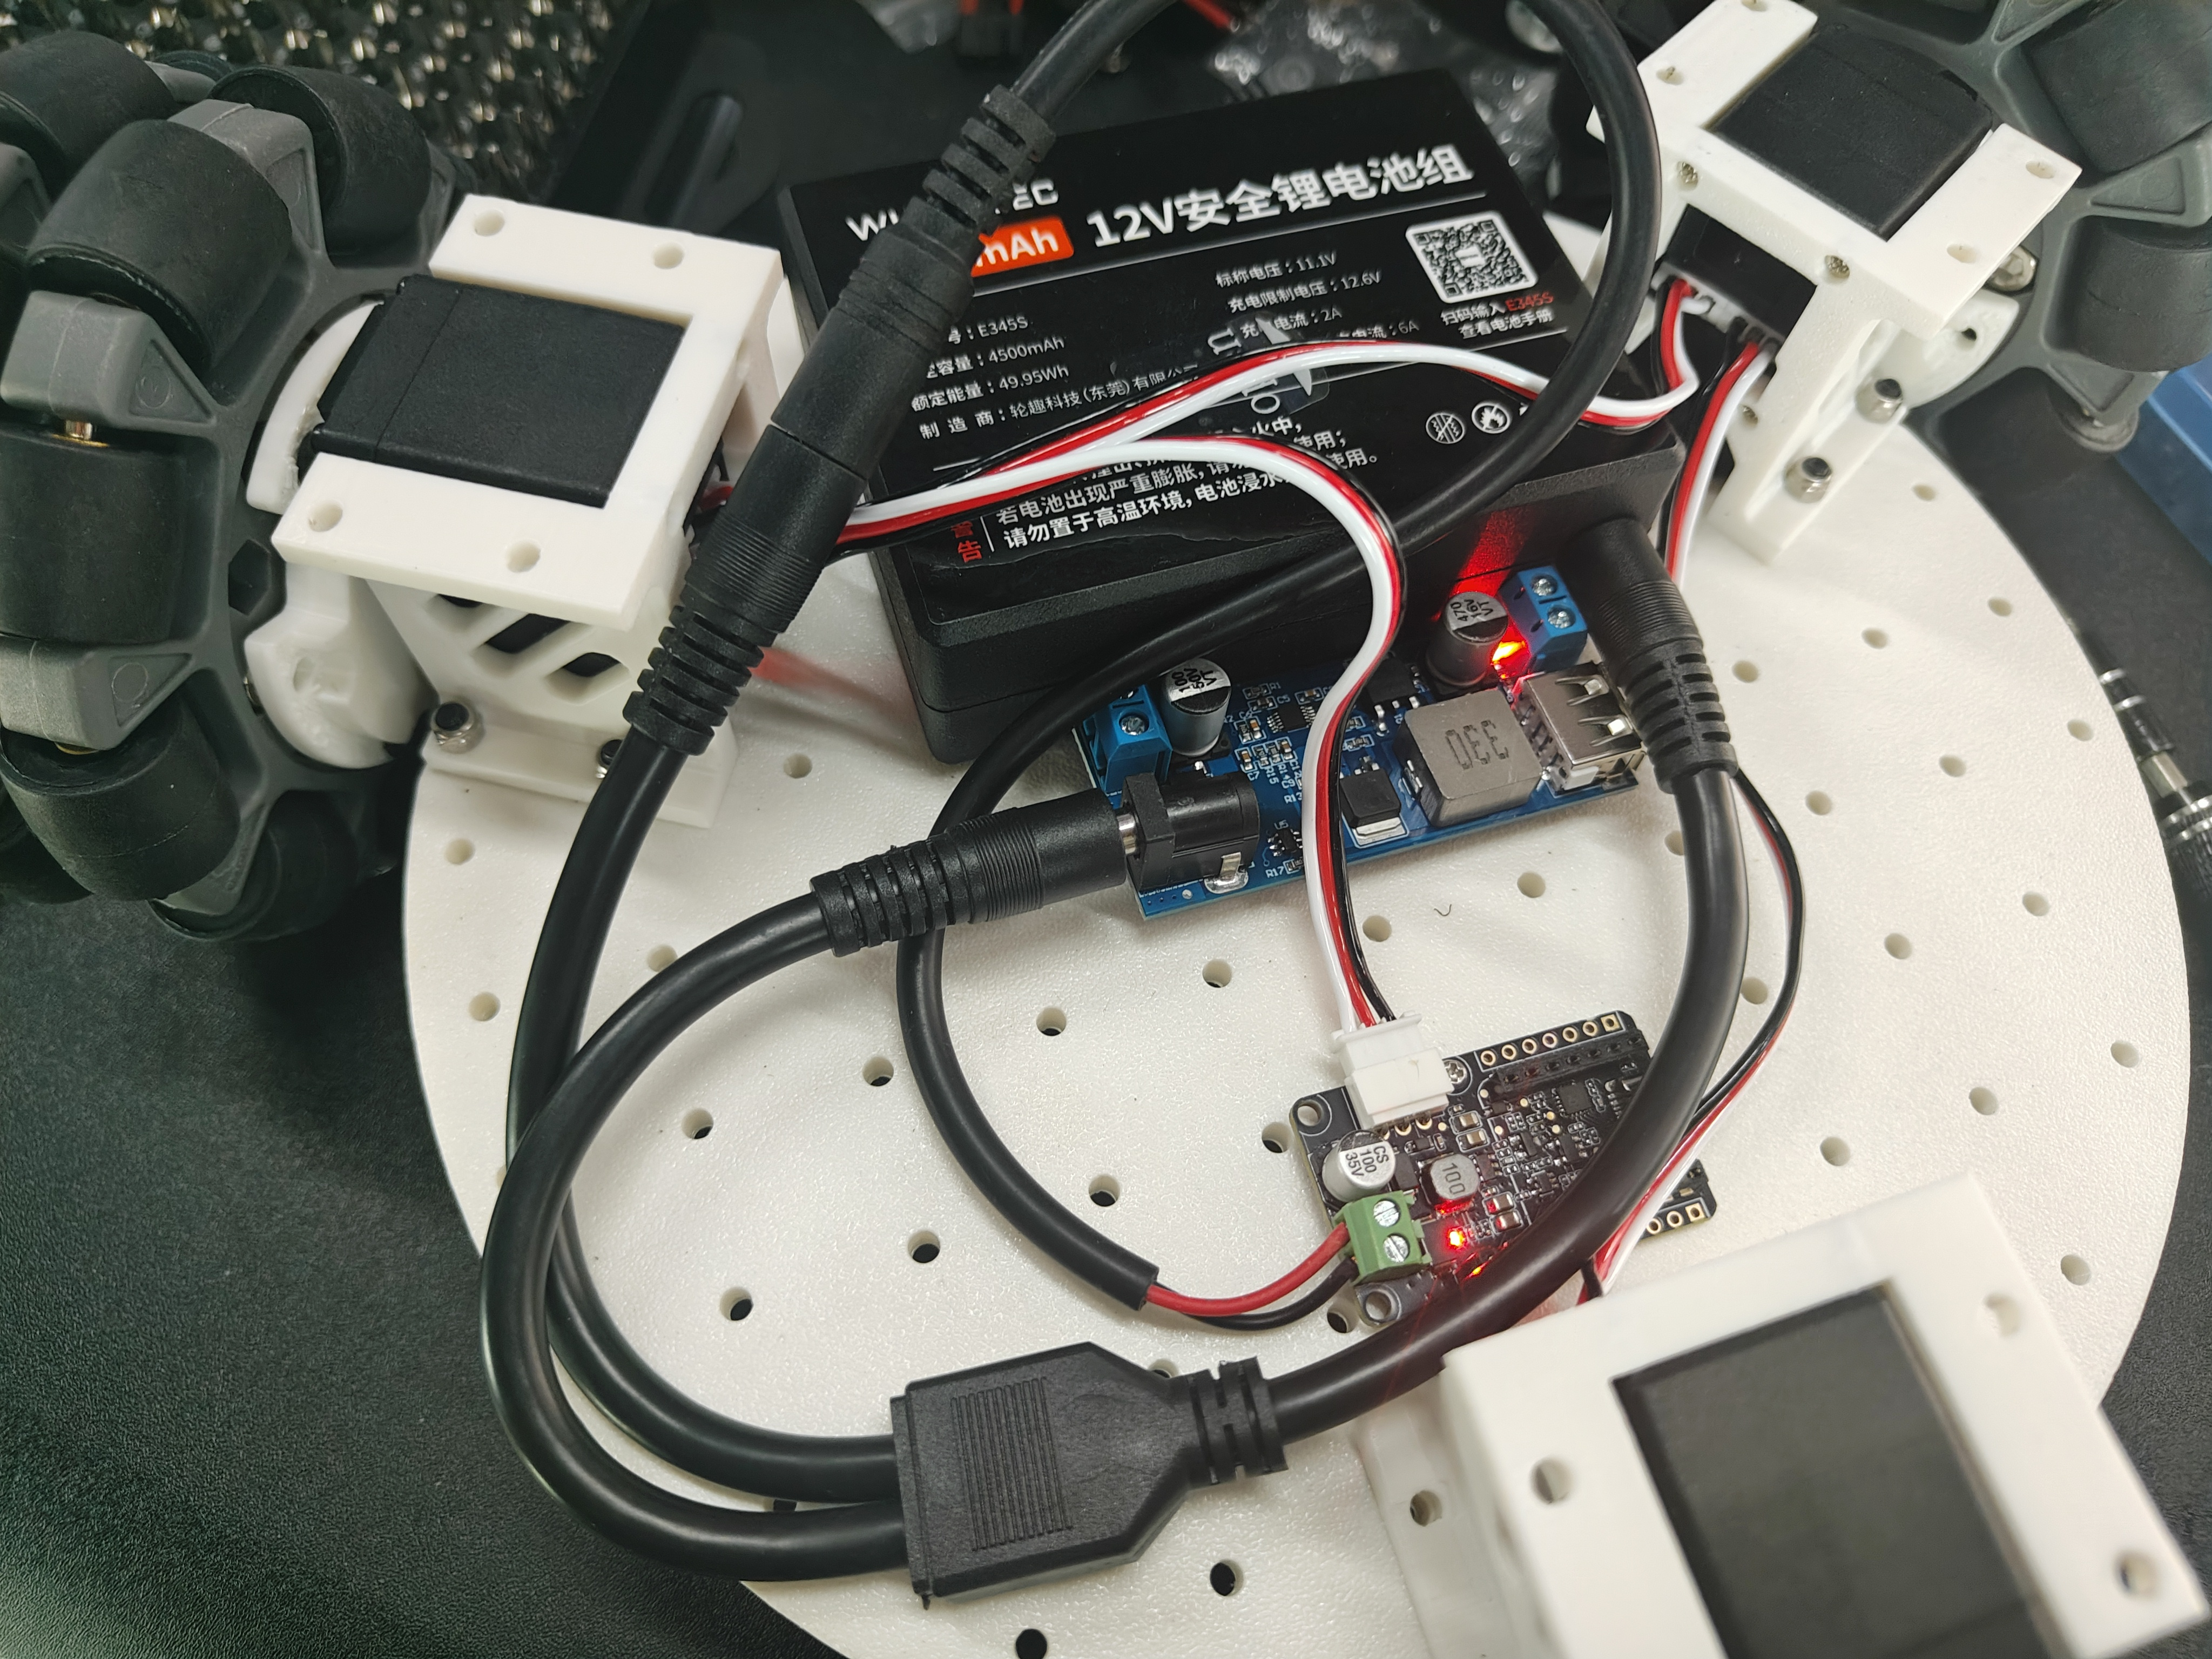
- A interface USB-C fornece alimentação de 5V à Raspberry Pi
- Se utilizar um braço robótico de 12V, alimente a placa do motor de servo diretamente com o distribuidor de alimentação DC
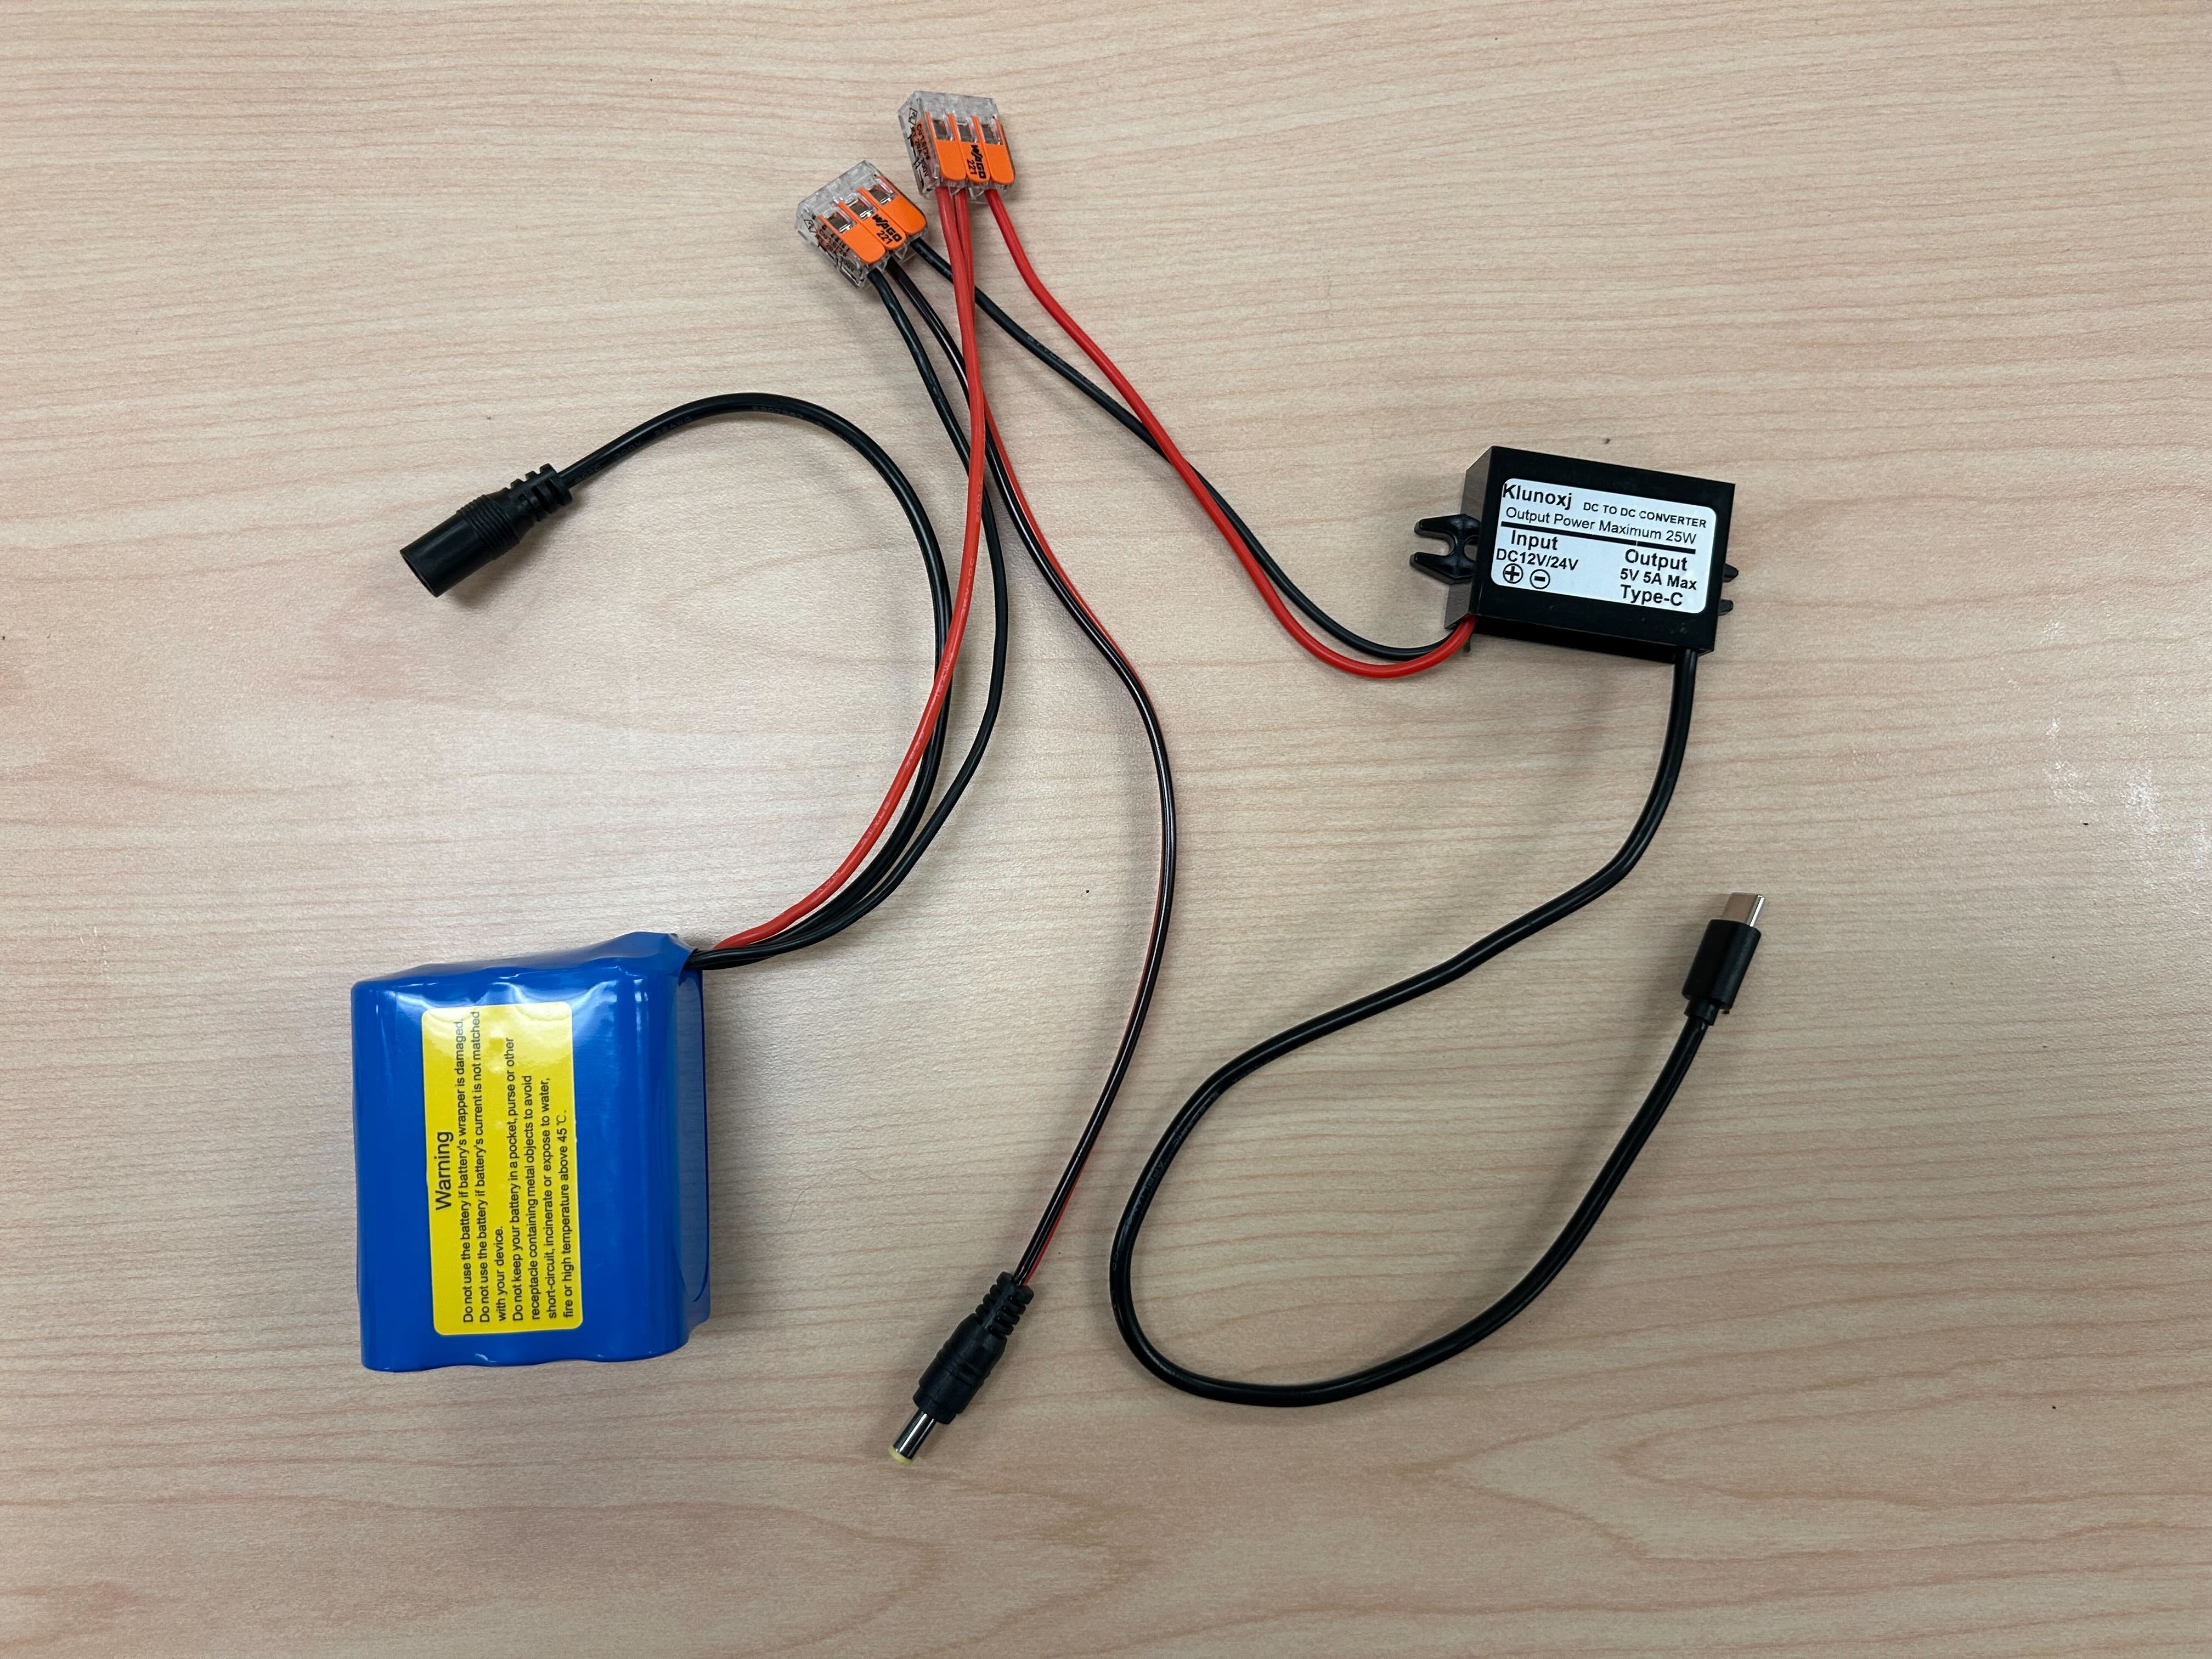
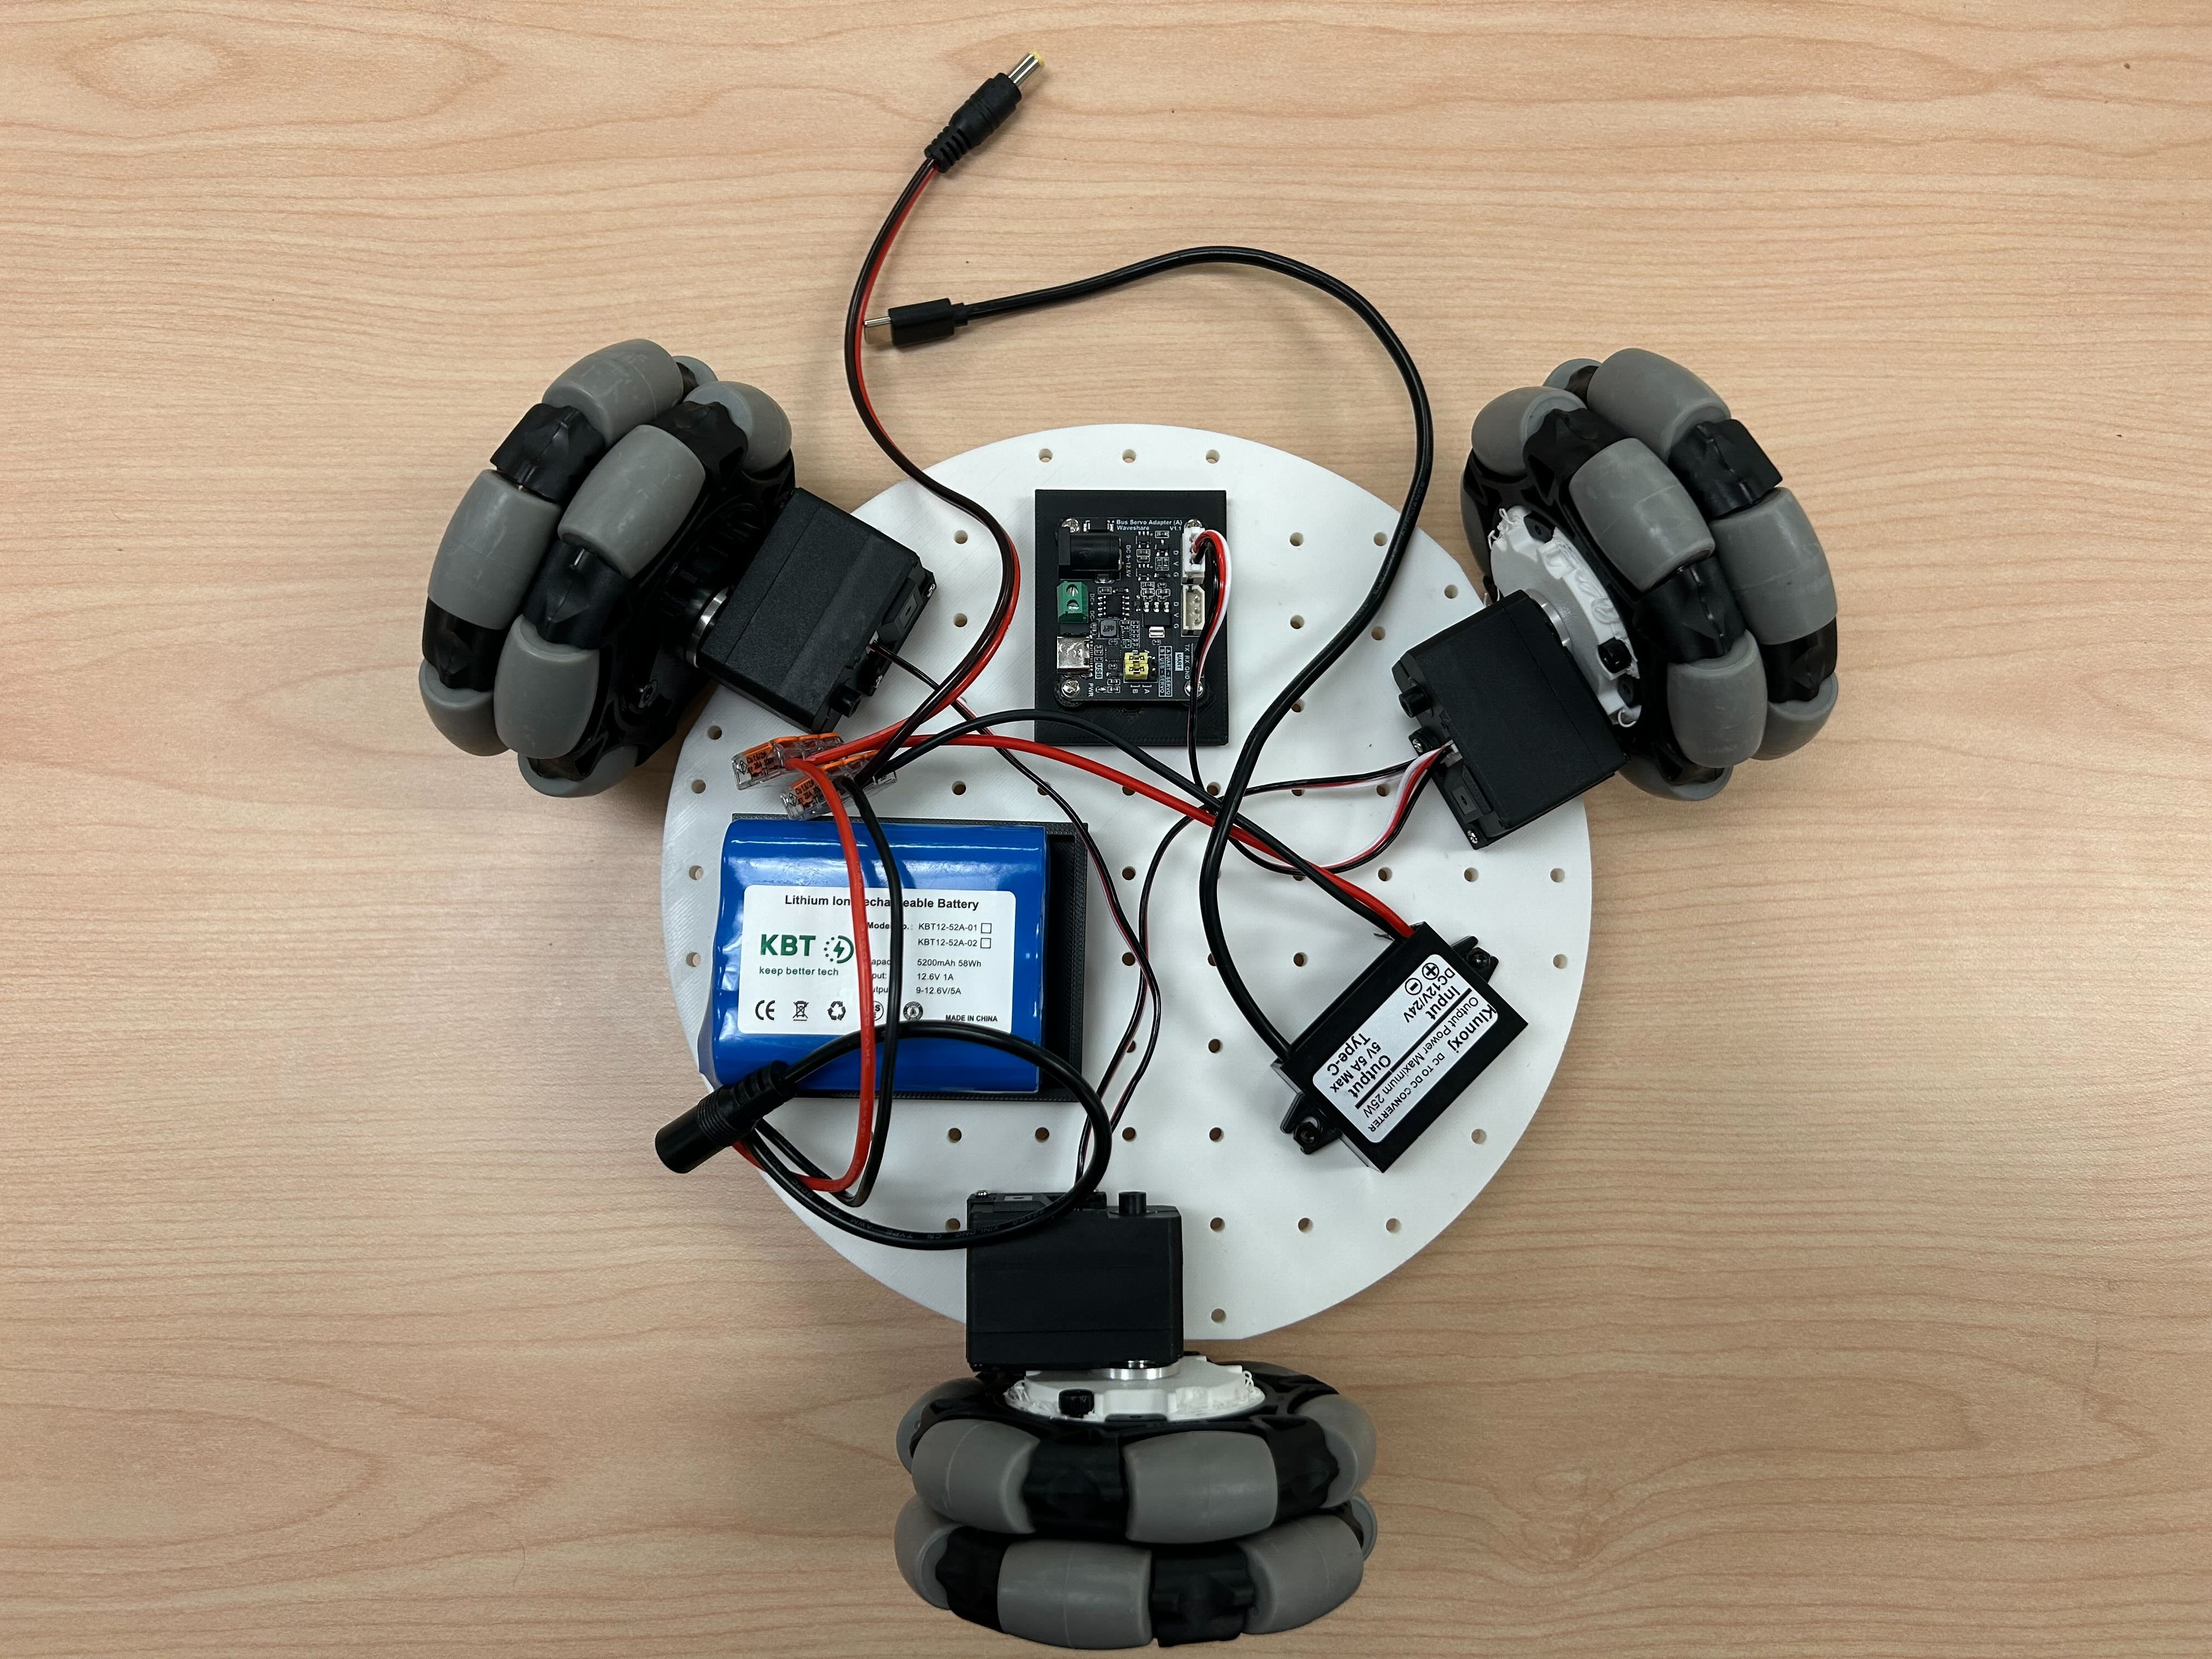
Os cabos podem ser ligados como mostra a figura abaixo:
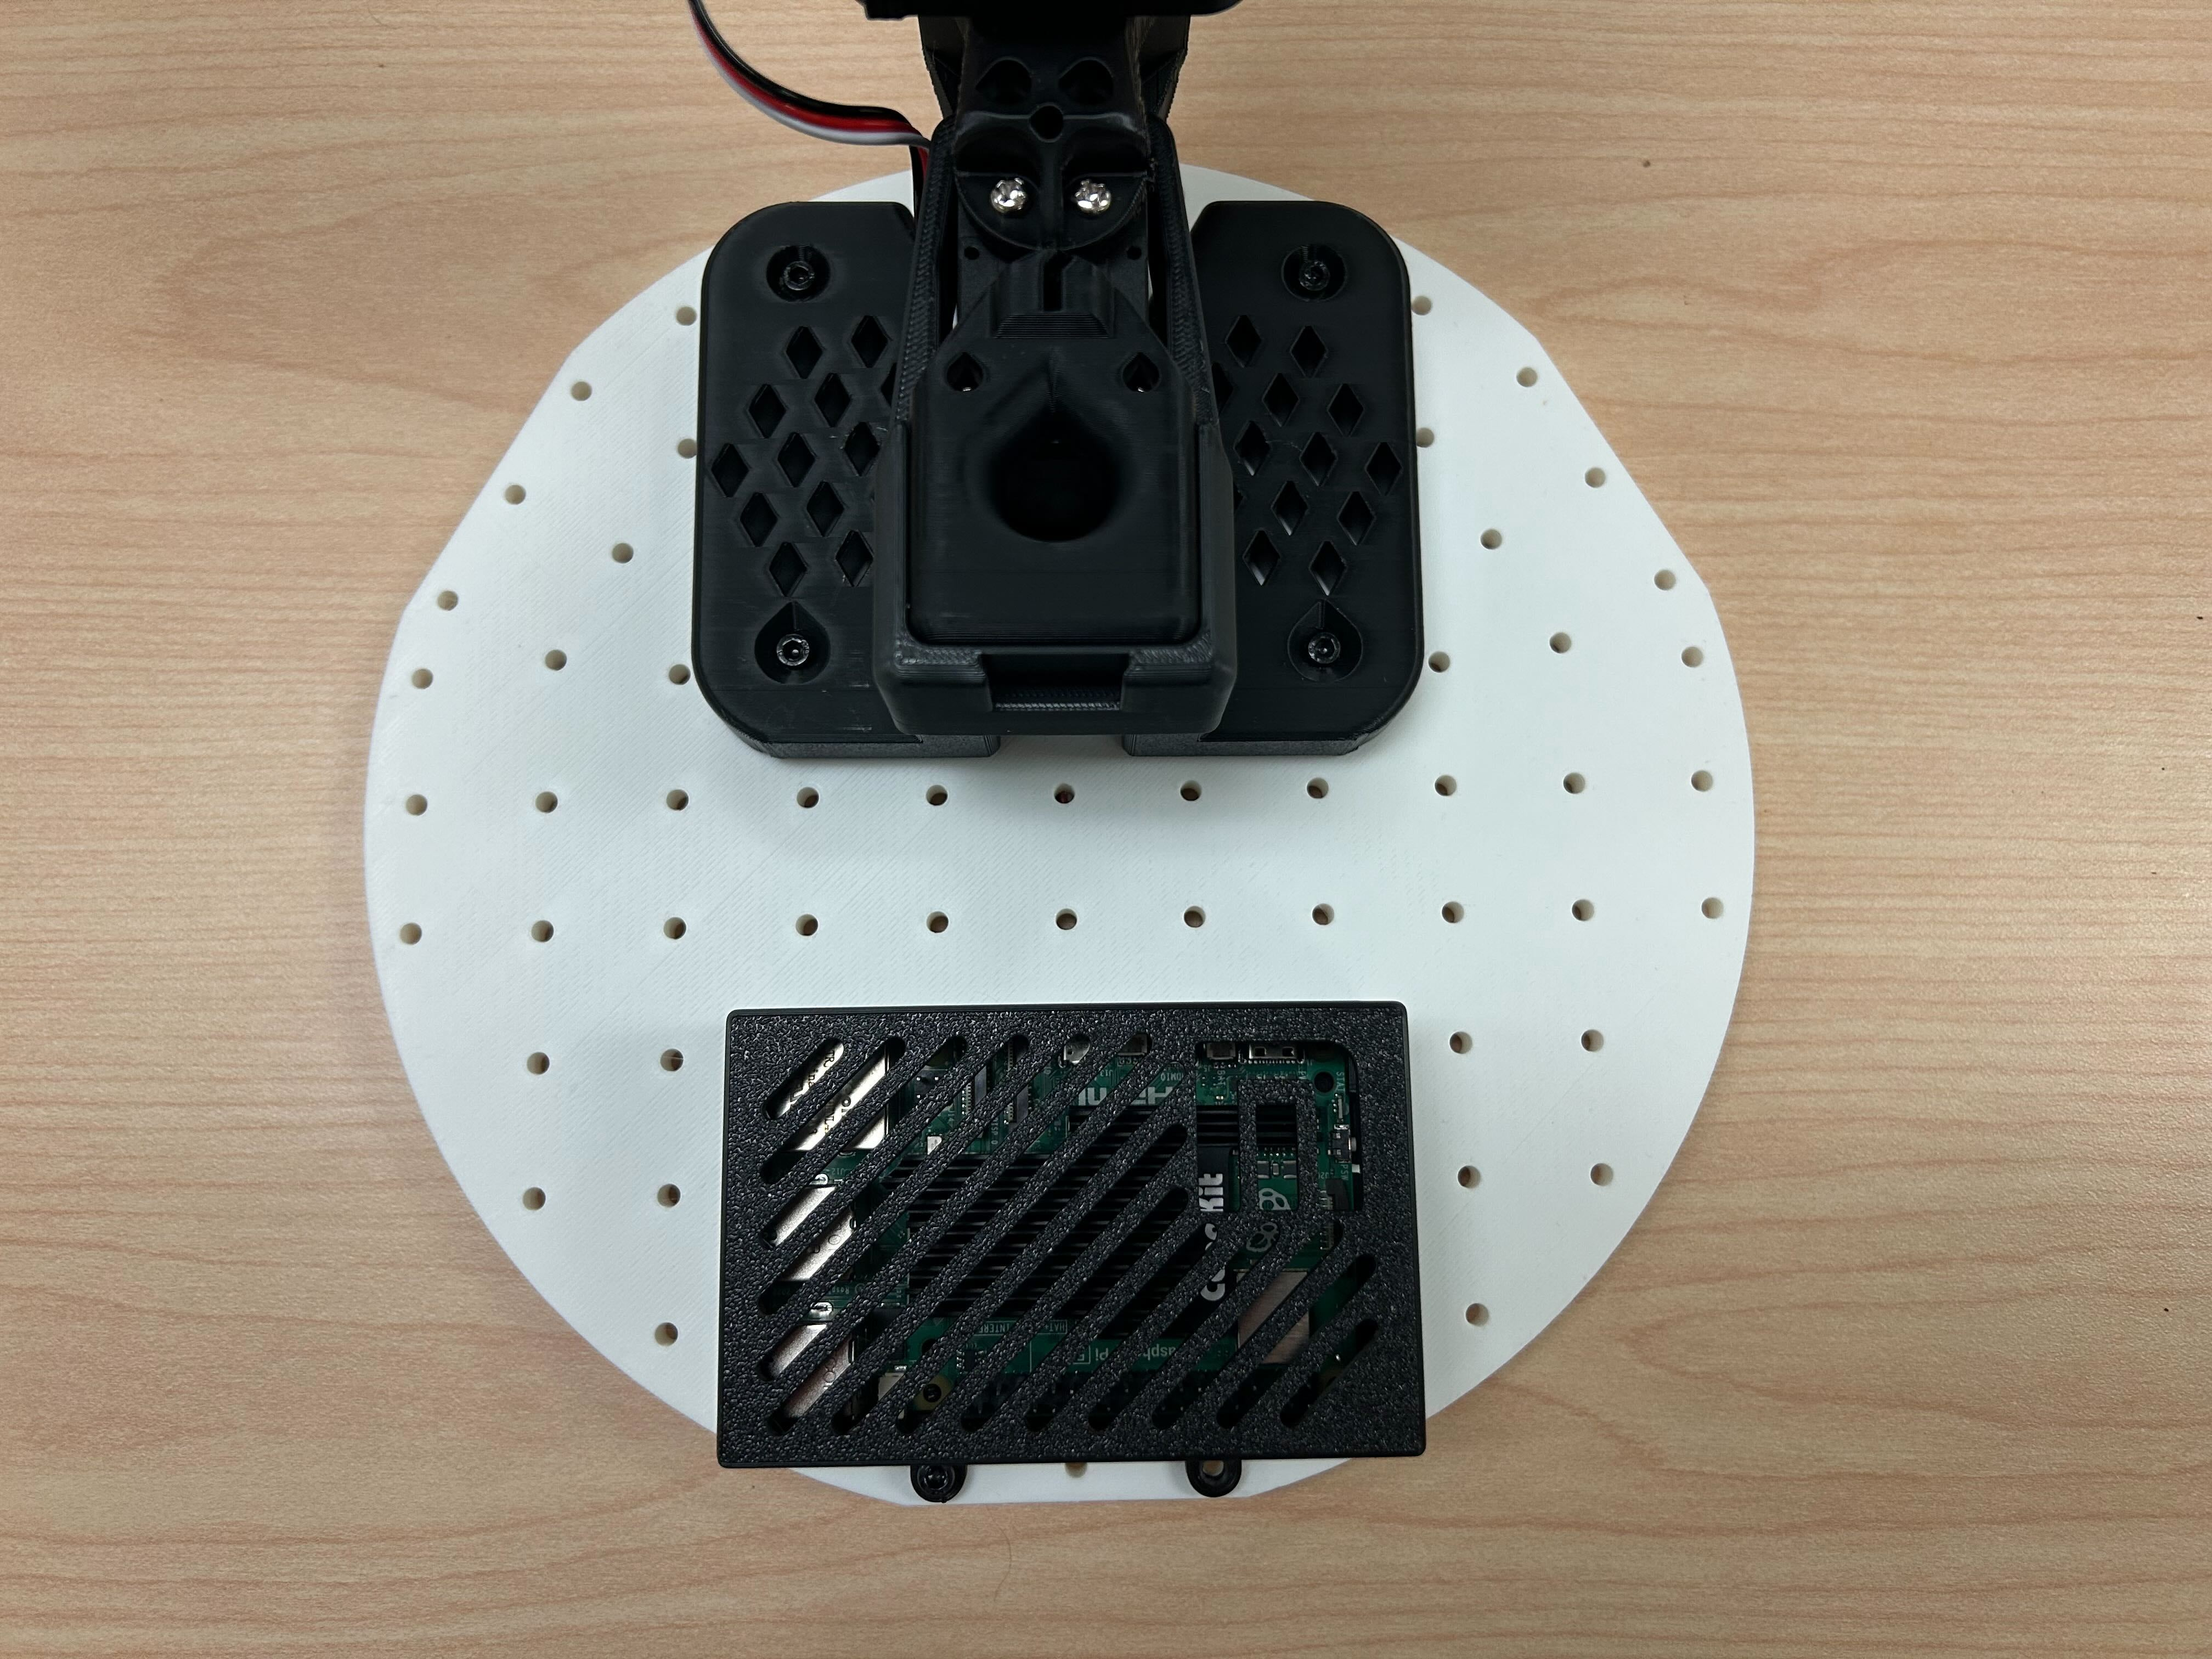
3. Montagem da placa superior
Coloque a Raspberry Pi 5 no fundo da caixa da Raspberry Pi e, em seguida, encaixe a tampa da caixa.
Utilize dois parafusos sextavados M3x16 e duas porcas M3 para fixar a Raspberry Pi à placa de base superior, e utilize quatro parafusos de máquina M4x25 e quatro porcas M4 para instalar a base do braço robótico SO-101.
4.
- Passe o cabo USB-C para USB-A da placa controladora de servos, o cabo de alimentação USB-C de 5V e os cabos dos servos pelos furos da placa superior.
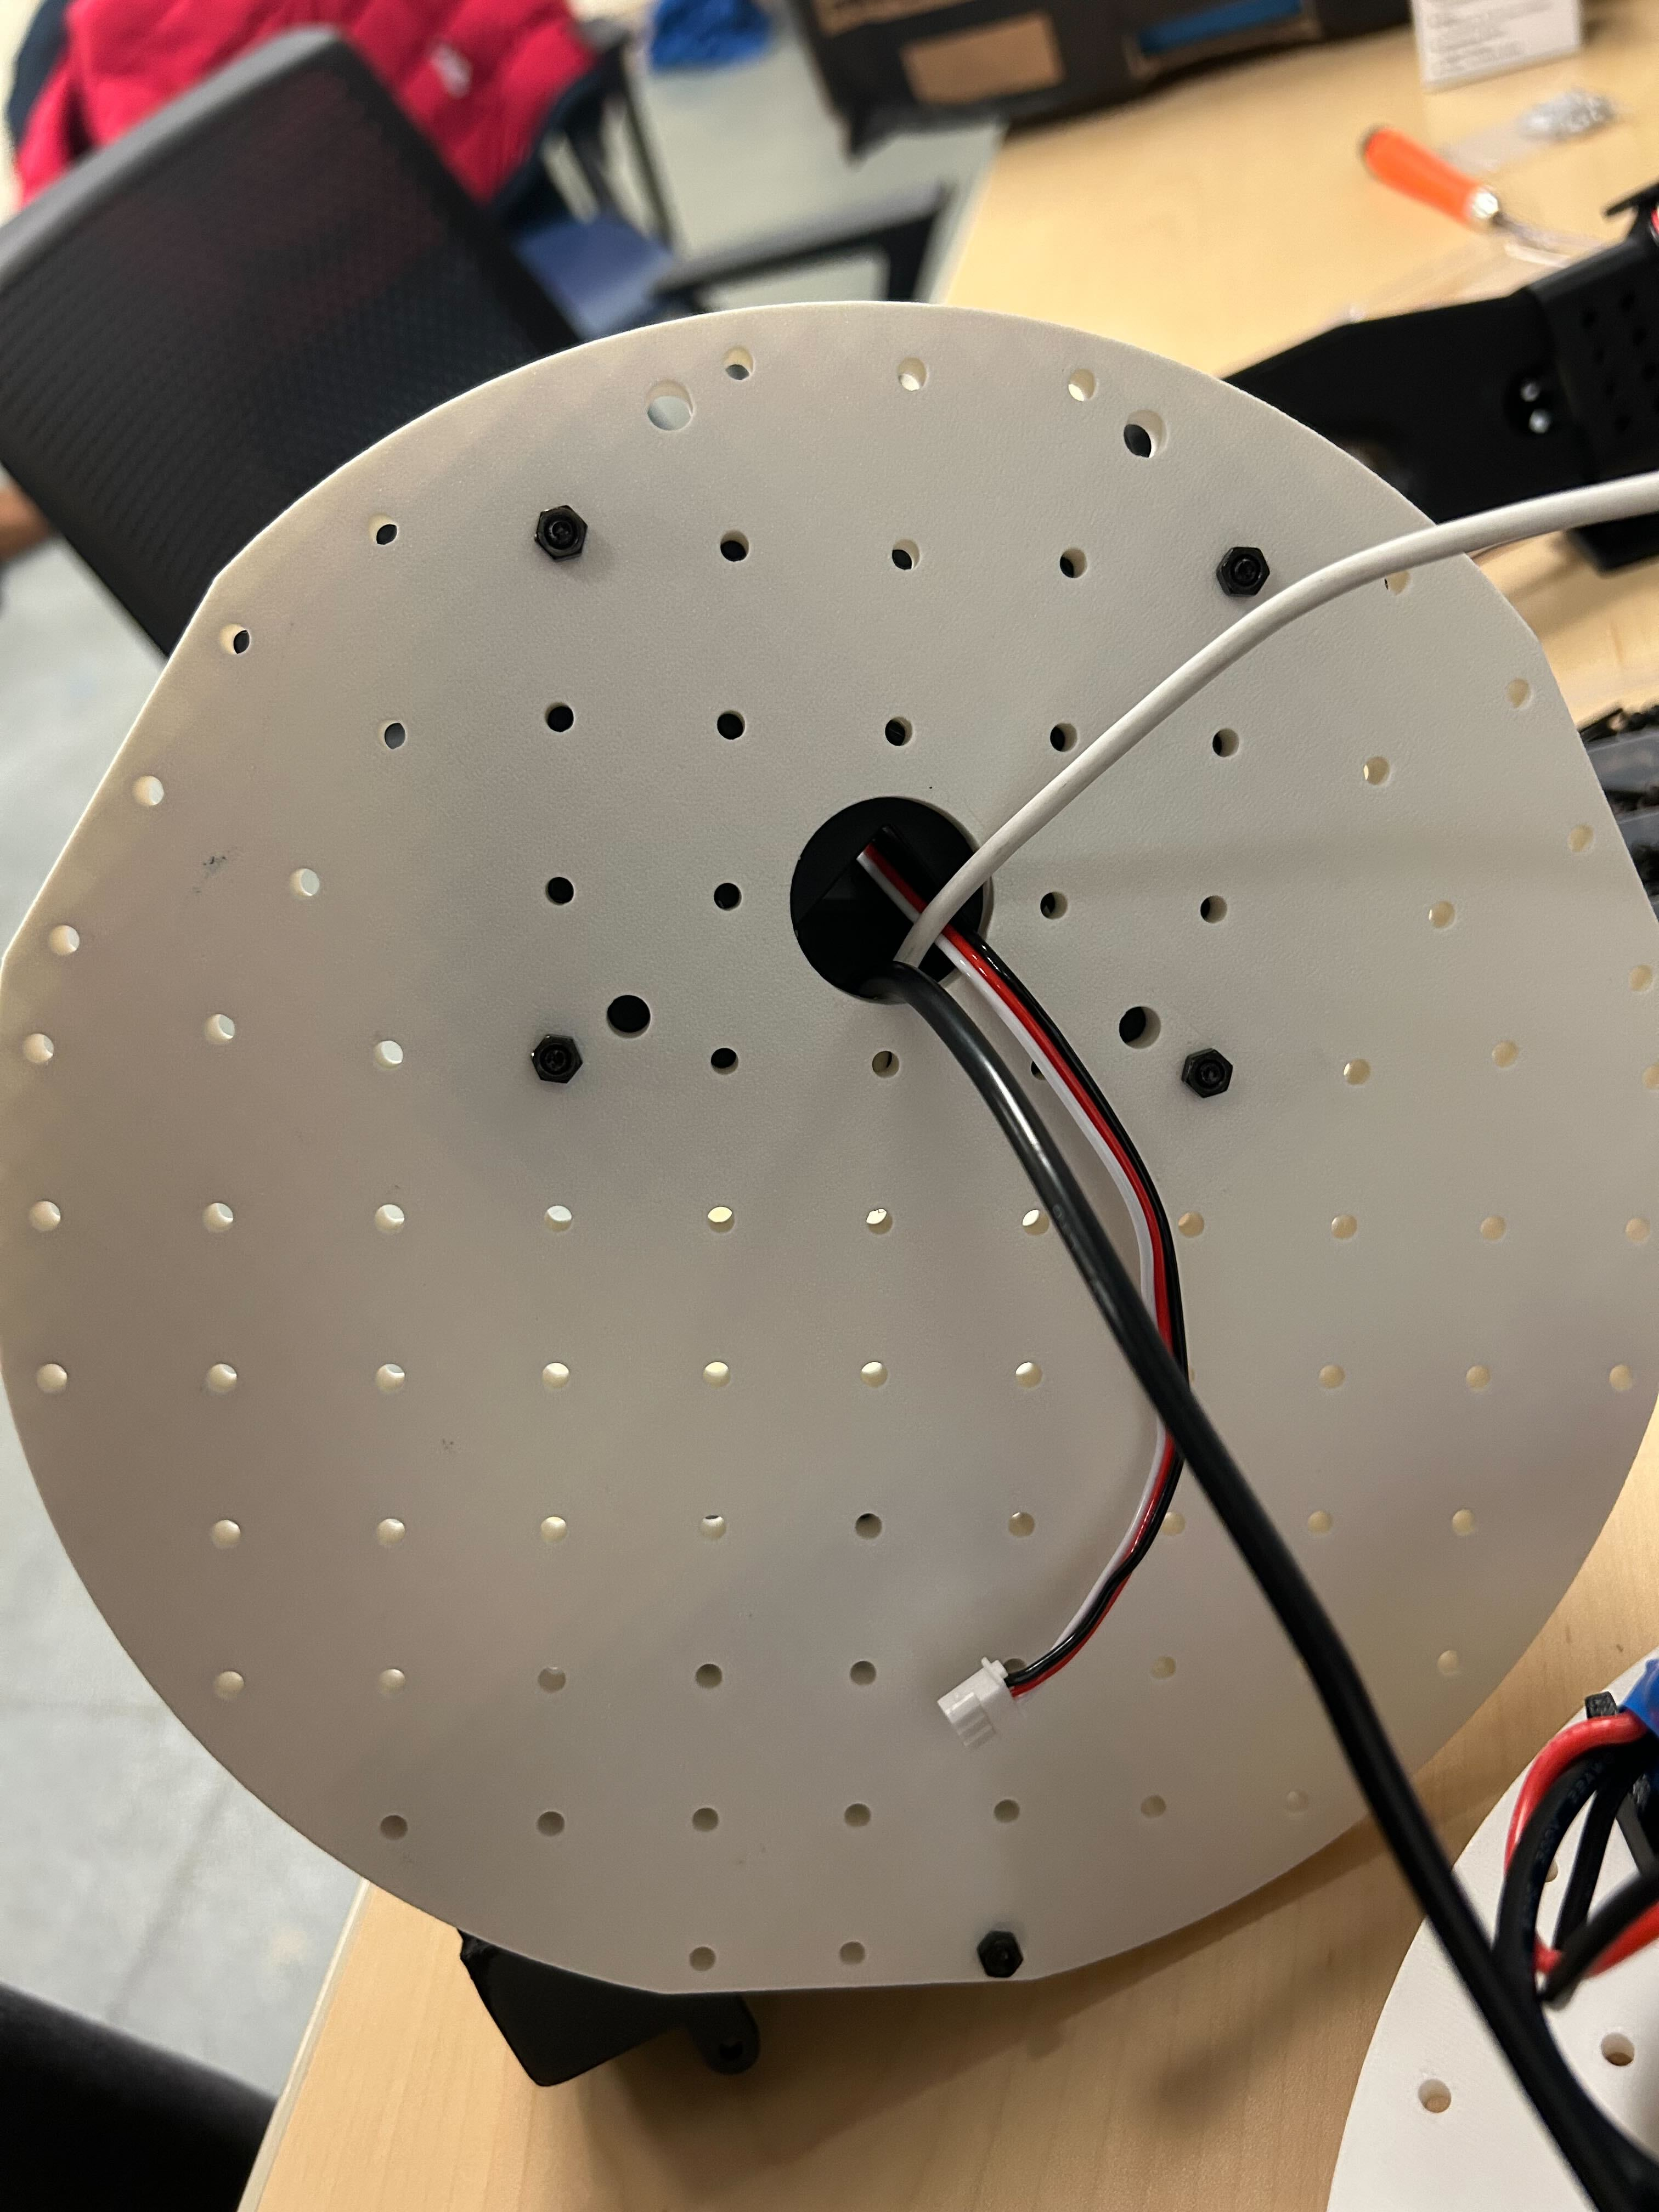
- Utilize 8 parafusos de máquina m3x16 e 4 porcas m3 para instalar a placa superior nos suportes do motor.
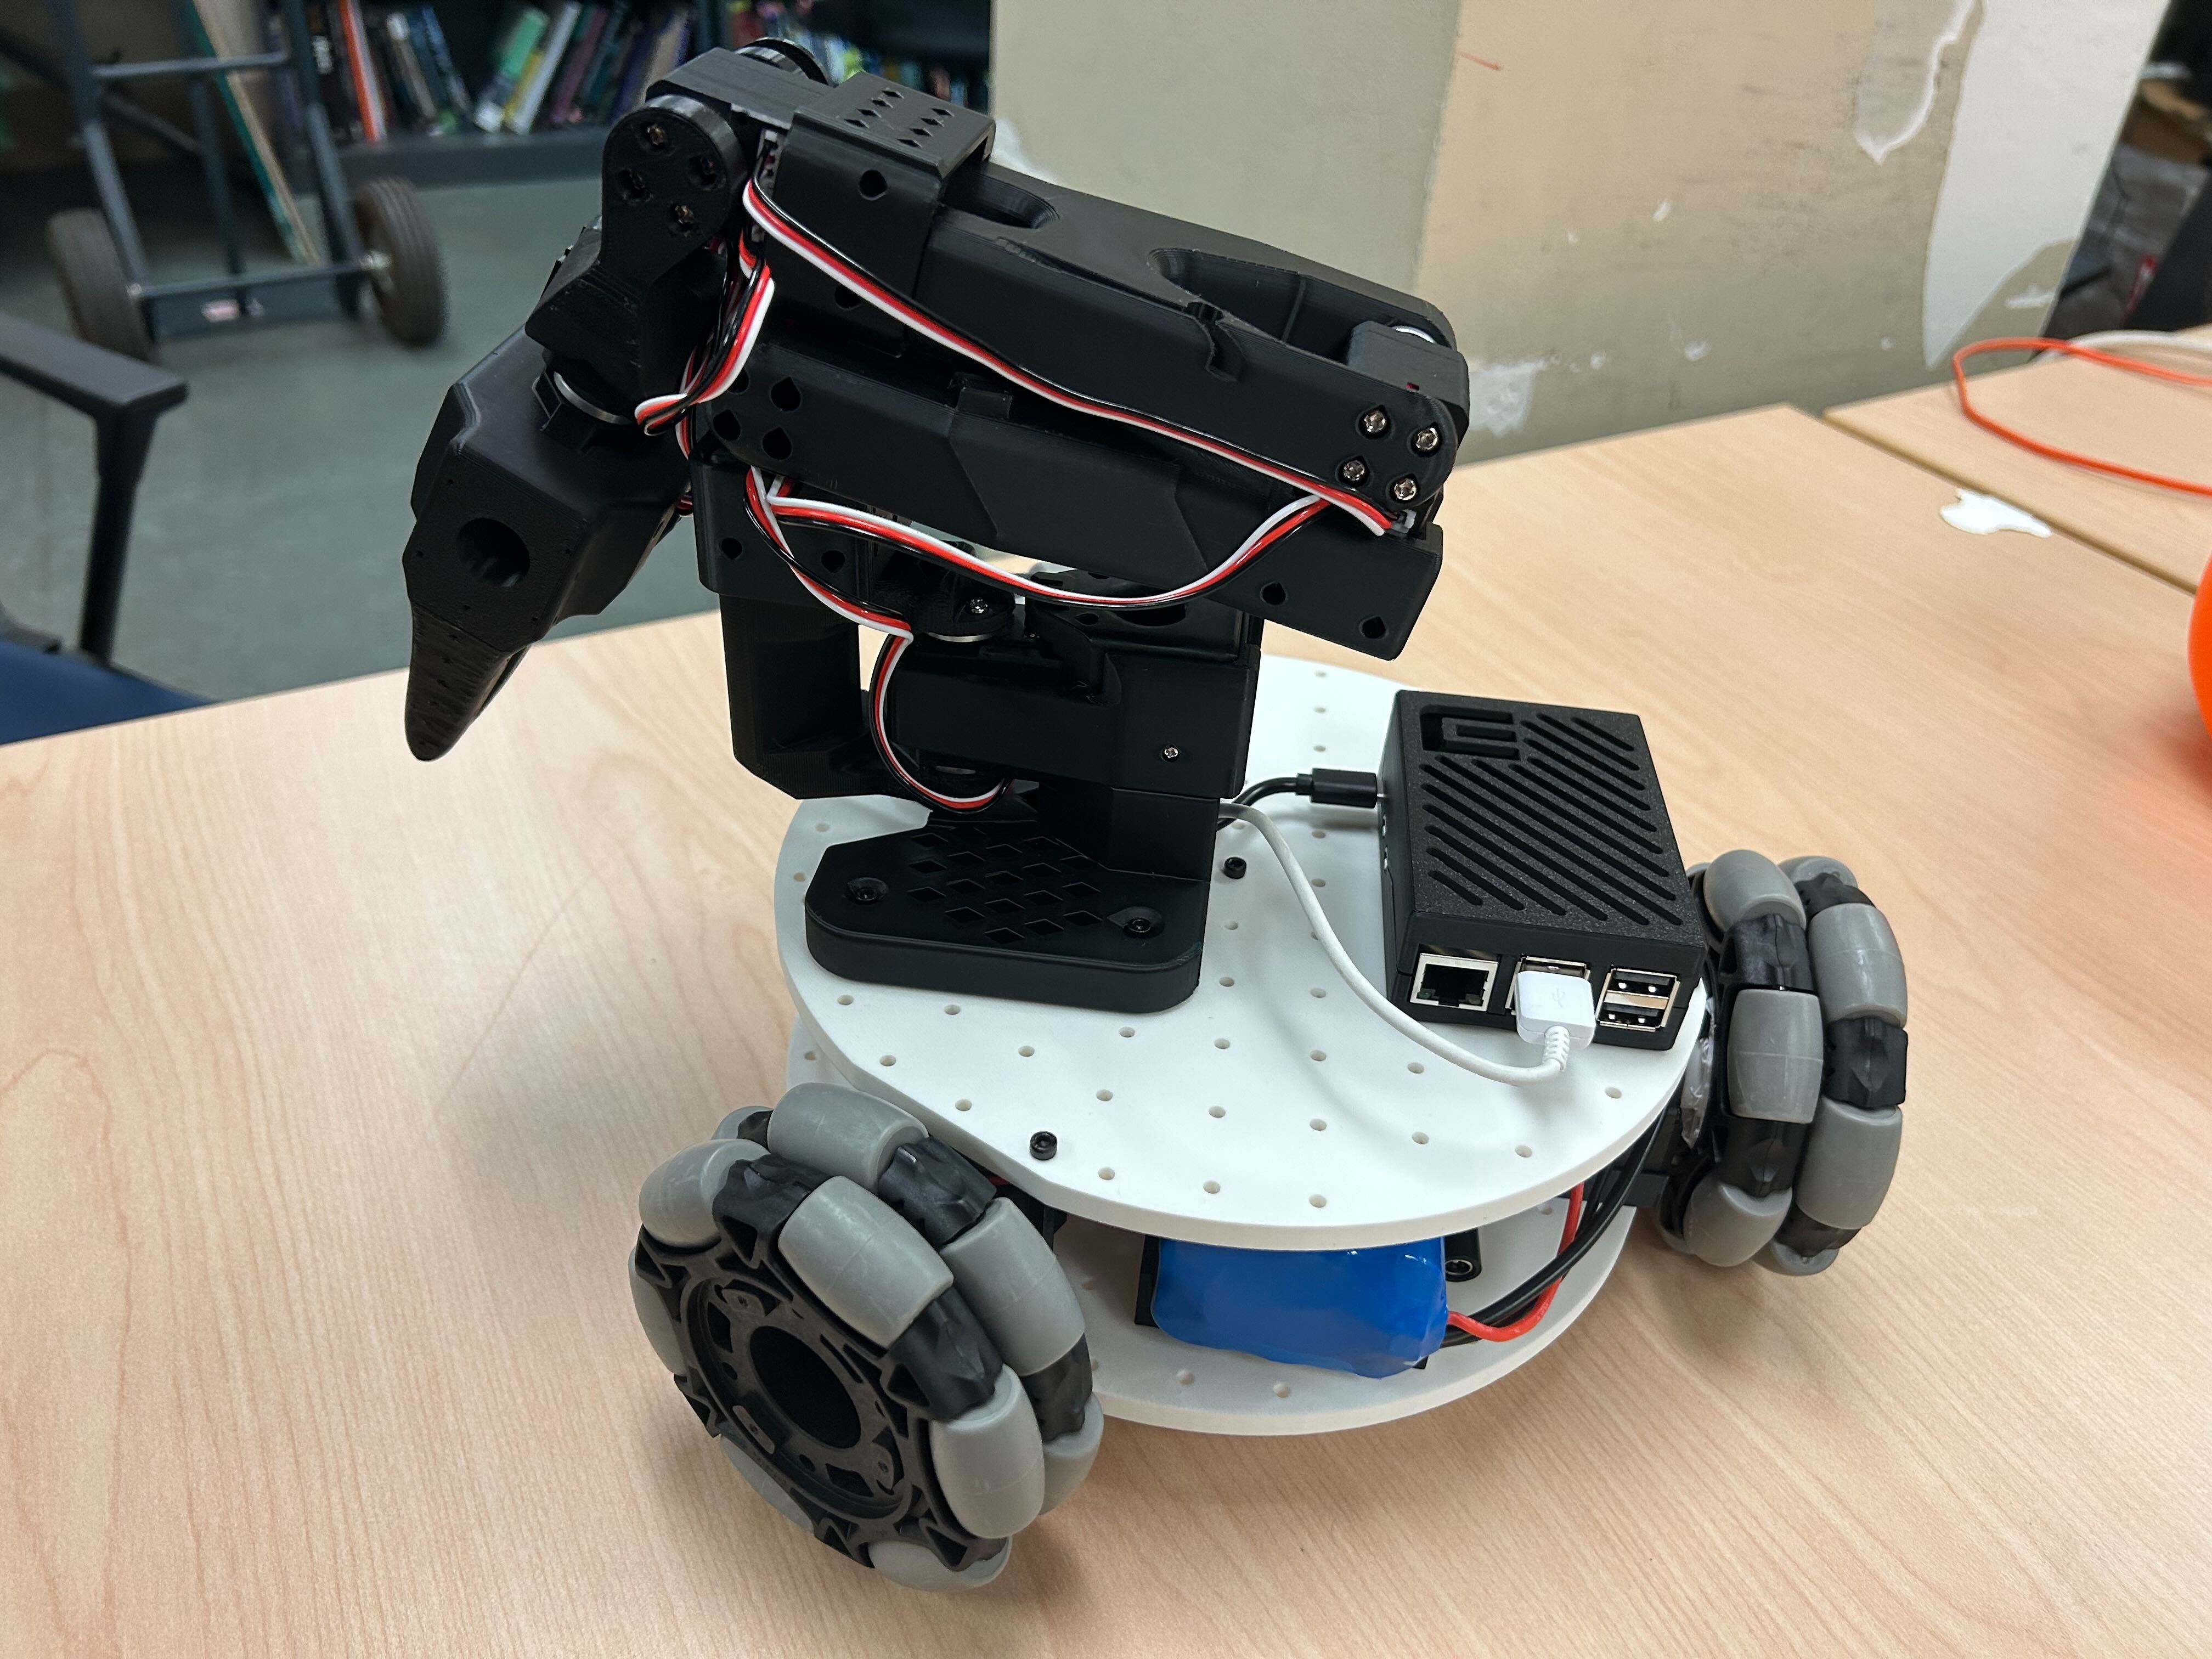
5. Instalação das câmaras
Nota: o suporte que concebemos é feito à medida da câmara que selecionámos. Módulos de câmara diferentes podem exigir modificações.
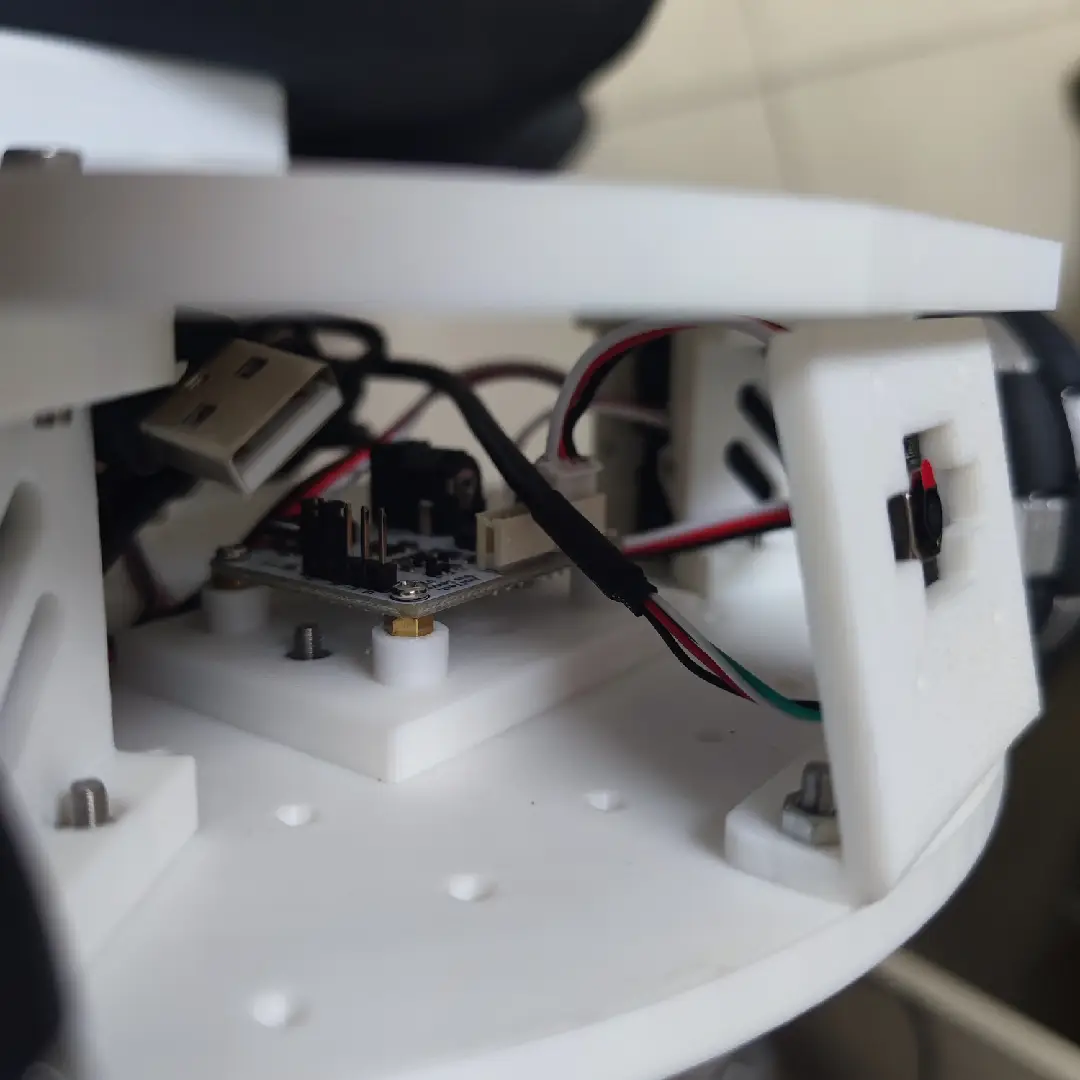
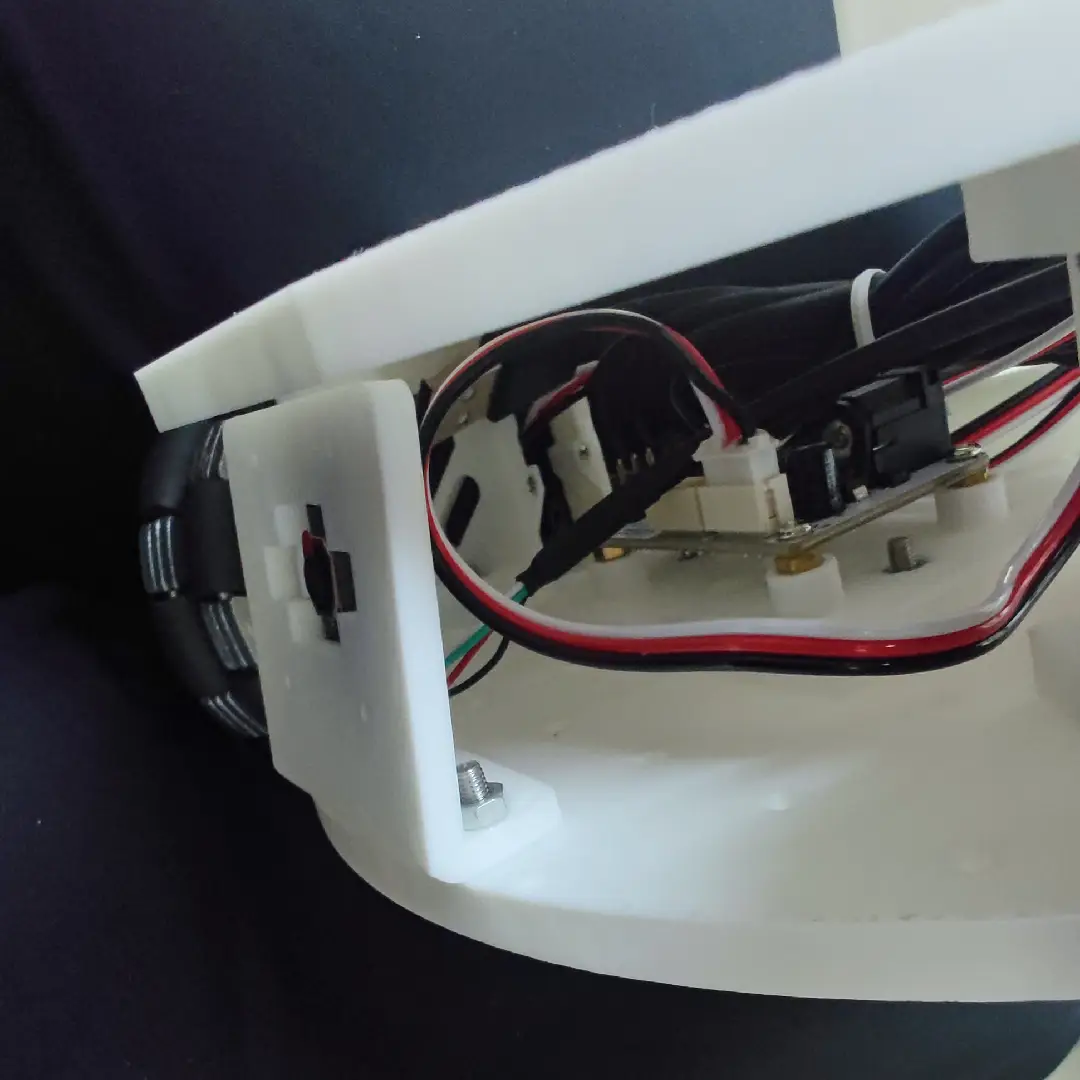
(Opção 1) Instalação da câmara frontal
①Utilize 4 parafusos espaçadores m2*5*5 para fixar o módulo da câmara
②Utilize 2 parafusos de máquina m3*12 e 2 porcas m3 para instalar o suporte da câmara frontal na placa de base
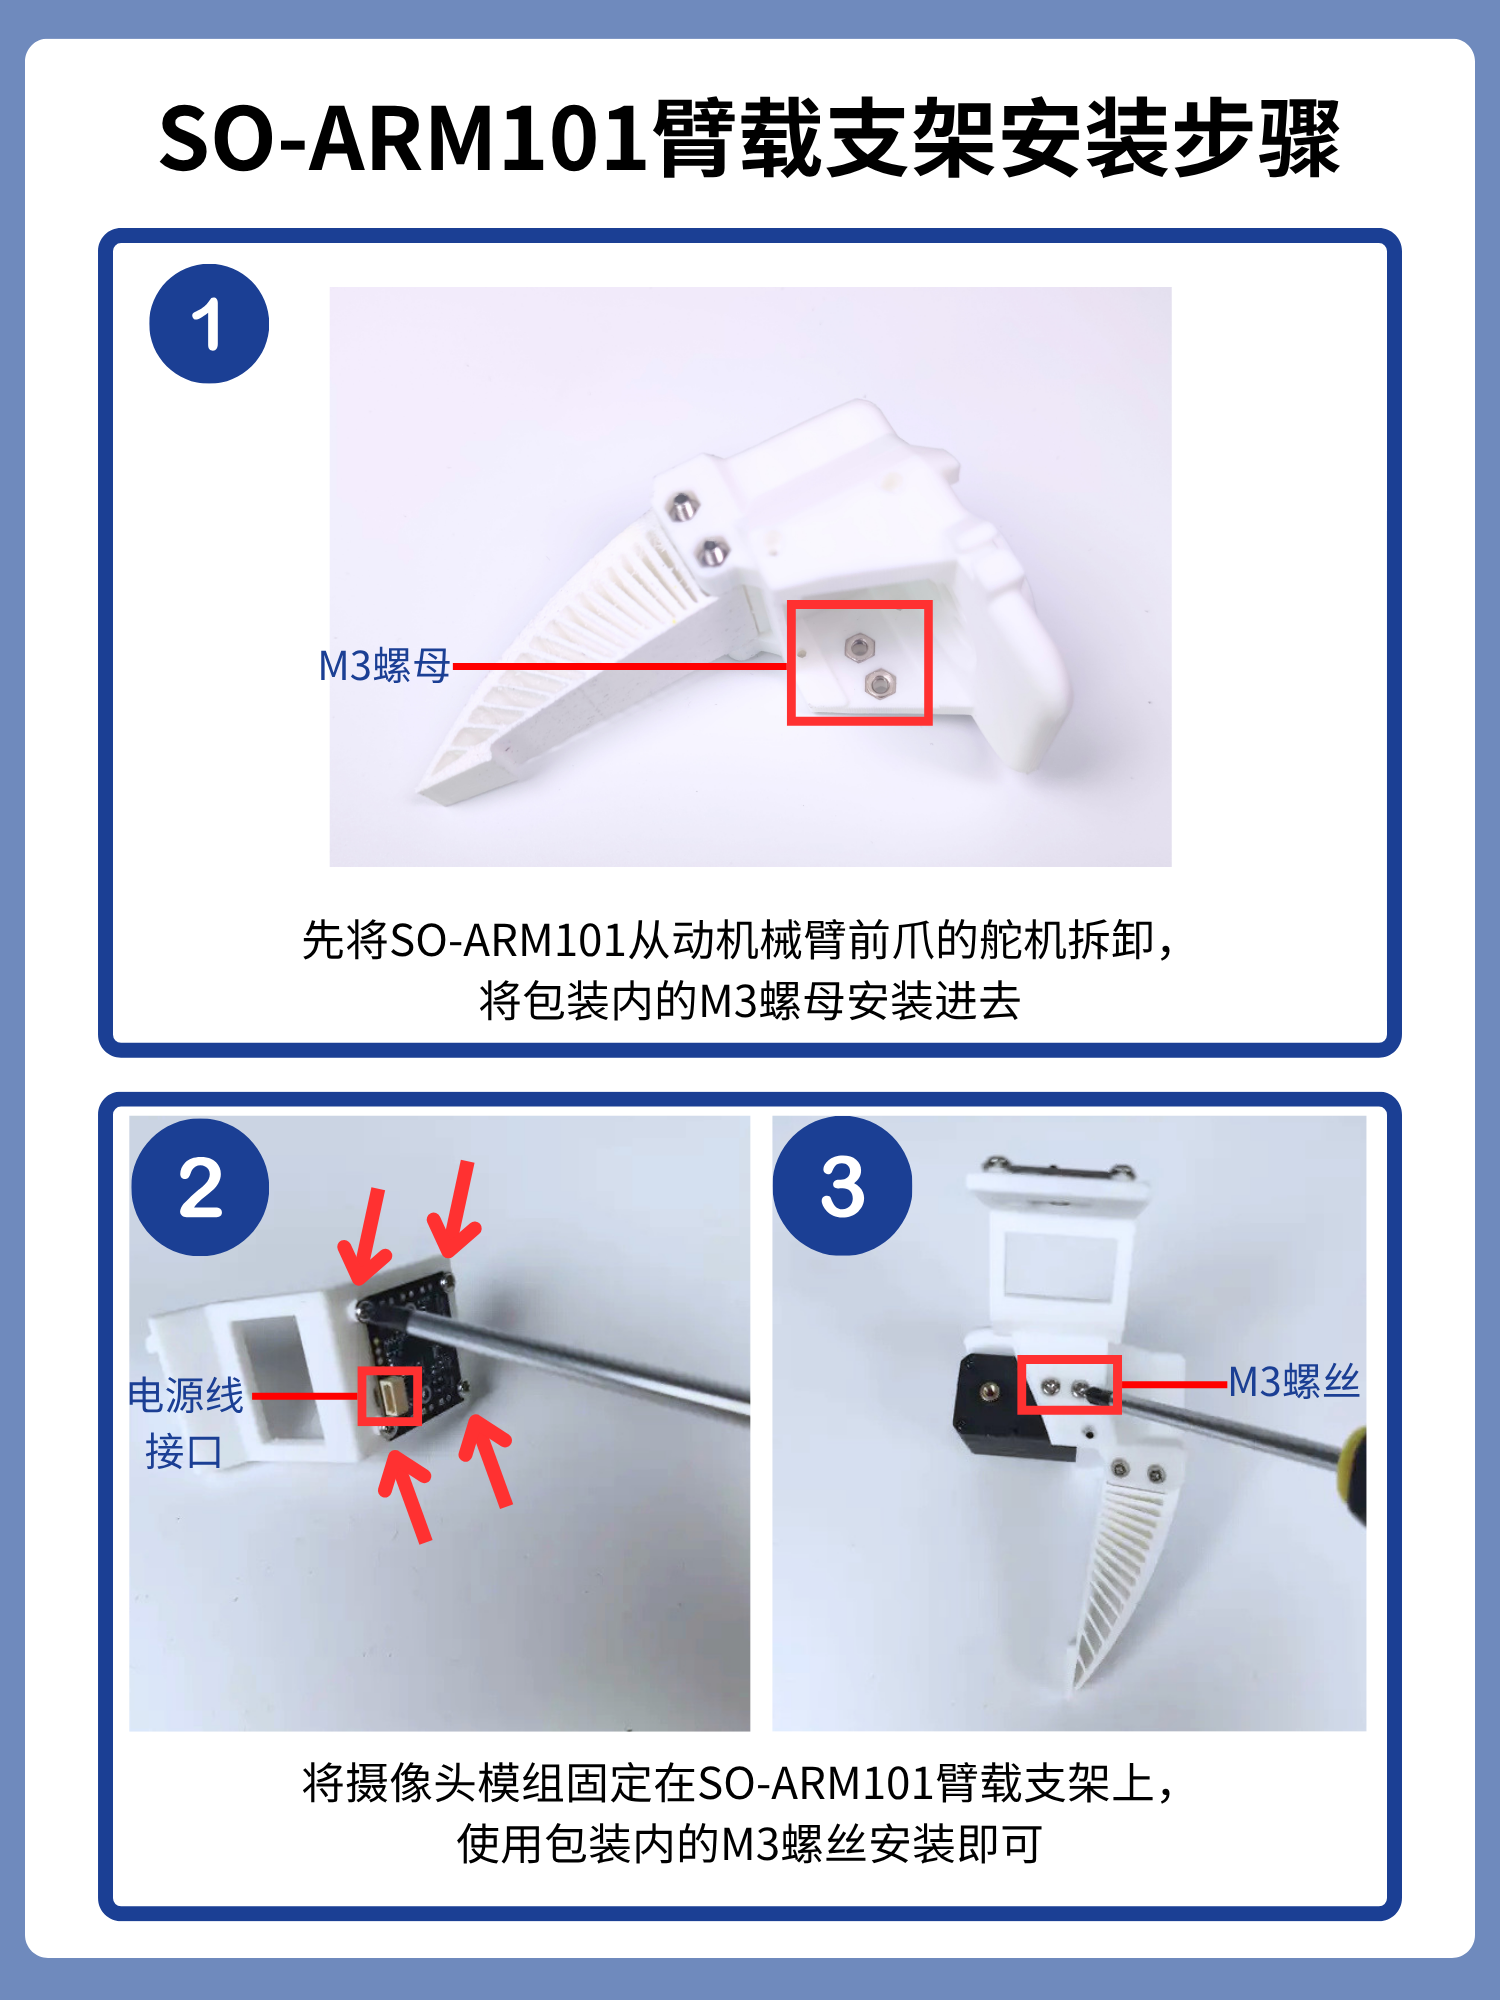
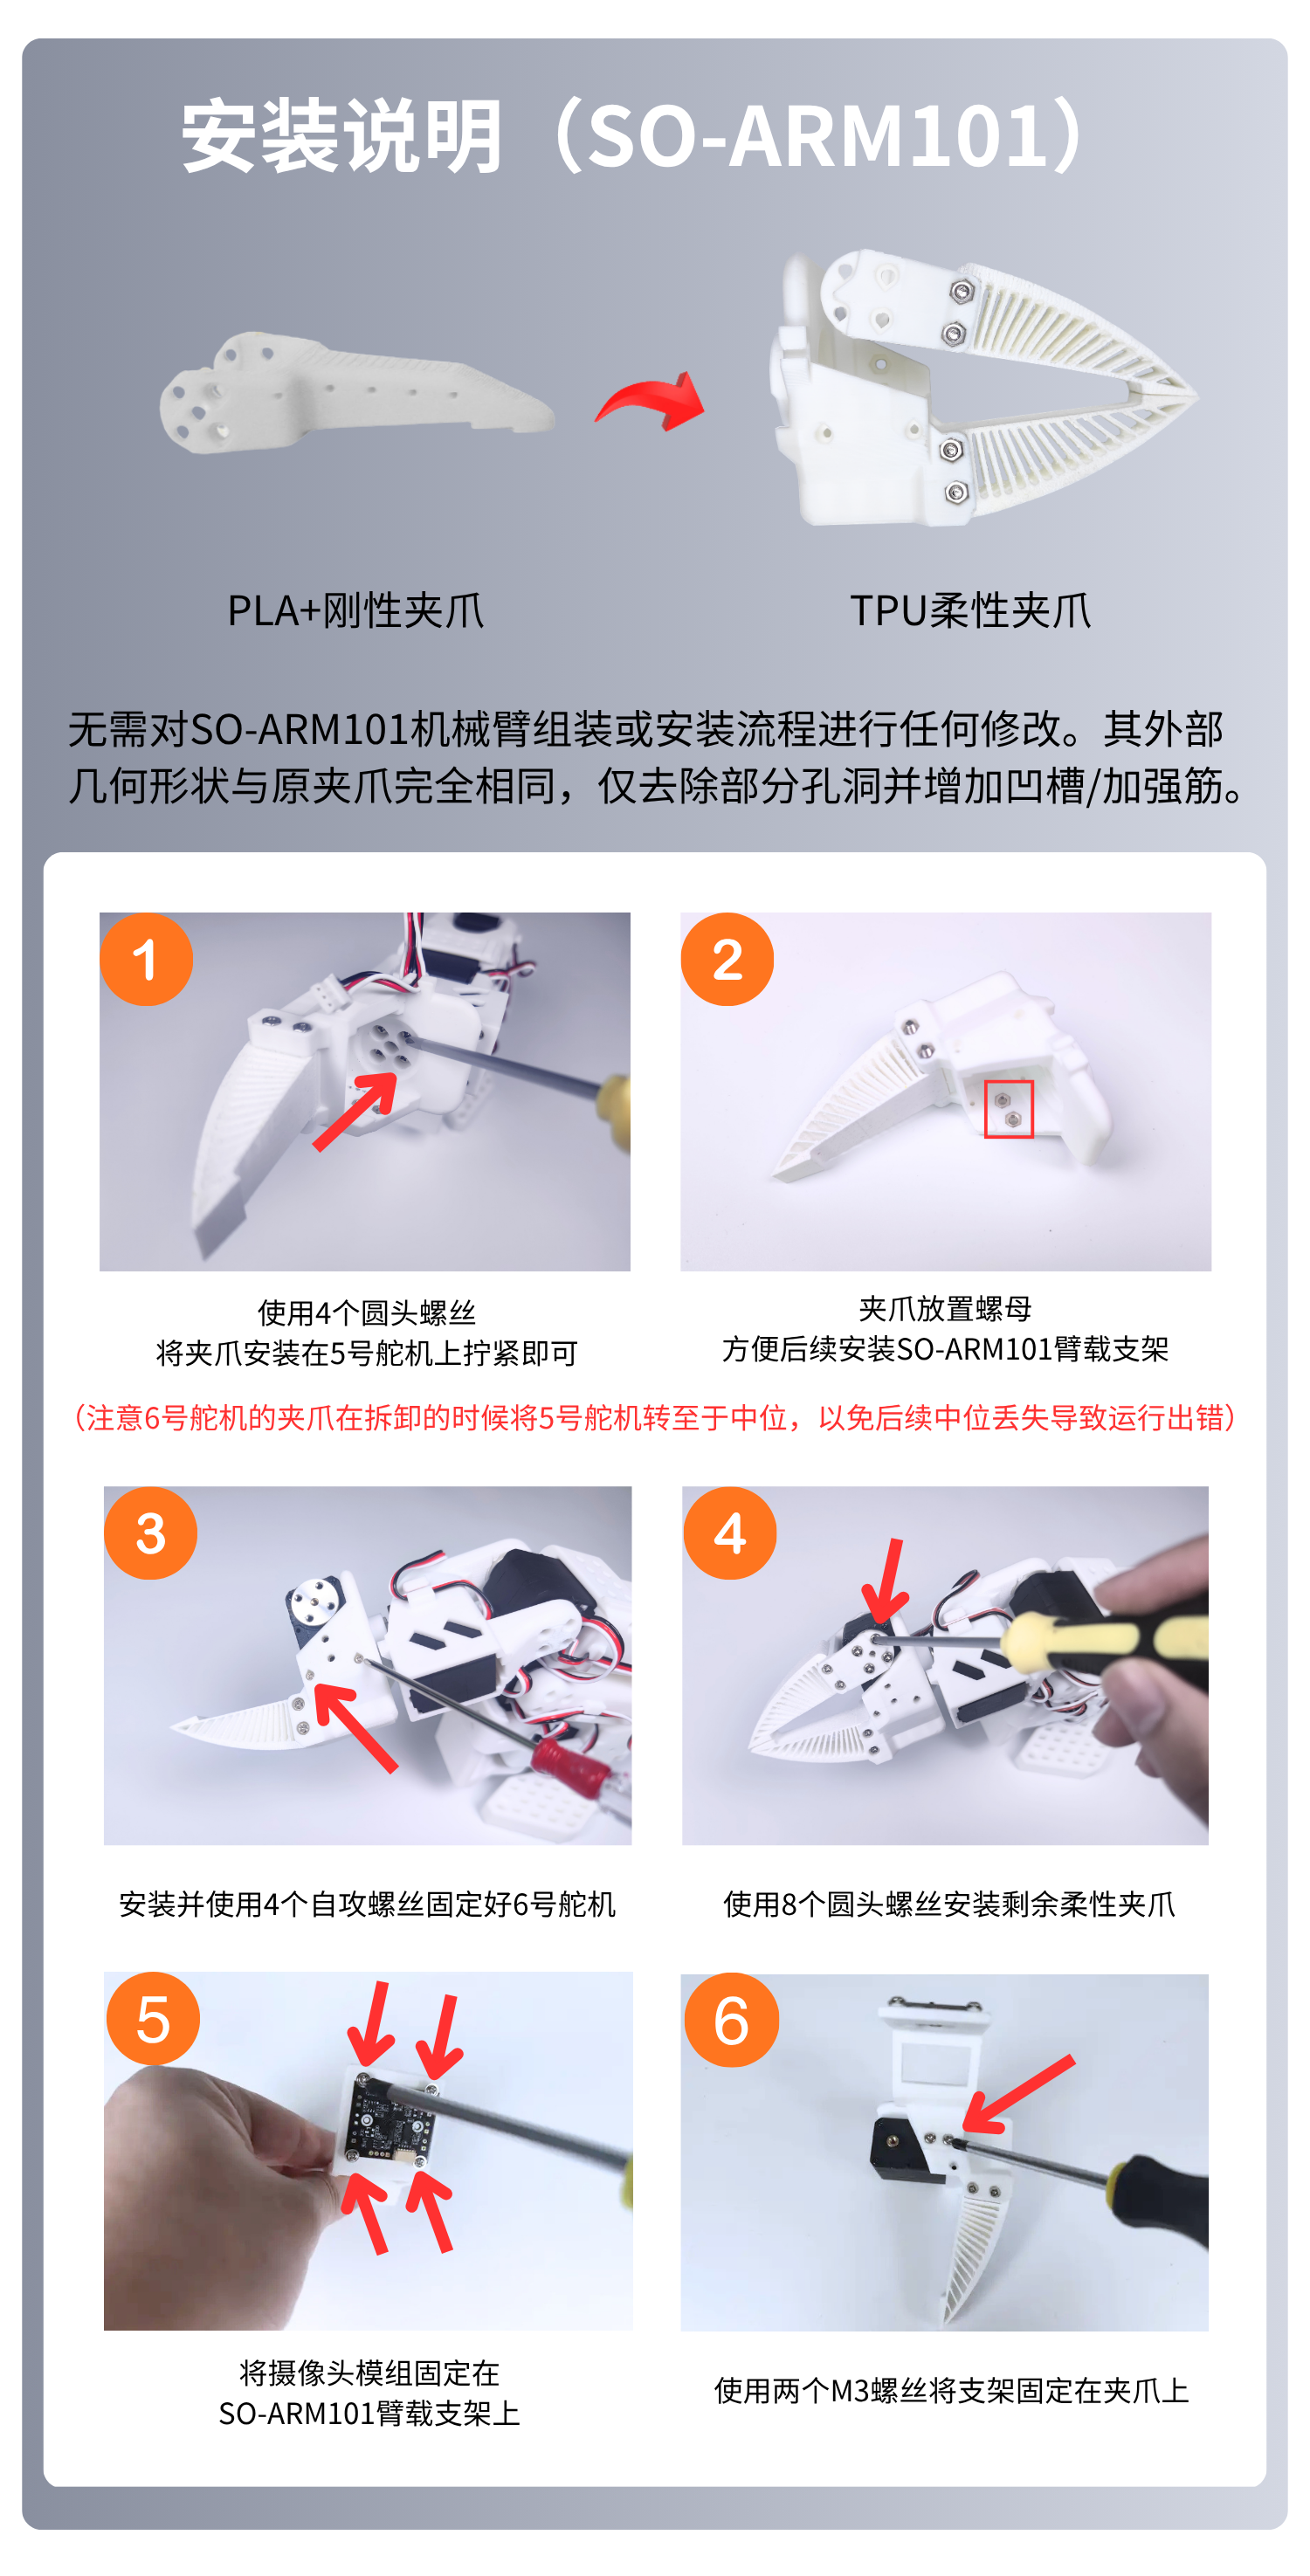
(Opção 2) Instalação da câmara montada no braço
Utilize 4 parafusos espaçadores m2*5*5 para fixar o módulo da câmara
Este suporte é compatível com câmaras com espaçamento entre furos de 24*25mm ou 28*28mm
6. Ligação da alimentação e cablagem
Ligue o adaptador de ficha cilíndrica DC à placa controladora de servos;
Ligue o conector USB-C de 5V à Raspberry Pi 5 para alimentar a eletrónica;
Os cabos de dados USB da placa controladora de servos e das câmaras podem ser ligados diretamente à Raspberry Pi.