Guia de Montagem do Braço Robótico Lerobot
Atenção: se o braço robótico já está montado, pule este tutorial
Peças impressas em 3D do braço seguidor
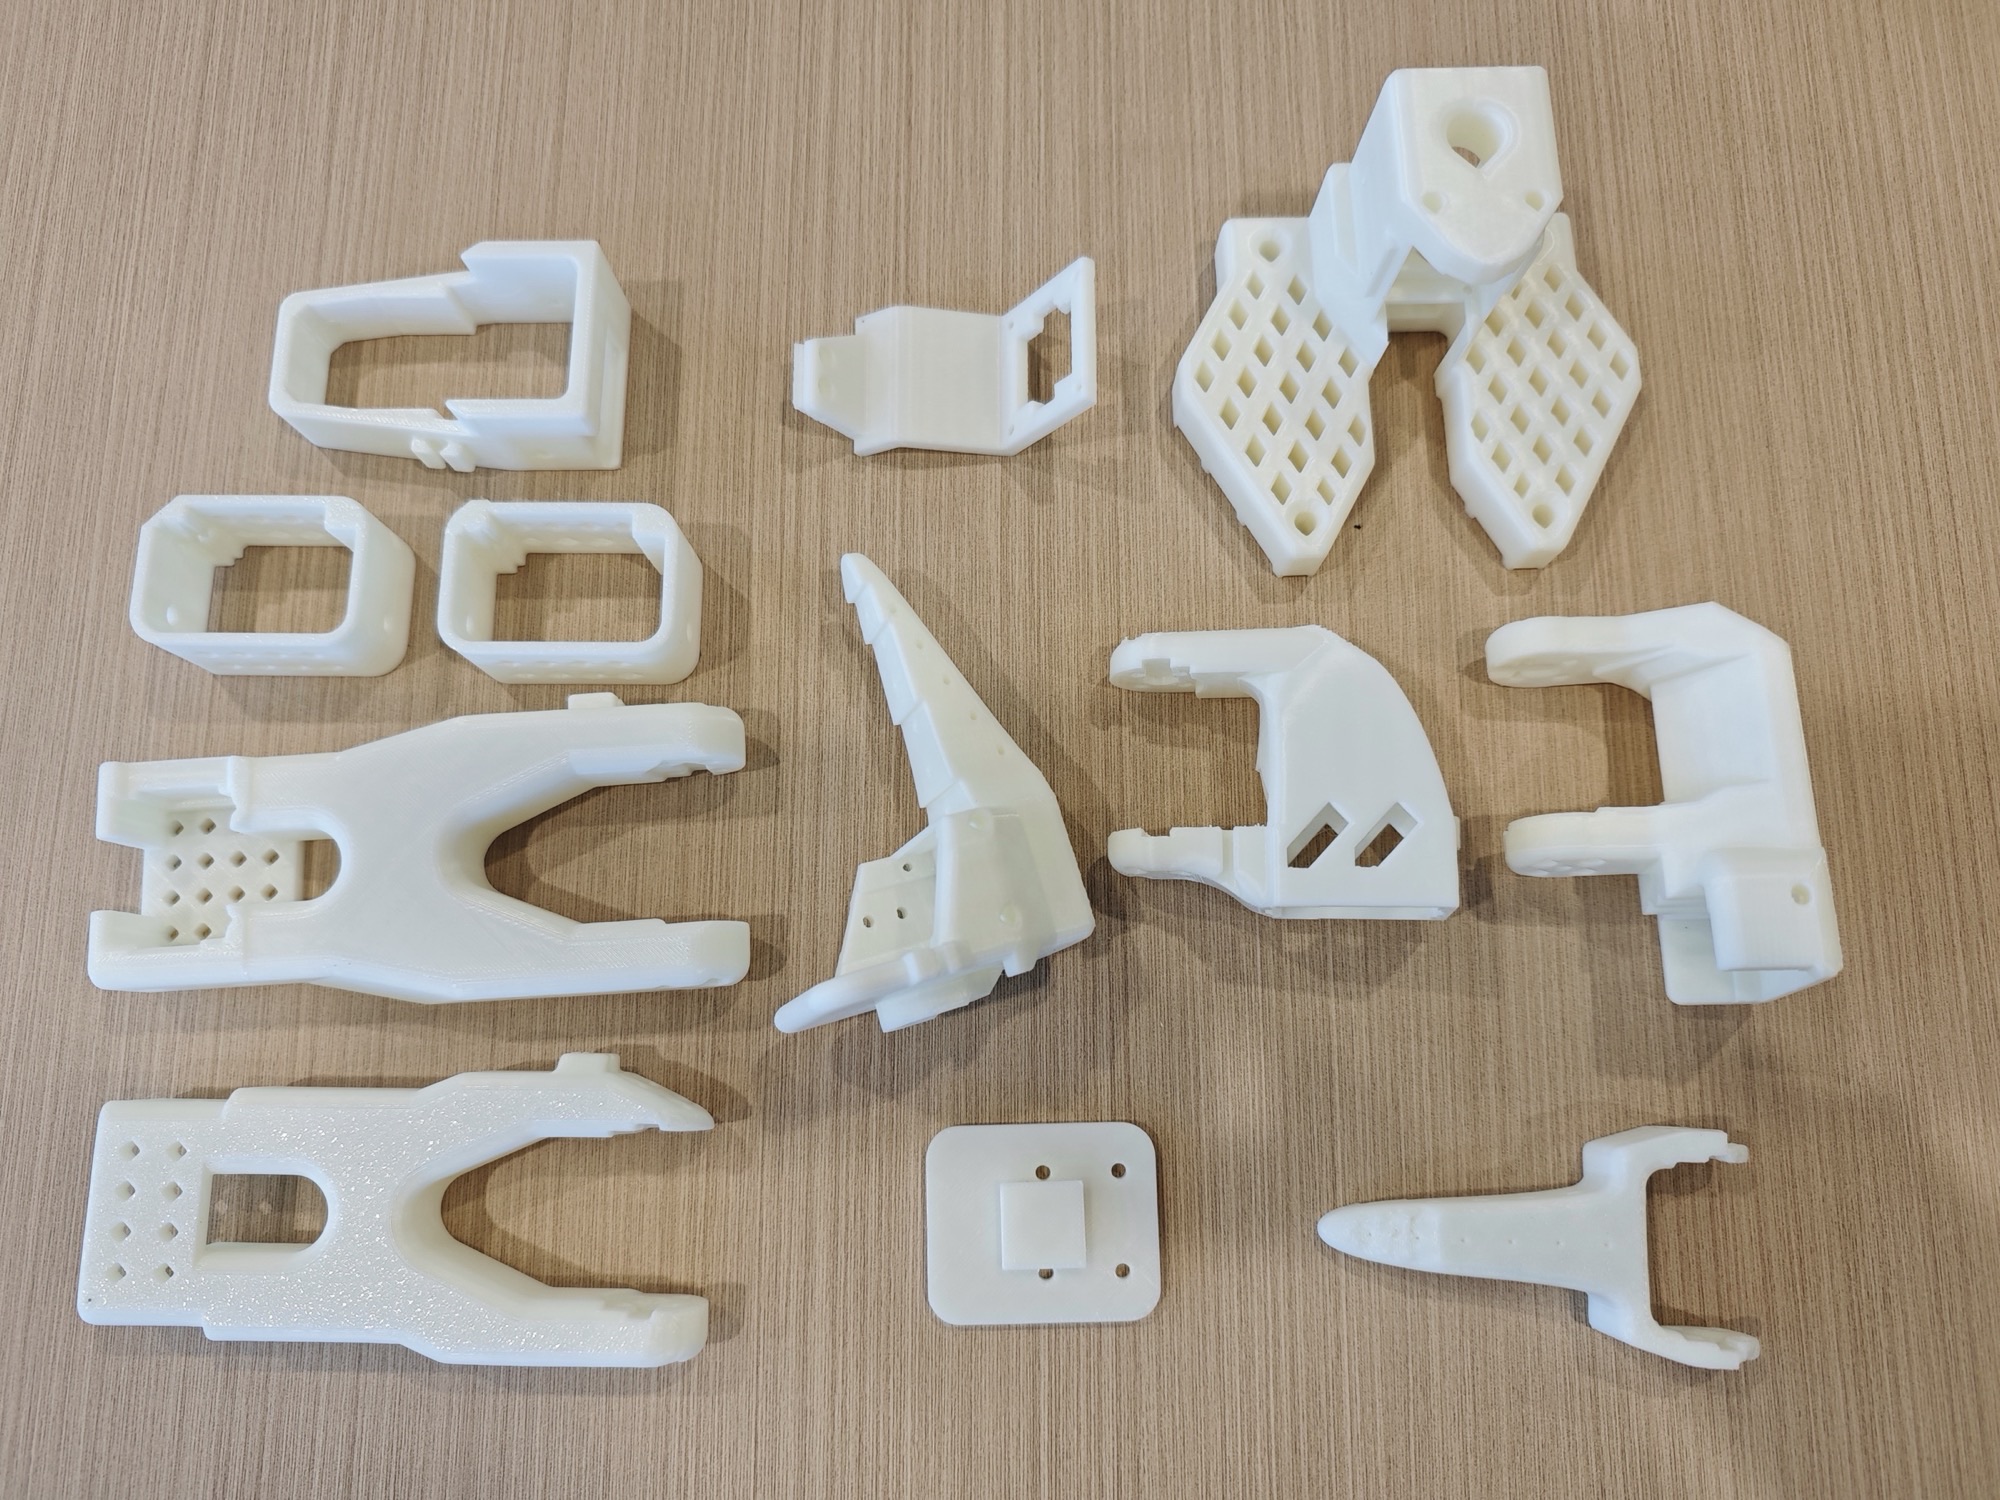
Peças impressas em 3D do braço líder
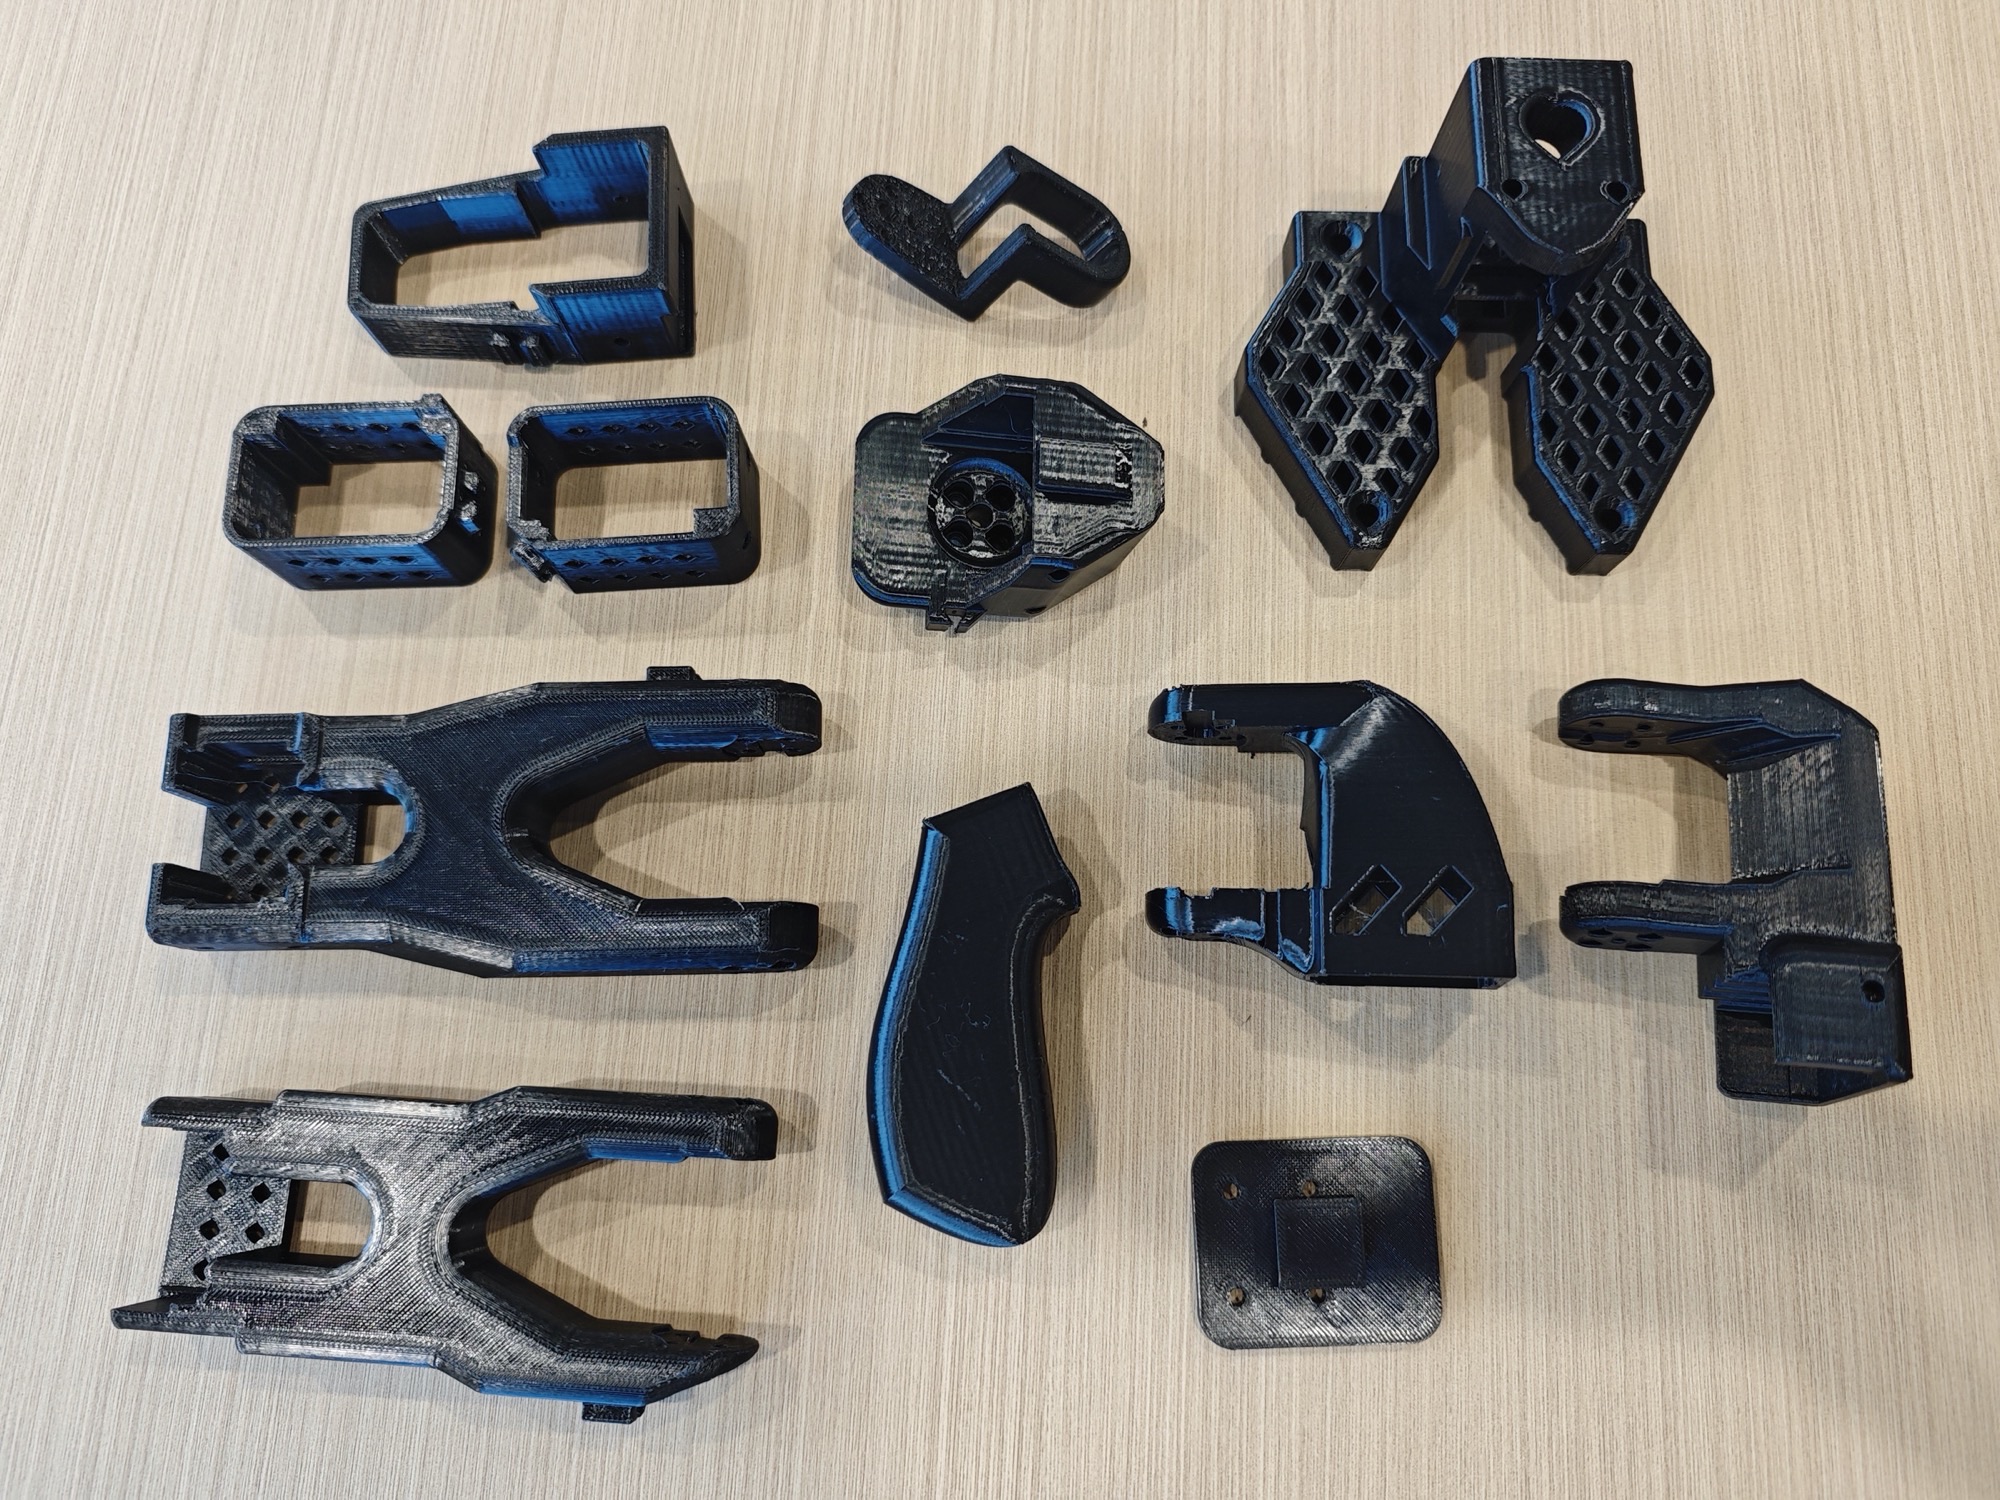
O braço líder e o braço seguidor são muito semelhantes; apenas a extremidade é diferente
O braço líder tem punho e gatilho, o braço seguidor tem garra
Remover os suportes residuais das peças impressas em 3D
Verifique cada furo, orifício, ranhura e grelha, especialmente os cinco furos semelhantes ao “cinco de círculos” do mahjong
Este passo é muito importante, caso contrário não será possível apertar os parafusos mais adiante
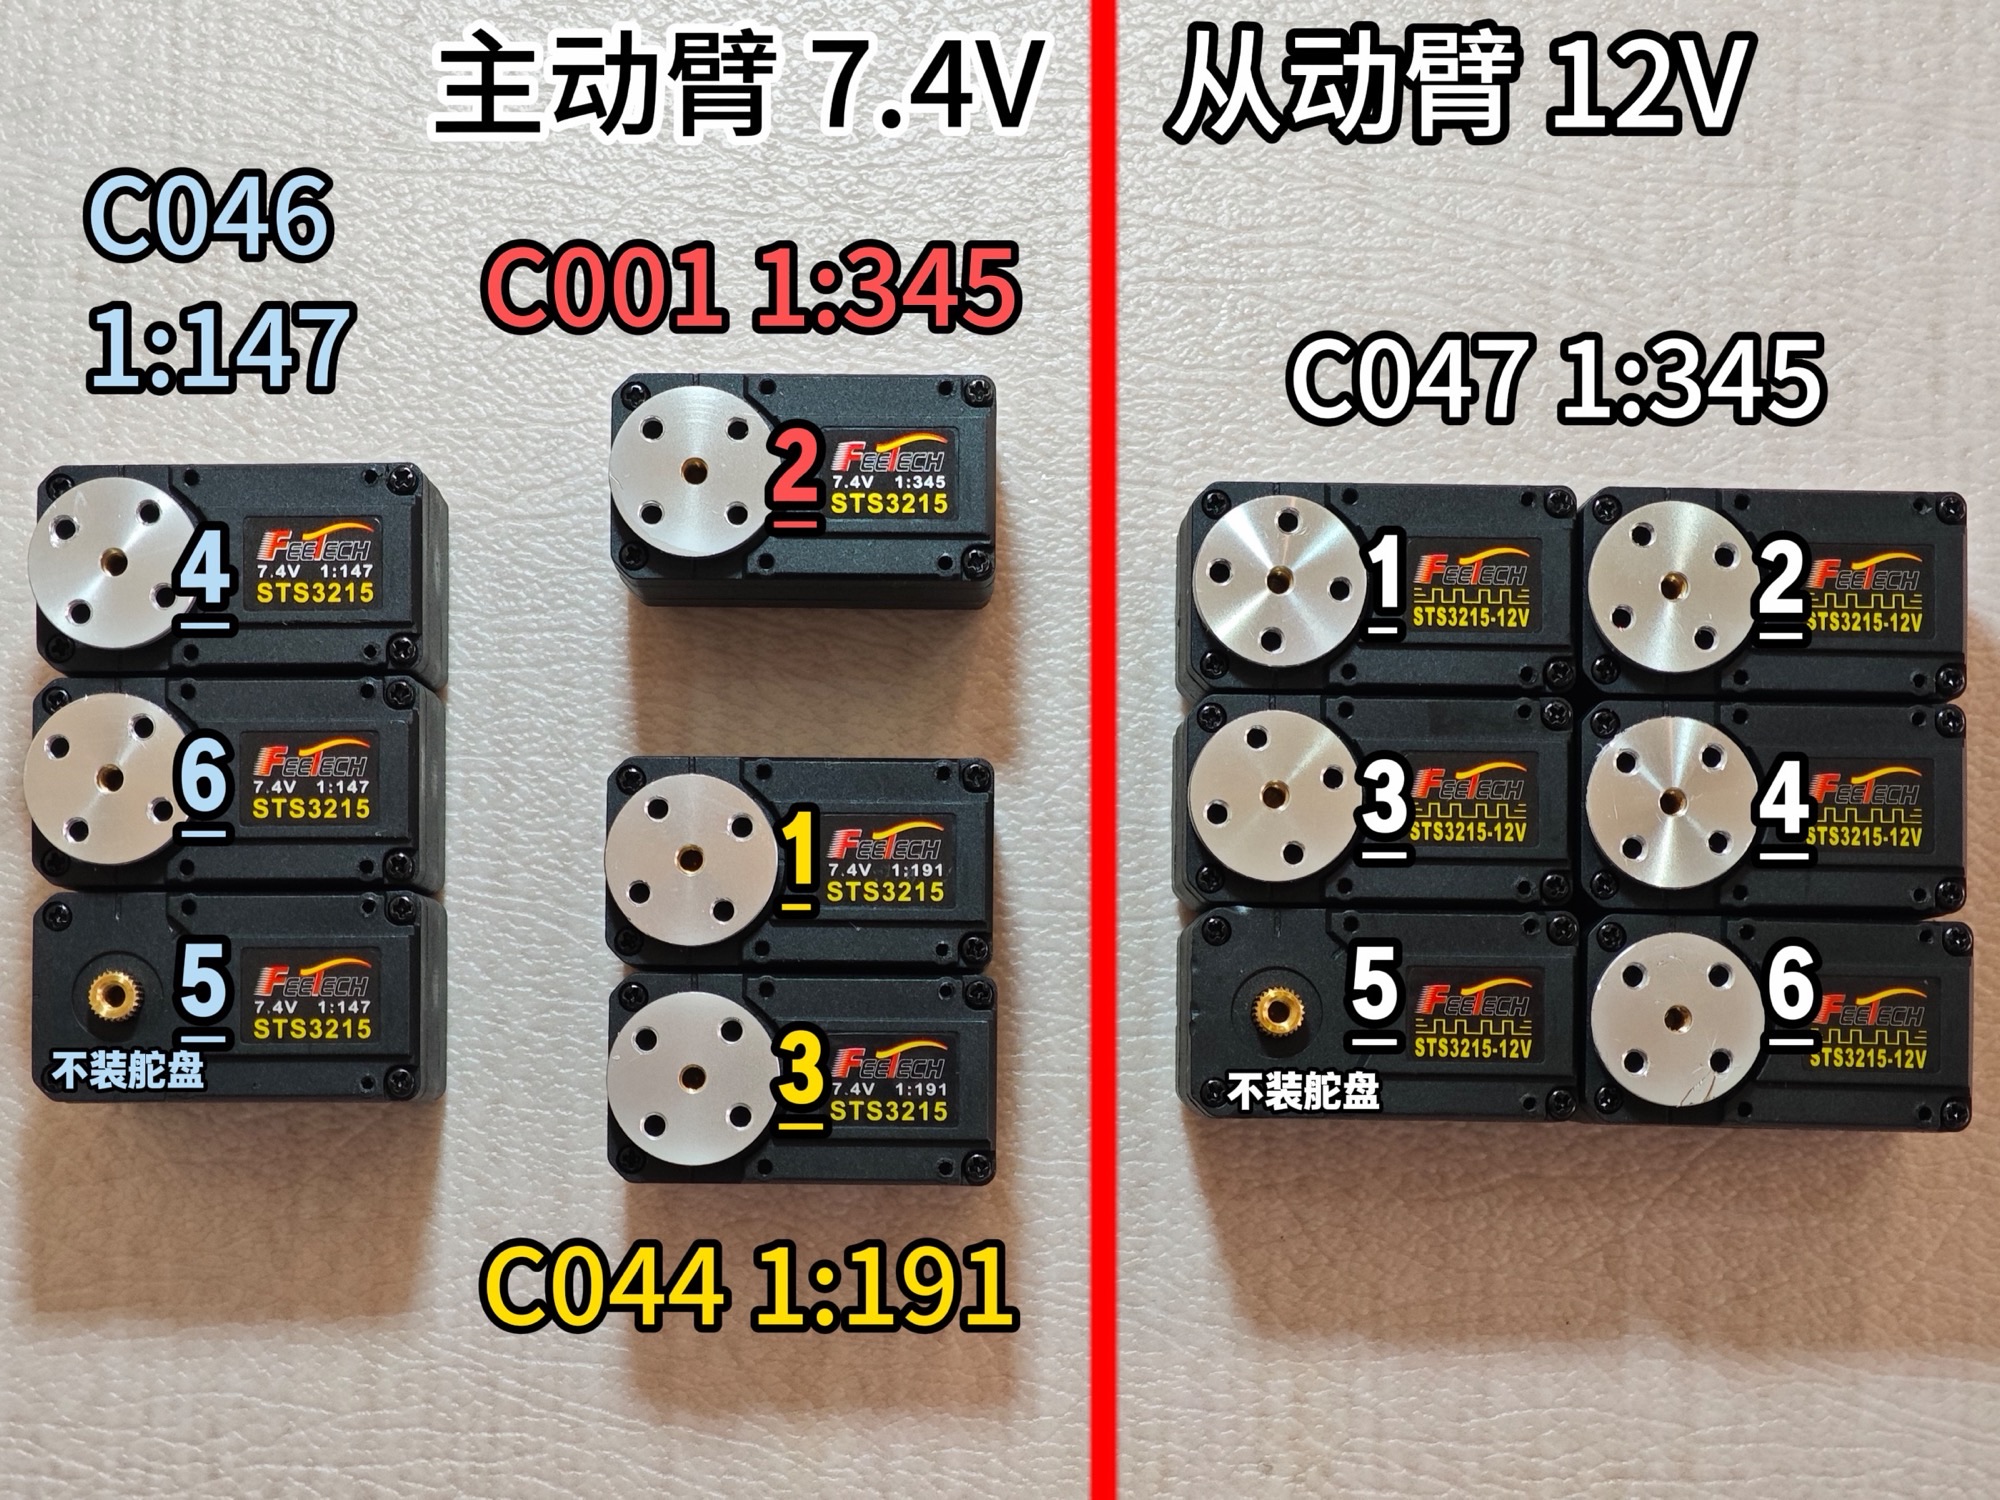
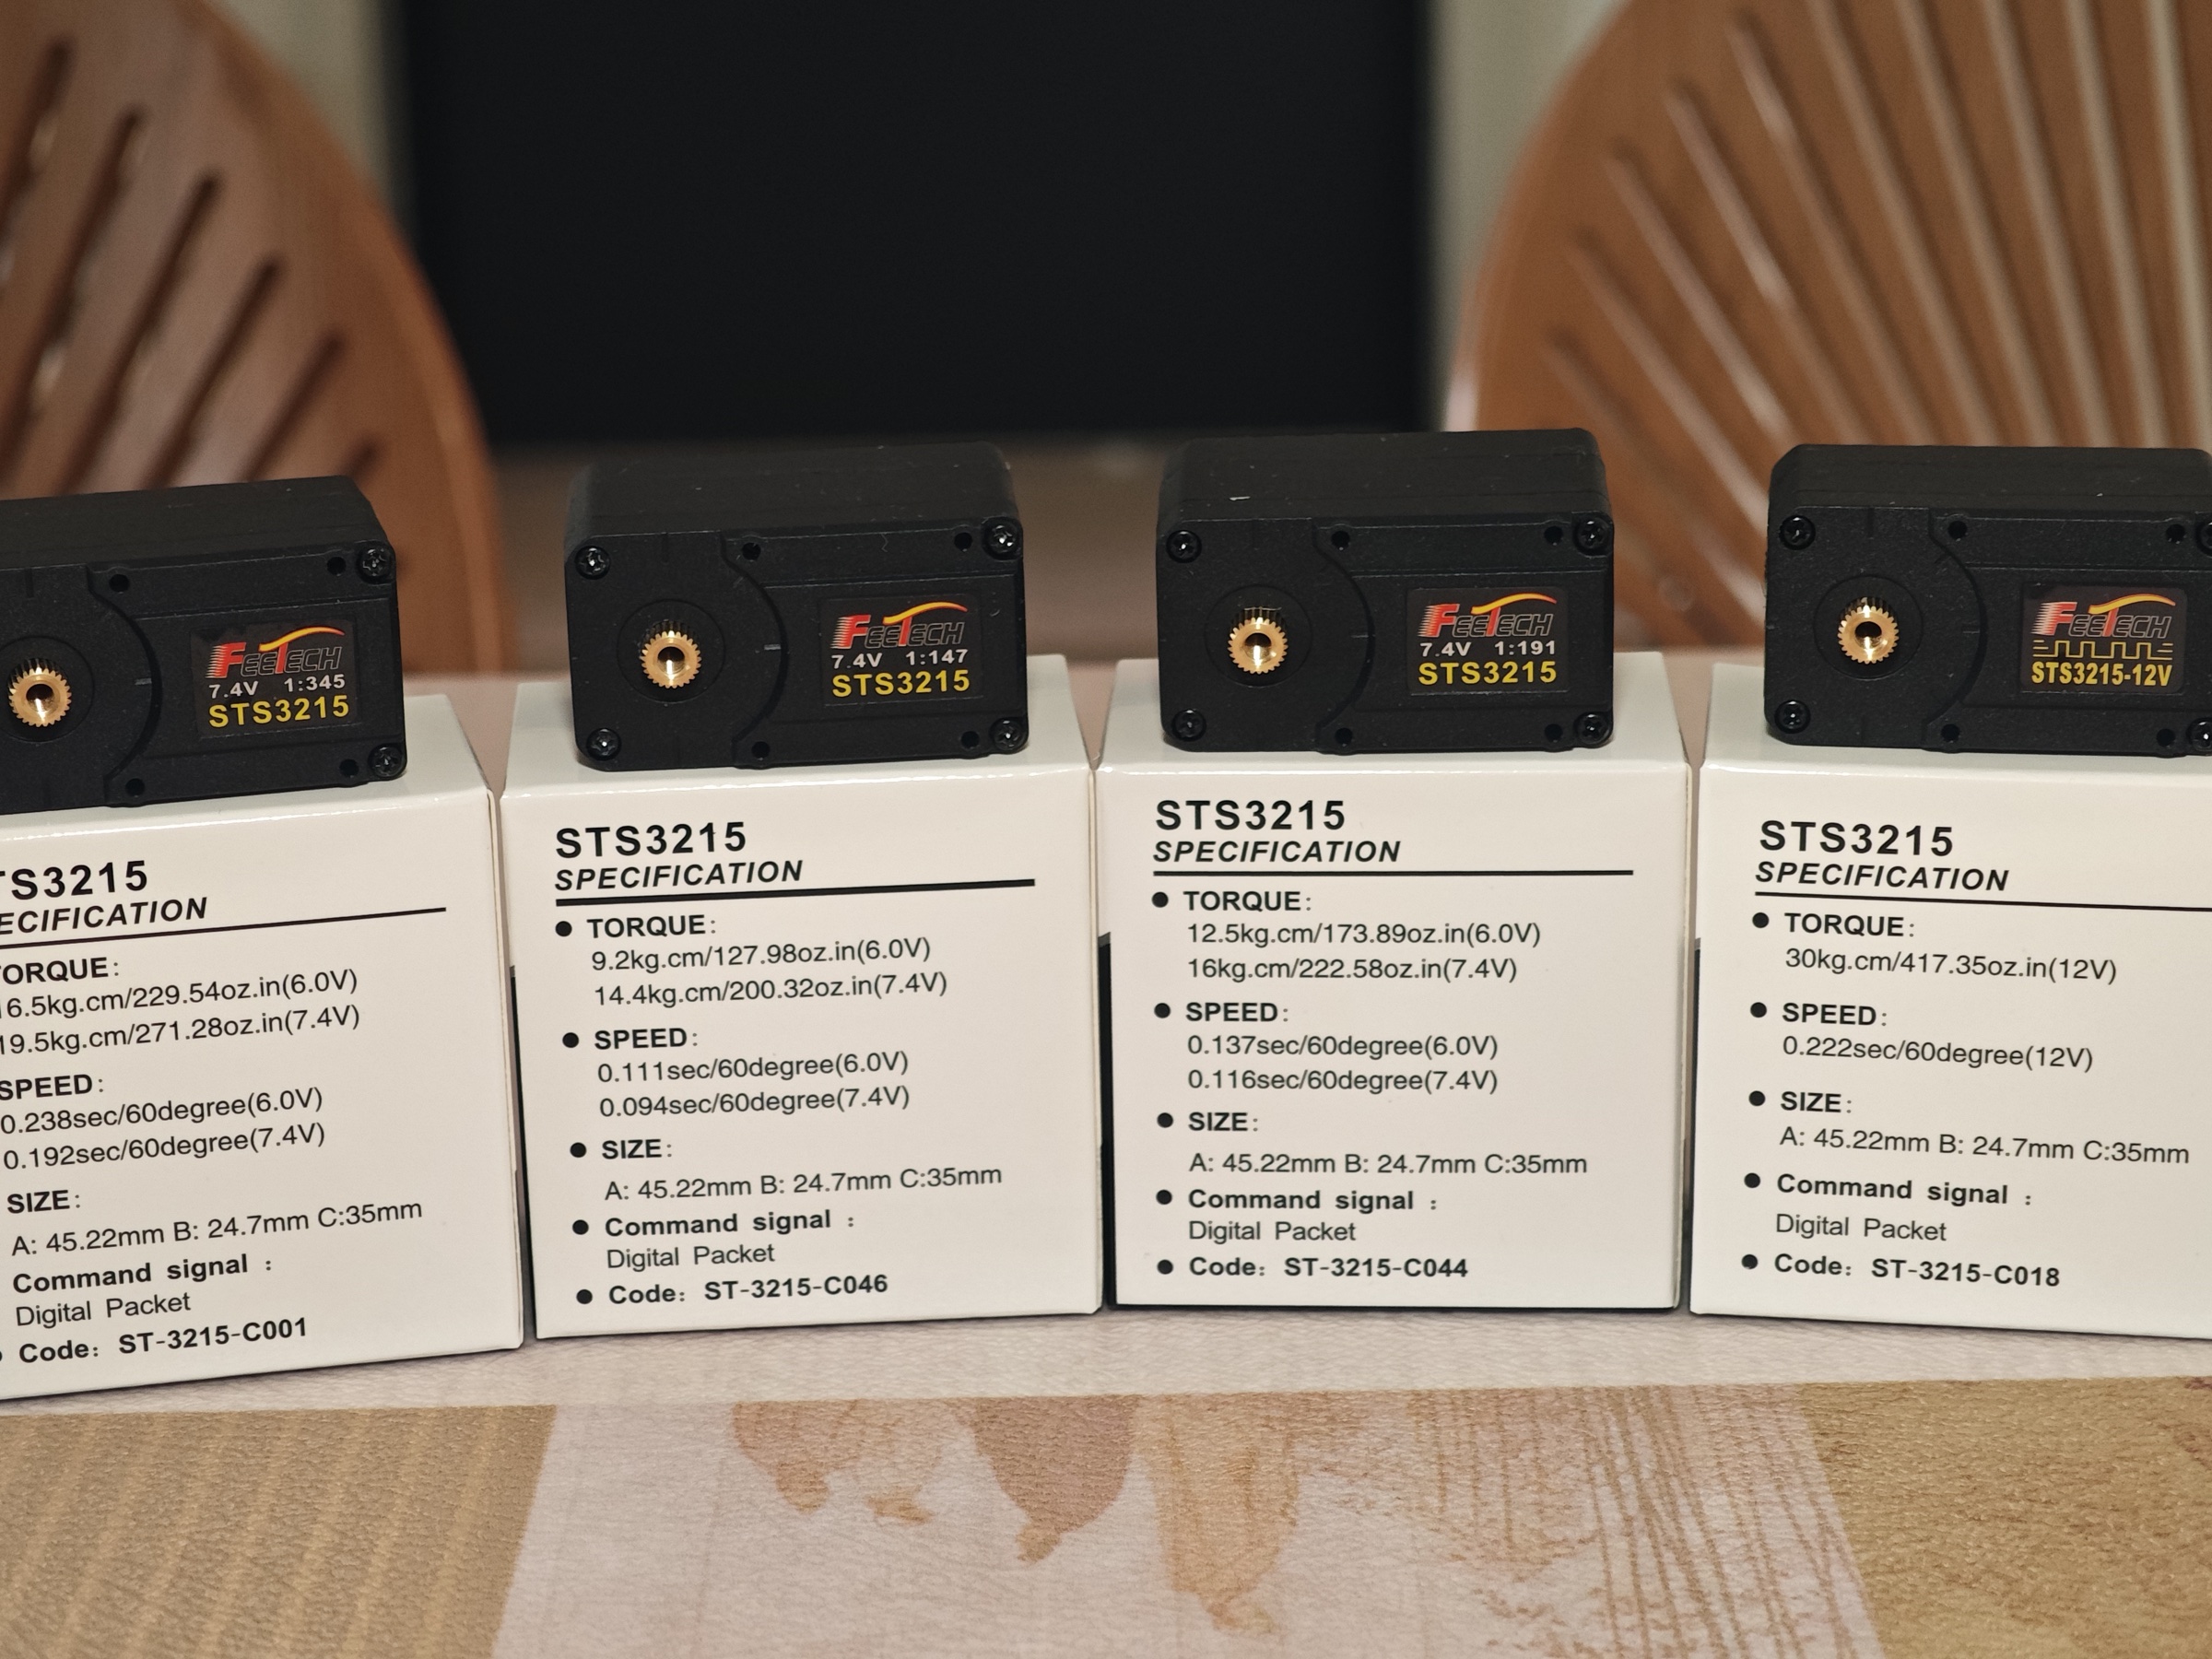
Distinção entre os quatro tipos de servo
| Modelo grande | Modelo pequeno | Tensão (V) | Relação de redução | Articulação do braço robótico | Quantidade |
|---|---|---|---|---|---|
| STS-3215 | C001 | 7.4 | 1:345 | Braço líder 2 | 1 |
| C044 | 7.4 | 1:191 | Braço líder 1, 3 | 2 | |
| C046 | 7.4 | 1:147 | Braço líder 4, 5, 6 | 3 | |
| C047 | 12 | 1:345 | Todas as articulações do braço seguidor | 6 |
A relação de redução é a proporção “velocidade do motor : velocidade do eixo de saída do servo”; por exemplo, 1:345 significa que o motor precisa girar 345 voltas para que o eixo de saída do servo gire 1 volta.
Uma relação de redução grande amplifica o torque através do conjunto de engrenagens, por isso consegue mover cargas mais pesadas (como o braço seguidor)
Mas, ao mesmo tempo, a velocidade de rotação do eixo de saída será menor (porque foi “reduzida”)
Se arrastar a articulação, será mais penoso
A seguir estão os modelos e as relações de redução de todos os servos deste projeto; os sublinhados são suas numerações
Distinção entre os dois adaptadores de alimentação de tensões diferentes
Adaptador de alimentação de 5V 6A 30W: alimenta os servos de 7.4V (braço líder), cor preta
Adaptador de alimentação de 12V 5A 60W: alimenta os servos de 12V (braço seguidor), cor branca
Descarregar a ferramenta de depuração de servos Feetech
Computador Windows
https://gitee.com/ftservo/fddebug
Descarregue FD1.9.8.5(250729).7z, descomprima e execute o programa exe dentro dele
Computador Ubuntu e computador Mac (o pacote compactado inclui o tutorial)
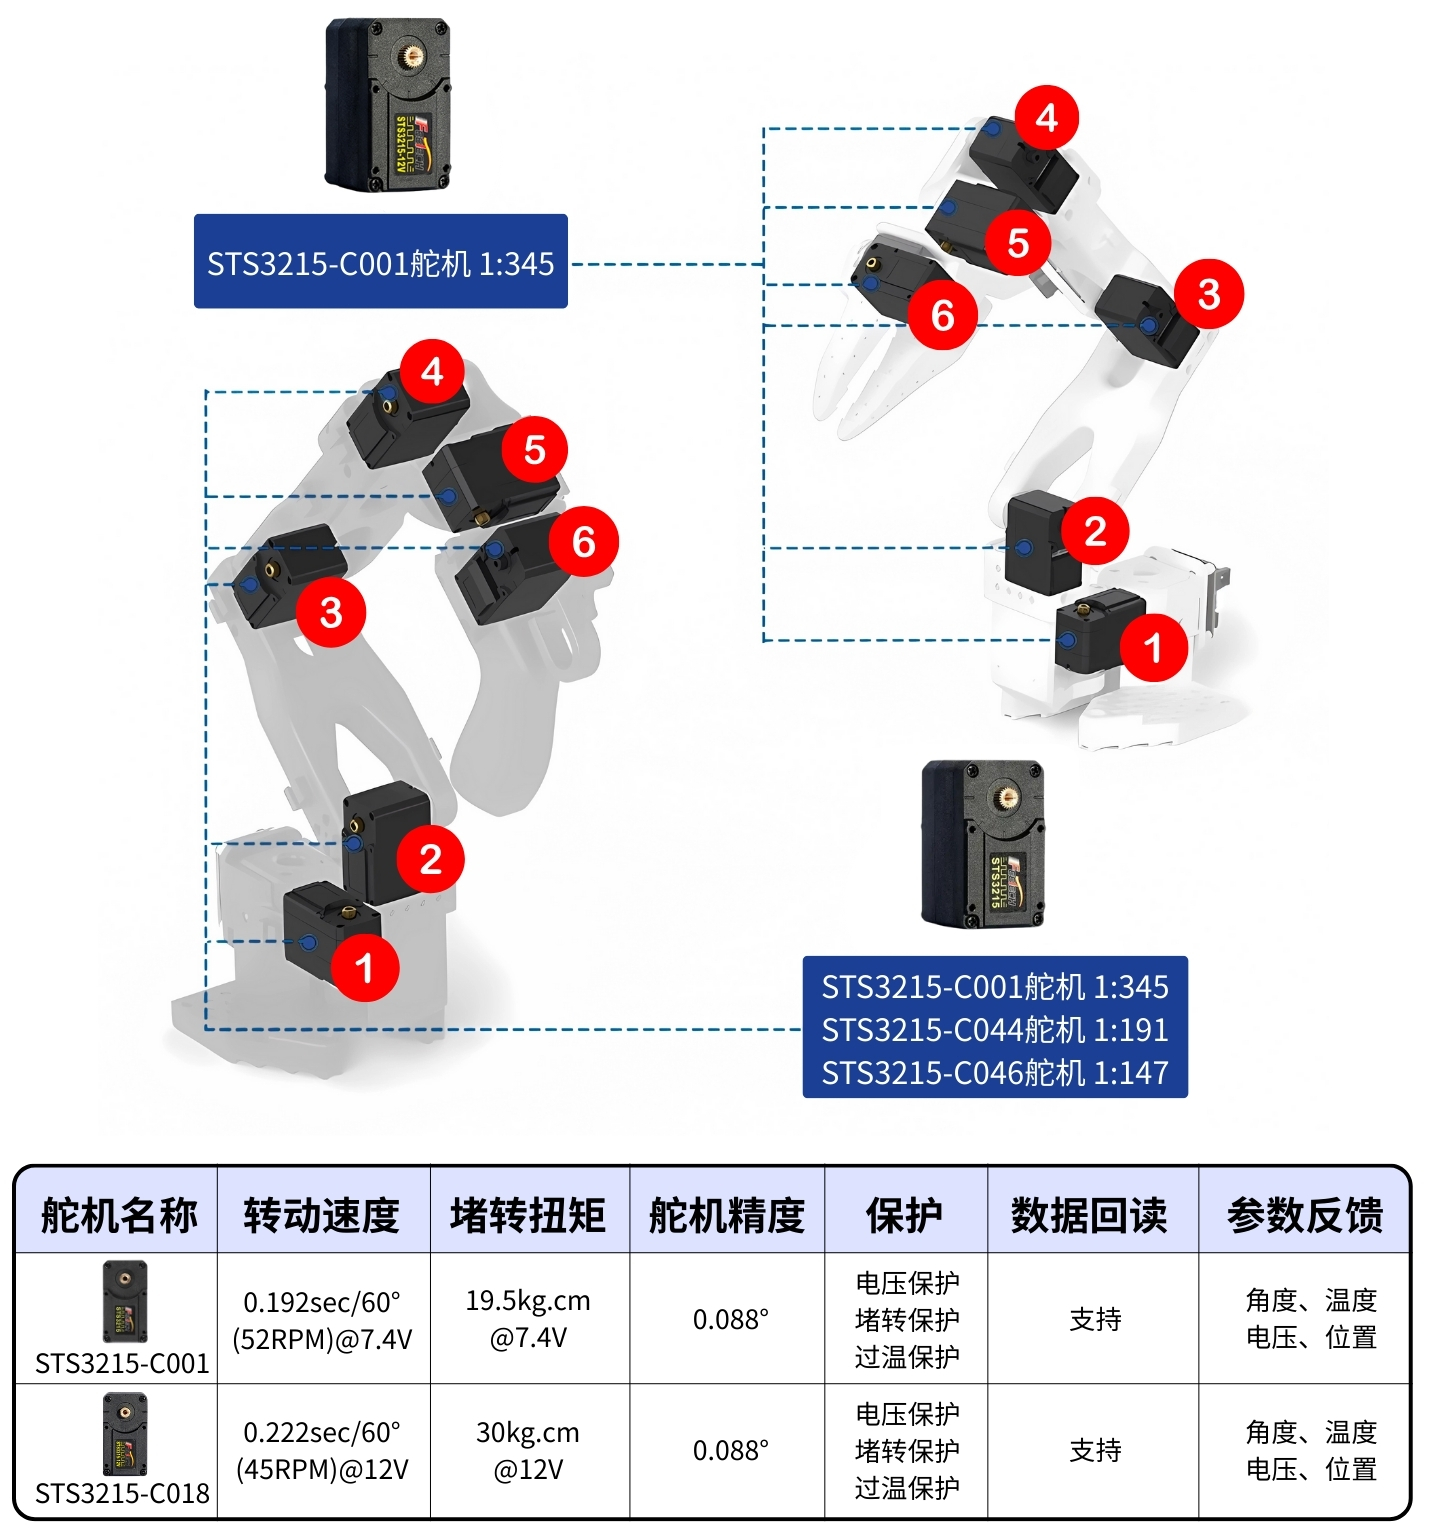
Versão Pro: o braço líder usa adaptador de alimentação de 5V6A e o braço seguidor usa adaptador de alimentação de 12V5A
A configuração do ID do servo, a calibração do ângulo do servo e a montagem devem ser feitas com antecedência; consulte o tutorial de montagem oficial
Primeiro passo: definir o ID do servo e instalar o disco do servo (exceto o servo nº 5)
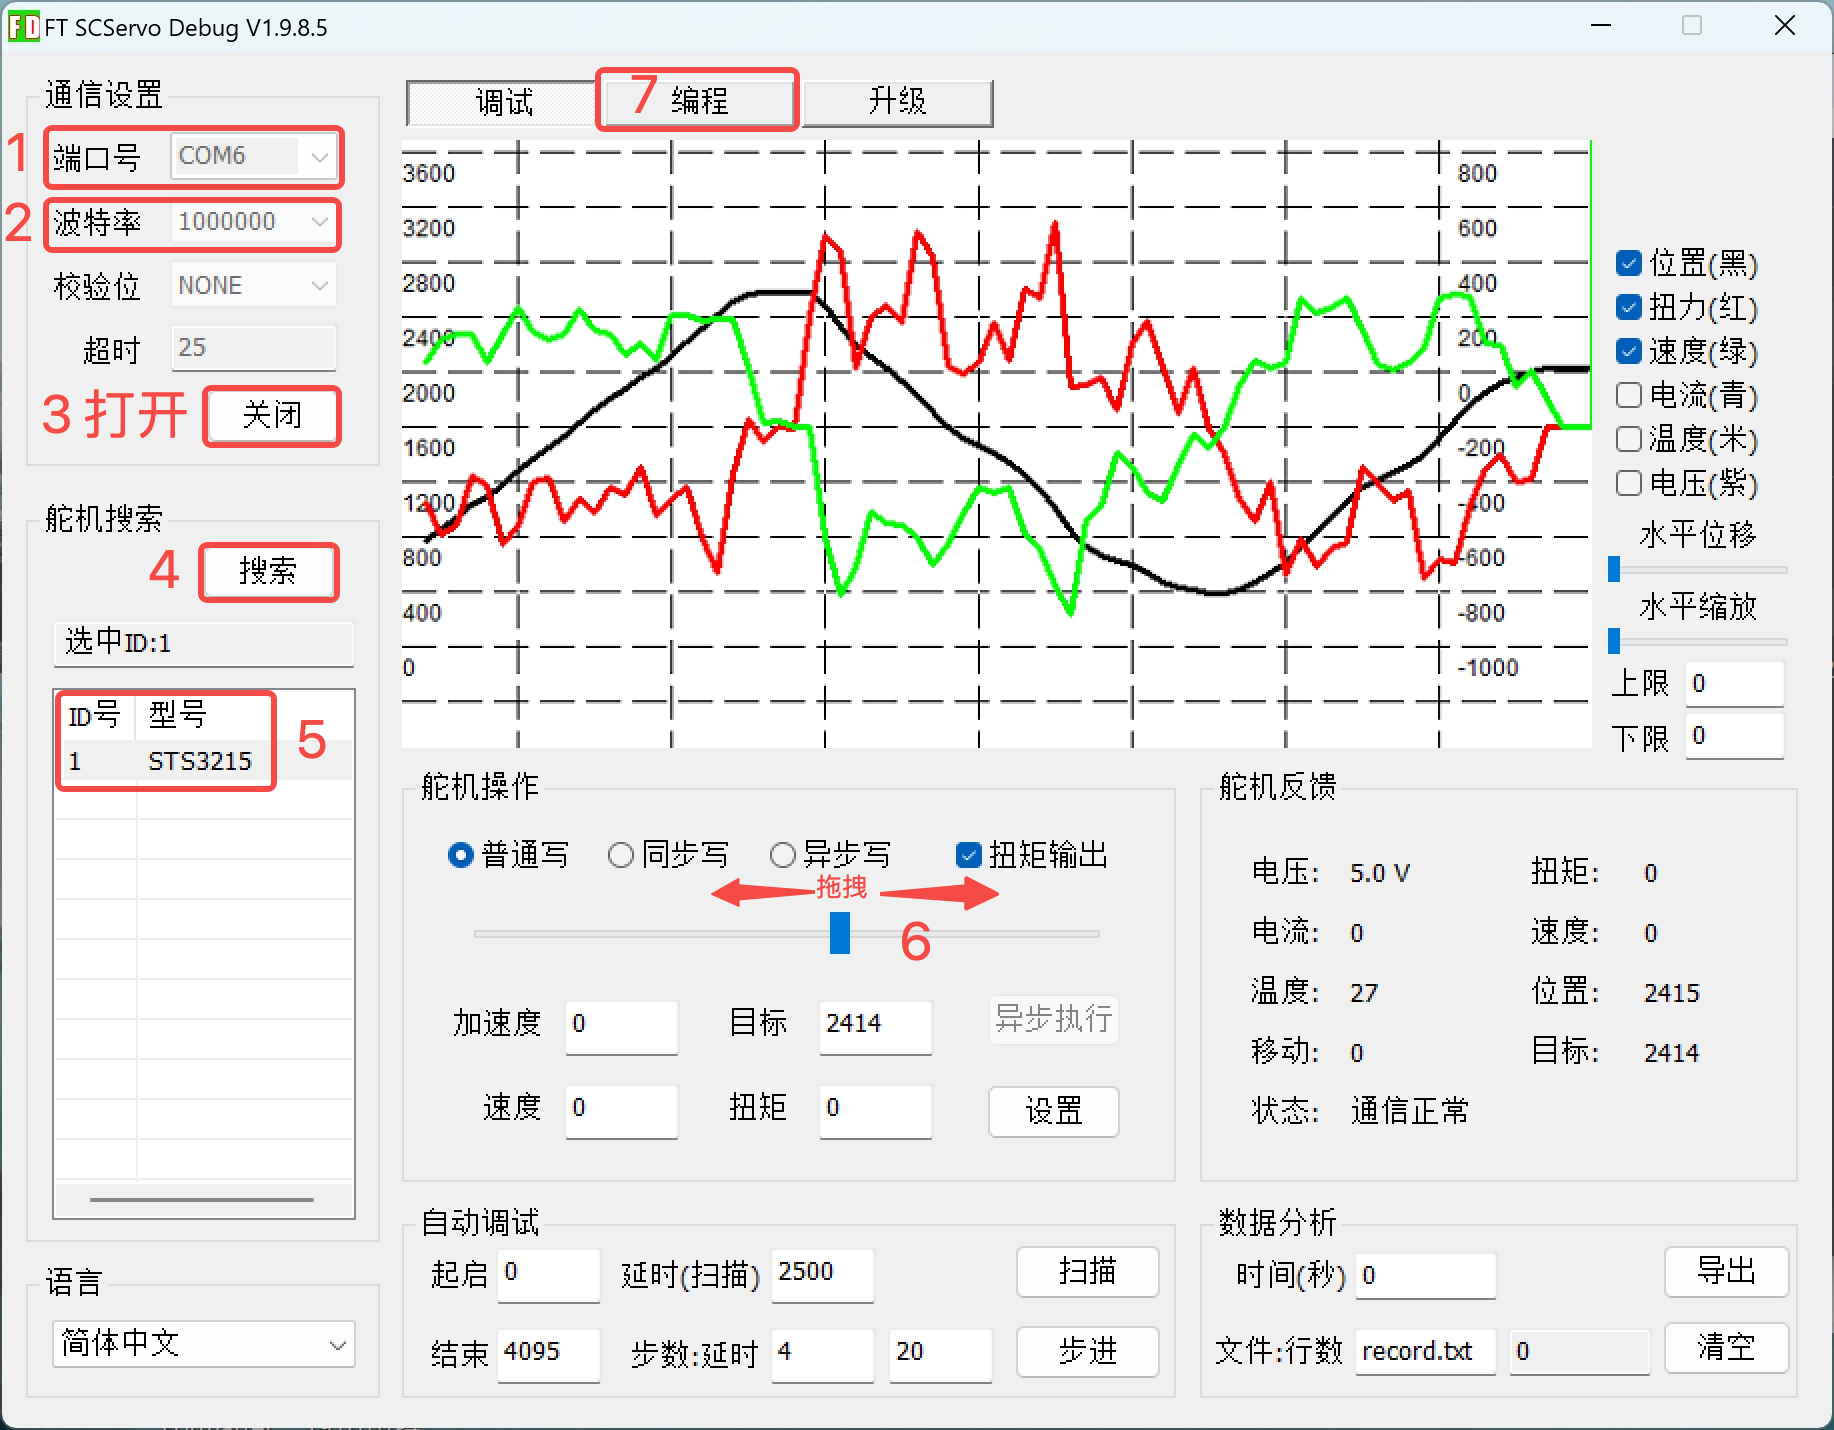
Abra a ferramenta de depuração host da Feetech, selecione o número da porta COM, com baud rate de um milhão, e clique em “打开”
Clique em “搜索”; depois que “STS3215” aparecer, clique em “停止” e clique em “STS3215”
Selecione “调试” na parte superior: pode arrastar o controlo deslizante para fazer o servo girar, ou clicar em “扫描” para fazer o servo mover-se alternadamente. Confirme que o servo funciona normalmente
Selecione “编程” na parte superior
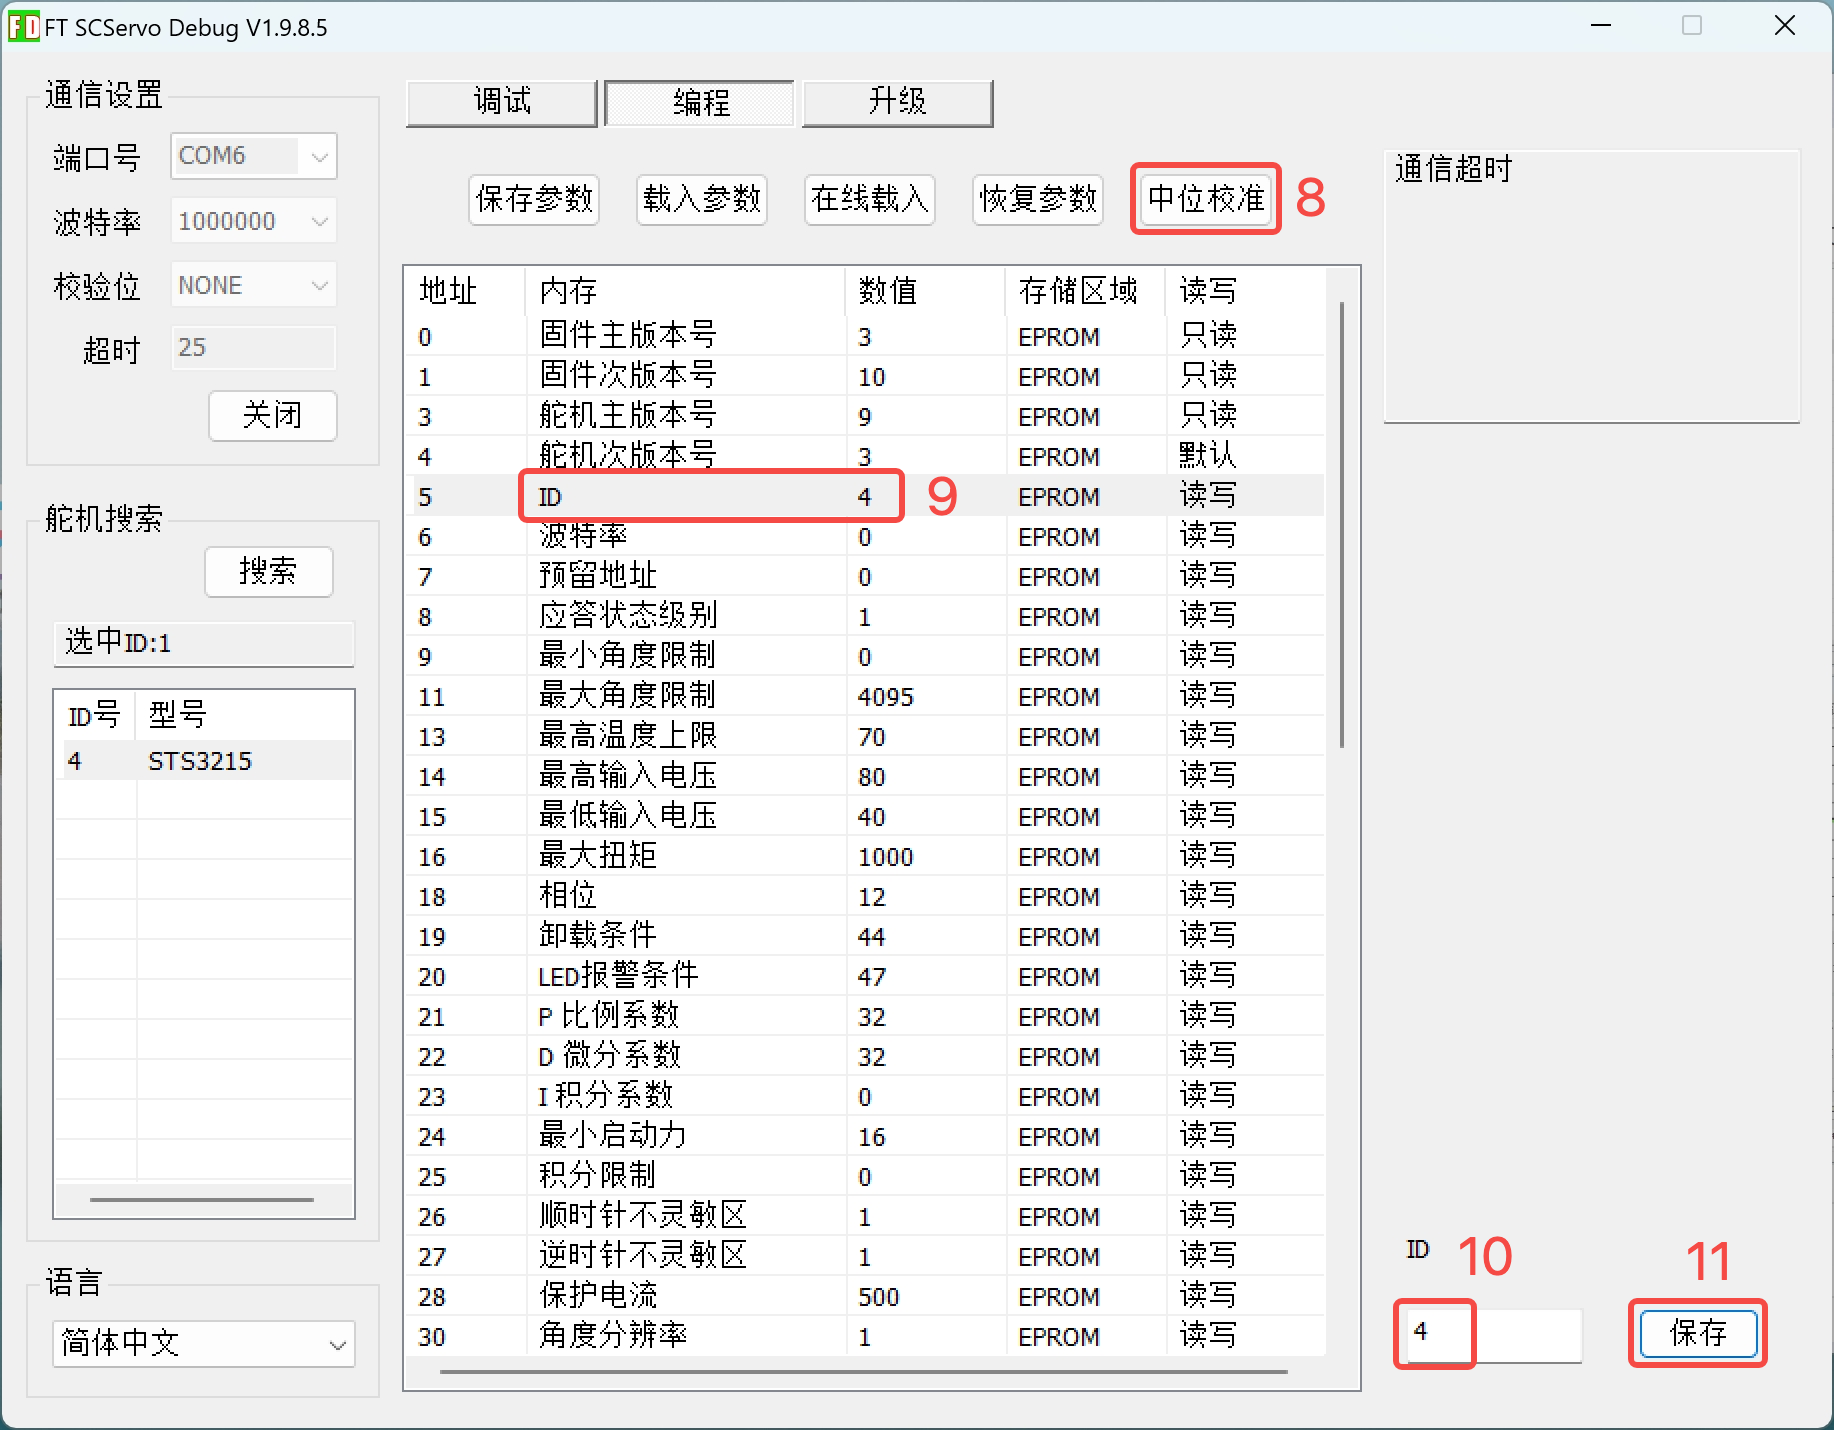
Clique em “中位校准” e defina a posição do eixo de rotação do servo neste momento como a posição central (0-4095)
Clique em “ID”, defina no canto inferior direito o número de ID correspondente ao servo e clique em “保存”. Observe que o número é composto apenas por algarismos arábicos, sem letras.
Desligue o cabo que liga o servo à placa de controlo
Ligue o cabo do servo ao servo
O servo nº 1 recebe dois cabos; os outros servos recebem apenas um cabo por enquanto
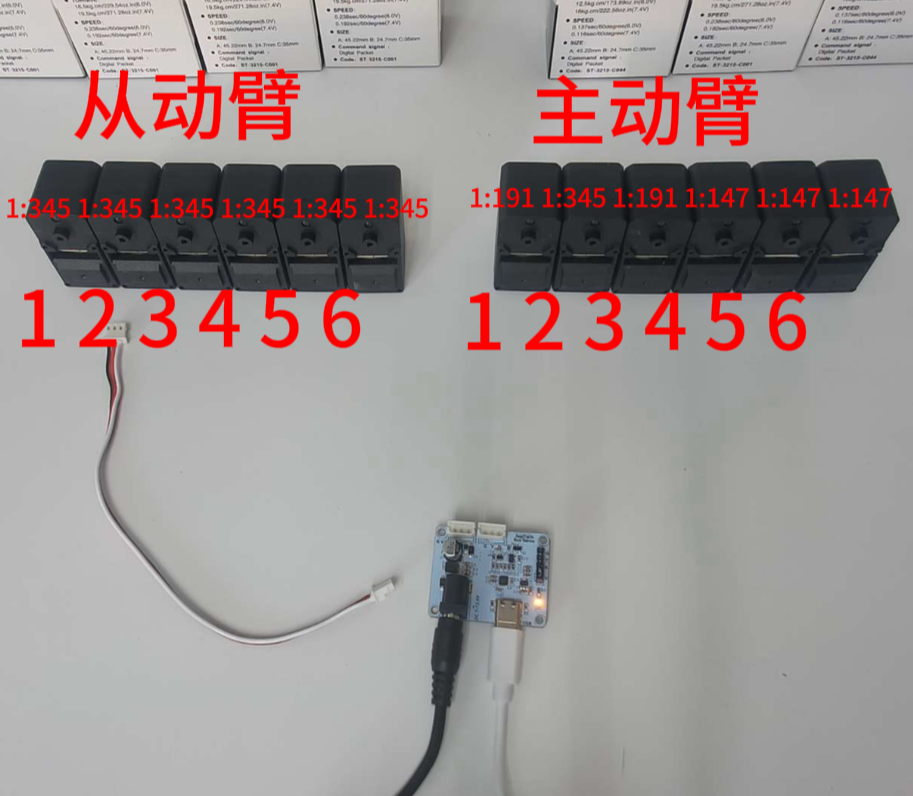
Lembrando novamente: certifique-se de que o ID da articulação do servo e a relação de engrenagens correspondam estritamente aos do SO-ARM101.
Cada motor no barramento tem um ID único. Motores novos geralmente trazem um ID predefinido 1. Para garantir a comunicação normal entre o motor e o controlador, primeiro precisamos de definir um ID único para cada motor. Além disso, a velocidade de transmissão de dados no barramento é determinada pelo baud rate. Para que possam comunicar entre si, o controlador e todos os motores precisam de ser configurados com o mesmo baud rate; o baud rate dos servos deste braço robótico é 100000.
Para isso, primeiro precisamos de ligar o controlador a cada motor separadamente, a fim de proceder à configuração. Como gravaremos esses parâmetros na área não volátil da memória interna do motor (EEPROM), basta fazer a operação uma única vez.
Se for reaproveitar motores de outro robô, talvez também precise de executar este passo, pois o ID e o baud rate podem não corresponder.
O vídeo abaixo mostra a sequência de passos para definir o ID dos motores.
Sistema Windows
Software host de servo Feetech.zip
Use o software host de servo Feetech para definir o ID do servo e calibrar a posição central; a definição de ID vai de 1 a 6!
Configuração de ID dos servos do braço robótico - sistema Windows.mp4(机械臂舵机设置ID-Windows系统.mp4, acima do limite de tamanho por ficheiro do site — solicite em support@juxitech.com)
Sistema Linux/ubuntu e computador Mac
Se precisar do software host de servo Feetech, consulte a ferramenta de depuração de servos Feetech acima
Primeiro conclua a implementação do ambiente seguindo a página instalação do ambiente oficial do Lerobot
Lembre-se de ativar o ambiente virtual e entrar no diretório src/lerobot correspondente
conda activate lerobot
cd lerobot/src/lerobot
1、Encontre a porta USB correspondente ao braço robótico Para encontrar a porta correta de cada braço robótico, execute o script utilitário duas vezes::
lerobot-find-portSaída de exemplo ao identificar a porta do braço robótico Leader (por exemplo, /dev/tty.usbmodem575E0031751 no Mac, ou possivelmente /dev/ttyACM0 no Linux):
Finding all available ports for the MotorBus.
['/dev/ttyACM0', '/dev/ttyACM1']
Remove the usb cable from your MotorsBus and press Enter when done.

[...Disconnect corresponding leader or follower arm and press Enter...]

The port of this MotorsBus is /dev/ttyACM1
Reconnect the USB cable.
Saída de exemplo ao identificar a porta do braço robótico Follower (por exemplo, /dev/tty.usbmodem575E0032081, ou possivelmente /dev/ttyACM1 no Linux):
Finding all available ports for the MotorBus.
['/dev/ttyACM0', '/dev/ttyACM1']
Remove the usb cable from your MotorsBus and press Enter when done.

[...Disconnect corresponding leader or follower arm and press Enter...]

The port of this MotorsBus is /dev/ttyACM0
Reconnect the USB cable.
Lembre-se de desligar o conetor USB, caso contrário a interface não será detetada.
2、Use um cabo de dados USB para ligar o computador à placa de acionamento de servos do braço seguidor e ligue a alimentação. Em seguida, execute o comando abaixo. Altere --robot.port=/dev/ttyACM0 no comando para a porta encontrada. Se a porta encontrada for /dev/ttyACM1, altere para --robot.port=/dev/ttyACM1
lerobot-setup-motors \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0
Verá a saída abaixo.
Connect the controller board to the 'gripper' motor only and press enter.Siga as instruções e ligue o servo da garra. Certifique-se de que é o único servo ligado à placa de acionamento de servos e que esse servo ainda não está ligado a nenhum outro servo. Após premir a tecla [Enter], o script definirá automaticamente o ID e o baud rate desse servo; a definição de ID vai de 6 a 1!
Depois, deverá ver a seguinte informação:
'gripper' motor id set to 6Em seguida, a próxima saída é:
Connect the controller board to the 'wrist_roll' motor only and press enter.**Atenção **Siga as instruções e repita a operação acima para cada servo.
Assim como nos servos anteriores, certifique-se de que é o único servo ligado à placa de acionamento e que o próprio servo não está ligado a nenhum outro servo.
Antes de premir Enter a cada vez, verifique sempre as ligações dos cabos. Por exemplo, ao manusear a placa, o cabo de alimentação pode soltar-se.
Quando concluir todos os passos, o script terminará automaticamente e os servos estarão prontos para uso. Agora pode ligar os conetores de 3 pinos de cada servo em sequência e ligar o cabo do primeiro servo (o servo “shoulder pan” de ID 1) à placa de acionamento. Agora a placa de acionamento pode ser instalada na base do braço robótico.
Repita os mesmos passos para o braço líder.
lerobot-setup-motors \
    --teleop.type=so101_leader \
    --teleop.port=/dev/ttyACM0
Configuração de ID dos servos do braço robótico - sistema Linux.mp4(机械臂舵机设置ID-Linux系统.mp4, acima do limite de tamanho por ficheiro do site — solicite em support@juxitech.com)
Segundo passo: montagem
- Os passos de montagem do braço seguidor são basicamente os mesmos do braço líder. A única diferença é que, após o passo 12, a forma de instalar o atuador final (garra e punho) é diferente.
Tutorial de montagem do braço robótico SO-ARM101.mp4(SO-ARM101机械臂组装教程.mp4, acima do limite de tamanho por ficheiro do site — solicite em support@juxitech.com)
Instalação da placa de acionamento de servos: instale primeiro os 4 espaçadores de latão e depois fixe a placa de acionamento com quatro parafusos M2.5*8
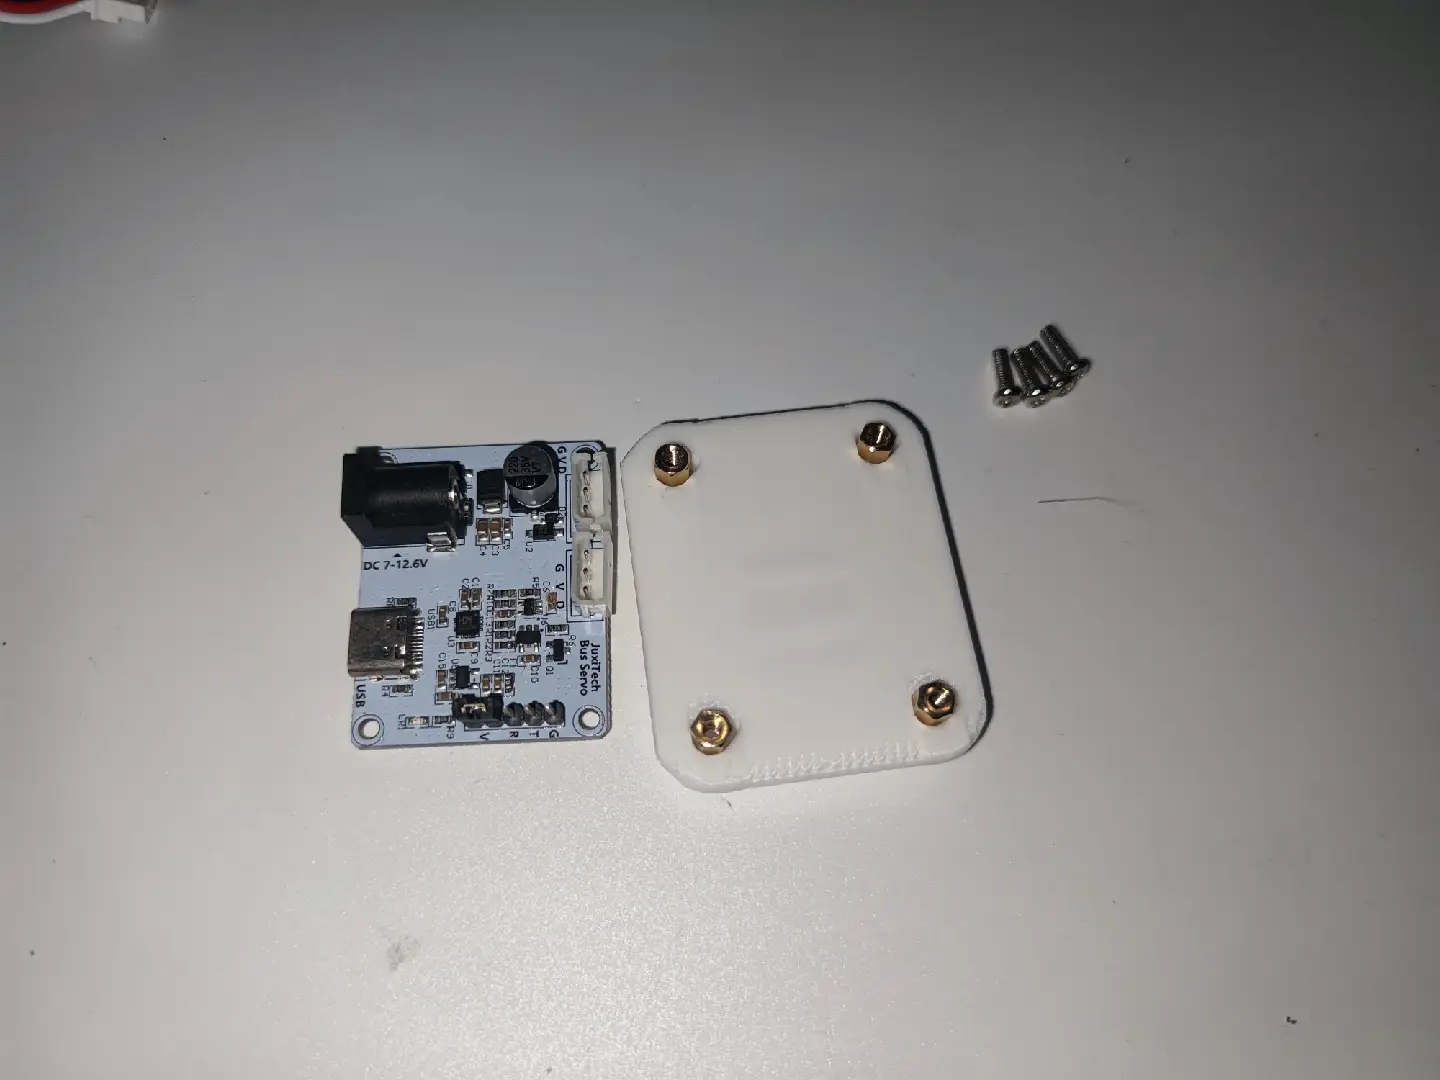
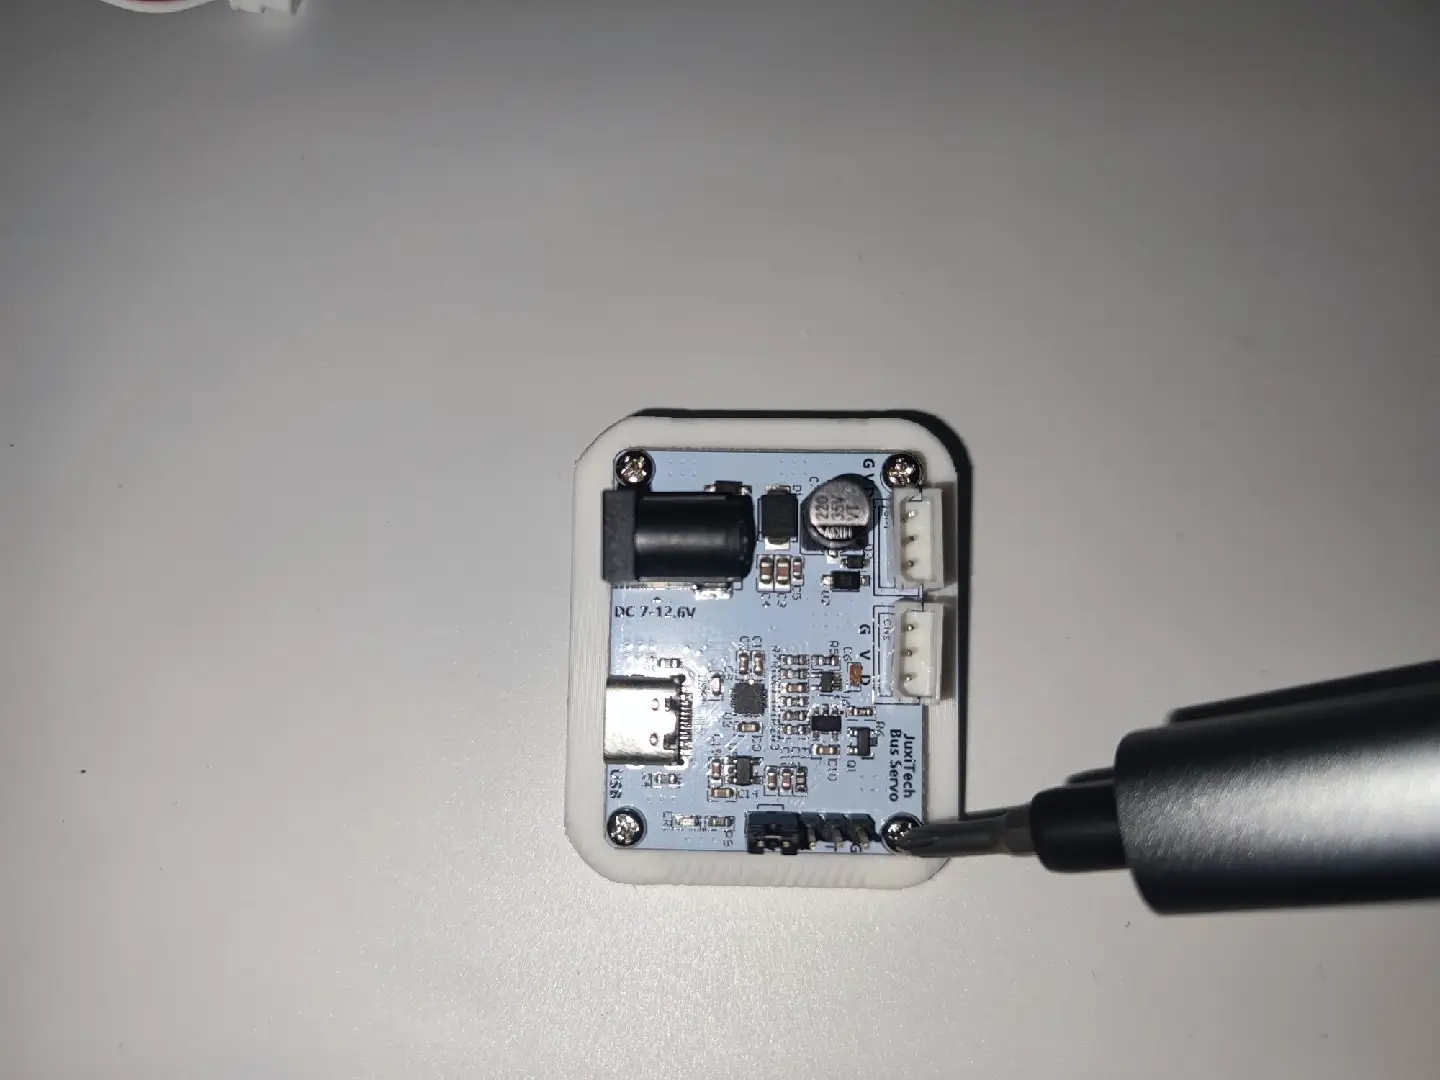
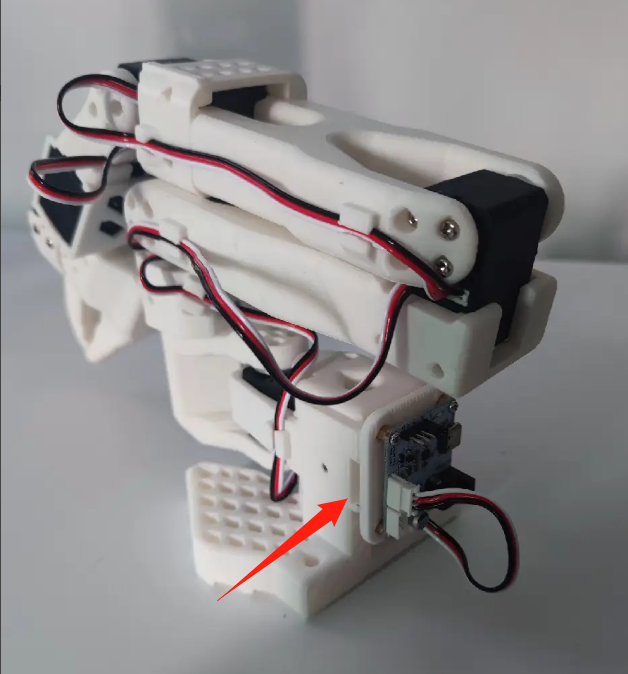
Versão Pro: o braço líder preto usa adaptador de alimentação de 5V6A e o braço seguidor branco usa adaptador de alimentação de 12V5A
Configuração do ID do servo e calibração da posição central pela página web
https://bambot.org/feetech.js?lang=zh
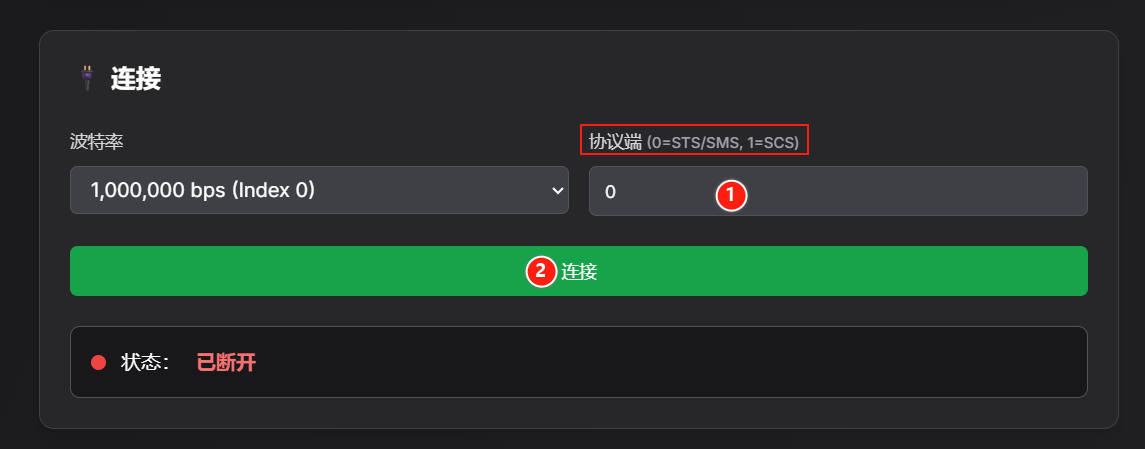
1、Introduza 0 ou 1 de acordo com o modelo do servo e clique em “连接”
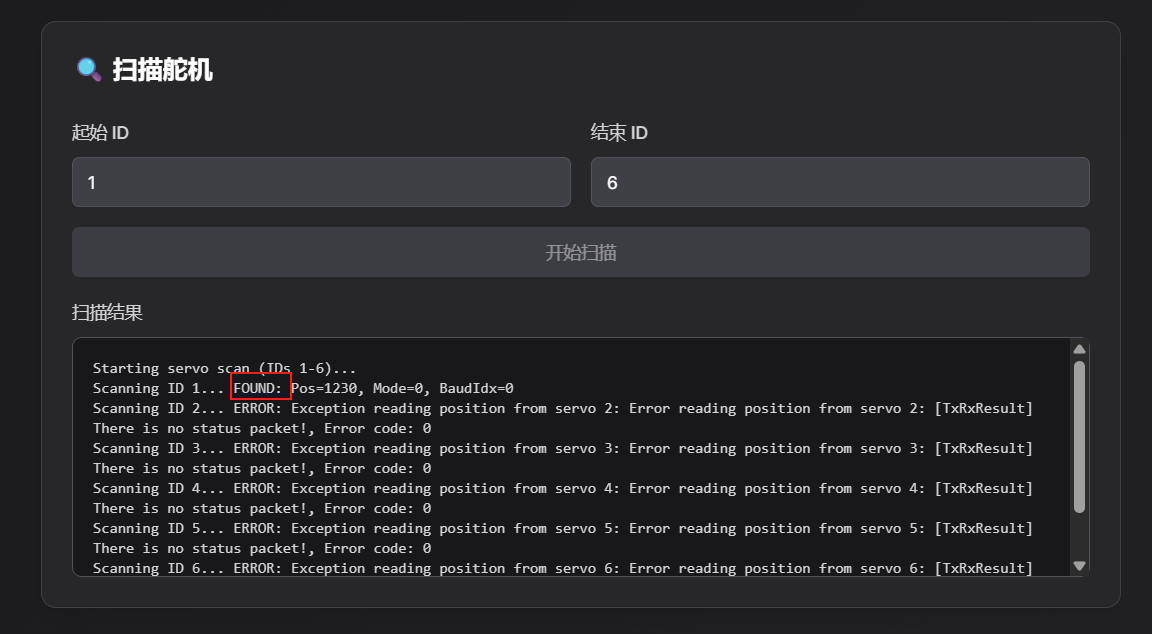
2、Varra os servos com ID 1~6; pode confirmar o servo com o ID correspondente através do FOUND no resultado da varredura. Por exemplo, na imagem, o servo de ID 1 foi encontrado pela varredura
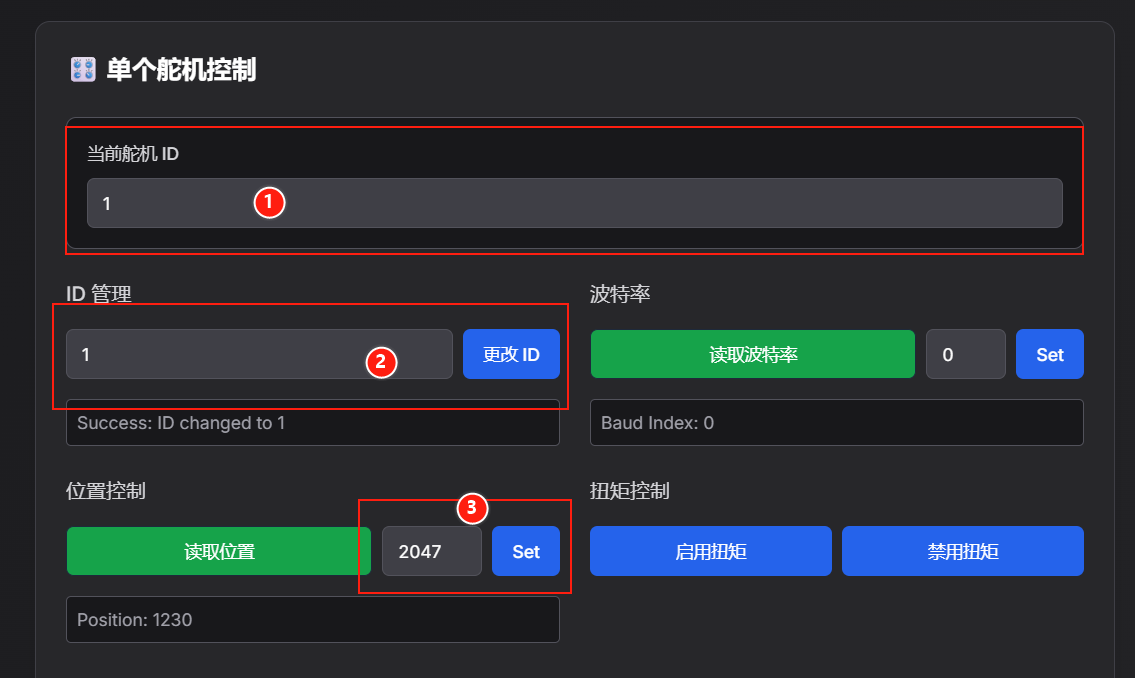
3、Configuração de ID e calibração da posição central
①No ID atual do servo, insira o ID do servo que foi encontrado pela varredura
②Em “ID管理”, introduza o número e clique em “更改ID” para definir o ID
③Calibração da posição central (a posição central do servo STS3215 é 2047 e a do servo SCS0009 é 511)
Servo STS: introduza 2047 em “位置控制” e clique em “Set”
Servo SCS: introduza 511 em “位置控制” e clique em “Set”