

Etapa 7: Ambiente de treino em GPU na nuvem
Antes do treino, leia primeiro isto
O dataset já foi recolhido na etapa 6; a seguir vem o treino do modelo. Esta etapa inclui três coisas, e este artigo trata das duas primeiras:
- Preparar o ambiente de treino: abrir uma instância na plataforma de GPU na nuvem e instalar o LeRobot, o ffmpeg, o wandb, etc. (este artigo)
- Enviar o dataset para a GPU na nuvem: os dados recolhidos na etapa 6 ainda estão no seu computador (secção "Montar o dataset" deste artigo)
- Executar o comando de treino: como escolher o algoritmo e ajustar os parâmetros, ver os artigos seguintes
O dataset usado no tutorial
Nos comandos de treino e inferência, o dataset usado é o dataset da tarefa de aperto de mão lerobot_my_dataset_shake_hands (o terceiro artigo da etapa 6 é precisamente o que o demonstra), e o caminho local é ~/lerobot_my_dataset_shake_hands. Antes de executar o comando de treino, confirme que este diretório existe realmente e que o nome é exatamente igual.
Se o que quer treinar for uma tarefa recolhida por si, basta substituir todos os lerobot_my_dataset_shake_hands do comando pelo nome do seu próprio dataset.
Como escolher o algoritmo de treino
| Algoritmo | Documentação | Características |
|---|---|---|
| ACT | Linha de comando de treino-ACT | Recomendado para iniciantes, modelo pequeno e treino rápido; numa única GPU, uma hora já mostra resultados |
| SmolVLA | Linha de comando de treino-smolvla | Recomendado para progressão, pode ser afinado com base num modelo pré-treinado |
| pi0 | Linha de comando de treino-pi0 | O melhor resultado, mas com elevado consumo de VRAM e treino lento |
| pi0.5 | Linha de comando de treino-pi0.5 | Versão melhorada do pi0 |
| pi0fast | Linha de comando de treino-pi0fast | Inferência mais rápida |
Recomenda-se começar por executar o ACT de ponta a ponta para percorrer o fluxo completo e, depois de se familiarizar, mudar para outros algoritmos.
Depois do treino
- Para enviar o modelo treinado para o Hugging Face (backup, mudar de máquina, partilhar com outras pessoas), consulte Enviar o modelo para o HuggingFace (opcional)
- Para descarregar o modelo para o seu computador local, consulte Obter o ficheiro de pesos do modelo
Treino na própria máquina
Se o seu computador já tiver uma placa gráfica NVIDIA, também pode dispensar a GPU na nuvem e treinar diretamente na própria máquina; consulte Treino local em Ubuntu.
Desativar o proxy de rede do seu computador
Caso contrário, pode não conseguir abrir a linha de comando do Jupyter
Iniciar sessão na plataforma de GPU na nuvem Featurize
https://featurize.cn?s=d7ce99f842414bfcaea5662a97581bd1
Abrir uma instância de GPU na nuvem
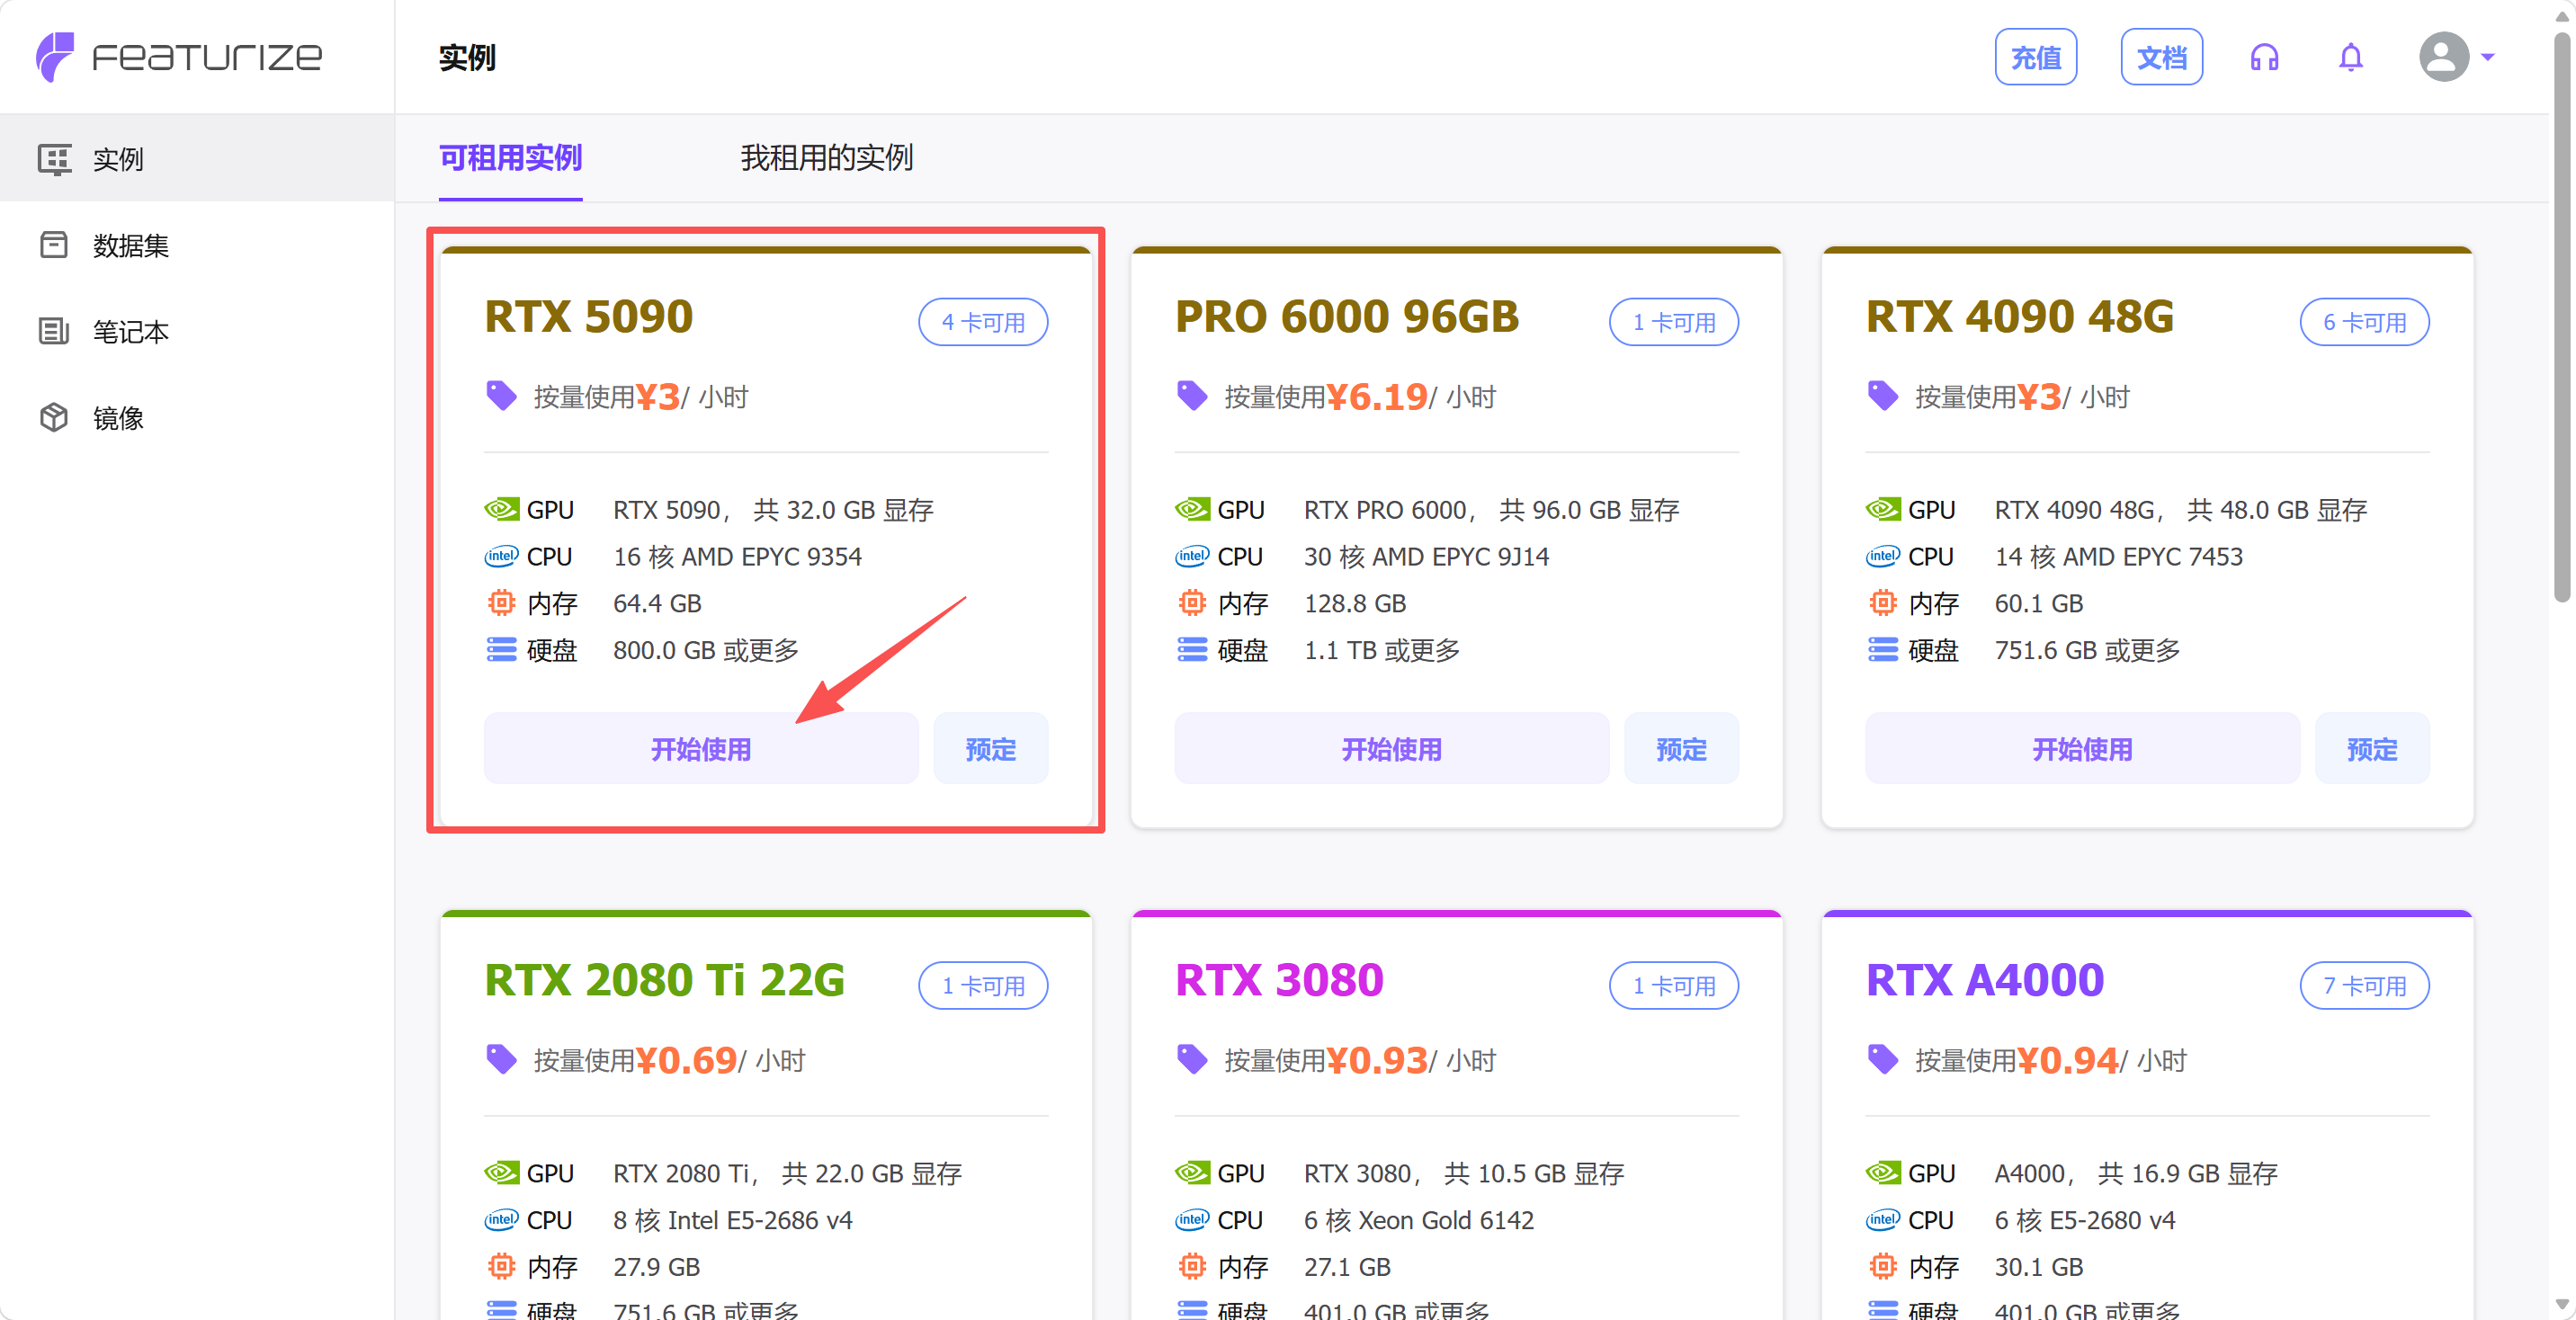
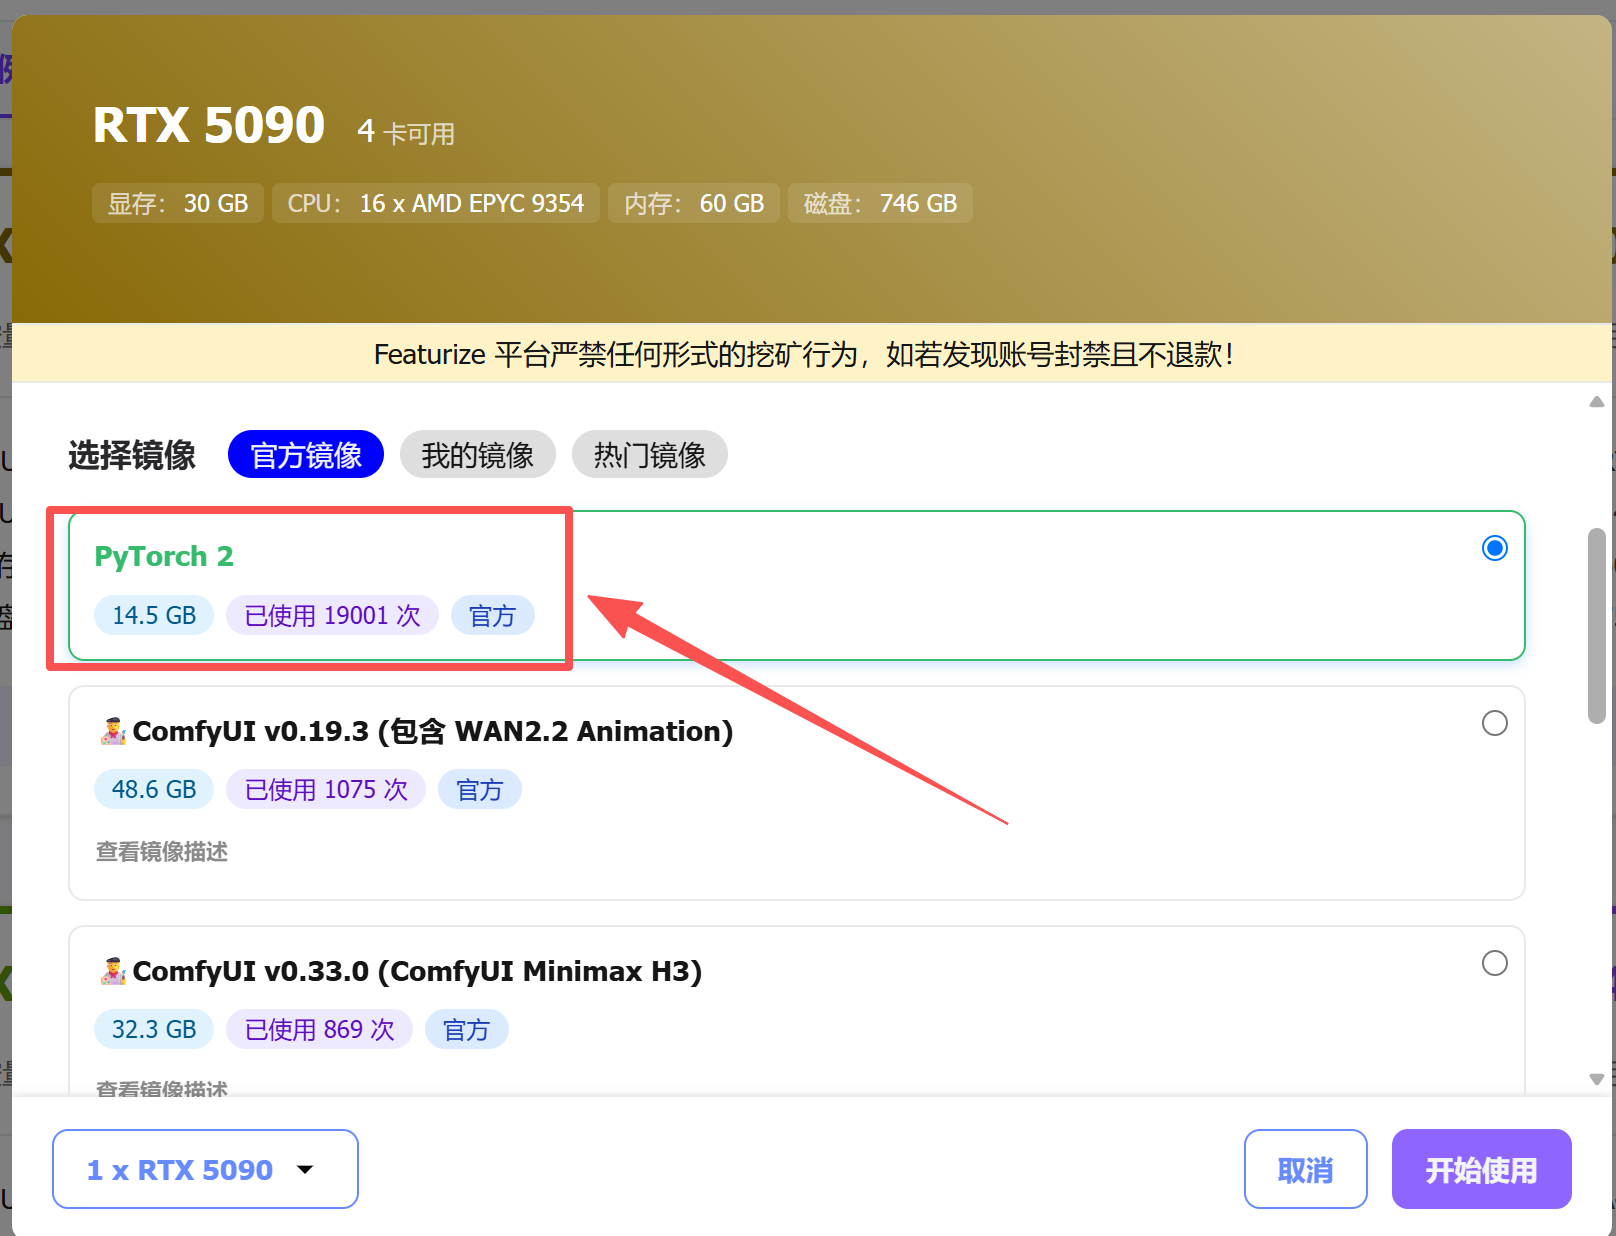
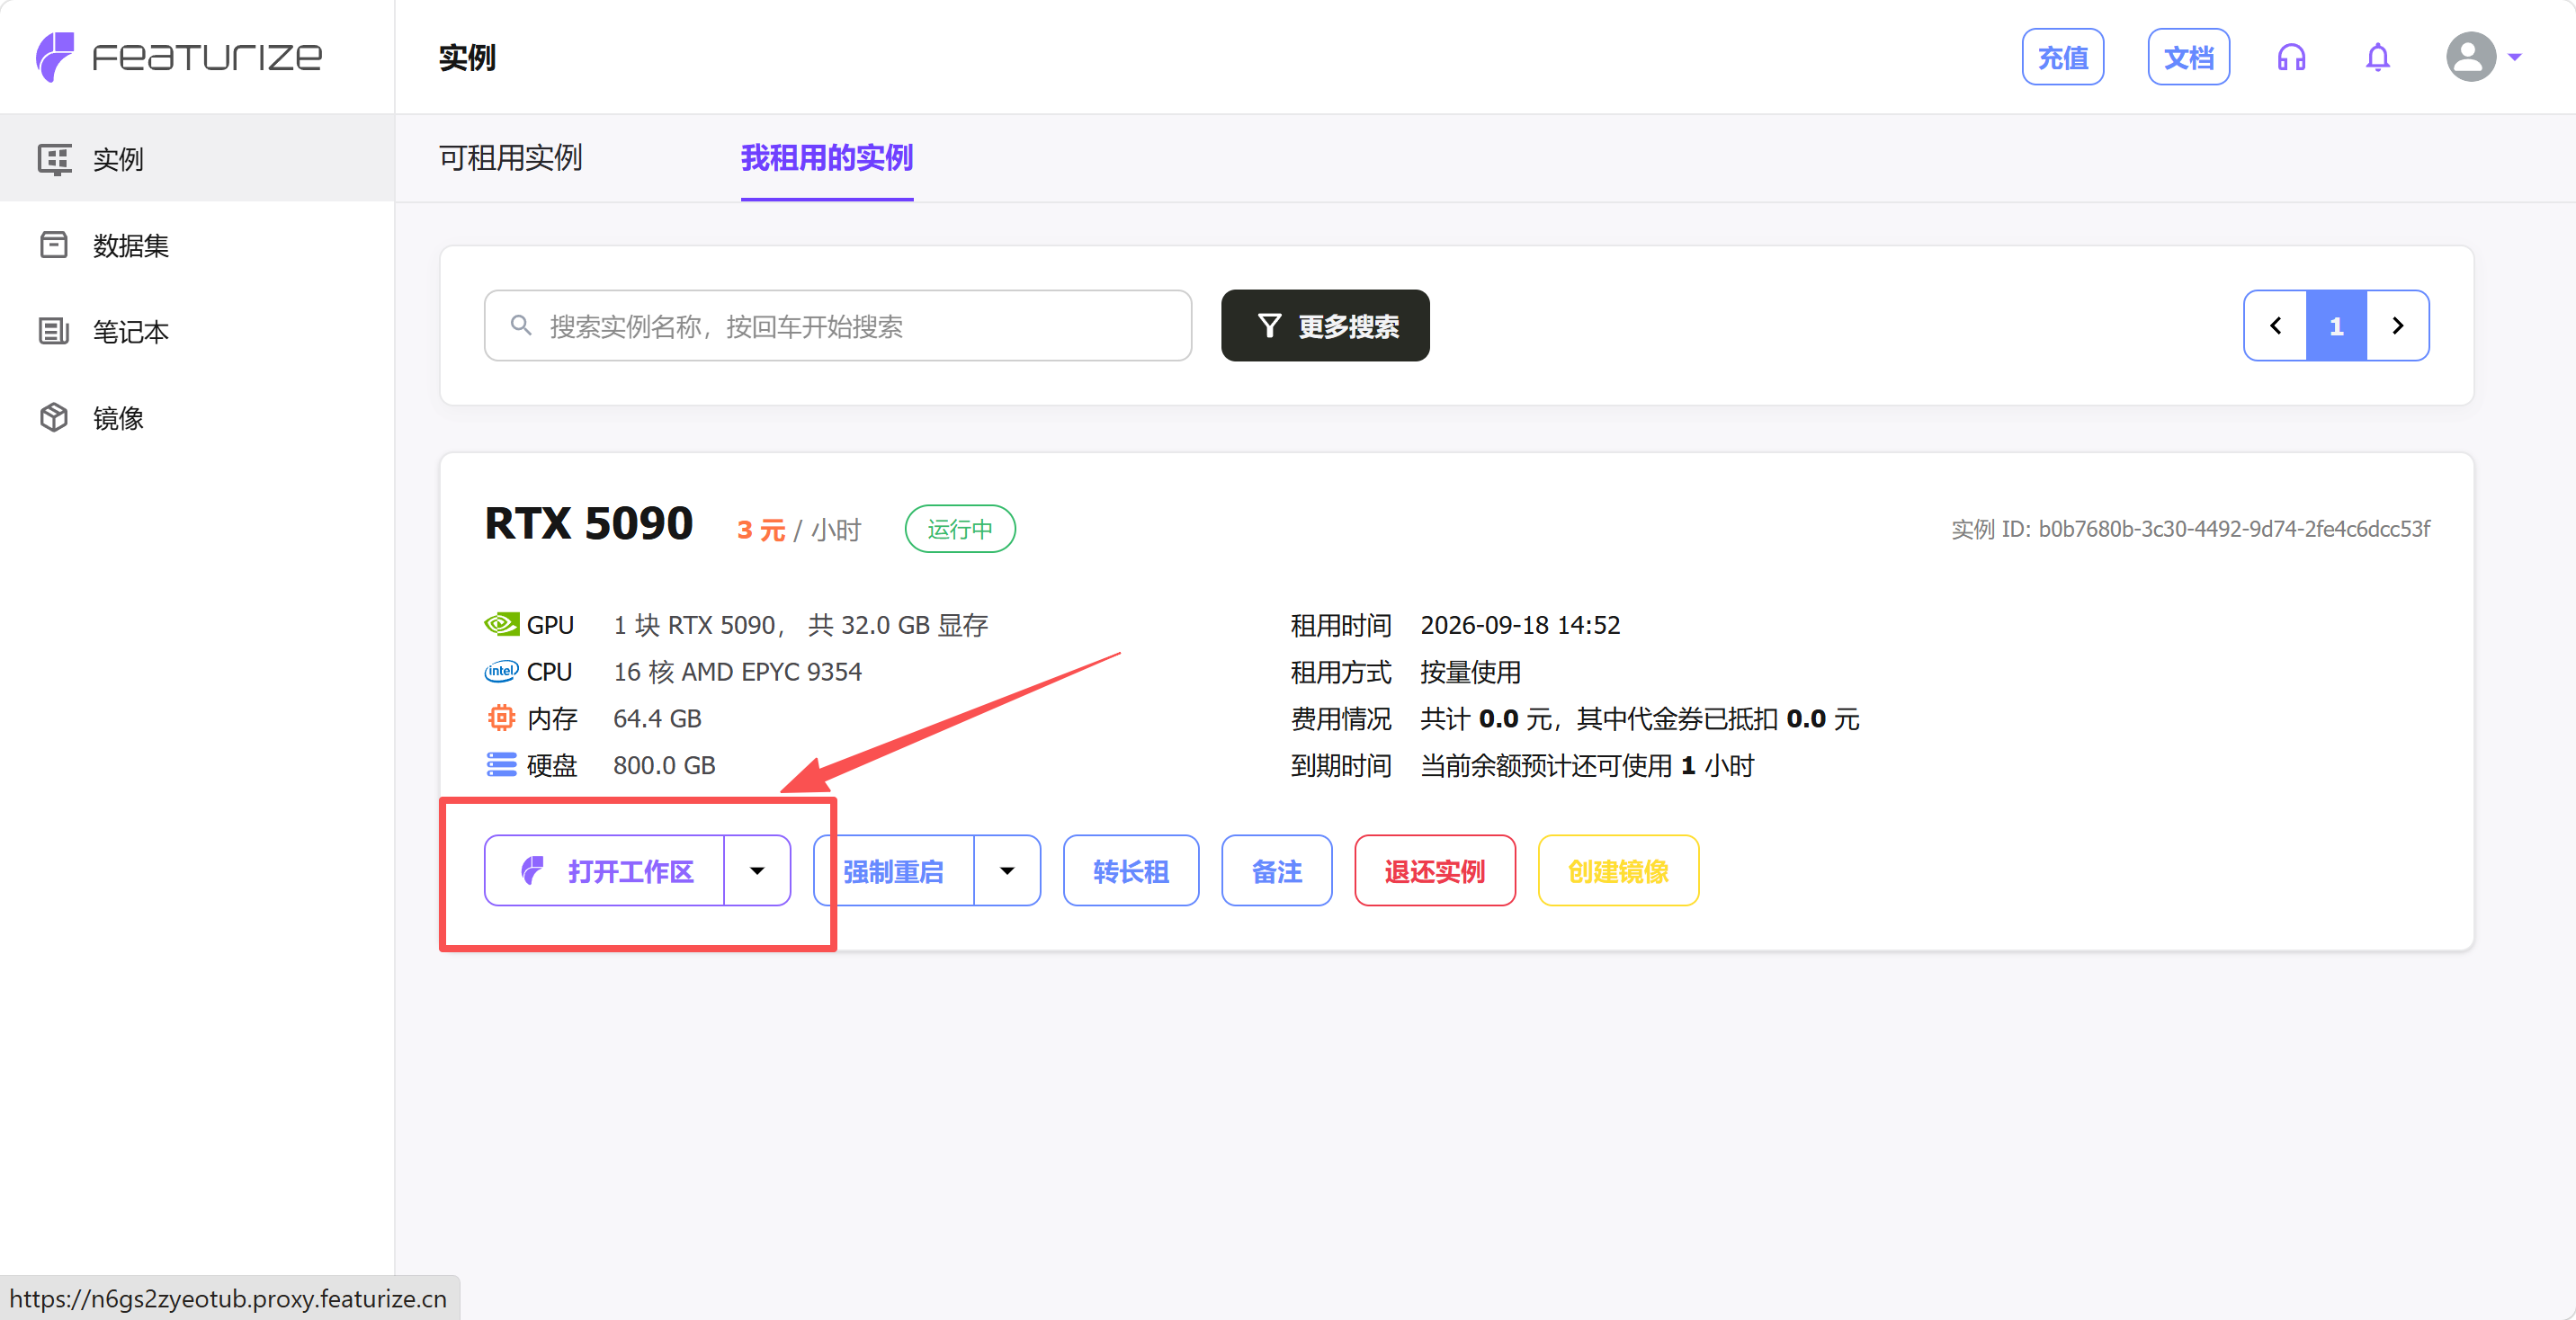
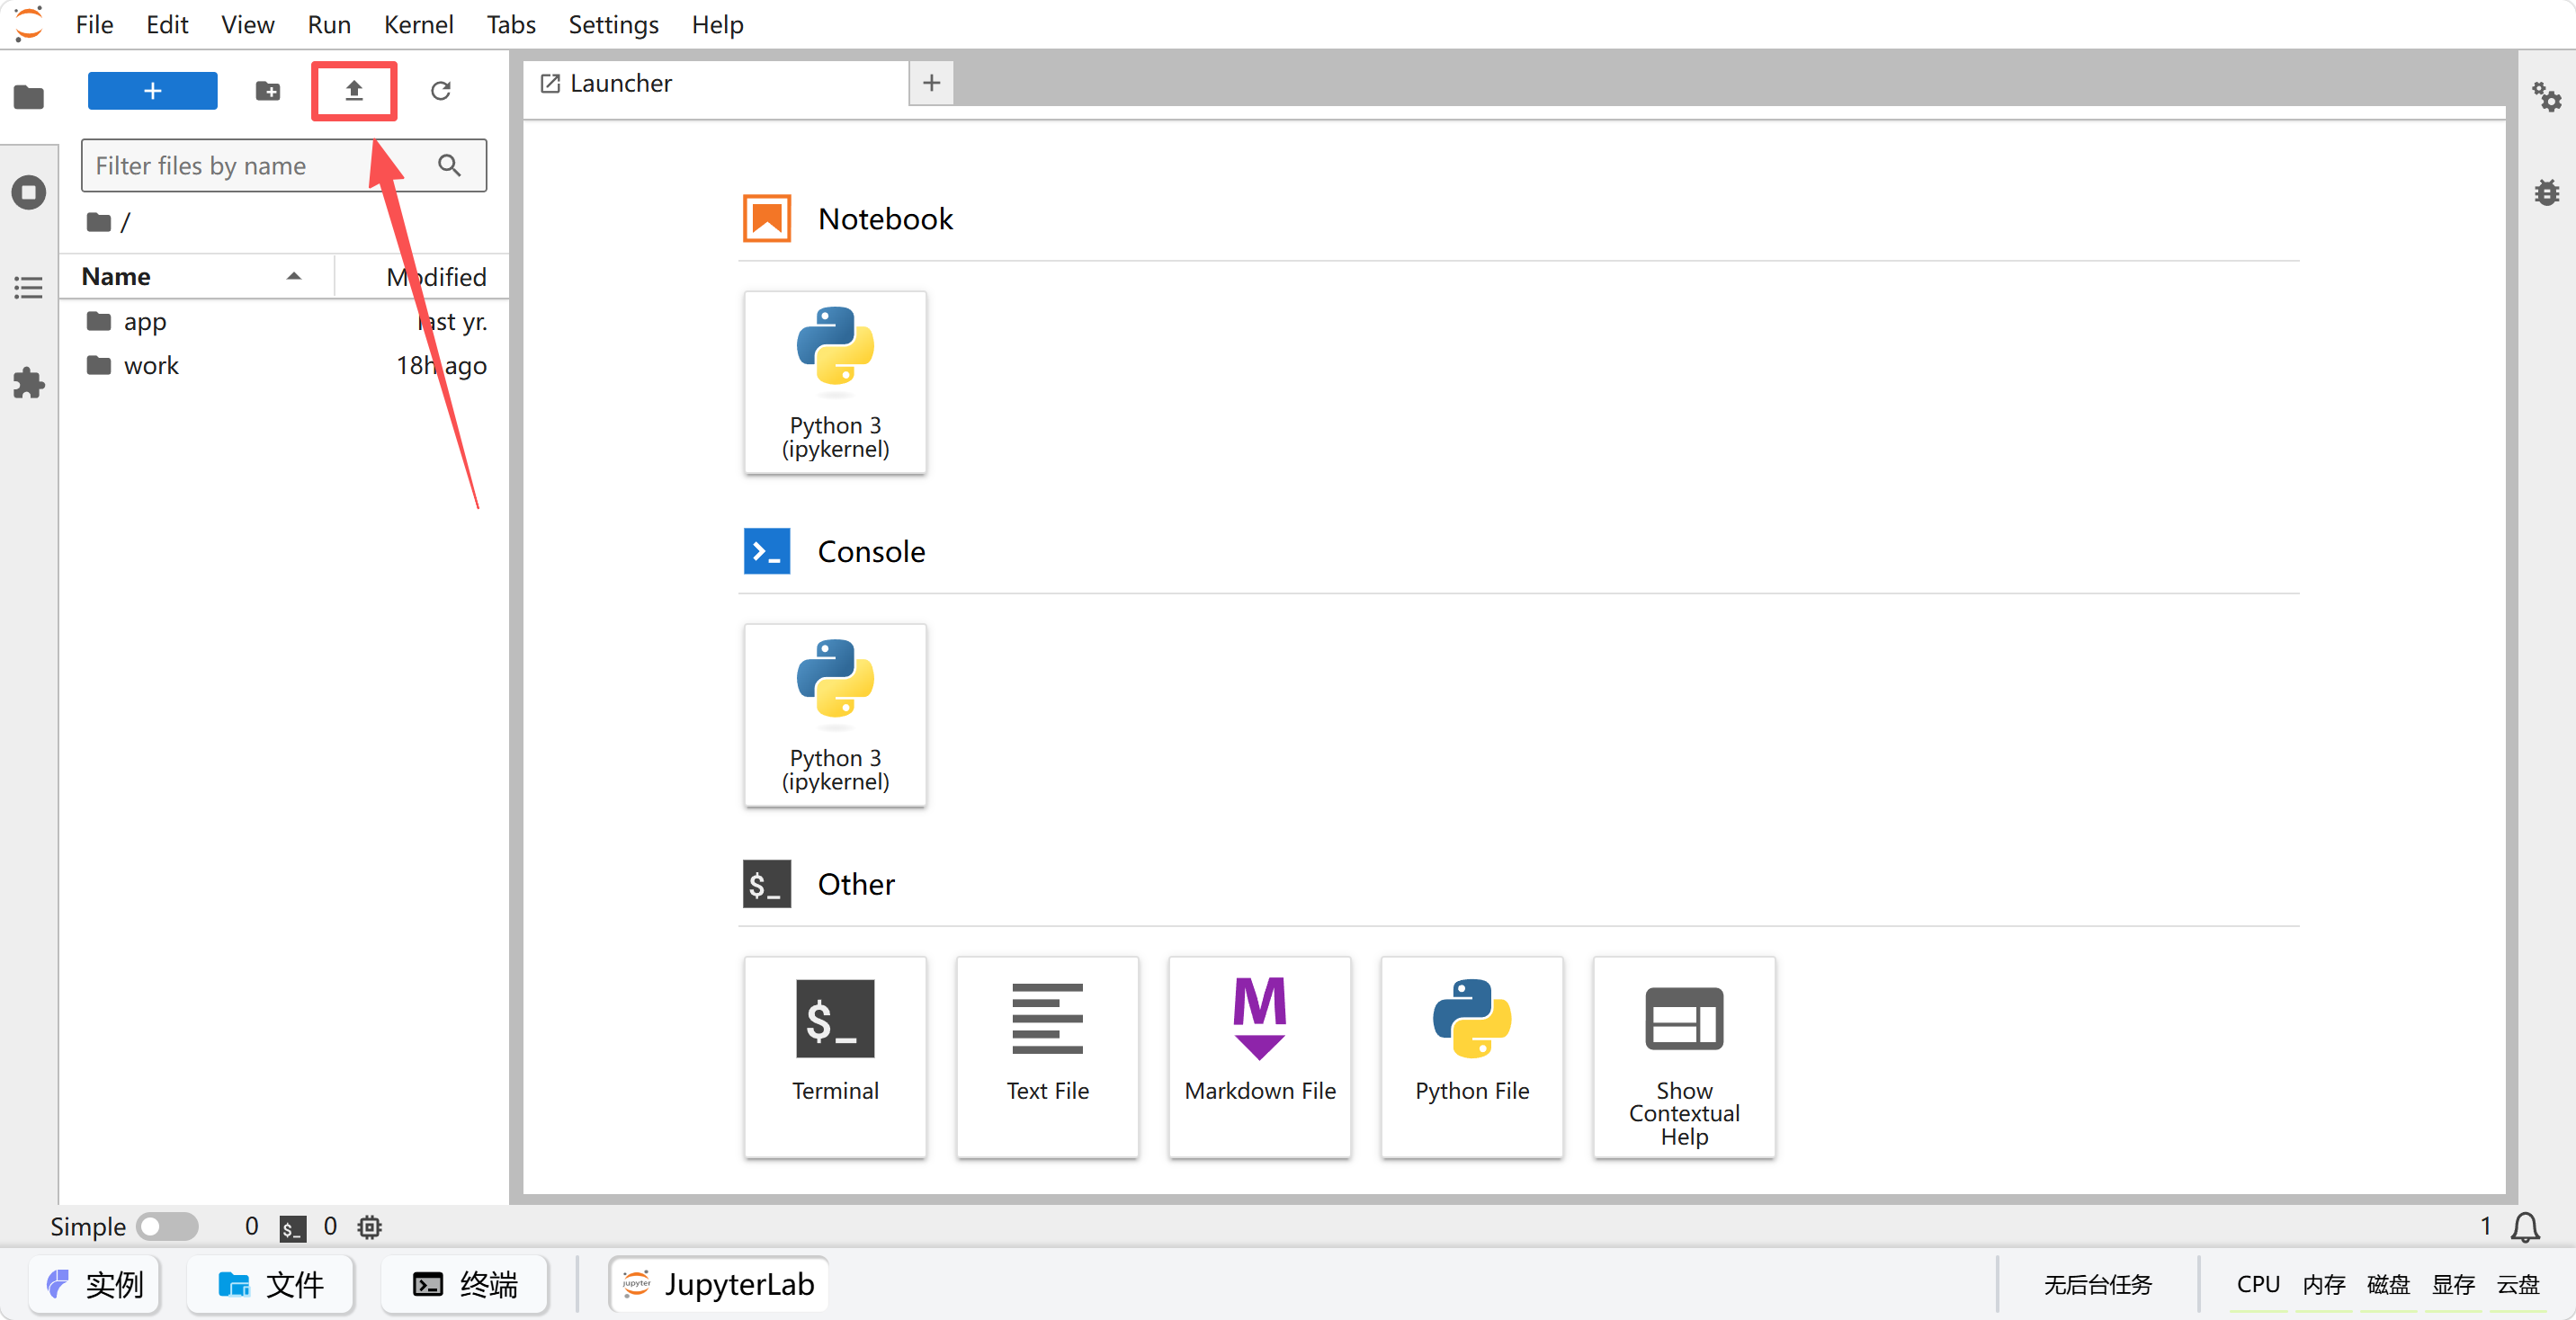
Clique em "JupyterLab" em baixo; no canto superior esquerdo existe um botão de carregamento, onde pode carregar código e datasets
Instalar e configurar o ambiente
conda create -y -n lerobot python=3.12
conda activate lerobot
conda install ffmpeg=7.1.1 -c conda-forge -y
# git clone https://github.com/Seeed-Projects/lerobot.git ~/work/Lerobot
git clone https://github.com/huggingface/lerobot.git
cd lerobot
pip install -e ".[pi]"
pip install wandb --upgrade
# export HF_ENDPOINT=https://hf-mirror.com
hf auth login

# Se não for enviar para o Huggingface e não precisar do wandb, não é necessário instalar
Se na instalação do modelo faltar o training, é necessário instalar adicionalmente
pip install -e ".[training]"
Iniciar sessão no wandb
wandb login
Copie e cole a chave API e prima Enter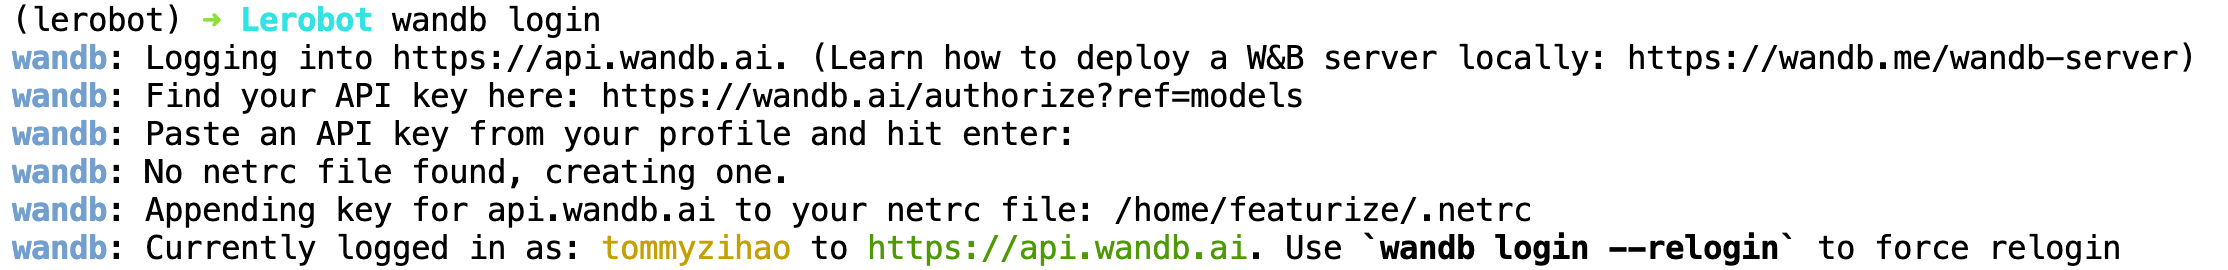
Montar o dataset
Primeiro passo: comprima o dataset recolhido na etapa 6 num zip e carregue-o para o "conjunto de dados" da plataforma de GPU na nuvem (no canto superior esquerdo do JupyterLab existe um botão de carregamento). Depois de a plataforma terminar o processamento, irá fornecer-lhe um comando de download.
Segundo passo: na linha de comando da instância, execute este comando de download e descomprima:
Copie o comando de download da instância, algo como:
featurize dataset download 7f40bdaa-b1a4-4c00-9652-ff26fd079109

unzip lerobot_my_dataset_shake_hands.zip
O dataset aparece no diretório ~.
Depois de descomprimir, pode usar ls ~ para confirmar; o nome do diretório tem de ser exatamente igual ao --dataset.root do comando de treino (tanto este artigo como os seguintes usam ~/lerobot_my_dataset_shake_hands). Se a descompressão criar um nível extra de diretório com o mesmo nome, por exemplo ~/lerobot_my_dataset_shake_hands/lerobot_my_dataset_shake_hands, mova o conteúdo do nível interno para o externo, ou aponte diretamente o --dataset.root para o nível real.
Alterar a frequência de guardar os pesos (opcional)
Abra lerobot/src/lerobot/configs/train.py
Altere save_freq, de 20_000 para 5_000
Assim é possível obter o ficheiro de pesos do modelo mais cedo no treino