

Robótica no JetPack 7.2 — o que funciona no Orin Nano
O JetPack 7.2 colocou este kit numa nova geração de plataforma: Ubuntu 24.04, CUDA 13 e o limite de memória de 8 GB que molda todas as cargas de trabalho de IA. O ecossistema de robótica ainda está a recuperar o atraso em relação a essa mudança. Há peças que funcionam hoje. Outras não. E outras que ainda não podem ser verificadas em nenhuma página oficial.
Esta página é uma página de estado, não um tutorial. Tudo aqui é apenas verificado em documentação — a Juxi não testou estas stacks em hardware. Verifique a data de qualquer página de robótica que leia: várias partes deste ecossistema mudaram em agosto e setembro de 2026. No diagrama abaixo, o grande bloco à direita é executado no kit; o Isaac Sim e o Isaac Lab ficam no bloco Omniverse à esquerda, que é um host separado.
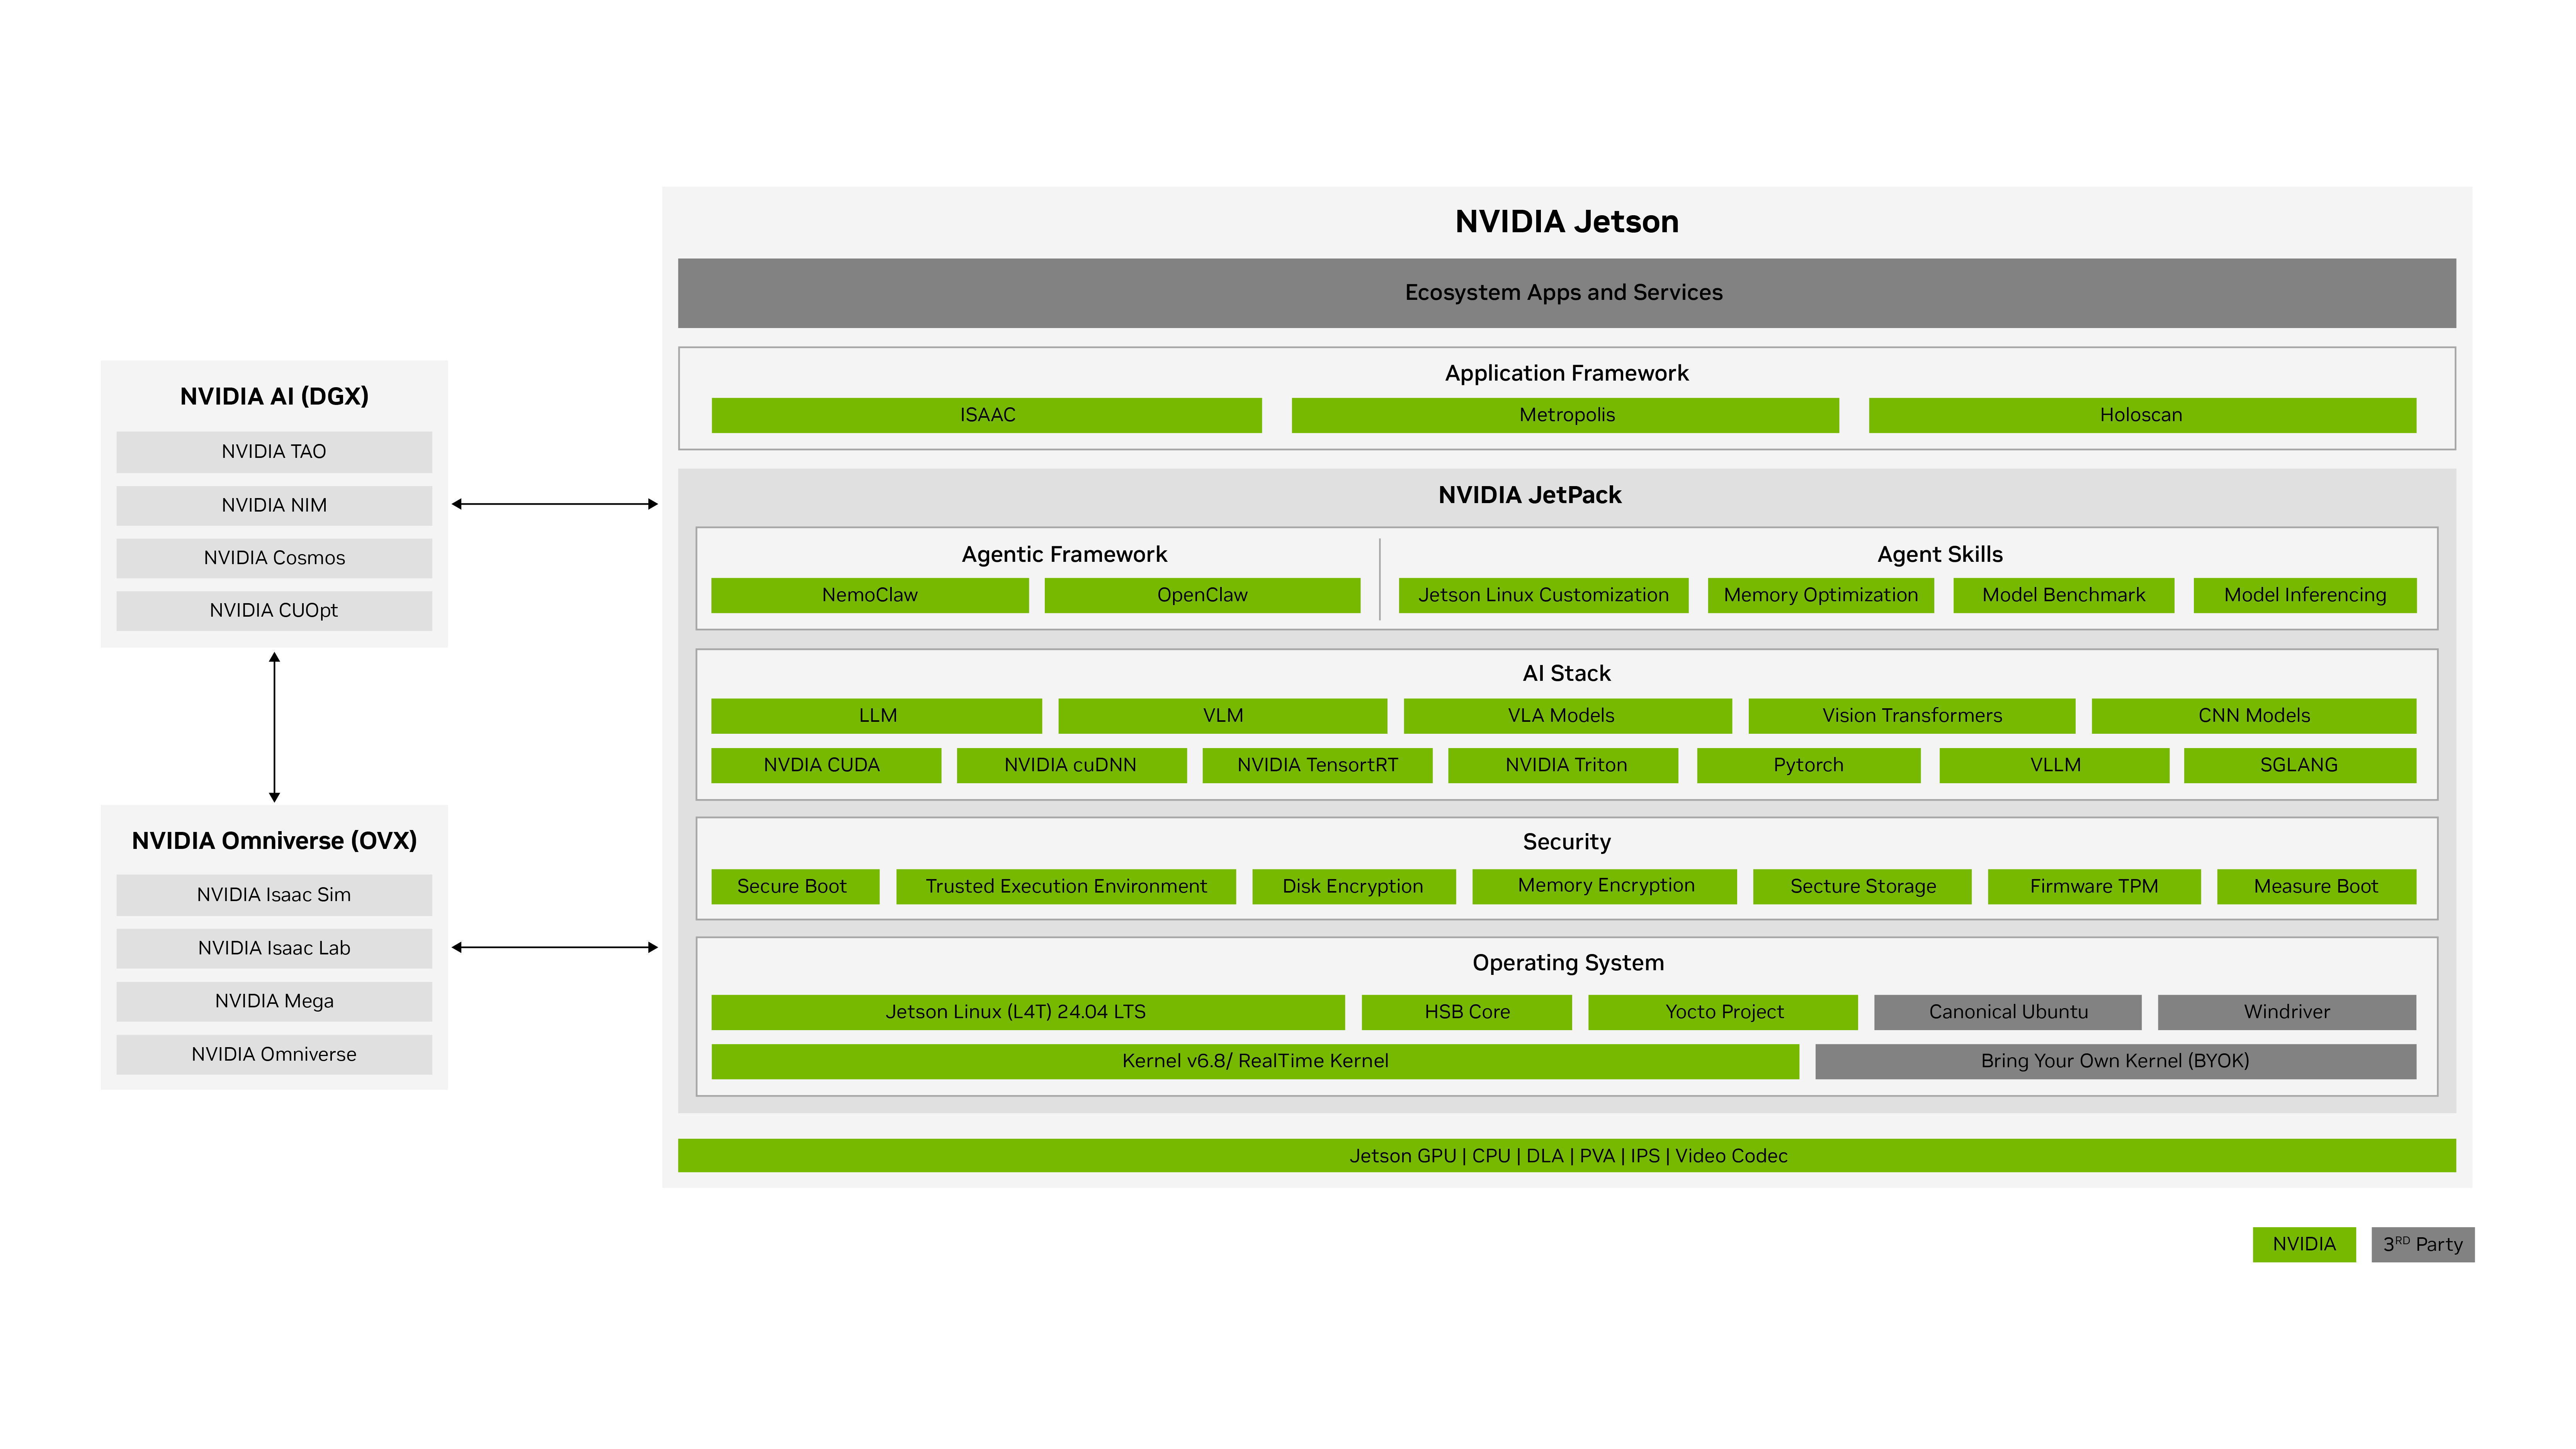
Tabela de estado (verificada em 2026-09-26)
| O que precisa | Estado no JetPack 7.2.1 / Orin Nano (8GB) | Notas |
|---|---|---|
| ROS 2 (núcleo) | ✅ Funciona | O JetPack não instala nem exige nenhuma distribuição ROS. O ROS 2 Jazzy tem pacotes oficiais arm64 para Ubuntu 24.04. Uma resposta de um funcionário da NVIDIA no fórum (2026-09-07) designa o Jazzy como «a distribuição ROS recomendada para o JetPack 7.2.1». As respostas do fórum não são documentação oficial. Passos de instalação abaixo. |
| Isaac ROS (ROS 2 acelerado por hardware) | ⚠️ Lançado em agosto de 2026 — com lacunas reais | Notas de versão do Isaac ROS 4.6.0: «Adicionado suporte para Jetson Orin» e «Adicionado suporte para JetPack 7.2». O Orin Nano Super 8GB aparece na tabela oficial de benchmarks da NVIDIA. Mas os tutoriais não têm secção do Orin Nano, a tabela de suporte pressupõe um SSD NVMe, e a página JetPack da NVIDIA ainda diz «brevemente». Detalhes abaixo. |
| Isaac Sim / Isaac Lab (simulação) | ⛔ Não é executado neste kit | Requer um host x86_64 com uma GPU RTX (mínimo GeForce RTX 4080, 16 GB de VRAM, 32 GB de RAM). GPUs sem RT cores não são suportadas. Existem compilações aarch64 apenas para DGX Spark. Nos fluxos de trabalho de simulação, o simulador é executado na máquina x86_64, não no Jetson. |
| GR00T (modelos fundacionais humanoides) | ⛔ Não neste kit | O pós-treino do GR00T 1.7 requer uma GPU com pelo menos 48 GB de VRAM. O fluxo de trabalho de referência da NVIDIA utiliza um Jetson AGX Thor como computador de borda do robô real. O mesmo fluxo de trabalho converte dados de demonstração para o formato LeRobot — a direção do software coincide, mas o poder de computação não vive aqui. |
| Stacks Python ao estilo do LeRobot (SO-ARM101, LeKiwi, vision kit) | ⚠️ Requer verificação | O limiar da versão de Python está cumprido (o Ubuntu 24.04 traz o Python 3.12.3; o LeRobot exige 3.12 ou mais recente). Mas o upstream não tem um percurso oficial para o JetPack 7.2, e a rota documentada para Jetson é mantida pela comunidade para o JetPack 6.2. Teste a sua stack exata antes de assumir um compromisso. |
| DeepStream | — Não verificado nesta revisão | Abordado na sua própria página — consulte Análise de vídeo com DeepStream. Esta revisão de robótica não voltou a verificar a matriz de suporte do DeepStream. |
| TensorRT Edge-LLM | — Não verificado nesta revisão | Abordado na sua própria página — consulte Inferência local de LLM. Relevante para a robótica sobretudo através de modelos ao estilo VLA. |
| NemoClaw (stack agêntica) | ⚠️ Funciona, suporte de facto | O instalador deteta automaticamente o Jetson (Orin e Thor), e o site da NVIDIA anuncia "Install OpenClaw on Your NVIDIA Jetson Orin Nano™". Mas a matriz oficial de plataformas não tem linha Jetson, e o projeto está em alfa / "Early preview". 8 GB é o mínimo de RAM indicado (16 GB recomendado), com um risco documentado de falta de memória. Consulte IA agêntica. |
Isaac ROS no JetPack 7.2 — o que dizem hoje as páginas oficiais
As páginas da NVIDIA contradizem-se entre si. A página de transferências do JetPack 7.2.1 ainda lista «NVIDIA Isaac™ ROS — brevemente». As páginas do projeto Isaac ROS dizem que o suporte já foi lançado. Para o próprio Isaac ROS, as páginas do projeto são a fonte mais específica e são mais recentes:
- Isaac ROS 4.6.0 (2026-08-18) — notas de versão: «Adicionado suporte para Jetson Orin» e «Adicionado suporte para JetPack 7.2». Primeira versão 4.x com essa combinação.
- Plataformas suportadas: «As plataformas definidas nesta tabela são as únicas combinações de hardware e software que o Isaac ROS testa e suporta oficialmente.» A linha do Jetson: "Jetson Thor (T5000 and T4000) and Jetson Orin", JetPack 7.2, armazenamento "128+ GB NVMe SSD". A tabela diz "Jetson Orin" (a família), não "Orin Nano".
- Benchmarks: a tabela de desempenho tem uma coluna dedicada "Orin Nano Super 8GB" com entradas reais — por exemplo, o AprilTag Node a 720p, 104 fps, e o grafo Mobile SAM a 720p, 4.80 fps. Estes são números publicados pela NVIDIA para este dispositivo, não medições da Juxi. As cargas de trabalho mais pesadas mostram um traço ("–"): FoundationPose, Grounding DINO e o SAM completo não estão listados como executáveis.
- Isaac ROS 5.0.0 (2026-09-21) passou para ROS 2 Lyrical Luth. O repositório apt público do ROS 2 não fornece pacotes ROS 2 Lyrical para Ubuntu 24.04; a NVIDIA publica-os no seu próprio Isaac ROS Buildfarm CDN. O Isaac ROS 4.6 mantém-se no ROS 2 Jazzy. Escolha o 4.6 para a stack Jazzy convencional.
Lacunas a conhecer antes de assumir um compromisso:
- Sem secção de configuração do Orin Nano. Os tutoriais para Jetson abrangem apenas o Jetson AGX Thor e o Jetson AGX Orin; a única ligação relevante para o Orin Nano é o guia de definições de alimentação.
- Pressupõe-se um SSD NVMe. A coluna de armazenamento diz "128+ GB NVMe SSD". Este kit é expedido sem qualquer armazenamento, pelo que uma configuração apenas com microSD fica fora da expectativa declarada (consulte Início rápido).
- Desfasamento de versões. As páginas de configuração do 4.6 pedem que confirme "R39 (release), REVISION: 2.0" (L4T r39.2.0) a partir de
cat /etc/nv_tegra_release; este kit é expedido com JetPack 7.2.1 = L4T r39.2.1. Valide no Docker antes de migrar um robô de produção. - Câmaras e OpenCV. As câmaras Intel RealSense são «suportadas apenas em modo Docker. Os modos Virtual Environment e Bare Metal não são suportados.» O JetPack 7.2 também instala o OpenCV 4.8.0, enquanto o Isaac ROS é testado com o 4.6.0 — a correção está nos passos de instalação abaixo.
- Uma regressão na versão 5.0. No Isaac ROS 5.0, o codificador de imagem DNN pode ter um débito inferior ao da versão 4.6. Se esse nó for importante, considere o 4.6.
Importante: se o Isaac ROS está no seu caminho crítico, pondere o momento. O suporte no JetPack 7.2 é real, mas recente (agosto de 2026), e a documentação para o Orin Nano é escassa. Este kit já era um alvo suportado do Isaac ROS na era JetPack 6.2 (Isaac ROS 3.2 Update 1, janeiro de 2025). Uma equipa que precise da combinação mais estabelecida e não possa absorver a agitação de uma primeira versão tem argumentos sólidos para se manter numa configuração da era JetPack 6.2. Todos os outros: avancem para o 7.2.1, mas validem o vosso pipeline exato no Docker neste kit antes de assumir o compromisso.
Simulação e treino — uma máquina diferente
O Isaac Sim 6.0 não é executável neste kit. Mínimos publicados para o percurso Linux x86_64: GeForce RTX 4080, 16 GB de VRAM, 32 GB de RAM, 50 GB de SSD. «GPUs sem RT Cores (A100, H100) não são suportadas.» A compilação aarch64 «é atualmente suportada apenas em sistemas DGX Spark». Nos fluxos de trabalho de simulação do Isaac ROS, «o Isaac Sim é executado numa máquina x86_64 que fornece dados de sensores e informação do mundo» — o Jetson é o alvo de implementação.
No extremo mais exigente do robot learning, a divisão é a mesma: o pós-treino do GR00T 1.7 precisa de pelo menos 48 GB de VRAM, e o fluxo de trabalho de referência da NVIDIA usa um Jetson AGX Thor como computador de borda do robô real. A regra: simule e treine num PC, implemente e execute a inferência no kit. Se o Isaac Sim era o motivo para considerar um Orin Nano, é a máquina errada para essa tarefa.
LeRobot e stacks de robôs em Python — a questão da compatibilidade
- A questão da versão de Python tem uma resposta clara: a 3.12 serve. O Python de sistema do Ubuntu 24.04 é o 3.12.3, e o LeRobot (0.6.2) exige Python 3.12 ou mais recente. A atualização não bloqueia o LeRobot por razões de versão de Python.
- Mas o upstream não tem percurso para o JetPack 7.2. A página oficial de instalação do LeRobot indica que, no Jetson, não existe descodificação de vídeo acelerada por GPU por predefinição (a biblioteca recorre ao pyav), que as wheels torchcodec aarch64 requerem PyTorch 2.11 ou mais recente, e que a sua compilação Docker para Jetson se destina ao JetPack 6.2 e é mantida pela comunidade. Nenhuma declaração oficial indica que o LeRobot atual tenha wheels CUDA aarch64 prontas para o CUDA 13 do JetPack 7.2.
- Portanto: «requer verificação» — nem «suportado», nem «avariado». Antes de desenhar em torno do LeRobot neste kit, teste a sua stack exata: instale-a, execute uma política pequena e confirme que a inferência utiliza a GPU.
Nota da Juxi: os nossos kits de robô (SO-ARM101, LeKiwi, vision kit) baseiam-se no LeRobot. Neste kit com o JetPack 7.2.1, ainda não existe um percurso testado, nem do upstream nem da Juxi. O JetPack 6.2 é a plataforma de referência para a rota mantida pela comunidade. Confirme com o apoio da Juxi (consulte Downloads) antes de comprometer um calendário de projeto com o LeRobot neste kit.
O que funciona hoje
ROS 2 Jazzy — a base
O JetPack não inclui o ROS. O percurso funcional é a instalação oficial do ROS 2 Jazzy via deb para Ubuntu 24.04 (arm64), resumida da documentação do ROS 2:
sudo apt install software-properties-common
sudo add-apt-repository universe
sudo apt update && sudo apt install curl -y
export ROS_APT_SOURCE_VERSION=$(curl -s https://api.github.com/repos/ros-infrastructure/ros-apt-source/releases/latest | grep -F "tag_name" | awk -F'"' '{print $4}')
curl -L -o /tmp/ros2-apt-source.deb "https://github.com/ros-infrastructure/ros-apt-source/releases/download/${ROS_APT_SOURCE_VERSION}/ros2-apt-source_${ROS_APT_SOURCE_VERSION}.$(. /etc/os-release && echo ${UBUNTU_CODENAME:-${VERSION_CODENAME}})_all.deb"
sudo dpkg -i /tmp/ros2-apt-source.deb
sudo apt update
sudo apt install ros-jazzy-ros-base    # or: ros-jazzy-desktop
source /opt/ros/jazzy/setup.bash
Isaac ROS 4.6 — quando precisa de perceção acelerada
Instale a partir do repositório apt da NVIDIA (a página oficial lista os comandos exatos do keyring): repositório https://isaac.download.nvidia.com/isaac-ros/release-4.6, canal noble-jetpack; espelho para a China isaac.download.nvidia.cn. Depois:
sudo apt-get install isaac-ros-cli
mkdir -p ~/workspaces/isaac_ros-dev/src
echo 'export ISAAC_ROS_WS="${ISAAC_ROS_WS:-${HOME}/workspaces/isaac_ros-dev/}"' >> ~/.bashrc
Remova uma vez o OpenCV 4.8.0 pré-instalado (ver a lista de lacunas acima); o Isaac ROS instala então automaticamente a sua versão fixada OpenCV 4.6.0:
sudo apt-get remove -y libopencv* opencv*A NVIDIA recomenda o Docker: «O Docker é a opção recomendada para a maioria dos utilizadores. Proporciona o mais alto nível de isolamento em relação ao seu sistema anfitrião.» Isto também corresponde ao requisito das câmaras RealSense (apenas Docker).
NemoClaw e a stack agêntica
O instalador deteta automaticamente dispositivos NVIDIA Jetson (Orin e Thor) e aplica a configuração de host específica do JetPack. Duas ressalvas: o projeto está em alfa ("Early preview") e a sua matriz oficial de plataformas não tem linha Jetson, pelo que o suporte é de facto, não uma afirmação oficial. 8 GB é o mínimo de RAM indicado (16 GB recomendado), com um risco documentado de falta de memória em torno da imagem de sandbox de cerca de 2.4 GB. Consulte IA agêntica.
Recomendação
- Apenas ROS 2: construa hoje sobre o JetPack 7.2.1 com o ROS 2 Jazzy. Isto funciona.
- Isaac ROS no caminho crítico: suportado desde agosto de 2026, mas recente, com documentação escassa para o Orin Nano. Valide no Docker; planeie um NVMe. Se precisar da combinação mais estabelecida, uma configuração da era JetPack 6.2 continua defensável — consulte o guia de migração para os custos de reconstrução em qualquer dos casos.
- Precisa de simulação ou treino: preveja um PC RTX separado (Isaac Sim) e um dispositivo da classe Thor para trabalho da classe GR00T. Este kit não consegue fazer nenhuma dessas tarefas.
- Baseado no LeRobot: requer verificação. Teste primeiro; o JetPack 6.2 é a referência para a rota documentada.
- Não compre este kit para: Isaac Sim, pós-treino do GR00T ou cargas de trabalho em tempo real da classe SAM completo / Grounding DINO / FoundationPose — as três últimas não estão listadas como executáveis na tabela de benchmarks da NVIDIA para este dispositivo.
Ainda por esclarecer
- micro-ROS: não foi encontrada nenhuma página oficial específica para Jetson (dois URLs oficiais de micro.ros.org devolvem 404 atualmente). Considere a combinação como não verificada.
- Distribuição ROS após o Isaac ROS 5.0: a resposta do fórum que recomenda o Jazzy é anterior ao 5.0 (2026-09-21); não foi encontrada nenhuma declaração posterior ao 5.0.
- LeRobot no JetPack 7.2: nenhuma declaração oficial; verifique a disponibilidade de wheels aarch64 do PyTorch para CUDA 13 antes de assumir um compromisso.
- Configurações apenas com microSD com o Isaac ROS: a tabela de suporte diz NVMe, mas isto não é repetido especificamente para o Orin Nano.
- "Jetson Orin" vs. "Orin Nano": a tabela de plataformas usa o nome da família; "Orin Nano Super 8GB" aparece apenas na tabela de benchmarks. Não está esclarecido se a NVIDIA trata estes casos como afirmações de suporte distintas.
- DeepStream e TensorRT Edge-LLM: não re-verificados nesta revisão de robótica — consulte as suas próprias páginas.
Fontes
- Isaac ROS — Introdução (plataformas suportadas, Docker, ROS 2 Lyrical; verificado em 2026-09-26)
- Isaac ROS 4.6 — Introdução (emparelhamento com Jazzy, instalação apt, nota sobre o OpenCV; verificado em 2026-09-26)
- Isaac ROS 5.0 — Introdução (Isaac Sim em x86_64; verificado em 2026-09-26)
- Isaac ROS — Lançamentos (notas 4.6.0 e 5.0.0; limitações das câmaras RealSense e do codificador DNN; verificado em 2026-09-26)
- Isaac ROS — Desempenho (coluna de benchmarks do Orin Nano Super 8GB; verificado em 2026-09-26)
- Isaac ROS Buildfarm CDN (pacotes ROS 2 Lyrical para Ubuntu 24.04; verificado em 2026-09-26)
- Requisitos de instalação do Isaac Sim 6.0 (verificado em 2026-09-26)
- Fluxo de trabalho ponta a ponta do GR00T — pré-requisitos (verificado em 2026-09-26)
- Fórum de desenvolvedores da NVIDIA — "Is ROS2 Jazzy the correct version..." (resposta de um funcionário; fórum, não documentação oficial) (verificado em 2026-09-26)
- Instalação do ROS 2 Jazzy — pacotes deb (upstream) (verificado em 2026-09-26)
- Instalação do ROS 2 Jazzy — repositórios apt (upstream) (verificado em 2026-09-26)
- Guia de instalação do LeRobot (upstream) (verificado em 2026-09-26)
- LeRobot pyproject.toml (upstream) (restrições de versões de Python e torchcodec; verificado em 2026-09-26)
- Ubuntu Noble — pacote python3 (Python 3.12.3; verificado em 2026-09-26)
- NemoClaw — pré-requisitos (verificado em 2026-09-26)
- NemoClaw — matriz de suporte de plataformas (fase alfa; sem linha Jetson; verificado em 2026-09-26)
- NemoClaw — resolução de problemas do instalador (deteção automática de Jetson) (verificado em 2026-09-26)
- NVIDIA — Build a Claw ("Install OpenClaw on Your NVIDIA Jetson Orin Nano™") (verificado em 2026-09-26)
- Página de transferências do JetPack 7.2.1 (a matriz de componentes lista o Isaac ROS como «brevemente») (verificado em 2026-09-26)
Estado: rascunho, pendente de revisão por cheny. A disponibilidade do ecossistema muda rapidamente — volte a verificar as páginas da NVIDIA e do upstream indicadas antes de confiar nesta tabela. Ainda não verificado em hardware físico pela Juxi Technology.
NVIDIA® e Jetson™ são marcas comerciais da NVIDIA Corporation. Esta página é publicada pela Juxi Technology e não é uma publicação da NVIDIA.