

Computador Mac
Rever os números das portas
Braço seguidor:
/dev/tty.usbmodem5AAF2193061
/dev/tty.wchusbserial5AAF2193061
Braço líder:
/dev/tty.usbmodem5AAF2194741
/dev/tty.wchusbserial5AAF2194741
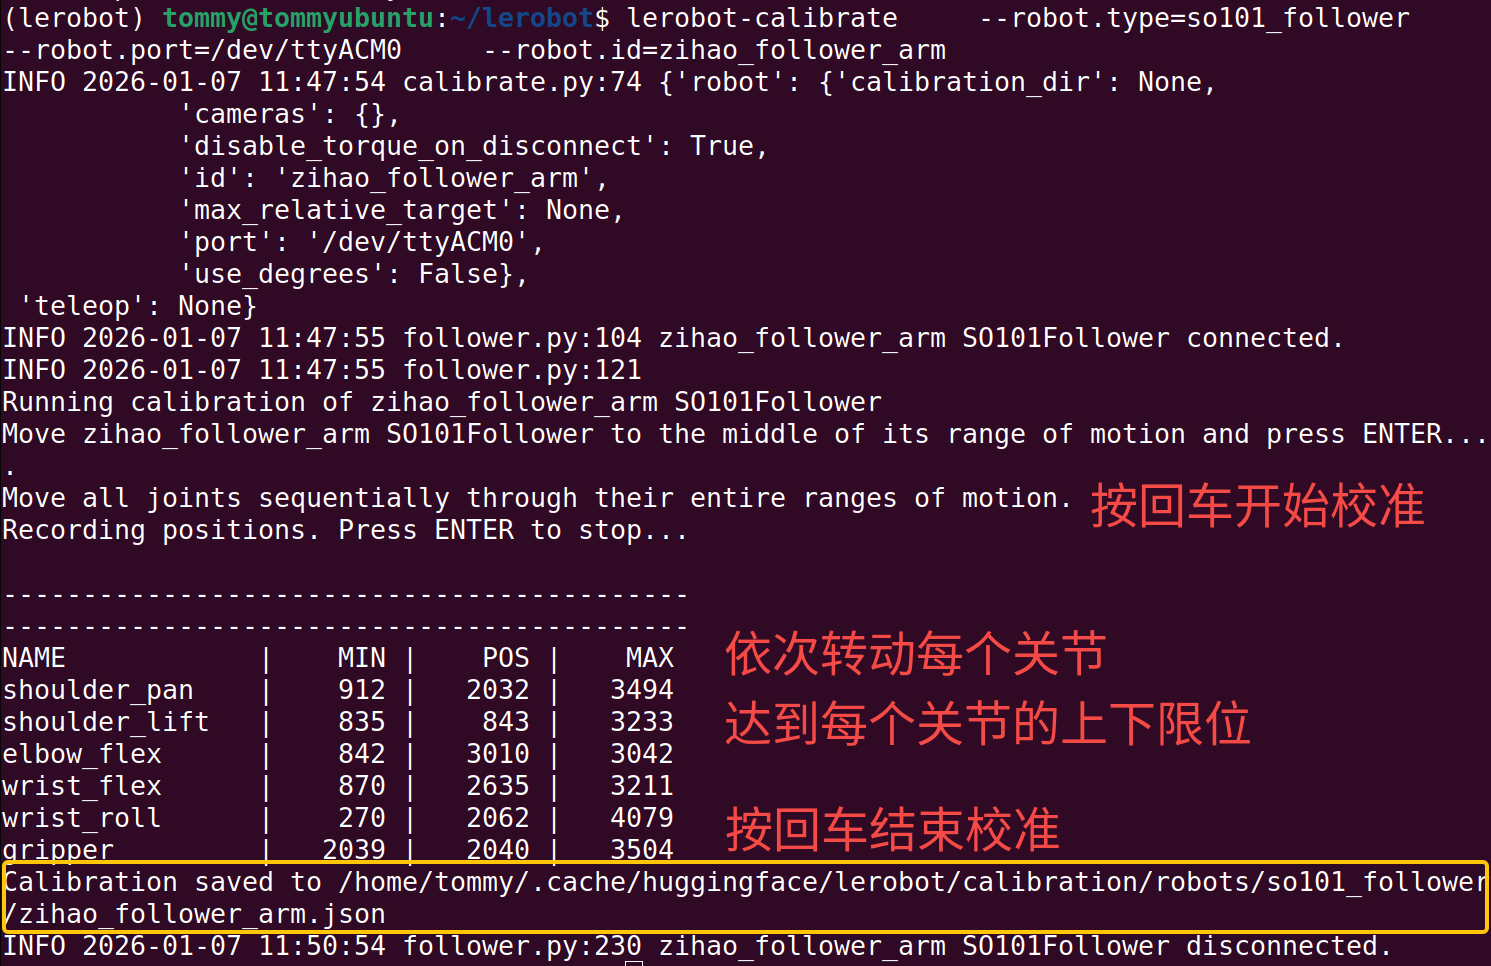
Calibrar o braço seguidor Follower (nova articulação «wrist_yaw»)
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=zihao_follower_arm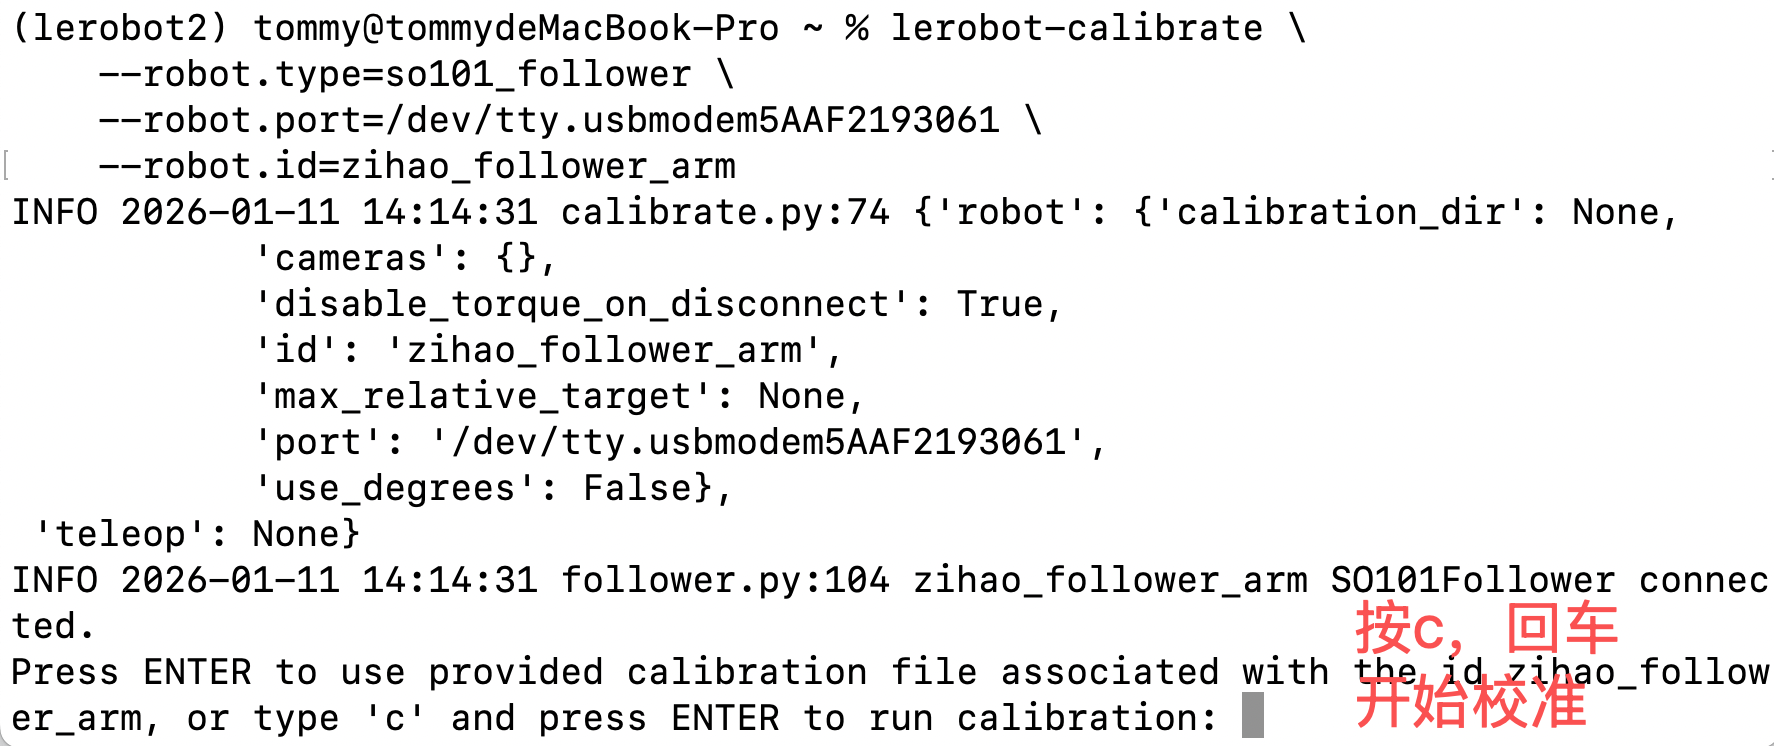
Calibrar o braço líder Leader (nova articulação «wrist_yaw»)
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=zihao_leader_arm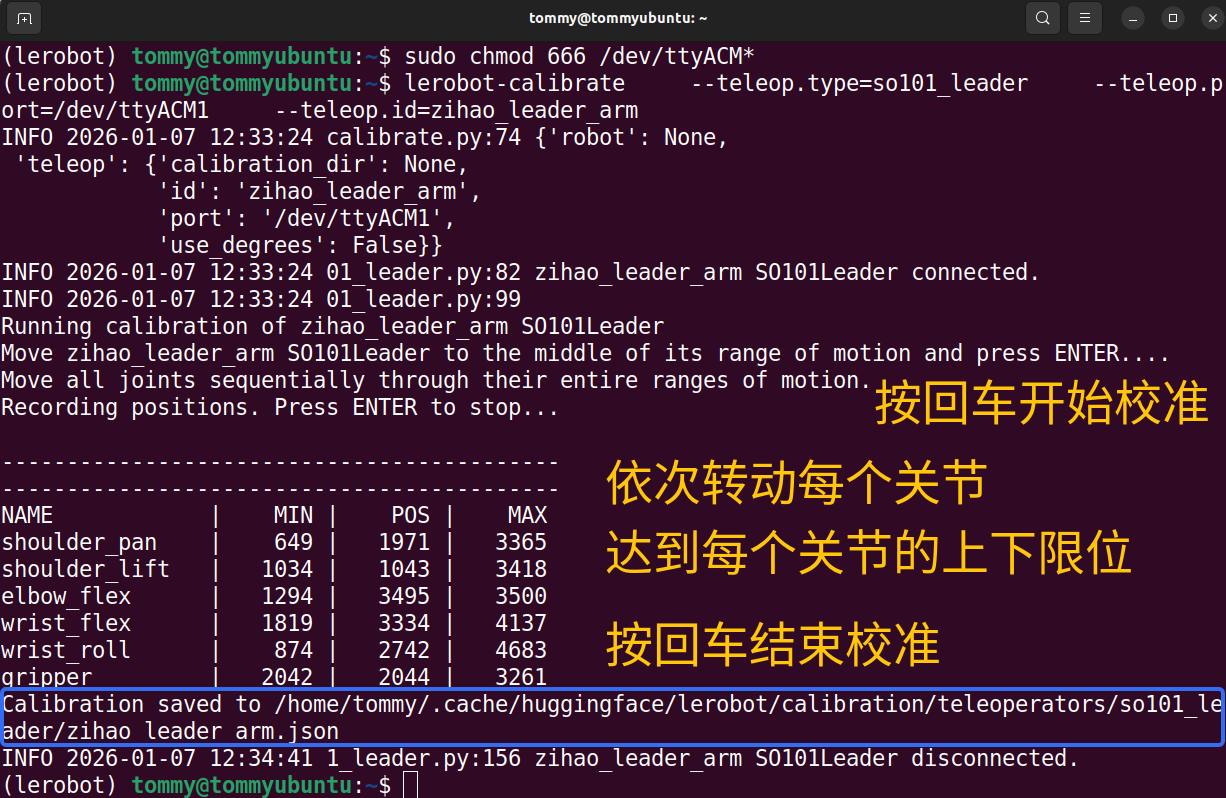
Ver o ficheiro de configuração de calibração
Shell
sudo nano /Users/tommy/.cache/huggingface/lerobot/calibration/teleoperators/so101_leader/zihao_leader_arm.jsonBugs comuns
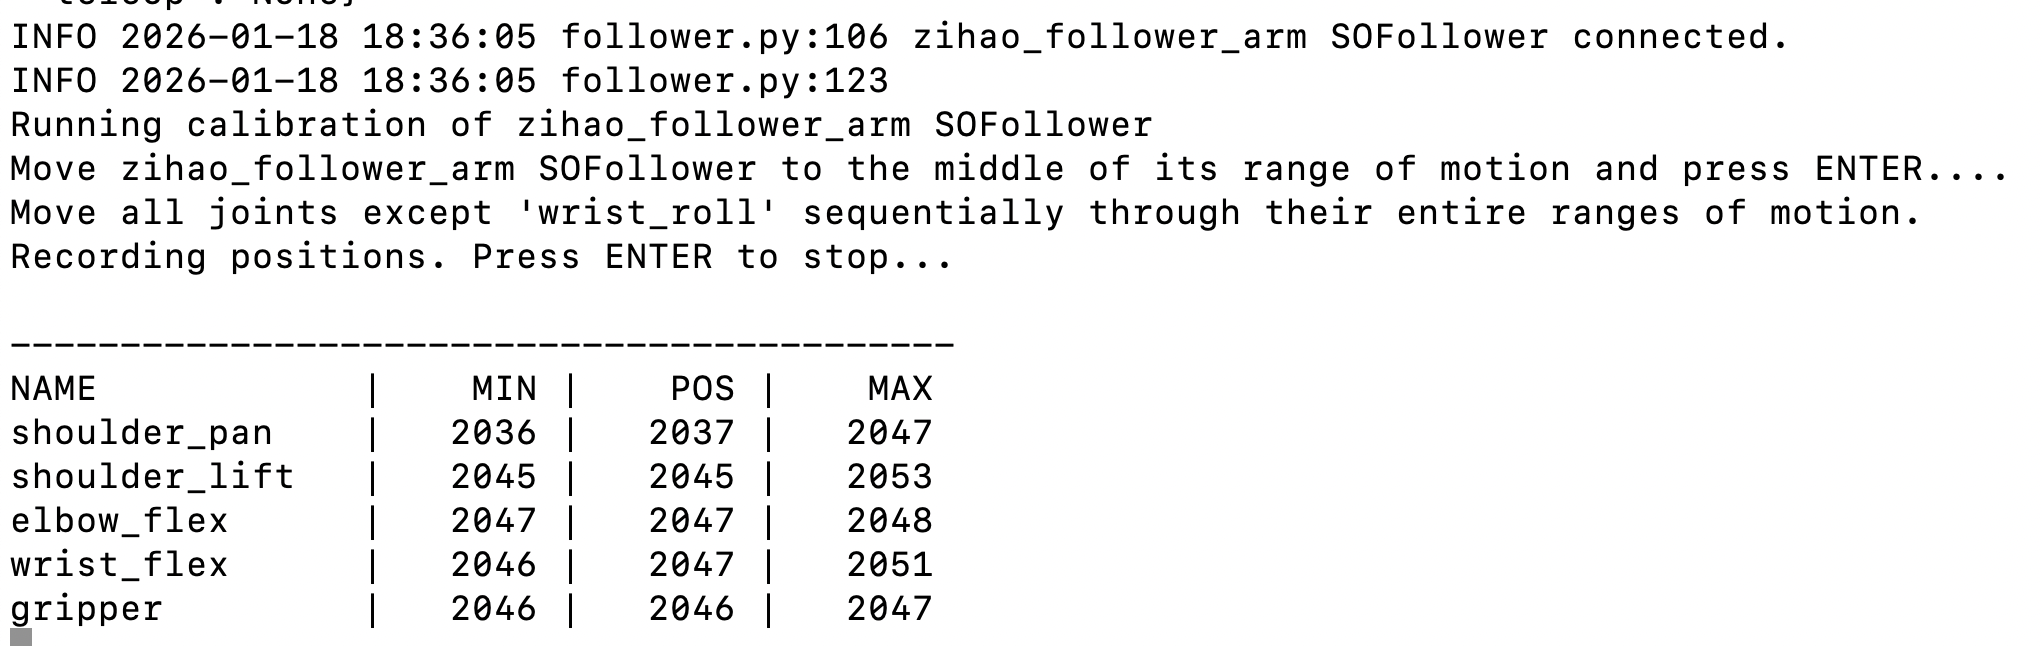
- Não se encontra um ou vários dos servos (não afeta)
Notas
① Um dos braços para de se mover depois de atingir o limite
É necessário recalibrar
② Não se encontra o servo
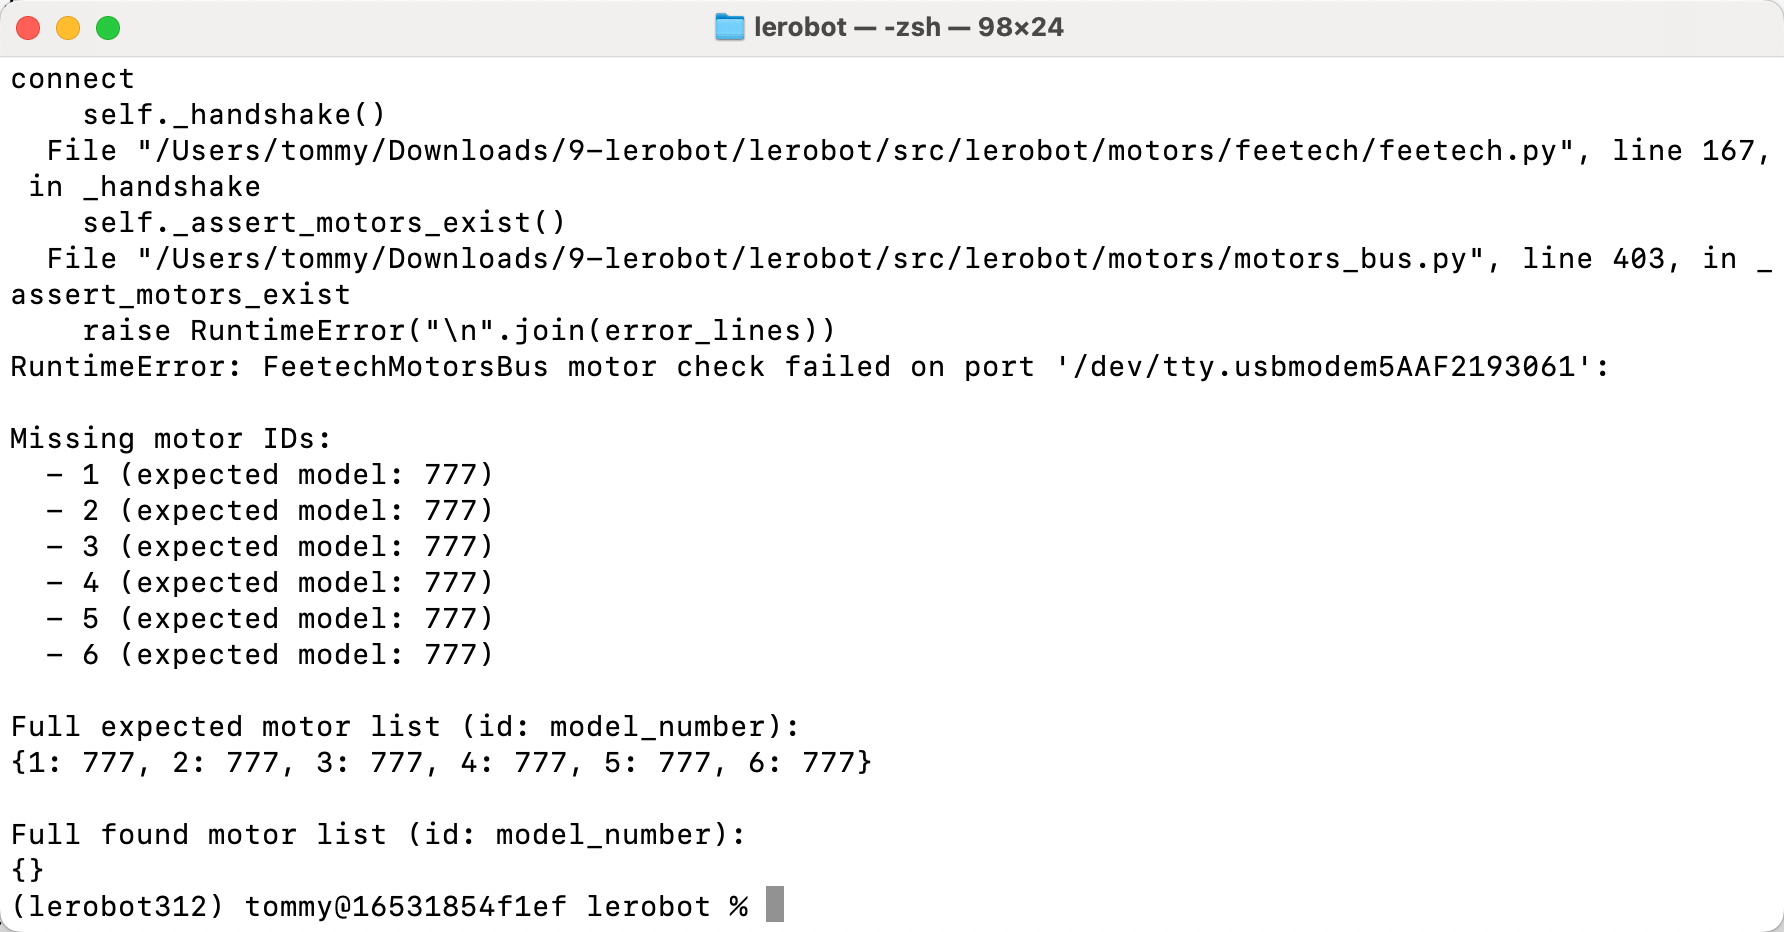
O servo não tem a alimentação ligada