Tutorial de utilização do Arduino Nano
Esta página é a demonstração com Arduino Nano da versão de servos de barramento SCS0009. Para cablagem TTL e definição de IDs, ver Depuração e calibração dos servos SCS0009; para mais exemplos, ver Exemplos Arduino / Python.
Modo de cablagem (placa controladora dos servos + placa Nano)
Verifique bem a posição dos pinos da placa Nano (ou seja, a placa de desenvolvimento 328P)!
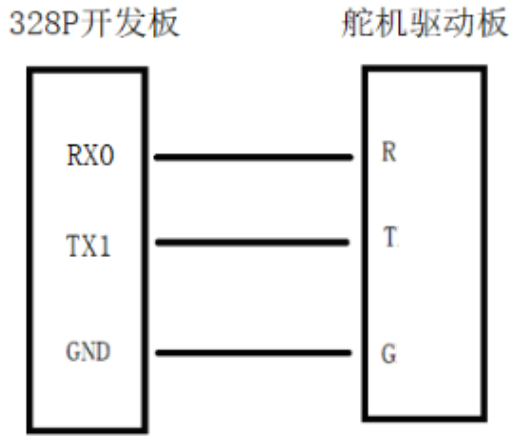
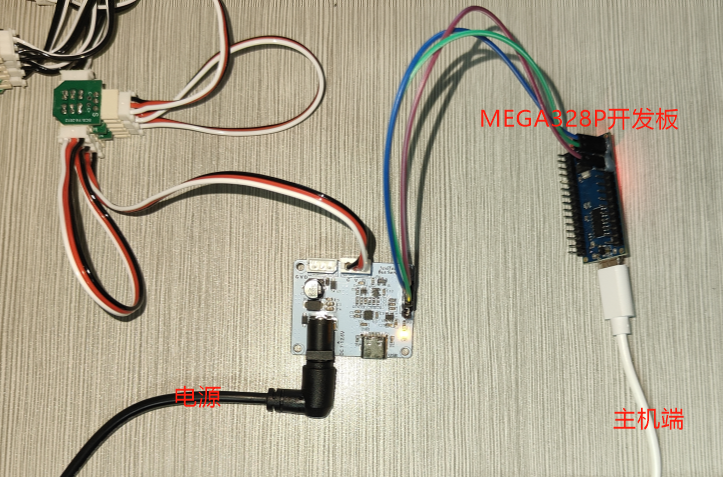
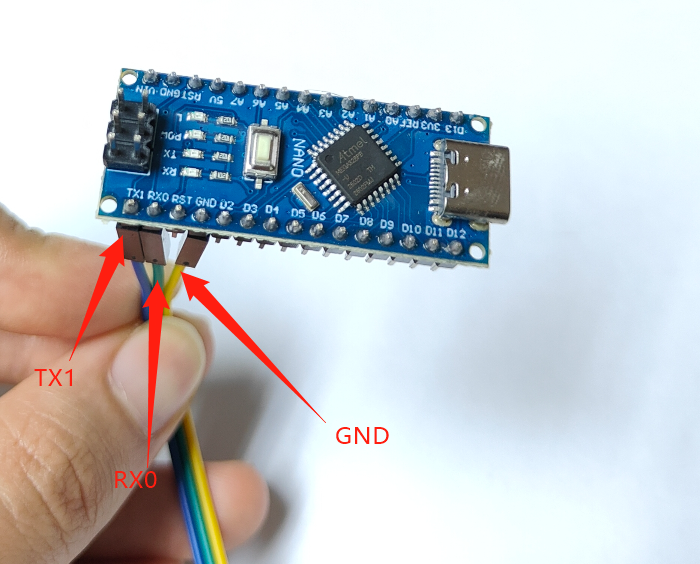
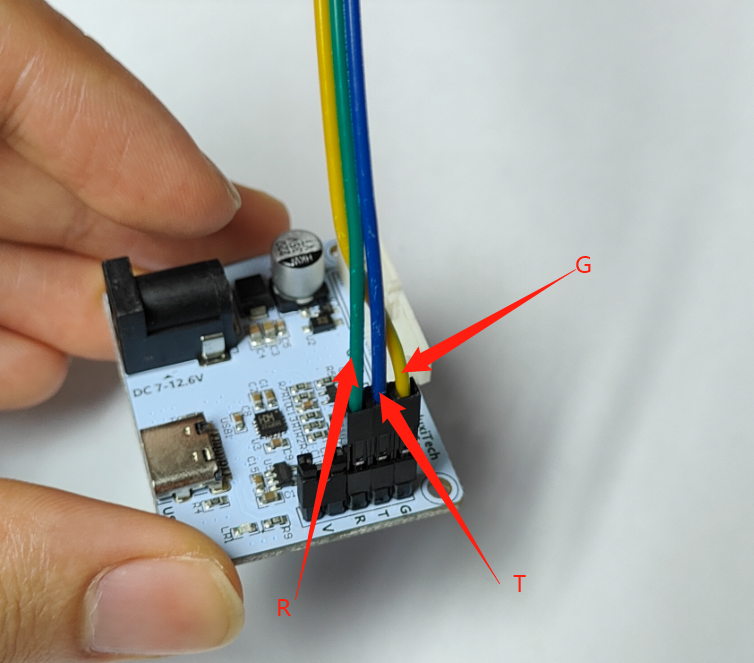
A descrição seguinte refere-se ao processo de depuração com microcontrolador. O microcontrolador executa continuamente o programa de demonstração em ciclo; basta desligar o cabo de dados para parar.
Executar o "02 programa de demonstração"
Instale o Arduino IDE.
De acordo com a mão esquerda ou direita, abra o ficheiro
.inocorrespondente.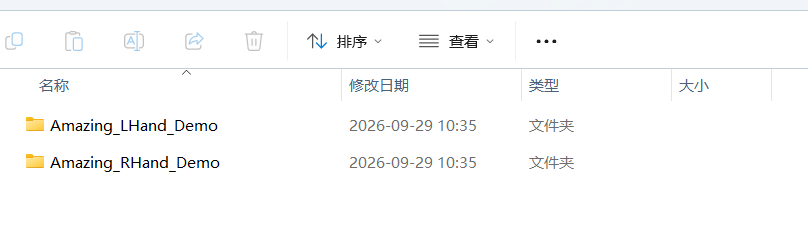
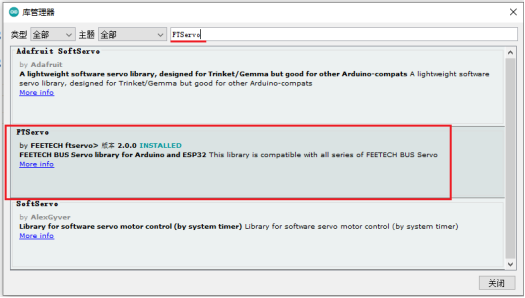
Antes de compilar e carregar o programa Arduino para a placa Nano, instale a biblioteca FTServo e a biblioteca SCServo no «Gestor de Bibliotecas».
Tipo de placa Nano: escolha «Arduino Nano».
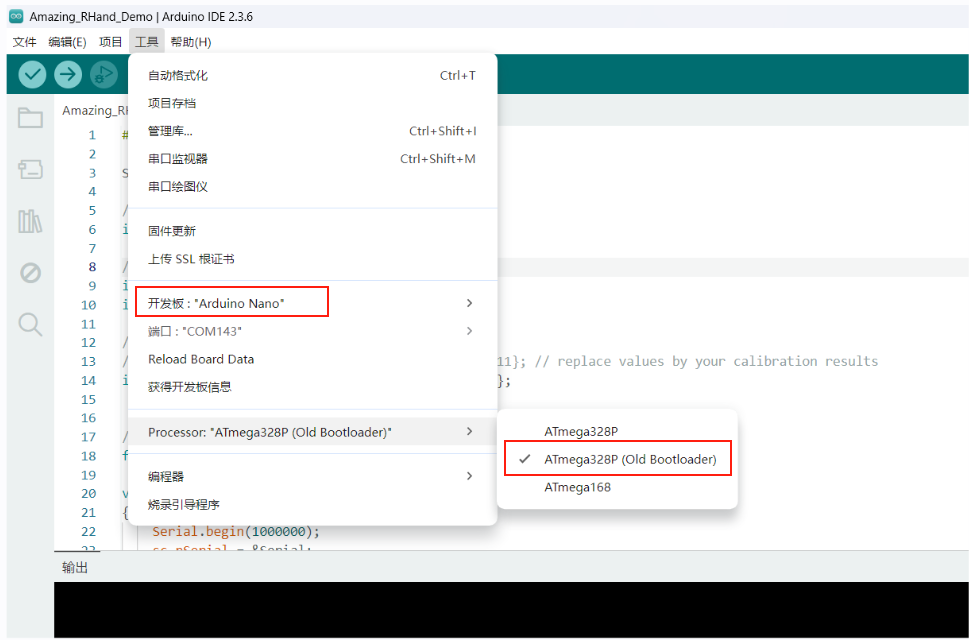
Compile e carregue.
Atenção: nesta altura, o PC está ligado apenas à placa Nano, que ainda não está ligada à placa controladora dos servos (ou seja, não está ligada à mão robótica).
Após o carregamento ser bem-sucedido, ligue a placa Nano à placa controladora dos servos com três cabos jumper; os servos ligam-se à placa controladora dos servos. Consulte Modo de cablagem ao depurar com a placa MEGA328P Nano.
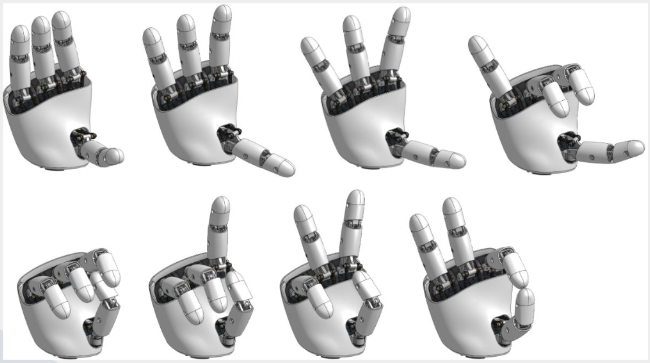
A mão robótica executa continuamente o «02 programa de demonstração»; o resultado é o seguinte: