

Robotik unter JetPack 7.2 — Was auf dem Orin Nano funktioniert
JetPack 7.2 hat dieses Kit auf eine neue Plattformgeneration gehoben: Ubuntu 24.04, CUDA 13 und die 8-GB-Speicherdecke, die jeden KI-Workload prägt. Das Robotik-Ökosystem holt zu diesem Schritt noch auf. Manche Teile funktionieren heute. Manche nicht. Manche lassen sich noch von keiner offiziellen Seite verifizieren.
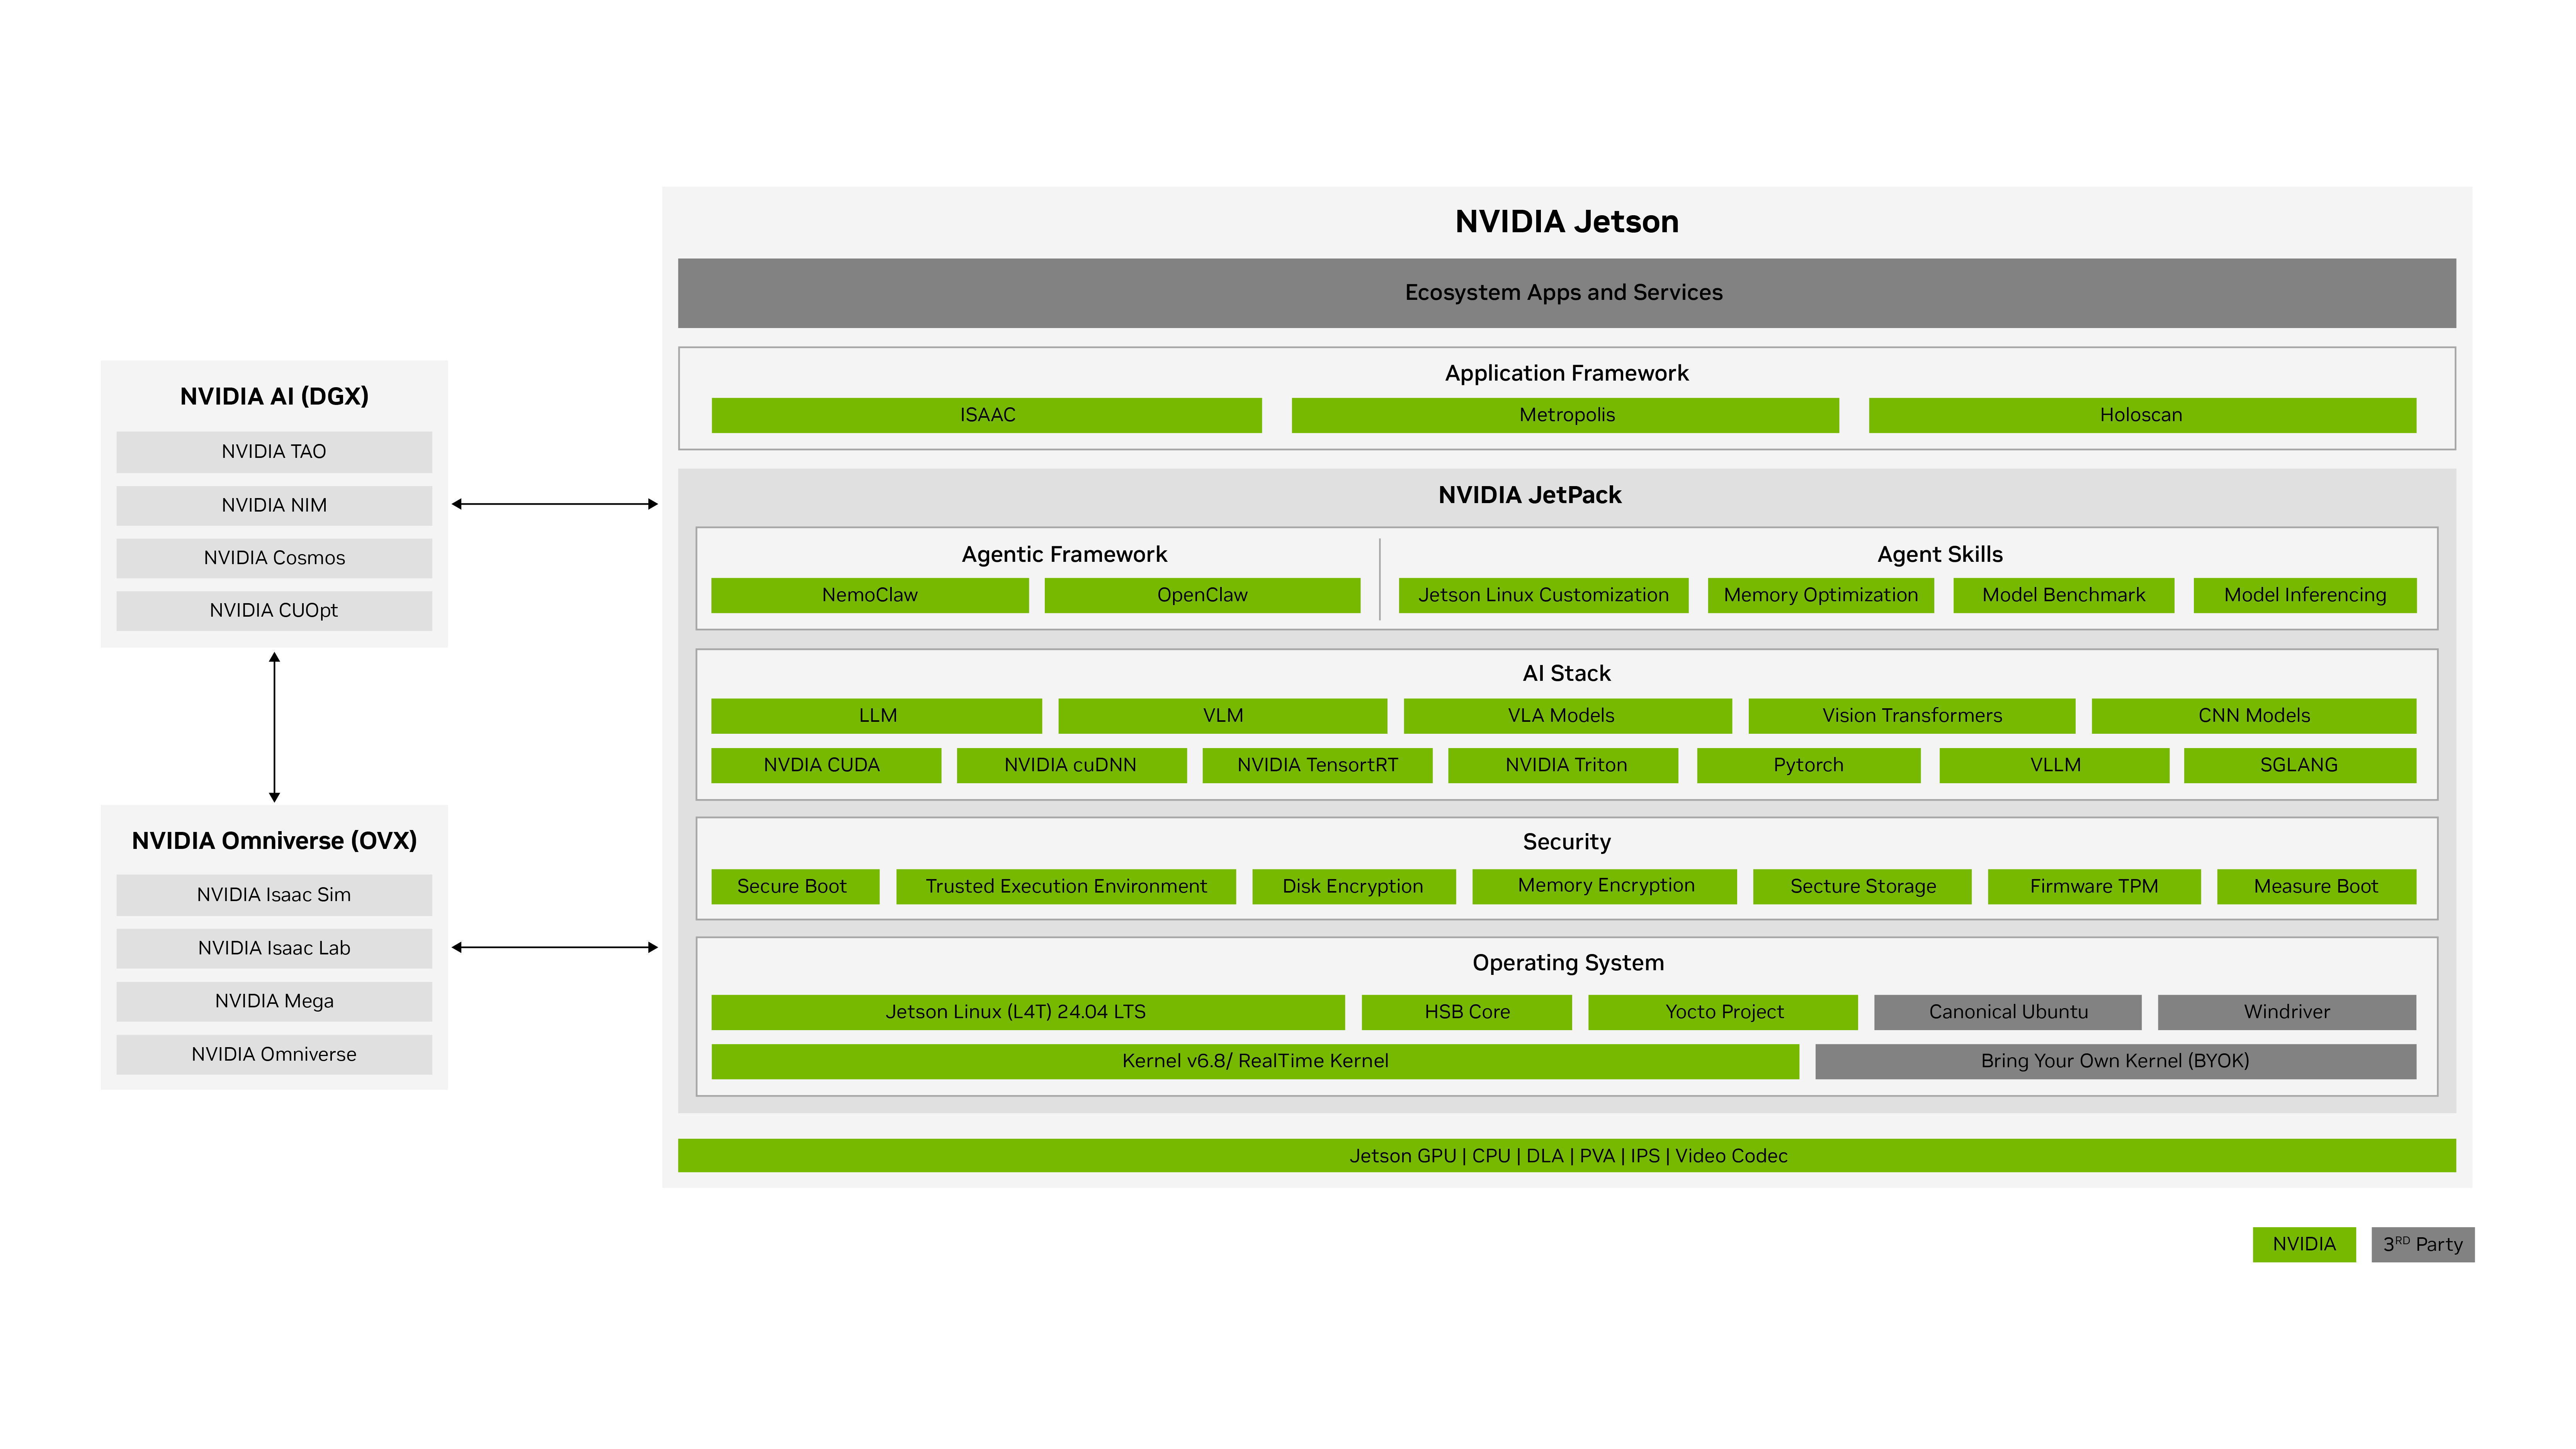
Diese Seite ist eine Statusseite, kein Tutorial. Alles hier ist ausschließlich anhand von Dokumenten verifiziert — Juxi hat diese Stacks nicht auf Hardware getestet. Prüfen Sie das Datum jeder Robotik-Seite, die Sie lesen: Mehrere Teile dieses Ökosystems haben sich im August und September 2026 geändert. Im Diagramm unten läuft der große Block rechts auf dem Kit; Isaac Sim und Isaac Lab sitzen im Omniverse-Block links, der ein separater Host ist.
Statustabelle (geprüft am 2026-09-26)
| Was Sie brauchen | Status unter JetPack 7.2.1 / Orin Nano (8GB) | Hinweise |
|---|---|---|
| ROS 2 (Kern) | ✅ Funktioniert | JetPack installiert keine ROS-Distribution und setzt keine voraus. ROS 2 Jazzy hat offizielle Ubuntu-24.04-arm64-Pakete. Eine Forum-Antwort eines NVIDIA-Mitarbeiters (2026-09-07) nennt Jazzy „die empfohlene ROS-Distribution für JetPack 7.2.1“. Forum-Antworten sind keine offizielle Dokumentation. Installationsschritte unten. |
| Isaac ROS (hardwarebeschleunigtes ROS 2) | ⚠️ Ausgeliefert im August 2026 — mit echten Lücken | Die Release Notes zu Isaac ROS 4.6.0: „Added support for Jetson Orin“ und „Added support for JetPack 7.2“. Orin Nano Super 8GB erscheint in NVIDIAs offizieller Benchmark-Tabelle. Doch die Walkthroughs haben keinen Orin-Nano-Abschnitt, die Support-Tabelle erwartet eine NVMe-SSD, und NVIDIAs JetPack-Seite sagt weiterhin „Coming soon“. Details unten. |
| Isaac Sim / Isaac Lab (Simulation) | ⛔ Läuft nicht auf diesem Kit | Erfordert einen x86_64-Host mit RTX-GPU (Minimum GeForce RTX 4080, 16 GB VRAM, 32 GB RAM). GPUs ohne RT-Cores werden nicht unterstützt. aarch64-Builds existieren nur für DGX Spark. In Simulations-Workflows läuft der Simulator auf der x86_64-Maschine, nicht auf dem Jetson. |
| GR00T (humanoide Foundation-Modelle) | ⛔ Nicht auf diesem Kit | Das Post-Training von GR00T 1.7 benötigt eine GPU mit mindestens 48 GB VRAM. NVIDIAs Referenz-Workflow nutzt einen Jetson AGX Thor als Edge-Computer für den echten Roboter. Derselbe Workflow konvertiert Demonstrationsdaten in das LeRobot-Format — die Software-Richtung passt, aber die Rechenleistung liegt nicht hier. |
| LeRobot-artige Python-Stacks (SO-ARM101, LeKiwi, Vision Kit) | ⚠️ Benötigt Verifikation | Die Python-Versionsuntergrenze ist erfüllt (Ubuntu 24.04 liefert Python 3.12.3; LeRobot erfordert 3.12 oder neuer). Aber Upstream hat keinen offiziellen JetPack-7.2-Weg, und die dokumentierte Jetson-Route wird für JetPack 6.2 von der Community gepflegt. Testen Sie Ihren konkreten Stack, bevor Sie sich festlegen. |
| DeepStream | — In dieser Überprüfung nicht verifiziert | Wird auf einer eigenen Seite behandelt — siehe DeepStream-Videoanalyse. Diese Robotik-Überprüfung hat die DeepStream-Support-Matrix nicht erneut geprüft. |
| TensorRT Edge-LLM | — In dieser Überprüfung nicht verifiziert | Wird auf einer eigenen Seite behandelt — siehe Lokale LLM-Inferenz. Für die Robotik vor allem über VLA-artige Modelle relevant. |
| NemoClaw (agentischer Stack) | ⚠️ Funktioniert, De-facto-Unterstützung | Der Installer erkennt Jetson automatisch (Orin und Thor), und NVIDIAs Website bewirbt „Install OpenClaw on Your NVIDIA Jetson Orin Nano™“. Aber die offizielle Plattformmatrix hat keine Jetson-Zeile, und das Projekt ist Alpha / „Early preview“. 8 GB ist der angegebene RAM-Mindestwert (16 GB empfohlen), mit einem dokumentierten Out-of-Memory-Risiko. Siehe Agentische KI. |
Isaac ROS auf JetPack 7.2 — was die offiziellen Seiten heute sagen
Die NVIDIA-Seiten widersprechen sich gegenseitig. Die Downloadseite zu JetPack 7.2.1 führt weiterhin „NVIDIA Isaac™ ROS — Coming soon“ auf. Die Projektseiten von Isaac ROS sagen, dass die Unterstützung ausgeliefert ist. Für Isaac ROS selbst sind die Projektseiten die spezifischere Quelle, und sie sind neuer:
- Isaac ROS 4.6.0 (2026-08-18) — Release Notes: „Added support for Jetson Orin“ und „Added support for JetPack 7.2“. Erstes 4.x-Release mit dieser Kombination.
- Unterstützte Plattformen: „Die in dieser Tabelle definierten Plattformen sind die einzigen Hardware- und Software-Kombinationen, die Isaac ROS testet und offiziell unterstützt.“ Die Jetson-Zeile: „Jetson Thor (T5000 und T4000) und Jetson Orin“, JetPack 7.2, Speicher „128+ GB NVMe SSD“. Die Tabelle sagt „Jetson Orin“ (die Familie), nicht „Orin Nano“.
- Benchmarks: Die Performance-Tabelle hat eine eigene Spalte „Orin Nano Super 8GB“ mit echten Einträgen — zum Beispiel AprilTag Node bei 720p, 104 FPS, und Mobile-SAM-Graph bei 720p, 4,80 FPS. Dies sind NVIDIAs veröffentlichte Werte für dieses Gerät, keine Juxi-Messungen. Schwerere Workloads zeigen einen Strich („–“): FoundationPose, Grounding DINO und vollständiges SAM sind nicht als lauffähig aufgeführt.
- Isaac ROS 5.0.0 (2026-09-21) wechselte zu ROS 2 Lyrical Luth. Das öffentliche ROS-2-apt-Repository bietet keine ROS-2-Lyrical-Pakete für Ubuntu 24.04; NVIDIA veröffentlicht sie auf seinem eigenen Isaac-ROS- Buildfarm-CDN. Isaac ROS 4.6 bleibt bei ROS 2 Jazzy. Wählen Sie 4.6 für den gängigen Jazzy-Stack.
Lücken, die Sie vor einer Festlegung kennen sollten:
- Kein Orin-Nano-Setup-Abschnitt. Die Jetson-Walkthroughs decken nur Jetson AGX Thor und Jetson AGX Orin ab; der einzige für Orin Nano relevante Link ist der Leitfaden zu den Leistungseinstellungen.
- Eine NVMe-SSD wird erwartet. Die Speicher-Spalte sagt „128+ GB NVMe SSD“. Dieses Kit wird ganz ohne Speicher ausgeliefert, ein reines microSD-Setup liegt also außerhalb der genannten Erwartung (siehe Schnellstart).
- Versionsversatz. Die Setup-Seiten zu 4.6 bitten Sie, „R39 (release), REVISION: 2.0“ (L4T r39.2.0) aus
cat /etc/nv_tegra_releasezu bestätigen; dieses Kit liefert JetPack 7.2.1 = L4T r39.2.1. Validieren Sie in Docker, bevor Sie einen Produktionsroboter migrieren. - Kameras und OpenCV. Intel-RealSense-Kameras werden „nur im Docker-Modus unterstützt. Virtual-Environment- und Bare-Metal-Modi werden nicht unterstützt.“ JetPack 7.2 installiert außerdem OpenCV 4.8.0, während Isaac ROS mit 4.6.0 getestet wird — die Lösung steht in den Installationsschritten unten.
- Eine Regression in 5.0. In Isaac ROS 5.0 kann der DNN-Bildencoder einen geringeren Durchsatz haben als in 4.6. Wenn dieser Node wichtig ist, ziehen Sie 4.6 in Betracht.
Wichtig: Wenn Isaac ROS auf Ihrem kritischen Pfad liegt, wägen Sie den Zeitpunkt ab. Die Unterstützung unter JetPack 7.2 ist real, aber neu (August 2026), und die Orin-Nano-Dokumentation ist dünn. Dieses Kit war bereits in der JetPack-6.2-Ära ein unterstütztes Isaac-ROS-Ziel (Isaac ROS 3.2 Update 1, Januar 2025). Ein Team, das die am längsten etablierte Kombination braucht und Erst-Release-Turbulenzen nicht verkraftet, hat gute Gründe, bei einem Setup der JetPack-6.2-Ära zu bleiben. Alle anderen: Wechseln Sie auf 7.2.1, aber validieren Sie Ihre konkrete Pipeline in Docker auf diesem Kit, bevor Sie sich festlegen.
Simulation und Training — eine andere Maschine
Isaac Sim 6.0 kann auf diesem Kit nicht laufen. Veröffentlichte Mindestanforderungen für den Linux-x86_64-Weg: GeForce RTX 4080, 16 GB VRAM, 32 GB RAM, 50 GB SSD. „GPUs ohne RT-Cores (A100, H100) werden nicht unterstützt.“ Der aarch64-Build „wird derzeit nur auf dem DGX-Spark-System unterstützt.“ In Isaac-ROS-Simulations-Workflows „läuft Isaac Sim auf einer x86_64-Maschine, die Sensordaten und Weltinformationen bereitstellt“ — das Jetson ist das Deployment-Ziel.
Bei den anspruchsvollsten Robotik-Lern-Workloads ist die Aufteilung dieselbe: Das Post-Training von GR00T 1.7 benötigt mindestens 48 GB VRAM, und NVIDIAs Referenz-Workflow nutzt einen Jetson AGX Thor als Edge-Computer für den echten Roboter. Die Regel: Simulieren und trainieren Sie auf einem PC, deployen und inferieren Sie auf dem Kit. Wenn Isaac Sim Ihr Grund war, einen Orin Nano in Betracht zu ziehen, ist er die falsche Maschine für diese Aufgabe.
LeRobot und Python-Robotik-Stacks — die Kompatibilitätsfrage
- Die Python-Versionsfrage hat eine klare Antwort: 3.12 ist in Ordnung. Das System-Python von Ubuntu 24.04 ist 3.12.3, und LeRobot (0.6.2) erfordert Python 3.12 oder neuer. Das Upgrade blockiert LeRobot nicht aus Python-Versionsgründen.
- Aber Upstream hat keinen JetPack-7.2-Weg. LeRobots offizielle Installationsseite stellt fest, dass es auf Jetson standardmäßig keine GPU-beschleunigte Videodekodierung gibt (die Bibliothek fällt auf pyav zurück), dass aarch64-torchcodec-Wheels PyTorch 2.11 oder neuer benötigen und dass sein Jetson-Docker-Build auf JetPack 6.2 abzielt und von der Community gepflegt wird. Keine offizielle Aussage besagt, dass aktuelles LeRobot fertige aarch64-CUDA-Wheels für CUDA 13 von JetPack 7.2 hat.
- Also: „benötigt Verifikation“ — nicht „unterstützt“, nicht „kaputt“. Bevor Sie auf diesem Kit um LeRobot herum planen, testen Sie Ihren konkreten Stack: Installieren Sie ihn, führen Sie eine kleine Policy aus und bestätigen Sie, dass die Inferenz die GPU nutzt.
Juxi-Hinweis: Unsere Roboterkits (SO-ARM101, LeKiwi, Vision Kit) basieren auf LeRobot. Auf diesem Kit unter JetPack 7.2.1 existiert noch kein getesteter Weg — weder von Upstream noch von Juxi. JetPack 6.2 ist die Referenzplattform für die von der Community gepflegte Route. Klären Sie mit dem Juxi-Support (siehe Downloads), bevor Sie einen Projektzeitplan für LeRobot auf diesem Kit festlegen.
Was heute läuft
ROS 2 Jazzy — das Fundament
JetPack enthält ROS nicht. Der funktionierende Weg ist die offizielle ROS-2-Jazzy-deb-Installation für Ubuntu 24.04 (arm64), zusammengefasst aus der ROS-2-Dokumentation:
sudo apt install software-properties-common
sudo add-apt-repository universe
sudo apt update && sudo apt install curl -y
export ROS_APT_SOURCE_VERSION=$(curl -s https://api.github.com/repos/ros-infrastructure/ros-apt-source/releases/latest | grep -F "tag_name" | awk -F'"' '{print $4}')
curl -L -o /tmp/ros2-apt-source.deb "https://github.com/ros-infrastructure/ros-apt-source/releases/download/${ROS_APT_SOURCE_VERSION}/ros2-apt-source_${ROS_APT_SOURCE_VERSION}.$(. /etc/os-release && echo ${UBUNTU_CODENAME:-${VERSION_CODENAME}})_all.deb"
sudo dpkg -i /tmp/ros2-apt-source.deb
sudo apt update
sudo apt install ros-jazzy-ros-base    # or: ros-jazzy-desktop
source /opt/ros/jazzy/setup.bash
Isaac ROS 4.6 — wenn Sie beschleunigte Wahrnehmung brauchen
Installieren Sie aus NVIDIAs apt-Repository (die offizielle Seite listet die genauen Keyring-Befehle): Repository https://isaac.download.nvidia.com/isaac-ros/release-4.6, Kanal noble-jetpack; China-Spiegel isaac.download.nvidia.cn. Dann:
sudo apt-get install isaac-ros-cli
mkdir -p ~/workspaces/isaac_ros-dev/src
echo 'export ISAAC_ROS_WS="${ISAAC_ROS_WS:-${HOME}/workspaces/isaac_ros-dev/}"' >> ~/.bashrc
Entfernen Sie das vorinstallierte OpenCV 4.8.0 einmalig (siehe die Lückenliste oben); Isaac ROS installiert dann automatisch sein gepinntes OpenCV 4.6.0:
sudo apt-get remove -y libopencv* opencv*NVIDIA empfiehlt Docker: „Docker ist die empfohlene Option für die meisten Nutzer. Es bietet die höchste Isolierung von Ihrem Host-System.“ Das entspricht auch der Anforderung für RealSense-Kameras (nur Docker).
NemoClaw und der agentische Stack
Der Installer erkennt NVIDIA-Jetson-Geräte automatisch (Orin und Thor) und wendet die JetPack-spezifische Host-Konfiguration an. Zwei Einschränkungen: Das Projekt ist Alpha („Early preview“), und seine offizielle Plattformmatrix hat keine Jetson-Zeile — die Unterstützung ist also de facto, keine offizielle Zusage. 8 GB ist der angegebene RAM-Mindestwert (16 GB empfohlen), mit einem dokumentierten Out-of-Memory-Risiko rund um das etwa 2,4 GB große Sandbox-Image. Siehe Agentische KI.
Empfehlung
- Nur ROS 2: Setzen Sie heute auf JetPack 7.2.1 mit ROS 2 Jazzy. Das funktioniert.
- Isaac ROS im kritischen Pfad: Seit August 2026 unterstützt, aber neu, mit dünner Orin-Nano-Dokumentation. Validieren Sie in Docker; planen Sie eine NVMe ein. Wenn Sie die am längsten etablierte Kombination brauchen, bleibt ein Setup der JetPack-6.2-Ära vertretbar — die Kosten des Neuaufbaus in beide Richtungen zeigt der Migrationsleitfaden.
- Braucht Simulation oder Training: Planen Sie einen separaten RTX-PC (Isaac Sim) und ein Gerät der Thor-Klasse für GR00T-Arbeiten ein. Dieses Kit kann beides nicht leisten.
- Basiert auf LeRobot: Benötigt Verifikation. Erst testen; JetPack 6.2 ist die Referenz für die dokumentierte Route.
- Kaufen Sie dieses Kit nicht für: Isaac Sim, GR00T-Post-Training oder Echtzeit-Workloads der Klasse vollständiges SAM, Grounding DINO oder FoundationPose — die letzten drei sind in NVIDIAs Benchmark-Tabelle für dieses Gerät nicht als lauffähig aufgeführt.
Weiterhin unklar
- micro-ROS: Keine offizielle Jetson-spezifische Seite gefunden (zwei offizielle micro.ros.org-URLs liefern heute 404). Behandeln Sie die Kombination als unverifiziert.
- ROS-Distribution nach Isaac ROS 5.0: Die Forum-Antwort, die Jazzy empfiehlt, ist älter als 5.0 (2026-09-21); keine Aussage nach 5.0 gefunden.
- LeRobot auf JetPack 7.2: Keine offizielle Aussage; prüfen Sie die Verfügbarkeit von PyTorch-aarch64-Wheels für CUDA 13, bevor Sie sich festlegen.
- Reine microSD-Setups mit Isaac ROS: Die Support-Tabelle sagt NVMe, aber das wird für Orin Nano nicht ausdrücklich wiederholt.
- „Jetson Orin“ vs. „Orin Nano“: Die Plattformtabelle verwendet den Familiennamen; „Orin Nano Super 8GB“ erscheint nur in der Benchmark-Tabelle. Nicht geklärt, ob NVIDIA diese als getrennte Support-Zusagen behandelt.
- DeepStream und TensorRT Edge-LLM: In dieser Robotik-Überprüfung nicht erneut verifiziert — siehe deren eigene Seiten.
Quellen
- Isaac ROS — Getting Started (unterstützte Plattformen, Docker, ROS 2 Lyrical; geprüft am 2026-09-26)
- Isaac ROS 4.6 — Getting Started (Jazzy-Paarung, apt-Installation, OpenCV-Hinweis; geprüft am 2026-09-26)
- Isaac ROS 5.0 — Getting Started (Isaac Sim auf x86_64; geprüft am 2026-09-26)
- Isaac ROS — Releases (Notizen zu 4.6.0 und 5.0.0; RealSense- und DNN-Encoder-Einschränkungen; geprüft am 2026-09-26)
- Isaac ROS — Performance (Benchmark-Spalte Orin Nano Super 8GB; geprüft am 2026-09-26)
- Isaac ROS Buildfarm CDN (ROS-2-Lyrical-Pakete für Ubuntu 24.04; geprüft am 2026-09-26)
- Isaac Sim 6.0 installation requirements (geprüft am 2026-09-26)
- GR00T End-to-End-Workflow — Voraussetzungen (geprüft am 2026-09-26)
- NVIDIA Developer Forum — „Is ROS2 Jazzy the correct version…“ (Mitarbeiter-Antwort; Forum, keine offizielle Doku) (geprüft am 2026-09-26)
- ROS 2 Jazzy installation — deb packages (Upstream) (geprüft am 2026-09-26)
- ROS 2 Jazzy installation — apt repositories (Upstream) (geprüft am 2026-09-26)
- LeRobot installation guide (Upstream) (geprüft am 2026-09-26)
- LeRobot pyproject.toml (Upstream) (Python- und torchcodec-Pins; geprüft am 2026-09-26)
- Ubuntu Noble — python3-Paket (Python 3.12.3; geprüft am 2026-09-26)
- NemoClaw — Voraussetzungen (geprüft am 2026-09-26)
- NemoClaw — Plattform-Support-Matrix (Alpha-Stadium; keine Jetson-Zeile; geprüft am 2026-09-26)
- NemoClaw — Installer-Fehlerbehebung (Jetson-Auto-Erkennung) (geprüft am 2026-09-26)
- NVIDIA — Build a Claw („Install OpenClaw on Your NVIDIA Jetson Orin Nano™“) (geprüft am 2026-09-26)
- JetPack 7.2.1 Downloadseite (Komponentenmatrix führt Isaac ROS als „Coming soon“) (geprüft am 2026-09-26)
Status: Entwurf, Überprüfung durch cheny steht aus. Die Verfügbarkeit im Ökosystem ändert sich schnell — prüfen Sie die verlinkten NVIDIA- und Upstream-Seiten erneut, bevor Sie sich auf diese Tabelle verlassen. Noch nicht auf physischer Hardware durch Juxi Technology verifiziert.
NVIDIA® und Jetson™ sind Marken der NVIDIA Corporation. Diese Seite wird von Juxi Technology veröffentlicht und ist keine Veröffentlichung von NVIDIA.