

STM32 F103C8T6
Cet exemple utilise la carte cœur STM32F103C8T6, un PC Windows, plusieurs câbles de liaison et le capteur d'attitude IMU.
Ouvrir USART.uvprojx avec keil5 et flasher le programme sur la carte cœur STM32F103C8T6
1. Connecter le périphérique
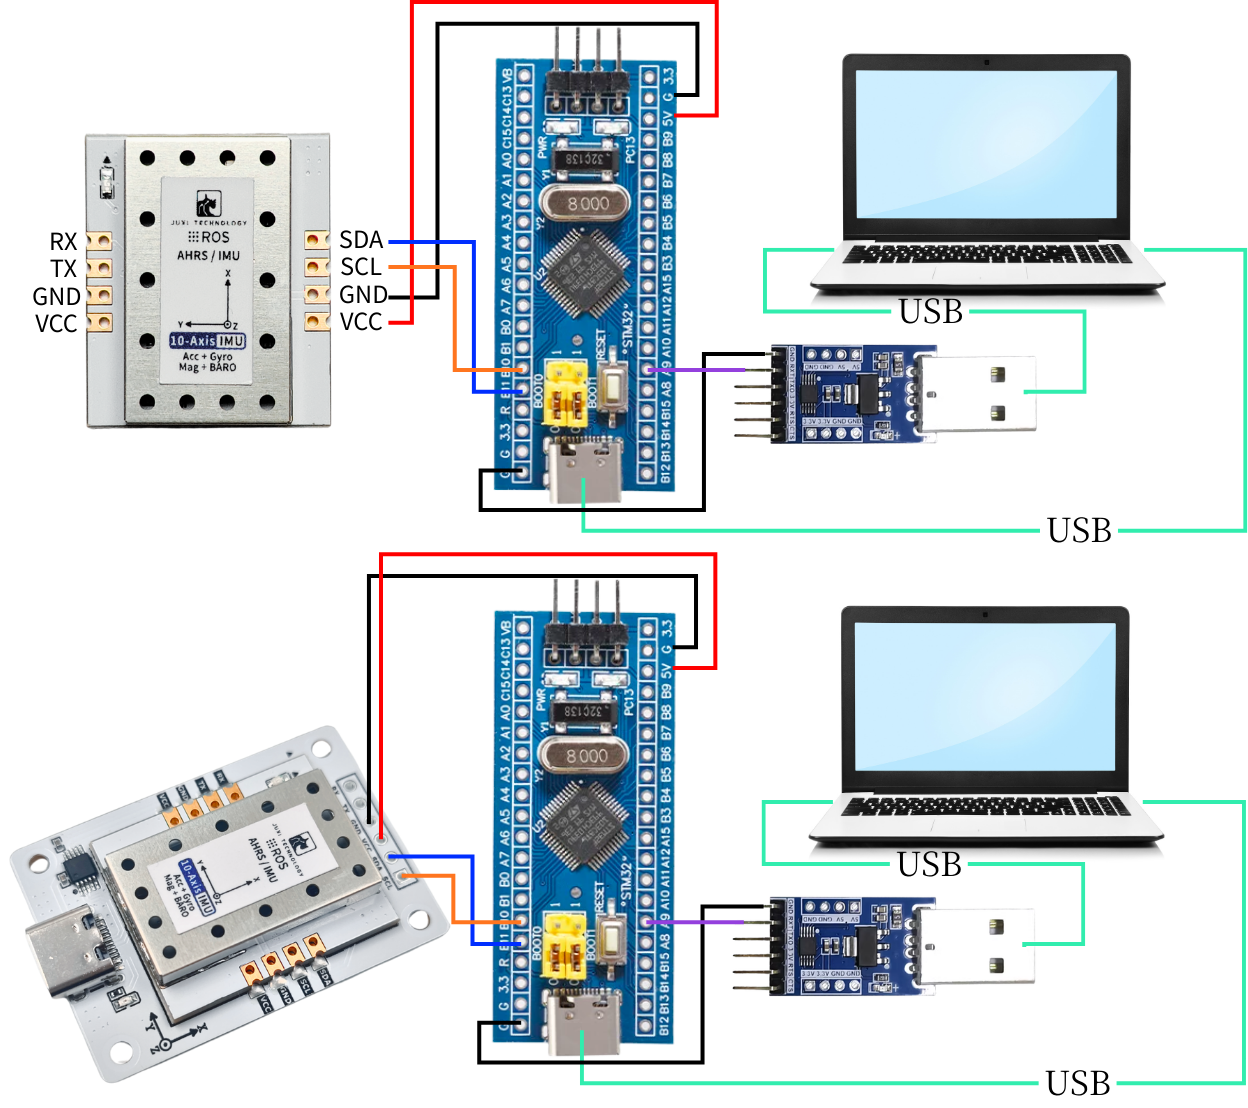
2. Explication du code clé
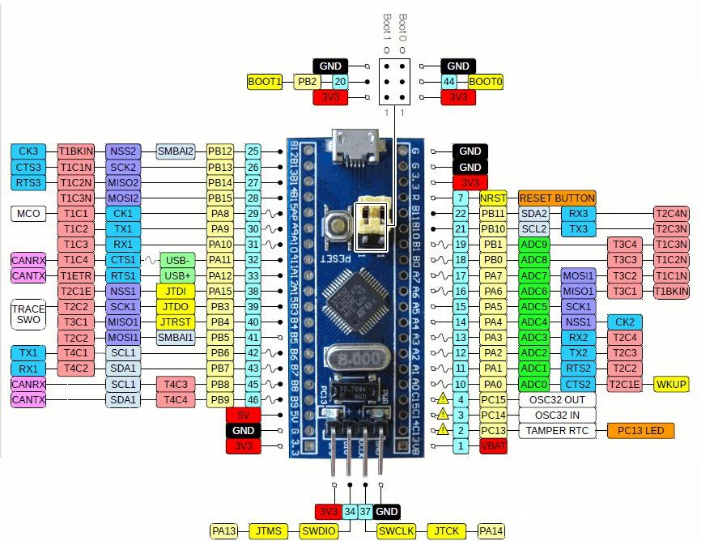 Le code concret se trouve dans le code source des documents.
//Analyser les données du tampon circulaire, extraire les trames complètes et mettre à jour le cache
//Process RX ring buffer, parse frames and update internal cache
void IMU_UART_Process(void)
{
enum {
RX_STATE_EXPECT_HEAD1 = 0,
RX_STATE_EXPECT_HEAD2,
RX_STATE_EXPECT_LENGTH,
RX_STATE_EXPECT_FUNCTION,
RX_STATE_COLLECT_DATA
};
static uint8_t rx_state = RX_STATE_EXPECT_HEAD1;
static uint8_t frame_length = 0;
static uint8_t frame_function = 0;
static uint8_t frame_buffer[64]; /* 数据区 + 校验 / data section + checksum */
static uint16_t frame_index = 0;
uint8_t current_byte = 0;
//Traiter toutes les données du tampon circulaire
while (_rxbuf_pop(¤t_byte) == 0) {
switch (rx_state) {
case RX_STATE_EXPECT_HEAD1:
//Rechercher l'en-tête de trame 1
if (current_byte == FRAME_HEAD1) {
rx_state = RX_STATE_EXPECT_HEAD2;
}
//Sinon, rester dans l'état actuel
break;
case RX_STATE_EXPECT_HEAD2:
//Rechercher l'en-tête de trame 2
if (current_byte == FRAME_HEAD2) {
rx_state = RX_STATE_EXPECT_LENGTH;
} else {
//En-tête de trame non correspondant, recommencer la recherche
rx_state = RX_STATE_EXPECT_HEAD1;
}
break;
case RX_STATE_EXPECT_LENGTH:
//Enregistrer la longueur de trame
frame_length = current_byte;
rx_state = RX_STATE_EXPECT_FUNCTION;
break;
case RX_STATE_EXPECT_FUNCTION:
//Enregistrer le code de fonction
frame_function = current_byte;
frame_index = 0;
rx_state = RX_STATE_COLLECT_DATA;
break;
case RX_STATE_COLLECT_DATA: {
//Calculer la longueur des données (longueur de trame - 2 octets d'en-tête - 1 octet de longueur - 1 octet de code de fonction)
uint16_t data_length = (frame_length >= 4) ? (uint16_t)(frame_length - 4) : 0;
//Vérifier la validité de la longueur des données
if (data_length == 0 || data_length > sizeof(frame_buffer)) {
rx_state = RX_STATE_EXPECT_HEAD1;
break;
}
//Stocker l'octet courant
frame_buffer[frame_index++] = current_byte;
//Vérifier si toutes les données ont été collectées
if (frame_index >= data_length) {
//Calculer la somme de contrôle
uint8_t calculated_checksum = (uint8_t)(FRAME_HEAD1 + FRAME_HEAD2 + frame_length + frame_function);
for (uint16_t i = 0; i < data_length - 1; ++i) {
calculated_checksum += frame_buffer[i];
}
//Vérifier la somme de contrôle
uint8_t received_checksum = frame_buffer[data_length - 1];
if (calculated_checksum == received_checksum) {
//Vérification réussie, analyser les données
_parse_frame_data(frame_function, frame_buffer);
}
//Réinitialiser l'état, se préparer à recevoir la trame suivante
rx_state = RX_STATE_EXPECT_HEAD1;
}
} break;
default:
//État inconnu, réinitialiser
rx_state = RX_STATE_EXPECT_HEAD1;
break;
}
}
}
/* ---------- 解析数据帧 / Parse one complete frame ---------- */
static void _parse_frame_data(uint8_t frame_function, const uint8_t *frame_data)
{
switch (frame_function) {
case IMU_FUNC_RAW_ACCEL: {
//Définir le facteur d'échelle constant
const float ACCEL_RATIO = 16.0f / 32767.0f;
const float DEG2RAD = 3.14159265358979323846f / 180.0f;
const float GYRO_RATIO = (2000.0f / 32767.0f) * DEG2RAD;
const float MAG_RATIO = 800.0f / 32767.0f;
//Analyser les données d'accéléromètre
s_ax = to_int16(&frame_data[0]) * ACCEL_RATIO;
s_ay = to_int16(&frame_data[2]) * ACCEL_RATIO;
s_az = to_int16(&frame_data[4]) * ACCEL_RATIO;
//Analyser les données de gyroscope
s_gx = to_int16(&frame_data[6]) * GYRO_RATIO;
s_gy = to_int16(&frame_data[8]) * GYRO_RATIO;
s_gz = to_int16(&frame_data[10]) * GYRO_RATIO;
//Analyser les données du magnétomètre
s_mx = to_int16(&frame_data[12]) * MAG_RATIO;
s_my = to_int16(&frame_data[14]) * MAG_RATIO;
s_mz = to_int16(&frame_data[16]) * MAG_RATIO;
break;
}
case IMU_FUNC_EULER:
s_roll = to_float(&frame_data[0]);
s_pitch = to_float(&frame_data[4]);
s_yaw = to_float(&frame_data[8]);
break;
case IMU_FUNC_QUAT:
s_q0 = to_float(&frame_data[0]);
s_q1 = to_float(&frame_data[4]);
s_q2 = to_float(&frame_data[8]);
s_q3 = to_float(&frame_data[12]);
break;
case IMU_FUNC_BARO:
s_height = to_float(&frame_data[0]);
s_temperature = to_float(&frame_data[4]);
s_pressure = to_float(&frame_data[8]);
s_pressure_contrast = to_float(&frame_data[12]);
break;
case IMU_FUNC_VERSION:
s_version_high = frame_data[0];
s_version_mid = frame_data[1];
s_version_low = frame_data[2];
break;
case IMU_FUNC_RETURN_STATE:
s_last_rx_function = frame_data[0];
s_last_rx_state = (int16_t)frame_data[1];
break;
default:
//Type de trame inconnu, ajouter une gestion d'erreur si nécessaire
break;
}
}IMU_UART_Process() : lit les données du cache et appelle _parse_frame_data pour analyser les données conformes au protocole.
_parse_frame_data() : analyse la trame de données.
3. Lire les données IMU
Après avoir téléchargé le programme sur l'Arduino, ouvrir l'assistant série (paramètres comme ci-dessous) : les données du module IMU sont imprimées en continu. En changeant l'orientation du module IMU, les données changent.
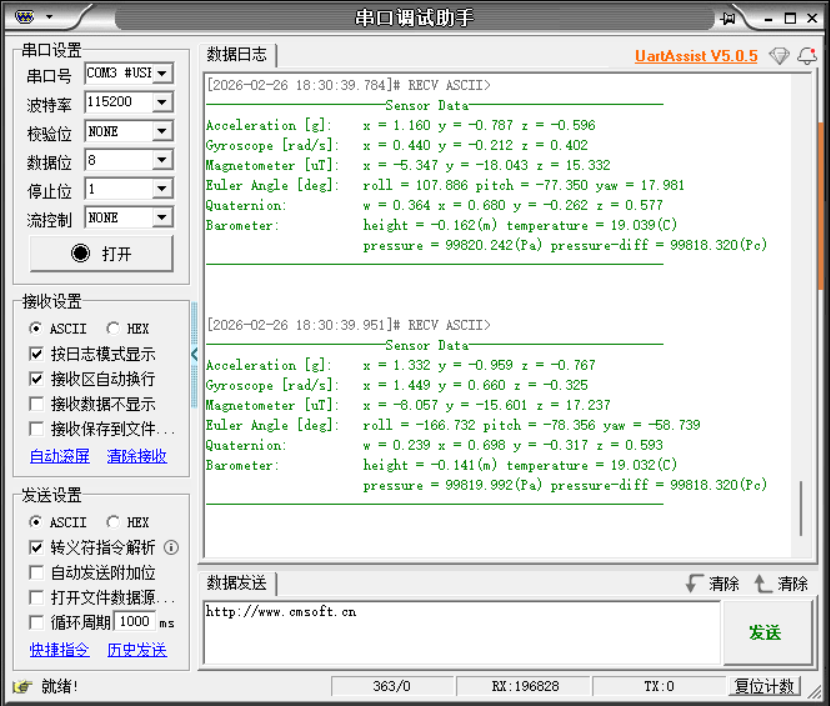
Remarque : ce qui précède concerne un IMU 10 axes ; les 6 axes n'ont pas de magnétomètre ni de baromètre, les 9 axes pas de baromètre.