Étape 5 : Téléopération avec caméra (macOS)
Connecter la caméra et l'ordinateur
Shell
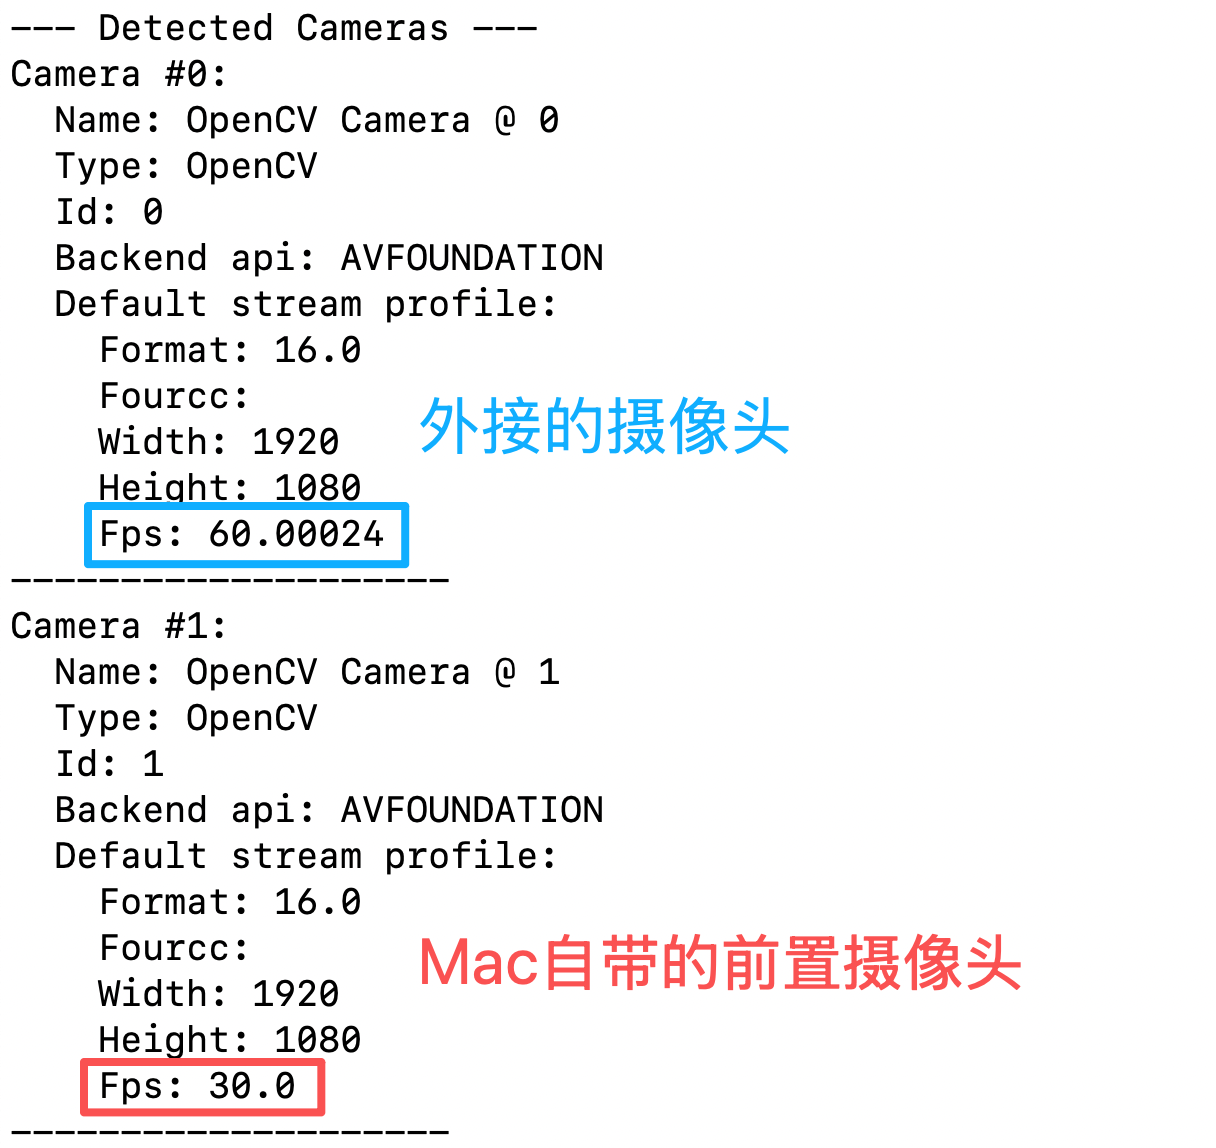
lerobot-find-cameras opencvAprès l'exécution, le numéro de chaque caméra est listé ; notez-le et renseignez-le dans index_or_path de la commande ci-dessous.
Les paramètres de la caméra (résolution, fps, rapport largeur/hauteur) doivent rester identiques lors de la collecte du jeu de données et du déploiement du modèle ; pour la raison, voir l'explication dans Collecte de jeu de données par démonstration. Ce tutoriel utilise uniformément
1280×720@30.
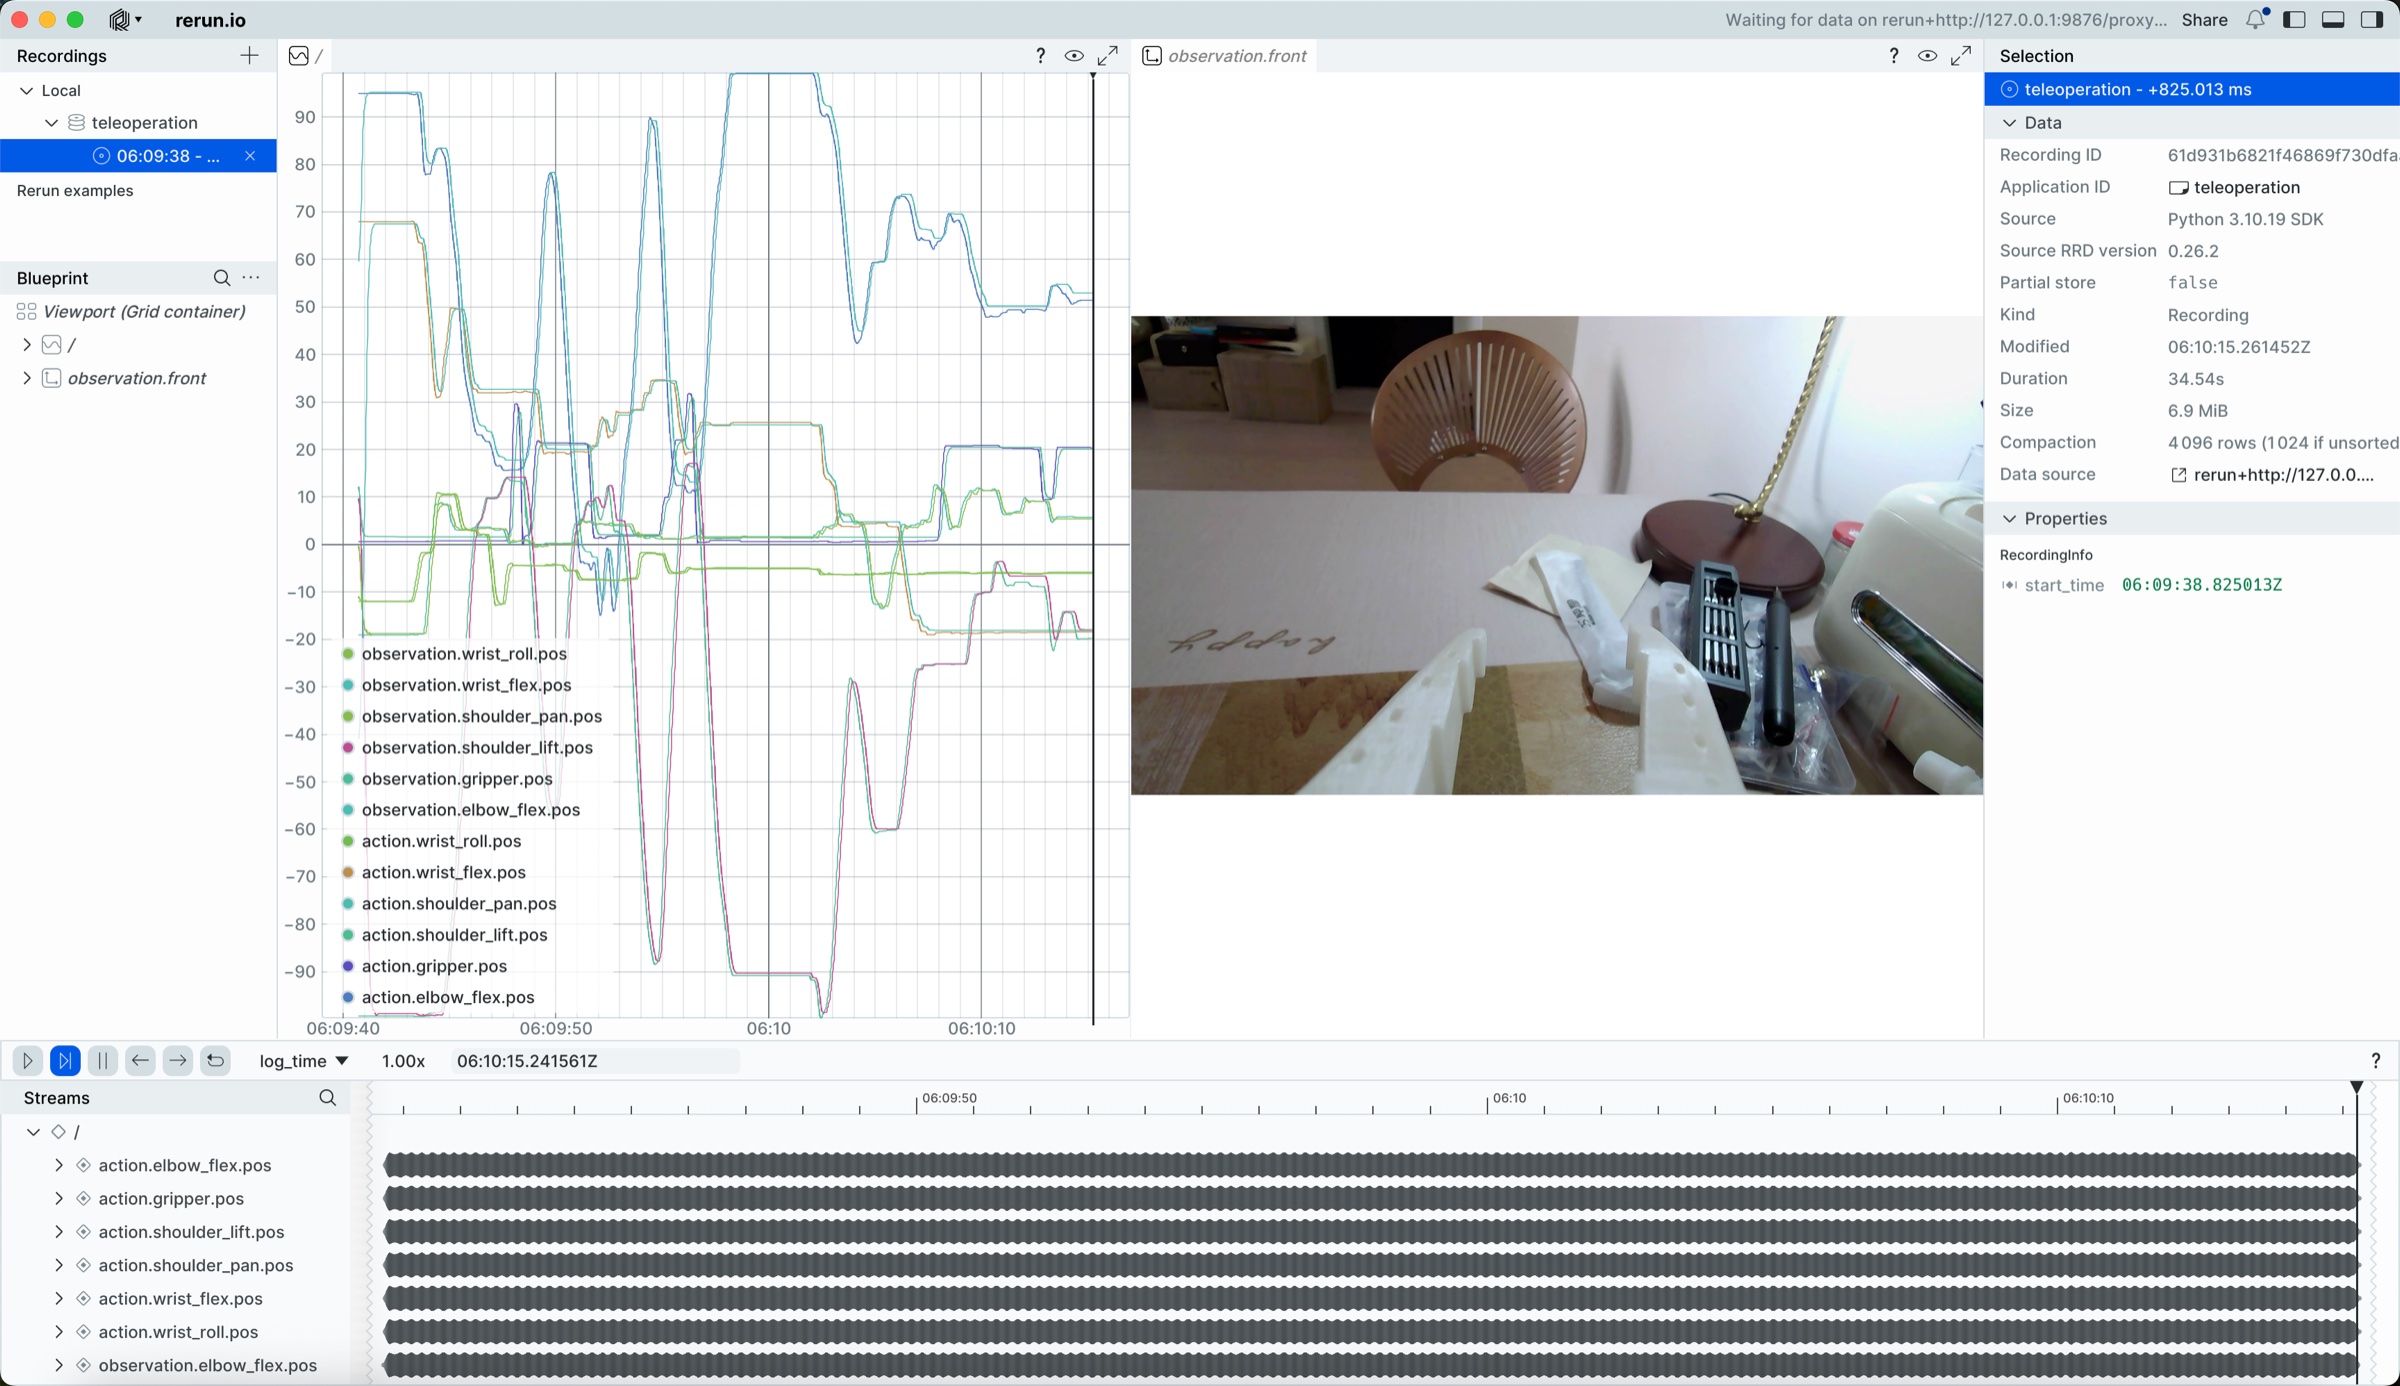
Une caméra, téléopération avec affichage de l'image de la caméra
Shell
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true
La téléopération démarre après l'exécution
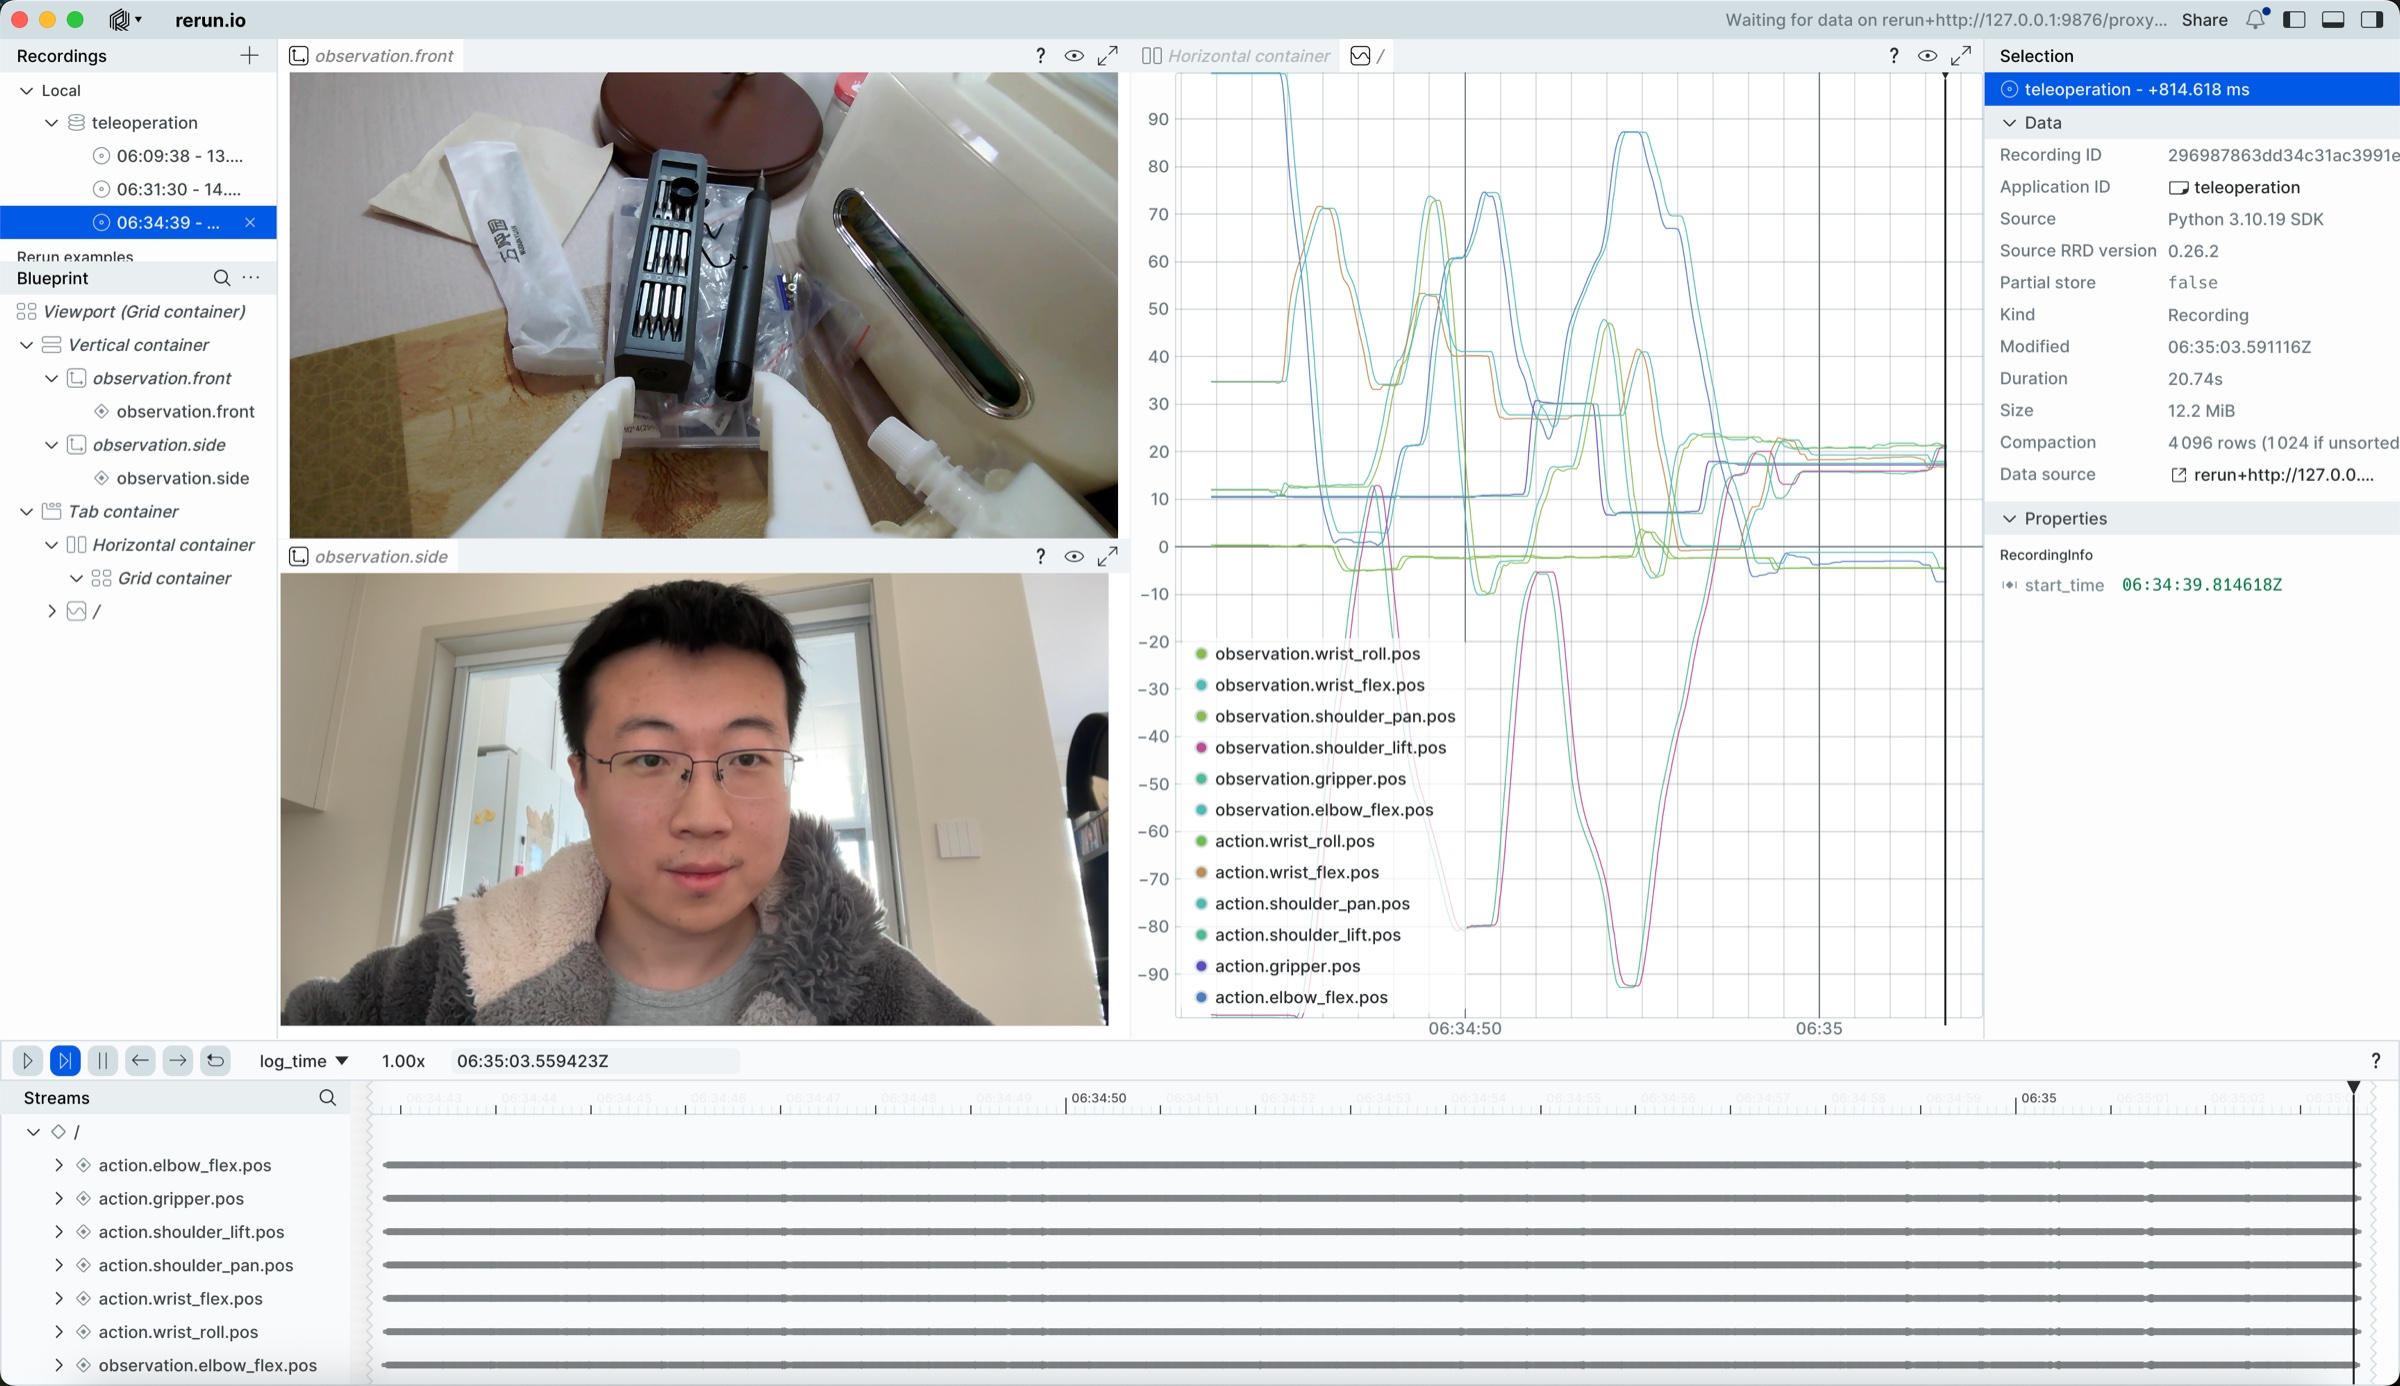
La fenêtre rerun.io s'ouvre et affiche en temps réel la trajectoire de chaque articulation de servomoteur, ainsi que l'image en direct de la caméra
Et enregistre les images dans le répertoire ~/<nom-utilisateur>/outputs/captured_images
Plusieurs caméras, téléopération avec affichage de l'image des caméras
Shell
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 1, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true