

Étape 3 : Calibration du bras (macOS)
Rappel des numéros de port
Bras esclave :
/dev/tty.usbmodem5AAF2193061
/dev/tty.wchusbserial5AAF2193061
Bras maître :
/dev/tty.usbmodem5AAF2194741
/dev/tty.wchusbserial5AAF2194741
Calibrer le bras esclave Follower
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm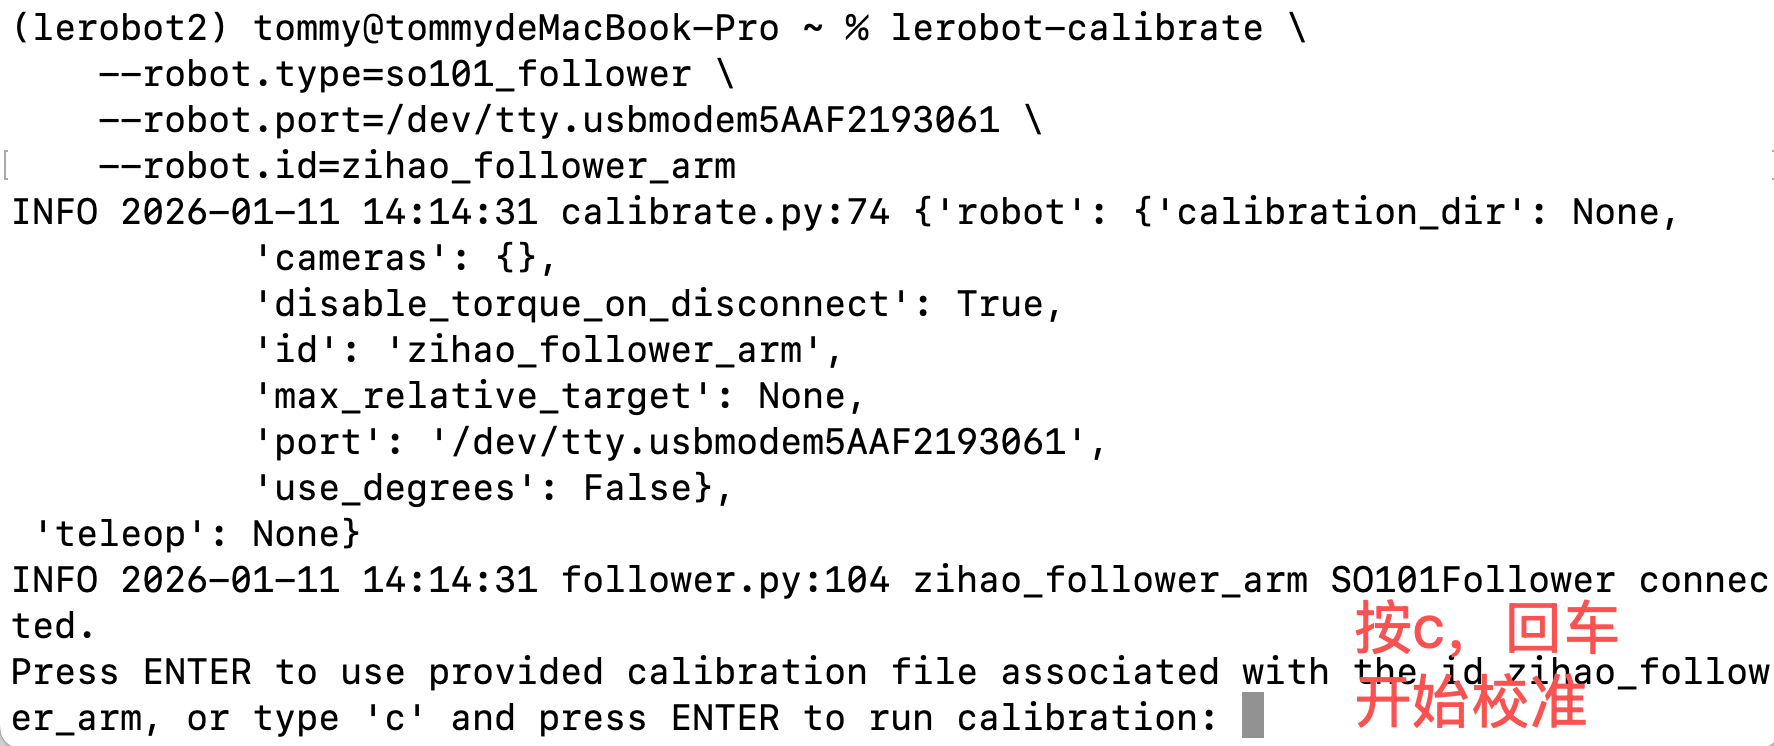
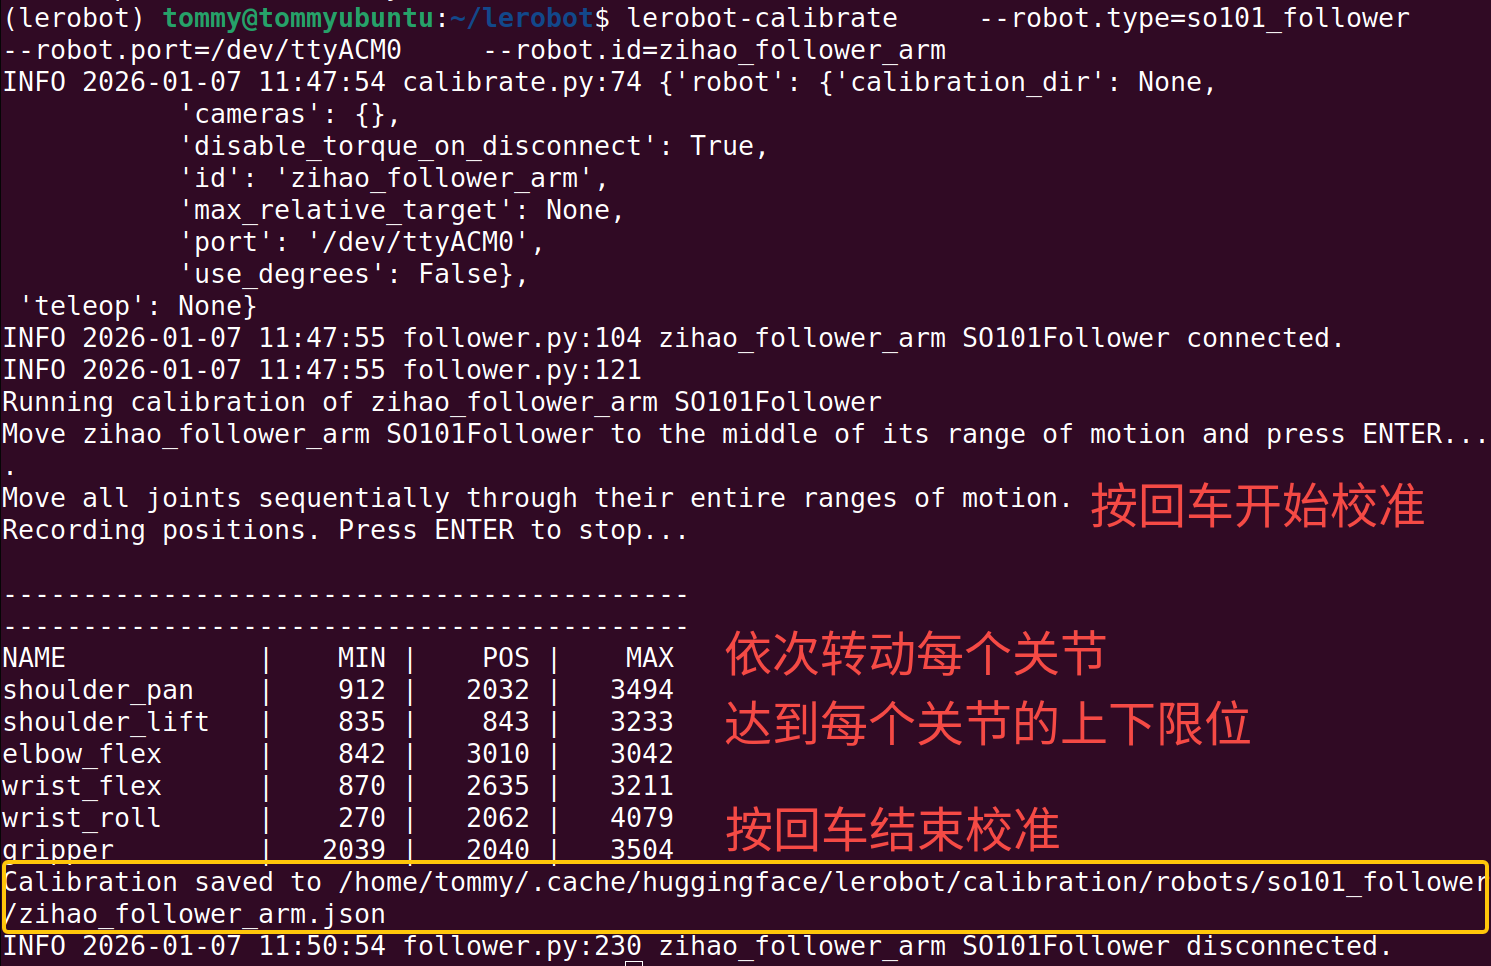
Calibrer le bras maître Leader
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm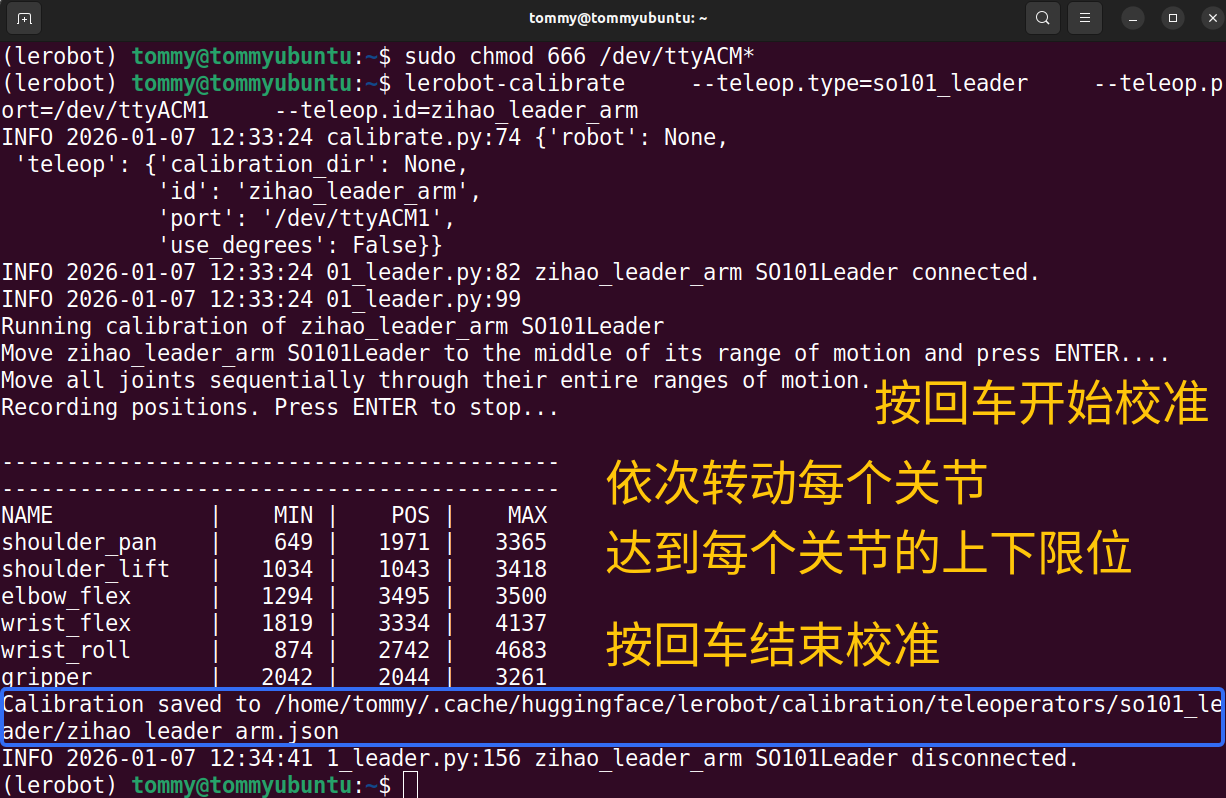
Consulter le fichier de configuration de calibration
Shell
sudo nano /Users/<nom-utilisateur>/.cache/huggingface/lerobot/calibration/teleoperators/so101_leader/my_leader_arm.jsonBugs courants
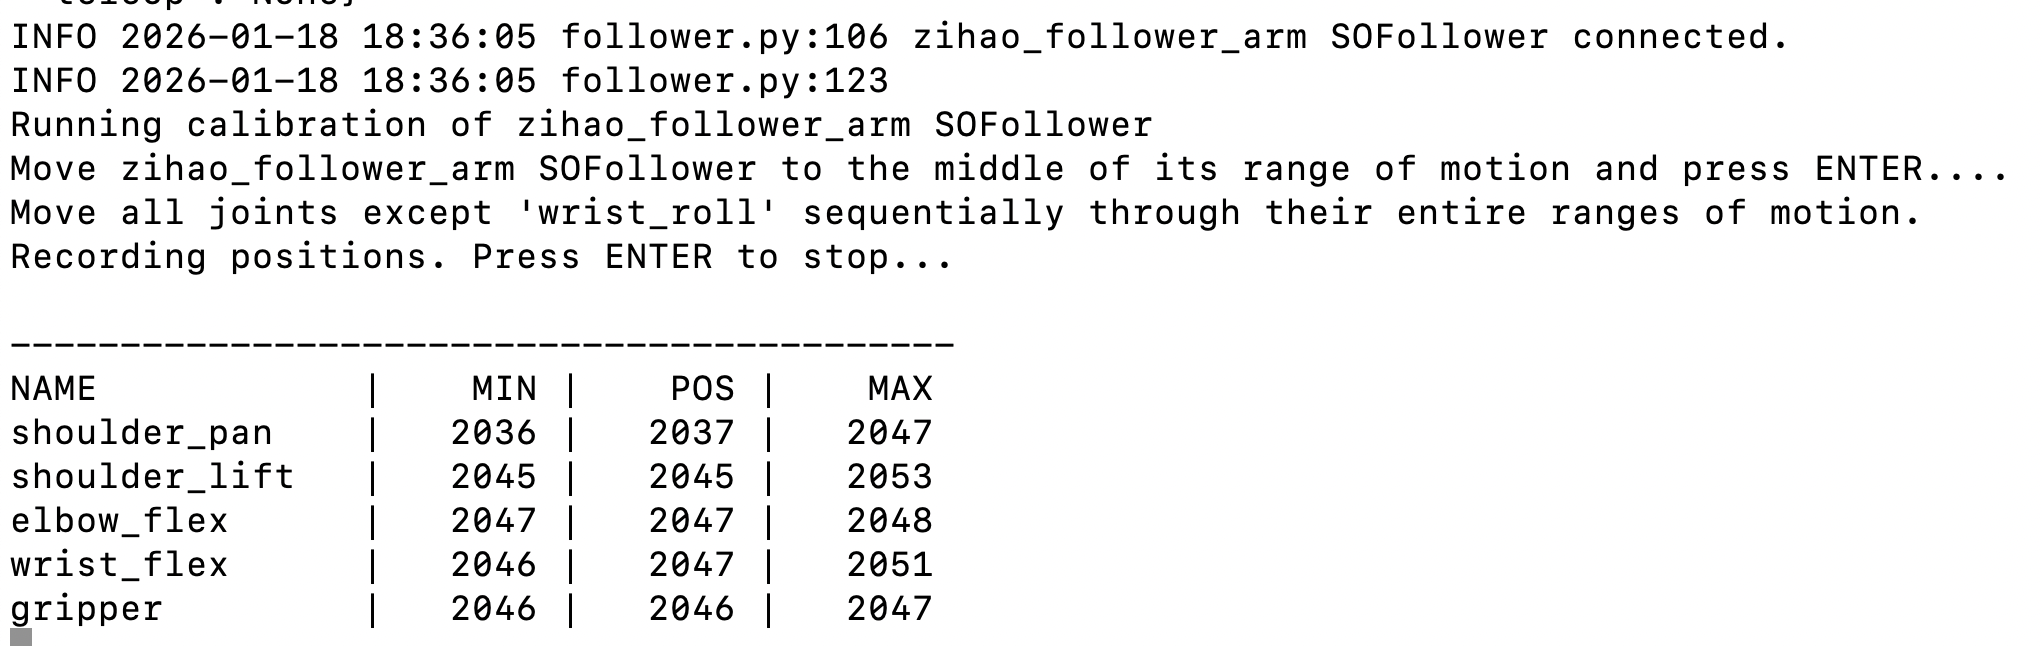
- Un ou plusieurs servomoteurs introuvables
Points d'attention
① Un bras s'arrête lorsqu'il atteint la butée
Une recalibration est nécessaire
② Servomoteur introuvable
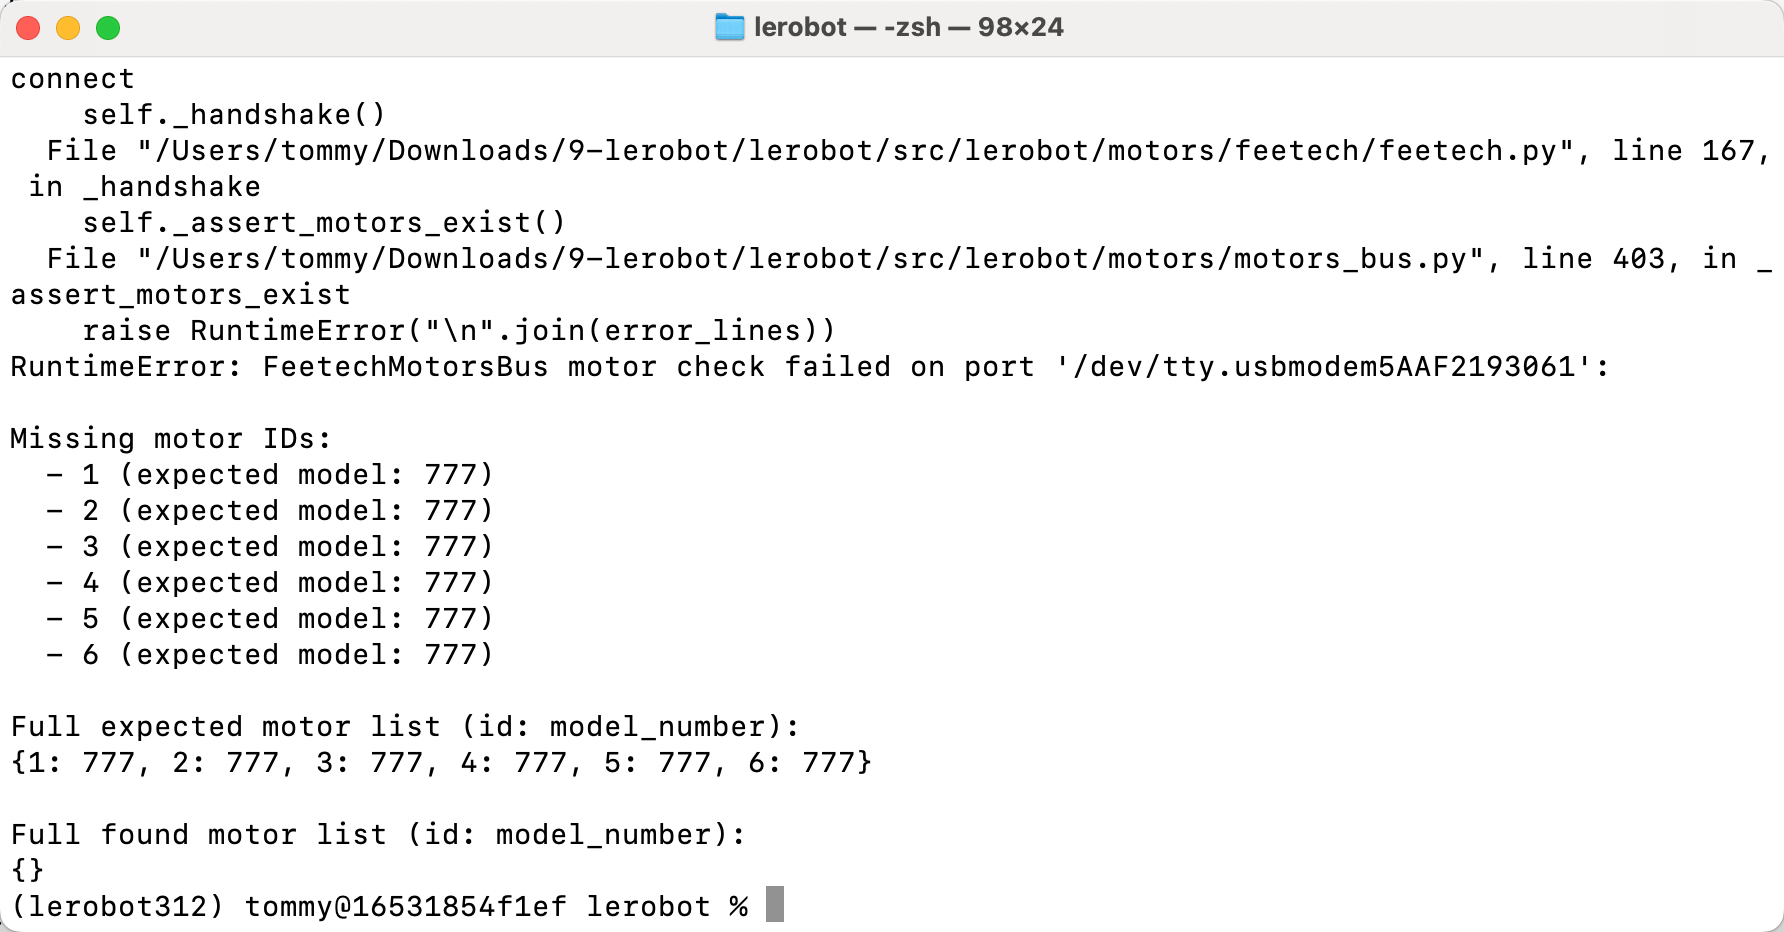
Le servomoteur n'est pas branché