

Configuration de l'environnement d'entraînement sur cloud GPU
Désactiver le proxy réseau de votre ordinateur
Sinon, la ligne de commande de Jupyter risque de ne pas s'ouvrir
Se connecter à la plateforme de GPU cloud Featurize
https://featurize.cn?s=d7ce99f842414bfcaea5662a97581bd1
Rejoignez le groupe d'utilisateurs et dites au service client que vous êtes fan de Tongji Zihao pour recevoir un bon d'achat
Lancer une instance de GPU cloud
Installer et configurer l'environnement
Shell
conda create -y -n lerobot python=3.12
conda activate lerobot
conda install ffmpeg=7.1.1 -c conda-forge -y
# git clone https://github.com/Seeed-Projects/lerobot.git ~/work/Lerobot
git clone https://github.com/huggingface/lerobot.git
cd lerobot
pip install -e ".[pi]"
pip install wandb --upgrade
# export HF_ENDPOINT=https://hf-mirror.com
hf auth login
Se connecter à wandb
Shell
wandb login
Copier-coller la clé API, puis appuyer sur Entrée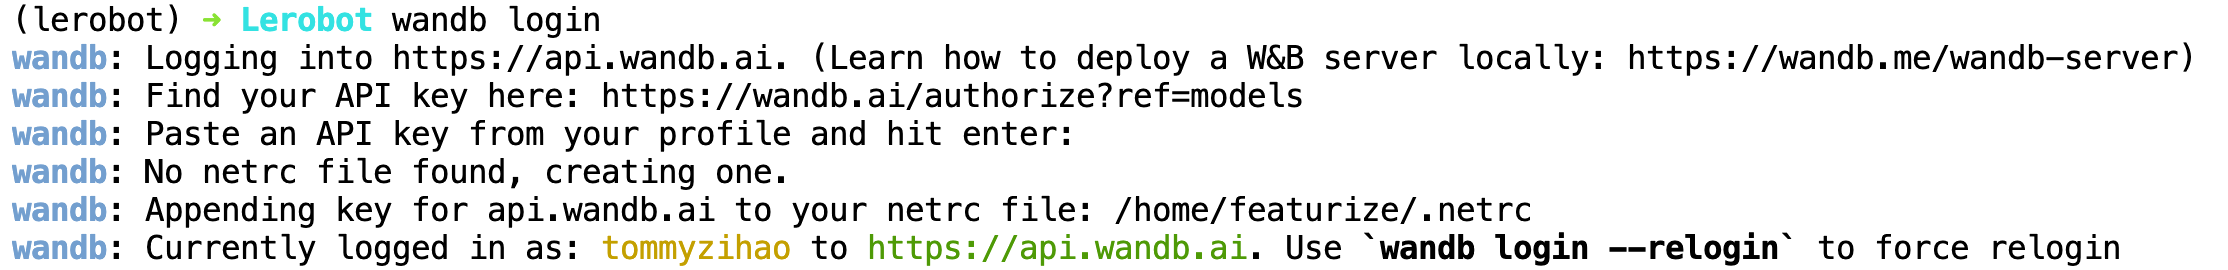
Monter le dataset
Shell
Copier la commande de téléchargement de l'instance, par exemple :
featurize dataset download 7f40bdaa-b1a4-4c00-9652-ff26fd079109

unzip lerobot_zihao_dataset_shake_hands.zip
Le dataset apparaît dans le répertoire ~
Modifier la fréquence de sauvegarde des poids (facultatif)
Ouvrez lerobot/src/lerobot/configs/train.py
Modifiez save_freq de 20_000 à 5_000
Cela permet d'obtenir les fichiers de poids du modèle plus tôt dans l'entraînement